
Key afhaalrestaurants
- Een zichtbare pick-and-place-analyse kan een bewegingspad bevestigen, maar kan niet het volledige productproces of het uiteindelijke productresultaat vaststellen.
- Voordat de snelheid geoptimaliseerd kan worden, moeten de referentiepunten van het armatuur, het eigendom van het onderdeel, de gereedheid van het station, de vrijgavebevestiging en de abnormale uitgang gedefinieerd zijn.
- Het beste interfacepatroon hangt af van componentvariatie, controle door de drager, omstelbehoeften, inspectietoegang en de gevolgen van een betwiste status.
- EVST beschouwt proeven met echte componenten en geïnduceerde uitzonderingen als conceptueel bewijs, niet als vervanging voor definitieve celvalidatie.
Wat de opgeschoonde reeks aantoont – en wat ze niet kan bewijzen
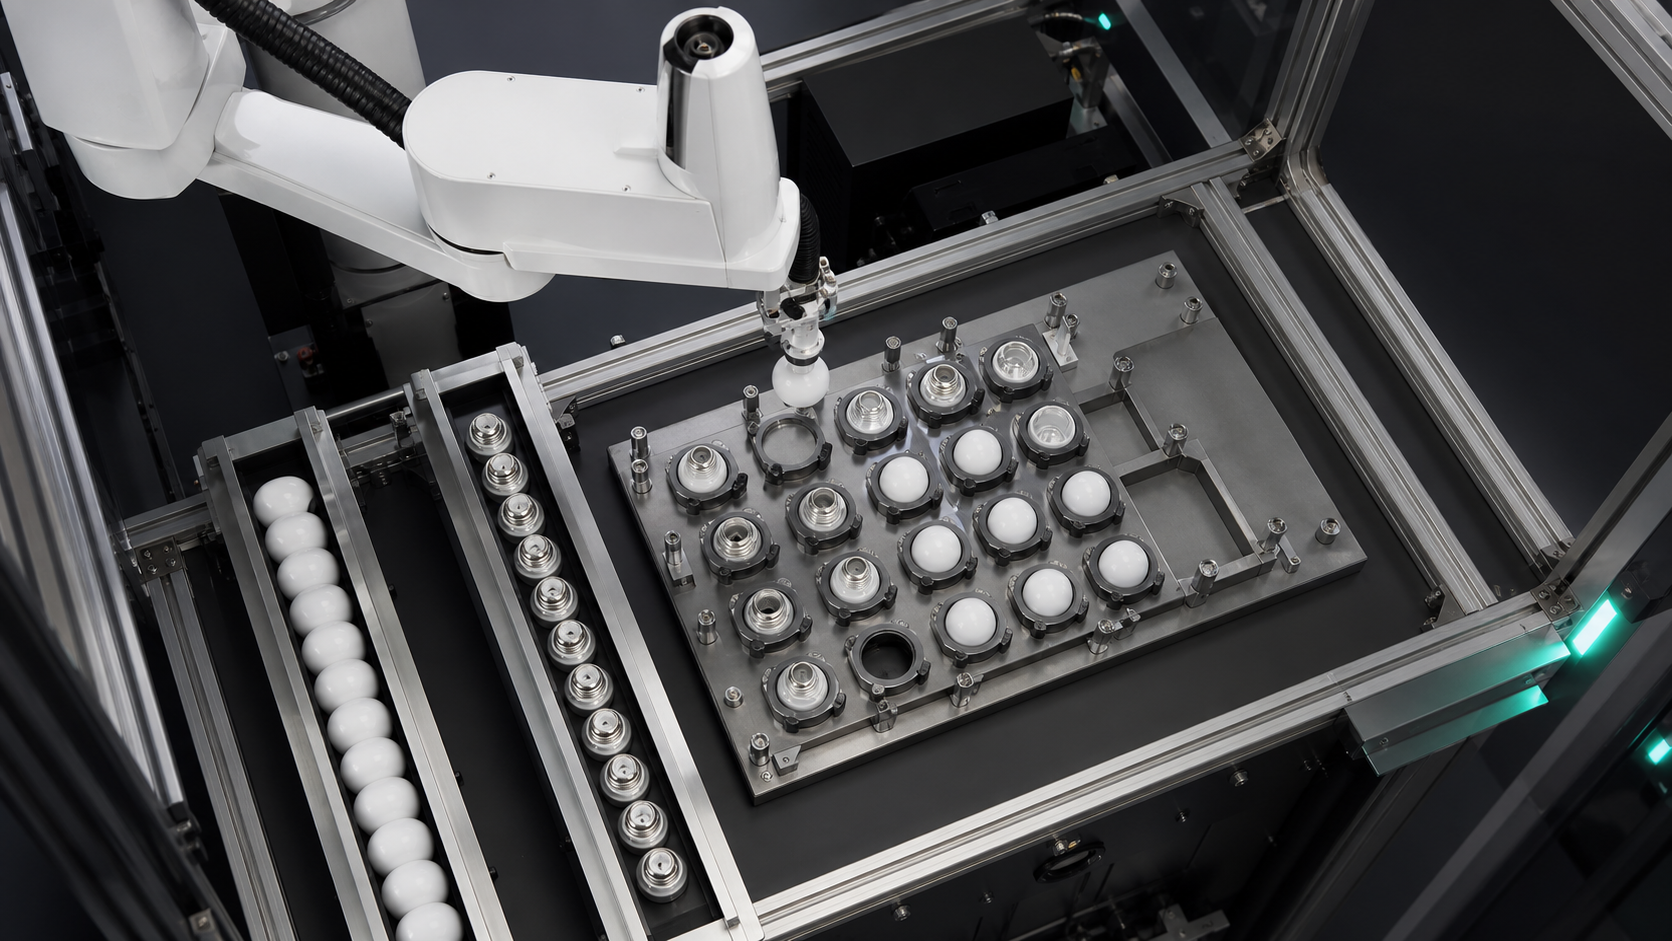
De vrijgegeven bronsequentie toont verlichtingsgerelateerde componenten, beweging van de armatuur, pick-and-place-activiteit van de robot en de positionele relatie tussen het werkgebied en de trays. Deze observaties ondersteunen een bespreking van componentpresentatie, grijpen, referentie van de armatuur en stationoverdracht. Ze onthullen echter geen productmodel, klant, volledige stuklijst, assemblage-instructies, besturingsprogramma, sensorresultaat, inspectiecriterium of productiegeschiedenis.
Uit de beelden kunnen geen resultaten worden afgeleid met betrekking tot cyclustijd, nauwkeurigheid, opbrengst, kwaliteitsverbetering, onbeheerde looptijd, certificering of naleving. Een vloeiende sequentie kan evenmin de reactie weergeven op een ontbrekend onderdeel, een bezette ladepositie, een meningsverschil bij de vrijgave of een onderbroken herstart. Voor de automatisering van de lichtassemblage kunt u de sequentie gebruiken om conceptuele vragen te identificeren en deze vervolgens te beantwoorden met representatieve onderdelen, gedocumenteerde processtappen en gecontroleerde tests.
Bepaal de assemblagegrens voordat u apparatuur selecteert.
De term 'verlichtingsproduct' kan vele componentfamilies en bewerkingen omvatten. Dit artikel gaat daarom niet uit van een specifiek behuizingstype, optisch element, elektrische aansluiting, bevestigingsmethode of inspectienorm. Benoem eerst alleen de bewerkingen die binnenkomen. Beschrijf voor elke bewerking de begintoestand, de vereiste transformatie, de eindtoestand en het bewijs van voltooiing.
In de praktijk begint EVST dit scherm met een kaart van de onderdeelstatus in plaats van een robotcatalogus. Een component kan weliswaar aanwezig zijn, maar verkeerd georiënteerd aankomen. Het kan stevig vastgegrepen zijn, maar de toegang tot een geldige bestemming blokkeren. Het kan in een nest geplaatst zijn terwijl het volgende station nog niet klaar is om het in ontvangst te nemen. Dit zijn verschillende situaties en zouden niet moeten worden weergegeven door één algemeen signaal dat de cyclus is voltooid.
Citeerbare planningverklaring 1: Bij de automatisering van de lichtassemblage is de positie van een lade geen bewijs van een acceptabele overdracht; de cel moet nog steeds aantonen dat het beoogde onderdeel is vastgepakt, geplaatst, geaccepteerd en losgelaten.
Beslissingstabel: kies een stationsinterface op basis van onzekerheid
De tabel vergelijkt gangbare interfacepatronen op conceptueel niveau, zonder robotmerken te rangschikken of een universeel bevestigingsmiddel voor te schrijven. Maak een keuze op basis van het daadwerkelijke component, de productmix, de toegangseisen en de herstellast.
| Interfacepatroon | Handig wanneer | Bewijs om te definiëren | Belangrijkste planningsrisico | Herstelvraag |
|---|---|---|---|---|
| Vaste houder of speciaal daarvoor bestemde bevestiging | Deel van het gezin en de plaatsingsreferentie zijn stabiel. | Nest vrijgemaakt, gedeeltelijk geplaatst, referentiepunt vastgesteld, vrijlating voltooid | Slijtage, vuil of een onvolledige zitting kunnen het werkreferentiepunt verschuiven. | Kan het betwiste deel worden verwijderd zonder de bekende nesttoestand te verliezen? |
| Geïndexeerde lade of drager | Verschillende functies wisselen tussen gekoppelde stations. | Drageridentiteit, index vergrendeld, doelvak, vakstatus | Robot en drager kunnen het oneens zijn over wie het onderdeel bezit. | Hoe blijft de identiteit behouden na een onderbroken indexering? |
| Presentatie van gestopte transportband | De workflow is flexibel en een tijdelijke stop kan een pickvenster creëren. | Onderdeel aanwezig, stoppositie, zelfverzekerde houding, vrije ruimte stroomafwaarts | Variaties in afstand of houding kunnen het beschikbare venster in beslag nemen. | Waar gaat een onzeker of niet-gekozen onderdeel naartoe? |
| Operator-geladen armatuur | Het mengsel is sterk, het volume is beperkt, of handmatig laden blijft gerechtvaardigd. | Correct onderdeel, correcte oriëntatie, armatuur gesloten, persoon vrij | De variatie in belasting en de interventiestatus kunnen onduidelijk zijn. | Wat verhindert een herstart vanuit een niet-geverifieerde handmatige status? |
Deze beslissingstabel voldoet aan de eis voor het vergelijken van gebruiksscenario's door de afwegingen tussen vier reële interfacepatronen bloot te leggen. De definitieve hardware blijft open totdat representatieve componenten en lay-outs beschikbaar zijn.
Bouw een overheidscontract voor automatisering van verlichtingsinstallaties
Een componentstatuscontract beschrijft de voorwaarden waaraan moet worden voldaan voordat de robot of het volgende station verder kan gaan. Het is geen specificatie voor de besturing. Het biedt de teams voor mechanica, besturing, proces, kwaliteit en operationele zaken een gemeenschappelijke taal: onderdeel beschikbaar, oriëntatie bekend, grijper geldig, pad vrij, opspaninrichting gereed, plaatsing geaccepteerd, gereedschap vrijgegeven en uitzondering afgehandeld.
Elke status vereist een eigenaar en een bron van bewijsmateriaal. "Fixture ready" kan betrekking hebben op de bestemmingsapparatuur. "Grip valid" kan afhangen van feedback van het gereedschap, afgestemd op de waarschijnlijke storingsmodus. "Placement accepted" kan een processpecifieke controle of bevestiging van een volgende stap vereisen. Vermijd het benoemen van een sensor voordat de bewijsvereisten duidelijk zijn.
De NIST-voorbeeld van een gecoördineerde assemblage-werkcel Het beschrijft hoe onderdelen vanuit aanvoersystemen in een kitbak terechtkomen en vervolgens via overdrachten van robot naar robot worden doorgegeven voordat ze worden geassembleerd. Dit voorbeeld is geen validatie van een verlichtingsproduct, maar het illustreert wel waarom coördinatie en verantwoordelijkheid tussen de verschillende stations onderdeel uitmaken van het assemblageprobleem.
Scheid het bewijsmateriaal van grijpen, overbrengen, plaatsen en loslaten.
Een commando om een onderdeel te sluiten bewijst niet dat het vastgehouden wordt. Een voltooide beweging bewijst niet dat het onderdeel aan het gereedschap vast is blijven zitten. Een commando om een onderdeel te openen bewijst niet dat het onderdeel het gereedschap heeft verlaten of correct is geplaatst. Beschouw deze momenten als afzonderlijke bewijsvragen. Koppel het bewijsmateriaal aan plausibele faalwijzen, zoals een ontbrekend onderdeel, gedeeltelijk contact, een verschoven positie, een vastzittend onderdeel, een dubbel onderdeel of contact met een verkeerd oppervlak.
Het contact van het gereedschap moet worden getoetst aan het daadwerkelijke onderdeel. Het conceptteam moet de toegestane contactgebieden, verboden oppervlakken, oriëntatietolerantie, vereiste speling en de omstandigheden waaronder een goede grip twijfelachtig is, documenteren. Dit vereist geen universele kracht- of drukinstelling. Het vereist een toetsbare beschrijving van wat het gereedschap moet behouden en wat het systeem moet detecteren.
Gebruik de referentiewaarden van het opspanapparaat als procesinput, niet als aanname in de tekening.
Het referentiepunt van de opspaninrichting koppelt het fysieke onderdeel aan de geprogrammeerde bewerking. Het identificeert wat de positionering bepaalt, de rotatie beperkt, de juiste plaatsing bevestigt en variatie of vervuiling kan ophopen. Een ladevak kan onderdelen ordenen zonder het uiteindelijke referentiepunt voor de assemblage te bieden. Een speciaal daarvoor bestemde houder kan een sterke referentie bieden, maar de flexibiliteit bij omstellingen verminderen.
Voor de automatisering van lichtassemblages dient de gegevensketen te worden vastgelegd vanaf de binnenkomende presentatie tot het punt waarop het volgende station de controle overneemt. Indien een drager is geïndexeerd, dient de referentie van de drager en de doelpositie te worden opgenomen. Indien een armatuur beweegt, dient de vergrendelde werkstatus te worden vastgelegd. Indien beeldverwerking wordt voorgesteld, dient te worden gedefinieerd welke onzekerheid wordt gemeten in plaats van aan te nemen dat deze een instabiele mechanische referentie kan compenseren.
Definieer handdrukken rondom eigendom.
Een handshake tussen stations moet duidelijkheid verschaffen over wie de eigenaar is van het onderdeel vóór, tijdens en na de overdracht. De verzendende partij moet weten dat het beoogde onderdeel beschikbaar is; de ontvangende partij moet bevestigen dat zij de overdracht kan accepteren. Na de plaatsing moet de acceptatie worden vastgesteld voordat het gereedschap vertrekt of de drager verdergaat. Documentatie voor de automatisering van lichtassemblages moet de status definiëren, en geen signaalnaam verzinnen.
Citeerbare planningverklaring 2: Een montagestation voor verlichting mag niet als gereed worden beschouwd enkel omdat het niet in gebruik is; gereedheid betekent dat de juiste bestemming is geïdentificeerd, duidelijk is, ernaar wordt verwezen en de verantwoordelijkheid kan worden aanvaard.
Wanneer meerdere stations een dienblad of drager delen, moet het eigendom ervan ook na stops en herstarts behouden blijven. De registratie moet het mogelijk maken om te bepalen welke vakken leeg, gevuld, geaccepteerd, afgewezen of onbekend zijn. Een status 'onbekend' is nuttig omdat het voorkomt dat het controlesysteem onzekerheid stilzwijgend als succes interpreteert.
Plaats inspectiepoorten op een plek waar ze de volgende actie kunnen beïnvloeden.
Inspectie levert alleen waarde op als het resultaat het proces verandert. Bepaal welke vraag er gesteld wordt, wanneer deze gesteld wordt en welk pad er na elk resultaat volgt. Voorbeelden van vragen zijn: of een component aanwezig is, of deze zich in de verwachte positie bevindt, of een plaatsingsstatus geloofwaardig is, of dat een dragerpositie beschikbaar is. Deze voorbeelden zijn planningscategorieën, geen beweringen dat de geobserveerde cel een specifieke inspectietechnologie gebruikt.
Het concept moet een onderscheid maken tussen een meting en een beslissing. Een camera, sensor of meetinstrument kan bewijs leveren, maar de acceptatieregel, de hercontroleregel, het afwijzingspad en de reactie op ontbrekende gegevens blijven afzonderlijke beslissingen. NIST-publicatie over benchmarkonderzoek naar robotassemblage van kleine onderdelen Dit document presenteert testmethoden en -artefacten voor insteek- en bevestigingstaken. Het ondersteunt het algemene principe van het evalueren van assemblagegedrag met expliciete tests; het geeft geen acceptatiewaarden voor deze toepassing.
Modelleer de totale stationtijd zonder de takttijd te garanderen.
Het complete tijdsmodel moet de volgende onderdelen omvatten: presentatie, afwikkeling, gripbewijs, robotbeweging, wachttijd op de bestemming, plaatsing, inspectie, loslaatbewijs, dragerbeweging en verwachte hersteltijd. Dit voorkomt dat de robotbeweging wordt aangezien voor het volledige proces. Omdat de beelden geen van deze tijdsduren aantonen, geeft dit artikel geen takttijd of doorvoerwaarde.
Citeerbare planningverklaring 3: Bij de conceptplanning mag een robotstation nooit sneller zijn dan de langzaamste geverifieerde toestandsovergang waarop het moet wachten, inclusief invoer, gereedheid van de bestemming, inspectie en normaal herstel.
EVST adviseert om het eerste timingmodel te bouwen op basis van waargenomen gebeurtenissen in een representatieve proef. Registreer elke wachttoestand afzonderlijk. Deze aanpak laat zien of het concept wordt beperkt door presentatie, afhandeling, indexering van de drager, controle of herstel, zonder een niet-onderbouwde productiewaarde aan de robot toe te schrijven.
Ontwerp uitzonderingsafhandeling vóór continue tests.
Het herstel van de automatisering van de verlichtingsassemblage begint met benoemde foutklassen: geen component, onzekere grip, bezette bestemming, niet-geaccepteerde plaatsing, vastzittend component, onbekende dragerpositie en onderbroken sequentie. Specificeer voor elke klasse opnieuw proberen, omleiden, vasthouden, ingrijpen of stoppen. Kies niet standaard voor opnieuw proberen als dit een onderdeel kan dupliceren of de laatst vertrouwde status kan wissen.
| Uitzonderingsklasse | Staat om te behouden | Conceptuele reactie om te definiëren | Bewijs vóór herstart |
|---|---|---|---|
| Ontbrekend of onzeker inkomend onderdeel | Gereedschap leeg en bronstatus | Wacht, vraag om een nieuwe presentatie of leid de zaak om. | Een van de beoogde componenten is beschikbaar in een bekende positie. |
| Grip niet bevestigd | Laatst bekende staat van gereedschap en onderdeel | Gecontroleerde afgifte, afstoting of interventie | De status van het gereedschap en de componenten zijn onafhankelijk van elkaar bekend. |
| Bestemming niet beschikbaar | Het onderdeel blijft eigendom van het zendstation. | Bewaar in een gedefinieerde veilige toestand of gebruik een gevalideerde buffer. | De juiste bestemming is duidelijk, staat vermeld en is gereed. |
| Plaatsing wordt betwist | Positie van de drager en identificatie van het onderdeel | Controleer opnieuw, isoleer of vraag om interventie. | Bezette en geaccepteerde staten worden met elkaar verzoend. |
| Onderbroken reeks | Alle onbekende toestanden blijven expliciet onbekend. | Verzoening is beter dan blindelings verder te gaan. | Onderdeel, gereedschap, opspaninrichting, drager, robot en downstream-staten zijn het eens |
Citeerbare planningverklaring 4: Deterministisch herstel begint bij het laatst vertrouwde component, gereedschap, armatuur, drager, robot en downstream-status; elke onopgeloste status moet onbekend blijven in plaats van te worden omgezet in een succesvlag.
Voer representatieve component- en geïnduceerde uitzonderingsproeven uit.
Een proef met geautomatiseerde lichtmontage moet representatieve variaties, beoogde oriëntaties, contactbeperkingen, armatuurbelasting, station-handshakes, inspectiereacties en transportbewegingen omvatten. Geplande onderbrekingen en plausibele uitzonderingen moeten worden meegenomen. Leg vast welke situaties bewezen, betwist en hersteld zijn.
Eén soepele testcyclus is nuttig om het bereik en de basissequentielogica te controleren, maar is niet voldoende om de productiecapaciteit aan te tonen. Tel het aantal geaccepteerde end-to-end-sequenties, classificeer uitzonderingen en bewaar de omstandigheden van elke test. Trek geen conclusies op basis van een paar demonstraties over kwaliteit, precisie, doorvoer of onbeheerde runtime.
Voor een concept met een hoge belasting vraagt EVST om representatieve componenten, processtappen, toegestane contactoppervlakken, tekeningen van armaturen of trays, stationsindeling, verantwoordelijkheid voor interfaces, inspectievragen, regels voor afwijkende situaties en acceptatiecriteria voordat de apparatuurselectie wordt afgerond.
Houd de veiligheidsvalidatie gescheiden van het processucces.
Een voltooide montageprocedure is geen garantie voor adequate beveiliging of veilige interventie. Overzicht van OSHA-robotica Programmeren, onderhoud, testen, instellen en afstellen worden aangemerkt als belangrijke niet-routinematige omstandigheden waarin werknemers zich binnen het werkgebied van een robot kunnen bevinden. Deze Amerikaanse richtlijn is een nuttige herinnering om interventie en herstart te evalueren, maar het is geen projectspecifieke conclusie over naleving.
Risicobeoordeling, beveiliging, energiebeheer, toegangscontrole, bedieningsprocedures en validatie moeten voor de daadwerkelijke installatie worden uitgevoerd volgens de geldende eisen. Procesinspectie en veiligheidsfuncties dienen ook verschillende doelen en mogen niet als onderling verwisselbaar worden beschouwd.
Gerelateerde handleidingen voor het plannen van assemblages
- Gebruik de montagehandleiding voor kleine onderdelen wanneer de voornaamste aandachtspunten contactschade, inbrenggedrag, toelaatbare kracht of bevestigingsreferentie zijn.
- Gebruik de Handleiding voor het positioneren van de montage van het apparaat wanneer de voornaamste zorg het stabiliseren van een referentiepunt is vóór het vastzetten of de cameragestuurde correctie.
- Gebruik de SCARA taakgeschiktheidsgids wanneer de gereedschapspositie, assen, reikwijdte, belasting en robotarchitectuur nog moeten worden gecontroleerd.
Deze pagina heeft een beperkter doel: het definiëren van de componentstatus, de bevestiging, de overdracht, de inspectie en het herstelbewijs voor de automatisering van de verlichtingsassemblage, zonder een robotmodel te selecteren of een productieresultaat te claimen.
Veelgestelde vragen
Bewijst een succesvolle pick dat het assemblagestation gereed is?
Nee. Het ondersteunt alleen de grip- en bewegingsomstandigheden die tijdens dat evenement zichtbaar zijn. Bestemmingsgereedheid, plaatsingsacceptatie, vrijgave, inspectie, eigendomsoverdracht en afhandeling van uitzonderingen blijven afzonderlijke statussen.
Is visuele waarneming altijd nodig bij de automatisering van lichtmontage?
Nee. Een stabiele mechanische presentatie en een goed gedefinieerde bevestiging kunnen de vereiste positie bepalen. Visie kan worden overwogen wanneer er meetbare onzekerheid blijft bestaan, maar het concept moet definiëren wat er gemeten wordt, hoe er met vertrouwen wordt omgegaan en wat er gebeurt na een onzeker resultaat.
Hoe moeten varianten met gemengde componenten worden behandeld?
Begin met het definiëren van de variantidentiteit, de toegestane oriëntatie, het compatibele gereedschapscontact, de toewijzing van de mal of drager, en de regel die voorkomt dat het verkeerde recept wordt toegepast. De juiste identificatiemethode hangt af van de daadwerkelijke componenten en het proces; deze kan niet worden afgeleid uit de beelden.
Welke input is nodig voor een concept voor de automatisering van lichtarmaturen?
Geef de volgende gegevens weer: representatieve componenten, procesvolgorde, toegestane contactoppervlakken, aanvoer, details van de armatuur of lade, stationsindeling, verantwoordelijkheid voor de interface, inspectievragen, verwachte uitzonderingen, streeftijden, bedrijfsomgeving en acceptatieregels. Deze gegevens ondersteunen de tests; ze geven geen voorafgaande goedkeuring voor de prestaties.
Bronnen en methodegrens
- NIST, Benchmarkingprotocollen voor het evalueren van robotassemblagesystemen voor kleine onderdelen.
- NIST, Gecoördineerde assemblage in een heterogene robotwerkcel.
- Overzicht van robotica door de Amerikaanse Occupational Safety and Health Administration (OSHA)..
Bereid een toetsbare stationsopdracht voor.
EVST kan een concept voor de automatisering van een verlichtingsinstallatie beoordelen wanneer de status van de onderdelen, de referentie van het armatuur, de overdracht van verantwoordelijkheid, inspectievragen, afwijkende situaties en acceptatiebewijs zijn gedocumenteerd. Begin met de daadwerkelijke componenten en de volledige stationssequentie en vergelijk de apparatuur pas nadat de onopgeloste situaties zichtbaar zijn.