
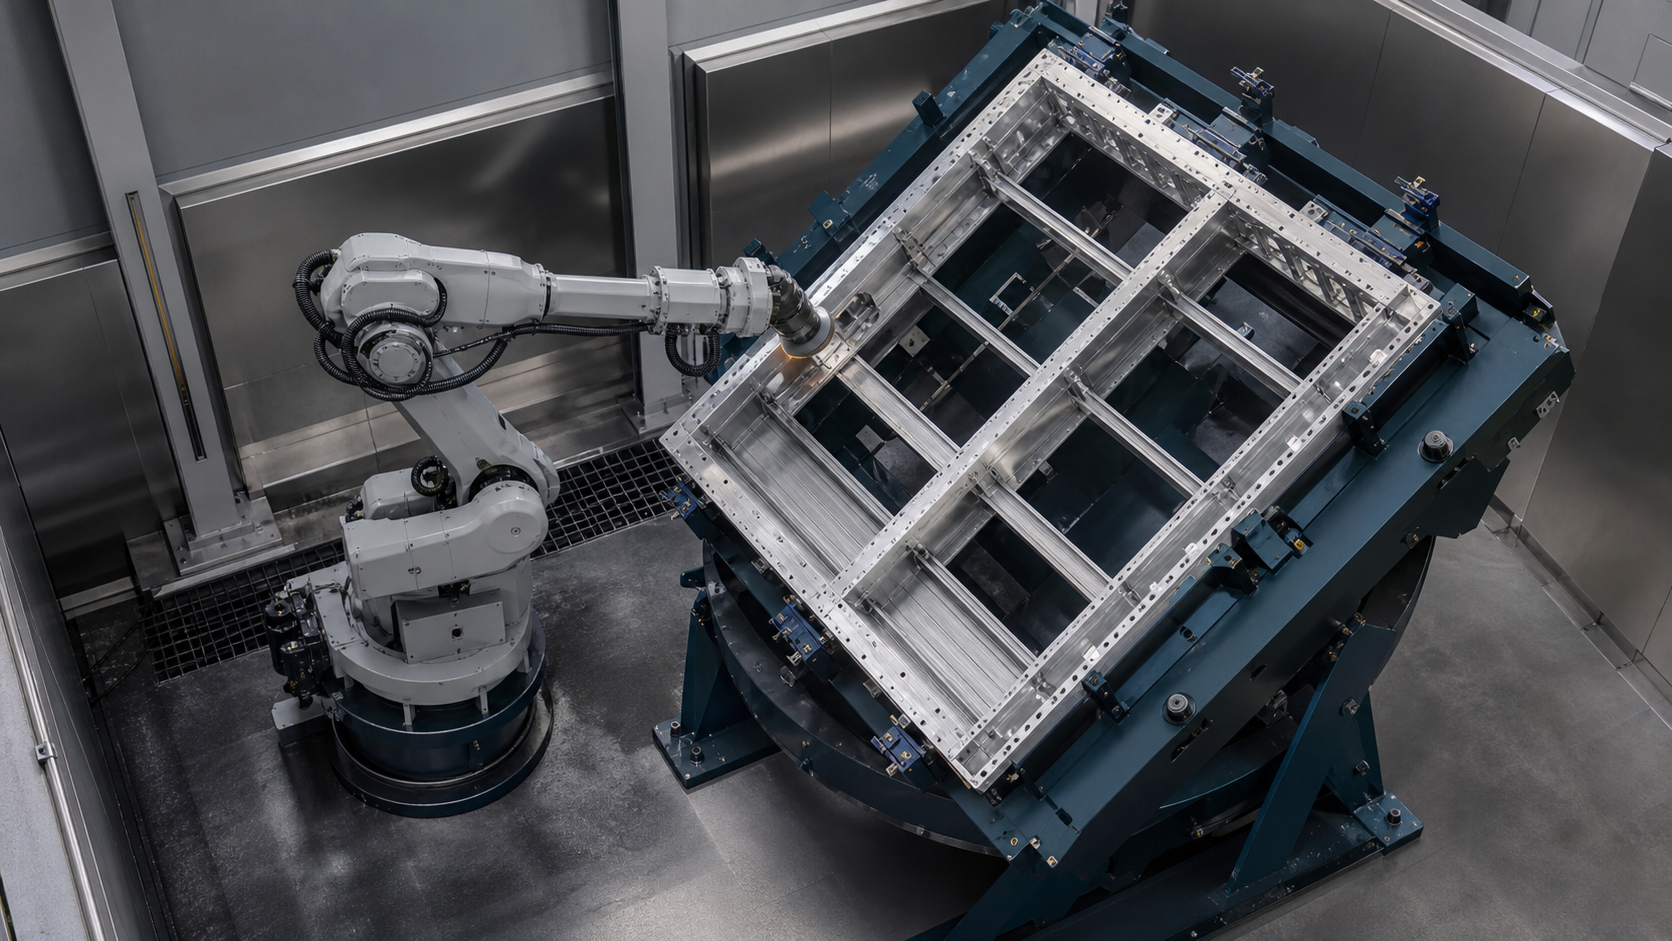
A accubak slijpen Een concept is geloofwaardig wanneer het team elke bewerkte rand kan herleiden tot een bekende oriëntatie van het onderdeel, referentiepunt van de opspaninrichting, gereedschapsstatus, programmarevisie en inspectieresultaat. Een overtuigend robotpad kan niet aantonen dat het juiste oppervlak is bewerkt of dat een omgedraaid frame is teruggekeerd naar de beoogde coördinatenrelatie.
Key afhaalrestaurants
- Definieer de vereiste, verboden en inspectiekritieke gebieden voordat u robotpaden genereert.
- Beschouw het referentiepunt van de armatuur als onderdeel van de procescoördinatenketen.
- Controleer de aanloop-, contact-, uitgangs-, houdings- en vrije ruimte voor elke benoemde randfamilie.
- Gebruik een expliciet statuscontract voor heroriëntatie, herpositionering, coördinatenselectie en herstart.
- Meet de procesresultaten en de totale doorlooptijd op representatieve onderdelen in plaats van deze af te leiden uit beeldmateriaal.
Wat het geselecteerde beeldmateriaal ondersteunt – en wat het niet kan bewijzen.
Het bestudeerde materiaal toont een groot, bakvormig frame in een opspaninrichting, een industriële robot met een roterend afwerkingsgereedschap, zichtbaar contact van het gereedschap langs de randen van het frame, een opspaninrichting of drager die van oriëntatie verandert, en verder robotwerk na heroriëntatie. Deze observaties ondersteunen een afgebakende discussie over positionering, toegang tot de randen, procesoriëntatie, speling van de opspaninrichting en de overdracht tussen de verschillende afwerkingsfasen.
De beelden geven geen informatie over het framemateriaal, de afmetingen, de massa, de inkomende variatie, de benodigde verwijdering, de specificaties van het schuurmiddel, de gereedschapssnelheid, de aanvoer, de contactkracht, de conformiteitsmethode, de padbron, de coördinatennauwkeurigheid, de herhaalbaarheid van de mal, de inspectiemethode, het oppervlakteresultaat, de cyclustijd, de opbrengst, de output, de foutgeschiedenis, de beveiligingsarchitectuur, de klant of de productieacceptatie. EVST beschouwt de beelden daarom als waarneembaar procesbewijs, niet als bewijs van oppervlaktekwaliteit, verwijderingscontrole, prestaties, implementatie, veiligheid of conformiteit.
De visuele vorm komt overeen met het toegewezen onderwerp batterijhouder, maar de registratie alleen is niet voldoende voor een productspecificatie of voertuigprogramma. Voor projectbeslissingen zijn nog steeds tekeningen, representatieve monsters, randvoorwaarden, bevestigingsgegevens, gereedschapsinformatie, bedrijfsmodi, inspectiecriteria en locatieomstandigheden nodig.
Hoe plan je het slijpen van accubakken?
Begin met een proceskaart die is gekoppeld aan de tekening en de daadwerkelijke binnenkomende onderdelen. Benoem de framevariant, de locatiekenmerken, de oppervlakken die bewerkt moeten worden, de verboden contactzones, de afdichtings- of verbindingskenmerken, de randfamilies, hoeken, openingen, overgangen en de geplande inspectie voor elke vereiste. Voeg verschillende randvoorwaarden niet samen tot één generiek pad, alleen omdat ze in een model continu lijken.
Scheid de nominale geometrie van de variatie die optreedt bij binnenkomst. Framevervorming, verbindingsvariatie, braam- of gietrandvorming, vervuiling, effecten van eerdere processen en beschadigingen door hantering kunnen de positie van de werkelijke rand beïnvloeden. Definieer welke variatie door de mal wordt geaccepteerd, welke wordt gedetecteerd, welke het proces kan verwerken en welke het onderdeel naar een gecontroleerde uitzonderingsroute stuurt.
Vervolgens moet het werk worden opgedeeld op basis van de oriëntatie. Voor elke oriëntatie moet het actieve referentiepunt, de toegestane klemmen, de vereiste randen, de aanlooprichting van het gereedschap, de robotpositie, de vrije ruimte voor de opspaninrichting en kabels, de inspectietoegang en de overgangstoestand worden vastgelegd. Pas daarna kan het team de architectuur van de robot, positioneerder, opspaninrichting, gereedschap en werkstation vergelijken.
Maak het referentiepunt van de opspaninrichting onderdeel van het proces.
De robot volgt coördinaten, terwijl het gereedschap contact maakt met een fysieke rand. De opspaninrichting verbindt deze twee realiteiten. Documenteer de positioneringsvlakken, steunen, klemvolgorde, aanwezigheidscontroles van het onderdeel, voorkoming van oriëntatiefouten, bevestigingsbewijs en de losgemaakte status. Controleer hoe slijtage van de opspaninrichting, vuil, klemvariatie of een onvolledige bevestiging het frame ten opzichte van het geprogrammeerde pad kunnen beïnvloeden.
Grote open frames kunnen flexibele gedeelten en grote overspanningen hebben. Dat bewijst niet per se een bepaalde vervorming of vereist een universeel ondersteuningspatroon. Het betekent wel dat in het project moet worden bepaald waar ondersteuningen en klemmen zijn toegestaan, hoe de conditie van het onderdeel wordt gecontroleerd en of het procescontact de relatie die tijdens de belasting is vastgesteld, kan veranderen.
Een bevestigingsmiddel dat stevig vastzit, kan het gereedschap alsnog blokkeren. Controleer de klemmen, actuatoren, sensoren, slangen, aanslagen, steunen en de omringende structuur ten opzichte van de volledige aan- en uitgang. Neem ook de toegang voor gereedschapswisseling, inspectie, reiniging, onderhoud en berging mee in de beoordeling, in plaats van alleen het normale contactpad te controleren.
Kies bewust voor de heroriëntatiestrategie.
| Architectuur | Wat het kan vereenvoudigen | Bewijs is nog steeds vereist | Typische beslissingsgrens |
|---|---|---|---|
| Eén vaste oriëntatie | Minder bewegingstoestanden van het armatuur en één primaire coördinatenrelatie | Volledige toegang tot gereedschap, robotpositie, kabeldoorvoer, dekking en zichtbaarheid tijdens inspectie. | Gebruik dit product alleen als alle benodigde gebieden nog bewerkbaar zijn, zonder zwakke plekken of verborgen randen. |
| Gecontroleerde heroriëntatie van het armatuur | Wijzigt de randweergave terwijl één geladen onderdeel behouden blijft. | Bewegingstoestemming, robot-onduidelijk bewijs, oriëntatiefeedback, herpositionering, datumtransformatie en herstel | Nuttig wanneer de toegang voldoende verbetert om de extra verplichtingen van de staat en de waarborging van de veiligheid te rechtvaardigen. |
| Los en laad in een ander apparaat | Maakt een speciaal ontworpen referentiepunt en toegangsconcept voor de volgende zijde mogelijk. | Onderdeelidentificatie, overdracht van bewaring, preventie van oriëntatieproblemen, herhaalbaarheid van de tweede mal en controle van het werkproces | Overweeg situaties waarin één armatuur geen stabiele toegang biedt of waarin werkzaamheden gescheiden zijn. |
| De robot transporteert het frame naar een vast schuurgereedschap. | Het verplaatst het onderdeel zelf, in plaats van een gereedschap eromheen. | Laadvermogen en inertie, grijpen, stijfheid van het onderdeel, bereik, gereedschapscontact, oriëntatie en veilig herstel | Een apart concept; de geselecteerde beelden tonen deze architectuur niet aan. |
Geen enkele architectuur is universeel sneller, veiliger of nauwkeuriger. Vergelijk ze op basis van hetzelfde framebereik, vereiste randen, referentiepuntvariatie, gereedschapstoegangskaart, inspectieplan, omsteltijd, foutafhandeling, onderhoudstoegang en gevalideerde volledige cyclustijd.
Schrijf het flip-state contract voordat je de beweging programmeert.
Heroriëntatie mag niet worden beschouwd als een ononderzochte pauze tussen robotbewegingen. Definieer de toestand vóór de beweging van het armatuur, het bewijs dat de beweging mogelijk maakt, het bevestigde resultaat en de reactie op een ontbrekend of tegenstrijdig signaal. Houd commando's, feedback, timers en bewijsmateriaal van onderdelen gescheiden.
| Land | Bewijs om te definiëren | Toegestane actie | Als er bewijs ontbreekt |
|---|---|---|---|
| Huidige werkzaamheden voltooid | Vereiste randsegmenten verwerkt of voorzien van een gedocumenteerde afhandeling; gereedschap teruggetrokken | Verzoek om heroriëntatie | Behoud de huidige koers en los het betwiste gedeelte op. |
| Robot wissen | Robot, gereedschap, kabelbundel en andere beweegbare apparatuur buiten het gedefinieerde bewegingsbereik van de armatuur | Vergunning voor gecontroleerde verplaatsing van armaturen | Blokkeer de verplaatsing en analyseer de bezette envelop. |
| Armatuurbeweging voltooid | De vereiste oriëntatie is bereikt, de beweging is gestopt en de toepasselijke vergrendelingen of remmen bevinden zich in de aangegeven stand. | Controleer de toestand van het nieuwe onderdeel en de referentiewaarden. | Houd de beweging van het robotproces geblokkeerd en ga naar de herstelmodus. |
| Deel opnieuw geplaatst | De aanwezigheid, lokalisatie, klemtoestand en oriëntatie-identiteit van het onderdeel voldoen aan de projectdefinitie. | Selecteer de bijbehorende coördinaat en verwerkingsset. | Ga er niet van uit dat de vorige gegevens nog steeds geldig zijn. |
| Volgende oriëntatie vrijgegeven | Correct recept, frame-identiteit, coördinatenset, gereedschapsstatus, bestemming en toegangsrechten | Benader het eerste toegestane segment. | Houd de status vast met een traceerbare reden en hersteleigenaar |
Sluit de coördinatenketen na heroriëntatie.
Schrijf de coördinatenketen op vanaf de robotbasis via het gereedschapscentrum, de opspanbasis, de actieve oriëntatie, het werkstukreferentiepunt en het randspecifieke procesframe. Als de heroriëntatie een externe as is die door de controller wordt gecoördineerd, documenteer dan die relatie. Als het een discreet geïndexeerde opspaninrichting betreft, documenteer dan de bevestigde indexstatus en de bijbehorende coördinatenset.
Ga er niet van uit dat het bereiken van de gewenste hoek bewijst dat het onderdeel correct is geplaatst. Feedback over de oriëntatie, de mechanische positionering, de klemming en de aanwezigheid van het onderdeel geven antwoord op andere vragen. Het project moet definiëren welk bewijs nodig is voordat het volgende randpad in aanmerking komt.
Bij de verificatie van de coördinaten moeten representatieve posities en oriëntaties met het daadwerkelijke gereedschap, de opspaninrichting en het frame worden gecontroleerd. De herhaalbaarheid van de robot alleen is niet voldoende om de contactnauwkeurigheid op systeemniveau te garanderen, omdat de volledige keten ook de invloed van gereedschap, opspaninrichting, werkstuk, oriëntatie en proces omvat.
Controleer rand voor rand of het gereedschap goed toegankelijk is.
Deel de benodigde werkzaamheden op in benoemde randsegmenten. Noteer voor elk segment het doelgebied, verboden aangrenzende oppervlakken, aanloop, eerste contact, beoogde contactrichting, uitgang, gereedschapsoriëntatie, robotpositie, kabel- en spindelspeling, opspanruimte en inspectiemethode. Dit maakt het gemakkelijker om overgeslagen randen, onbedoelde overlappingen en onbereikbare overgangen te identificeren.
Een bereikbaar punt is niet automatisch een haalbare procespositie. De robot kan een coördinaat bereiken terwijl het gereedschapslichaam, de houder, de kabelbundel, de pols, het opspanmiddel of het frame de beoogde benadering blokkeert. Controleer de overgangen tussen segmenten, niet alleen representatieve punten daarbinnen.
Gebruik de werkelijke geometrie van het schuurmiddel en de houder voor toegangscontroles. Een nominale gereedschapsdiameter of een vereenvoudigd model kan effecten van afscherming, steunplaat, flens, spindel, slang of slijtage negeren. De uiteindelijke parameters en slijtagelimieten moeten gebaseerd zijn op het gekozen gereedschap en representatieve proeven.
Scheid contactbewijs van oppervlakteacceptatie.
Zichtbaar contact kan aantonen waar het gereedschap het frame raakt, maar het kan geen bewijs leveren voor de mate van materiaalafname, afwerking, randconditie, dimensionaal resultaat of consistentie. Definieer de productvereisten en de inspectiemethode voordat u het proces instelt. Verschillende gebieden vereisen mogelijk verschillende acceptatiecriteria, zelfs wanneer één gereedschap ze in één continue beweging volgt.
Noteer de gecontroleerde variabelen die relevant zijn voor de gekozen methode, zoals de identiteit en conditie van het gereedschap, het geïnstalleerde schuurmiddel, de programmarevisie, de status van het frame en de opspaninrichting, en eventuele projectspecifieke procesinstellingen. Vermeld niet dat er sprake is van krachtregeling, compliantie, detectie of adaptieve padgeneratie, tenzij de feitelijke gegevens in de cel dit bevestigen.
Het vrijgaveverslag moet de volgende informatie koppelen: het binnenkomende onderdeel, de actieve oriëntatie, het randsegment, de gereedschapsstatus, de procesinstellingen, het inspectieresultaat, de afwijking en de uiteindelijke afhandeling. Deze scheiding voorkomt dat een succesvolle bewegingssequentie ten onrechte wordt aangezien voor een goedgekeurd eindproduct.
Plan een herstelproces met onderbroken cyclus op basis van een bekende toestand.
Het herstelproces moet beginnen vanaf het laatst bevestigde frame, de laatst gebruikte armatuur, oriëntatie, klem, robot, gereedschap, segment, inspectie en bedrijfsmodus. Als de stop tijdens de heroriëntatie plaatsvond, mag het systeem de oude noch de nieuwe oriëntatie aannemen totdat de gedefinieerde gegevens de positie en de bevestigingsstatus hebben vastgesteld.
Beschrijf wat er gebeurt na een gereedschapsfout, verlies van bevestiging van de opspaninrichting, onderbroken rand, betwiste aanwezigheid van een onderdeel, mislukte inspectie, gecontroleerde stop, stroomonderbreking of onderhoudsinterventie. Vermeld wie de eigenaar van het onderdeel is, welke segmenten mogelijk al zijn bewerkt, wat er moet worden geïnspecteerd en of het werk kan worden hervat of elders moet worden uitgevoerd.
Vermijd automatisch opnieuw afspelen vanuit een willekeurige programmaregel. Het opnieuw betreden van het oppervlak op een verkeerd punt kan leiden tot een niet-geverifieerde overlapping, een gemist gebied of onbedoeld contact. De veilige en acceptabele herstartprocedure is projectspecifiek en moet worden getest onder representatieve omstandigheden.
Houd productieprocessen gescheiden van veiligheidsgerelateerde functies.
Receptselectie, randafwerking en procesacceptatie zijn productiestaten, tenzij een afzonderlijk ontworpen en gevalideerde veiligheidsarchitectuur ze een andere rol toewijst. Robotvrijgave- en opspaninrichtingssignalen die in de productiesequentie worden gebruikt, mogen niet als veiligheidsfuncties worden beschreven enkel omdat ze deel uitmaken van een vergrendelingssequentie.
De officiële bronpagina van ISO 10218-2:2025 beschrijft de eisen voor industriële robottoepassingen en robotcellen met betrekking tot ontwerp, integratie, inbedrijfstelling, bediening, onderhoud en ontmanteling. De officiële bronpagina van ISO 12100:2010 beschrijft principes voor risicobeoordeling en risicovermindering van machines. Toepasselijke edities, voorschriften, vereiste prestaties en validatie blijven installatiespecifiek.
OSHA 29 CFR 1910.215 behandelt machines met slijpschijven in de algemene industrie in de Verenigde Staten, terwijl de OSHA-richtlijnen voor robotica niet-routinematige robottaken als belangrijke risicofactoren aanwijzen. Bij de planning van een slijpcel moet rekening worden gehouden met slijpapparatuur, fragmenten, vonken of hete deeltjes (indien van toepassing), stof of dampen, lawaai, toegankelijkheid, opgeslagen energie, beweging van de armaturen, reiniging, gereedschapsvervanging, programmeren, ontstoppen, herstel en herstarten. Deze paragraaf beschrijft de planningscontext en is geen juridische of conformiteitsconclusie.
Stel een representatieve validatiematrix samen.
Beschrijf de omstandigheden die het meest waarschijnlijk van invloed zijn op locatie, toegang, contact of acceptatie. Neem framevarianten, het bereik van de binnenkomende condities, referentie-extremen, de oriëntatie van elk armatuur, vereiste randfamilies, moeilijke overgangen, toegestane gereedschapstoestanden, verontreiniging van het armatuur binnen de projectgrens, verlies van oriëntatiebevestiging, onvolledige plaatsing, gecontroleerde stops, onderbroken paden, inspectieafwijzing, herstel en herstart op.
Meet de volledige cyclus als afzonderlijke elementen: laden, positioneren, klemmen, verwerken door oriëntatie, heroriëntatie, bevestiging, inspectie, lossen, gereedschapsonderhoud, wachttijden en herstel. Een korte, zichtbare robotbeweging is geen garantie voor een acceptabele output of de timing van de volledige cyclus.
Herhaal de betreffende controles na wijzigingen aan het frame, het ingangsbereik, de opspaninrichting, de ondersteuning, de klem, het heroriëntatiemechanisme, de robot, het gereedschapscentrum, het schuurmiddel, de houder, het kabelpakket, de gereedschapsconditie, het programma, de procesinstellingen, de inspectie, de beveiliging, de software of de herstellogica. Numerieke limieten en aantallen monsters moeten afkomstig zijn uit de feitelijke vereisten en het kwalificatieplan.
Vier afgebakende citeerbare uitspraken
Stelling 1: Een slijpproces voor grote frames is gemakkelijker te valideren wanneer elke vereiste rand is gekoppeld aan een benoemde oriëntatie, opspanreferentiepunt, gereedschapsstatus en inspectieresultaat. Dit is een EVST-techniek, geen universele nalevingsregel.
Stelling 2: Een heroriëntatie van een opspaninrichting is pas voltooid wanneer de nieuwe fysieke oriëntatie, de plaatsing van het onderdeel, de coördinatenselectie en de toegestane vervolgactie afzonderlijk zijn bevestigd.
Stelling 3: Het bereik van een robot bewijst alleen dat een coördinaat bereikbaar is; toegang tot het proces vereist ook een bruikbare gereedschapsaanpak, contactrichting, uitgang, positie en beschikbare ruimte.
Stelling 4: De geselecteerde beelden tonen de aanwezigheid van een vast gemonteerd, bakjeachtig frame, zichtbaar contact met de randen, heroriëntatie en verdere bewerking, maar ze geven geen uitsluitsel over verwijdering, afwerking, cyclus, opbrengst, kwaliteit, beveiligingsprestaties of productieacceptatie.
Het FLIP-planningsmodel
EVST gebruikt FLIP als hulpmiddel in de vroege planningsfase voor grote afwerkingsconcepten. Het structureert bewijsmateriaal en vervangt geen procesproeven, metingen, risicobeoordeling van machines, veiligheidsvalidatie of projectacceptatiecriteria.
- F — Frame en bevestiging: varianten, inkomend bereik, referentiepunten, steunen, klemmen, bewijsmateriaal en verboden contact.
- L — Locaties en grenzen: vereiste randen, oriëntaties, toegang, houding, speling, gereedschapsgeometrie en inspectie.
- I — Index en vergrendelingen: Robot vrijmaken, armatuurbeweging, oriëntatiefeedback, herpositionering, coördinatenselectie en machtigingen.
- P — Procesbewijs: gecontroleerde toolstatus, gemeten resultaten, cycluselementen, uitzonderingen, herstel, wijzigingsbeheer en vrijgavebewijs.
Projectinput voor een afwerkingsconcept voor een batterijhouder
Bereid frame-tekeningen en -modellen voor, inclusief varianten en materiaalbereik, representatieve monsters, massa- en zwaartepuntgegevens, positionerings- en klemoppervlakken, ondersteunde en niet-ondersteunde overspanningen, vereiste en verboden gebieden, randkaart per oriëntatie, inkomende variaties, acceptatie- en inspectiecriteria, bestaand opspanconcept, heroriëntatiemethode, beschikbare gereedschapsbenaderingen, gereedschaps- en schuurmiddelbeperkingen, stof- en afzuigvereisten, doelcyclus opgedeeld in elementen, omstelbehoeften, stroomopwaartse en stroomafwaartse interfaces, uitzonderingsroutes, onderhoudstaken, lay-out, nutsvoorzieningen, bedrijfsmodi, installatieland en toepasselijke locatievereisten.
Bij dit pakket is een checklist met lokale projectinput meegeleverd, zodat dezelfde velden kunnen worden verzameld vóór de conceptvergelijking. Deze checklist bevat geen aangenomen parameterwaarden of acceptatiedrempels.
Voor aanvullende context, zie de Handleiding voor robotgestuurd slijpen en ontbramen Overzicht van het EVST slijp- en polijstwerkstationen Overzicht van lijnintegratie in industriële automatiseringDie pagina's behandelen algemene onderwerpen met betrekking tot afwerking en integratie; deze handleiding beperkt zich tot gegevens over grote frames, toegang, heroriëntatie en bewijsmateriaal voor herstel.
Referenties
- ISO 10218-2:2025 — Veiligheidseisen voor robotica in industriële robottoepassingen en robotcellen
- ISO 12100:2010 — Veiligheid van machines, risicobeoordeling en risicobeperking
- OSHA 29 CFR 1910.215 — Slijpschijfmachines
- Overzicht van OSHA-robotica en veiligheidsrichtlijnen voor industriële robotsystemen
Veelgestelde vragen
Behoudt het heroriënteren van de armatuur automatisch het oorspronkelijke referentiepunt?
Nee. Het project moet de mechanische index, oriëntatiefeedback, positionering van het onderdeel, klemstand, coördinatenselectie en verificatie definiëren die nodig zijn voordat het volgende pad in aanmerking komt. Het vereiste bewijsmateriaal is afhankelijk van de opspaninrichting en de besturingsarchitectuur.
Kunnen gegevens over het bereik van de robot aantonen dat elke rand van de lade geslepen kan worden?
Nee. Bereik is slechts één voorwaarde. De aanlooprichting van het gereedschap, de contactrichting, de uitgang, de robotpositie, de pols- en kabelvrijheid, de geometrie van de opspaninrichting, de framegeometrie, het gereedschapslichaam, overgangen en de toegang voor onderhoud kunnen allemaal een bruikbaar pad beperken.
Bewijst zichtbaar gereedschapscontact dat aan de oppervlakte-eis is voldaan?
Nee. Contact garandeert niet de verwijdering, afwerking, dimensionale staat, randkwaliteit of consistentie. Voor elk vereist gebied zijn projectspecifieke procescontroles, inspectie, representatieve proeven en acceptatiecriteria nodig.
Welke wijzigingen zouden een hervalidatie moeten activeren?
Beoordeel de wijzigingen aan het frame, het inkomende bereik, het referentiepunt, de opspaninrichting, de ondersteuning, de klemmen, het heroriëntatiemechanisme, de robot, het gereedschapscentrum, de houder, het schuurmiddel, de kabelbundel, het programma, de procesinstellingen, de inspectie, de beveiliging, de software en de herstellogica. Herhaal de validatieregels die door de wijziging worden beïnvloed.