
Lāzergriešana apzīmogotiem automašīnas durvju paneļiem: viens robots, griešanas galviņa un statīvs
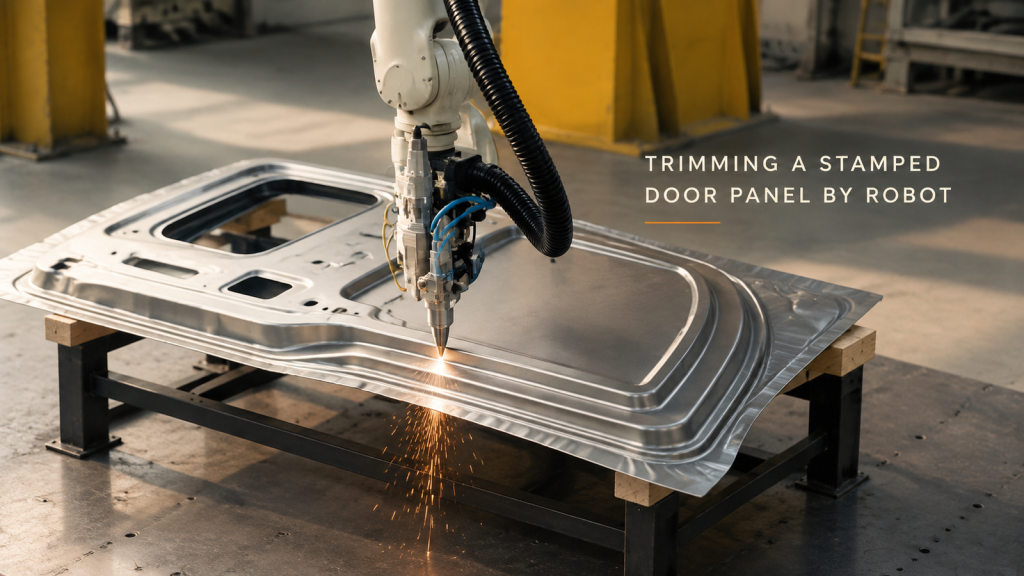
Kā viens robots ar lāzergriešanas galviņu iezīmē apzīmogota automašīnas durvju paneļa kontūru — caurlaide, dzirksteles malā un trīs lēmumi, kas nodrošina šūnas atkārtojamību.
Akumulatora moduļa apstrāde: viens robots starp konveijeru un staciju
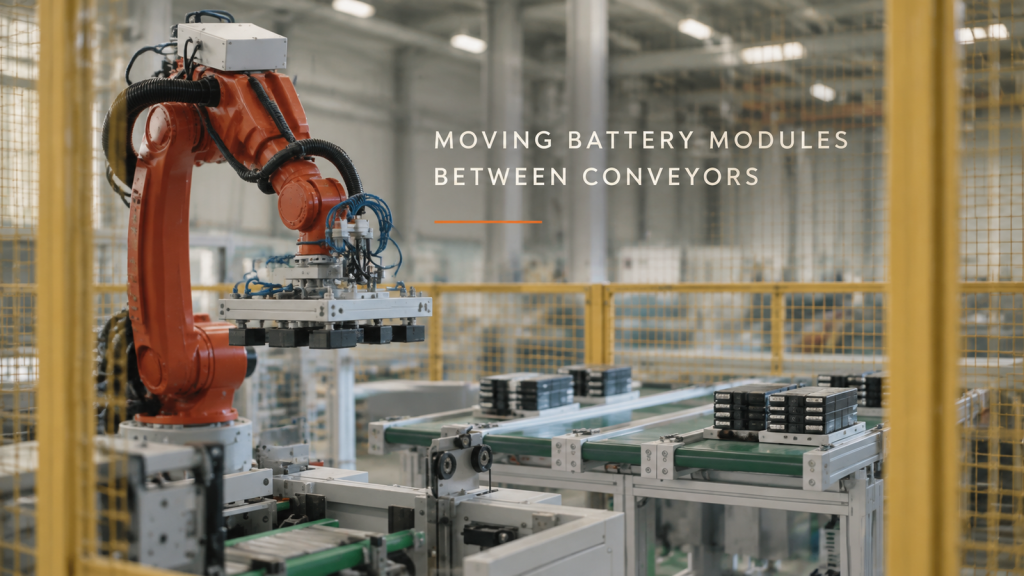
Kā viens sešu asu robots drošības žoga iekšpusē pārvieto grupētus akumulatoru moduļus starp konveijera līniju un staciju — cilpa, rokas gala instruments un kā līnija dala ciklu.
Motociklu bremžu detaļu krāsošana: viens robots uz piekares līnijas
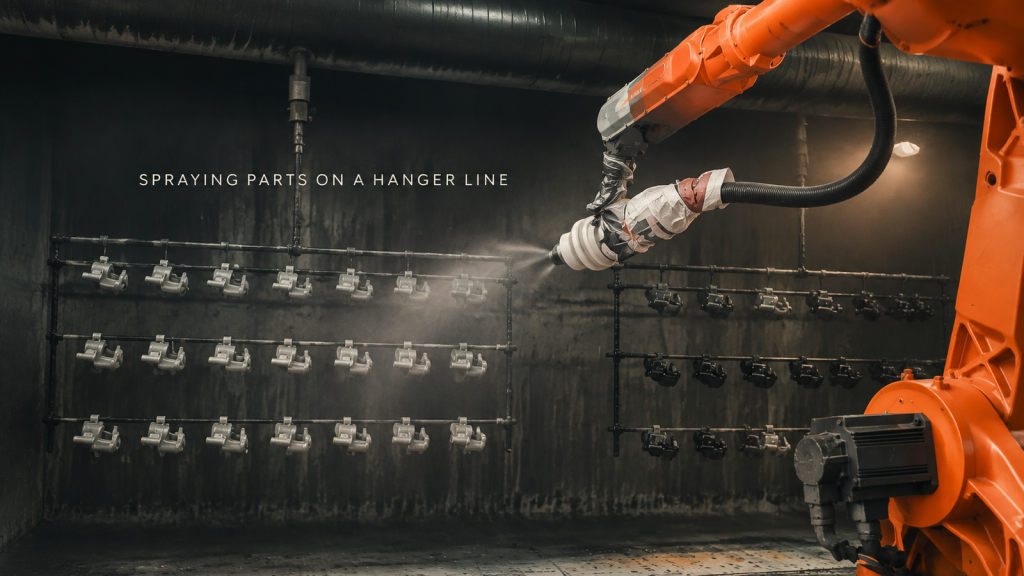
Kā krāsošanas kabīne krāso motociklu bremžu detaļu rindas uz piekaramās līnijas ar vienu sešu asu robotu — cilpa, kā detaļas karājas, kā pistole pārvietojas un kur nonāk pārklājuma krāsa.
Lielu tērauda konstrukciju metināšana: vairāki roboti, vairākas stacijas
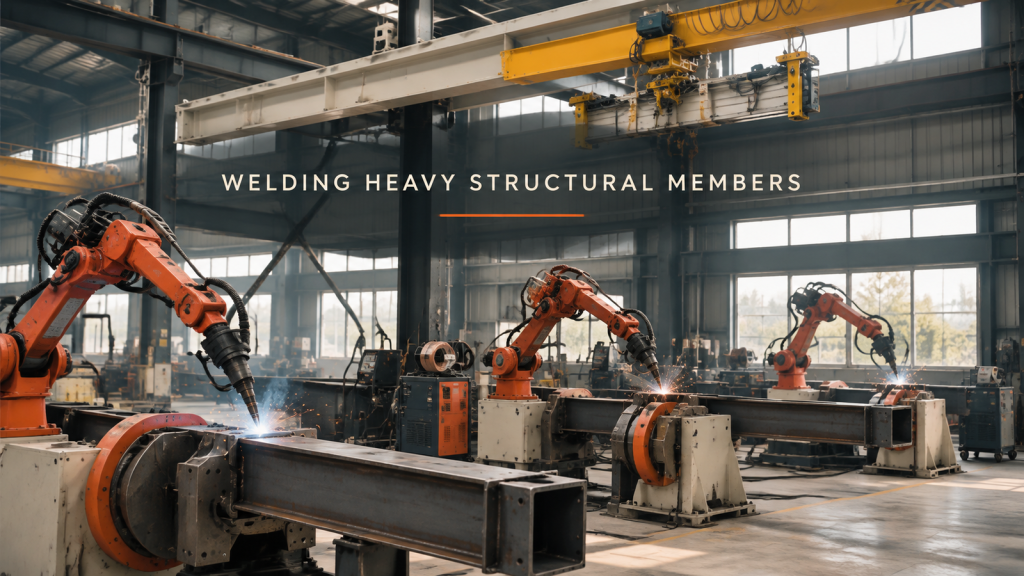
Kā darbnīcā metina lielus kastes un leņķa profila tērauda elementus ar vairākiem sešu asu robotiem uz pozicionētājiem — cilpa, detaļas nospiešana un pagriešana, degļa sniedzamība un kā stacijas sadala darbu.
Ierīču montāžas līnija: viena palete, viena stacija vienlaikus
Kā robotizēta montāžas līnija būvē nelielu ierīci — paletes, paņemšana un novietošana, presēšana, skrūvēšana, apgriešana un galīgā iepakošana —, kā arī trīs dizaina lēmumi par paletes atrašanās vietu, redzes piederību un cikla līdzsvaru.
Delta robots apstrādā kustīgu lenti: brīvi iekšā, līnijā ārā
Kā delta robots paņem iesaiņotas uzkodu pakas no kustīga konveijera un vienmērīgi novieto tās nākamajai mašīnai — cilpa, trīs dizaina lēmumi par instrumentiem, piegādes atstarpēm un izvietojumu, kā arī to, kas jānosūta cikla laika aplēsei.
Pirms attēla: apkārtējā apgaismojuma kontrole pārbaudes kamerās
Apsekot logus, griestu lampas un tuvumā esošās gaismas, pēc tam izlemt par norobežošanu un aizsegšanu, pirms attēlu regulēšanas ar robota pārnēsātu pārbaudes lampu.
Viena šūna, vairākas presformas: plānojiet pāreju uz liešanas tehniku
Pirms vairāku matricu spiedliešanas šūnas plānošanas uzskaitiet katra lējuma satvēriena zonas, statīva atbalstu, lejupvērsto orientāciju un instrumenta saskarni.
Atbalsts starp stacijām: plānojiet garu lokšņu padevi
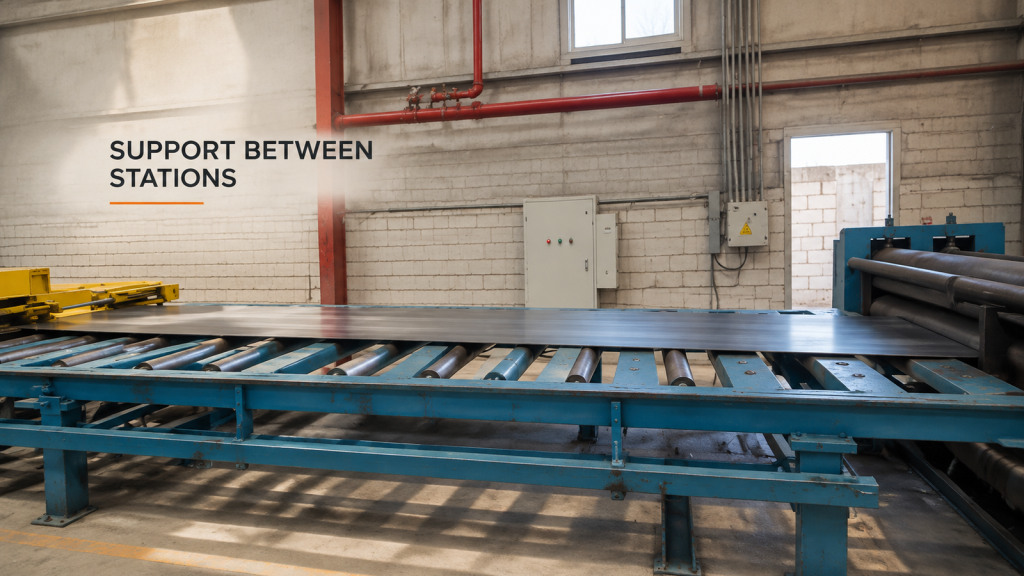
Kartēt priekšējo malu, korpusu un astes atbalstu, kamēr neskarta gara loksne pārvietojas starp veltņiem un mašīnas ieeju.
Ap stūriem: norādiet robotizētās pārklājuma prasības
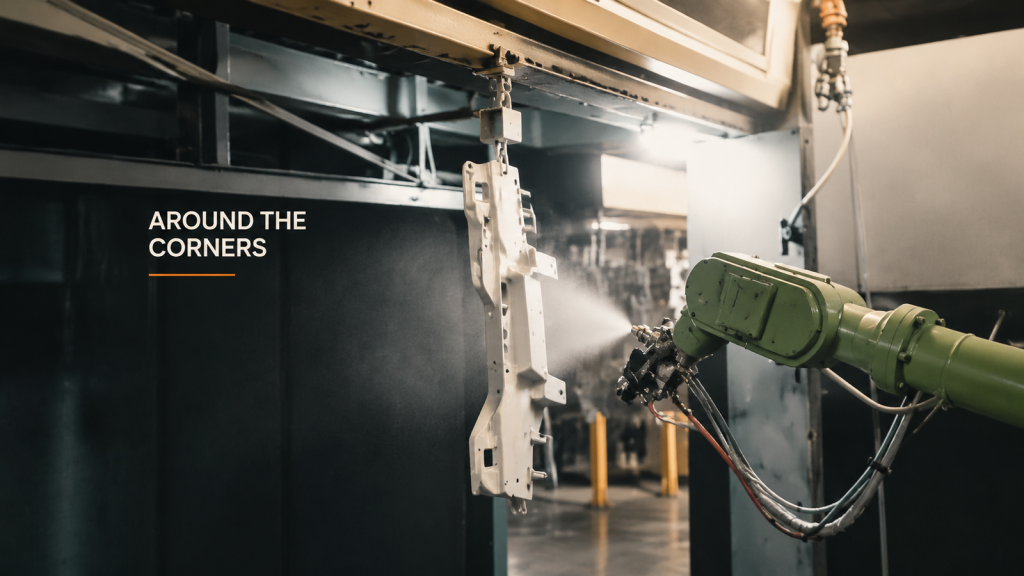
Pirms robotizētās izsmidzināšanas iestatījumu izvēles definējiet pārklājuma prasības atkarībā no sagataves reģiona, tostarp stūriem, piekares kontaktiem un pārbaudes pārklājumu.
Stiprināšanas šļūteņu izmaiņas: konfigurācijas nodošanas ieraksts

Dokumentējiet mainītos šļūteņu stiprinājuma punktus, salīdzināmas instrumentu pozīcijas, neatrisinātos novērojumus un apkopes nodošanas izvietojumu pēc apkopes maršruta maiņas.
Sīkpreču apstrāde: savākšanas un novietošanas atsauces
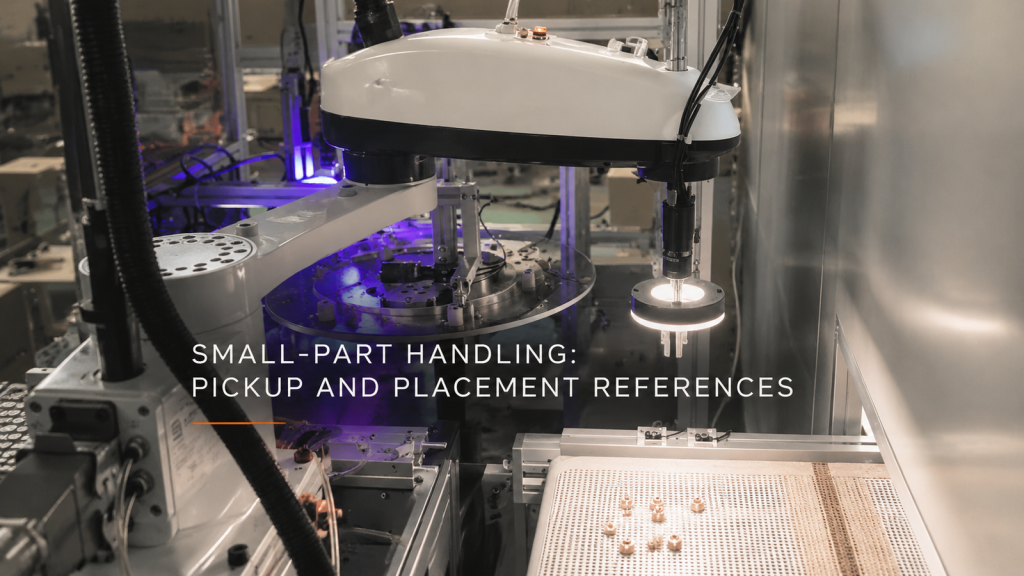
Pārskatot sīkdetaļu apstrādi, apgaismojumu un fizisko koordinātu attiecības, sasaistiet ienākošās vizuālās iezīmes ar saņemšanas armatūras atsaucēm.