
Īsumā: Produkts pārvietojas pa paleti pa taisnu konveijeru un apstājas vienā stacijā pēc otras. Robots novieto detaļu uz korpusa, preses galva to ievieto, vadības bloks ieskrien no sāniem un pieskrūvē to, robots apgriež korpusu, ievieto klipšus, ievieto iekšējo trauciņu savā vietā un visbeidzot robots iesaiņo gatavo vienību kartona kastē. Trīs lēmumi veido šādu līniju: kā palete atrodas katrā stacijā, kuriem soļiem patiešām ir nepieciešama redze un kā apgriešana un paņemšana un novietošana iekļaujas ciklā. Līnijas plānošana? Iegūstiet izkārtojuma un cikla laika tāmi.
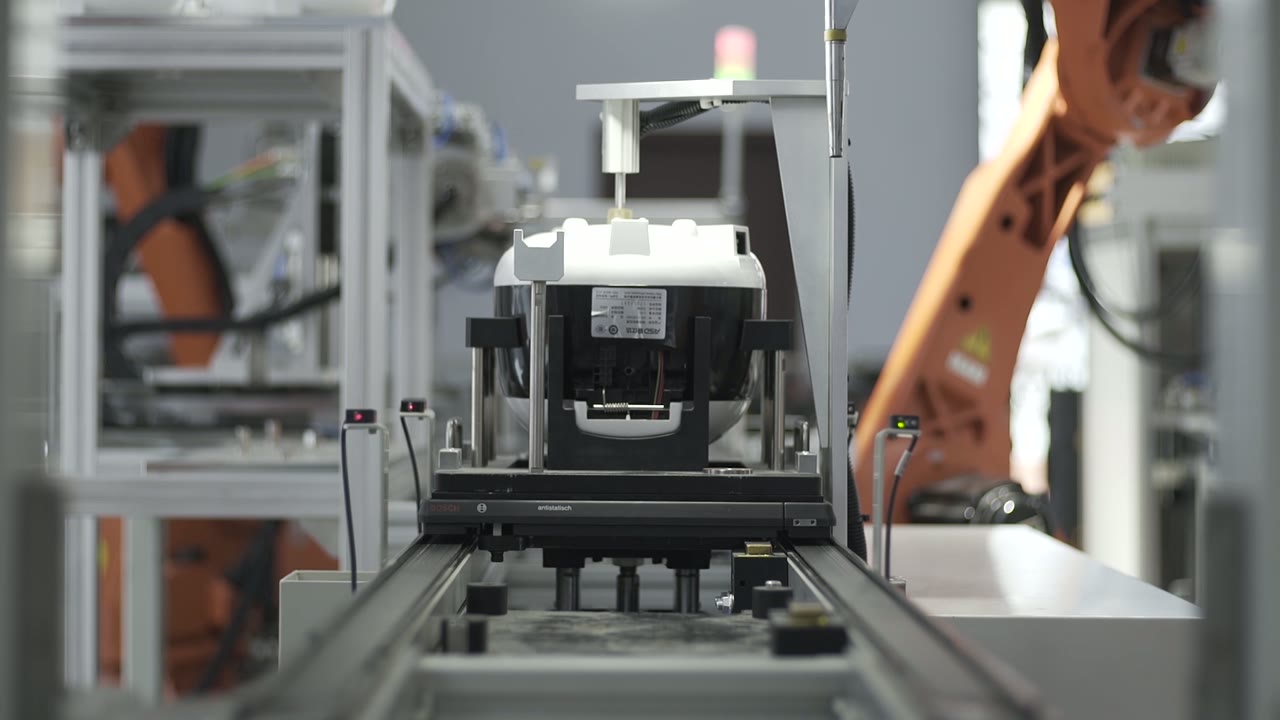
Īsumā
| Produkts | Maza mājsaimniecības ierīce — formēts korpuss, iekšējais katls, vāka klipši |
| Process | Montāža, skrūvēšana un iepakošana |
| Piegāde | Paletes uz taisna, ar motoru darbināma konveijera |
| Automatizācija | Viens robots katrā stacijā, kā arī fiksētas preses un vadītāja vienības |
| Detaļu piegāde | Līnijas malas ligzdas blakus katrai stacijai |
| Apiešanās | Paņemšana un ievietošana, piespiešana pie pamatnes, skrūvēšana no sāniem, apgriešana, galīgā iesaiņošana |
| izvade | Gatavās vienības iepakotas kartona kastēs un transportētas no līnijas |
| Testēšanas stacija | Viena pietura, kur ierīce stāv uz vietas un ir pievienots kabelis |
Problēma, ko risina šī rinda
Gatava ierīce ir gara mazu darbību ķēde: ievietošana, ievietošana, pieskrūvēšana, apgriešana, saspraušana, ievietošana, pārbaude, iesaiņošana. Katra no tām ir vienkārša. Grūtības rada to visu veikšana identiski katrai ierīcei, katrā maiņā un visas ķēdes līdzsvarošana, mainoties produktam.
Paletes līnija atbild uz šo jautājumu, fiksējot secību un atskaites punktu: produkts vienreiz atrodas uz paletes, un viss pēc tam atsaucas uz paleti. Stacijas kļūst par savstarpēji aizvietojamām vietām, un produkta maiņa nozīmē armatūras un programmu maiņu, nevis cilvēku atkārtotu apmācību.
Kā līnija iet
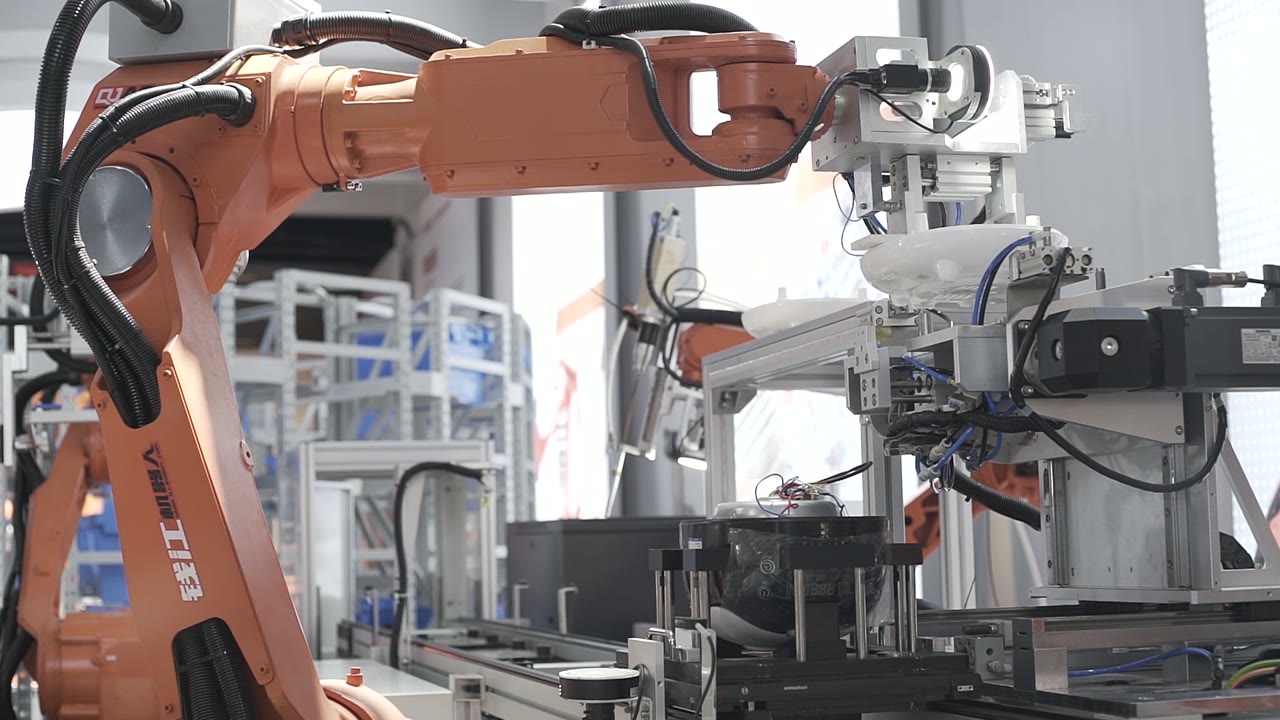
- Vieta. Robots paņem detaļu no līnijas malas ligzdas un novieto to uz paletes korpusa.
- Sēdeklis. Preses galva nolaižas no augšas un ievieto detaļu.
- Skrūve. Skrūvgriežu stacijā motorizēts skrūvgriezis virzās no sāniem pa sliedi, iedzen un atkāpjas.
- Indekss. Palete nogādā ierīci uz nākamo staciju.
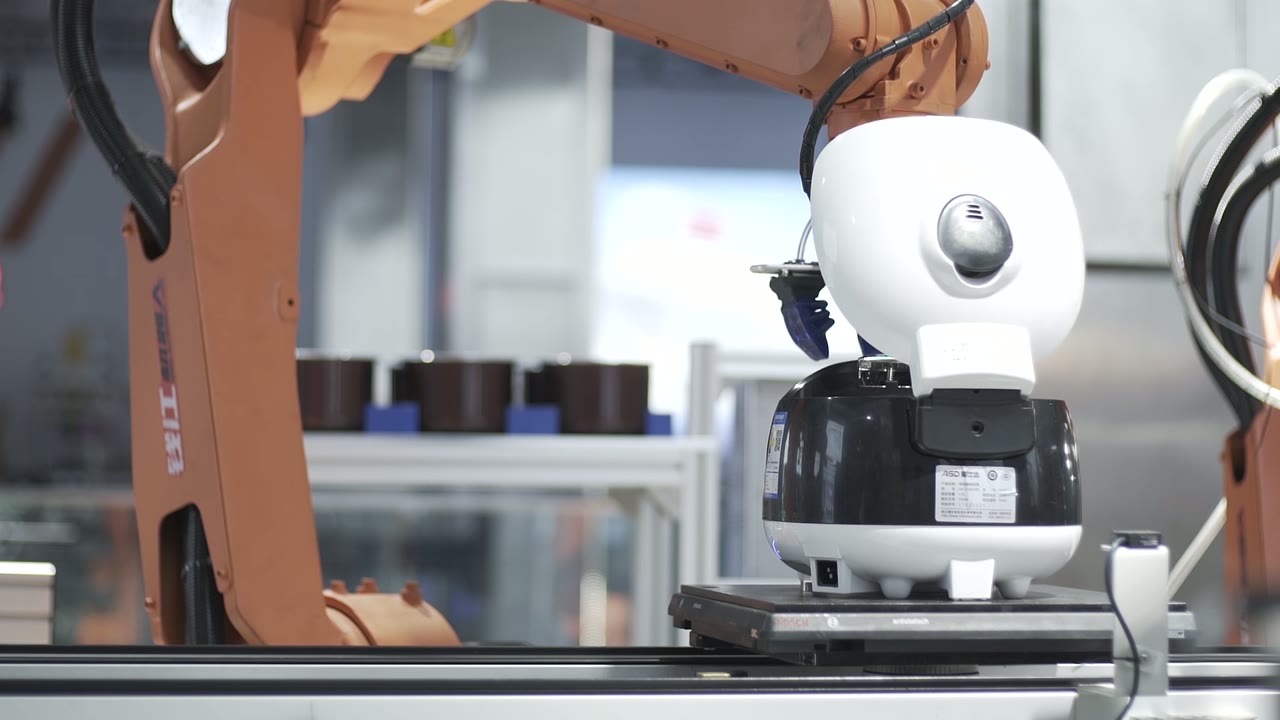
- Flip. Vienā pieturā robots apgriež ķermeni un novieto to atpakaļ uz paletes, lai nākamā virsma būtu uz augšu.
- Klips. No ligzdas tiek izņemti nelieli vāka klipši un iespiesti vietā.
- Ievietot. Tālāk lejā robots no ligzdu rindas paceļ iekšējo podu un ievieto to ķermenī.
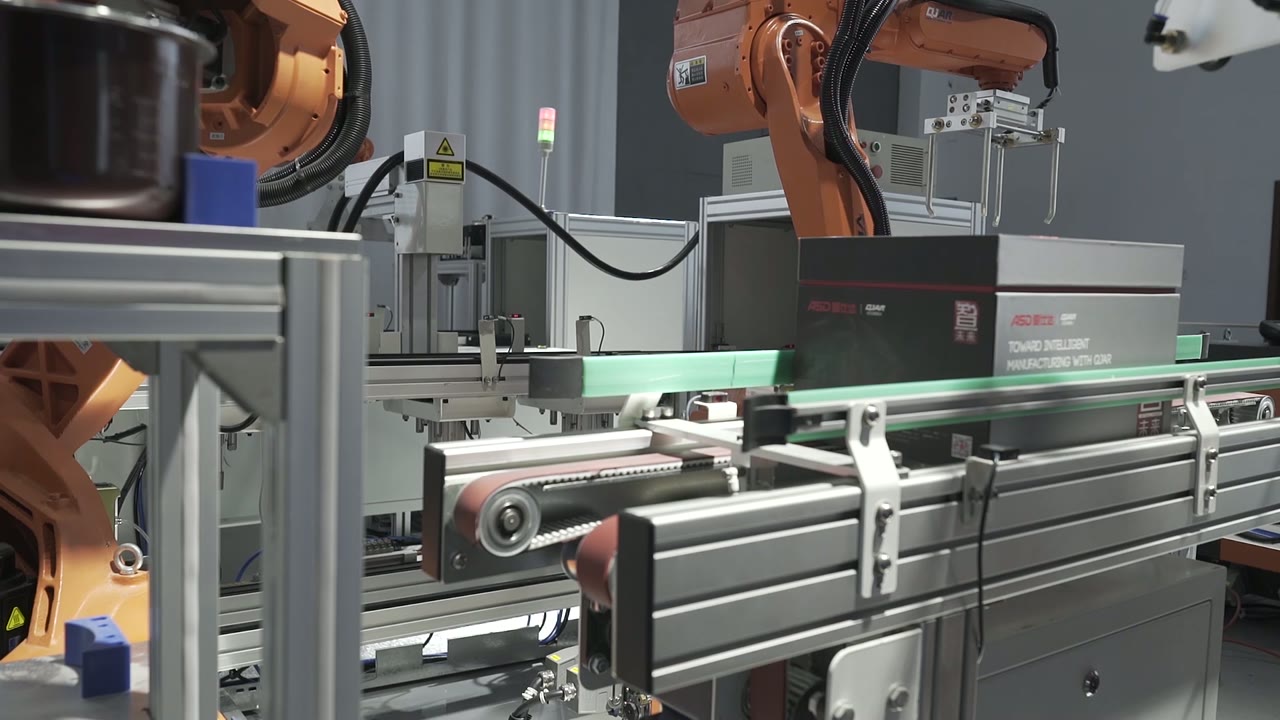
- Komplekts. Beigās robots ieceļ gatavo vienību kartona kastē, un kastes sastājas rindā un atstāj līniju.
Trīs dizaina lēmumi
1. Izlemiet, ko palete novieto un ko ne.
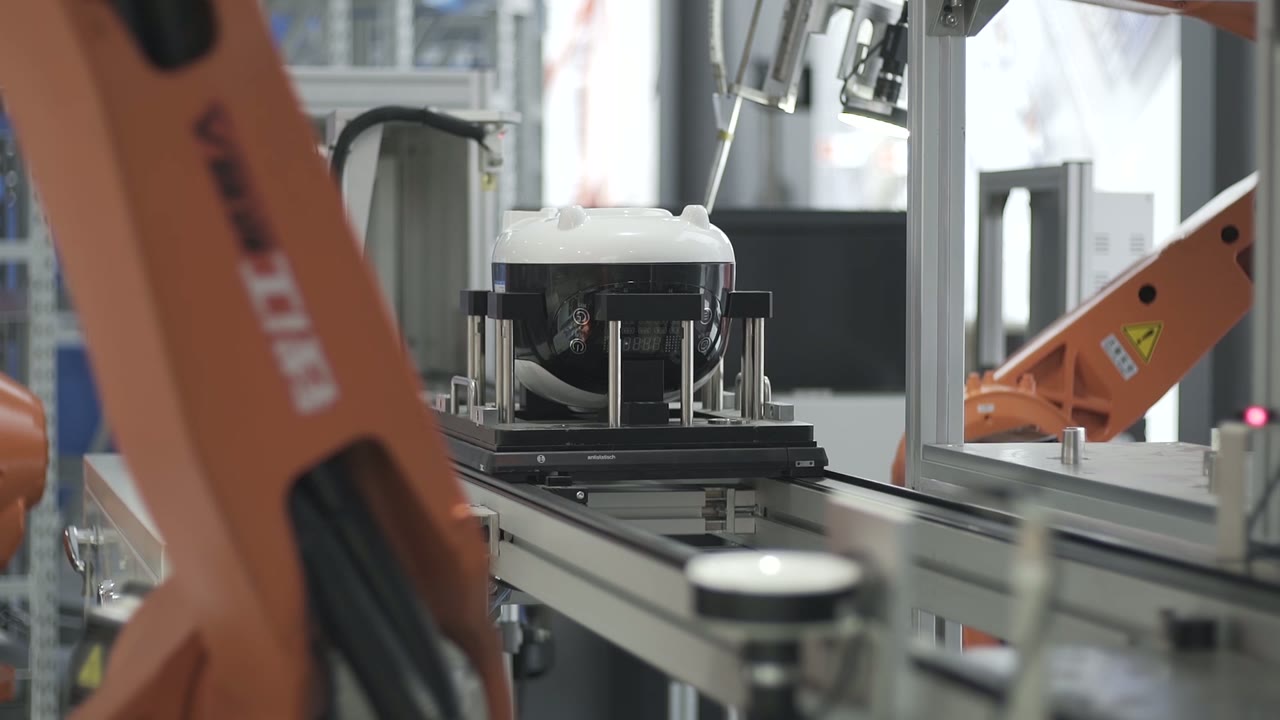
Katra stacija pēc pirmās uzticas paletei. Šī uzticība ir jānopelna trīs vietās:
- Produkts uz paletes. Kā produkts tiek turēts: ligzda, tapas, skavas — un cik daudz tas var kustēties, kad tas ir ievietots.
- Palete uz staciju. Kā palete tiek apturēta un pacelta vai piesprausta katrā stacijā. Apstāšanās pret stingru apstāšanos un piespraušana ir izplatīta; precizitāte, ko iegūstat tur, ir precizitāte, ko pārmanto katra stacija.
- Atgriešana un tīrīšana. Paletes atgriežas, savāc gružus un nolietojas. Nodilusi pozicionēšanas bukse uz vienas paletes parādās kā vienas stacijas atteice katrā divdesmitajā vienībā.
Jautājums, kas jāatrisina agri: Kurām darbībām patiesībā ir nepieciešama stingra pielaide? Visam pārējam var piešķirt pielaidi, un pielaide ir lēta.
2. Ievietojiet vīziju tur, kur tā kaut ko pērk
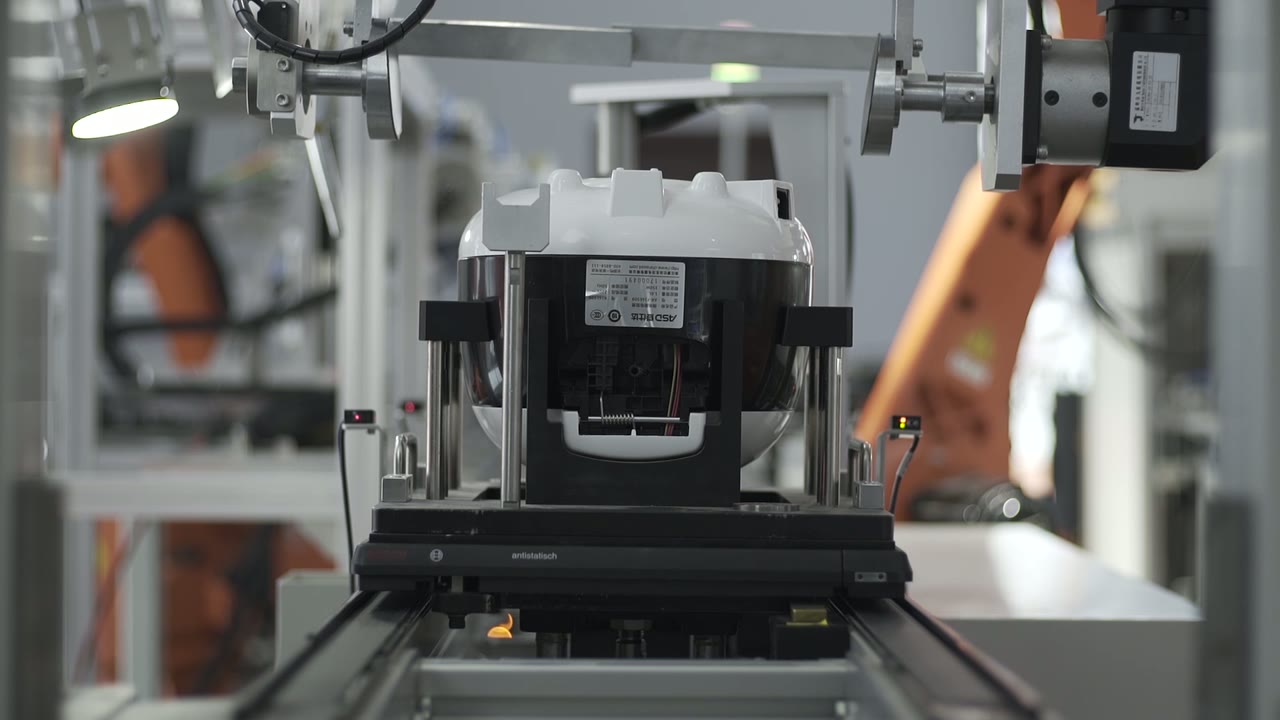
Redze montāžas līnijā ir savu izmaksu vērta dažās konkrētās vietās: kad detaļa nonāk nezināmā pozīcijā, kad operācijai ir jāatrod elements, kas pārvietojas attiecībā pret atskaites punktu, un kad defekts ir jākonstatē, pirms montāžas vērtība pieaug.
Tas ir daudz mazāk vērtīgs, ja darbu varētu paveikt labs armatūra. Detaļa, kas novietota ligzdā, uz novietotas paletes, nav jāatrod — tā ir jātur. Noderīgs tests: kādu kļūmi novērš redze, un cik šī kļūme izmaksā, ja tā sasniedz nākamo staciju?
Tā pati loģika attiecas arī uz verifikāciju. Klātbūtnes un pozīcijas pārbaudes pēc kritiska soļa parasti atmaksājas; kamera, kas pievienota stacijas sarežģītības dēļ, parasti to nedara.
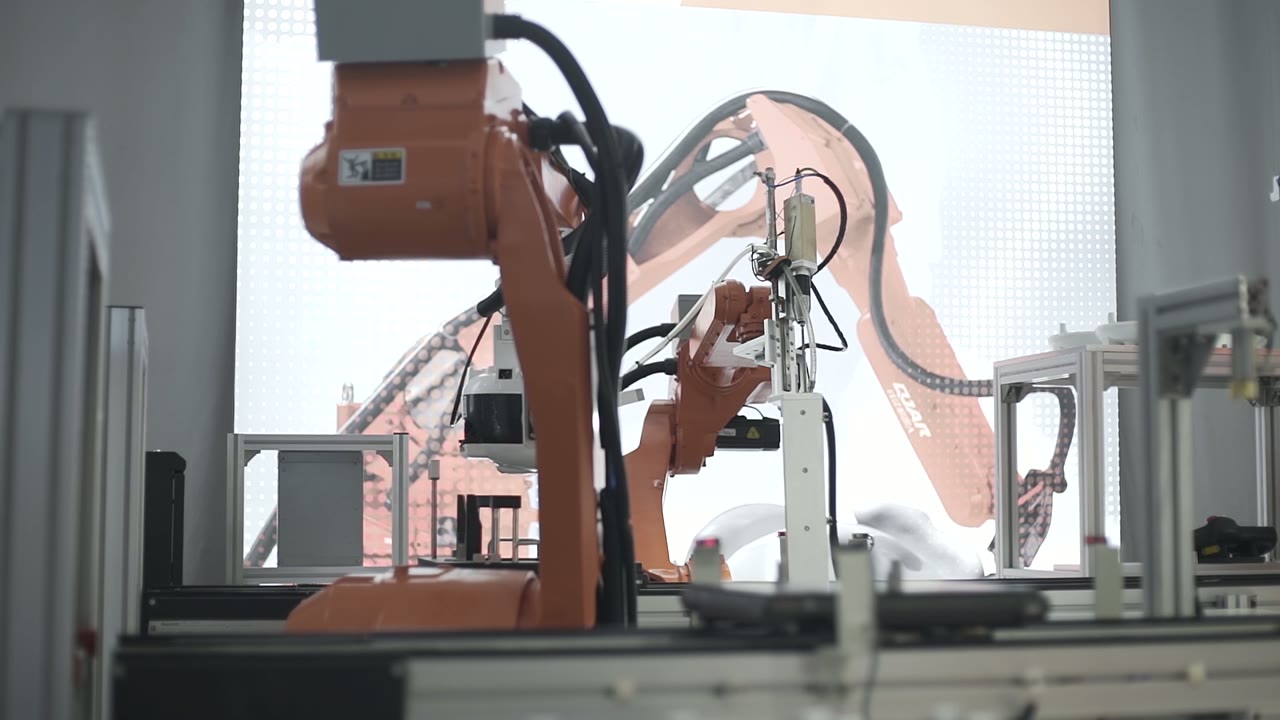
3. Līdzsvara metieni un novietošana pret lēnāko staciju
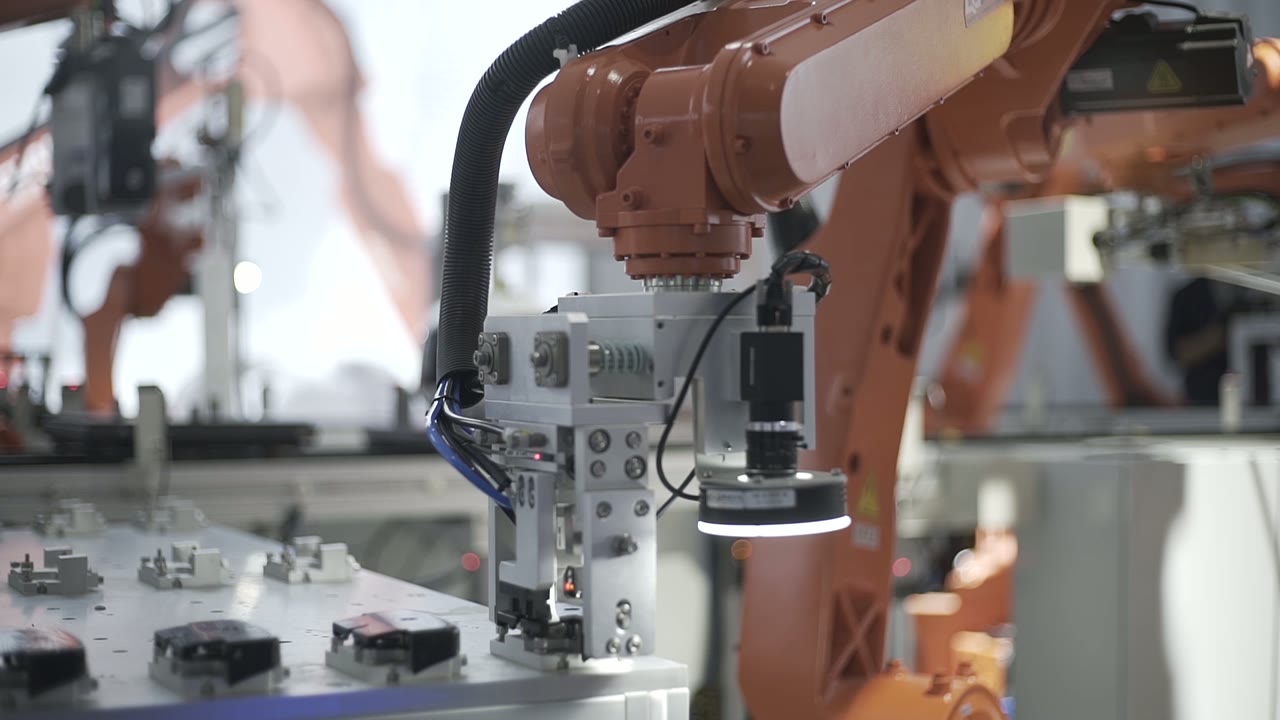
Līnija kustas tās lēnākās stacijas tempā, un apgriezieni un garas paņemšanas un novietošanas kustības nemanāmi kļūst par šo staciju. Trīs praktiski punkti:
- Skaitiet gājienus, nevis operācijas. “Vienkārša” apgriešana ir pacelšana, rotācija, novietošana un atgriešanās — bieži vien ilgāka nekā iepriekšējā skrūvēšana.
- Apvienot vai sadalīt. Divas īsas operācijas vienā stacijā var veikt vienu robotu; vienu garu operāciju var sadalīt starp divām stacijām, nepalēninot visas līnijas darbību.
- Pārejas dizains. Ligzdu, satvērēju un programmu skaits reizinās ar variantu skaitu. Ātrās nomaiņas instrumenti un viens produktu atlases punkts nodrošina, ka maiņa aizņem tikai dažas minūtes, nevis vienu maiņu.
Kad šis izkārtojums ir piemērots — un kad to vajadzētu aplūkot tuvāk
- Laba piegulēšana: stabilas produktu saimes ar noteiktu montāžas secību, apjomiem, kas attaisno atsevišķas ligzdas un stiprinājumus, un detaļām, kuras var sakārtoti prezentēt līnijas malā.
- Vērtējiet tālāk: daudzi varianti ar atšķirīgiem montāžas secībām, detaļas, kas tiek piegādātas vairumā un vispirms ir jāatdala, darbības, kurām joprojām nepieciešama cilvēka spriestspēja (kosmētiskās pārbaudes, kabeļu izvietojums), un produkts, kura nākamā paaudze maina galveno atskaites punktu.
FAQ
Kāpēc paletes, nevis brīvi plūstošs konveijers?
Tā kā produkts tiek novietots vienreiz, un katra stacija manto šo atrašanās vietu. Brīvi plūstošs transports ir piemērots produkta pārvietošanai starp manuāliem darbgaldiem; robotiem tas ievieš atrašanās vietas noteikšanas problēmu katrā stacijā.
Kur līnija parasti zaudē laiku?
Stacijā ar garāko atsevišķo gājienu — bieži vien apmetumu vai garu pārtveršanu — un maiņas brīdī. Abi ir izkārtojuma lēmumi, nevis robota lēmumi.
Vai katrai stacijai ir nepieciešams robots?
Nē. Fiksētas iekārtas — preses galviņas, vadības iekārtas uz sliedēm — ir lētākas un ātrākas, ja kustība vienmēr ir vienāda. Roboti iekaro savu vietu tur, kur trajektorija mainās atkarībā no varianta vai kur viena roka pilda vairākus uzdevumus.
Iegūstiet izkārtojuma un cikla laika tāmi
Sūtiet mums:
- Montāžas rasējums un montāžas secība
- Detaļu saraksts ar to, kā katru detaļu var noformēt (ligzdota, paplāte, lielapjoma)
- Variantu skaits un pārslēgšanas biežums
- Dienas vai gada apjoms, maiņas un mērķa līnijas ātrums
- Stāva plāns ar pieejamo garumu un augšpus un lejpus esošo iekārtu novietojumu
Mēs atbildēsim ar līnijas izkārtojuma priekšlikumu un cikla laika tāmi.
Saņemiet izkārtojuma un cikla laika tāmi → vai e-pastu sales@evsrobot.com
Videoieraksts filmēts partnera ražošanas vietā. Līnijas ātrums, staciju laiki un produktu rādītāji no šīs vietas nav publiski pieejami un šeit netiek sniegti.