
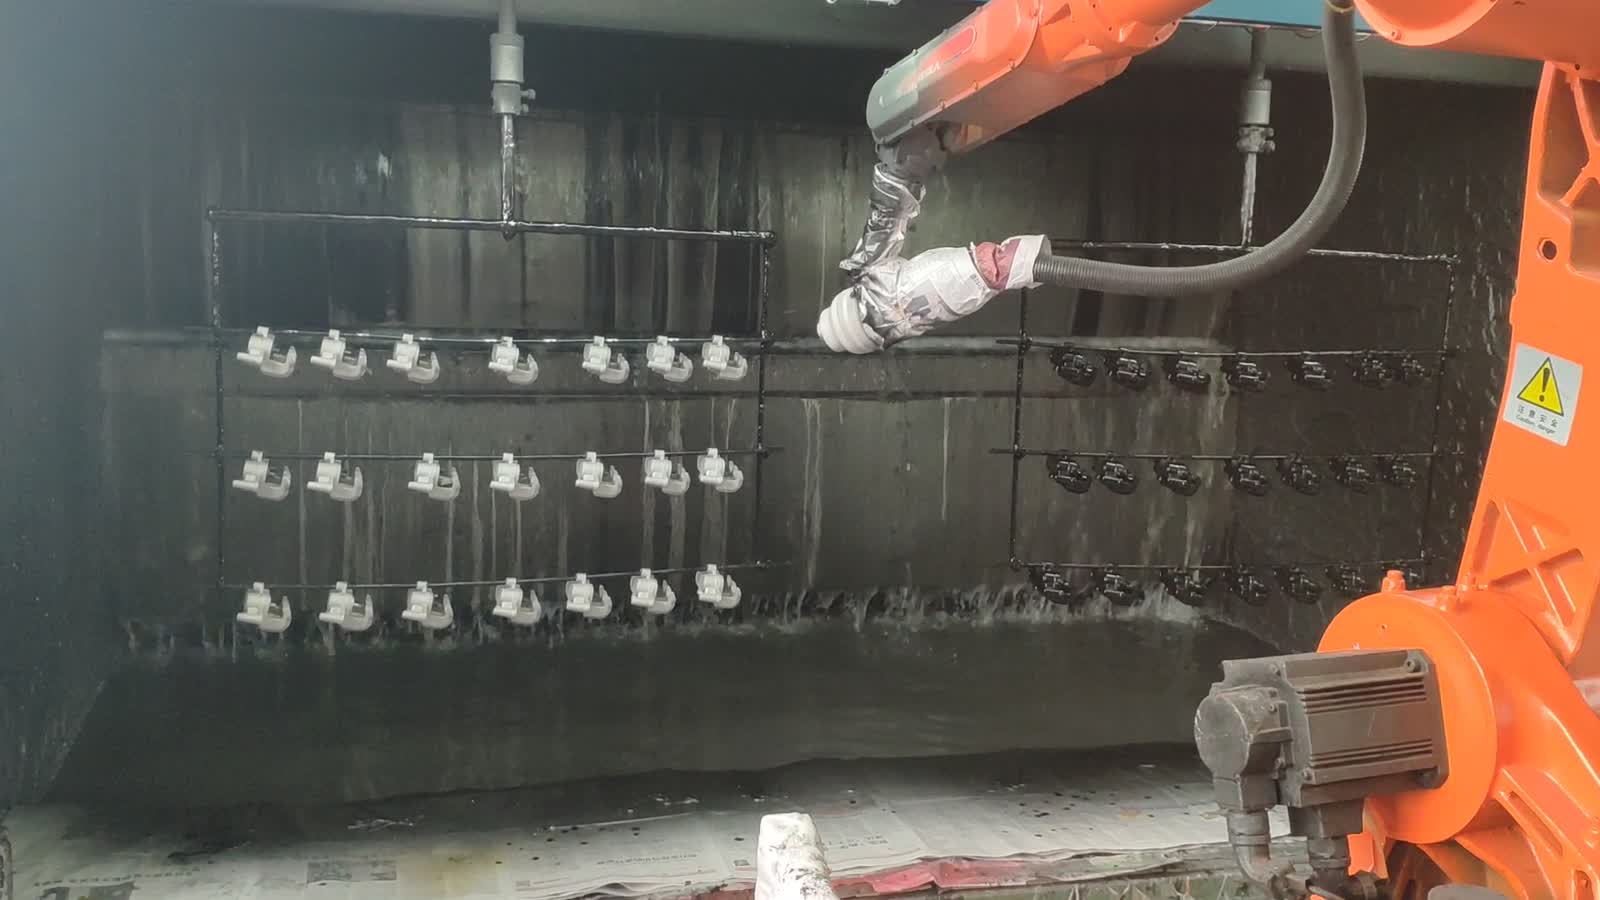
Īsumā: Šī krāsošanas kabīne apstrādā mazas motociklu bremžu detaļas, tām rindās karājoties uz piekaramās līnijas. Sešu asu robots nes smidzināšanas pistoli un pārvieto to uz priekšu un atpakaļ pāri katrai rindai, sekojot detaļām, tām pārvietojoties pa kabīni. Pistole ir nomaskēta ar audumu un līmlenti, un ūdens aizkars gar aizmugurējo sienu novada krāsas pārpalikumu grīdas rennē. Šāda veida izvietojumu nosaka trīs lēmumi: kā detaļas karājas, kā pistole pārvietojas pa kustīgu rindu un kur nonāk krāsas pārpalikums, lai kabīne paliktu tīra. Vai plānojat līdzīgu līniju? Nosūtiet mums savu detaļas rasējumu.
Īsumā
| Daļa | Mazas motociklu bremžu tipa metāla detaļas |
| Process | Krāsu izsmidzināšana |
| Automatizācija | Viens sešu asu robots ar smidzināšanas pistoli |
| Detaļu piegāde | Detaļas rindās karājas uz horizontāliem stieņiem, kas pārvietojas cauri kabīnei |
| Atrašanās vieta | Pakaramais un līnija nosaka atstarpi; robots seko rindai |
| Darba turēšana | Detaļas karājas no stieņa, nav nepieciešama skava |
| Operatora loma | Ielādē un izkrauj pakaramos un rūpējas par kabīni |
| Šūnu izkārtojums | Viens robots ūdens mazgāšanas kabīnē |
Problēma, ko risina šī šūna
Krāsošana ir process, kurā konsistenci ir visgrūtāk nopirkt no cilvēka. Plēves biezums, malu pārklājums un pārejas ritms mainās atkarībā no operatora rokas, un mazu detaļu līnijā atšķirība starp pirmo un pēdējo detaļu ir tieši tā, ko klients pamana.
Robots no vienādojuma izslēdz roku. Tas katru reizi veic vienu un to pašu gājienu, vienā un tajā pašā attālumā un ar tādu pašu ātrumu. Izaicinājums nav pati izsmidzināšana; tā ir detaļu pakāršana, lai pistole varētu sasniegt katru virsmu, pistoles trajektorijas plānošana pāri rindai, kas nepārtraukti kustas, un liekās izsmidzināšanas pārvaldība, lai tā nonāktu ūdenī, nevis uz nākamās detaļas.
Kā šūna darbojas
- Detaļas tiek piegādātas uz pakaramajiem. Mazas metāla detaļas rindās karājas no horizontāliem stieņiem, viena rinda pēc otras pārvietojoties kabīnē.
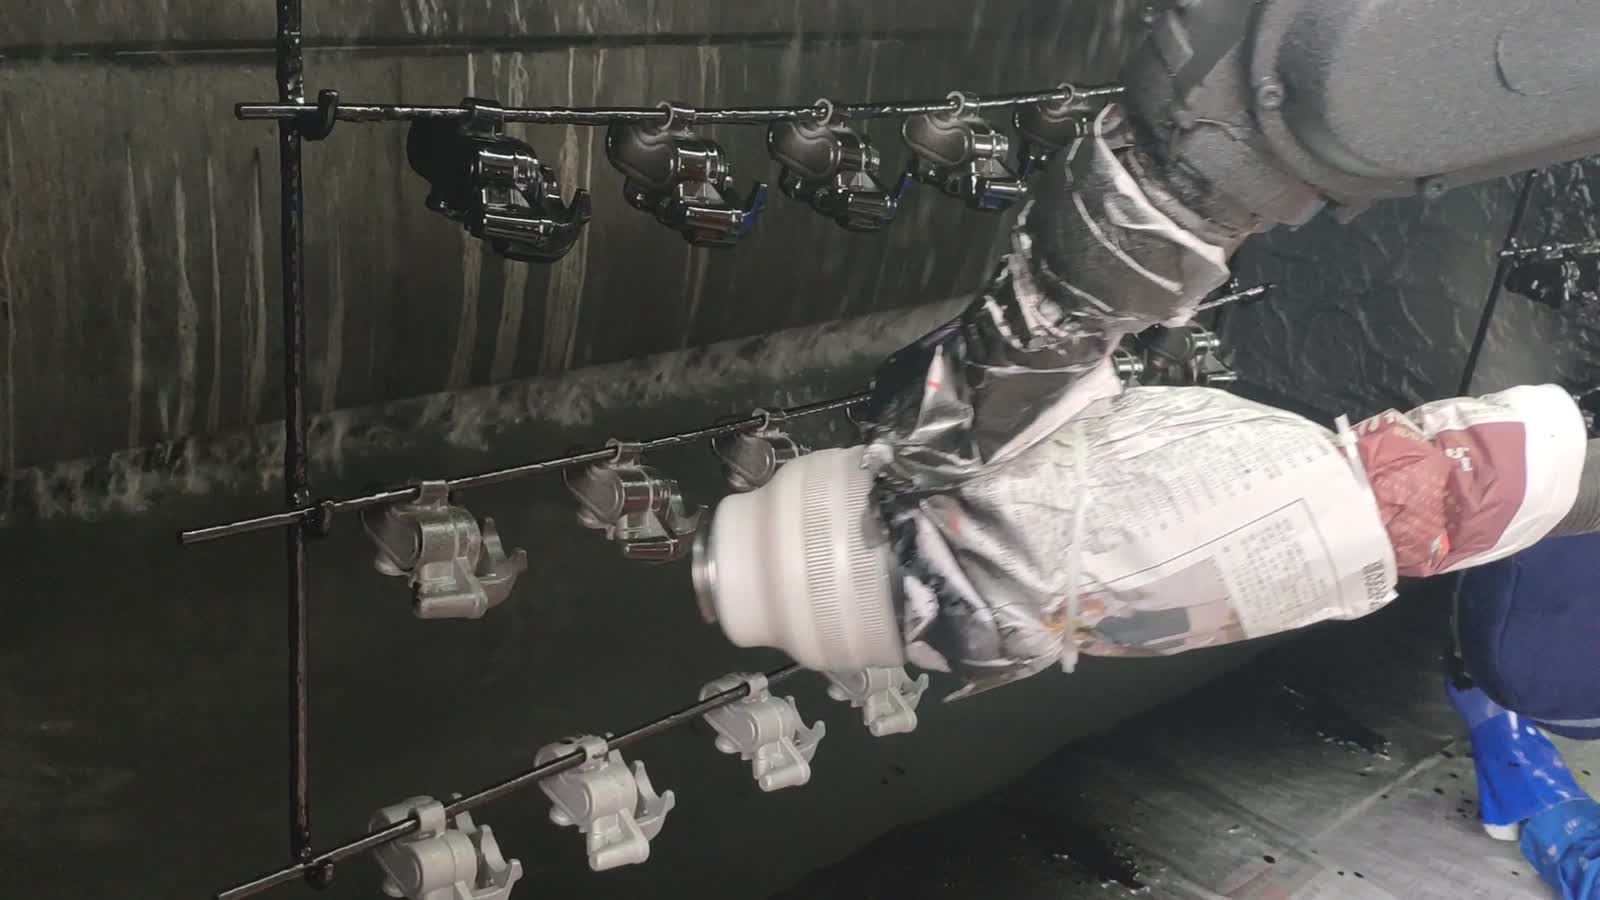
- Robots ieņem pozīciju. Kabīnē stāv sešu asu robots ar smidzināšanas pistoli rokas galā, pistole ietīta audumā un līmlentē, lai krāsa nenonāktu uz tā korpusa.
- Slaucīt rindu. Robots pārvieto pistoli uz pirmo detaļu rindā un pārvietojas pāri, pārklājot katru detaļu pēc kārtas.
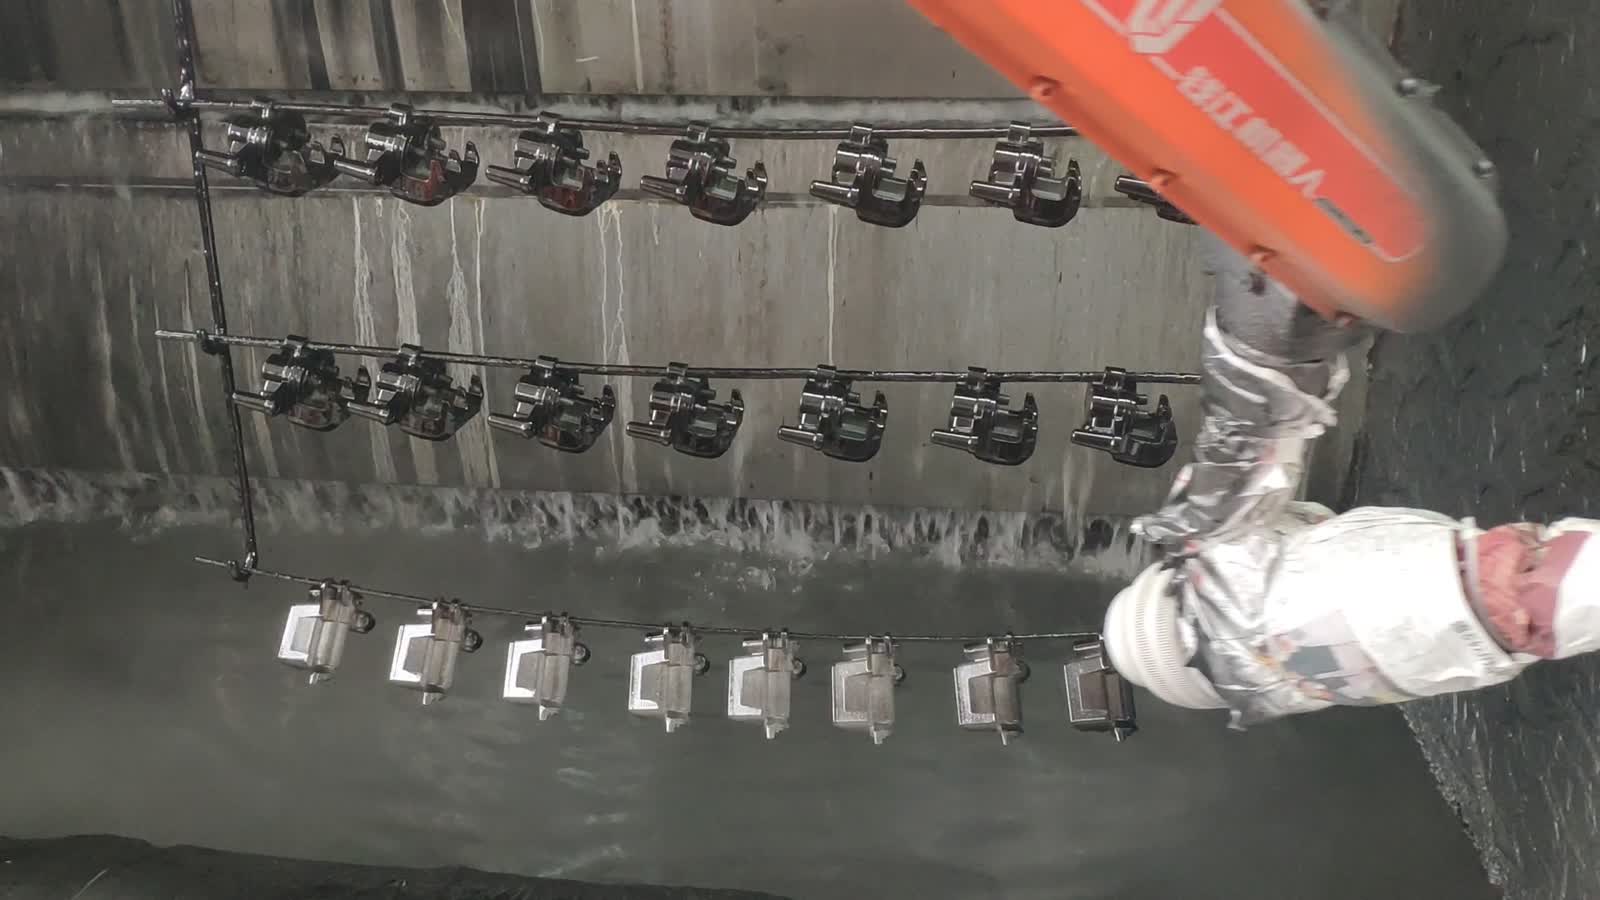
- Sekojiet līnijai. Kamēr pakaramo svira nes rindu uz priekšu, robots turpina kustību ritmā ar kustīgajām daļām.
- Noķert lieko šļakatu. Gar aizmugurējo sienu grīdas rennī iet ūdens aizkars, tāpēc detaļas, kas netrāpa, nonāk ūdenī, nevis uz sienām, gatavas nākamajai caurlaidei.
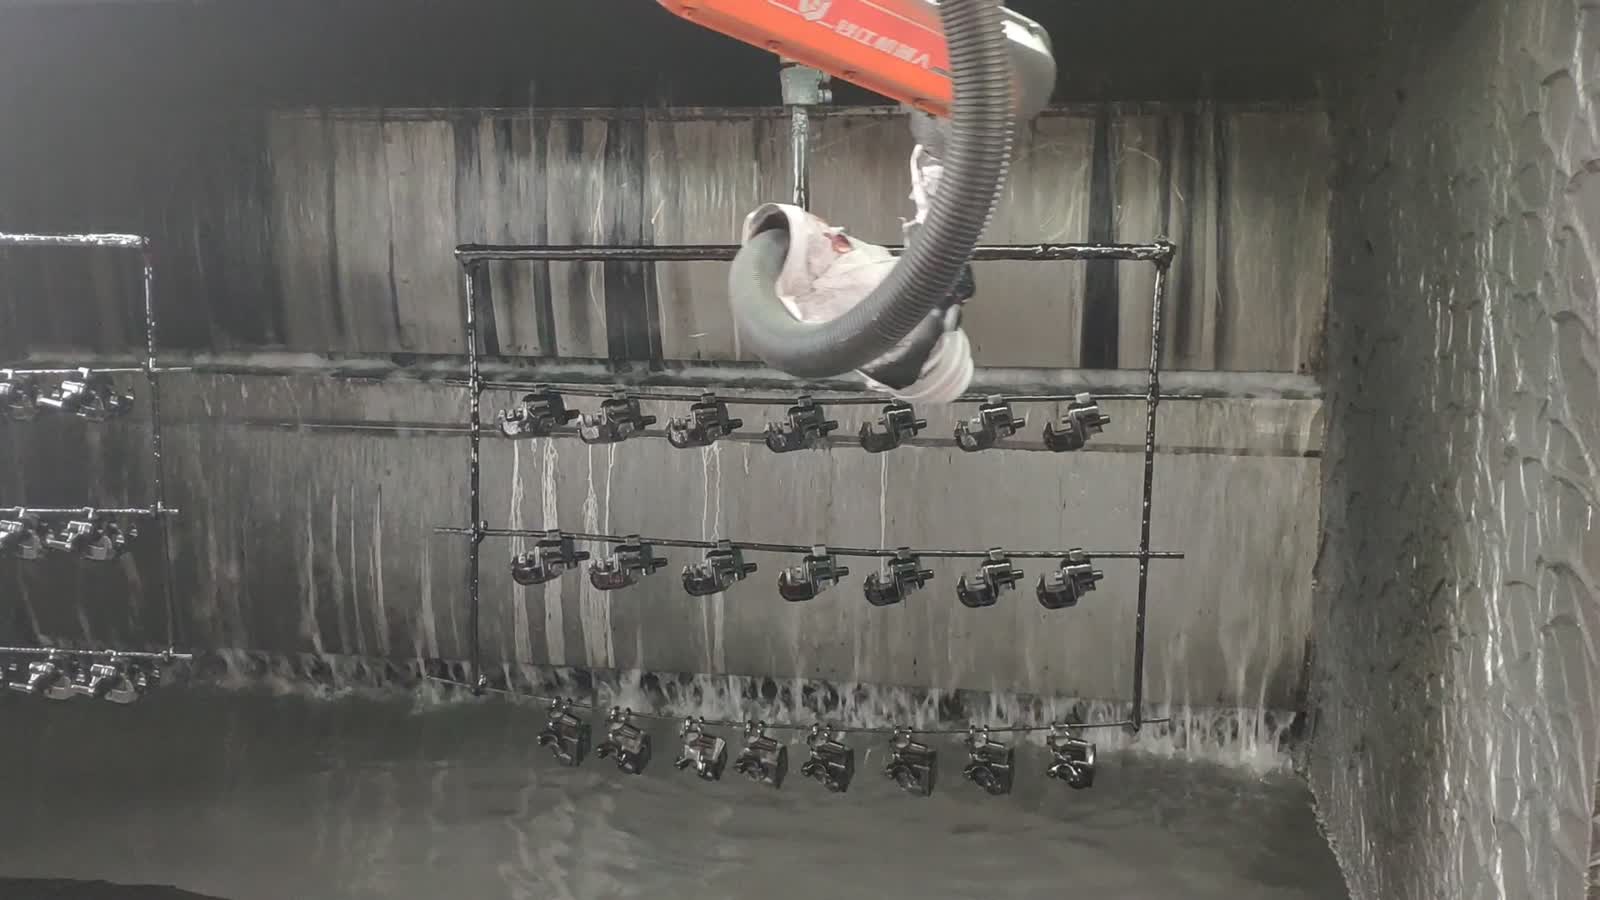
- Nākamā rinda. Pabeigtā rinda virzās tālāk, nākamā nonāk sasniedzamības attālumā, un robots sāk gājienu no jauna.
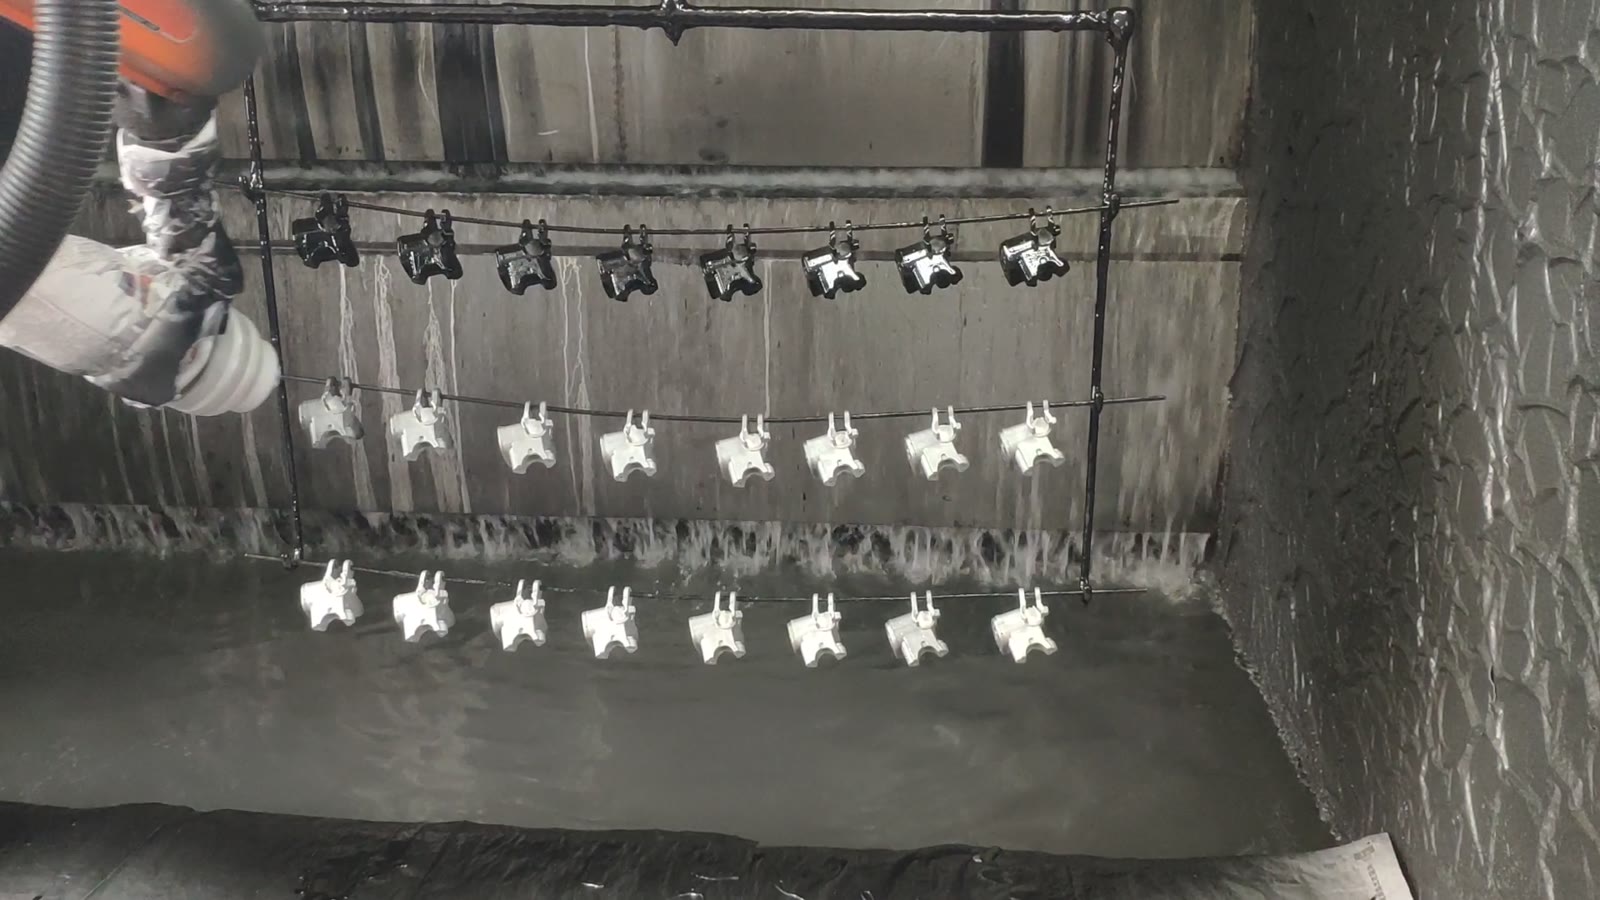
Trīs dizaina lēmumi
1. Pakariet detaļas tā, lai visas virsmas būtu sasniedzamas.
Pakaramā līnija darbojas tikai tad, ja robots var noklāt to, ko klients redz. Ja detaļas karājas pārāk tuvu viena otrai, virsmas starp tām paliek ēnainas; ja tās ir nepareizi novietotas leņķī, mala vai padziļinājums nekad netiek nokrāsots.
Jautājums, kas jāatrisina, ir atstatums un orientācija: cik tālu viena no otras detaļas karājas, vai tās ir pavērstas leņķī pret pistoli vai pavērstas pret to taisni, un vai katra specifikācijai nepieciešamā virsma ir pakļauta izsmidzināšanai. Pakāršana ir lētākā vieta pārklājuma fiksēšanai — kad līnija darbojas, ēnota virsma nozīmē manuālu pielabošanu.
2. Plānojiet ieroča trajektoriju pret kustīgu rindu
Kustīgas rindas krāsošana ir koordinācijas problēma. Pistolei kustības laikā ir jāatbilst līnijas kustībai, pretējā gadījumā lidojuma trajektorija vienā daļā izstiepjas, bet nākamajā sarecē. Robota ceļš nav viens vēziens; tas ir vēziens, kas dreifē kopā ar āķi.
Kas palīdz: uzturēt vienmērīgu caurlaides ātrumu attiecībā pret līniju, pārklāt katru daļu vienādi un atstāt vienmērīgu attālumu, lai ventilators paliktu vienmērīgs visā rindā.
3. Izlemiet, kur nonāks pārsmidzināšana
Visam, ko izmet pistole un kas nenolaižas uz detaļas, ir jānonāk kaut kur. Atvērtā kabīnē tas nosēžas uz sienām, piekaramajiem elementiem un paša robota, un nonāk putekļos uz nākamajām detaļām. Ūdens aizkars uz aizmugurējās sienas nodrošina tīrību.
Praktiskie punkti: lai kas arī uztvertu krāsas pārsmidzināšanu — šeit ūdens aizkars, citur nosūkšanas sistēma —, tā ir jāaizvāc, netraucējot smidzināšanas ventilatoru, un pistoles maskēšanai ir jāiztur vides ietekmi — krāsas iekļūšana pistoles korpusā vai rokas savienojumos ir apkopes, nevis kvalitātes problēma.
Kad šis izkārtojums ir piemērots — un kad to vajadzētu aplūkot tuvāk
- Laba piegulēšana: mazu detaļu partijas, kuras var pakārt, ierobežots skaits formu, kurām visām ir viens un tas pats process, un kabīne, kurā detaļas jau tiek pārvietotas uz pakaramajiem.
- Vērtējiet tālāk: daudzas detaļu formas (jaunai formai parasti ir nepieciešams jauns pakarināšanas raksts un jauns pistoles ceļš), virsmas, kurām nevar piekļūt no vienas puses, detaļas, kas ir pārāk trauslas, lai tās pakārtu, un krāsas vai pārklājumi, kuriem nepieciešama pistoles maiņa vai mazgāšana starp palaišanas reizēm.
FAQ
Kāpēc gan šīs detaļas nekrāsot ar reciprokmašīnu, nevis robotu?
Reciprokators labi veic vienu taisnu gājienu. Robots ir pelnījis savu vietu, ja gājienam ir jāseko detaļas formai — pagriežot pistoli pie malas, apstājoties uz padziļinājuma vai pielāgojoties kustīgai rindai — un ja līnijā ir vairāk nekā viena detaļas forma, katrai no kurām nepieciešams atšķirīgs ceļš.
Kā detaļas paliek savās vietās, kamēr ierocis iet garām?
Tie karājas pie stieņa, un to pašu svars notur tos stabilus. Knifs ir piekāršanas rakstā: detaļas ir izvietotas atstarpēs un leņķī, lai pistoles ventilators sasniegtu katru atklāto virsmu, detaļām nešūpojoties vai nepieskaroties viena otrai, līnijai pārvietojoties.
Kas šeit nosaka ciklu?
Cik ātri līnija pārvieto rindas caur kabīni un cik ilgs laiks robotam nepieciešams, lai pārklātu pilnu rindu vajadzīgajā biezumā. Nosūtiet detaļas rasējumu ar virsmām, kas jāpārklāj, un mēs varēsim to novērtēt.
Iegūstiet izkārtojuma un cikla laika tāmi
Sūtiet mums:
- Detaļas rasējums ar iezīmētām virsmām, kurām nepieciešams pārklājums
- Materiāls un nepieciešamā apdare vai plēves biezums
- Detaļu formu skaits un maiņas biežums
- Dienas vai gada apjoms un līnijas ātrums
- Kabīnes un angāra izkārtojuma fotoattēli vai izmēri
Mēs atbildēsim ar stenda izkārtojuma priekšlikumu un cikla laika tāmi.
Nosūtiet savu detaļas rasējumu → vai e-pastu sales@evsrobot.com
Videoieraksts filmēts partnera ražošanas vietā. Cikla laiks, pašreizējie un patērējamo materiālu rādītāji no šīs vietas nav publiski pieejami un šeit netiek norādīti.