
Mazo detaļu apstrādes izkārtojumam ir jāapraksta divas atsauces problēmas: elements, kas identificē ienākošo detaļu, un fiziskā atrašanās vieta, kur detaļai jānonāk. Skaidrs attēls savākšanas zonā pats par sevi nedefinē saņemšanas armatūru vai nodrošina veiksmīgu novietojumu.
Aprakstiet abus kustības galus
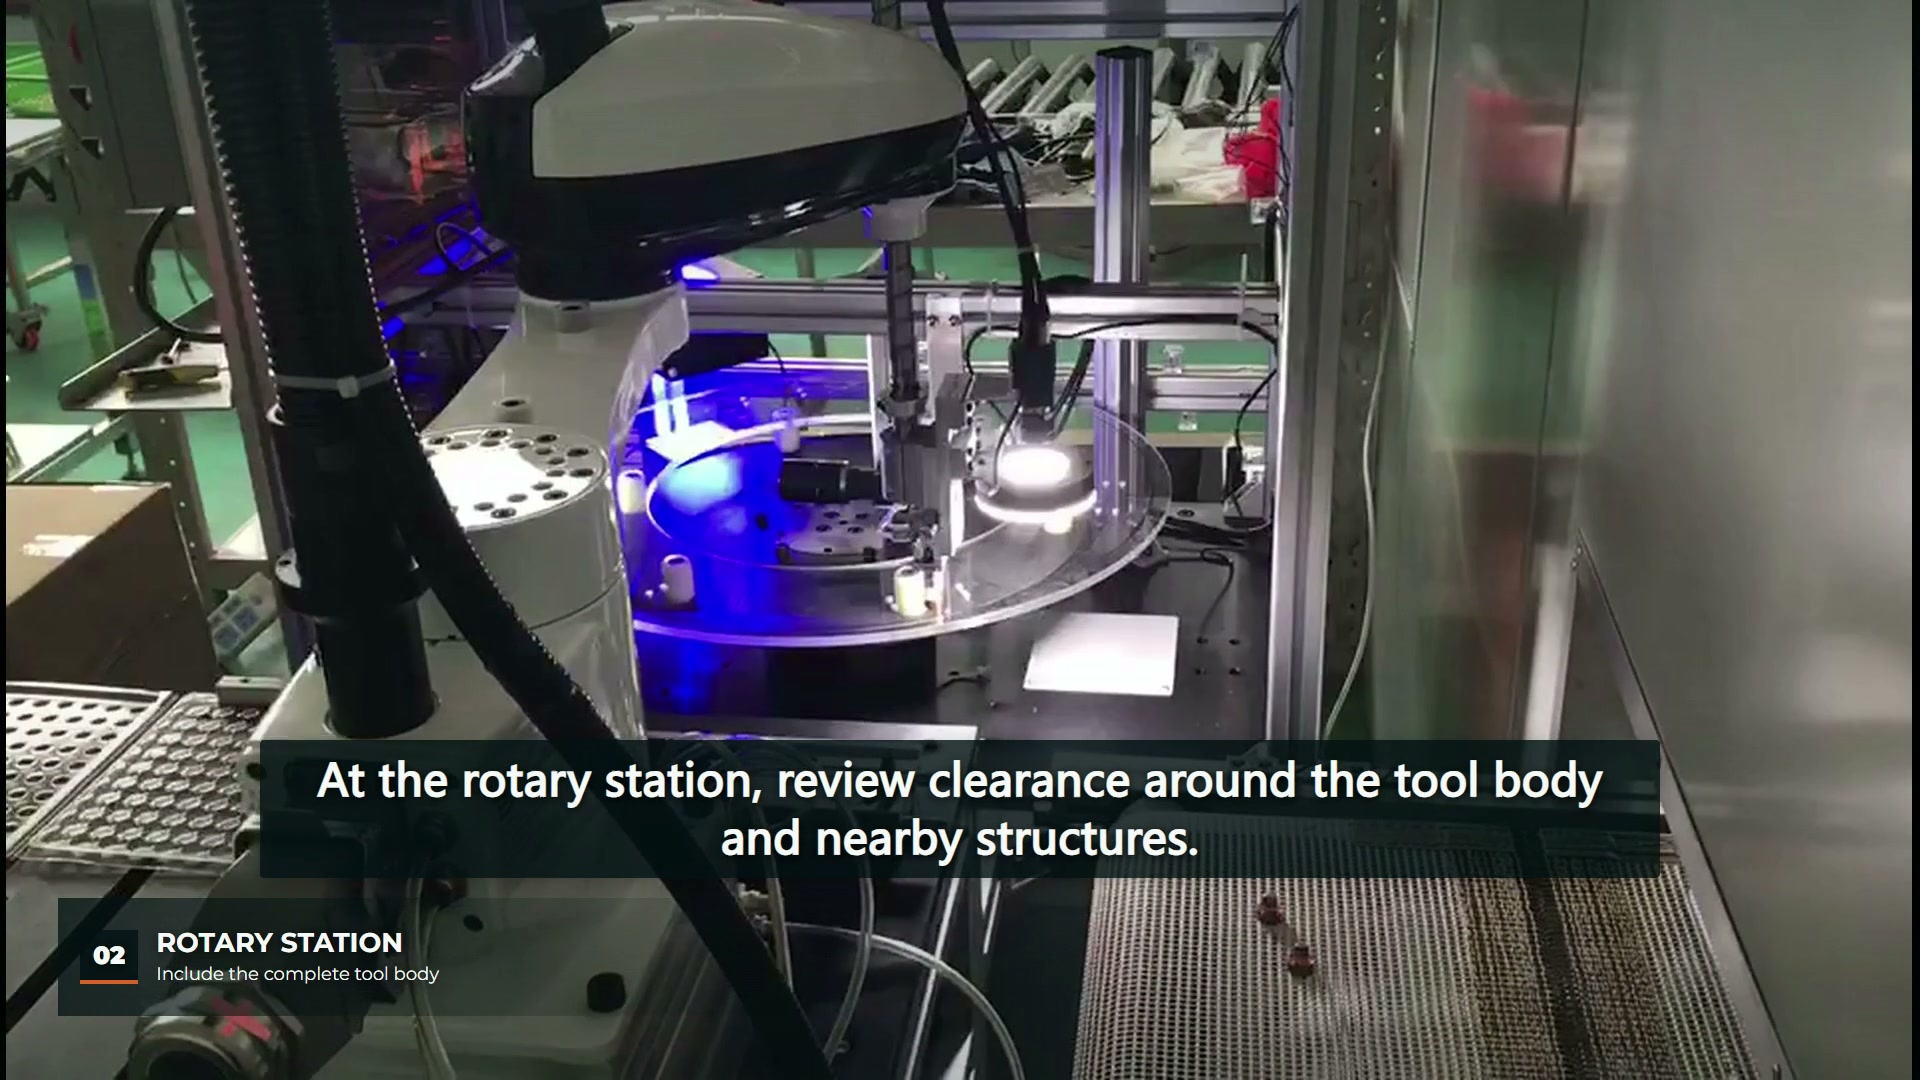
Plkst. 00:03 video redzams balts SCARA robots virs darba galda ar ienākošo zonu labajā pusē un apgaismotu rotācijas staciju kreisajā pusē. Plkst. 00:12 instruments atrodas virs rotācijas stacijas, un apkārtējā galda struktūra joprojām ir redzama. Šie novērojumi nosaka darba zonu savstarpējo saistību. Tie neziņo par atpazīšanas precizitāti, pārbaudes rezultātiem vai noraidīto detaļu apstrādi.
Sāciet lietojumprogrammas aprakstu, nosaucot detaļas funkciju, kas tiek izmantota orientācijai, un mērķa funkciju, kas tiek izmantota novietošanai. Piemēram, redzama ārējā kontūra un uztveršanas kabata ir dažādas atsauces. To saistība ir jāapraksta pat tad, ja robota kustība šķiet vienkārša.
Izvēlieties apgaismojumu atbilstoši novērojamajai iezīmei
Baslera apgaismojuma ceļvedis paskaidro, ka pretgaisma var izcelt objekta kontūru, vienlaikus zaudējot virsmas informāciju. Svarīgākā mācība ir izvēlēties apgaismojuma izkārtojumu ap pārbaudāmo objektu. Šajā video redzamās gaismas nenosaka, kurš algoritms, apgaismojuma metode vai pieņemšanas slieksnis tiek izmantots.
Jaunai detaļai apkopojiet faktiskā objekta attēlus paredzētajos skatīšanās apstākļos. Iekļaujiet iespējamās orientācijas izmaiņas un virsmas variācijas. Ja lēmums ir atkarīgs no virsmas marķējuma vai virsmas defekta, kontūra vien var atstāt nepieciešamo informāciju nepieejamu. Ja tas ir atkarīgs no kontūras, definējiet, kurām malām jāpaliek redzamām.
Savienojiet attēla pozīcijas ar fiziskajām pozīcijām
Basler kalibrēšanas vTool dokumentācija apraksta attēla koordinātu konvertēšanu uz fiziskajām koordinātām. Tas ir citētās atsauces tvērums; tas nav šīs šūnas kalibrēšanas ieraksts.
Projekta pārskatīšanai vienā izkārtojumā identificējiet kameras atsauci, robota atsauci un saņemšanas armatūras atsauci. Aprakstiet, kas jāpārbauda atkārtoti, mainoties kameras, galda vai detaļas augstumam. Saglabājiet attēla rezultātu un galīgo novietotās detaļas novērojumu vienā parauga ierakstā, lai novietojuma neatbilstību varētu pārbaudīt, izmantojot abus kustības galus.
| Saglabājamie dati | Ko apskats var atšķirt |
|---|---|
| Reprezentatīvi ienākošo daļu attēli | Vai paredzētā funkcija ir redzama |
| Kameras un armatūras atsauces apraksts | Kā attēlu pozīcijas ir saistītas ar izkārtojumu |
| Saņemšanas kabata vai atrašanās vietas noteikšanas ģeometrija | Kas nosaka galīgo novietojuma nosacījumu |
| Attēli un novērojumi par neparastiem paraugiem | Vai tas pats lēmums attiecas uz apgrieztām vai aizsegtām daļām |
Pārbaudiet saņemšanas stāvokli atsevišķi
Rotācijas stacijas skats 00:12 palīdz formulēt jautājumus par visu instrumenta korpusu un tuvumā esošajām konstrukcijām. Tas nevar parādīt katra novietojuma izmēru pieņemšanu. Ja nākamā darbība ir atkarīga no orientācijas, novietojuma vai atdalīšanas, norādiet, kā šis stāvoklis tiks pārbaudīts pēc detaļas piegādes.
Saistītais raksts par redzes vadīta SCARA šķirošana un koordinātu kartēšana apspriež plašāku kartēšanas un atlases pārbaudes problēmu. Šeit šaurāks uzdevums ir dokumentēt ienākošo vizuālo elementu un saņemošo fizisko atsauci pirms kandidāta izkārtojuma novērtēšanas.
Tāpēc noderīgs pārskata komplekts satur reprezentatīvas detaļas, raksturlielumu attēlus, saņemšanas ģeometriju un pārī savienotus uztveršanas/novietošanas novērojumus. Redzamā robota kustība sniedz kontekstu; parauga ieraksti sniedz pierādījumus nepieciešamajam rezultātam.