
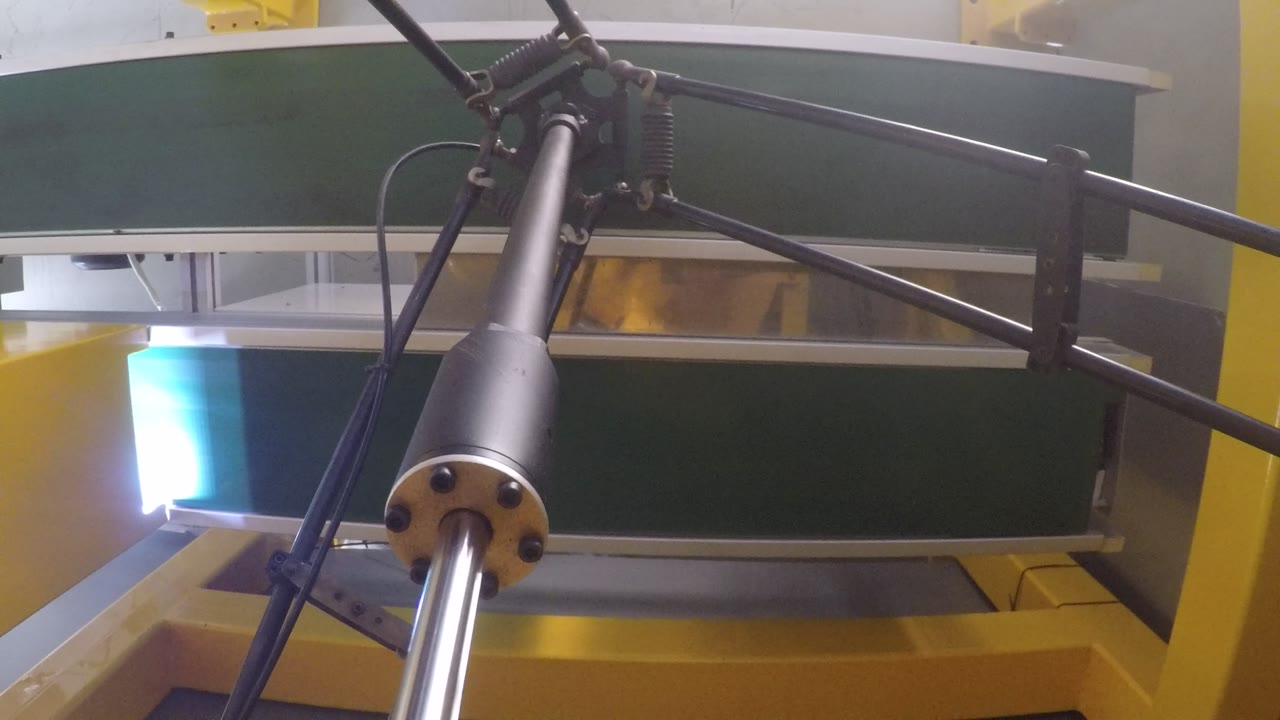
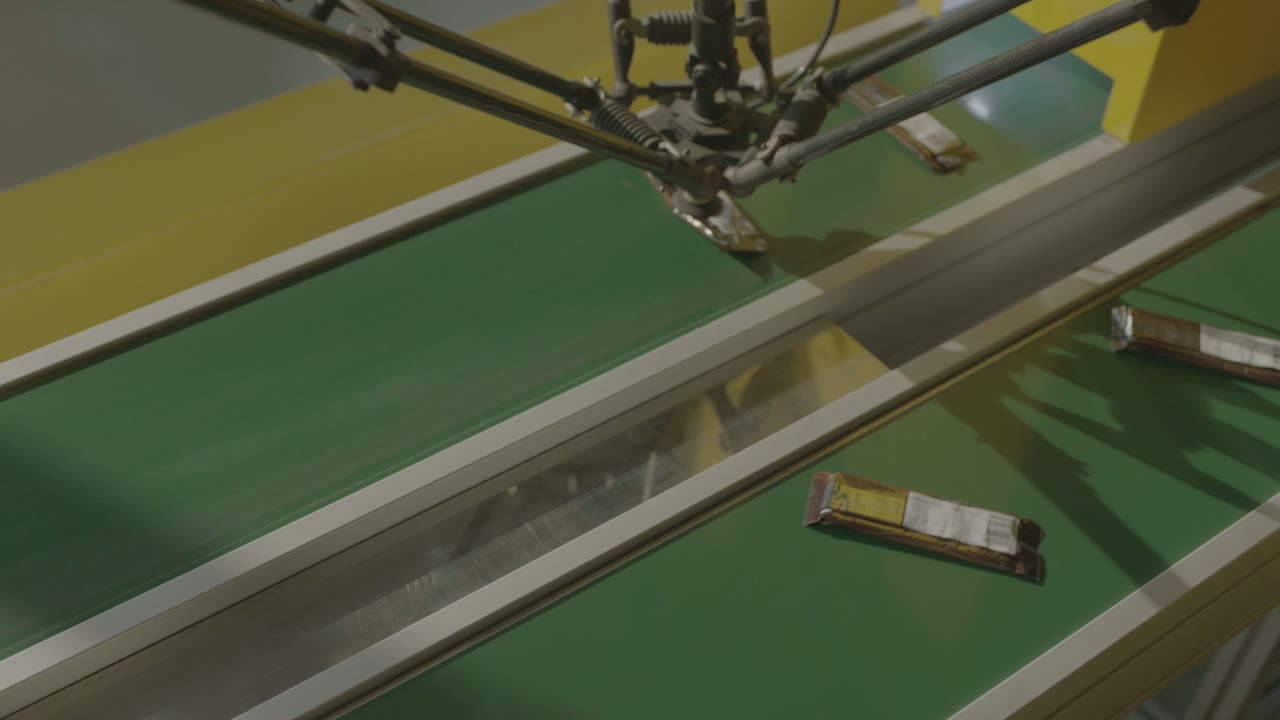
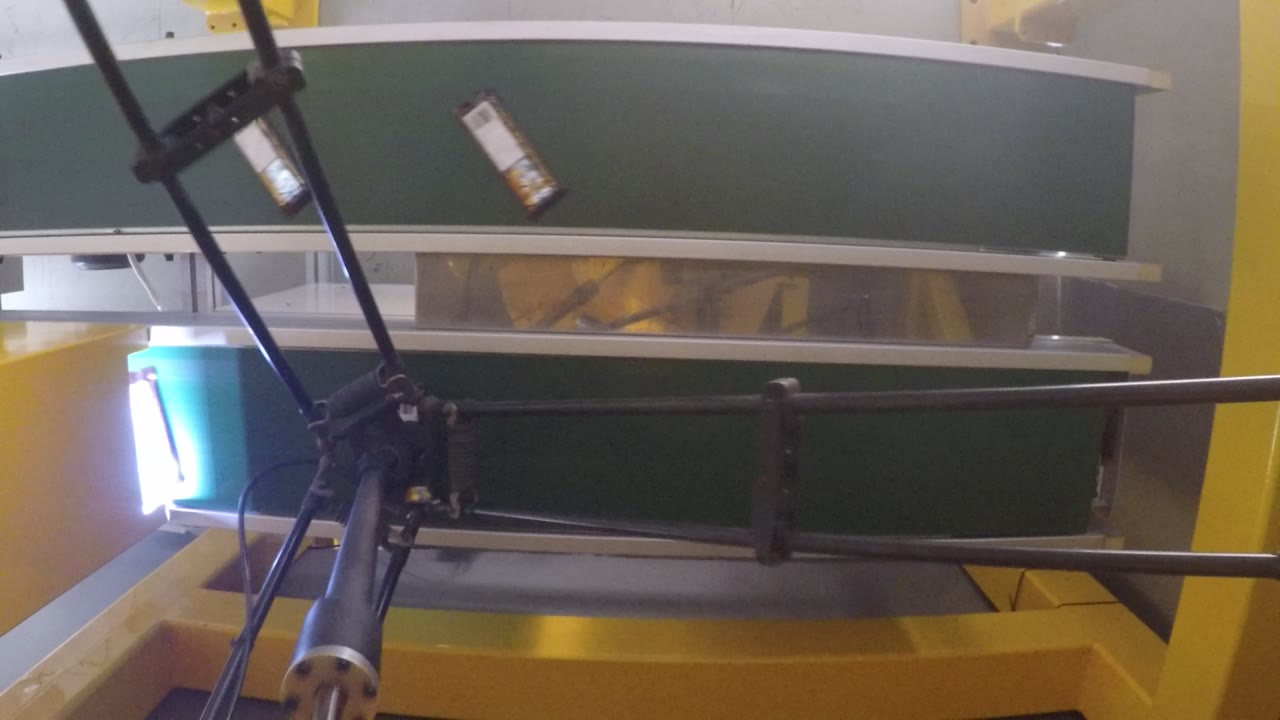
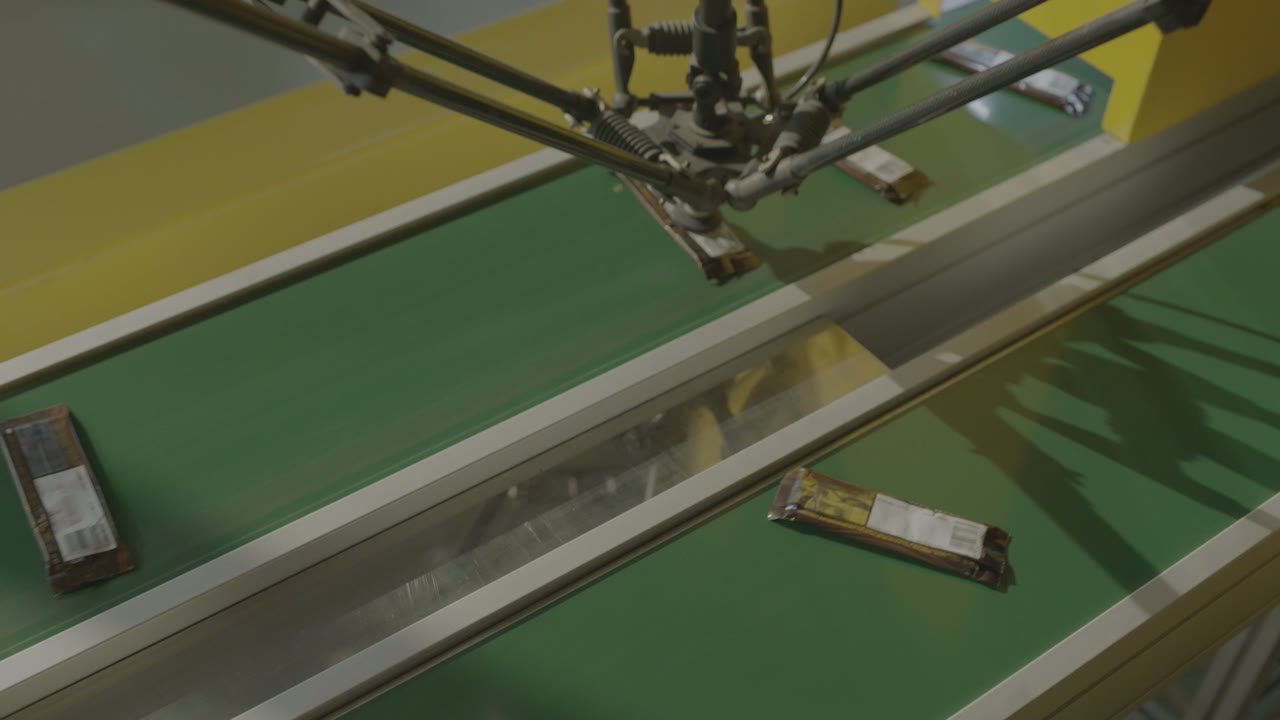
Īsumā: Divi konveijeri pārvietojas blakus, un starp tiem ir uzstādīts delta robots. Iepakotie iepakojumi tiek piegādāti vaļīgi uz vienas lentes — dažādos leņķos, nevienmērīgos atstarpēs —, un robots tos paceļ pa vienam un vienmērīgi novieto uz otras lentes — sakārtotā padeve, kas nepieciešama lielākajai daļai lejupējo iekārtu. Lentes nekad neapstājas. Šādu šūnu veido trīs lēmumi: kā savākšanas galva pieguļ iepakojumam, kā piegādes modelis atbilst lentes ātrumam un kur tieši katram iepakojumam jānolaižas. Vai jums ir jānovieto produkts? Pastāstiet mums par savu līniju.
Īsumā
| Produkts | Plakani iesaiņoti iepakojumi (apdrukāta plēve) |
| Process | Paņemiet un novietojiet no kustīgas lentes |
| Automatizācija | Viens delta robots ar nelielu, viena iepakojuma savākšanas galviņu |
| Ievads | Iepakojumi tiek piegādāti vaļīgi, nejaušā leņķī, nevienmērīgā atstarpē |
| Izvadīt | Iepakojumi novietoti vienmērīgos atstarpēs uz otrās lentes |
| Jostas kustība | Nepārtraukta darbība — neviena lente neapstājas robotam |
| apgaismojums | Gar jostas malu stiepjas gaismas josla |
| Operatora loma | Blakus līnijai, nevis ciklā |
Problēma, ko risina šī šūna
Gandrīz katrā iepakošanas līnijā ir viens punkts, kur produkti iziet no procesa bez īpašas secības un nonāk nākamajā iekārtā ļoti noteiktā secībā. To darot manuāli, kāds visu maiņu stāv pie lentes, pielāgojoties lentes tempam, nevis savam, un pieskaras katram iepakojumam.
Šis darbs labi atbilst deltai: maza kravnesība, īsas kustības, ātra atkārtošanās un uzdevums, ko pilnībā nosaka “kur tas tagad atrodas, kur tam jābūt”.
Kā šūna darbojas
- Ierašanās. Iepakojumi nonāk pa pirmo lenti tādā leņķī un atstatumā, kādā tos atstājis augšupējais process.
- Pabrauc garām gaismas joslai. Gar lentes malu stiepjas gaiša josla; pakas, tām pabraucot garām lentei, ir skaidri redzamas uz tās.
- Izvēlēties. Robots nolaižas taisni lejā, paņem somu aiz priekšpuses un paceļ.
- Pārvietoties pāri. Tas pārnes somu uz otro lenti.
- Vieta. Iepakojums ir novietots tā, lai iepakojumi izvades līnijā atrastos daudz vienmērīgākā attālumā viens no otra, nekā tie tika piegādāti.
- Atkārtojiet. Lentes turpina kustēties; robots tās paņem, kā nāk.
Trīs dizaina lēmumi
1. Piestipriniet instrumentu pie iepakojuma, nevis pie robota.
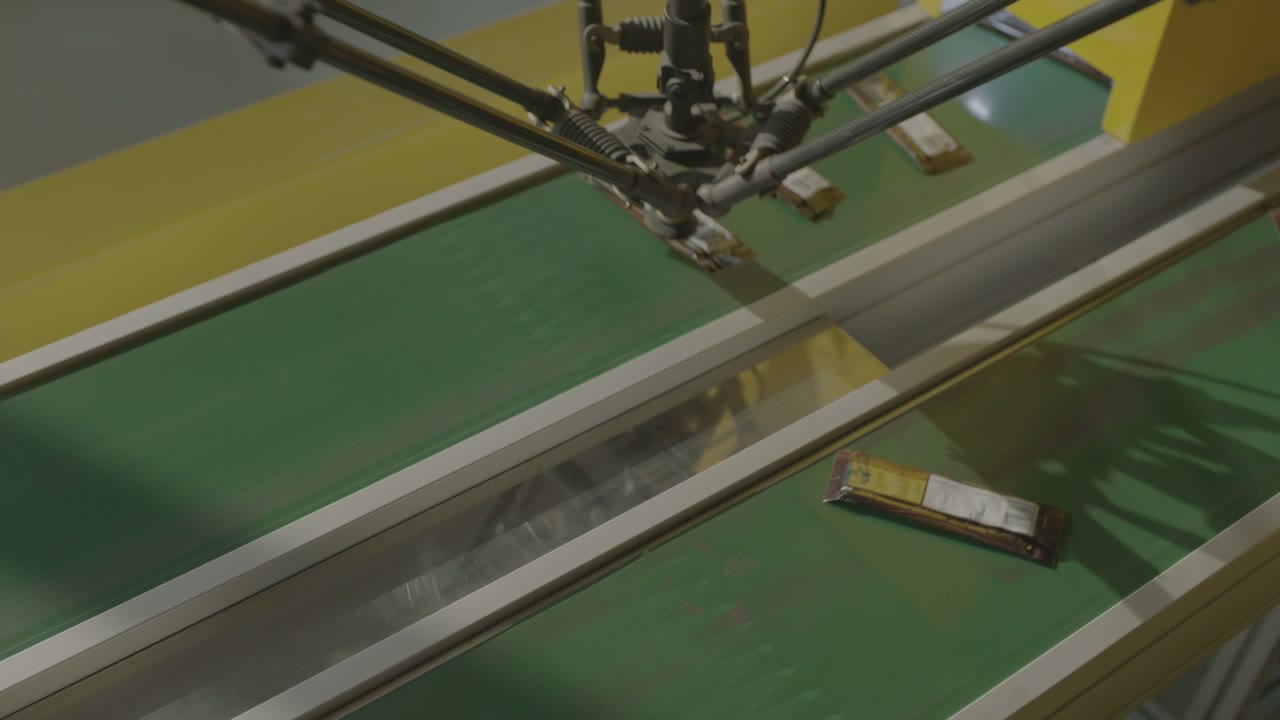
Galamērķis ir tas, kur vairums sarežģītu projektu izdodas vai cieš neveiksmi. Vispirms ir jānoskaidro šādi punkti:
- Kur var pieskarties iepakojumam. Apdrukāta plēve, vīles, mīksts centrs, produkts, uz kura nedrīkst būt marķējumu — izmantojamā saskares virsma bieži vien ir daudz mazāka nekā iepakojums.
- Kā iepakojums uzvedas, kad to paceļ. Elastīgas somas liecas, un soma, kas ceļam augšup saliecas, piezemējas citādi nekā tāda, kas neliecas.
- Atlaidiet. Vakuuma instrumentu gadījumā atbrīvošana ir tikpat svarīga kā pacelšana: iepakojums, kas vēl dažas milisekundes pieķeras, nolaižas nepareizā vietā.
- Saskare ar pārtiku. Ja instruments tieši pieskaras pārtikai, nevis iesaiņojumam, materiāla, tīrīšanas un pārbaudes noteikumi maina dizainu.
Jautājums, kas jāatrisina agri: Vai mērķis ir viens iepakojums ciklā vai vairāki? Vairāku iepakojumu galviņas palielina caurlaidspēju, bet tikai tad, ja piegādes modelis ļauj veikt vairāku sūtījumu atlasi.
2. Pielāgojiet ierašanās atstarpi lentes ātrumam
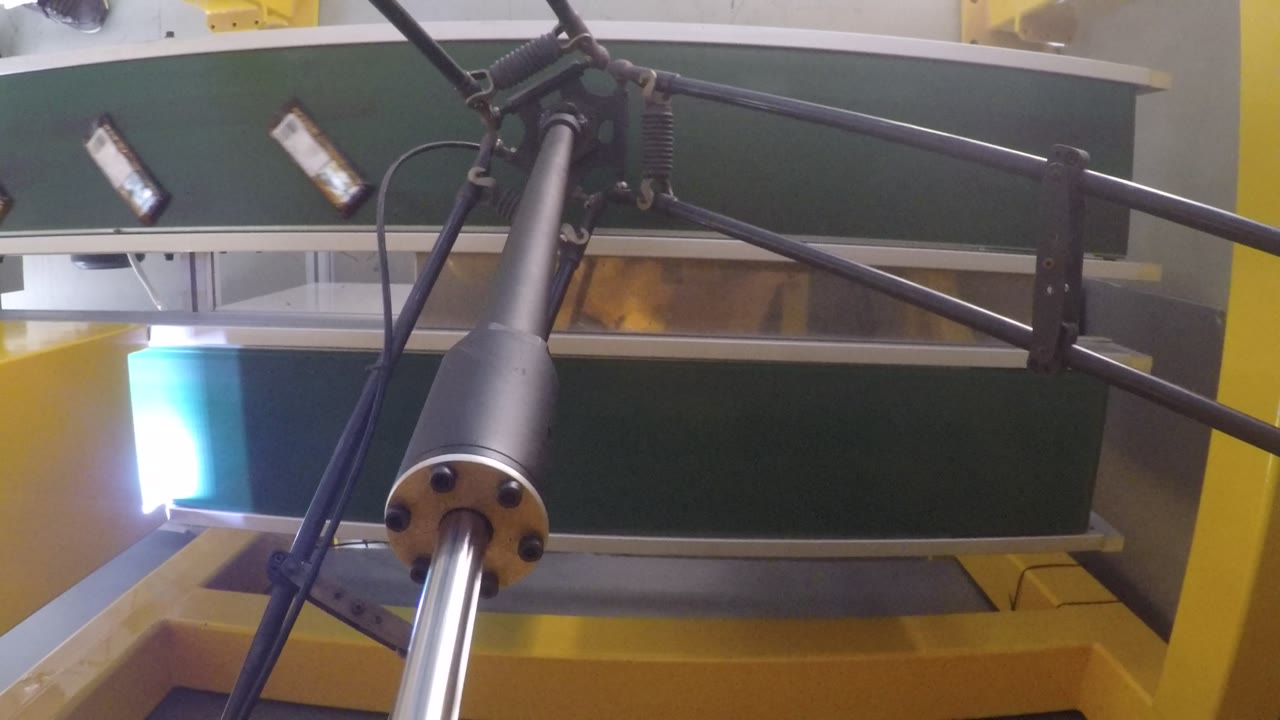
Lentes komplektēšanas šūnu nevērtē tikai pēc “savākšanas reižu skaita minūtē”. Svarīgi ir tas, cik paku minūtē iziet cauri darba logam un cik no tām robots var paņemt, pirms tās to atstāj. Trīs sviras:
- Lentes ātrums. Lēnāks nozīmē garāku logu, bet tas nozīmē arī garāku rindu.
- Blīvums. Pārāk blīvs, un iepakojumi pārklājas vai saskaras, un ne instruments, ne detektors tos nevar atdalīt; pārāk reti, un robots darbojas dīkstāvē.
- Loga garums. Komplektēšanas diapazonu nosaka robota darba diapazons virs lentes, un, ja viens nevar tikt līdzi, parasti tiek izmantots otrs robots virknē.
Nepareiza paņemšana īstā līnijā ir normāla parādība; svarīgi ir tas, kas ar to notiek. Izlemiet, vai nepamanīta paka atkārtoti cirkulē, to uztver otra stacija vai arī tā tiek izņemta manuāli.
3. Nosakiet, kur baram jānolaižas
Novietošanas precizitāti nosaka nākamā mašīna, nevis robots. Kartona ieliktnim, plūsmas iesaiņotājam un paplāšu blīvētājam katram ir sava pozīcijas un leņķa pielaide, un visa šūna jāprojektē apgrieztā secībā, sākot no šī skaitļa.
- Novietojiet pretī ģeometrijai, pa kuru faktiski indeksē nākamā mašīna — izciļņu, lidojuma daļu, iekavu.
- Izlemiet, vai izvades vārpsta turpina kustēties izvietošanas laikā; novietojot uz kustīgas lentes, pielaide tiek noteikta laikā, nevis pozīcijā.
- Saglabājiet novietoto rakstu pietiekami vienmērīgu, lai lejupvērsts sastrēgums neizplatītos atpakaļ caur atlases logu.
Kad šis izkārtojums ir piemērots — un kad to vajadzētu aplūkot tuvāk
- Laba piegulēšana: mazi, viegli, atkārtojami iepakojumi; nepārtraukts augšupējais process; lejupējā posma mašīna, kurai nepieciešama sakārtota padeve; un produkts, kas panes apstrādi ar nelielu instrumentu.
- Vērtējiet tālāk: lipīgi, putekļaini vai ļoti elastīgi produkti; iepakojumi, kas nonāk piegādes brīdī saskarē; zonas, kurās nepieciešama augsta higiēnas līmeņa nodrošināšana (mazgāšana, instrumentu materiāli); un jaukti produkti, kuros instruments būtu jāmaina līdz ar produktu.
FAQ
Viens robots vai vairāki?
Sāciet ar to, cik paku minūtē iziet cauri logam un cik daudz viens robots var uzņemt šajā logā. Ja viens nevar tikt līdzi, parasti pa lenti pagriežas divi roboti virknē — otrais paņem to, ko atstāj pirmais.
Vai jostai ir jāapstājas?
Nē. Šajā kamerā abas lentes darbojas nepārtraukti. Lentes apturēšana komplektēšanas laikā ir lietderīga tikai lēnās līnijās vai smagiem produktiem.
Kas nosaka precizitāti?
Nākamā iekārta. Vispirms nosakiet tās pielaidi, pēc tam izvēlieties instrumentu, novietošanas metodi un to, vai izvade pārvietojas novietošanas laikā.
Iegūstiet izkārtojuma un cikla laika tāmi
Sūtiet mums:
- Produkta izmēri, svars un iepakojuma materiāls
- Vietas, kur produktu var aiztikt, un visas higiēnas prasības
- Ienākošo un izejošo paku skaits minūtē un paku piegādes veids (blīvums, orientācija)
- Kāda ir nākamā mašīna un tās padeves tolerance
- Līniju izkārtojums un pieejamā vieta virs jostām
Mēs atbildēsim ar šūnu izkārtojuma priekšlikumu un cikla laika tāmi.
Saņemiet izkārtojuma un cikla laika tāmi → vai e-pastu sales@evsrobot.com
Videoieraksts filmēts partnera ražošanas vietā. Šīs vietas sniegtie rādītāji par ātrumu, precizitāti un produktu nav publiski pieejami un šeit netiek sniegti.