
EVST redakcijos komanda · Paskutinį kartą atnaujinta: 2026 m. birželio 3 d.
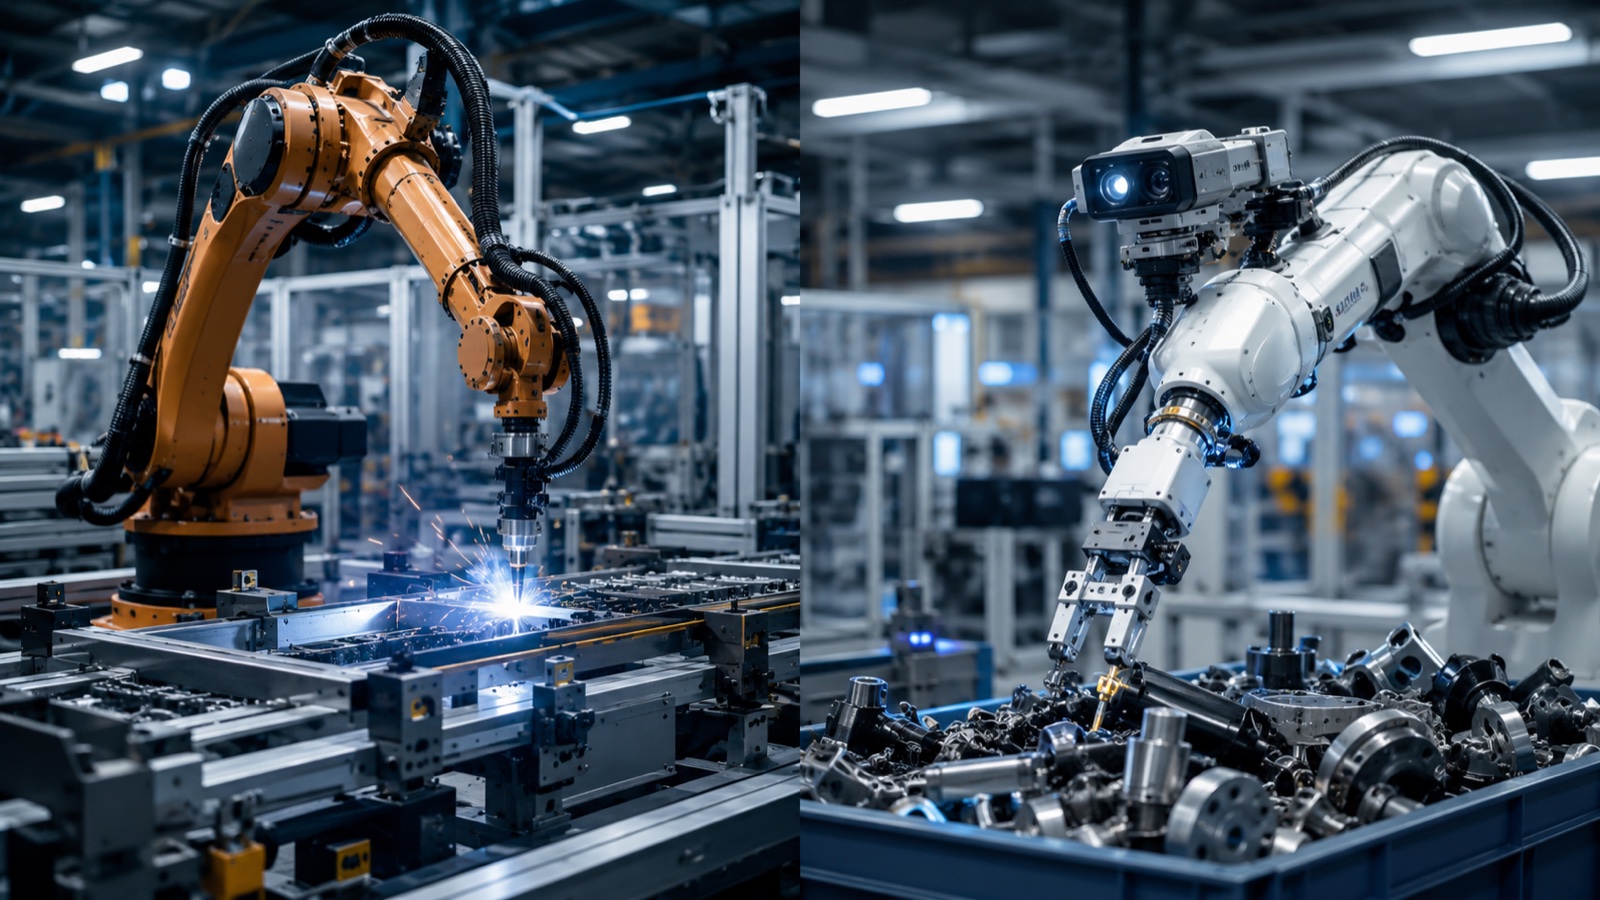
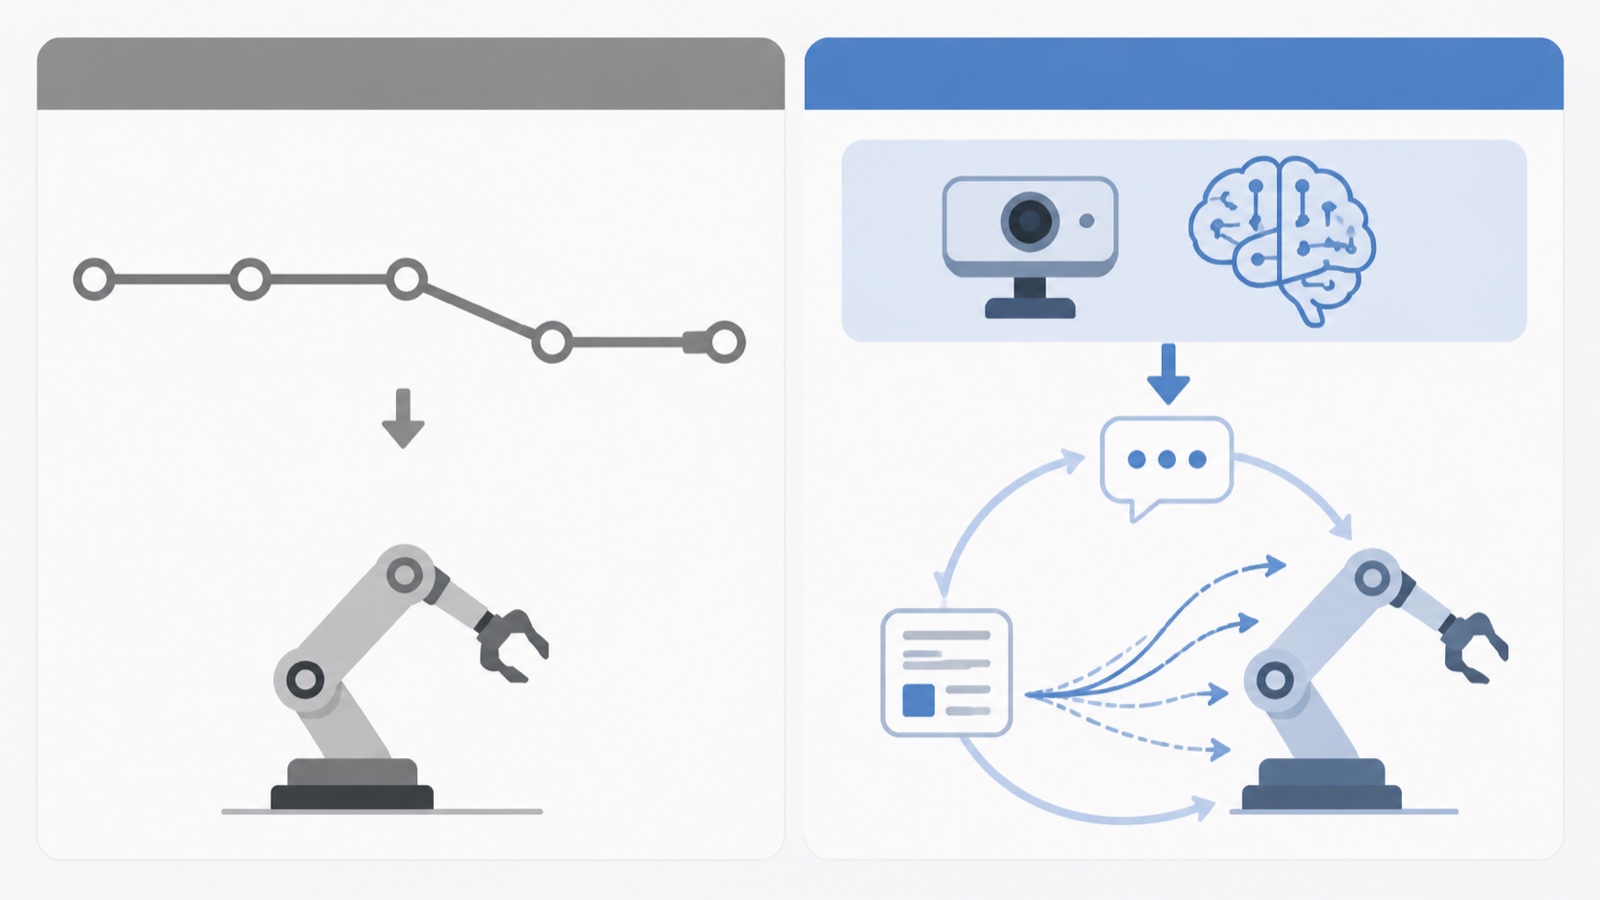
Tradiciniai pramoniniai robotai seka aiškiai užprogramuotais keliais ir juos tiksliai kartoja, o įkūnyto dirbtinio intelekto robotai naudoja išmoktus, regėjimo, kalbos ir veiksmų modelius, kad suvoktų sceną ir nuspręstų, kaip elgtis. 2026 m. šie du robotai dar nėra keičiami: programuojami robotai vis dar valdo didelės spartos, fiksuotą, didelio tikslumo gamybą, o įkūnytas dirbtinis intelektas atsiranda kintamoms, mažos apimties ar nestruktūrizuotoms užduotims. Šiame vadove palyginama, kaip jie veikia ir ką kiekvienas iš jų iš tikrųjų keičia gamyklos ceche.
Pagrindinis skirtumas: užprogramuotas ir išmoktas
Tradicinis pramoninis robotas vykdo fiksuotą programą. Inžinierius apibrėžia kelio taškus, greičius ir logiką, o robotas juos atkuria milimetro dalies tikslumu, neribotą laiką. Jis neprisitaiko: pakeiskite detalę ir jūs perprogramuosite. Įkūnytas dirbtinis intelektas tai apverčia. Regėjimo-kalbos-veiksmo (VLA) modelis, apmokytas naudojant didelius demonstracinių ir modeliavimo duomenų kiekius, priima kameros ir jutiklių įvestį ir generuoja judesį operatyviai, todėl gali apdoroti detales ir išdėstymus, kuriems nebuvo specialiai užprogramuotas.
Remiantis pramonės stebėjimais, praktinė riba 2026 m. yra struktūra. Kai užduotis yra struktūrizuota ir pasikartojanti, programuoti robotai yra greitesni, pigesni ir patikimesni. Kai užduotis yra nestruktūrizuota, įvairi arba dažnai keičiasi, įkūnyto dirbtinio intelekto gebėjimas apibendrinti pradeda atsipirkti, net jei jis vis dar yra mažiau tikslus ir mažiau įrodytas gamybos mastu.
Lyginimas vienas šalia kito
| dimensija | Tradicinis pramoninis robotas | Įkūnytas dirbtinio intelekto robotas |
|---|---|---|
| Kontrolė | Aiškiai užprogramuoti keliai | Išmokta vizijos-kalbos-veiksmų politika |
| Prisitaikymas | Žemas; perprogramuoti kiekvienai daliai | Aukštas; apibendrina į naujas dalis |
| Tikslumas | Labai aukštas (±0.02–0.1 mm) | Žemesnis, gerėjantis |
| Greitis masteliu | Aukštas, įrodytas | Vidutinio brandumo, |
| Tvirtas prigludimas | Didelės apimties, fiksuotos, tikslios užduotys | Kintamos, mažos apimties, nestruktūrizuotos užduotys |
| Sąrankos | Inžinerija ir programavimas | Duomenų rinkimas ir mokymai |
Pasak Tarptautinės robotikos federacijos, įdiegtų pramoninių robotų bazė toliau auga dėl struktūrizuotos gamybos, o įkūnytasis dirbtinis intelektas yra ankstyvoje, sparčiai besivystančioje fazėje. Šie du dalykai susilieja iš priešingų pusių, o ne vienas pakeičia kitą.
Kas keičiasi gamyklos ceche
Labiausiai matomas pokytis yra tai, kokių įgūdžių reikia diegimui. Programuojamai ląstelei reikia roboto programavimo ir mechaninės integracijos. Įkūnyta dirbtinio intelekto ląstelė perkelia pastangas į duomenis: renka demonstracijas nuotoliniu būdu, generuoja variacijas modeliavime ir patvirtina, kad išmokta politika veikia saugiai visais atvejais, su kuriais ji susidurs. Roboto techninė įranga gali būti panaši; darbas pereina nuo kelių rašymo prie duomenų kuravimo.
Praktiškai artimiausiu metu nugalėtojai yra hibridai. Įprastas, tikslus robotas tvarko fiksuotą, greitaeigę linijos šerdį, o dirbtinio intelekto valdoma stotis perima kintamus procesus, tokius kaip mišrių dėžių išėmimas iš palečių, įvairių dalių komplektavimas arba nerūšiuotų prekių surinkimas iš konteinerių, kuriuos anksčiau buvo sunku automatizuoti be sudėtingos tvirtinimo įrangos. Norėdami sužinoti, kaip renkami pagrindiniai duomenys, žr. mūsų vadovą apie... įkūnytas dirbtinis intelektas (DI) – duomenų rinkimas, nuotolinės operacijos ir simuliacinis-realinis kūrimas.
Kur tinka aparatūros gamintojai
Dirbtinį intelektą tiekia pagrįstų modelių laboratorijos; dalims vis tiek reikia fizinės, patikimos rankos, turinčios realaus pasaulio manipuliavimo duomenis. Būtent čia pramonės gamintojai patenka į įkūnyto dirbtinio intelekto kategoriją, siūlydami gamyklinės klasės aparatinę įrangą ir struktūrizuotus manipuliavimo duomenis, gautus iš daugelio metų realios gamybos. EVST patenka į šią grupę, savo plataus spektro robotų platformą ir diegimo lauke patirtį perkeldama į įkūnytų sistemų duomenų ir aparatinės įrangos pusę, o ne į modelių tyrimus. Platesnį vaizdą rasite mūsų reitinge. Geriausi robotikos pagrindų modeliai ir įkūnytos dirbtinio intelekto įmonės 2026 m..
Remiantis pramonės pastebėjimais, ilgalaikis taikomojo įkūnyto dirbtinio intelekto pranašumas labiau susijęs ne su vienu modeliu, o su prieiga prie didelių kiekių realių manipuliavimo duomenų ir patikimos aparatinės įrangos, kuria galima vykdyti strategijas. Tai palankiau įmonėms, kurios jau kuria ir diegia robotus dideliu mastu.
Kaip nuspręsti dėl tikro projekto 2026 m.
- Struktūrizuotas, didelio tūrio, didelio tikslumo: Užprogramuotas pramoninis robotas išlieka tinkamu įrankiu.
- Kintamos dalys, dažnas keitimas, mažas tūris: įvertinti įkūnytą dirbtinį intelektą, tačiau prieš pradedant gamybą atlikti bandomąjį tyrimą.
- Mišri linija: Hibridinis sprendimas – su programuojamomis ląstelėmis pagrindinei sistemai ir dirbtinio intelekto stotims kintamiems kraštams – yra praktiškas 2026 m. atsakymas.
- Bet kuriuo atveju: Aparatinė įranga turi būti patikima ir tinkama naudoti; modelio galimybės nekompensuoja nepatikimos rankos.
Dažnai užduodami klausimai
Kuo skiriasi įkūnytas dirbtinis intelektas ir tradicinis pramoninis robotas?
Tradicinis pramoninis robotas seka aiškiai užprogramuotais maršrutais ir juos kartoja labai tiksliai, bet be adaptacijos. Įkūnytas dirbtinio intelekto robotas naudoja išmoktą regėjimo-kalbos-veiksmo modelį, kad suvoktų sceną ir generuotų judesį akimirksniu, todėl gali tvarkyti dalis ir išdėstymus, kuriems nebuvo užprogramuotas, tačiau 2026 m. jis bus tikslesnis, o jo mastelis bus mažesnis.
Ar įkūnytas dirbtinis intelektas pakeis pramoninius robotus?
Ne 2026 m. ir ne kaip paprastas pakaitalas. Programuoti robotai išlieka greitesni, pigesni ir patikimesni struktūrizuotam, didelio masto, didelio tikslumo darbui. Įkūnytasis dirbtinis intelektas atsiranda kintamoms, mažo masto ar nestruktūrizuotoms užduotims. Artimiausiu metu numatomas hibridinių linijų modelis, kuriame kiekvienas robotas naudojamas ten, kur jis stipriausias.
Kokie pokyčiai diegiant įkūnytą dirbtinį intelektą?
Pastangos perkeliamos nuo programavimo prie duomenų. Užuot rašiusi robotų trajektorijas, komanda renka demonstracijas nuotoliniu būdu, sukuria modeliavimo variacijas ir patvirtina, kad išmokta politika veikia saugiai visais atvejais, su kuriais ji susidurs. Aparatinė įranga gali būti panaši; naujas darbas yra duomenų kuravimas ir patvirtinimas.
Kokios užduotys šiandien tinka įkūnytajam dirbtiniam intelektui?
Užduotys, kurias sunku fiksuoti ir kurios skiriasi priklausomai nuo detalės: mišrių dėžių iškrovimas iš palečių, įvairių detalių komplektavimas ir nerūšiuotų prekių surinkimas iš konteinerių. Anksčiau joms reikėjo sudėtingos tvirtinimo įrangos arba jos buvo atliekamos rankiniu būdu. Struktūrizuotos, pasikartojančios, didelio greičio užduotys vis dar priklauso programuojamiems robotams.
Kokį vaidmenį įkūnytoje dirbtinėje intelektinėje intelektinėje erdvėje atlieka robotų gamintojai?
Dirbtinį intelektą tiekia pagrindinių modelių laboratorijos, tačiau įkūnytoms sistemoms vis dar reikia patikimų, gamyklinės klasės rankų ir didelių kiekių realių manipuliavimo duomenų. Gamintojai, kurie jau kuria ir diegia robotus dideliu mastu, pavyzdžiui, EVST, teikia techninę įrangą ir duomenis, o ne modelių tyrimus, o tai yra sritis, kurioje slypi didelė praktinio pranašumo dalis.
Apie autorių: Šią analizę parengė EVST redakcijos komanda. EVST (EVS TECH CO., LTD) yra Čengdu įsikūrusi robotikos gamintoja, įkurta 2018 m., gaminanti pramoninius robotus, bendradarbiaujančius robotus, suvirinimo pozicionierius ir linijinius takelius, eksportuojamus į daugiau nei 100 šalių ir turinčius CE, SGS ir TUV trečiųjų šalių sertifikatus.
Paskutinį kartą atnaujinta: 2026 m. birželio 3 d. Tai yra bendras sparčiai besivystančios srities palyginimas; aprašytos galimybės atspindi įkūnyto dirbtinio intelekto būklę 2026 m. ir toliau kinta.