SWP-P
Horizontalūs rotaciniai patefonai
Ruošinys yra ant horizontalaus stalo, kad suktųsi viena ašimi.
Nominali keliamoji galia: 300 / 500 kg
Galimos individualios konfigūracijos
Peržiūrėti serijos informaciją →
Standartinė serija + pasirinktinės konfigūracijos
Palyginkite 1, 2 ir 3 ašių padėties nustatymo įrenginių šeimas, tada pritaikykite konfigūraciją prie savo ruošinio, tvirtinimo elemento, svorio centro, judesio ir langelio išdėstymo. EVST siūlo standartines serijas ir individualias konfigūracijas po techninės peržiūros.
Kas tai yra
Robotinis suvirinimo padėties nustatymo įrenginys yra servo varoma išorinė ašis, kuri laiko ir perorientuoja ruošinį, kad būtų galima jį pasiekti suvirinant. Skirtingai nuo paprasto besisukančio stalo, jis gali derinti sukimosi, pakreipimo arba keitimo judesius. Sukamieji ritinėliai cilindrinius indus laiko trinties dėka; padėties nustatymo įrenginiai pritvirtina ruošinį prie specialiai sukurtų įrankių.
Devynių produktų serijos
Toliau pateiktos nominalios naudingosios apkrovos parinktys padeda atlikti pradinį šeimos palyginimą. Nominali naudingoji apkrova reiškia bendrą ruošinio ir tvirtinimo elemento svorį; galutinis pasirinkimas taip pat priklauso nuo svorio centro, matmenų, judėjimo ir celės sąlygų. Kiekvienai serijai po techninės peržiūros galimos individualios konfigūracijos.
Vienam sukamajam judesiui arba galvutės ir uodegos atramos tvirtinimui
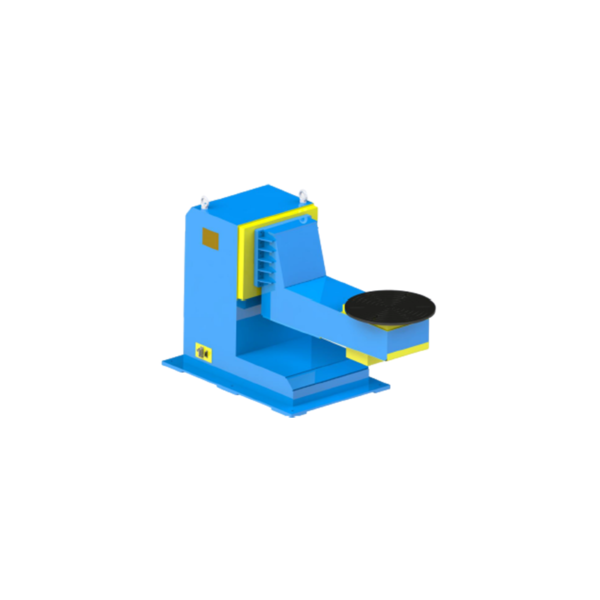
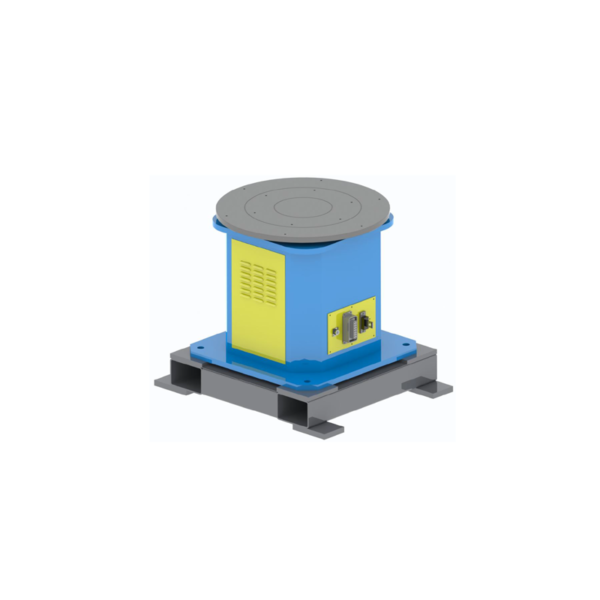
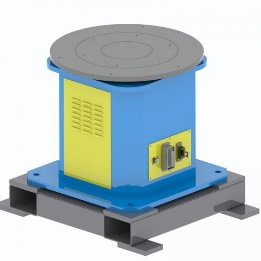
SWP-P
Ruošinys yra ant horizontalaus stalo, kad suktųsi viena ašimi.
Nominali keliamoji galia: 300 / 500 kg
Galimos individualios konfigūracijos
Peržiūrėti serijos informaciją →
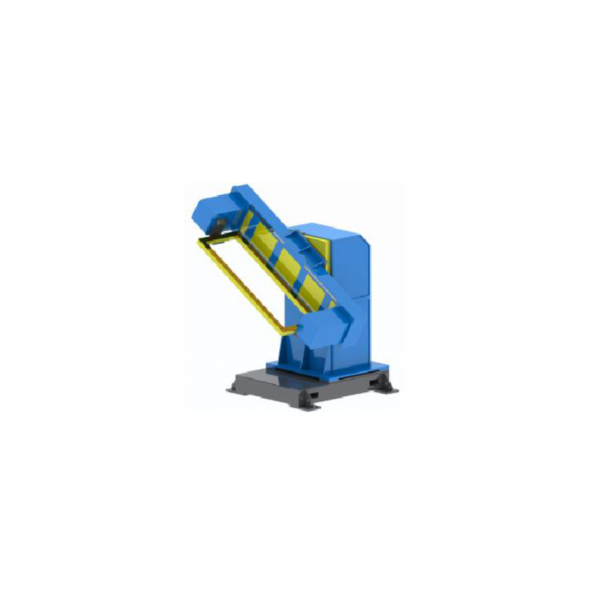
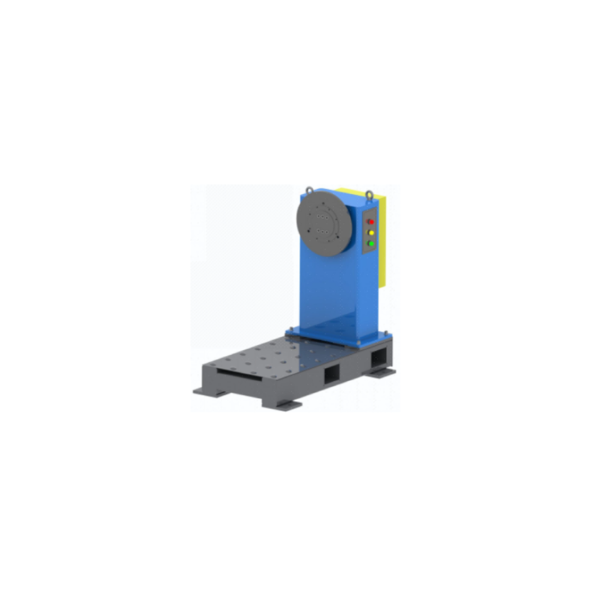
SWP-Z
Įtvirtinimo elementas tvirtinamas prie vertikalios veleno plokštės ir sukasi apie horizontalią ašį.
Nominali keliamoji galia: 300 / 500 kg
Galimos individualios konfigūracijos
Peržiūrėti serijos informaciją →
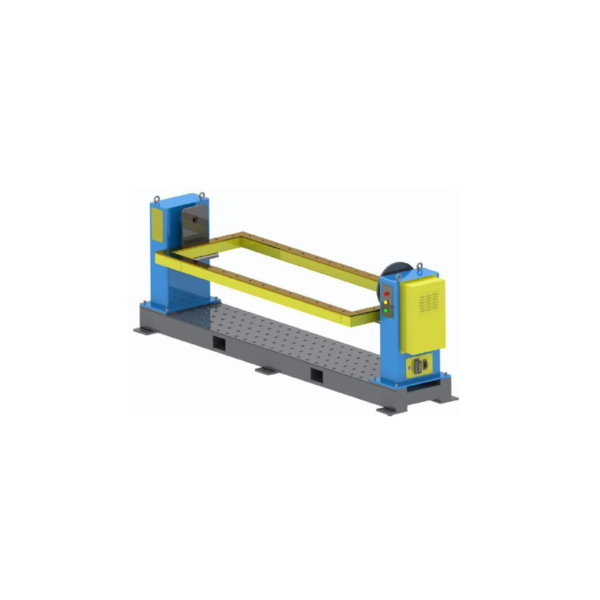
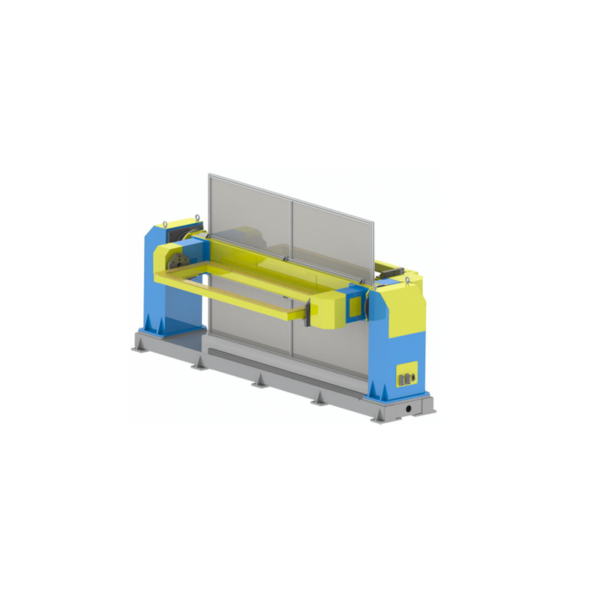
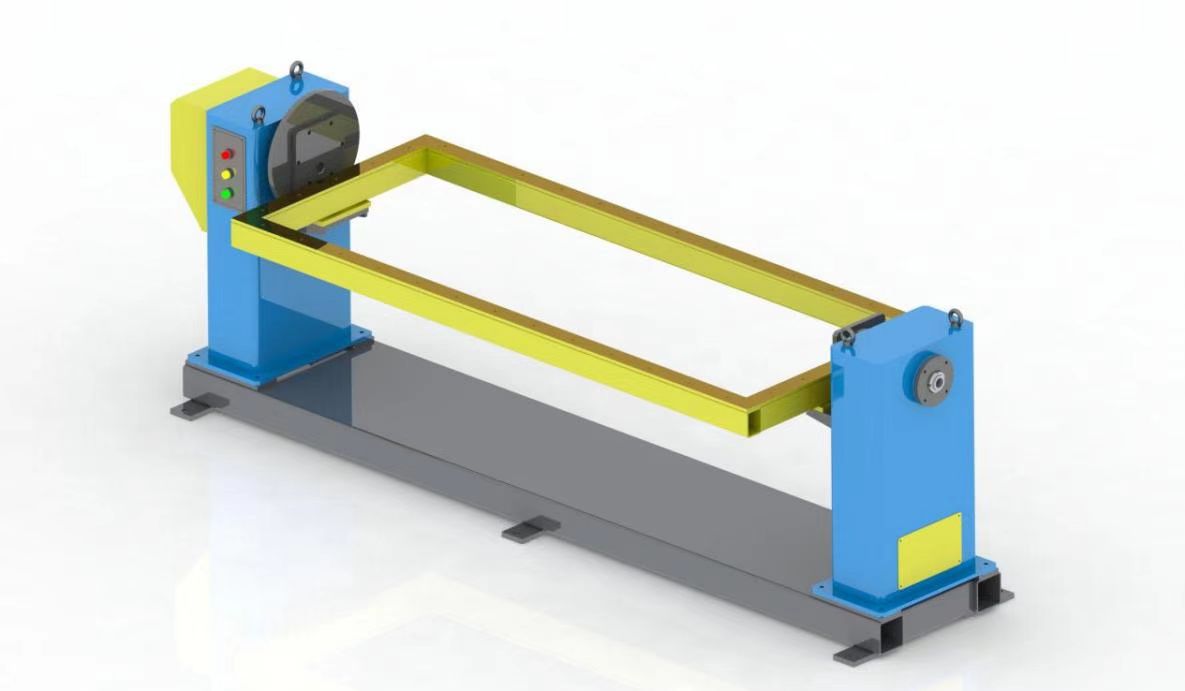
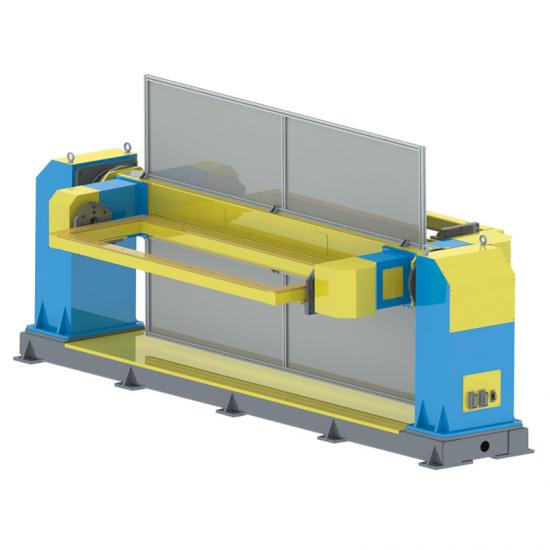
SWP-ZW
Palaiko ilgesnius tvirtinimo elementus arba rėmus tarp varomo galvutės ir galinės dalies horizontalios ašies sukimui.
Nominali keliamoji galia: 300 / 500 / 800 / 1,200 kg
Galimos individualios konfigūracijos
Peržiūrėti serijos informaciją →Sujungia sukimąsi ir pakreipimą, kad pagerintų siūlės orientaciją ir prieigą
DWP-C
Atvira pusė palengvina prieigą prie įrankių pakrovimo.
Nominali keliamoji galia: 200 / 500 / 1,000 kg
Galimos individualios konfigūracijos
Peržiūrėti serijos informaciją →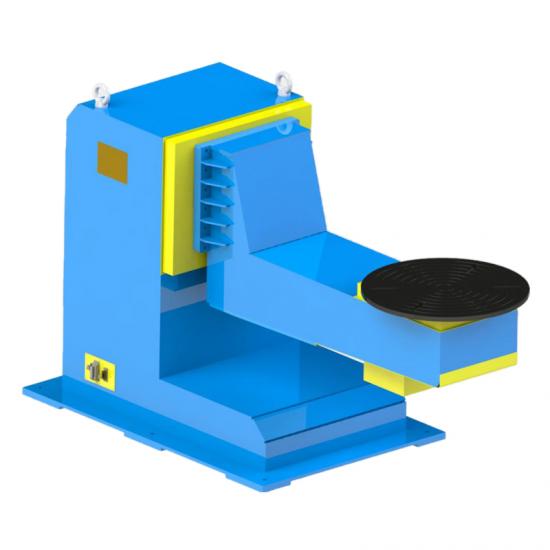
DWP-L
L formos rėmas palieka erdvės robotui priartėti aplink tvirtinimo elementą.
Nominali keliamoji galia: 500 / 1,000 / 2,000 kg
Galimos individualios konfigūracijos
Peržiūrėti serijos informaciją →
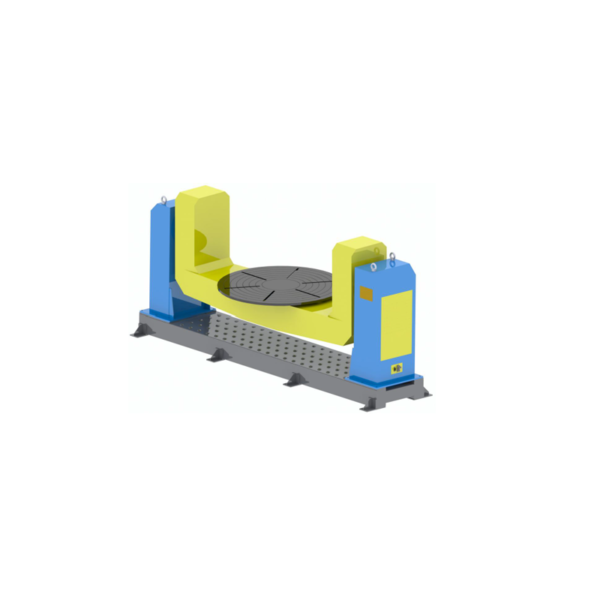
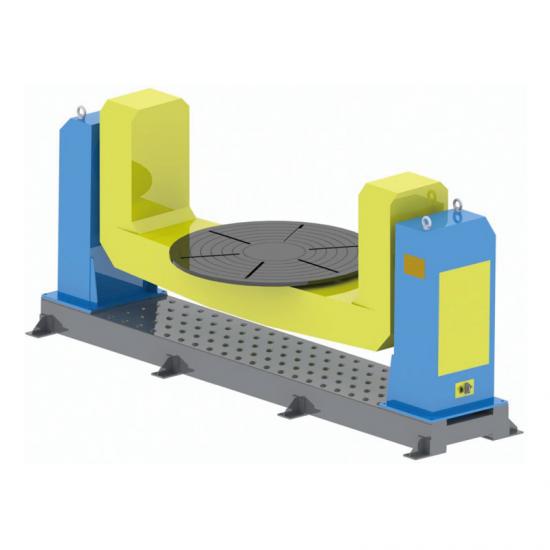
DWP-U
Dvi vertikalios atramos sukimo ir pakreipimo būdu laiko centruotą didesnį tvirtinimo elementą arba konstrukcinę dalį.
Nominali keliamoji galia: 1,000 / 3,000 / 5,000 kg
Galimos individualios konfigūracijos
Peržiūrėti serijos informaciją →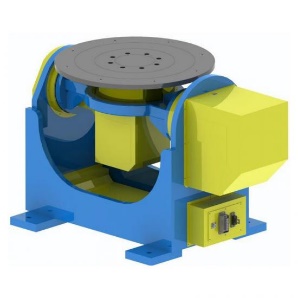
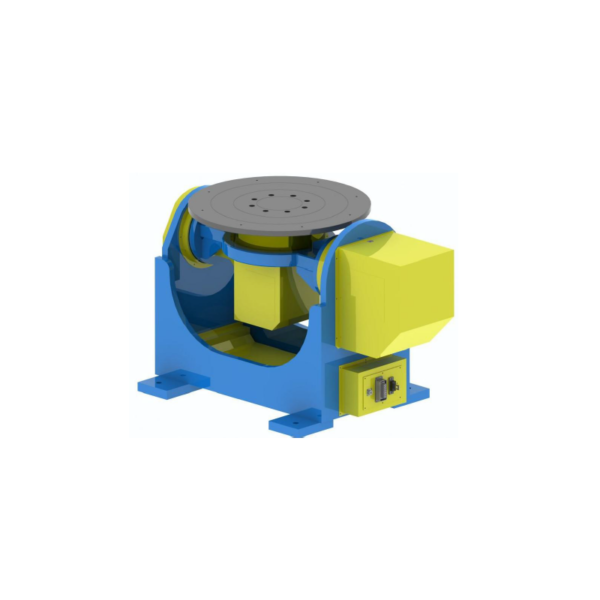
DWP-P
Ant platformos montuojamas įtaisas sukasi ir pakreipiamas kaip vienas mazgas.
Nominali keliamoji galia: 300 / 500 / 1,000 kg
Galimos individualios konfigūracijos
Peržiūrėti serijos informaciją →Pridedamas stočių indeksavimas arba keitimosi judesys; langelių išdėstymas patvirtinamas kiekvienam projektui
TWP-C
Vertikalus stoties indeksavimas keičia darbo padėtį, o pozicionierius orientuoja kiekvieną detalę suvirinimui.
Nominali keliamoji galia: 500 / 1,000 kg
Galimos individualios konfigūracijos
Peržiūrėti serijos informaciją →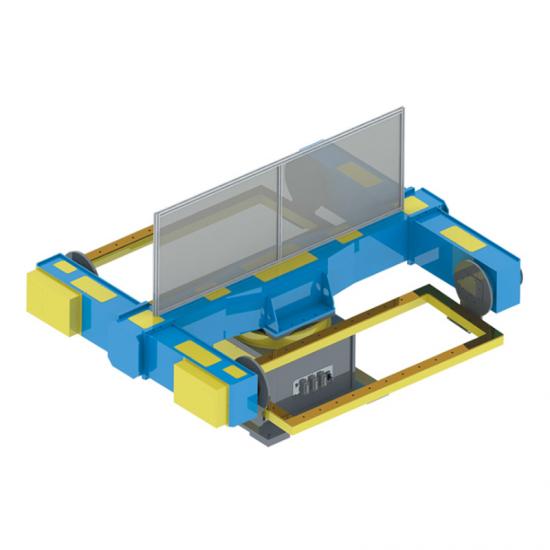
TWP-S
Horizontalios stočių indeksavimo funkcija pateikia pakaitomis apkrovos ir suvirinimo pozicijas.
Nominali keliamoji galia: 500 / 1,000 kg
Galimos individualios konfigūracijos
Peržiūrėti serijos informaciją →Šviesos pasirinkimas
Jums nereikia baigtos specifikacijos, kad pradėtumėte. Šių įvesties duomenų pakanka produktų šeimai atrinkti; išsamesniam atrankos darbui naudokite atskirą vadovą.
Aprašykite, ar ruošiniui reikalingas sukimas, pakreipimas, stočių indeksavimas ar keitimo judesys.
Pateikite bendrą ruošinio ir tvirtinimo elemento svorį bei svorio centro padėtį ašių atžvilgiu.
Pasidalykite ruošinio kontūru, tvirtinimo įtaiso tvirtinimo metodu, sąsajomis ir apkrovos reikalavimais.
Nurodykite roboto padėtį, prieigą prie suvirinimo vietos, operatoriaus kelią, saugų atstumą ir stočių seką.
Pateikite roboto markę / modelį ir reikiamus koordinuotus judesius, valdiklius bei sąsajas vietoje.
Išsamesnį ašių skaičiaus, L/C/U išdėstymų ir pasirinkimo įvesčių palyginimą rasite Suvirinimo padėties nustatymo įrenginio vadovas.
Standartinės serijos nustato pradinį tašką; galutinės sąsajos ir išdėstymas tvirtinami kiekvienam projektui.
Pritaikymas ir integravimas
Kai pozicionierius veikia kaip roboto išorinė ašis, mechaninės sąsajos, judėjimas, valdymo ribos ir saugos planavimas turi būti peržiūrėti su robotu ir ląstele. Individualios konfigūracijos patvirtinamos apibrėžus projekto įvestis.
Patvirtinta iš ruošinio, tvirtinimo elemento ir pakrovimo metodo.
Apibrėžta pagal suvirinimo prieigą ir stočių seką.
Techninės apžiūros metu tikrinamas roboto modelis ir valdymo reikalavimai.
Išdėstymas, operatoriaus prieiga ir apsaugos poreikiai priklauso langelio planui.
Kur naudojamos
Tai tipiniai taikymo būdai, o ne fiksuotos konfigūracijos. Seriją, nominalią naudingąją apkrovą ir įrankius vis tiek reikia pasirinkti iš faktinio ruošinio ir celės.
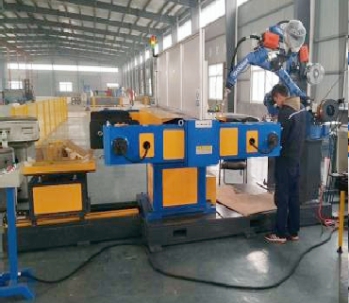
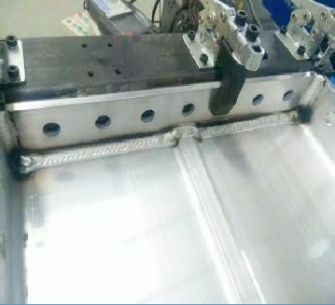
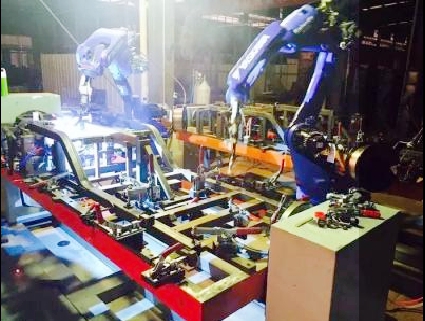
Naudokite kontroliuojamą sukimąsi, kad roboto darbinėje erdvėje būtų suformuotos apskritiminės siūlės.
Galvos ir uodegos išdėstymai gali palaikyti ilgesnius tvirtinimo elementus tarp dviejų galų.
Derinkite sukimą ir pakreipimą, kad pagerintumėte skirtingų siūlių priartėjimo kampus.
Pasirinkite vienos arba kelių ašių koncepciją iš tvirtinimo įtaiso, svorio centro ir roboto išdėstymo.
Perorientuokite kelis suvirinimo paviršius į tinkamesnes pozicijas elemento viduje.
Trijų ašių stočių indeksavimo išdėstymai gali būti kelių stočių koncepcijos pradžia; galutinis išdėstymas priklauso nuo projekto.
Kodėl EVST
Nuo projekto įvesties duomenų ir serijų atrankos iki gamybos etapo patikrinimų – tikslūs konfigūracijos ir priėmimo reikalavimai lieka konkretiems projektams būdingi.
Prieš patvirtinant galutinę konfigūraciją, peržiūrimi ruošiniai, tvirtinimo įtaisas, bendras svoris, svorio centras, judėjimas ir celės sąlygos.
Pagrindinių gamybos etapų procesų patikros padeda nustatyti problemas prieš pristatymą.
Apdirbimo ištekliai palaiko tvirtinimo paviršių, skylių ir sukamųjų sąsajų matmenų valdymą.
Konstrukciniai komponentai atkaitinami, kad sumažėtų liekamasis įtempis ir būtų išlaikytas matmenų stabilumas.
Dažnai užduodami klausimai
Tai valdoma išorinė ašis, kuri laiko ir perorientuoja ruošinį, kad robotas galėtų pasiekti suvirinimo siūles. Reikalingas ašių skaičius priklauso nuo ruošinio judėjimo ir celės išdėstymo.
Šiame kategorijos puslapyje vardinė naudingoji apkrova reiškia bendrą ruošinio ir tvirtinimo elemento svorį, o ne vien ruošinio. Galutiniam pasirinkimui taip pat reikia peržiūrėti svorio centrą, matmenis ir dinamines sąlygas.
Viena ašis atlieka vieną sukamąjį judesį; dvi ašys prideda pakreipimą; trys ašys gali pridėti stočių indeksavimą arba keitimą. Pasirinkite atsižvelgdami į prieigą prie suvirinimo ir stočių seką. Perskaitykite suvirinimo pozicionieriaus vadovą išsamesniam palyginimui.
Raidės apibūdina bendrą atramų ir įrankių struktūrą. Pasirinkimas priklauso nuo ruošinio dydžio, tvirtinimo detalės, pakrovimo vietos, roboto priartėjimo būdo ir reikiamos nominalios naudingosios apkrovos. Palyginkite išdėstymus suvirinimo padėties nustatymo įrenginio vadove.
Į tai reikia atsižvelgti, kai ilgesniam tvirtinimo elementui ar rėmui reikia atramos tarp dviejų galų ir sukimosi aplink horizontalią ašį. Atramų atstumai ir sąsajos turi būti patvirtinti pagal ruošinį. Žr. suvirinimo padėties nustatymo įrenginio vadovą dėl platesnio pasirinkimo konteksto.
Tas pats bendras svoris gali sukurti skirtingas sąlygas ašims ir konstrukcijai, kai keičiasi jos svorio centras. Todėl vien svorio nepakanka galutiniam pasirinkimui.
Po techninės peržiūros galimos individualios konfigūracijos. Pateikite roboto markę / modelį, ruošinio ir tvirtinimo duomenis, reikiamą judesį, celės išdėstymą ir sąsajos poreikius, kad būtų galima patvirtinti tinkamą konfigūraciją.