
Robotas Ašių suvirinimo darbo vieta
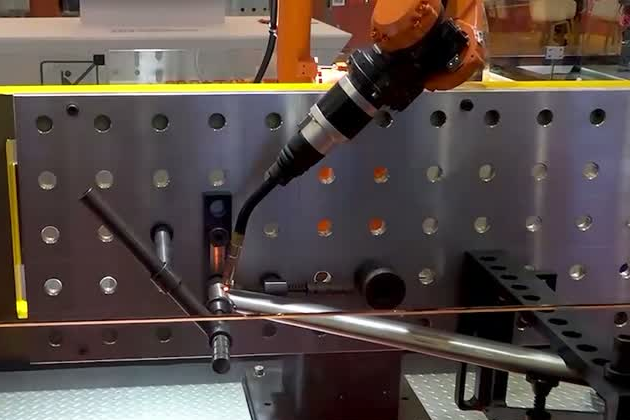
EVST konfigūruoja robotą, suvirinimo paketą, padėties nustatymo įrenginį ir tvirtinimo elementą pagal faktinį ašies komponentą, jungties geometriją ir gamybos maršrutą.
Pradėkite nuo vienos darbo vietos, pridėkite jūsų gamyklai reikalingas saugomų langelių funkcijas arba prijunkite kelias stotis prie gamybos linijos, apibrėžę pakrovimą, patikrinimą ir medžiagų srautą.
Ką apibrėžia ašių suvirinimo darbo vieta
Sukonstruokite elementą aplink ašį ir jos jungtis
Ašių suvirinimo automatizavimas veikia geriausiai, kai komponentų apibrėžimas yra pagrindinis projektavimo veiksnys. EVST sistemoje prieš nustatant įrangos išdėstymą sudaromi suvirinimo siūlių, tvarkymo taškų, tvirtinimo detalių atskaitos taškų ir tikrinimo maršruto žemėlapiai.
Apibrėžkite, ką stotis turi suvirinti
Įvardykite ašies komponentą, identifikuokite kiekvieną gamybos jungtį ir užfiksuokite, kur turi priartėti degiklis. Korpuso geometrija, laikikliai, siūlės ir prieigos apribojimai lemia roboto padėtį ir ruošinio sukimosi poreikį.
- Brėžinio peržiūra ir komponentų orientacija
- Jungčių seka, procesas ir priėmimo kriterijai
- Pritaikymo variantas ir suvirinimo sąlygos
Pateikite pasikartojantį ruošinį
Įtvirtinimas nustato padėties nustatymo atskaitos taškus ir užtikrina surinktos konstrukcijos stabilumą apkrovos ir suvirinimo metu. Padėties nustatymo įtaisas kiekvieną siūlę pateikia naudingu kampu, tuo pačiu išlaikydamas prieigą degikliui, kabeliams ir techninės priežiūros užduotims atlikti.
- Pakrovimo kryptis ir operatoriaus pasiekiamumas
- Užspaudimo seka ir perjungimo metodas
- Sukimasis, laisvumas ir kabelių išdėstymas
Koordinuokite judesį su suvirinimo paketu
Roboto kelias, ruošinio judėjimas ir suvirinimo parametrai turi veikti kaip vienas procesas. EVST planuoja paleidimą, stabdymą, perėjimus, prieigą prie degiklio, valymą ir atkūrimą pagal sujungimo seką, užuot robotą traktavęs kaip izoliuotą įrenginį.
- Roboto ir pozicionieriaus koordinavimas
- Degiklio aptarnavimas ir prieiga prie eksploatacinių medžiagų
- Jutimo strategija ten, kur to reikia sąnariui
Susitarkite, kaip bus tikrinami rezultatai
Naudingas priėmimo planas atskiria įrangos funkcijas nuo detalių kokybės ir gamybos rezultatų. EVST suderina nuotėkio metodą su kliento suvirinimo patikra, matmenų patikrinimais, pakrovimo metodu ir sutarta ciklo riba.
- Suvirinimo ir matmenų patikrinimo maršrutas
- Gamybos bandymų ir atkūrimo scenarijai
- Saugos ir operatoriaus sąveikos patikrinimai
Pasirinkite darbo stotį, celę arba gamybos liniją
Tinkamas mastelis priklauso nuo to, kiek operacijų reikia sujungti, kaip dalys patenka ir išeina, ir kur priklauso patikrinimas ar rankinis darbas.
| Formatas | Geriausiai tinkantis | Tipinis integracijos dėmesys | Planavimo klausimas |
|---|---|---|---|
| Ašių suvirinimo darbo vieta | Viena apibrėžta suvirinimo operacija su vietiniu pakrovimu ir iškrovimu. | Robotas, suvirinimo paketas, pozicionierius, tvirtinimo įtaisas ir stoties valdikliai. | Ar vienas mazgas gali užpildyti reikiamą jungčių rinkinį ir išlikti lengvai pakraunamas? |
| Suvirinimo robotas | Apsaugota automatizavimo zona su koordinuotomis gamybos funkcijomis. | Apsauga, blokuotės, operatoriaus prieiga, procesų aptarnavimas ir atkūrimas. | Kokios sąveikos, aptarnavimo taškai ir saugos funkcijos priklauso ląstelės viduje? |
| Ašių suvirinimo gamybos linija | Kelios susijusios operacijos su planuojamu perkėlimu ir linijos valdymu. | Medžiagų srautai, buferiai, stočių balansas, patikros maršrutai ir priežiūra. | Kuri operacija valdo linijos išvestį ir kaip dalys turėtų judėti tarp stočių? |
Keturi elementai, formuojantys suvirinimo stotį
EVST sujungia judėjimo, proceso ir ruošinio laikymo elementus aplink reikiamą suvirinimo trajektoriją.
Suvirinimo robotas
Pateikia apibrėžtų jungčių judesio kontūrą ir degiklio orientaciją. Pasirinkimas atliekamas atsižvelgiant į reikiamas pozas, prieigą ir įrankių apkrovą.
Suvirinimo paketas
Apjungia pasirinktam suvirinimo metodui reikalingą maitinimo šaltinį, degiklį, vielos tiekimą ir proceso sąsajas.
Ruošinio pozicionavimo įrenginys
Palaiko ir suka ašies mazgą, kad robotas galėtų pasiekti siūles produktyvia suvirinimo orientacija.
Specialus šviestuvas
Nustato faktinių komponentų buvimo vietą, nustato atskaitos taškus ir palaiko kontroliuojamą prispaudimo ir apkrovimo seką.
Nuo brėžinių iki priimto gamybos proceso
Kiekvienas žingsnis konvertuoja programos įvestis į testuojamą stoties sprendimą.
Ką siųsti norint gauti naudingą ašies celių apžvalgą
Kompaktiškas programų paketas leidžia EVST sutelkti pirmąją koncepciją į realų ruošinį, o ne į prielaidas.
Ruošinio apibrėžimas
Pasidalykite surinkimo brėžiniu, komponentų sąrašu, jungčių schema, medžiaga, storiu ir numatoma tinkamumo sąlyga. Pažymėkite svarbiausius atskaitos taškus ir paviršius, kurie turi likti prieinami.
Gamybos maršrutas
Apibūdinkite pakrovimą, iškrovimą, suvirinimą, valymą, perjungimą, patikrinimą ir remontą. Nurodykite numatomą pamainų schemą ir gamybos tikslui taikomas ribas.
Kokybės planas
Nurodykite suvirinimo siūlės priėmimo metodą, matmenų patikrinimus, mėginių ėmimo būdą ir estetinius lūkesčius. Šie reikalavimai lemia proceso bandymus ir stoties nuotėkį.
Augalų integracija
Nurodykite laisvą grindų plotą, komunalines paslaugas, jungtis prieš srovę ir pasroviui, operatoriaus prieigą ir techninės priežiūros maršrutą. Atkreipkite dėmesį į visus planuojamus perkėlimo ar linijos lygio valdiklius.
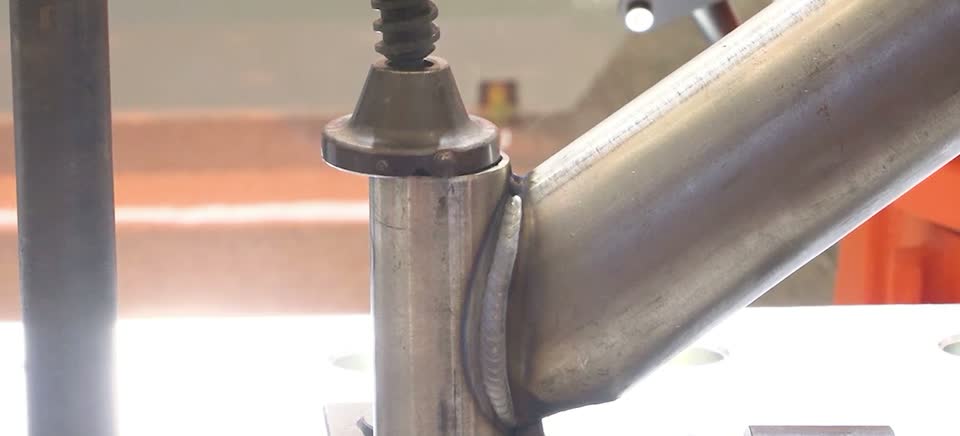
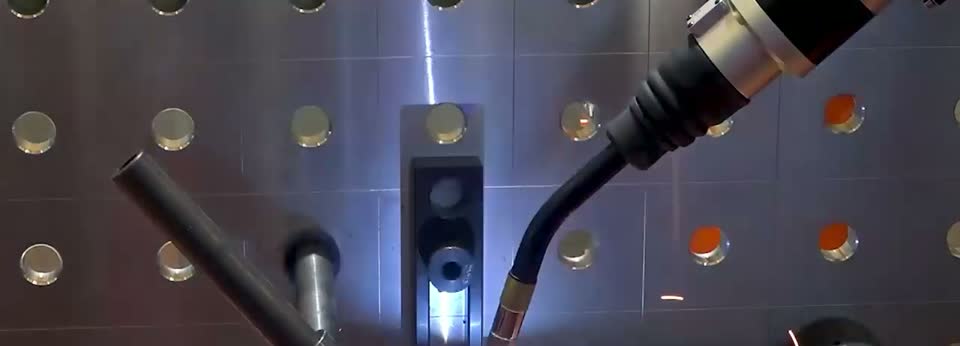
Robotinis dviračių, elektromobilių ir motociklų rėmų suvirinimas
EVST taiko koordinuotą roboto ir pozicionieriaus judesį kompaktiškiems, kintantiems vamzdinių rėmų jungčių takams. Proceso dėmesys skiriamas stabiliai prieigai prie degiklio, kontroliuojamam judėjimui perėjimuose ir apdailai, atitinkančiai sutartą priėmimo standartą.
Patvirtinkite našumą ant tikrojo ruošinio
Galutinė koncepcija ir priėmimo planas susieja roboto elgseną su kliento detale, procesu ir gamybos maršrutu.
Gamybos laikas
Naudokite vieną sutartą laikrodį. Įtraukite taikomus pakrovimo, suvirinimo, valymo, keitimo, patikrinimo ir iškėlimo veiksmus, kad rezultatas atspindėtų planuojamą stotį.
Suvirinimo siūlės ir matmenys
Patikrinkite visą procesą. Priderinimas, tvirtinimo elgsena, įrankio centrinis taškas, šilumos tiekimas, jutimas ir tikrinimas – visa tai prisideda prie galutinės detalės.
Automatizavimo atsakomybė
Priskirkite kiekvieną operaciją. Apibrėžkite, kurios pakrovimo, suvirinimo, patikros, remonto, šlifavimo ir priežiūros užduotys priklauso automatizavimui, o kurios lieka operatoriams.
Ašių suvirinimo darbo vietos klausimai
Kuo skiriasi darbo stotis, celė ir gamybos linija?
Darbo vieta yra vienas sutelktas gamybos vienetas. Suvirinimo celė prideda apsaugotą automatizavimo zoną, valdiklius ir planuojamą operatoriaus sąveiką. Gamybos linija jungia kelias pakrovimo, suvirinimo, tikrinimo ar perkėlimo stotis per medžiagų srautų ir linijos lygio koordinavimą.
Kokios informacijos reikia EVST, norint sukonfigūruoti ašių suvirinimo celę?
Atsiųskite detalės brėžinį, komponentų ir jungčių žemėlapį, medžiagą, storį, pritaikymo sąlygas, suvirinimo procesą, apkrovos metodą, gamybos tikslą, tikrinimo metodą, gamyklos išdėstymą ir komunalines paslaugas. Šie duomenys leidžia koncepcijai atspindėti realią ašį ir gamybos maršrutą.
Kaip pozicionierius palaiko ašies suvirinimą?
Padėties nustatymo įrenginys laiko ir suka ruošinį, kad robotas galėtų išlaikyti prieigą prie degiklio ir naudingą suvirinimo orientaciją. EVST parenka padėties nustatymo įrenginio formatą ir judesį aplink ašies mazgą, tvirtinimo įtaisą, reikiamas pozas ir tvarkymo seką.
Kaip EVST patvirtina ciklo laiką ir suvirinimo kokybę?
Pirmiausia projekte apibrėžiamos ciklo ribos ir priėmimo metodas. Tada EVST patvirtina judesį, suvirinimo procesą, pakrovimo seką ir tikrinimo maršrutą su reprezentatyviomis dalimis, kad rezultatą būtų galima palyginti su sutartu reikalavimu.
Ar robotinis suvirinimas gali sumažinti antrinį vamzdinių rėmų šlifavimą?
Kai suderintas suvirinimo procesas, jungties būklė, taškymosi lygis ir siūlės išvaizda atitinka kliento priėmimo kriterijus, galima sumažinti rankinio apdailos poreikį. Patvirtinimas atliekamas atliekant faktinės rėmo medžiagos ir kosmetinio standarto bandymus.
Pradėkite nuo ašies brėžinio ir priėmimo metodo
Atsiųskite komponento brėžinį, jungčių žemėlapį, medžiagą, surinkimo sąlygas, pakrovimo maršrutą, gamybos tikslą, patikrinimo planą ir turimą grindų plotą. EVST naudosis šiais duomenimis darbo vietos, saugomos celės arba prijungtos linijos koncepcijai parengti.