
Robotinių suvirinimo celių konfigūracijos lengviems ir vidutinio dydžio ruošiniams
Robotizuota suvirinimo celė organizuoja robotą, proceso įrangą, ruošinio laikiklį, valdiklius ir apsaugos priemones pagal apibrėžtą detalių šeimą. Šiame puslapyje palyginamos šešios uždaros konstrukcijos pagal ruošinio judėjimą, kontūrą ir robotų skaičių. Komponentų lygio integracija ir išdėstymo inžinerija aptariama susietuose techniniuose vadovuose.
Trumpasis sąrašas pagal ruošinio judėjimą
Šeši išdėstymai apima apvertimą, horizontalų sukimąsi, kelių ašių padėties nustatymą ir sukimąsi ant galinės atramos. Pradėkite nuo pasirinkimo logikos čia, tada naudokite išsamias korteles ir lentelę, kad palygintumėte galimas vertes.
Dviejų stočių plataus atverčiamo langelio
Vienas robotas aptarnauja du ilgesnių stačiakampių įtaisų apverčiamuosius pozicionierius visiškai uždaroje suvirinimo patalpoje.
Kompaktiškas dviejų stočių apverčiamas elementas
Mažesnis tvirtinimo gaubtas išlaiko tą patį dviejų padėčių apvertimo principą kompaktiškoms detalėms.
Dviejų stočių horizontali rotacinė kamera
Horizontalus sukimas vienam arba dviem robotams pateikia apskritus arba indeksuotus suvirinimo paviršius.
Vertikalus trijų ašių padėties nustatymo elementas
Trys valdomos ašys perorientuoja pailgą įtaisą, išlaikant sąsajas, reikalingas visiškai uždaroje suvirinimo patalpoje.
Horizontali trijų ašių padėties nustatymo ląstelė
Horizontalus sukimasis derinamas su papildomomis padėties nustatymo ašimis, kad būtų galima plačiau aprėpti tvirtinimo detales.
Dviejų robotų pakabos ir užpakalinės dalies blokas
Du robotai dirba aplink du gale esančius pozicionierius su automatiniu įėjimo / išėjimo judėjimu ir ilgio reguliavimu.
Peržiūrėkite kiekvieną išdėstymą pagal realią šeimos dalį
Matmenys yra kiekvienai konfigūracijai taikomi tvirtinimo įtaiso arba ruošinio kontūrai. Galutiniai įrankiai, suvirinimo prieiga ir tarpai lieka konkretiems projektams.
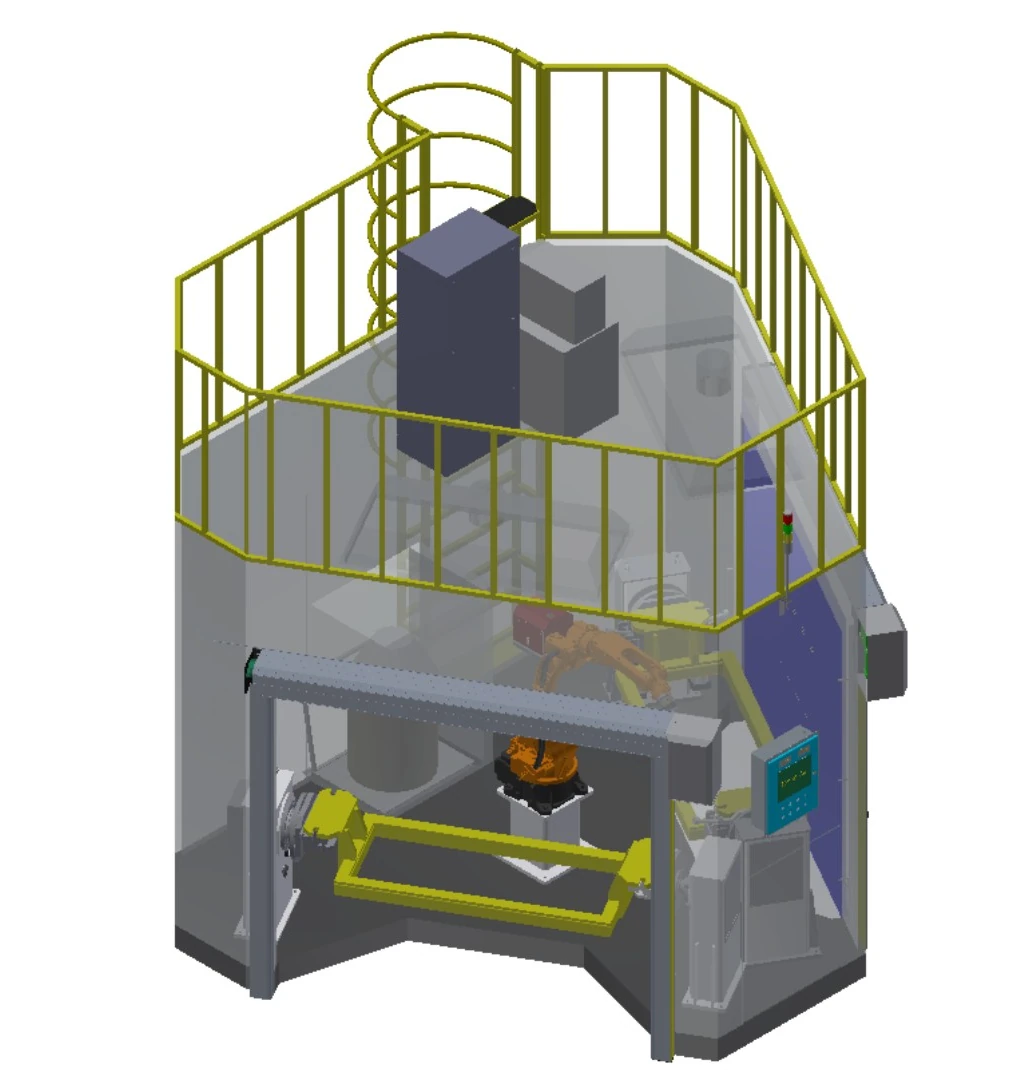
Dviejų stočių plataus atverčiamo langelio
Vienas robotas aptarnauja du ilgesnių stačiakampių įtaisų apverčiamuosius pozicionierius visiškai uždaroje suvirinimo patalpoje.
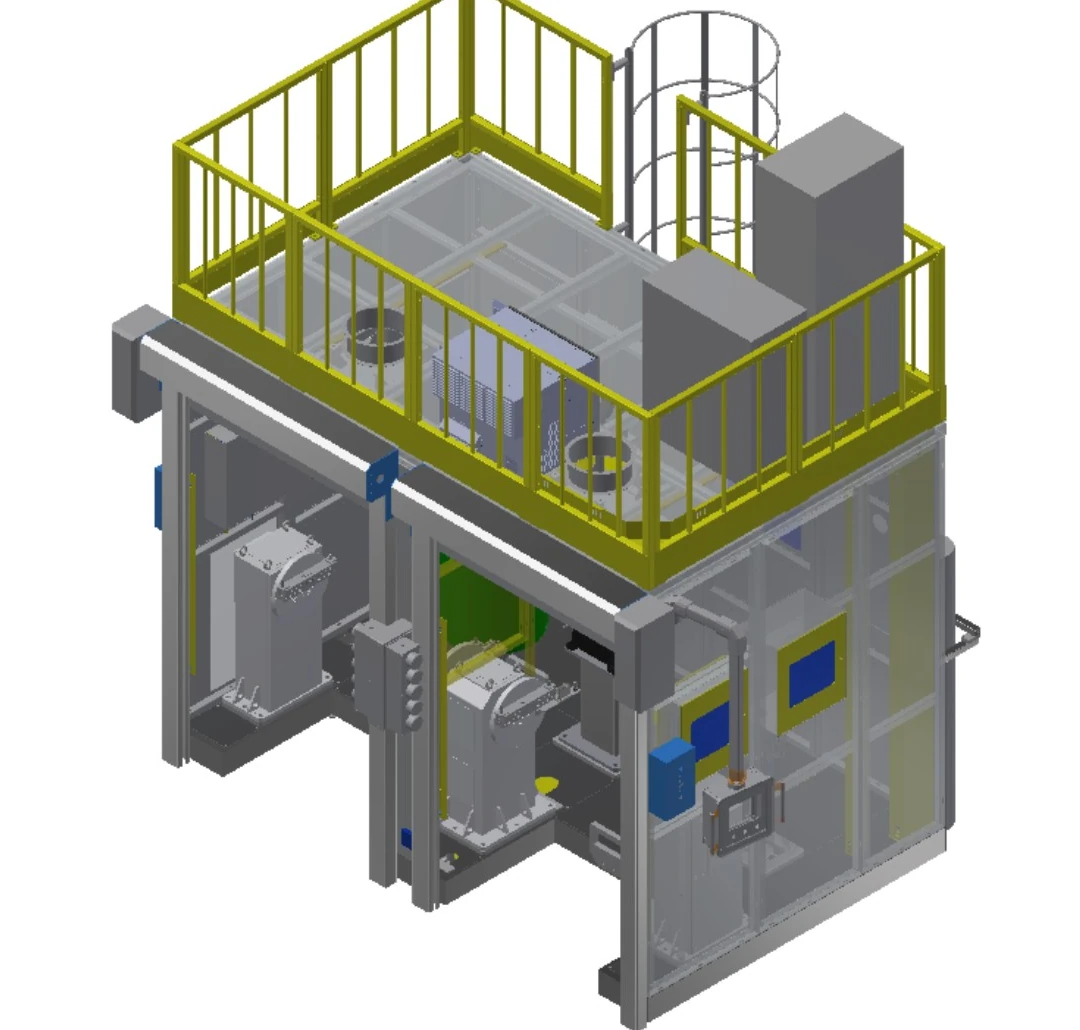
Kompaktiškas dviejų stočių apverčiamas elementas
Mažesnis tvirtinimo gaubtas išlaiko tą patį dviejų padėčių apvertimo principą kompaktiškoms detalėms.
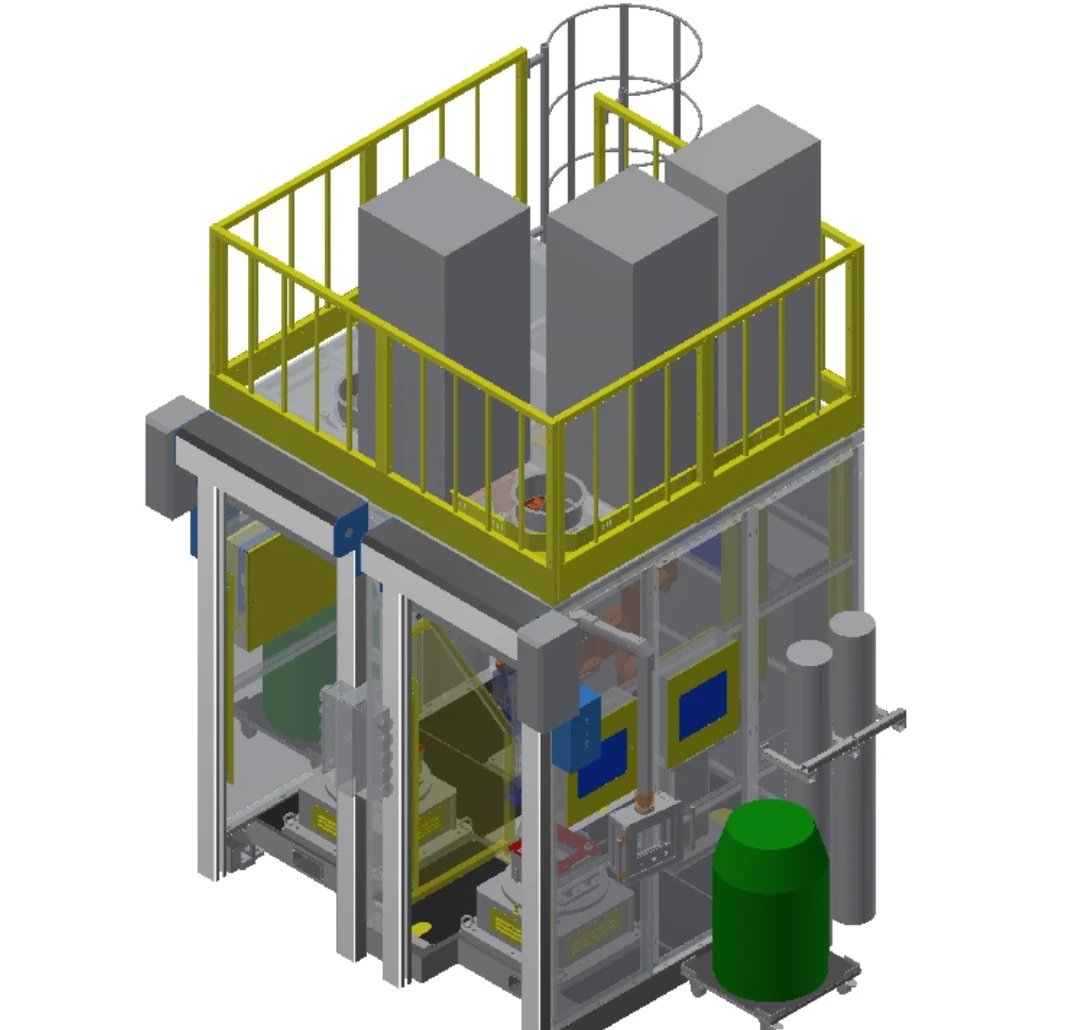
Dviejų stočių horizontali rotacinė kamera
Horizontalus sukimas vienam arba dviem robotams pateikia apskritus arba indeksuotus suvirinimo paviršius.
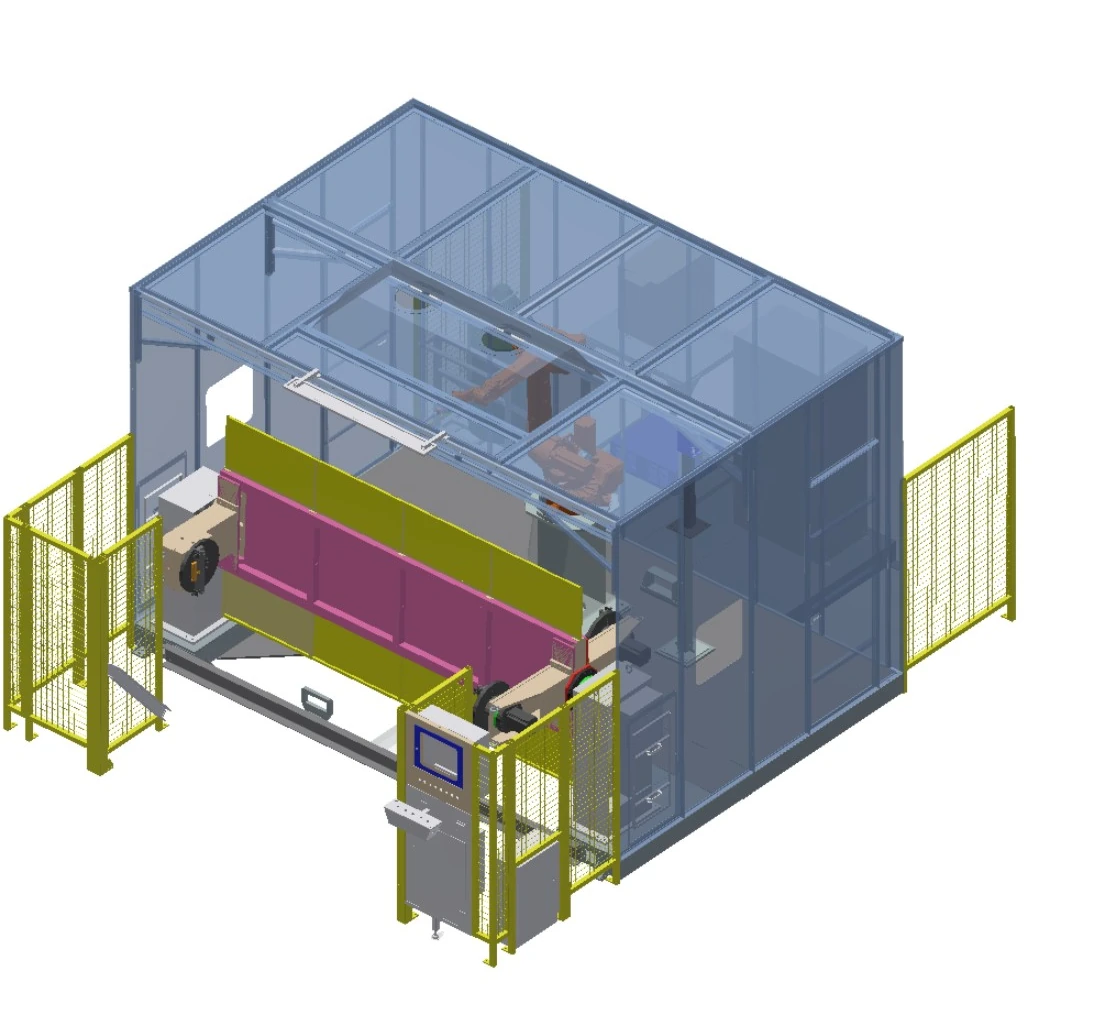
Vertikalus trijų ašių padėties nustatymo elementas
Trys valdomos ašys perorientuoja pailgą įtaisą, išlaikant sąsajas, reikalingas visiškai uždaroje suvirinimo patalpoje.
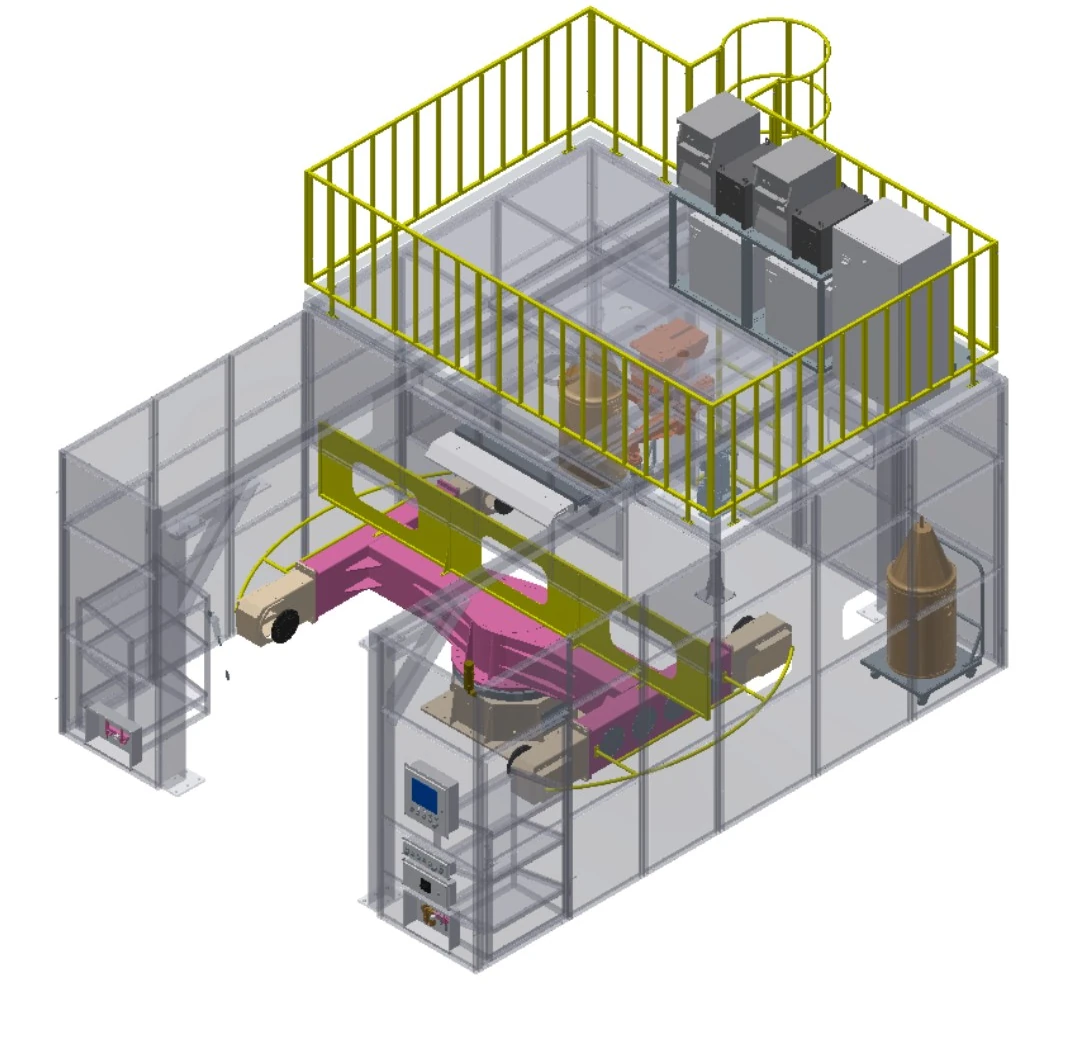
Horizontali trijų ašių padėties nustatymo ląstelė
Horizontalus sukimasis derinamas su papildomomis padėties nustatymo ašimis, kad būtų galima plačiau aprėpti tvirtinimo detales.

Dviejų robotų pakabos ir užpakalinės dalies blokas
Du robotai dirba aplink du gale esančius pozicionierius su automatiniu įėjimo / išėjimo judėjimu ir ilgio reguliavimu.
Palyginkite šešis išdėstymus viename laukų rinkinyje
| Eilė | Aprašomoji konfigūracija | Robotai | Rankos pasiekiamumas | Padėties nustatymo išdėstymas | Įkelti | Taikomas vokas | Radijo stotys |
|---|---|---|---|---|---|---|---|
| A | Dviejų stočių plataus atverčiamo langelio | 1 | 1.4 m / 2 m (nebūtina) | Vienos ašies apvertimas | 500 kg | Įrenginys 1.8 m × 0.8 m | 2 pozicionieriai |
| B | Kompaktiškas dviejų stočių apverčiamas elementas | 1 | 1.4 m | Vienos ašies apvertimas | 500 kg | Įrenginys 0.8 m × 0.5 m | 2 pozicionieriai |
| C | Dviejų stočių horizontali rotacinė kamera | 1 arba 2 | 1.4 m | Vienos ašies horizontalus sukamasis stalas | 500 kg | Sukimasis ≤1 m; aukštis ≤0.5 m | 2 pozicionieriai |
| D | Vertikalus trijų ašių padėties nustatymo elementas | 1 arba 2 | 1.4 m / 2 m (nebūtina) | Vertikaliai apverčiamas trijų ašių padėties nustatymo įrenginys | 500 kg | Įrenginys 2.4 m × 0.8 m | 1 padėties reguliatorius |
| E | Horizontali trijų ašių padėties nustatymo ląstelė | 1 arba 2 | 1.4 m / 2 m (nebūtina) | Horizontaliai besisukantis trijų ašių padėties nustatymo įrenginys | 500 kg | Įrenginys 2.2 m × 1 m | 1 padėties reguliatorius |
| F | Dviejų robotų pakabos ir užpakalinės dalies blokas | 2 | 1.4 m / 2 m (nebūtina) | Galvutė-uodegė viena ašis | 500 kg | Sukimasis ≤1 m; ilgis ≤2 m | 2 pozicionieriai |
Raidės yra tik lentelės eilučių etiketės; aprašomieji konfigūracijos pavadinimai yra viešieji identifikatoriai.
Kiekvieną pavadinimą skaitykite kaip ruošinio judesio pasirinkimą
Vienos ašies apvertimas
Suka įtaisą aplink vieną valdomą ašį, kad būtų rodomi pakaitiniai suvirinimo paviršiai.
Horizontalus rotacinis
Suka ruošinį ant horizontalaus stalo, kad būtų galima pateikti apskritimu arba indeksuota kryptimi.
Trijų ašių pozicionavimas
Pridedamas kontroliuojamas judesys, kai vienu pasukimu negalima užtikrinti reikiamos orientacijos.
Galvutės ir uodegos atrama
Laiko ilgesnes dalis abiejuose galuose, kad būtų galima kontroliuoti išilginį sukimąsi.
Vieno roboto formatas
Priskiria vieną robotą apibrėžtai įrangai ir stočių sekai.
Dviejų robotų formatas
Naudoja koordinuotą aprėptį iš dviejų pusių, kur tai leidžia prieiga ir susidūrimų apžvalga.
Tinkamumą vertinkite pagal apvalkalą ir jungties sąlygas
Transporto priemonių komponentai
Lengvųjų ir vidutinio galingumo naujos energijos arba komercinių transporto priemonių dalys su pasikartojančiomis padėties nustatymo funkcijomis.
Statybinės technikos dalys
Pagaminti komponentai, kurių apvalkalas atitinka pasirinktą padėties nustatymo išdėstymą.
Mažesnės plieninės suvirinimo jungtys
Konstrukcinės dalys, išdėstytos daugiapusiam suvirinimui uždaroje kameroje.
Laivo komponentai
Sukamosios dalys, sijojamos pagal skersmenį, ilgį ir siūlių prieinamumą.
Žemės ūkio technikos dalys
Pakartotiniai gamybos etapai su apibrėžtais tvirtinimo elementų atskaitos taškais ir orientacijos poreikiais.
Aplinkosaugos įrangos dalys
Dalių šeimos vertinamos pagal geometriją, medžiagą, jungtis ir gaunamus pokyčius.
Apsaugos ir stebėjimo patvirtinimas naudojant ląstelių aprėptį
Kiekviena iš šešių konfigūracijų yra sukonstruota visiškai uždaroje suvirinimo patalpoje. Galutinė apsauga vis tiek atitinka taikymo rizikos vertinimą, vietos standartus ir priėmimo reikalavimus.
Kambario sąsajos
Patvirtinkite pagrindinio valdymo, oro valdymo, apšvietimo, elektra valdomų sklendžių ir dūmų ištraukimo įrengimo sąsajas.
Eksploatavimas ir aptarnavimas
Apibrėžkite pakrovimo, operatoriaus darbo vietas ir techninės priežiūros prieigą aplink pasirinktą išdėstymą.
Papildomas buvimo jutiklis
Įvertinkite apsauginę šviesos užuolaidą, jei ji taikoma pasirinktai konfigūracijai.
Proceso būsenos stebėjimas
Galimos parinktys apima vielos buvimo, suslėgto oro slėgio ir apsauginių dujų srauto stebėjimą.
Siūlės vietos parinktis
Lazerinis siūlių vietos nustatymas galimas kaip projekto papildoma parinktis.
Projekto patvirtinimas
Užbaikite apsaugos, sąsajų ir priėmimo logiką atlikdami patvirtintą rizikos vertinimą.
Sukurkite pradinę konfigūraciją keturiais sprendimais
Apibrėžkite ruošinį
Bendrinkite brėžinius, medžiagas, jungčių vietas, variantus ir gaunamą būklę.
Nustatykite voką
Patvirtinkite tvirtinimo elemento ilgį, plotį, sukimosi skersmenį, aukštį ir apkrovos pagrindą.
Pasirinkite dalinį judesį
Palyginkite apverčiamąjį, horizontalų rotacinį, trijų ašių ir galvutės bei uodegos išdėstymą.
Patvirtinkite langelio apimtį
Suderinti robotų skaičių, proceso įrangą, valdiklius, jutiklius, ruošinio fiksavimo ir apsaugos priemones.
Paverskite trumpąjį sąrašą projekto apibrėžimu
Konfigūracija yra pradinė architektūra. Galutinė taikymo sritis nustatoma pagal ruošinį, suvirinimo procesą, gamyklos sąsajas ir priėmimo planą.
Paraiškos peržiūra
Patvirtinkite dalis, jungtis, padėties nustatymo atskaitos taškus, variantus ir vietos apribojimus.
Konfigūracijos koncepcija
Apibrėžkite detalės judėjimą, stočių seką, roboto kiekį ir operatoriaus sąveiką.
Procesas ir kontrolė
Suderinti suvirinimo įrangą, valdiklius, stebėjimo ir įrenginio sąsajas pagal specifikacijas.
Apdorojimo ir apsaugos priemonės
Detalūs įrenginiai, pakrovimo būdas, patalpų sąsajos ir projekto apsaugos priemonės.
Priėmimo apibrėžimas
Susitarkite dėl bandymų dalių, sąlygų, dokumentacijos ir priėmimo kriterijų.
Projekto parama
Koordinuoti dokumentaciją, mokymus ir pagalbą po pristatymo pagal sutartą apimtį.
Klausimai, į kuriuos reikia atsakyti prieš patvirtinant konfigūraciją
Nuo kurios langelio konfigūracijos turėčiau pradėti?
Pradėkite nuo ruošinio kontūro ir reikiamo detalės judėjimo, tada atlikite ekrano apvertimą, horizontalų sukimąsi, daugiaašį arba galvutės ir uodegos mechanizmų išdėstymą.
Ar galima sukonfigūruoti vieną ar du robotus?
Pateiktame portfelyje yra vieno roboto, vieno arba dviejų robotų ir dviejų robotų sistemos. Galutinis kiekis priklauso nuo suvirinimo prieigos, sekos ir susidūrimų peržiūros.
Ar galima integruoti pageidaujamą suvirinimo įrangą?
Tai galima įvertinti pagal specifikaciją. Pasidalykite numatyta proceso įranga ir sąsajomis, kad būtų patvirtintas suderinamumas, kontrolė ir atsakomybės ribos.
Ką reikėtų pateikti paraiškos peržiūrai?
Pateikite brėžinius, medžiagas, jungtis, detalių variantus, reikiamą orientaciją, procesų seką, statybvietės sąsajas ir priėmimo lūkesčius.
Ar jutimo parinktys kiekvienoje konfigūracijoje yra vienodos?
Ne. Pasirinktys priklauso nuo atitinkamo susitarimo ir projekto reikalavimų; jų nereikėtų kopijuoti į visą portfelį.
Norėdami pradėti aptarti konfigūraciją, naudokite tikrąją dalį.
Bendrinkite brėžinius, ruošinio kontūrą, suvirinimo procesą, tvirtinimo įtaiso koncepciją ir vietos apribojimus, kad EVST galėtų nustatyti robotinio suvirinimo celės pradžios tašką.