
Ilgarėmio robotinio suvirinimo sistema: kuri jungtis turėtų lemti celės išdėstymą?
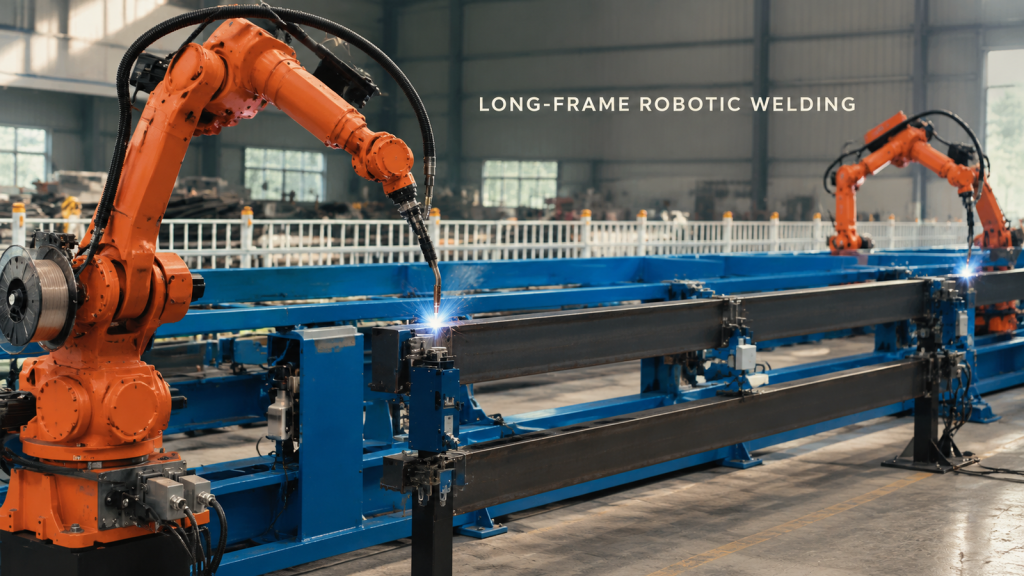
Pradėkite ilgo rėmo robotinio suvirinimo maketą nuo sunkiausios jungties, tada patikrinkite prieigą prie įtaiso, degiklio padėtį, kabelio tarpą ir atkūrimo erdvę.
Robotinis dubens formos detalės iškrovimas: kaip apsaugoti kraštus ištraukimo metu?
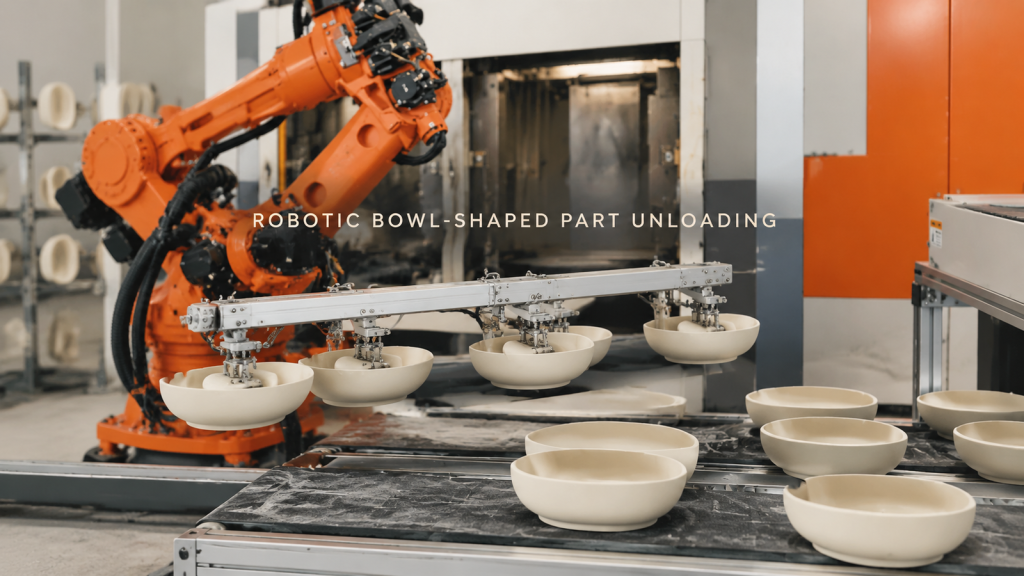
Suplanuokite dubens formos detalių robotinį iškrovimą aplink atraminį kontaktą, ištraukimo laisvumą, kraštų apsaugą ir stabilų priėmimo paviršiaus išdėstymą.
Ilgųjų velenų surinkimo jungčių robotinis suvirinimas: prieigos valdymas apskritoje sąsajoje
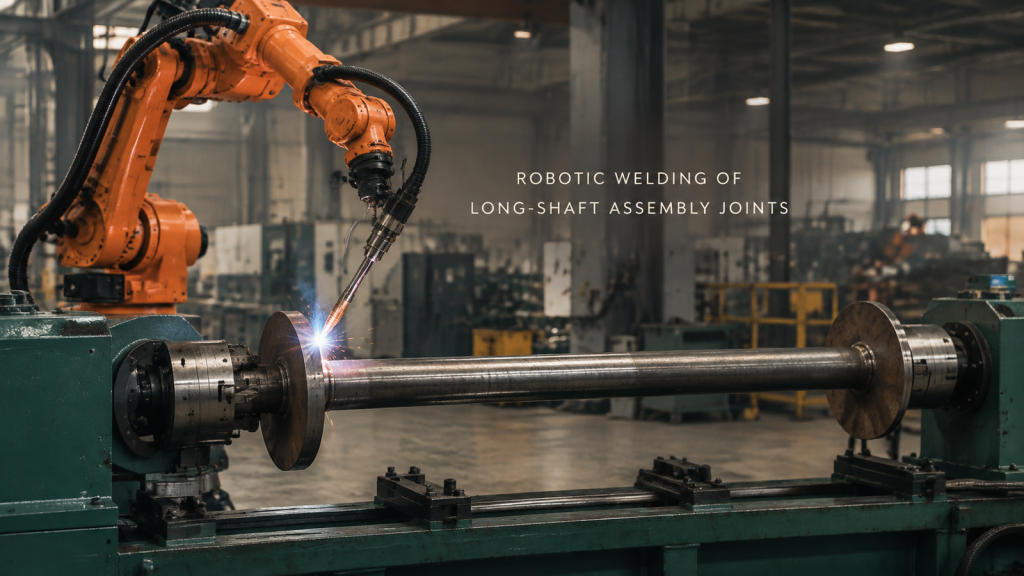
Stebėkite, kaip robotas suvirina apskritas plokščių jungtis ant atraminio ilgojo veleno mazgo, ir suplanuokite jungčių prieigą, tvirtinimą ir kelio segmentavimą.
Cilindrinių detalių perkėlimas ir įrangos aptarnavimas: detalės valdymas abiejose sąsajose
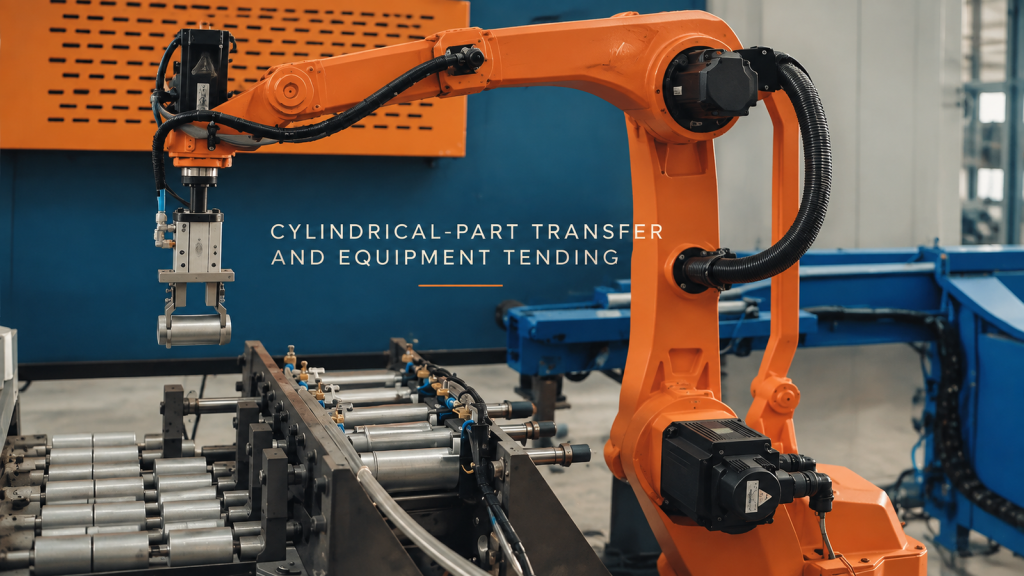
Stebėkite, kaip robotas suima trumpas cilindrines detales šalia uždaros įrangos, ir suplanuokite paėmimo, įrangos paspaudimo ir perkėlimo sąsajas.
Didelių rėmo jungčių robotinis suvirinimas: suplanuokite prieigą prie degiklio prieš pirmąjį lanką
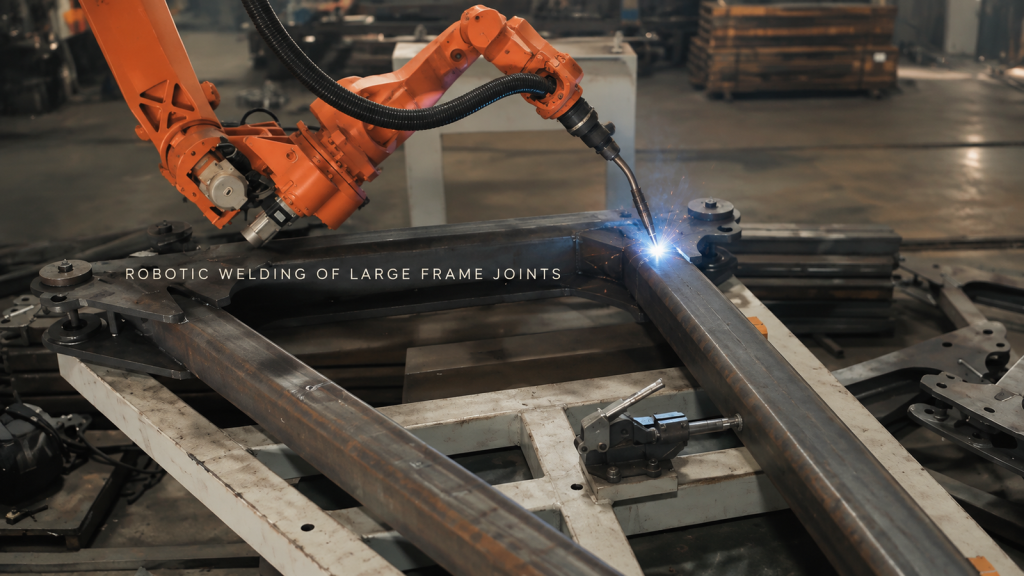
Pamatykite oranžinį robotą, virinantį kelias jungtis ant didelio fiksuoto rėmo, ir sužinokite, kaip prieiga prie degiklio, tvirtinimo elementai ir trajektorijų tvarka formuoja celės koncepciją.
Štampuotų automobilio durelių panelių lazerinis apipjaustymas: vienas robotas, pjovimo galvutė ir stovas
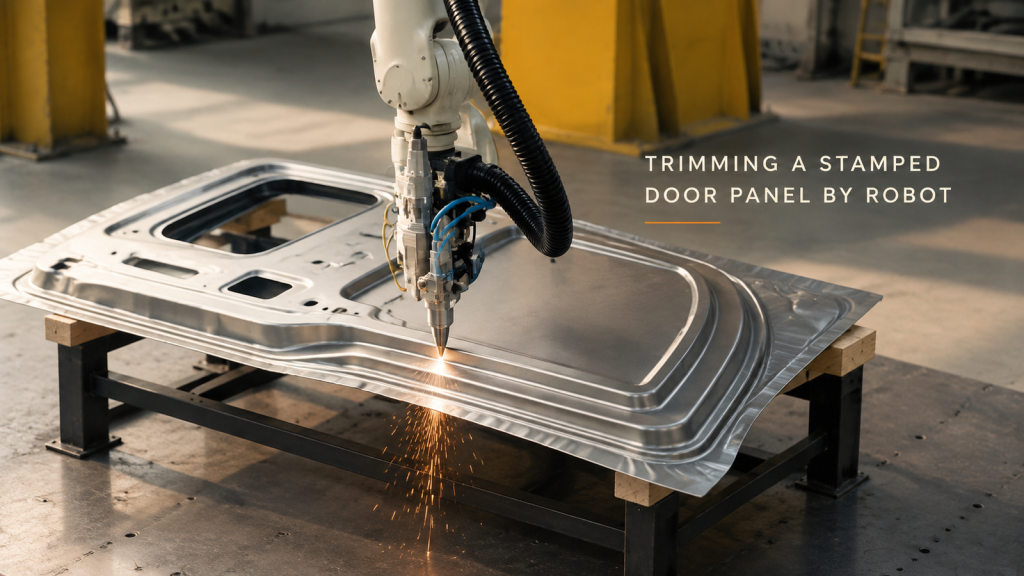
Kaip vienas robotas lazerinio pjovimo galvute nubrėžia štampuoto automobilio durelių skydelio kontūrą – praėjimas, kibirkštys krašte ir trys sprendimai, užtikrinantys ląstelės pakartojamumą.
Baterijų modulio tvarkymas: vienas robotas tarp konvejerio ir stoties
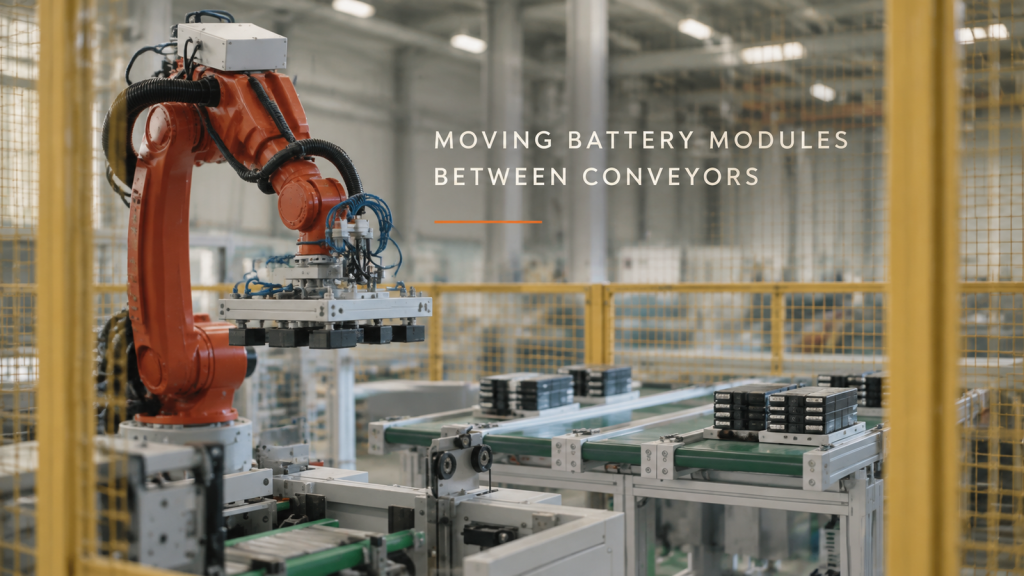
Kaip vienas šešių ašių robotas apsauginėje tvoroje perkelia sugrupuotus akumuliatorių modulius tarp konvejerio linijos ir stoties – kilpa, svirties galiukas ir kaip linija dalijasi ciklu.
Motociklo stabdžių dalių dažymas: vienas robotas ant pakabos linijos
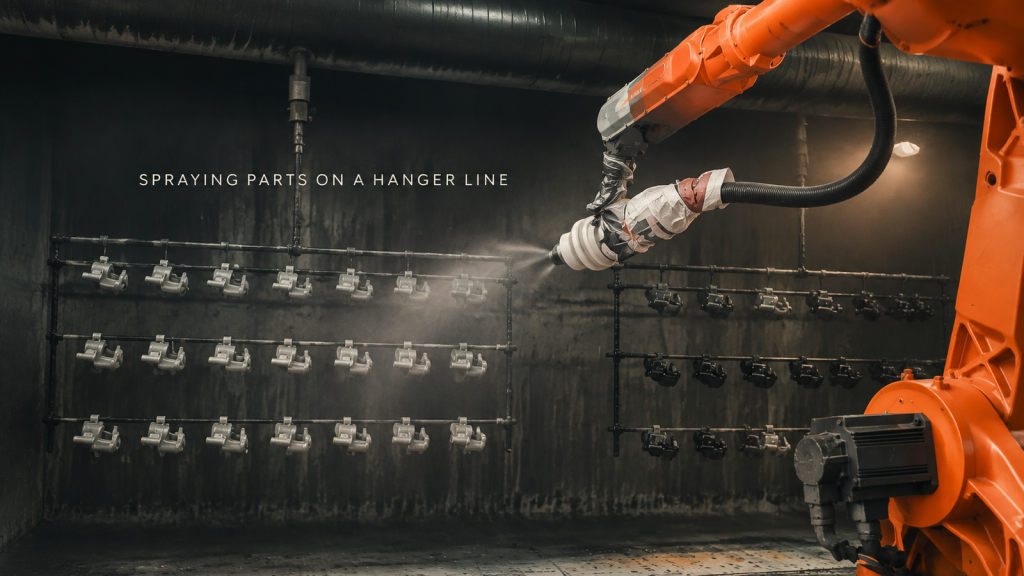
Kaip dažymo kabina vienu šešių ašių robotu dažo motociklų stabdžių dalių eiles ant pakabinimo linijos – kilpa, kaip dalys kabo, kaip purškiamas pistoletas ir kur baigiasi dažų perteklius.
Didelių plieninių konstrukcijų suvirinimas: keli robotai, kelios stotys
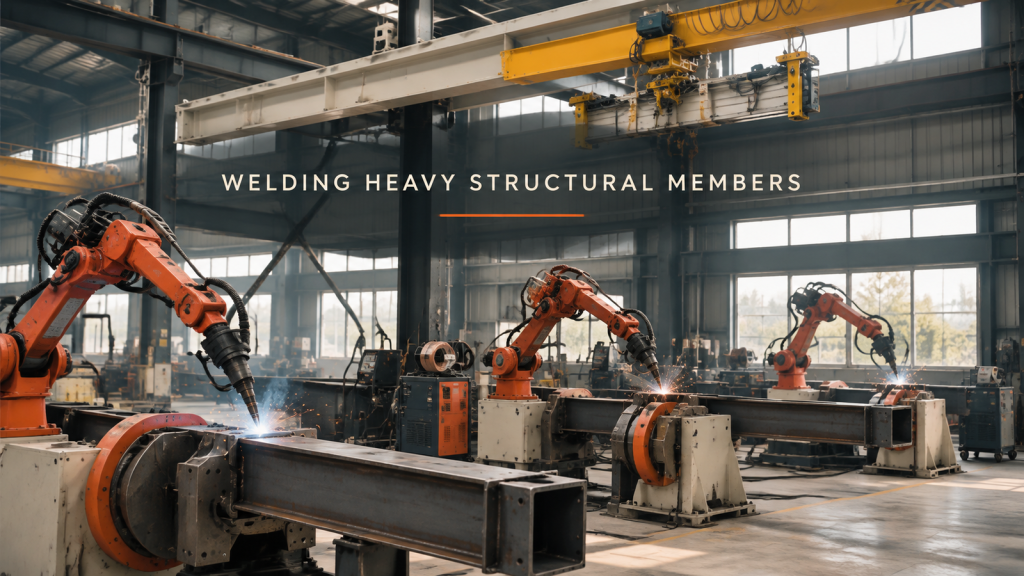
Kaip dirbtuvės suvirina didelius dėžinius ir kampinius plieninius elementus, naudodamos kelis šešių ašių robotus ant pozicionavimo įrenginių – kilpa, detalės prispaudimas ir tekinimas, degiklio pasiekiamumas ir kaip stotys paskirsto darbą.
Prietaisų surinkimo linija: vienas padėklas, viena stotis vienu metu
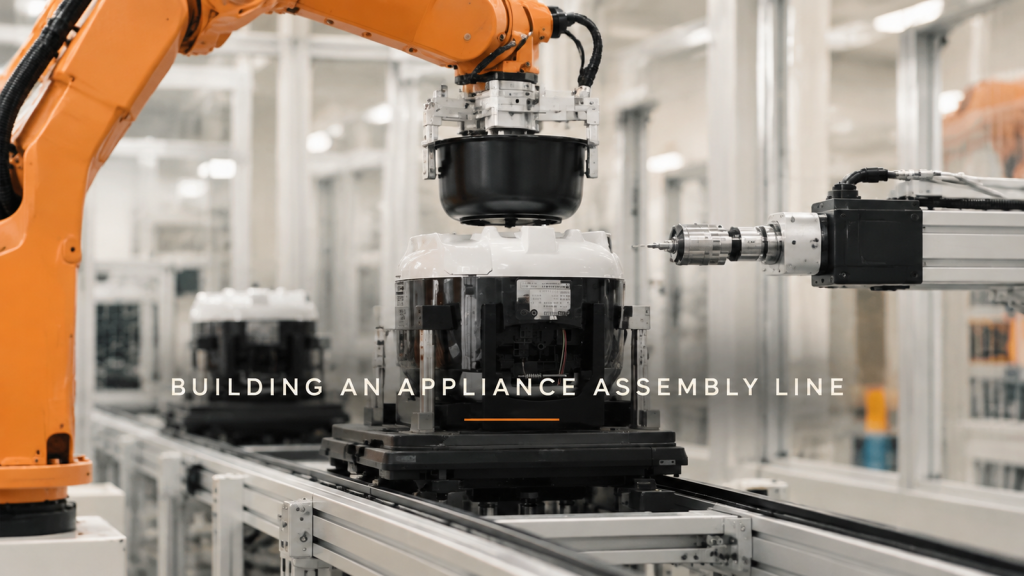
Kaip robotinė surinkimo linija surenka nedidelį prietaisą – padėklai, surinkimas ir padėjimas, presavimas, sukimas, apvertimas ir galutinis pakavimas – plius trys projektavimo sprendimai dėl padėklų vietos, regėjimo paskirties ir ciklo balanso.
„Delta“ robotas renka daiktus nuo judančios juostos: laisvai įeina, išeina
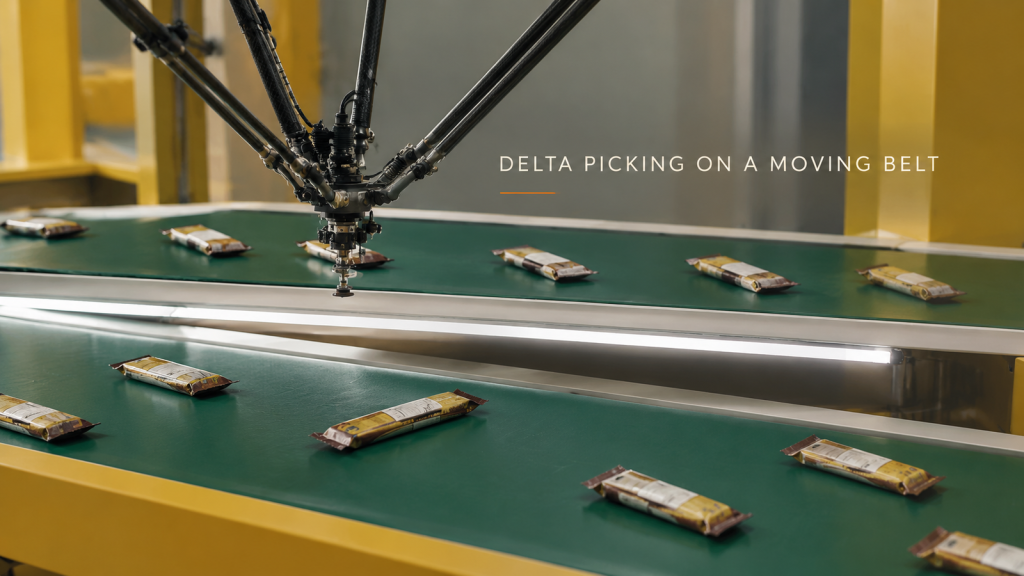
Kaip delta robotas paima suvyniotas užkandžių pakuotes nuo judančio konvejerio ir tolygiai jas išdėlioja kitai mašinai – kilpa, trys projektavimo sprendimai dėl įrankių, atvykimo atstumų ir išdėstymo bei ką siųsti ciklo trukmės įvertinimui.
Prieš vaizdą: aplinkos šviesos valdymas apžiūros kamerose
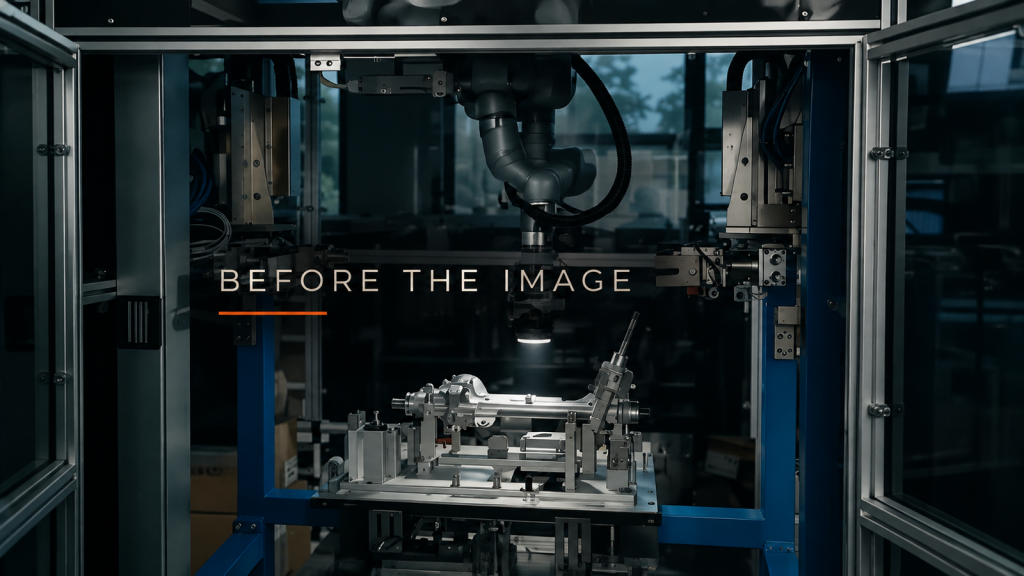
Apžiūrėkite langus, viršutines lempas ir netoliese esančius šviestuvus, tada nuspręskite dėl uždengimo ir uždangos prieš koreguodami vaizdus roboto nešiojama apžiūros lempa.