
Suvirinimo robotų darbo vietos konfigūracijos: kameros, bėgiai ir portalinės sistemos
Suvirinimo robotų darbo stotis sujungia robotus, suvirinimo įrangą, ruošinių tvarkymą, tvirtinimo elementus, valdiklius ir apsaugos priemones pagal apibrėžtą gamybos poreikį. Šis pasirinkimo centras palygina keturias konfigūracijų šeimas ir nukreipia konkrečios programos informaciją į specialius puslapius. Norėdami pereiti nuo ruošinių apribojimų prie tinkamos architektūros, naudokite puslapio nuorodas.
Pradėkite pateikdami paraišką vienai iš keturių šeimų
Kiekvienoje kategorijos kortelėje pasirinkimo maršrutui identifikuoti naudojami tie patys laukai. Skaitinės vertės ir inžinerinės sąlygos lieka atitinkamuose skyriuose toliau.
Lengvos ir vidutinės ląstelės
- Pradinis tinkamumas
- Pasikartojančios lengvų ir vidutinių dalių šeimos
- Judesio apibrėžimas
- Vietinis apvertimas, sukimasis arba kelių ašių padėties nustatymas
- Kita apžvalga
- Toliau važiuokite šviesos konfigūracijos maršrutu
Didelės ir didelės apkrovos stotys
- Pradinis tinkamumas
- Ilgi, didelio skersmens arba didelės masės ruošiniai
- Judesio apibrėžimas
- Didelės apkrovos pozicionavimas ir padidintas roboto pasiekiamumas
- Kita apžvalga
- Toliau važiuokite didžiąja dalimi inžinerinio maršruto
Antžeminės, geležinkelio ir portalinės sistemos
- Pradinis tinkamumas
- Ilgos, plačios arba aukštos zonos už vienos fiksuotos roboto pozicijos ribų
- Judesio apibrėžimas
- Roboto judėjimas tiesinėmis išorinėmis ašimis
- Kita apžvalga
- Palyginkite keturias mobiliųjų sistemų architektūras
Pozicionieriai ir tvirtinimo elementai
- Pradinis tinkamumas
- Dalys, kurioms reikalinga stabili orientacija ir pakartotinis vietos nustatymas
- Judesio apibrėžimas
- Perkelkite dalį ir palaikykite bendrus ryšius
- Kita apžvalga
- Ruošinio judėjimo ir laikymo ribų peržiūra
Keturi apribojimai nustato naudingiausią pradinį maršrutą
Pradėkite nuo ruošinio kontūro ir ilgio, tada į padėties skaičiavimą įtraukite bendrą ruošinio ir tvirtinimo įtaiso apkrovą. Toliau apibrėžkite judėjimo ašis ir roboto aprėptį, reikalingą siūlės žemėlapyje. Galiausiai, susiaurinkite architektūrą pagal suvirinimo procesą ir jungties formą; konfigūracijos pavadinimas yra tik atspirties taškas projekto patvirtinimui.
Vokas ir ilgis
Nuspręskite, ar viena fiksuota roboto vieta gali padengti visas reikalingas siūles.
Krovinio pozicionavimas
Ruošinį, tvirtinimo elementą ir dinaminę orientaciją traktuokite kaip vieną apkrovos problemą.
Judėjimo ašys
Atskirti detalės judėjimą, roboto judėjimą arba išorinių ašių derinimą.
Taikomas suvirinimo procesas
Patikrinkite jungtį ir įrangos ribą, ar nėra dujų apsauginio, argono lanko arba lazerinio suvirinimo.
Pridedamos konfigūracijos pasikartojančioms dalių šeimoms
Kai ruošinio kontūras ir apkrova atitinka vietinį apvertimą, horizontalų sukimąsi, daugiaašį pozicionavimą arba galvutės ir užpakalinės dalies atramą, pradėkite nuo celių lygio konfigūracijos. Specialiame puslapyje palyginami šeši išdėstymai, o tvirtinimo, roboto kiekio ir apsaugos sprendimai priklauso nuo projekto.
Robotinių suvirinimo celių konfigūracijos lengviems ir vidutinio dydžio ruošiniams
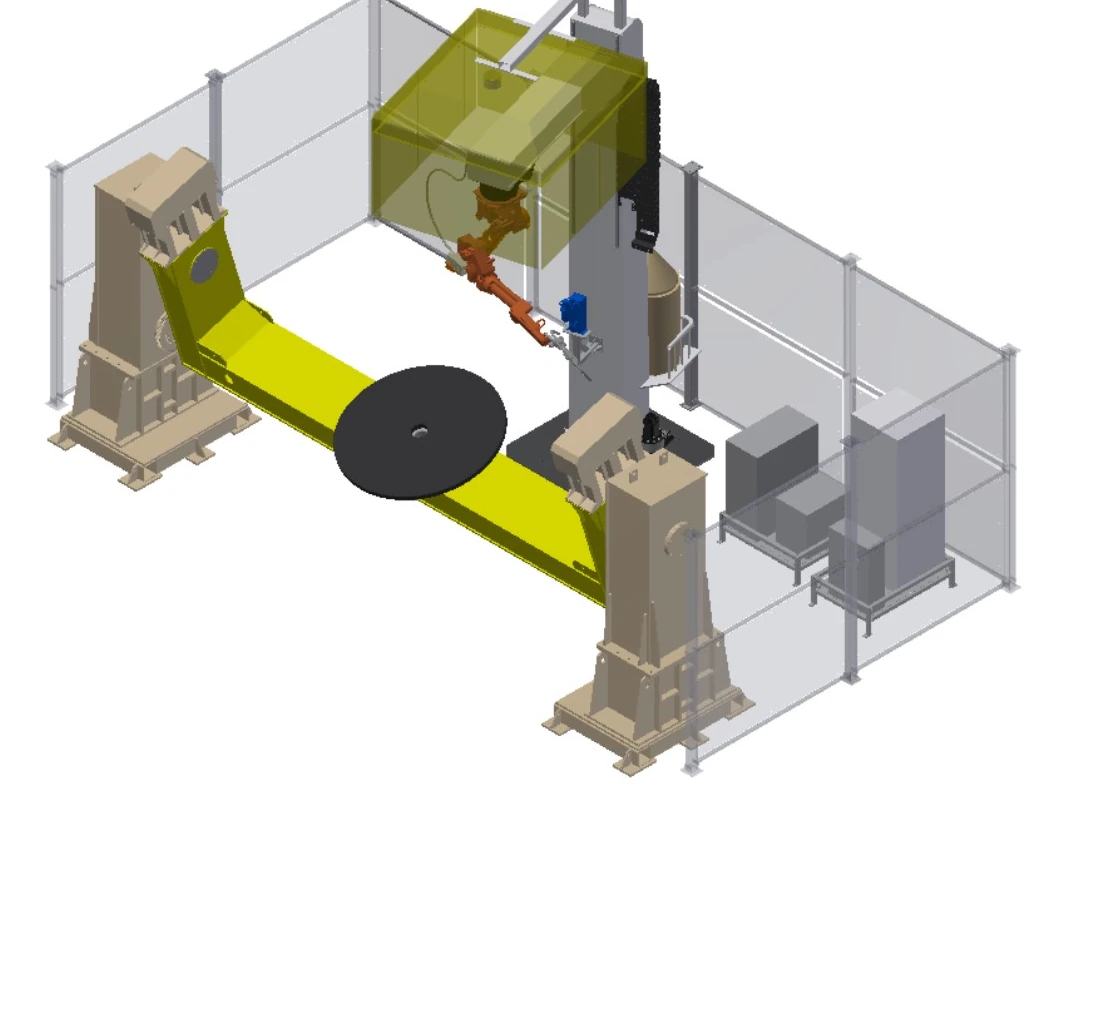
Inžinerinės stotys ilgoms, didelėms arba didelės masės detalėms
Kai ilgis, masė, sukimosi skersmuo arba apkrovimo būdas viršija įprastą ląstelės apvalkalą, pradėkite nuo atramos, padėties nustatymo, išorinio judėjimo ir apsaugos apribojimų. Specialiame puslapyje pateikiami aštuoni inžineriniai pradiniai taškai, o ne fiksuoti įrangos paketai.
Didelės apkrovos suvirinimo robotų darbo vietos didelėms ir sunkioms detalėmsKeturios antžeminės-bėginės, antžeminės-bėginės ir portalinės architektūros
Kai viena fiksuota roboto pozicija negali apimti reikiamo ilgio, aukščio ar tarpatramio, tiesinės išorinės ašys neša robotą į siūlės zoną. Šios keturios architektūros apima judėjimą vertikaliai, judėjimą apverstą, daugiaašį judėjimą virš galvos ir platų portalo aprėptį.
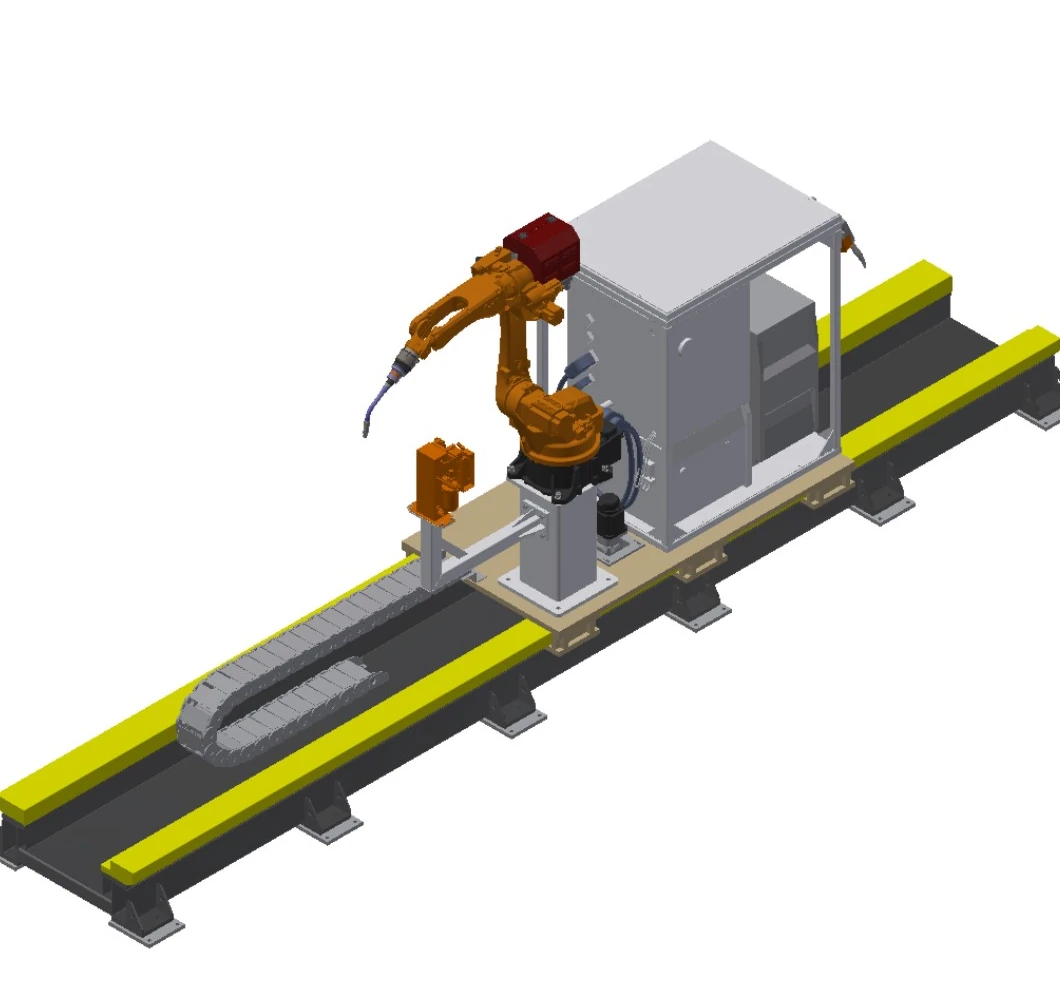
Vertikali žemės ir bėgių suvirinimo sistema
Išplečia roboto aprėpties plotį išilgai ilgų ruošinių, tuo pačiu išlaikant robotą vertikaliai ant prie grindų pritvirtinto vežimėlio.
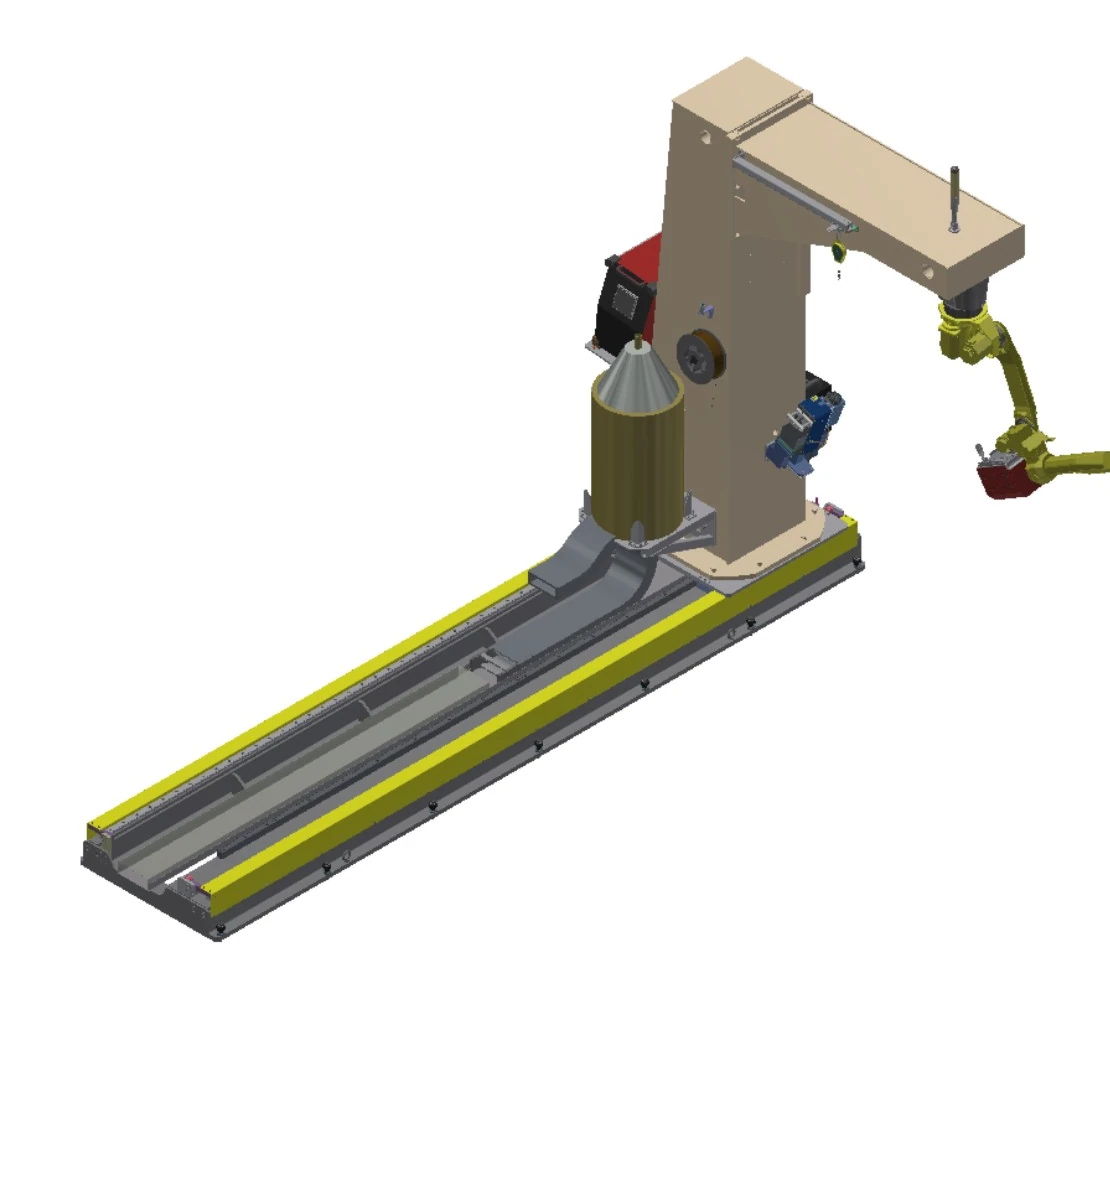
Apversta žemės ir bėgių suvirinimo sistema
Sujungia judėjimą grindimis su apverstu C formos rėmu, kai naudinga prieiga virš galvos išilgai ilgo ruošinio.
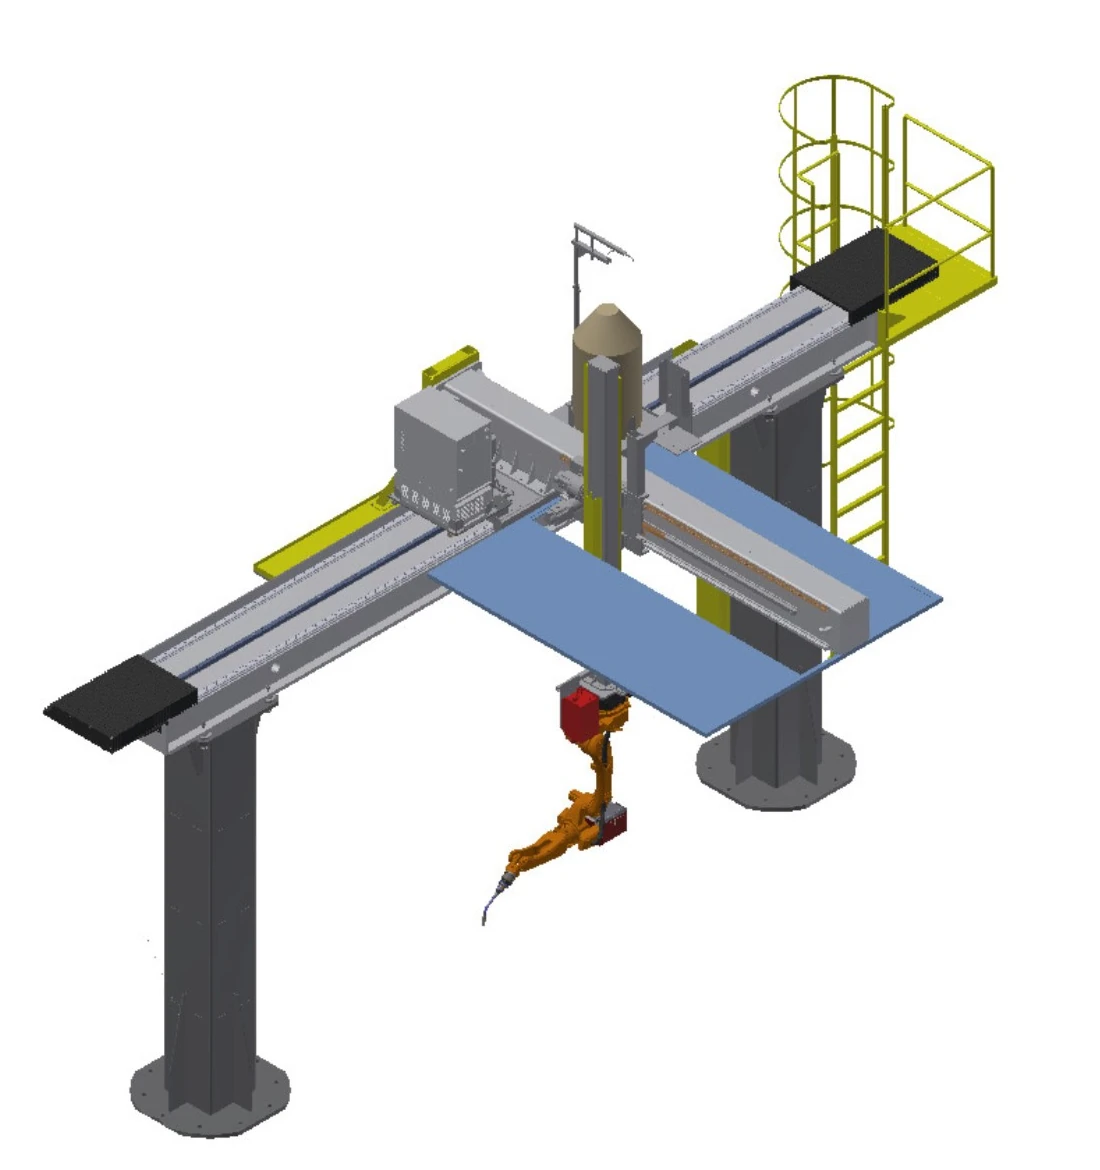
Apversta „Sky-Rail“ suvirinimo sistema
Apverstą robotą perkelia virš darbo zonos pasirenkamais ašių deriniais pagal ilgį, šoninį siekį ir aukštį.
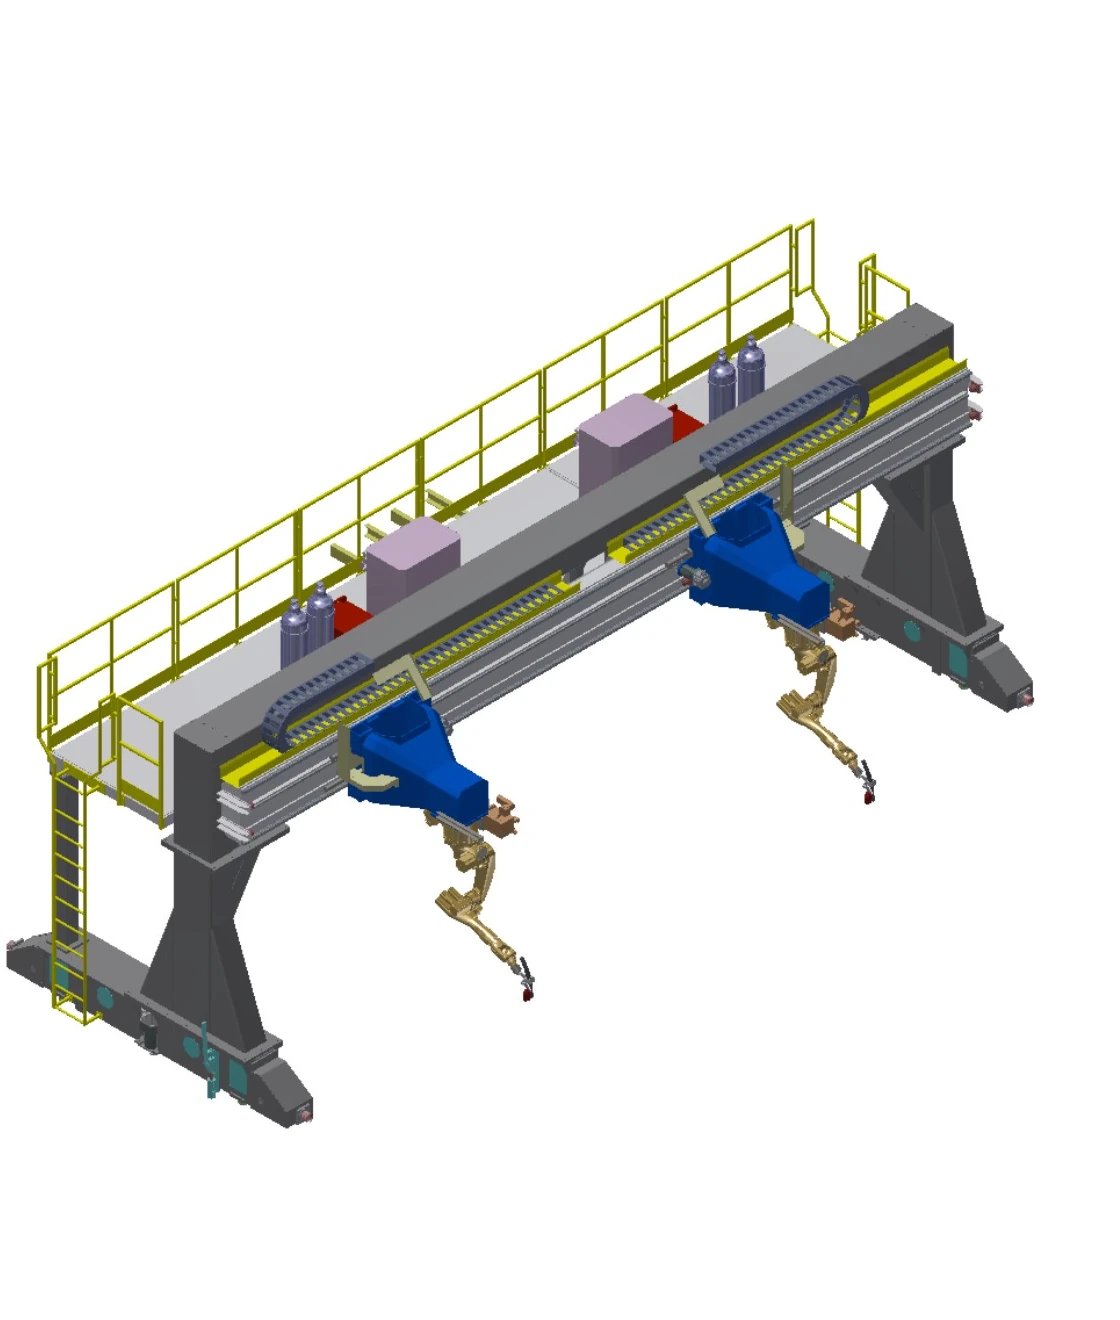
Apversto portalinio suvirinimo sistema
Sukuria platų virš galvos esantį apvalkalą su ilga Y formos eiga ir sinchronizuota dviguba pavara didelėms darbo zonoms.
Palyginkite keturias mobiliąsias sistemas viename laukų rinkinyje
Judėjimo vertės yra pasirenkami diapazonai. Galutinis ašių derinys, apkrova, pagrindas, proceso programinė įranga ir sekimo apimtis lieka priklausomi nuo projekto.
| Eilė | sistema | Judėjimas | Kelionė | Nominali apkrova | Greitis | Pakartojamumas | Išorinės ašys | Parinktys ir inžinerinės sąlygos |
|---|---|---|---|---|---|---|---|---|
| A | Vertikali žemės ir bėgių suvirinimo sistema | Gruntinis bėgis; viena tiesinė išorinė ašis | Efektyvus eigos atstumas 2–30 m, pasirinktinai | 1 t | 0-15 m/min | ± 0.15 mm | 1 rinkinys | Roboto pagrindas ir laikikliai valdikliams, suvirinimo įrangai, vielos būgnui ir degiklio valikliui; prailgintas lankstus kabelis; kontakto jutimo, lanko sekimo ir daugiasluoksnės daugiapradės aptikimo programinė įranga; lazerinis siūlių sekimas |
| B | Apversta žemės ir bėgių suvirinimo sistema | Sunkusis bėgis su apverstu C formos rėmu; viena tiesinė išorinė ašis | Efektyvus eigos atstumas 2–30 m, pasirinktinai | 3.5 t | 0-15 m/min | ± 0.15 mm | 1 rinkinys | Apverstas C formos rėmas su roboto pagrindu ir laikikliais valdikliams, suvirinimo įrangai, vielos būgnui ir degiklio valikliui; prailgintas lankstus kabelis; kontaktų jutimas, lanko sekimas ir daugiasluoksnė daugiapradė programinė įranga; lazerinis siūlių sekimas |
| C | Apversta „Sky-Rail“ suvirinimo sistema | Viršutinė X/Y/Z eiga; ašys gali būti kombinuojamos kaip 1X, 2Y arba 3Z | X 2–30 m; Y 1–2 m; Z 1–2 m, pasirinktinai | 0.4 t | Kiekviena ašis 0–15 m/min. | Kiekviena ašis ±0.15 mm | 3 nustato | Valdiklių, suvirinimo įrangos, vielos būgno ir degiklio valiklio laikikliai; apžiūros kopėčios ir platforma; prailgintas lankstus kabelis; pasirenkamas lubinis dūmų gaubtas; kontaktų jutimas, lanko sekimas ir daugiasluoksnė daugiapraėjimo programinė įranga; lazerinis siūlių sekimas |
| D | Apversto portalinio suvirinimo sistema | Portalo X/Y/Z eiga; ašis galima kombinuoti kaip 1X, 2Y arba 3Z; sinchroninė dviguba pavara Y ašyje | Tarpatramis <10 m; X ≤9 m; Y ≤100 m; Z 1–2 m, pasirinktinai | 0.4 t vienam robotui | Kiekviena ašis 0–15 m/min. | Kiekviena ašis ±0.15 mm | 4 nustato | Naudotojo tiksliai šlifuotas P43 geležinkelio bėgių ir projekto pamatas; valdiklių, suvirinimo įrangos, vielos būgno ir degiklio valiklio laikikliai; apžiūros kopėčios ir platforma; prailgintas lankstus kabelis; kontaktų jutimo, lanko sekimo ir daugiasluoksnės daugiapradės aptikimo programinė įranga; lazerinis siūlių sekimas |
Padėties nustatymo įrenginius ir tvirtinimo elementus traktuokite kaip vieną ruošinių grandinę
Padėties nustatymo įrenginys kiekvieną jungtį pateikia suvirinimui tinkamoje padėtyje; įtaisas nustato komponentų vietą ir pakartotinai išsaugo jų ryšį. Abu šie veiksmai turi būti patvirtinti roboto prieigos, suvirinimo sekos, apkrovos ir apsaugos.
Padėties nustatymo koncepcijos
Fiksuoti stalai su sietu, horizontalūs rotaciniai stalai, apverčiami įrenginiai, galvutės ir užpakalinės dalies atramos bei daugiaašiai padėties nustatymo įrenginiai. Taikomą koncepciją apibrėžia kombinuota ruošinio ir tvirtinimo detalės masė, svorio centras, sukimosi kontūras ir degiklio prošvaisa.
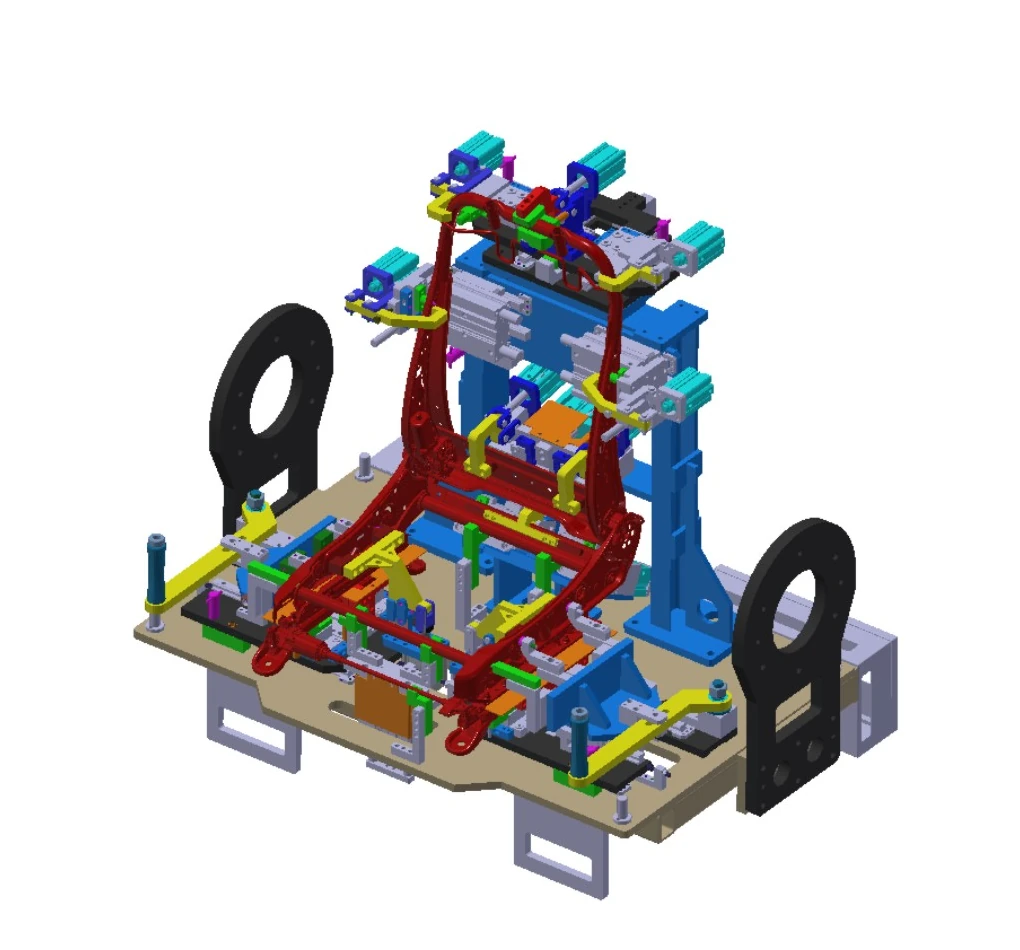
Armatūros inžinerija
Greitai keičiamas projektavimas gali išsaugoti sąsają gaminio atnaujinimams. Konstrukciniai rėmai turi būti pakankamai standūs ir stiprūs, suvirintos konstrukcijos yra apdorojamos senėjimui, o kiekvienas komponentas yra atskirai išdėstytas ir pritvirtintas, kad būtų išlaikyti brėžinių ryšiai.
Norėdami apibrėžti kitą inžinerinį eskizą, naudokite keturis klausimus.
Kokio dydžio ta dalis?
Nurodykite minimalų ir maksimalų apvalkalą, ilgį, pakrovimo kryptį ir siūlių pasiskirstymą.
Kokį krovinį reikia perkelti?
Sujunkite ruošinio ir tvirtinimo detalės masę, tada pridėkite svorio centrą ir dinaminę orientaciją.
Kokios ašys reikalingos?
Nuspręskite, ar perkelti detalę, robotą, ar naudoti antžeminį bėgį, oro bėgį ar portalinį transportavimą.
Kuris procesas taikomas?
Pasidalykite medžiaga, jungtimis, suvirinimo metodu, kokybės reikalavimais ir keitimo schema.
Kai taikymo sritis išsiplečia iki linijos takto, tarpstočių perdavimo ir sistemos lygio orkestravimo, tęskite toliau išmanioji suvirinimo gamybos linija.
Pasirinkite, kurią šeimą peržiūrėti pirmiausia
Kuri kategorija tinka mažoms arba vidutinėms pasikartojančioms dalims?
Pradėkite nuo lengvų ir vidutinio dydžio uždarų langelių, tada susiaurinkite maršrutą apversdami, sukdami arba daugiaašiai pozicionuodami detales.
Kuri kategorija tinka ilgoms, didelio skersmens arba didelės apkrovos detalėms?
Pradėkite nuo didelių ruošinių inžinerinio maršruto ir pateikite masės, svorio centro, atramos, apkrovos ir siūlių pasiskirstymo duomenis.
Kada turėčiau lyginti antžeminių, viršutinių ar portalinių bėgelių sistemas?
Mobilios sistemos palyginimą naudokite, kai viena fiksuota roboto vieta negali apimti reikiamo ilgio, aukščio ar tarpatramio.
Kur reikia spręsti sudėtingus ruošinių fiksavimo ir tvirtinimo klausimus?
Kai pagrindiniai apribojimai yra orientacija, pasikartojantis padėties nustatymas arba keičiamos sąsajos, pradėkite nuo padėties nustatymo įrenginių ir tvirtinimo įtaisų skyriaus.
Pereiti iš programų šeimos į kitą informacijos sluoksnį
Šiame puslapyje pasirinkite konfigūracijos šeimą, tada atidarykite atitinkamą produktą arba techninį puslapį. Jei brėžiniai paruošti, galite tiesiogiai pradėti aptarti taikymą.
Pradėkite nuo tikrosios dalies ir siūlių žemėlapio
Bendrinkite brėžinius, dydžių ir masių diapazoną, jungtis, procesą, takto lūkesčius, apkrovos metodą ir vietos apribojimus, kad EVST galėtų nustatyti pradinę konfigūraciją.