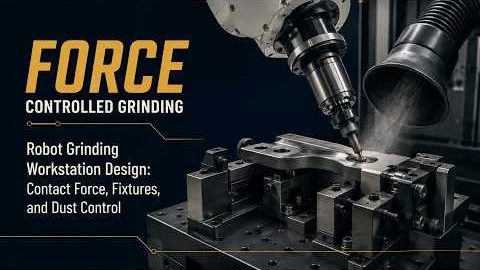
Robotinė šlifavimo ir poliravimo darbo vieta – modeliai, jėgos valdymas ir dulkių ištraukimas
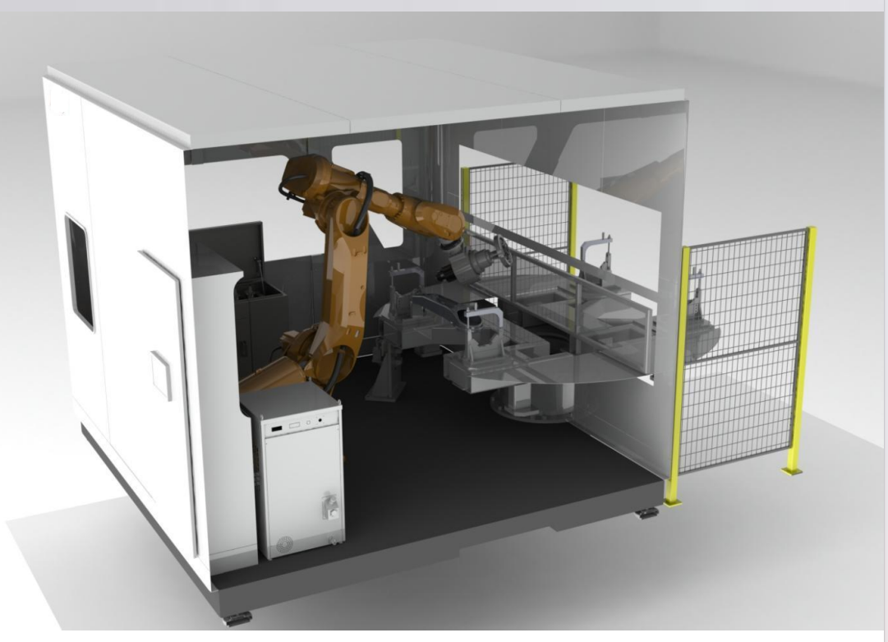
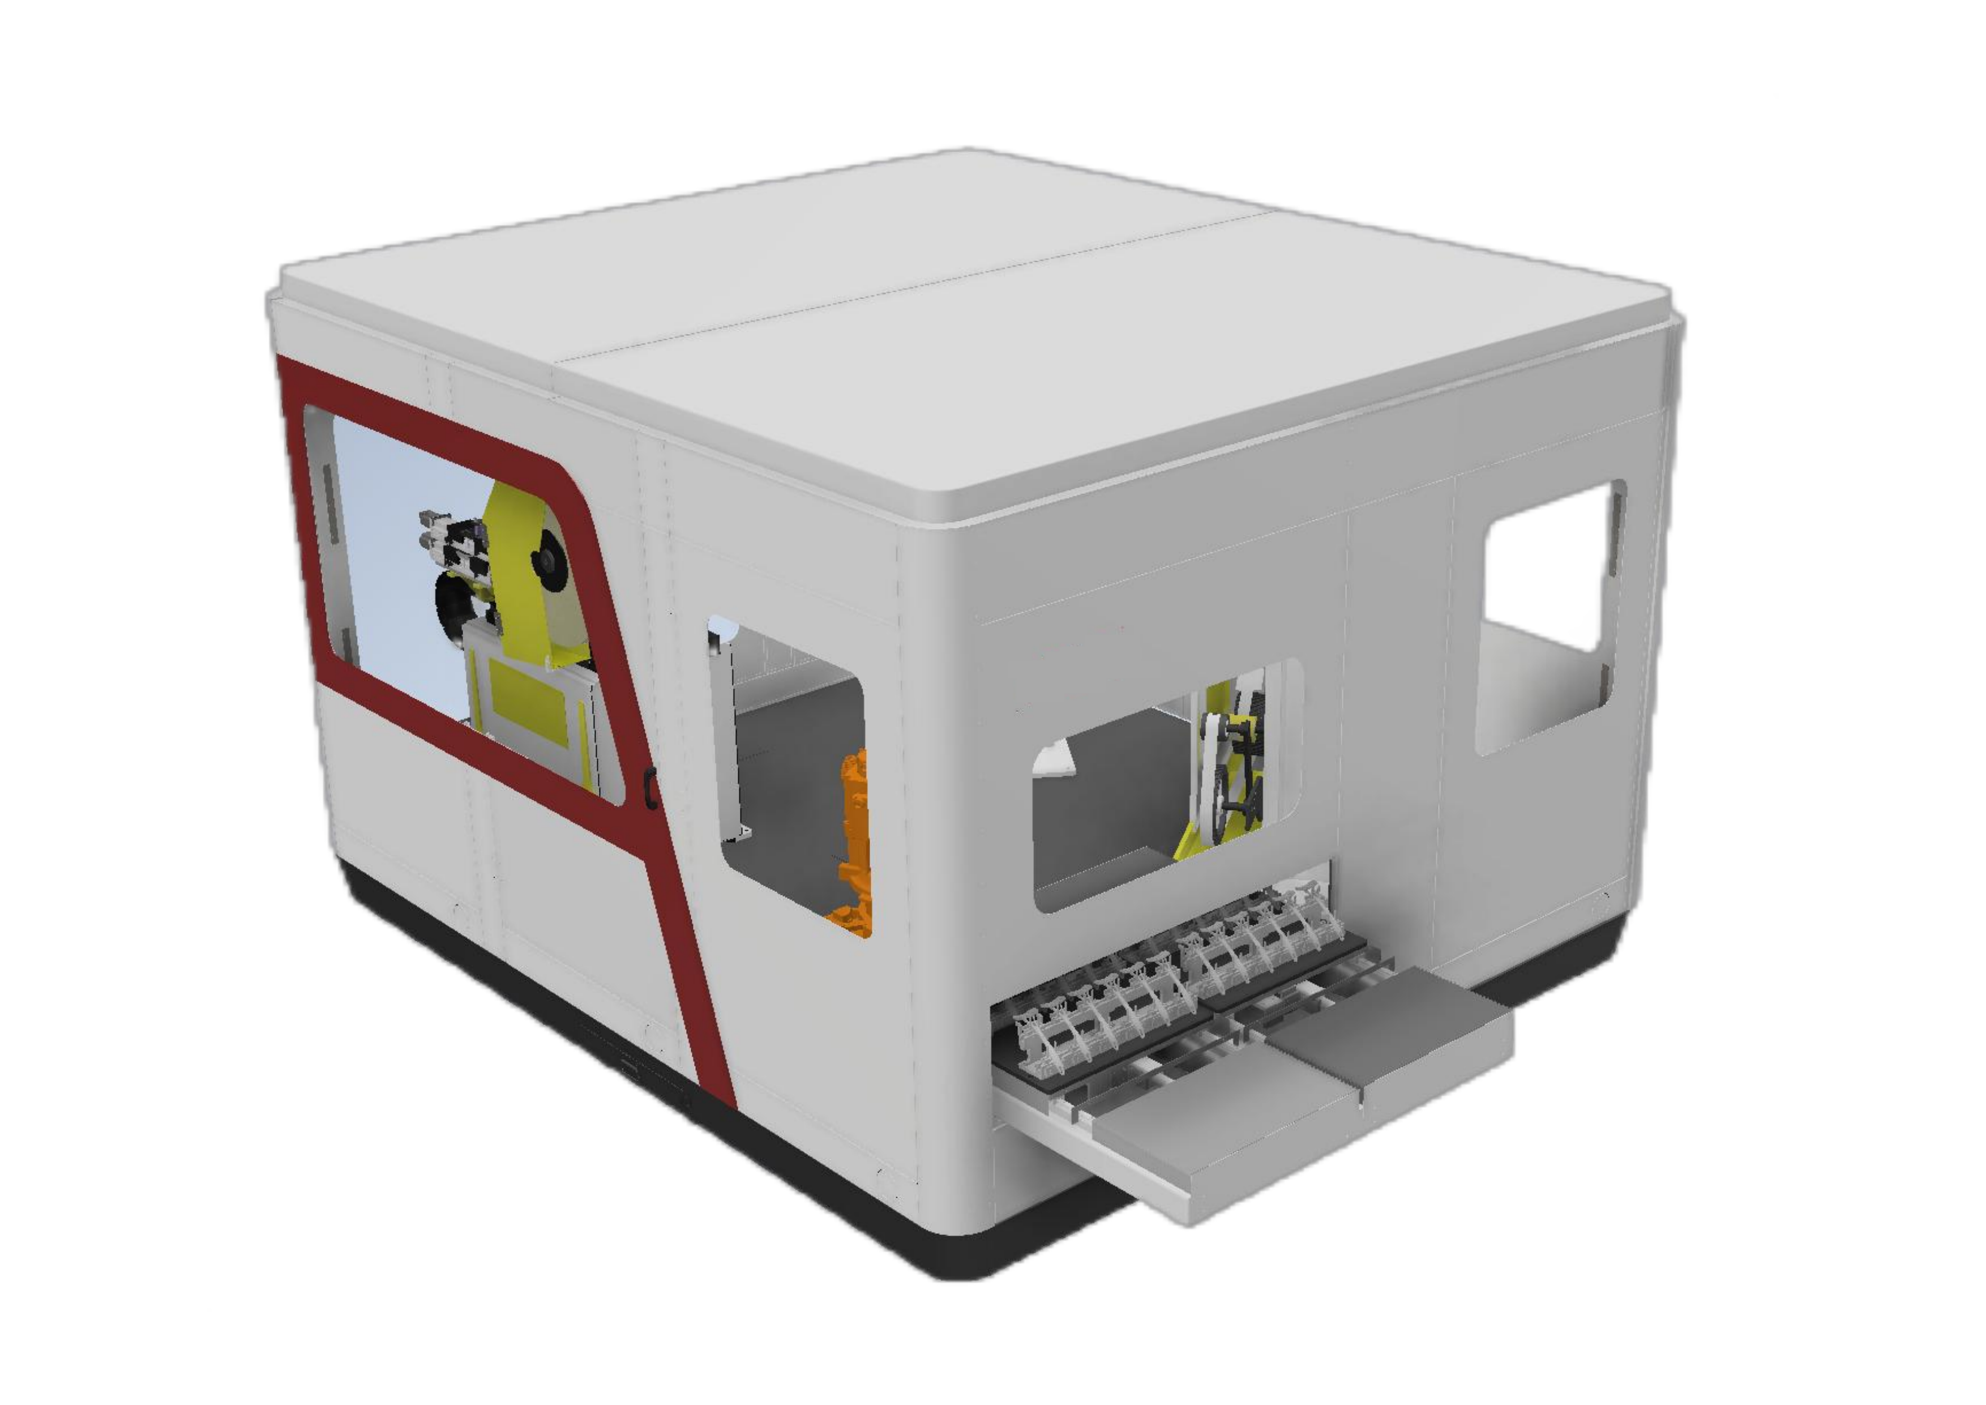
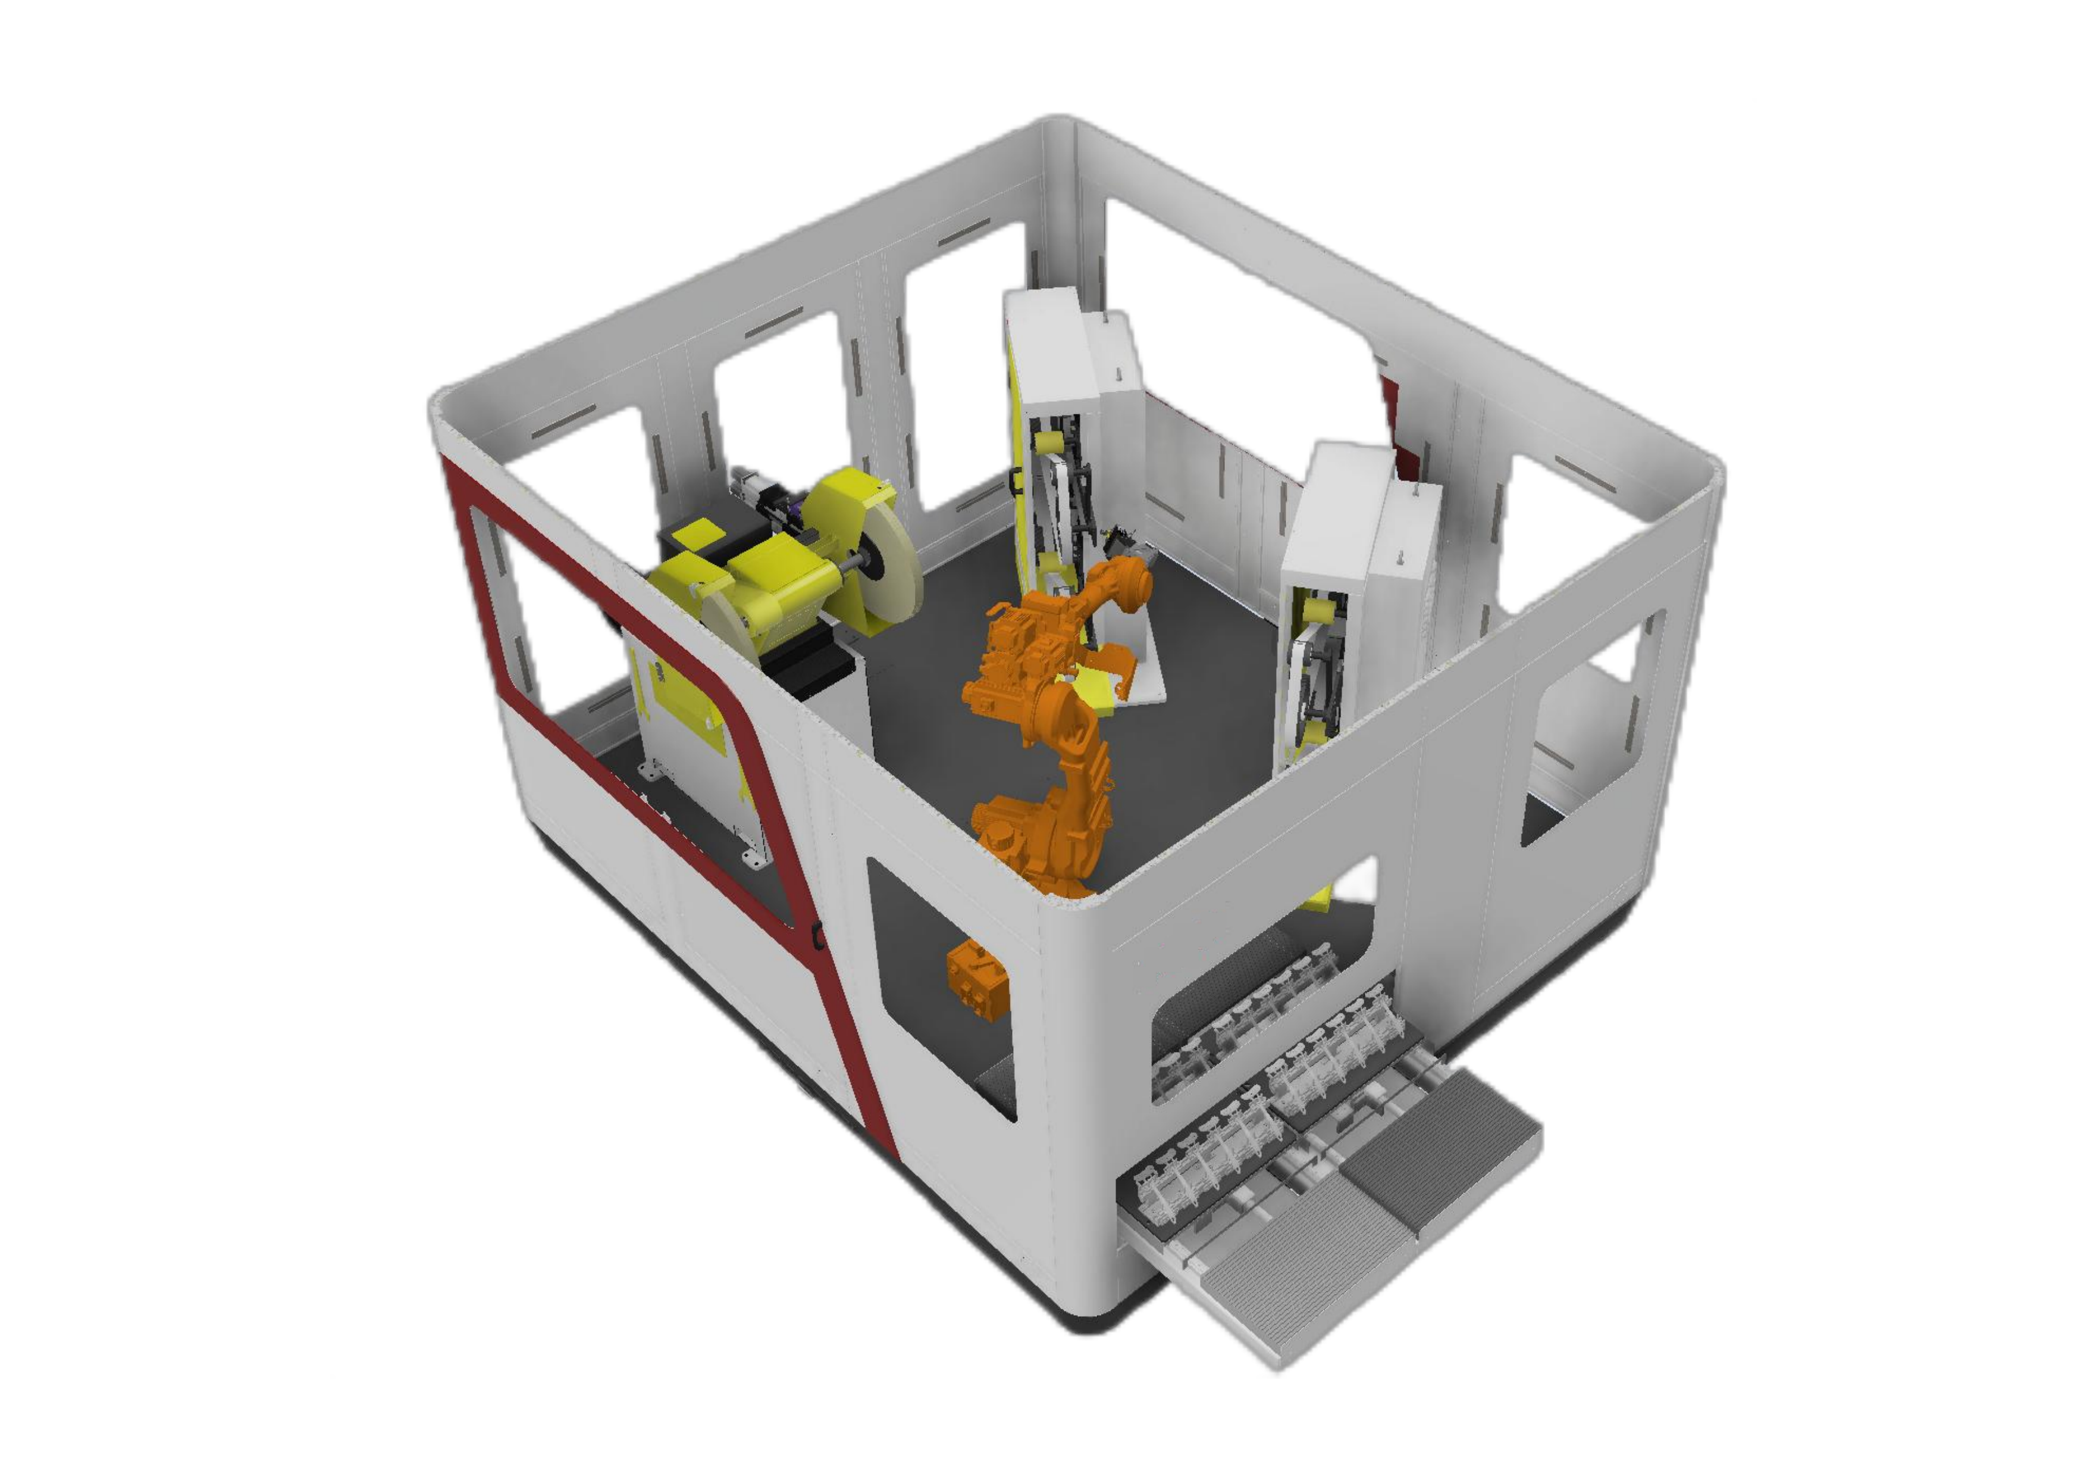
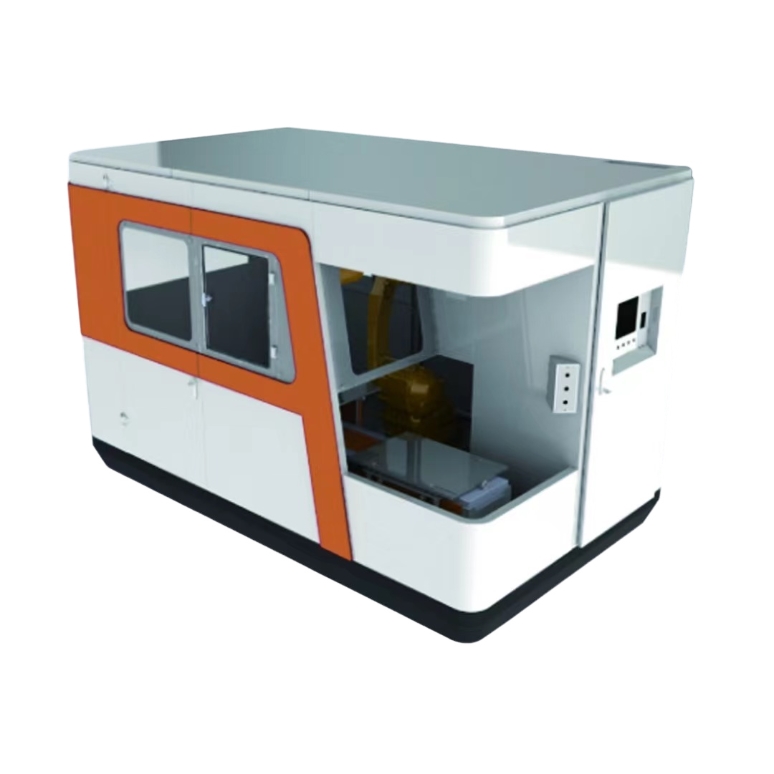
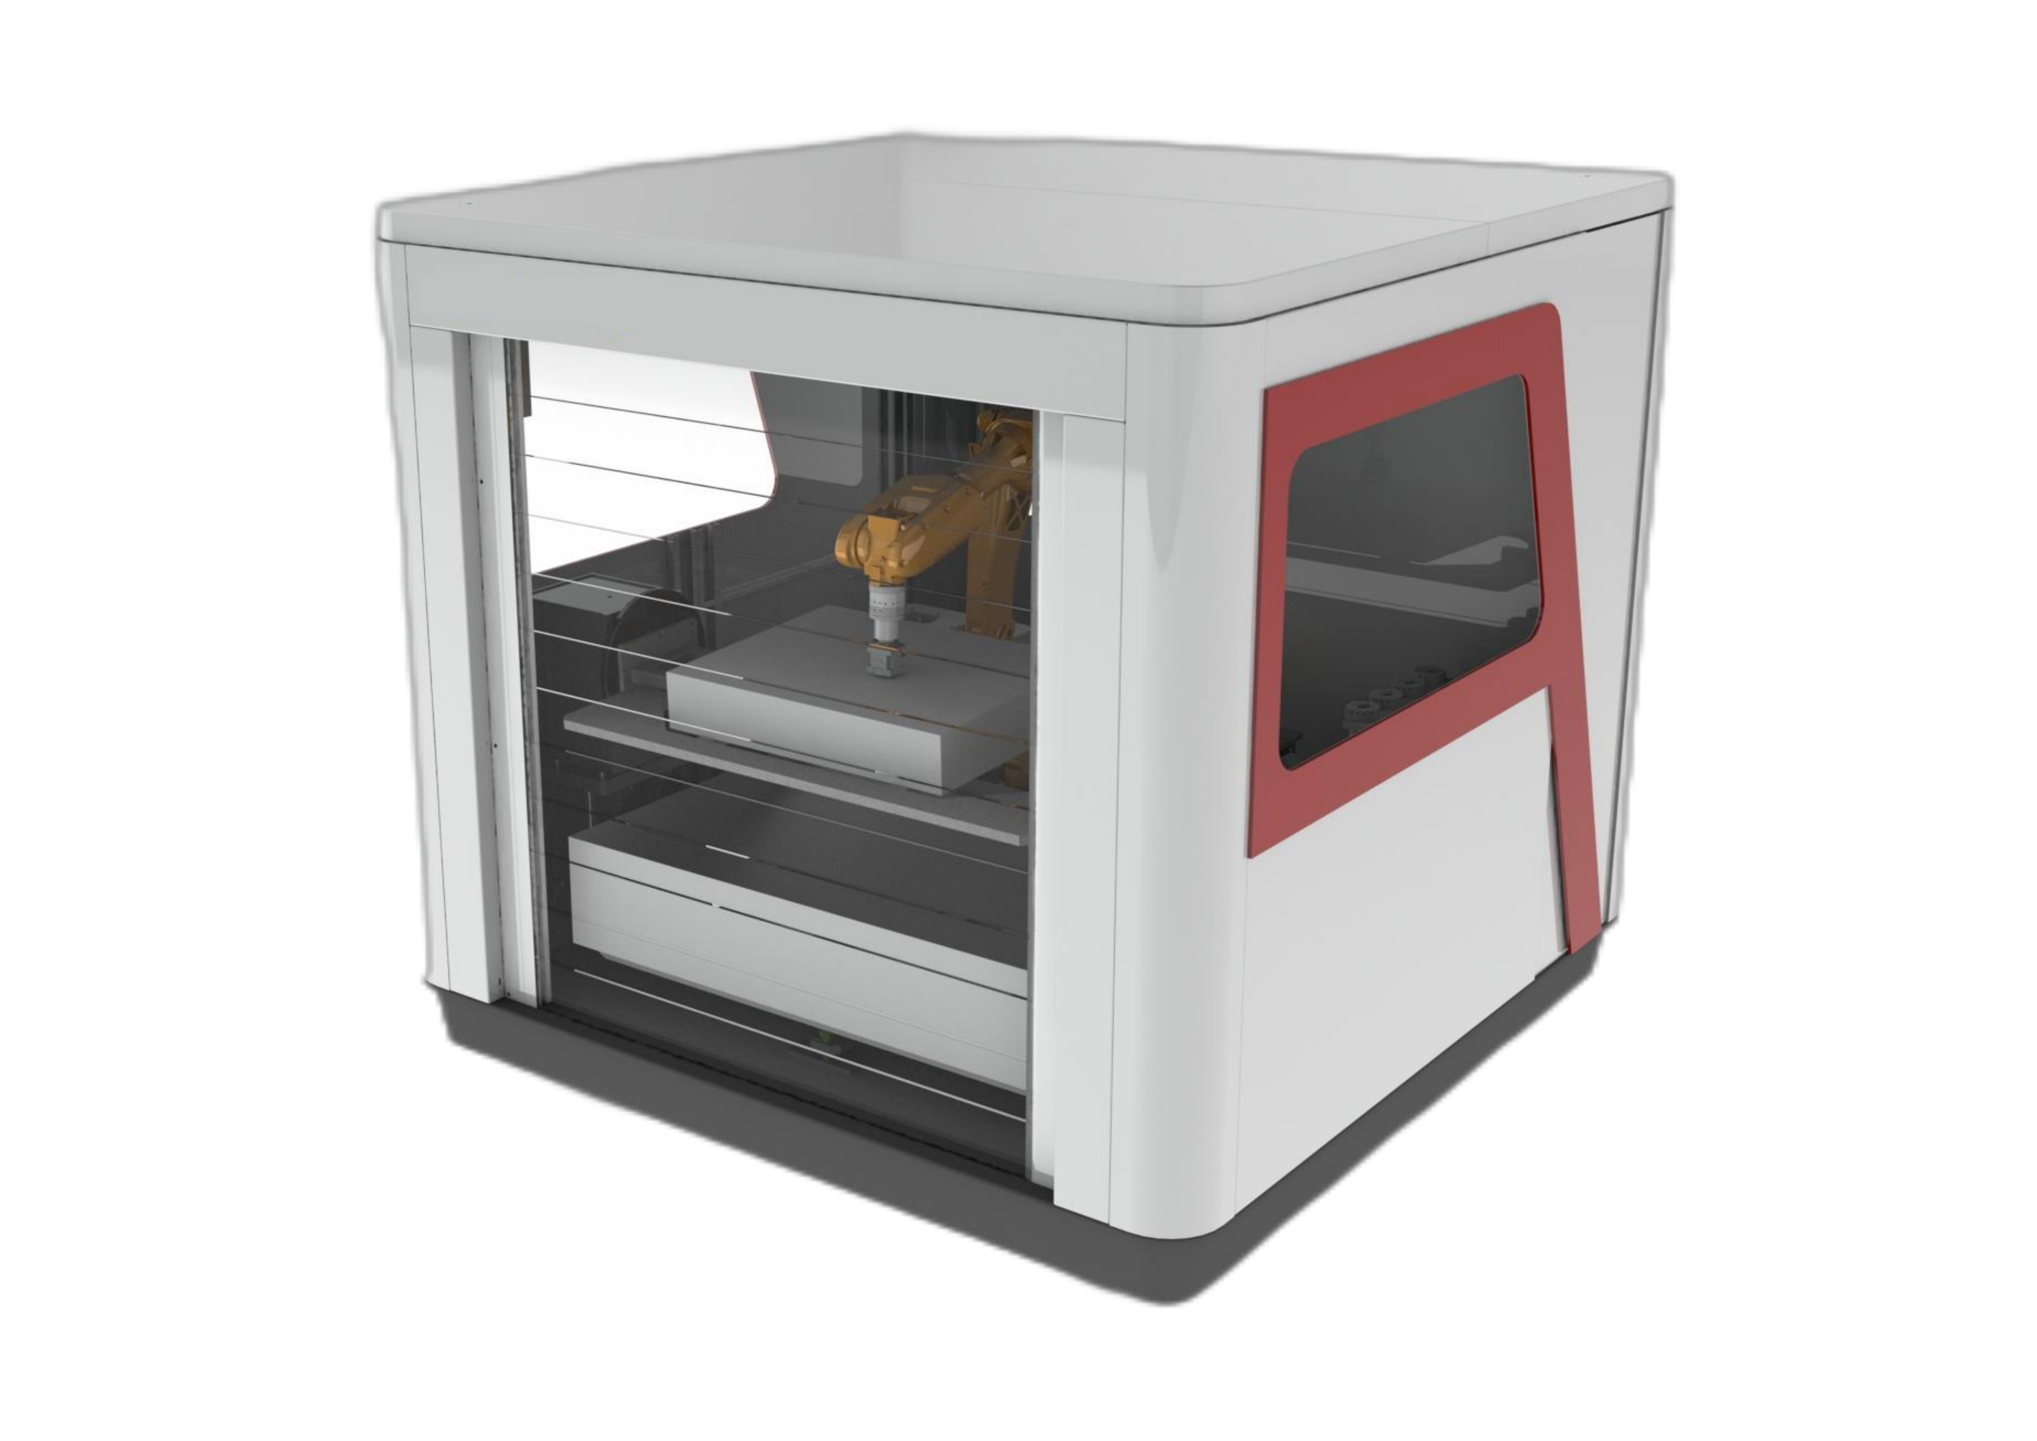
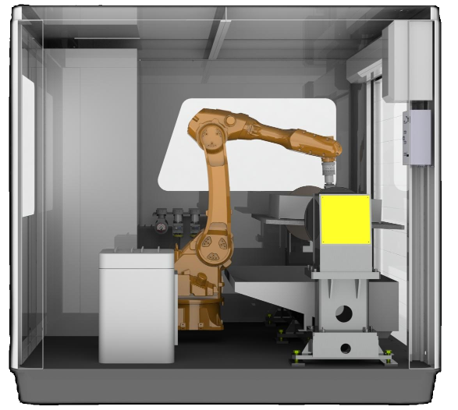
Robotizuota šlifavimo ir poliravimo darbo stotis naudoja uždarą korpusą dulkėms surinkti ir modulinį išdėstymą priežiūrai, modifikavimui ir atnaujinimui, derindama roboto valdomą apdailą su tinkama jėgos valdymo ir dulkių ištraukimo įranga.
- Uždaras korpusas padeda sulaikyti dulkes apdailos proceso metu.
- Modulinis išdėstymas suteikia prieigą prie priežiūros, modifikacijų ir vėlesnių atnaujinimų.
- Robotas neša ruošinį apdailai, taip pat palaikomas ir šerpetų šalinimas.
- Stebėjimo funkcijos apima sulūžusius įrankius ir diržus, įrankių tarnavimo laiką ir gamybos pajėgumus.
- Juostiniai šlifuokliai standartiškai naudoja pneumatinį plūdrumo reguliavimą, o elektroniniu būdu valdomą pastovios jėgos plūdrumo reguliavimą galima įsigyti kaip papildomą variantą.
- Dvisluoksnis medžiagų stalas yra atsparus dulkėms.
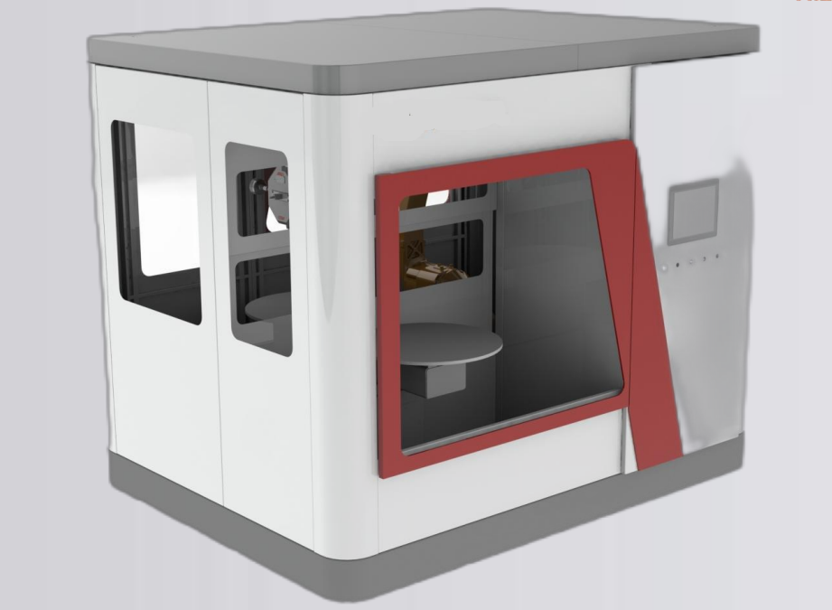
Laikant detalę arba įrankį: pradėkite nuo ruošinio
Robotas neša detalę
Detalių, sveriančių iki 30 kg, apdirbimo sistema su detalių laikymo sistema gali ruošinį perkelti tiesiai iš pakrovimo vietos į fiksuotą apdailos stotį. Tai gali sumažinti kiekvienos detalės apdorojimo etapus, o aplinkinėms stotims reikia daugiau grindų ploto.
Robotas neša įrankį
Įrankiu laikomoje konstrukcijoje robotas įrankį perkelia prie didesnio arba sunkesnio ruošinio. Išdėstymas gali būti kompaktiškesnis, o įrankių ir abrazyvų keitimas papildo vienos dalies ciklą etapais.
30 kg skaičius yra maršruto pasirinkimo riba, o ne leistinas kiekvieno modelio detalės svoris. Žemiau esančioje modelių lentelėje atskirai apibrėžiama roboto naudingoji apkrova ir rekomenduojamas detalės svoris.
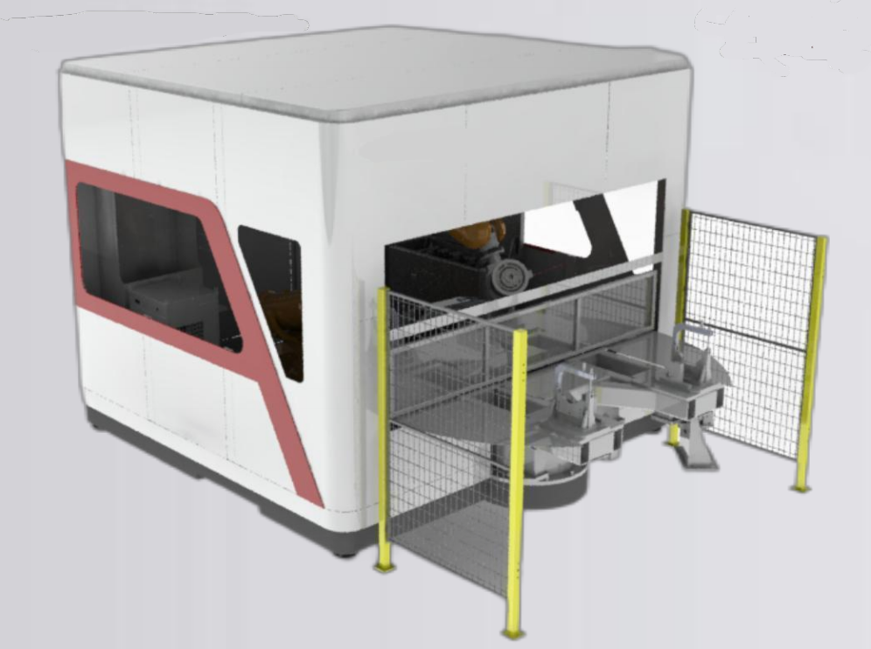
Darbo stoties modelio specifikacijos
Palyginkite palaikomų modelių diapazonus, skirtus detalių laikymo konfigūracijai. Detalės matmenys, detalės svoris ir roboto naudingoji apkrova yra atskiri apribojimai; pasirinkite eilutę, kurioje telpa ruošinys.
Norėdami palyginti kiekvieną lauką, slinkite horizontaliai.
| Modelis | Roboto naudingoji apkrova | Dalies svoris | Dalinis vokas | Bendrieji matmenys | Maitinimo / vardinė galia | Šlifavimo tikslumas |
|---|---|---|---|---|---|---|
| EVSPG-10A | 10 kg | ≤ 3 kg | 100 × 100 × 50 mm | 3450 × 2200 × 2260 mm | 380 V kintamoji srovė / 11.5 kW | ±0.1–0.2 mm |
| EVSPG-20A | 20 kg | ≤ 7 kg | 200 × 200 × 100 mm | 3450 × 2200 × 2260 mm | 380 V kintamoji srovė / 12.5 kW | ±0.1–0.2 mm |
| EVSPG-30A | 30 kg | ≤ 15 kg | 300 × 300 × 150 mm | 3450 × 2200 × 2260 mm | 380 V kintamoji srovė / 13.5 kW | ±0.1–0.2 mm |
| Taikomos medžiagos | Aliuminio liejiniai, smulkūs apkaustai | |||||
| Pramoninis robotas | EVST | |||||
Tikslumo laukas apibūdina šlifavimo tikslumą. Roboto judėjimo reikalavimai palyginami atskirai toliau.
Standartiniai šlifavimo ir poliravimo moduliai
Standartiniai moduliai apima dviejų pozicijų juostinius šlifuoklius, vienos pozicijos juostinius šlifuoklius ir vienos pozicijos poliravimo stakles. Plačiajuosčiai, didelių ir mažų detalių poliravimo moduliai palaiko modulinius derinius su slankiojančiomis ir automatinio kompensavimo sistemomis.
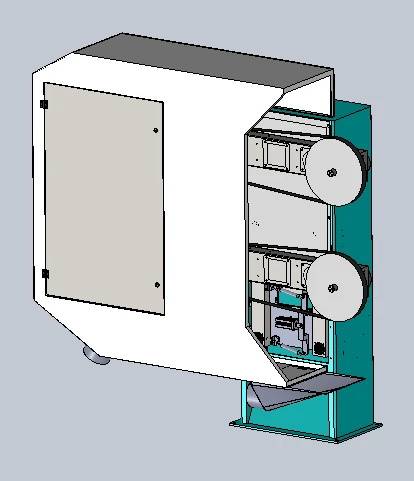
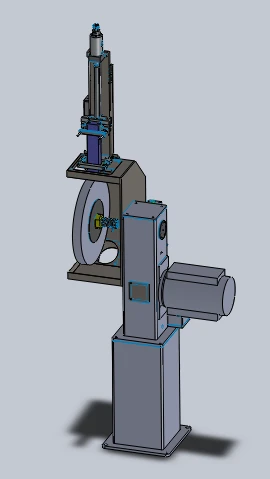
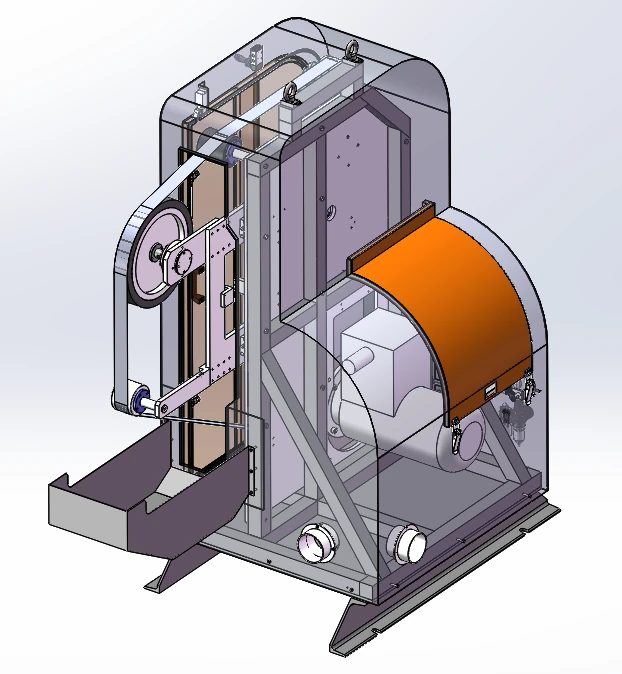
Vienoje juostinės mašinos konfigūracijoje naudojamas 4 kW sprogimui atsparus pavaros variklis, maksimalus sukimosi greitis – 2800 aps./min., ir 2800 mm × 70 mm abrazyvinė juosta. Ji apima juostos eigą, dulkių surinktuvo jungtį, standartinę pneumatinę plūduriavimo sistemą su elektronine pastovios jėgos atnaujinimo parinktimi ir plūduriuojančio veleno įrengimą.
Septynios vartojamos šeimos ir jų vaidmenys
Eksploatacinių medžiagų pasirinkimas atitinka reikiamą operaciją ir kontakto formą. Skirtingos stotys gali būti derinamos, kad būtų galima pereiti nuo abrazyvinių medžiagų šalinimo iki poliravimo etapų.
Abrazyviniai diržai
Diržo šlifavimas pasirinktu kontaktiniu keliu.
Atlenkiami ratai
Abrazyvinis apdirbimas rato formos eksploatacine medžiaga.
Nailoniniai ratai
Paviršiaus poliravimas nailono diskiniu poliravimo stotele.
Sizalio ratai
Ratlankių poliravimas pagal reikiamą apdailos seką.
Audinių poliravimo ratukai
Poliravimas audinio rato stotele.
failai
Lokalizuotas dildinimas ir kraštų šerpetojimas.
Frezos
Frezavimas ir medžiagos pašalinimas prieš vėlesnę apdailą.
Jėga valdomas robotinis šlifavimas
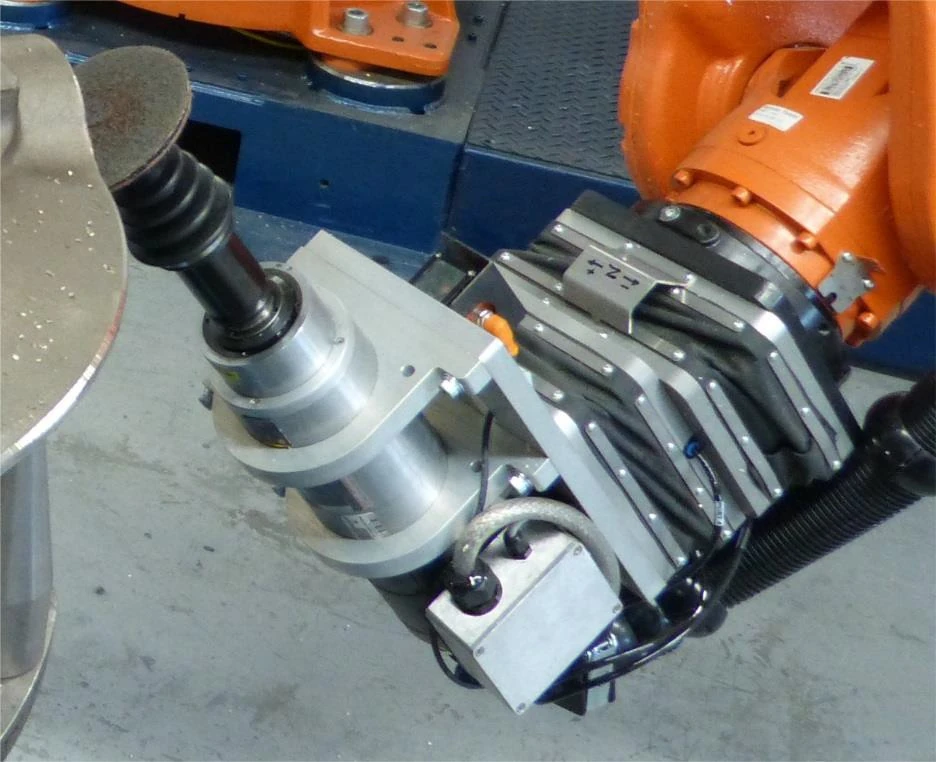
Pasyvus pneumatinis atitikimas
Proporcinis vožtuvas kontroliuoja slėgį plūduriuojančio mechanizmo viduje, o valdymo nustatymai reguliuojami pagal roboto padėtį. Mechaninis lankstumas užtikrina ±10 mm plūduriavimo diapazoną.
Aktyvus jėgos grįžtamasis ryšys
Jėgos grįžtamasis ryšys reguliuoja plūduriuojantį įtaisą į priekį arba atgal, kad būtų išlaikytas kontaktas, keičiantis detalės padėčiai, detalės tolerancijai ar abrazyviniam nusidėvėjimui. Valdomos jėgos diapazonas pateikiamas pagal pageidavimą.
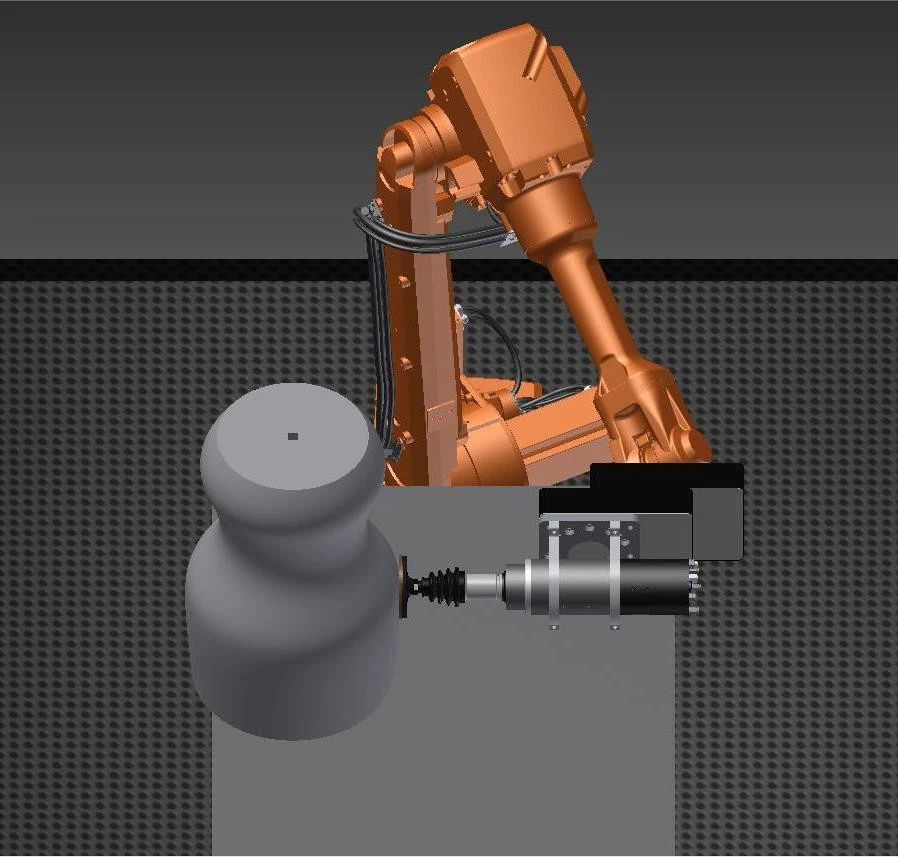
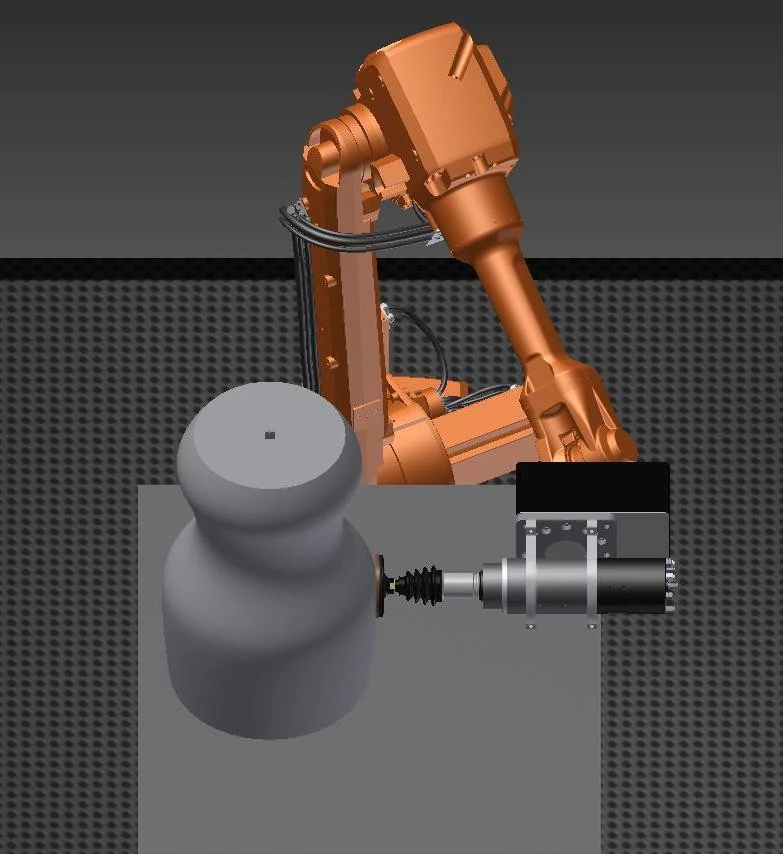
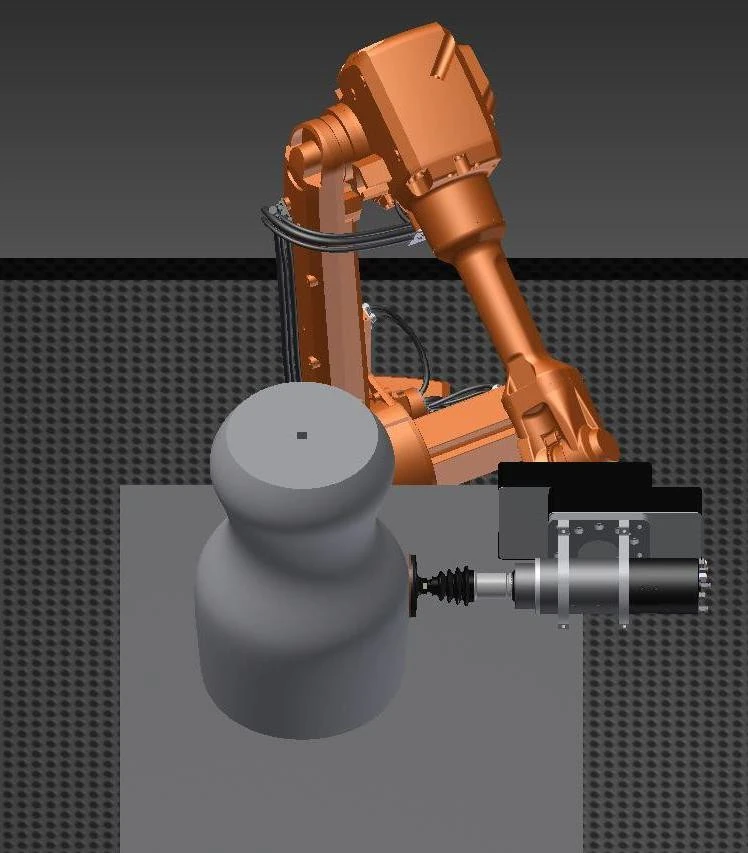
Visų padėčių jėgos / padėties valdymo įrankio parinktis palaiko automatinį įrankių keitimą ir yra skirta nuolatiniam darbui su IP65 apsauga. Tai yra įrankio parinkties specifikacijos, atskiros nuo roboto korpuso reikalavimų.
Įrankių ir jėgos valdymo įrangos parinktys
Įrankių šeimos
- Svyruojantis plaukiojantis velenas
- Osciliuojantis velenas
- Plaukiojanti rotacinė dildė
- Jėga valdomas plūduriuojantis sunkusis malūnas
- Jėga valdomas diržinis šlifuoklis
- Fiksuoto diržo šlifuoklis
Jėgos valdymo įrangos formos
- Visų pozicijų jėgos valdymo įranga
- Vienakryptis jėgos valdomas šlifuoklis
- Dvikryptis dviejų stočių jėgos valdomas šlifuoklis
- Jėga valdoma šerpetų šalinimo įranga
Radialiniu būdu plaukiojantys elektriniai velenai yra dar vienas įrankio sąsajos variantas. Įrankių šeimą rinkitės pagal operaciją, sąlyčio kryptį ir prieinamą prieigą.
Dulkių ištraukimas ir darbinis gaubtas
Kasetinio filtro konfigūracijoje naudojamas neigiamo slėgio filtravimas, PTFE dengta filtro medžiaga ir impulsinis valymas su stalčiumi surinktu filtru. Jo techninės vertės pateiktos žemiau.
| Technologijos elementas | Parametrų vertė | Vienetas |
|---|---|---|
| Elektros energija | 7.5 | kW |
| Oro srautas | 8500 | m³ / h |
| Filtrų kasetės | 6 | kasetės |
| Filtro sritis | 66 | m² |
| Filtravimo dydis | 0.3-1 | Μm |
| Filtravimo efektyvumas | 99 | % |
| Suspausto oro slėgis | 0.4-0.6 | Mpa |
| Surinkimo konteineriai | 40 × 2 | L |
| Triukšmo lygis | 78 2 ± | dB |
| Įleidimo jungtys | 4 × 200 | mm |
| Bendrieji matmenys | 1350 × 1100 × 2280 | mm |
| Maitinimo įtampa | 380 | V |
| Tiekimo dažnis | 50 | Hz |
Korpuso ir dulkių sąsajos
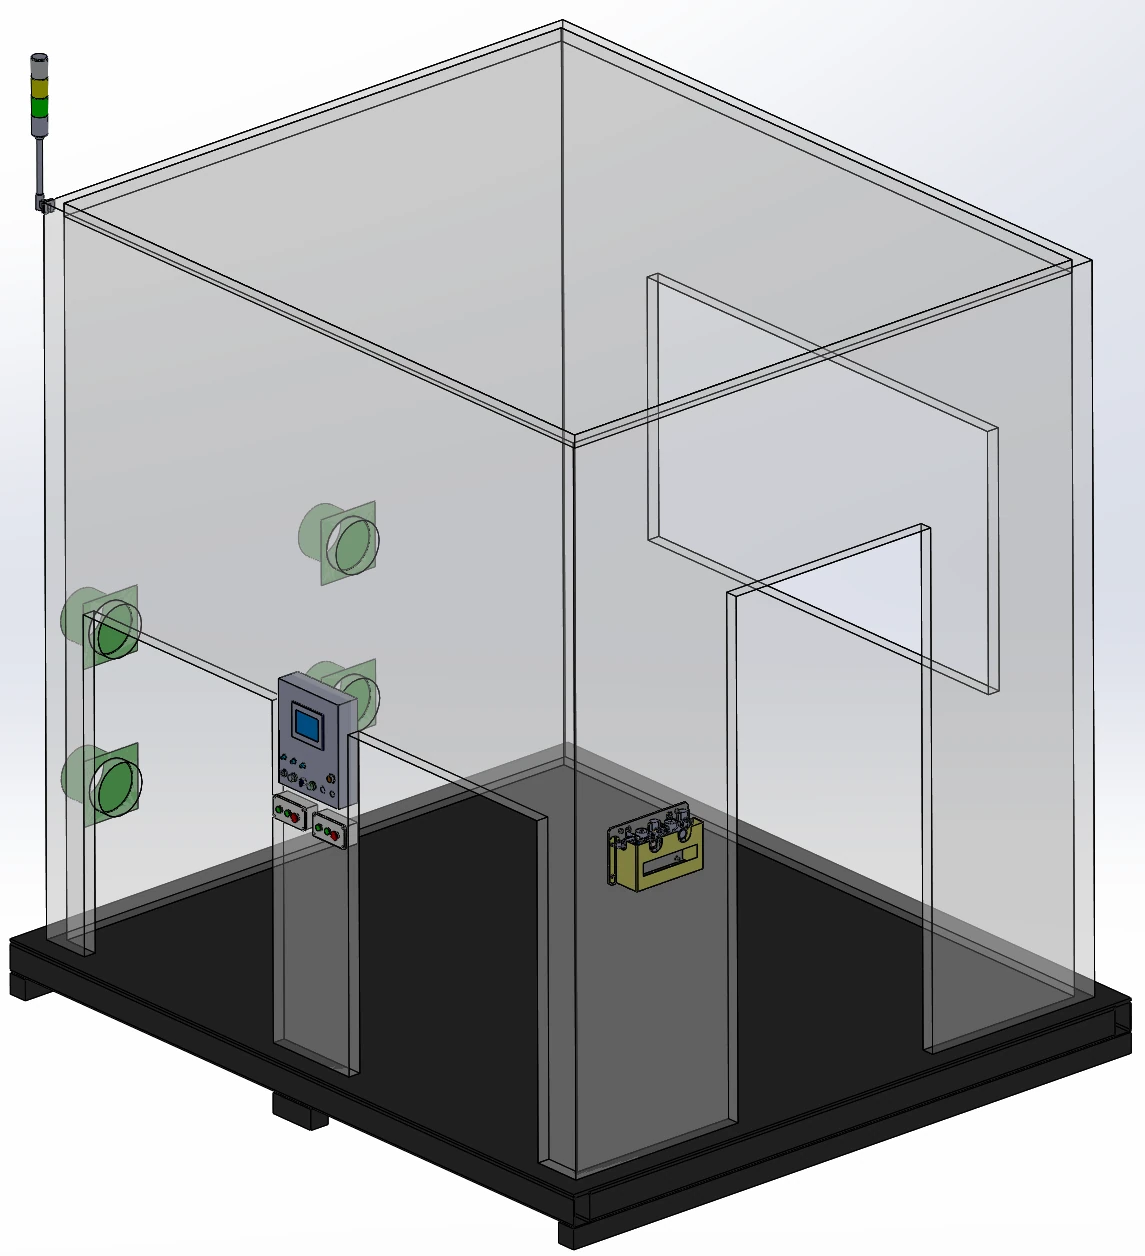
Aliuminio profilio korpusas su lakštinio metalo plokštėmis turi 5 mm akrilinį apžvalgos langą, apšvietimą ir 4 ištraukimo jungtis. Visą komplektą sudaro ekrano skydelis, pakrovimo patvirtinimo mygtukų dėžutė, techninės priežiūros durelės ir Q235 anglinio plieno pagrindas su prieiga šakiniam krautuvui.
Šlapias ištraukimas ir integruota dulkių kontrolė
Šlapias ištraukimas yra galimas aliuminio ir magnio dulkių ištraukimo būdas. Darbo vietos korpusas gali būti su išoriniu apvalkalu, dulkėms atspariu dvigubo sluoksnio stalu ir dulkių surinktuvo jungtimis; dulkių aptikimas ir signalizacija yra konfigūravimo parinktys.
Roboto judėjimo ir apsaugos reikalavimai
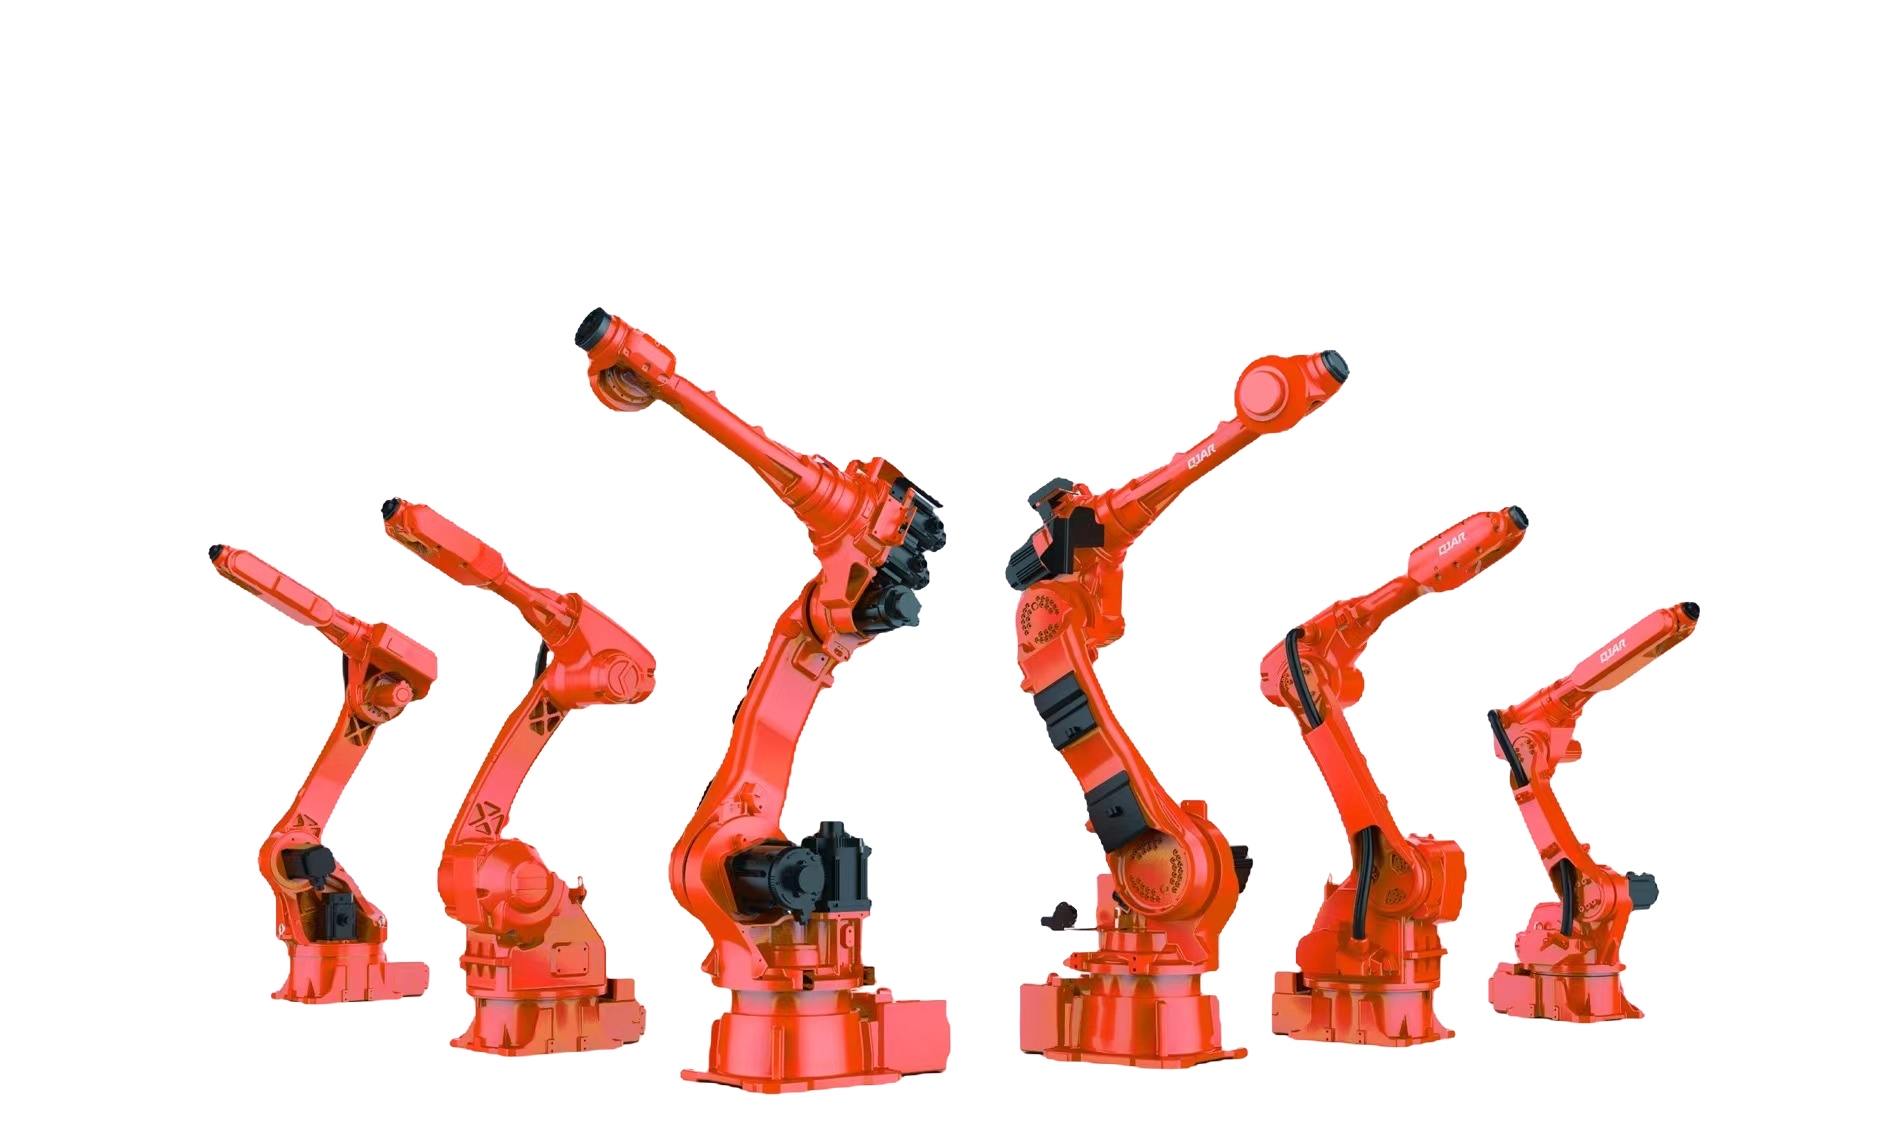
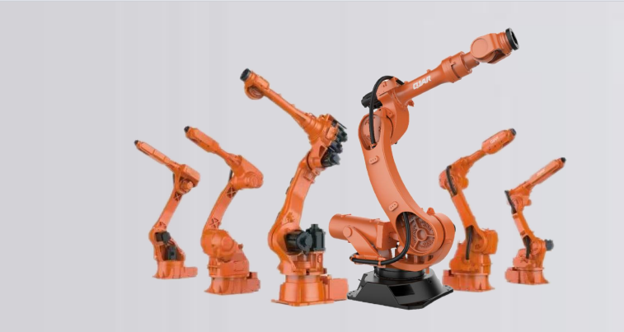
Pasirinkite šešių ašių robotą konkrečiai taikymo sričiai, naudodami šiuos judėjimo ir apsaugos reikalavimus kaip palyginimo kontrolinį sąrašą. Tai yra roboto pasirinkimo sąlygos, atskirtos nuo darbo vietos šlifavimo tikslumo ir kontroliuojamo kontaktinės jėgos diapazono.
- Roboto pakartojamumas
- ± 0.02 mm
- Efektyvus linijinis greitis
- ≥5 m/s
- TCP tikslumas
- 0.2 mm
- Kelio tikslumas
- ≤0.2 mm Šlifavimo greičiu iki 300 mm/s
- Robotų apsauga
- IP67
- Kontaktinės apkrovos nuoroda
- 3-10 kg
Integruotas būklės stebėjimas
Eksploatacinių medžiagų ir įrankio būklė
Galimos funkcijos apima diržo lūžio aptikimą, įrankio lūžio aptikimą ir įrankio tarnavimo laiko valdymą. Pasirinktai šlifavimo įrankio konfigūracijai galima įtraukti įrankio tepimą.
Gamybos būsena
Gamybos pajėgumų valdymas papildo eksploatacinių medžiagų stebėjimą. Peržiūrėkite reikiamus signalus ir techninės priežiūros prieigą kartu su pasirinktu įrankiu ir korpuso išdėstymu.
FSW siūlių apdaila
Aliuminio akumuliatoriaus dėklo FSW siūlės
Tipiškas pritaikymas yra robotų valdomas trinties maišymo suvirinimo siūlių šlifavimas ant aliuminio akumuliatorių dėklų.
Dvipusė FSW apdaila
Atskiras dvipusis įrenginys sujungia jėgos valdomą veleną, tekinimo padėties nustatymo įrenginį ir šlapią ištraukimą, kad būtų galima šlifuoti 6 FSW siūles: 3 priekyje ir 3 gale.
Susijusios rėmo apdailos operacijos
Susijusios akumuliatorių rėmų operacijos apima suvirinimo paviršių frezavimą, šerpetojimą ir sandarinimo paviršių šlifavimą po frezavimo.
Automatizuota šlifavimo linija: darbo stočių sąsajos
Planuojant automatizuotą šlifavimo liniją, pradėkite nuo darbo vietos sąsajos: įeinančių detalių vietos, perdavimo prieigos, ištraukimo jungčių ir signalų, bendrinamų su aplinkine įranga. Pritaikykite išdėstymą prie apdailos sekos ir reikiamos prieigos įrankių keitimui bei priežiūrai.
Įrankinis ar detalės tvirtinimas – kaip išsirinkti detalę?
Detalių, sveriančių iki 30 kg, atrankos pradžiai naudokite maršrutą su įrankio laikikliais, tada patikrinkite modelio specifinį detalės svorį, suėmimo prieigą ir apdailos kelią. Didesnės arba sunkesnės detalės tinka įrankiu laikiamam išdėstymui. Modelių lentelėje pateikiamos siauresnės detalių ribos nei šis bendras maršruto kriterijus.
Kokią roboto naudingąją apkrovą ir detalės svorį apima kiekvienas darbo stoties modelis?
Trijose modelių eilutėse roboto naudingoji apkrova yra 10, 20 ir 30 kg, o rekomenduojamas detalių svoris yra atitinkamai iki 3, 7 ir 15 kg. Roboto naudingoji apkrova ir detalės svoris yra skirtingi pasirinkimo laukai; naudokite abu kartu su detalės kontūru.
Pasyvus slankiojantis ar aktyvus jėgos valdymas – kurio reikia mano detalei?
Pasyvus pneumatinis lankstumas užtikrina mechaninį slankiojantį judėjimą. Aktyvus jėgos grįžtamasis ryšys reguliuoja poslinkį, kad kompensuotų detalės padėties pokyčius, detalės tolerancijas ir eksploatacinių medžiagų susidėvėjimą, išlaikant kontaktą. Pasirinkite metodą aplink paviršių ir jo kitimą.
Kokį kontaktinės jėgos diapazoną galima išlaikyti?
Valdomos kontaktinės jėgos diapazoną galima gauti paprašius. Prieš pasirinkdami jėgos valdymo konfigūraciją, aptarkite ruošinio medžiagą, geometriją, apdailos įrankį ir tikslinį paviršių.
Koks dulkių ištraukimas reikalingas aliuminio ir magnio dulkėms?
Šlapias ištraukimas yra galimas aliuminio ir magnio dulkių ištraukimo būdas. Rinkdamiesi ištraukimo ir uždarymo įrangą, aptarkite medžiagą ir procesą; kasetinio filtro specifikacijose aprašoma atskira konfigūracija.