
CHAIFU pramoniniai robotai: modeliai ir pasirinkimo vadovas
Palyginkite CHAIFU robotus SCARA, šešių ašių, paletavimo, štampavimo, suvirinimo ir kitose pramonės kategorijose. Pirmiausia pasirinkite taikymo kategoriją, tada – patikros ašis, naudingąją apkrovą, siekį, tvirtinimą ir apsaugą numatytai celei.
Kaip pasirinkti CHAIFU roboto kategoriją
Prieš palygindami individualias specifikacijas, pasirinkite roboto kategoriją, remdamiesi gamybos užduotimi. Ašys, naudingoji apkrova ir siekis sudaro pirmąjį trumpąjį sąrašą, o tvirtinimas, apsauga, proceso įranga ir ciklo reikalavimai lemia, ar modelis tinka celei.
Palyginkite CHAIFU robotų modelius pagal kategoriją
Filtruokite pagal modelį, kategoriją, ašis, naudingąją apkrovą ir siekį. Palyginkite tos pačios taikymo klasės kandidatus, tada patikrinkite įrengimo, apsaugos, įrankių ir ciklo reikalavimus realiai gamybos užduočiai.
| Gaminio nuotrauka | Modelis | Kategorija | Kirviai | Naudingoji apkrova | Pasiekti | Pakartojamumas | Kūno masė | Apsauga | montavimas | Jungties diapazonas / maksimalus greitis | Leistinas riešo krūvis | aplinka | Bazė / aukštis / galia | Kitas veiksmas |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
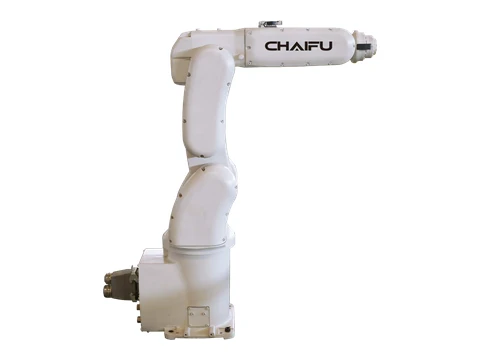 | SF7-K759 | PRENTIC stalinis robotas | 6 | 7 kg | 737.5 mm | ± 0.03 mm | 48 kg | IP65 | Aukštas | J1 ±171° esant 305°/s greičiui;J2 +65°/-141° esant 280°/s;J3 +170°/-66° esant 300°/s;J4 ±180° esant 300°/s greičiui;J5 ±119° esant 406°/s greičiui;J6 ±360° esant 600°/s | Akimirka — J4 15.6 Nm;J5 15.6 Nm;J6 8.5 Nm |Inercija — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 210 * 235 mm;Kėbulo aukštis 880 mm;Maitinimo galia 1.5kVA | Užklausti šį modelį |
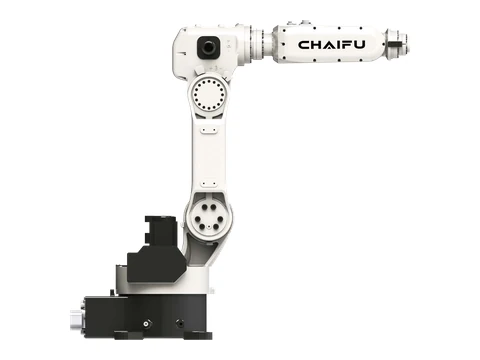 | SF8-K950 | PRENTIC stalinis robotas | 6 | 8 kg | 956 mm | ± 0.03 mm | 66 kg | IP65 | Bet kokia orientacija | J1 ±165° esant 230°/s greičiui;J2 +90°/-160° esant 230°/s;J3 +148°/-89° esant 200°/s;J4 ±180° esant 240°/s greičiui;J5 ±119° esant 400°/s greičiui;J6 ±360° esant 600°/s | Akimirka — J4 15.6 Nm;J5 15.6 Nm;J6 8.5 Nm |Inercija — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 280 * 362 mm;Kėbulo aukštis 911.5 mm;Maitinimo galia 1.5kVA | Užklausti šį modelį |
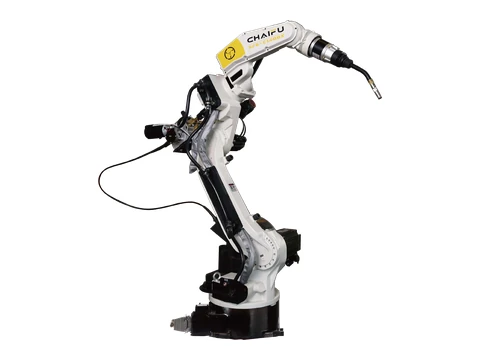 | ARC6-140-6 | Lankinio suvirinimo robotas | 6 | 6 kg | 1440 mm | ± 0.05 mm | 150 kg | IP65 | Bet kokia orientacija | J1 ±170° esant 240°/s greičiui;J2 +90°/-155° esant 240°/s;J3 +169°/-86° esant 260°/s;J4 ±155° esant 400°/s greičiui;J5 +134°/-137° esant 400°/s;J6 ±220° esant 700°/s | Akimirka — J4 15.6 Nm;J5 15.6 Nm;J6 8.5 Nm |Inercija — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 355 * 355 mm;Kėbulo aukštis 1375 mm;Maitinimo galia 3kVA | Užklausti šį modelį |
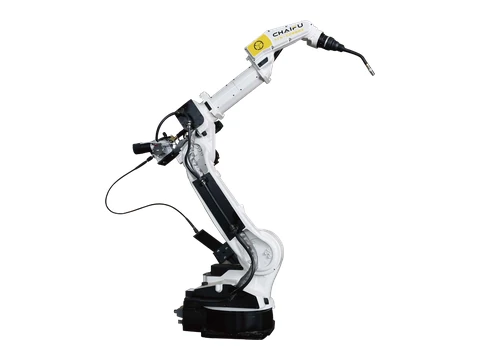 | ARC6-208-6 | Lankinio suvirinimo robotas | 6 | 6 kg | 2008 mm | ± 0.05 mm | 280 kg | IP65 | Bet kokia orientacija | J1 ±170° esant 190°/s greičiui;J2 +100°/-157° esant 190°/s;J3 +90°/-80° esant 190°/s;J4 ±155° esant 400°/s greičiui;J5 +134°/-137° esant 400°/s;J6 ±220° esant 700°/s | Akimirka — J4 10 Nm;J5 10 Nm;J6 5.5 Nm |Inercija — J4 0.28 kg·m²;J5 0.28 kg·m²;J6 0.06 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 396 * 396 mm;Kėbulo aukštis 1640 mm;Maitinimo galia 3.8kVA | Užklausti šį modelį |
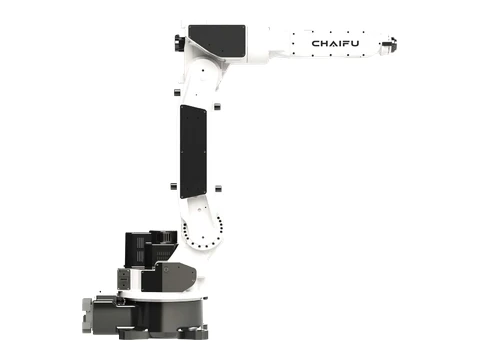 | ARC10-145-6 | Lankinio suvirinimo robotas | 6 | 10 kg | 1450 mm | ± 0.08 mm | 160 kg | IP65 | Bet kokia orientacija | J1 ±170° esant 240°/s greičiui;J2 +90°/-155° esant 240°/s;J3 +98°/-82° esant 200°/s;J4 ±170° esant 200°/s greičiui;J5 ±119° esant 360°/s greičiui;J6 ±220° esant 600°/s | Akimirka — J4 20.5 Nm;J5 10 Nm |Inercija — J4 0.43 kg·m²;J5 0.12 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 355 * 355 mm;Kėbulo aukštis 1269 mm;Maitinimo galia 3.8kVA | Užklausti šį modelį |
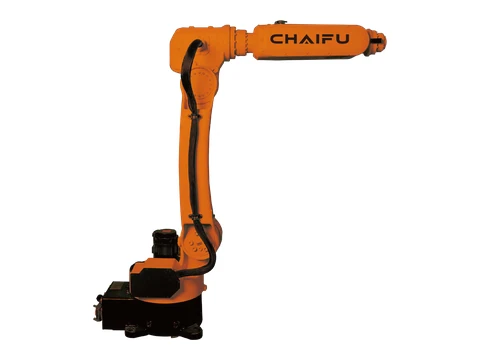 | SF6-C1200 | LOTIC mažos apkrovos robotas | 6 | 6 kg | 1200 mm | ± 0.05 mm | 72 kg | IP65 | Bet kokia orientacija | J1 ±165° esant 230°/s greičiui;J2 +90°/-165° esant 230°/s;J3 +150°/-90° esant 200°/s;J4 ±180° esant 240°/s greičiui;J5 ±120° esant 400°/s greičiui;J6 ±360° esant 600°/s | Akimirka — J4 15.6 Nm;J5 15.6 Nm;J6 8.5 Nm |Inercija — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 280 * 362 mm;Kėbulo aukštis 1096 mm;Maitinimo galia 1.5kVA | Užklausti šį modelį |
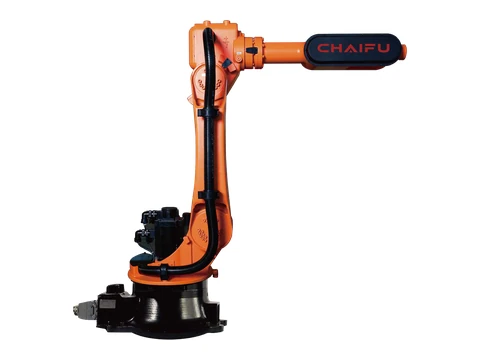 | SF10-C1650 | LOTIC mažos apkrovos robotas | 6 | 10 kg | 1651 mm | ± 0.05 mm | 196 kg | IP65 | Bet kokia orientacija | J1 ±165° esant 150°/s greičiui;J2 +75°/-125° esant 160°/s;J3 +145°/-75° esant 148°/s;J4 ±178° esant 300°/s greičiui;J5 ±125° esant 300°/s greičiui;J6 ±720° esant 500°/s | Akimirka — J4 22 Nm;J5 22 Nm;J6 10 Nm |Inercija — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 384 * 384 mm;Kėbulo aukštis 1407 mm;Maitinimo galia 2.5kVA | Užklausti šį modelį |
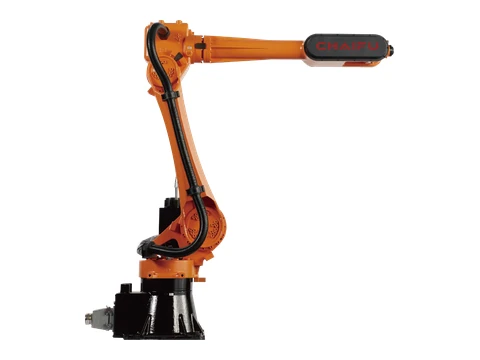 | SF10-K2032 | LOTIC mažos apkrovos robotas | 6 | 10 kg | 2032 mm | ± 0.05 mm | 208 kg | IP65 | Bet kokia orientacija | J1 ±175° esant 135°/s greičiui;J2 +68°/-150° esant 135°/s;J3 +150°/-75° esant 135°/s;J4 ±178° esant 300°/s greičiui;J5 +135/-125° esant 300°/s;J6 ±720° esant 500°/s | Akimirka — J4 22 Nm;J5 22 Nm;J6 10 Nm |Inercija — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 370 * 370 mm;Kėbulo aukštis 1560 mm;Maitinimo galia 3.25kVA | Užklausti šį modelį |
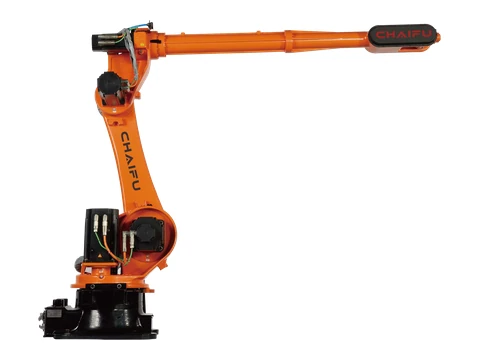 | SF10-K3100 | LOTIC mažos apkrovos robotas | 6 | 10 kg | 3100 mm | ± 0.05 mm | 596 kg | IP65 | Bet kokia orientacija | J1 ±172° esant 125°/s greičiui;J2 +72°/-140° esant 125°/s;J3 +150°/-80° esant 140°/s;J4 ±360° esant 200°/s greičiui;J5 ±125° esant 210°/s greičiui;J6 ±360° esant 290°/s | Akimirka — J4 22 Nm;J5 22 Nm;J6 10 Nm |Inercija — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 573 * 629 mm;Kėbulo aukštis 1899 mm;Maitinimo galia 4.5kVA | Užklausti šį modelį |
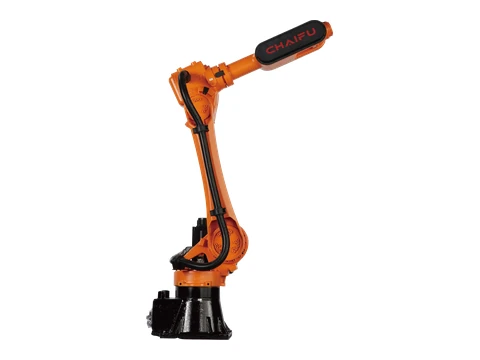 | SF20-K1735 | MIMETIC vidutinės keliamosios galios robotas | 6 | 20 kg | 1735 mm | ± 0.06 mm | 206 kg | IP65 | Bet kokia orientacija | J1 ±175° esant 135°/s greičiui;J2 +68°/-150° esant 135°/s;J3 +150°/-75° esant 135°/s;J4 ±178° esant 300°/s greičiui;J5 +135°/-125° esant 300°/s;J6 ±720° esant 500°/s | Akimirka — J4 42 Nm;J5 42 Nm;J6 23 Nm |Inercija — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 370 * 370 mm;Kėbulo aukštis 1560 mm;Maitinimo galia 3.25kVA | Užklausti šį modelį |
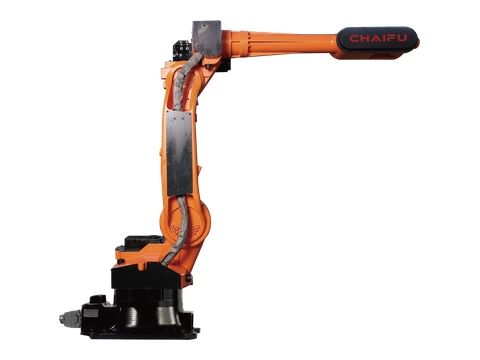 | SF20-C2150 | MIMETIC vidutinės keliamosios galios robotas | 6 | 20 kg | 2150 mm | ± 0.06 mm | 246 kg | IP65 | Bet kokia orientacija | J1 ±170° esant 140°/s greičiui;J2 +100°/-157° esant 140°/s;J3 +95°/-80° esant 140°/s;J4 ±180° esant 350°/s greičiui;J5 +125°/-125° esant 230°/s;J6 ±720° esant 250°/s | Akimirka — J4 42 Nm;J5 42 Nm;J6 23 Nm |Inercija — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 396 * 396 mm;Kėbulo aukštis 1618.5 mm;Maitinimo galia 3.8kVA | Užklausti šį modelį |
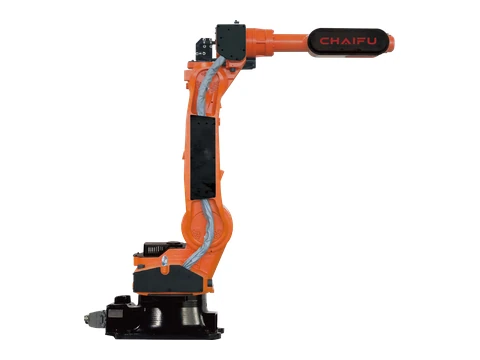 | ARC25-183-6 | MIMETIC vidutinės keliamosios galios robotas | 6 | 25 kg | 1830 mm | ± 0.06 mm | 227 kg | IP65 | Bet kokia orientacija | J1 ±170° esant 170°/s greičiui;J2 +100°/-157° esant 170°/s;J3 +98°/-76° esant 170°/s;J4 ±180° esant 350°/s greičiui;J5 +125°/-125° esant 230°/s;J6 ±720° esant 230°/s | Akimirka — J4 42 Nm;J5 42 Nm;J6 23 Nm |Inercija — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 396 * 396 mm;Kėbulo aukštis 1602.5 mm;Maitinimo galia 4kVA | Užklausti šį modelį |
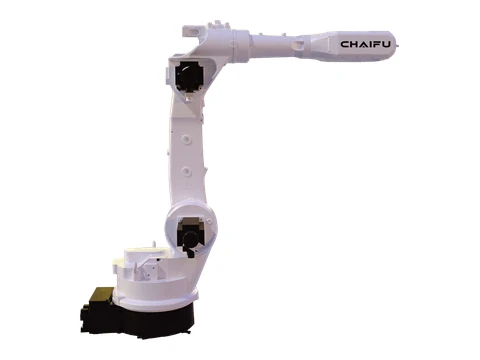 | SF25-C1887 | MIMETIC vidutinės keliamosios galios robotas | 6 | 25 kg | 1887 mm | ± 0.06 mm | 293 kg | Bazinė ašis IP65 / riešo ašis IP67 | Aukštas | J1 ±170° esant 185°/s greičiui;J2 +100°/-157° esant 185°/s;J3 +90°/-80° esant 210°/s;J4 ±170° esant 380°/s greičiui;J5 ±130° esant 300°/s greičiui;J6 ±220° esant 350°/s | / | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 396 * 396 mm;Kėbulo aukštis 1561 mm;Maitinimo galia 3.8kVA | Užklausti šį modelį |
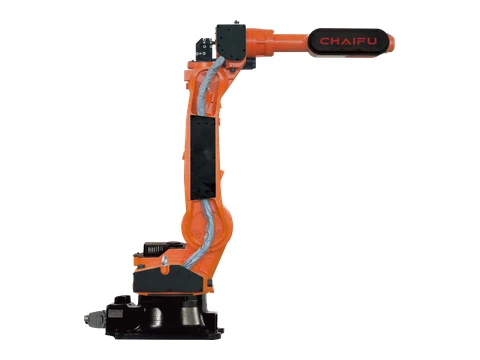 | SF30-C1850 | MIMETIC vidutinės keliamosios galios robotas | 6 | 30 kg | 1856 mm | ± 0.06 mm | 228 kg | IP65 | Bet kokia orientacija | J1 ±170° esant 170°/s greičiui;J2 +100°/-157° esant 170°/s;J3 +98°/-76° esant 170°/s;J4 ±180° esant 350°/s greičiui;J5 +125°/-125° esant 230°/s;J6 ±720° esant 230°/s | Akimirka — J4 42 Nm;J5 42 Nm;J6 23 Nm |Inercija — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 396 * 396 mm;Kėbulo aukštis 1602.5 mm;Maitinimo galia 3.8kVA | Užklausti šį modelį |
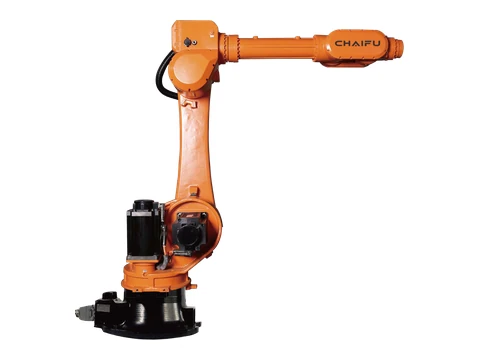 | SF50-C2185 | MIMETIC vidutinės keliamosios galios robotas | 6 | 50 kg | 2185 mm | ± 0.06 mm | 550 kg | IP65 | Bet kokia orientacija | J1 ±172° esant 109°/s greičiui;J2 +72°/-140° esant 125°/s;J3 +172°/-78° esant 140°/s;J4 ±360° esant 200°/s greičiui;J5 +124°/-121° esant 210°/s;J6 ±360° esant 190°/s | Akimirka — J4 185 Nm;J5 185 Nm;J6 126 Nm |Inercija — J4 12 kg·m²;J5 12 kg·m²;J6 9.6 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 630 * 570 mm;Kėbulo aukštis 1820 mm;Maitinimo galia 5kVA | Užklausti šį modelį |
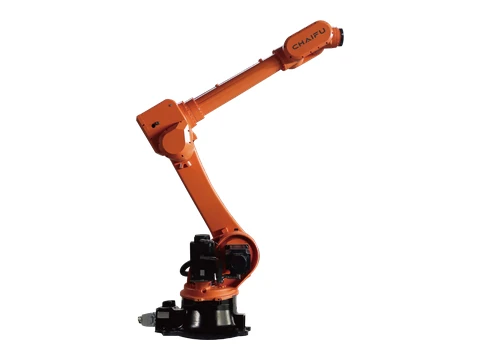 | SF80-C2600 | MIMETIC vidutinės keliamosios galios robotas | 6 | 80 kg | 2600 mm | ± 0.06 mm | 726 kg | IP65 | Bet kokia orientacija | J1 ±172° esant 160°/s greičiui;J2 +72°/-140° esant 110°/s;J3 +160°/-78° esant 120°/s;J4 ±360° esant 162°/s greičiui;J5 +120°/-120° esant 180°/s;J6 ±360° esant 300°/s | Akimirka — J4 360 Nm;J5 360 Nm;J6 186 Nm |Inercija — J4 52 kg·m²;J5 52 kg·m²;J6 26 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 578x573 mm;Kėbulo aukštis 1898 mm;Galia 5.5 kVVA | Užklausti šį modelį |
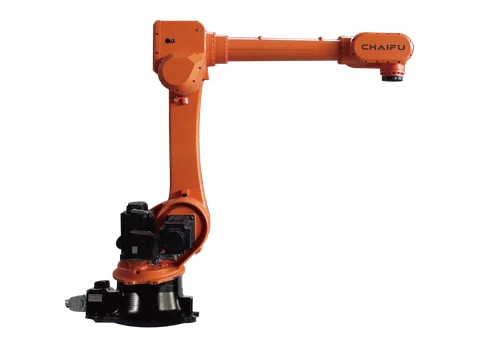 | SF120-C2269 | MIMETIC vidutinės keliamosios galios robotas | 6 | 120 kg | 2269 mm | ± 0.06 mm | 720 kg | IP65 | Bet kokia orientacija | J1 ±172° esant 160°/s greičiui;J2 +72°/-140° esant 110°/s;J3 +160°/-78° esant 120°/s;J4 ±360° esant 162°/s greičiui;J5 +120°/-120° esant 180°/s;J6 ±360° esant 200°/s | Akimirka — J4 360 Nm;J5 360 Nm;J6 186 Nm |Inercija — J4 52 kg·m²;J5 52 kg·m²;J6 26 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 573 * 629 mm;Kėbulo aukštis 1939 mm;Galia 5.5 kVVA | Užklausti šį modelį |
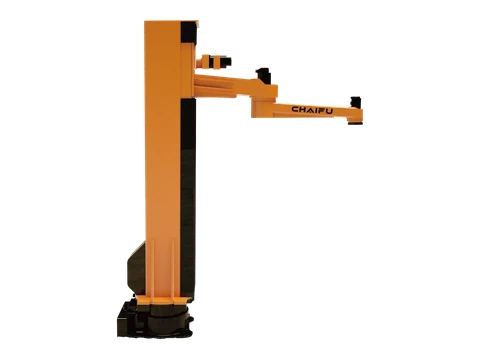 | CF120-C1900 PM | MIMETIC vidutinės keliamosios galios robotas | 4 | 120 kg | 1900 mm | ± 0.06 mm | 1536 kg | Bazinė ašis IP65 / riešo ašis IP67 | Bet kokia orientacija | J1 ±180° esant 115°/s greičiui;J2 -140°/+150° esant 176°/s;J3 ±180° @ / | / | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 750 * 520 mm;Kėbulo aukštis 3117.5 mm;Maitinimo galia 5kVA | Užklausti šį modelį |
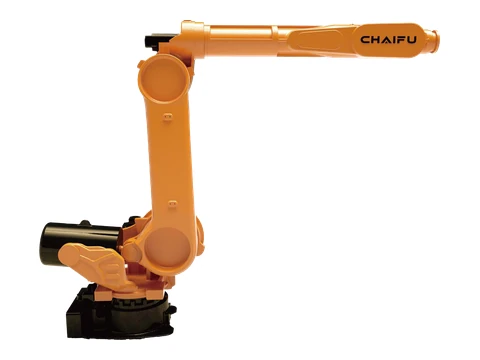 | SF125-C3100 | MIMETIC vidutinės keliamosios galios robotas | 6 | 125 kg | 3100.7 mm | ± 0.06 mm | 1476 kg | Bazinė ašis IP65 / riešo ašis IP67 | Bet kokia orientacija | J1 +50°/-75° esant 110°/s;J2 +90°/-1095 mm esant 83°/s;J3 ±185° esant 99°/s greičiui;J4 ±144° esant 158°/s greičiui;J5 ±360° esant 150°/s | / | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 750 * 520 mm;Kėbulo aukštis 2343.5 mm;Maitinimo galia 8.4kVA | Užklausti šį modelį |
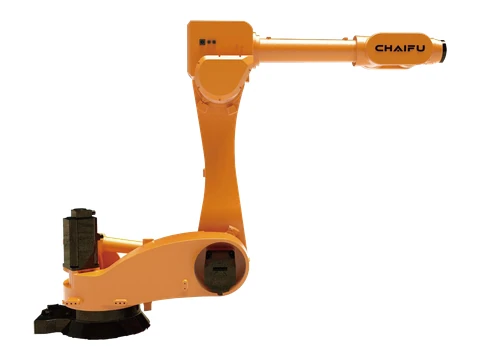 | SF125-C3100D | MIMETIC vidutinės keliamosios galios robotas | 6 | 125 kg | 3100 mm | ± 0.05 mm | 1109 kg | Bazinė ašis IP65 / riešo ašis IP67 | Bet kokia orientacija | J1 +170°/-40° esant 110°/s;J2 +90°/-83° esant 100°/s;J3 ±360° esant 110°/s greičiui;J4 ±120° esant 162°/s greičiui;J5 ±360° esant 180°/s | / | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 660 * 726 mm;Kėbulo aukštis 1953.5 mm;Maitinimo galia 8.4kVA | Užklausti šį modelį |
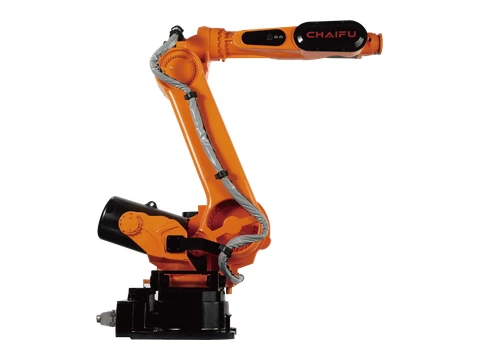 | SF210-K2650 | BIOTIC didelės keliamosios galios robotas | 6 | 210 kg | 2650 mm | ± 0.06 mm | 1460 kg | IP65 | Aukštas | J1 ±180° esant 110°/s greičiui;J2 +50°/-75° esant 83°/s;J3 +90°/-70° esant 99°/s;J4 ±185° esant 158°/s greičiui;J5 ±120° esant 206°/s greičiui;J6 ±360° esant 300°/s | Akimirka — J4 1301 Nm;J5 1301 Nm;J6 706 Nm |Inercija — J4 138 kg·m²;J5 138 kg·m²;J6 70 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 750 * 520 mm;Kėbulo aukštis 2257.5 mm;Galia 7.5 kVVA | Užklausti šį modelį |
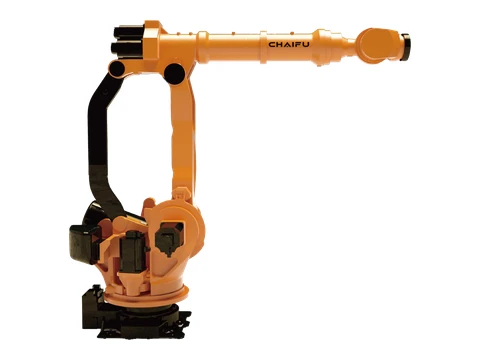 | SF300-C3100 | BIOTIC didelės keliamosios galios robotas | 6 | 300 kg | 3100 mm | ± 0.06 mm | 1970 kg | Bazinė ašis IP65 / riešo ašis IP67 | Aukštas | J1 ±180° esant 110°/s greičiui;J2 +45°/-80° esant 106°/s;J3 +15.5°/-120° esant 106°/s;J4 ±360° esant 130°/s greičiui;J5 ±115° esant 120°/s greičiui;J6 ±360° esant 165°/s | Akimirka — J4 865 Nm |Inercija — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 710 * 700 mm;Kėbulo aukštis 2568 mm;Maitinimo galia 8.5kVA | Užklausti šį modelį |
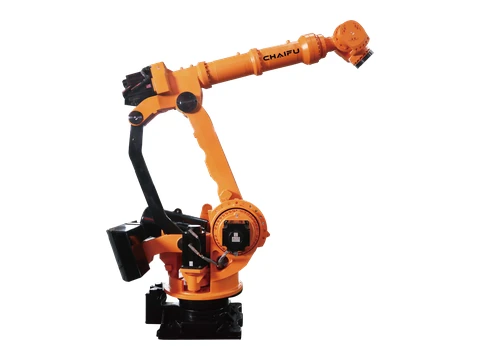 | SF500-C3100 | ALPHTIC galingas šešių ašių robotas | 6 | 500 kg | 3273.6 mm | ± 0.1 mm | 2780 kg | Bazinė ašis IP65 / riešo ašis IP67 | Aukštas | J1 ±180° esant 100°/s greičiui;J2 +50°/-85° esant 85°/s;J3 +25°/-120° esant 85°/s;J4 ±360° esant 80°/s greičiui;J5 ±115° esant 80°/s greičiui;J6 ±360° esant 160°/s | Akimirka — J4 1980 Nm;J5 1980 Nm;J6 865 Nm |Inercija — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 910 * 739 mm;Kėbulo aukštis 2755.5 mm;Maitinimo galia 8.5kVA | Užklausti šį modelį |
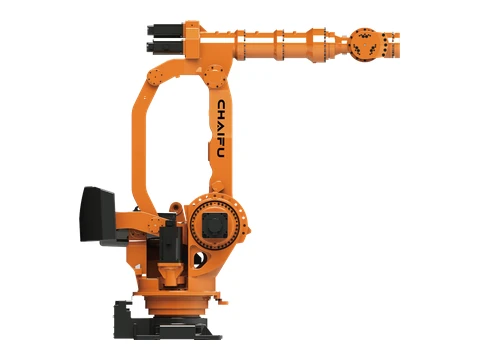 | SF800-C2850 | ALPHTIC galingas šešių ašių robotas | 6 | 800 kg | 2850 mm | ± 0.1 mm | 2965 kg | Bazinė ašis IP65 / riešo ašis IP67 | Aukštas | J1 ±180° esant 93°/s greičiui;J2 +50°/-85° esant 64°/s;J3 +25°/-120° esant 65°/s;J4 ±360° esant 100°/s greičiui;J5 ±115° esant 88°/s greičiui;J6 ±360° esant 133°/s | Akimirka — J4 865 Nm |Inercija — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 910 * 739 mm;Kėbulo aukštis 2695 mm;Maitinimo galia 8.7kVA | Užklausti šį modelį |
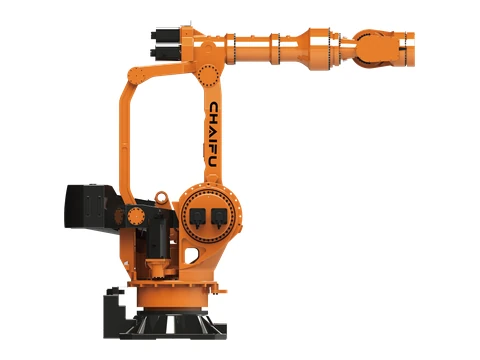 | SF1200-C3765 | ALPHTIC galingas šešių ašių robotas | 6 | 1200 kg | 3765 mm | ± 0.2 mm | 8160 kg | Bazinė ašis IP65 / riešo ašis IP67 | Aukštas | J1 ±180° esant 45°/s greičiui;J2 +50°/-90° esant 30°/s;J3 +20°/-126° esant 30°/s;J4 ±360° esant 50°/s greičiui;J5 ±115° esant 52°/s greičiui;J6 ±360° esant 72°/s | Akimirka — J4 14600 Nm;J5 14600 Nm;J6 4850 Nm |Inercija — J4 2960 kg·m²;J5 2916 kg·m²;J6 2089 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 1180 * 1180 mm;Kėbulo aukštis 3548 mm;Maitinimo galia 16kVA | Užklausti šį modelį |
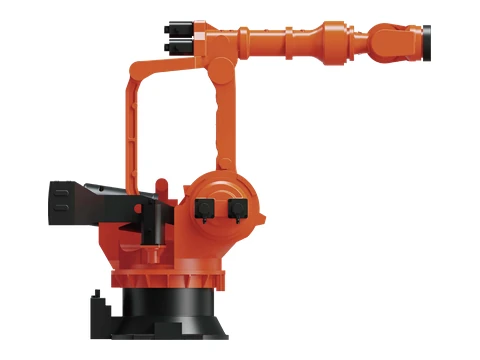 | SF1500-C3870 | ALPHTIC galingas šešių ašių robotas | 6 | 1500 kg | 3872 mm | ± 0.23 mm | 11200 kg | Bazinė ašis IP65 / riešo ašis IP67 | Aukštas | J1 ±180° esant 43°/s greičiui;J2 +50°/-85° esant 25°/s;J3 -20°/-120° esant 25°/s;J4 ±360° esant 43°/s greičiui;J5 ±115° esant 40°/s greičiui;J6 ±360° esant 56°/s | Akimirka — J4 14380 Nm;J5 14380 Nm;J6 4980 Nm |Inercija — J4 2916 kg·m²;J5 2916 kg·m²;J6 2089 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 1280 * 1380 mm;Kėbulo aukštis 3483 mm;Maitinimo galia 17kVA | Užklausti šį modelį |
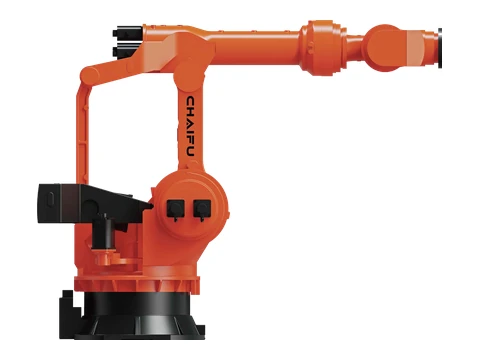 | SF1800-C4600 | ALPHTIC galingas šešių ašių robotas | 6 | 1800 kg | 4600 mm | ± 0.3 mm | 17880 kg | Bazinė ašis IP65 / riešo ašis IP67 | Aukštas | J1 ±180° esant 20°/s greičiui;J2 +50°/-85° esant 12°/s;J3 +20°/-120° esant 12°/s;J4 ±360° esant 19°/s greičiui;J5 ±115° esant 19°/s greičiui;J6 ±360° esant 40°/s | Akimirka — J4 29500 Nm;J5 29500 Nm;J6 8930 Nm |Inercija — J4 7650 kg·m²;J5 7650 kg·m²;J6 5620 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 1580 * 1670 mm;Kėbulo aukštis 3875 mm;Maitinimo galia 22.5kVA | Užklausti šį modelį |
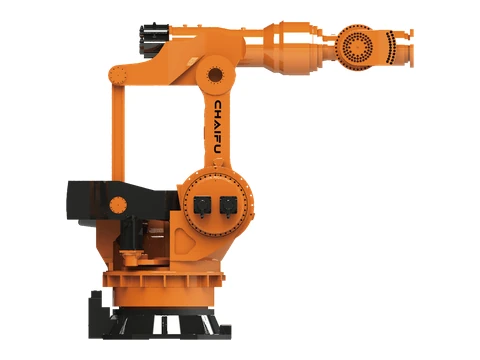 | SF2000-C4000 | ALPHTIC galingas šešių ašių robotas | 6 | 2000 kg | 4000 mm | ± 0.3 mm | 17820 kg | Bazinė ašis IP65 / riešo ašis IP67 | Aukštas | J1 ±180° esant 20°/s greičiui;J2 +50°/-85° esant 12°/s;J3 -120°/+20° esant 12°/s;J4 ±360° esant 19°/s greičiui;J5 ±115° esant 19°/s greičiui;J6 ±360° esant 40°/s | / | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 1580 * 1670 mm;Kėbulo aukštis 3875 mm;Maitinimo galia 18.2kVA | Užklausti šį modelį |
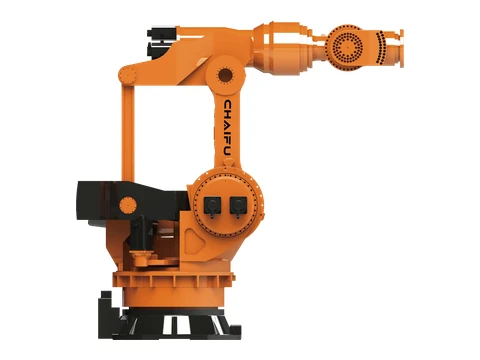 | SF2400-C3760 | ALPHTIC galingas šešių ašių robotas | 6 | 2400 kg | 3758.8 mm | ± 0.3 mm | 17600 kg | Bazinė ašis IP65 / riešo ašis IP67 | Aukštas | J1 ±180° esant 20°/s greičiui;J2 +53°/-85° esant 12°/s;J3 -113°/+22.5° esant 12°/s;J4 ±360° esant 19°/s greičiui;J5 ±115° esant 19°/s greičiui;J6 ±360° @ / | / | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 1580 * 1670 mm;Kėbulo aukštis 3875 mm;Maitinimo galia 20.5kVA | Užklausti šį modelį |
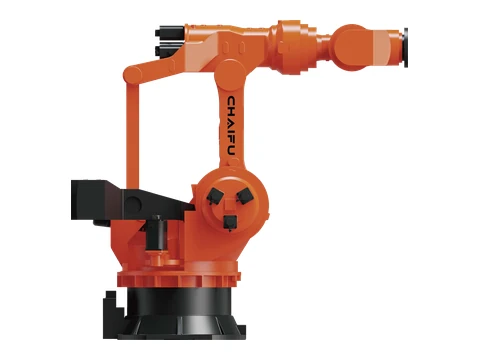 | SF3000-C3760 | ALPHTIC galingas šešių ašių robotas | 6 | 3000 kg | 3758.8 mm | ± 0.3 mm | 17660 kg | Bazinė ašis IP65 / riešo ašis IP67 | Aukštas | J1 ±180° esant 16°/s greičiui;J2 +53°/-80° esant 12°/s;J3 +22.5°/-113° esant 12°/s;J4 ±360° esant 16°/s greičiui;J5 ±115° esant 16°/s greičiui;J6 ±360° esant 32°/s | Akimirka — J4 31500 Nm;J5 31500 Nm;J6 8980 Nm |Inercija — J4 7680 kg·m²;J5 7680 kg·m²;J6 5680 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 1580 * 1670 mm;Kėbulo aukštis 3875 mm;Maitinimo galia 23.5kVA | Užklausti šį modelį |
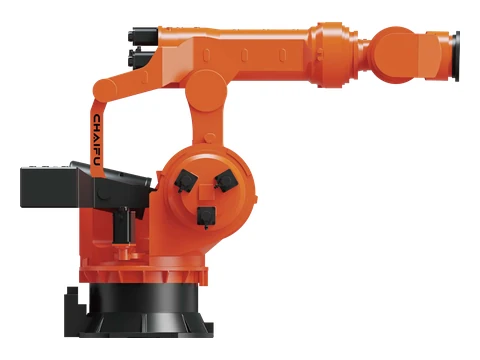 | SF4000-C4200 | ALPHTIC galingas šešių ašių robotas | 6 | 4000 kg | 4198 mm | ± 0.3 mm | 19182 kg | Bazinė ašis IP65 / riešo ašis IP67 | Aukštas | J1 ±180° esant 10°/s greičiui;J2 +53°/-80° esant 8°/s;J3 +22°/-115° esant 8°/s;J4 ±360° esant 9°/s greičiui;J5 ±115° esant 8°/s greičiui;J6 ±360° esant 15°/s | Akimirka — J4 63520 Nm;J5 63520 Nm;J6 17262 Nm |Inercija — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 1580 * 1670 mm;Kėbulo aukštis 3660 mm;Maitinimo galia 23.5kVA | Užklausti šį modelį |
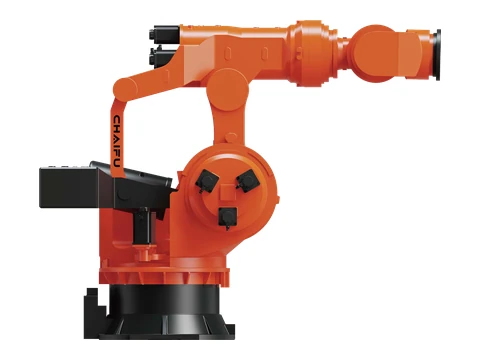 | SF5000-C3700 | ALPHTIC galingas šešių ašių robotas | 6 | 5000 kg | 3700 mm | ± 0.3 mm | 26800 kg | Bazinė ašis IP65 / riešo ašis IP67 | Aukštas | J1 ±180° esant 10°/s greičiui;J2 +53°/-80° esant 8°/s;J3 +22°/-115° esant 8°/s;J4 ±360° esant 9°/s greičiui;J5 ±115° esant 8°/s greičiui;J6 ±360° esant 15°/s | Akimirka — J4 63520 Nm;J5 63520 Nm;J6 17262 Nm |Inercija — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 1580 * 1670 mm;Kėbulo aukštis 3660 mm;Maitinimo galia 23.5kVA | Užklausti šį modelį |
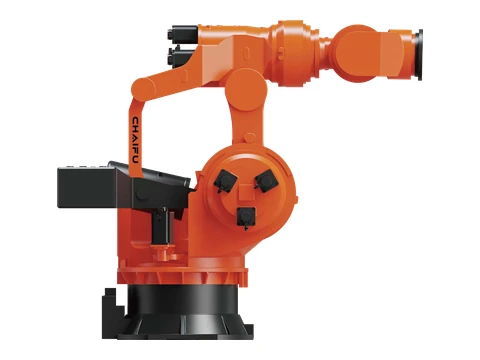 | SF6000-C3285 | ALPHTIC galingas šešių ašių robotas | 6 | 6000 kg | 3285 mm | ± 0.3 mm | 26700 kg | Bazinė ašis IP65 / riešo ašis IP67 | Aukštas | J1 ±180° esant 10°/s greičiui;J2 +53°/-80° esant 8°/s;J3 +22°/-115° esant 8°/s;J4 ±360° esant 9°/s greičiui;J5 ±115° esant 8°/s greičiui;J6 ±360° esant 15°/s | Akimirka — J4 63520 Nm;J5 63520 Nm;J6 17262 Nm |Inercija — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 1580 * 1670 mm;Kėbulo aukštis 3660 mm;Maitinimo galia 23.5kVA | Užklausti šį modelį |
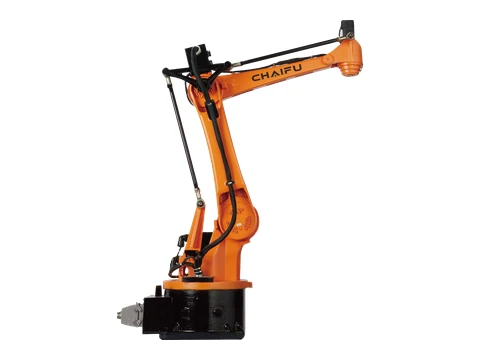 | SF15-C1538 PA | PRESS štampavimo robotas | 4 | 15 kg | 1610 mm | ± 0.06 mm | 181 kg | IP65 | Bet kokia orientacija | J1 ±165° esant 150°/s greičiui;J2 +40°/-82° esant 150°/s;J3 +78°/-75° esant 160°/s;J4 ±360° esant 300°/s greičiui;J5 -100°SJ2+J3 <+30° @ / | Akimirka — J4 196 Nm |Inercija — J4 0.52 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 384 * 384 mm;Kėbulo aukštis 1421 mm;Maitinimo galia 2.5kVA | Užklausti šį modelį |
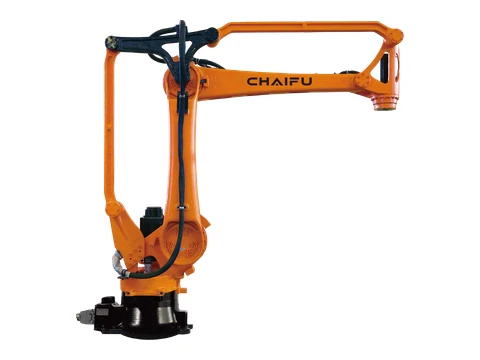 | SF25-C1760 PA | PRESS štampavimo robotas | 4 | 25 kg | 1772 mm | ± 0.07 mm | 260 kg | IP65 | Bet kokia orientacija | J1 ±175° esant 130°/s greičiui;J2 +48°/-95° esant 107°/s;J3 +80°/-75° esant 135°/s;J4 ±360° esant 175°/s greičiui;J5 -110°SJ2+J3 <+40° @ / | Akimirka — J4 882 Nm |Inercija — J4 0.62 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 370 * 370 mm;Kėbulo aukštis 1458 mm;Maitinimo galia 3kVA | Užklausti šį modelį |
| SF25-C1900 PA | PRESS štampavimo robotas | 4 | 25 kg | 1900 mm | ± 0.07 mm | 262.5 kg | IP65 | Bet kokia orientacija | J1 ±175° esant 130°/s greičiui;J2 +48°/-95° esant 107°/s;J3 +50°/-75° esant 135°/s;J4 ±360° esant 175°/s | Akimirka — J4 882 Nm |Inercija — J4 0.62 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 370 * 370 mm;Kėbulo aukštis 1495 mm;Maitinimo galia 3kVA | Užklausti šį modelį |
| SF40-C1900 PA | PRESS štampavimo robotas | 4 | 40 kg | 1900 mm | ± 0.07 mm | 262.5 kg | IP65 | Bet kokia orientacija | J1 ±175° esant 130°/s greičiui;J2 +48°/-95° esant 107°/s;J3 +50°/-75° esant 135°/s;J4 ±360° esant 175°/s greičiui;J5 -110°SJ2+J3 <+50° @ / | / | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 370 * 370 mm;Kėbulo aukštis 1495 mm;Maitinimo galia 3kVA | Užklausti šį modelį |
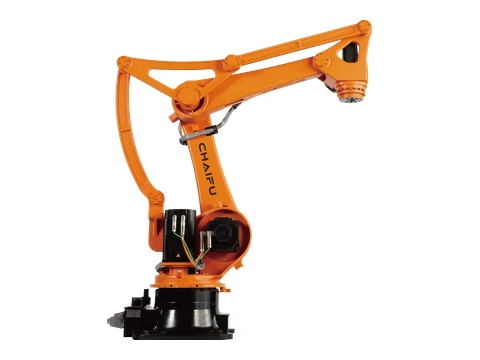 | SF50-C2220 PA | PA paletizavimo robotas | 4 | 50 kg | 2220 mm | ± 0.1 mm | 616 kg | IP65 | Aukštas | J1 ±178° esant 125°/s greičiui;J2 +50°/-95° esant 125°/s;J3 +85°/-72° esant 140°/s;J4 ±360° esant 200°/s | Akimirka — J4 1666 Nm |Inercija — J4 9.6 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 573x573 mm;Kėbulo aukštis 1791 mm;Maitinimo galia 4kVA | Užklausti šį modelį |
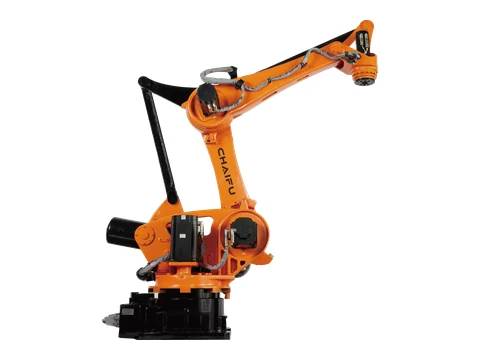 | SF130-C2700 PA | PA paletizavimo robotas | 4 | 130 kg | 2735 mm | ± 0.12 mm | 1160 kg | IP65 | Aukštas | J1 +/-180° esant 178°/s;J2 +45°/-90° esant 112°/s;J3 +85°/-55° esant 105°/s;J4 +/-360° esant 340°/s;J5 -105°SJ2+J3 <+25° @ / | Akimirka — J4 1764 Nm |Inercija — J4 36 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 620 * 620 mm;Kėbulo aukštis 2050 mm;Maitinimo galia 5.5kVA | Užklausti šį modelį |
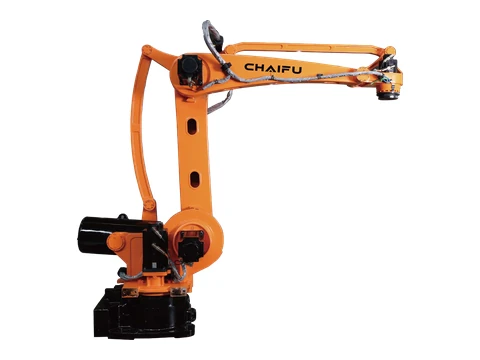 | SF180-C3200 PA | PA paletizavimo robotas | 4 | 180 kg | 3245.5 mm | ± 0.25 mm | 1380 kg | IP65 | Aukštas | J1 +/-180° esant 105°/s;J2 -90°/+45° esant 105°/s;J3 -75°/+110° esant 105°/s;J4 ±360° esant 260°/s greičiui;J5 -115°SJ2+J3 <+22.5° @ / | Akimirka — J4 1764 Nm |Inercija — J4 36 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 750 * 520 mm;Kėbulo aukštis 2401 mm;Maitinimo galia 6kVA | Užklausti šį modelį |
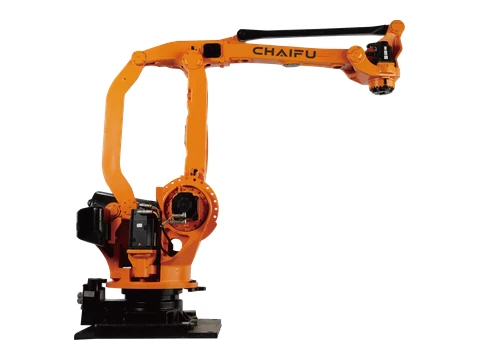 | SF210-K3200 PA | PA paletizavimo robotas | 4 | 210 kg | 3200 mm | ± 0.12 mm | 1950 kg | IP65 | Aukštas | J1 ±180° esant 120°/s greičiui;J2 +44°/-80° esant 140°/s;J3 +15.5°/-115° esant 140°/s;J4 ±360° esant 305°/s greičiui;J5 -72°SJ3+J2 <+67.5° @ / | Akimirka — J4 1666 Nm |Inercija — J4 80 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 710 * 700 mm;Kėbulo aukštis 2463 mm;Maitinimo galia 6.5kVA | Užklausti šį modelį |
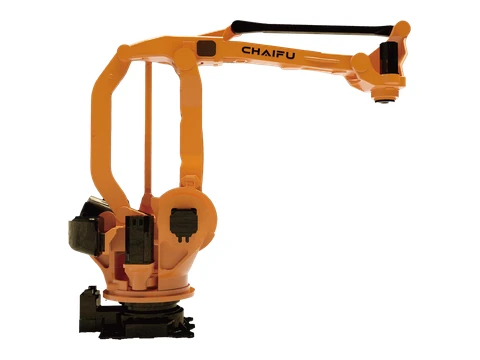 | SF300-C3200 PA | PA paletizavimo robotas | 4 | 300 kg | 3200 mm | ± 0.15 mm | 1950 kg | Bazinė ašis IP65 / riešo ašis IP67 | Aukštas | J1 +44°/-80 esant 90°/s;J2 +15,59°/-115° esant 100°/s;J3 ±360° esant 100°/s greičiui;J4 -155°SJ2+J3 <+25° esant 300°/s;J5 -72° | / | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 710 * 700 mm;Kėbulo aukštis 2463 mm;Maitinimo galia 8.2kVA | Užklausti šį modelį |
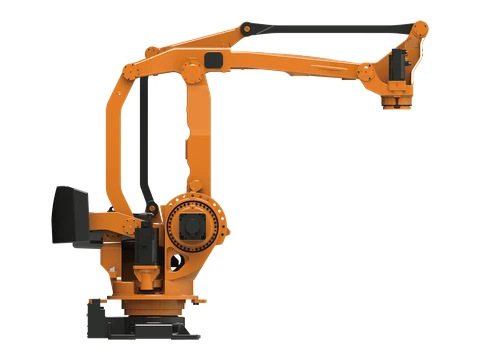 | SF500-C3200 PA | ALPHTIC PA galingas keturių ašių robotas | 4 | 500 kg | 3177 mm | ± 0.2 mm | 2960 kg | Bazinė ašis IP65 / riešo ašis IP67 | Aukštas | J1 ±180° esant 90°/s greičiui;J2 +53°/-85° esant 90°/s;J3 +15.5°/-113° esant 90°/s;J4 ±360° esant 125°/s greičiui;J5 -130°SJ2+J3S+60° @ /;J6 -68°SJ3-J2S+75° @ / | / | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 910 * 739 mm;Kėbulo aukštis 2629 mm;Galios pajėgumas SkVA | Užklausti šį modelį |
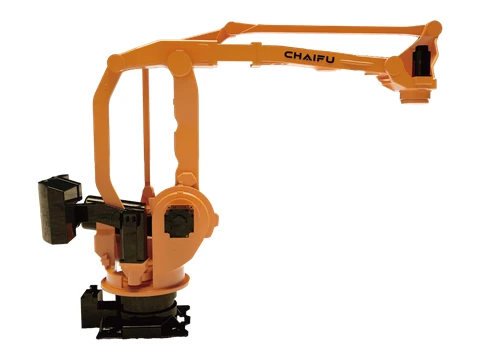 | SF600-C3500 PA | ALPHTIC PA galingas keturių ašių robotas | 4 | 600 kg | 3500 mm | ± 0.2 mm | 3006 kg | Bazinė ašis IP65 / riešo ašis IP67 | Aukštas | J1 ±180° esant 60°/s greičiui;J2 +53°/-85° esant 60°/s;J3 +15.5°/-113° esant 60°/s;J4 ±360° esant 125°/s greičiui;J5 -130°SJ2+J35+60° @ /;J6 -68°SJ3-J25+75° @ / | / | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 910 * 739 mm;Kėbulo aukštis 2629 mm;Galios pajėgumas SkVA | Užklausti šį modelį |
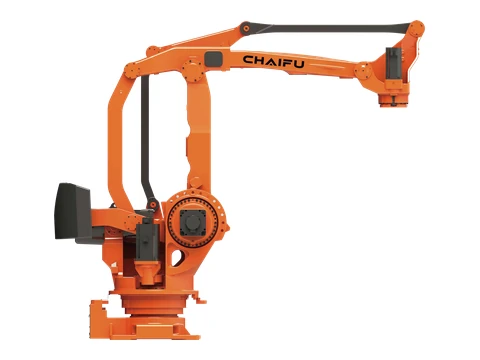 | SF800-C3200 PA | ALPHTIC PA galingas keturių ašių robotas | 4 | 800 kg | 3177 mm | 0.3 mm | 2968 kg | Bazinė ašis IP65 / riešo ašis IP67 | Aukštas | J1 ±180° esant 60°/s greičiui;J2 +53°/-85° esant 60°/s;J3 +15.5°/-113° esant 60°/s;J4 ±360° esant 125°/s greičiui;J5 -130°SJ2+J3=+60° @ /;J6 -68°P]3-J2S+75° @ / | / | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 910 * 739 mm;Kėbulo aukštis 2629 mm;Galios pajėgumas SkVA | Užklausti šį modelį |
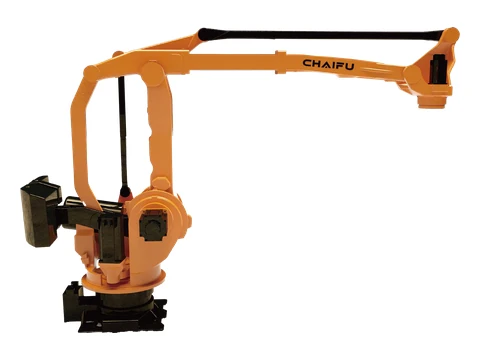 | SF800-C4000 PA | ALPHTIC PA galingas keturių ašių robotas | 4 | 800 kg | 4000 mm | 0.3 mm | 3096 kg | Bazinė ašis IP65 / riešo ašis IP67 | Aukštas | J1 +53°/-85 esant 58°/s;J2 +15.5°/-113 esant 45°/s;J3 -130°SJ2+J3 <+60 esant 45°/s;J4 -68°SJ3-J2<5+75 @ 141°/s | / | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 910 * 739 mm;Kėbulo aukštis 2621 mm;Galios pajėgumas SkVA | Užklausti šį modelį |
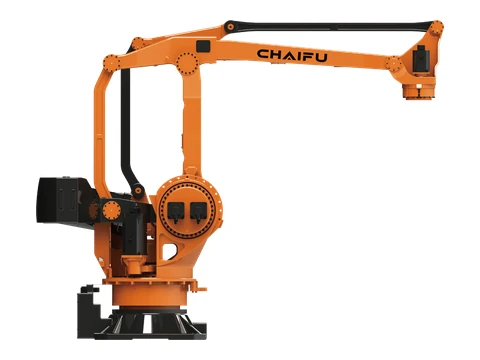 | SF1200-C4360 PA | ALPHTIC PA galingas keturių ašių robotas | 4 | 1200 kg | 4360 mm | ± 0.5 mm | 6302 kg | Bazinė ašis IP65 / riešo ašis IP67 | Bet kokia orientacija | J1 ±180° esant 56°/s greičiui;J2 +50°/-90° esant 58°/s;J3 +20°/-115° esant 60°/s;J4 ±360° esant 125°/s greičiui;J5 -70°P}3-J2=+70° @ / | / | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 1180 * 1180 mm;Kėbulo aukštis 3387 mm;Maitinimo galia 14.5kVA | Užklausti šį modelį |
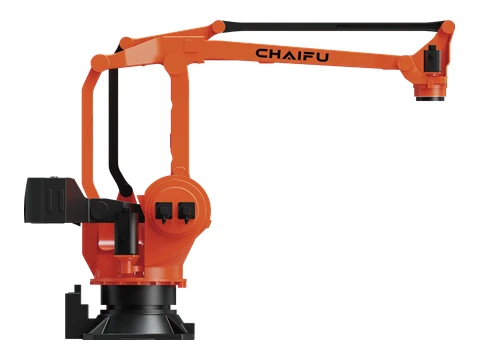 | SF1200-C4600 PA | ALPHTIC PA galingas keturių ašių robotas | 4 | 1200 kg | 4600 mm | ± 0.5 mm | 7192 kg | Bazinė ašis IP65 / riešo ašis IP67 | Aukštas | J1 ±180° esant 50°/s greičiui;J2 +50°/-90° esant 52°/s;J3 +23°/-115° esant 58°/s;J4 ±360° esant 115°/s greičiui;J5 -70°SJ3-J2S+70° @ / | Akimirka — J4 8820 Nm |Inercija — J4 2608 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 1180 * 1180 mm;Kėbulo aukštis 3386 mm;Maitinimo galia 14.5kVA | Užklausti šį modelį |
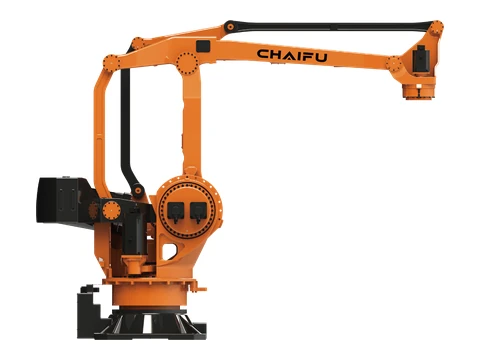 | SF1600-C4000 PA | ALPHTIC PA galingas keturių ašių robotas | 4 | 1600 kg | 3966 mm | ± 0.8 mm | 6116 kg | Bazinė ašis IP65 / riešo ašis IP67 | Aukštas | J1 ±180° esant 45°/s greičiui;J2 +50°/-90° esant 30°/s;J3 +20°/-115° esant 30°/s;J4 ±360° esant 70°/s | Akimirka — J4 8550 Nm |Inercija — J4 5340 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 1180 * 1180 mm;Kėbulo aukštis 3386 mm;Maitinimo galia 15kVA | Užklausti šį modelį |
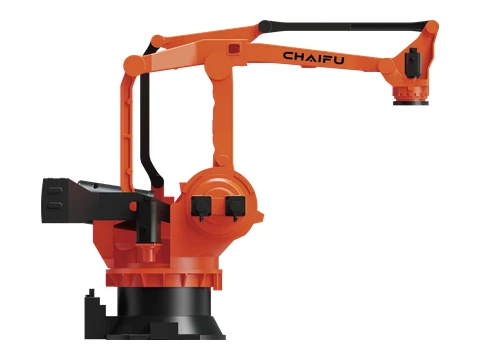 | SF2000-C4090 PA | ALPHTIC PA galingas keturių ašių robotas | 4 | 2000 kg | 4090 mm | ± 0.8 mm | 10460 kg | Bazinė ašis IP65 / riešo ašis IP67 | Aukštas | J1 ±180° esant 43°/s greičiui;J2 +50°/-82° esant 25°/s;J3 +20°/-115° esant 25°/s;J4 ±360° esant 60°/s greičiui;J5 -72°P)3-J2P+72° @ / | Akimirka — J4 12740 Nm |Inercija — J4 3260 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 1280 * 1380 mm;Kėbulo aukštis 3418 mm;Maitinimo galia 15.5kVA | Užklausti šį modelį |
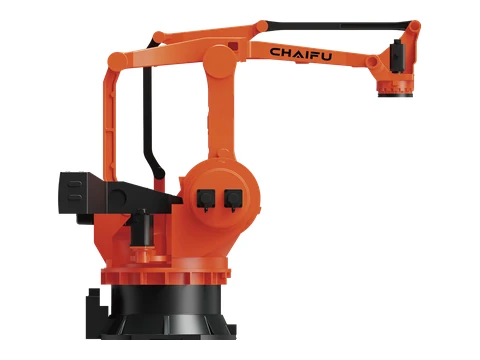 | SF2400-C4200 PA | ALPHTIC PA galingas keturių ašių robotas | 4 | 2400 kg | 4200 mm | ± 0.8 mm | 12590 kg | Bazinė ašis IP65 / riešo ašis IP67 | Aukštas | J1 ±180° esant 20°/s greičiui;J2 +53°/-85° esant 12°/s;J3 +20°/-110° esant 12°/s;J4 ±360° esant 40°/s greičiui;J5 -63°SJ3-J2S+65° @ / | Akimirka — J4 20580 Nm |Inercija — J4 3912 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 1580 * 1660 mm;Kėbulo aukštis 3683 mm;Maitinimo galia 16.5kVA | Užklausti šį modelį |
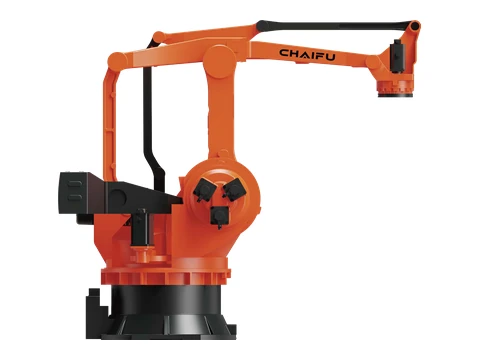 | SF3000-C4200 PA | ALPHTIC PA galingas keturių ašių robotas | 4 | 3000 kg | 4200 mm | ± 0.8 mm | 12600 kg | Bazinė ašis IP65 / riešo ašis IP67 | Aukštas | J1 ±180° esant 20°/s greičiui;J2 +53°/-85° esant 12°/s;J3 +20°/-110° esant 12°/s;J4 ±360° esant 40°/s greičiui;J5 -63°P)]3-J2 = +65° @ / | Inercija — J4 4890 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 1580 * 1660 mm;Kėbulo aukštis 3683 mm;Maitinimo galia 18kVA | Užklausti šį modelį |
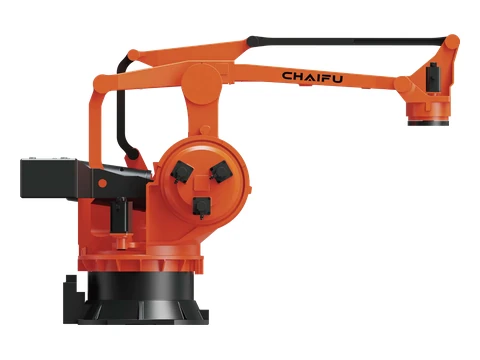 | SF4000-C4600 PA | ALPHTIC PA galingas keturių ašių robotas | 4 | 4000 kg | 4600.8 mm | ± 0.8 mm | 17220 kg | Bazinė ašis IP65 / riešo ašis IP67 | Aukštas | J1 ±180° esant 10°/s greičiui;J2 +50°/-80° esant 8°/s;J3 -118°/+22° esant 8°/s;J4 ±360° esant 15°/s greičiui;J5 -60°P}]3-J2=+60° @ / | Akimirka — J4 46890 Nm |Inercija — J4 6357 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 1580 * 1660 mm;Kėbulo aukštis 3683 mm;Maitinimo galia 18kVA | Užklausti šį modelį |
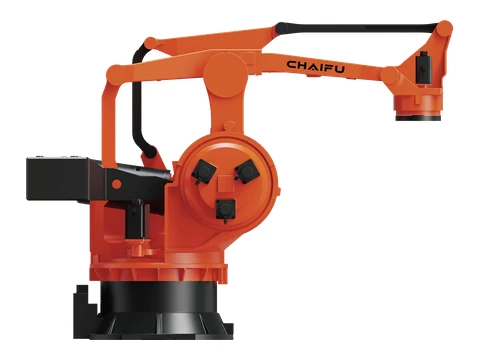 | SF5000-C4000 PA | ALPHTIC PA galingas keturių ašių robotas | 4 | 5000 kg | 3994 mm | ± 1 mm | 17120 kg | Bazinė ašis IP65 / riešo ašis IP67 | Aukštas | J1 ±180° esant 10°/s greičiui;J2 +50°/-80° esant 8°/s;J3 -118°/+22° esant 8°/s;J4 ±360° esant 15°/s greičiui;J5 -60°SJ3-J2=+60° @ / | Akimirka — J4 46890 Nm |Inercija — J4 7628 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 1580 * 1660 mm;Kėbulo aukštis 3683 mm;Maitinimo galia 18kVA | Užklausti šį modelį |
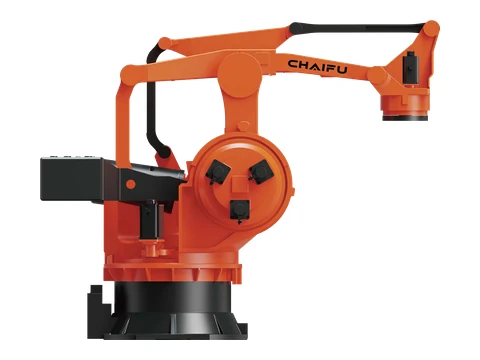 | SF6000-C3700 PA | ALPHTIC PA galingas keturių ašių robotas | 4 | 6000 kg | 3701 mm | ± 1 mm | 16690 kg | Bazinė ašis IP65 / riešo ašis IP67 | Aukštas | J1 ±180° esant 10°/s greičiui;J2 +50°/-80° esant 8°/s;J3 -118°/+22° esant 8°/s;J4 ±360° esant 15°/s greičiui;J5 -60°P)]3-J2 = +60° @ / | Akimirka — J4 46890 Nm |Inercija — J4 9156 kg·m² | 0–45 °C;≤ 95% RH(be kondensato);Vibracija ≤4.9 m/s² | Pagrindas 1580 * 1660 mm;Kėbulo aukštis 3683 mm;Maitinimo galia 18kVA | Užklausti šį modelį |
Nerasta jokio atitinkamo CHAIFU modelio. Išvalykite filtrą arba nusiųskite reikiamą naudingąją apkrovą, aprėptį ir programą.
CHAIFU robotų ir automatizavimo sprendimų DUK
Kuri CHAIFU robotų serija tinka suvirinimui, paletizavimui, štampavimui ar sunkiems kroviniams gabenti?
Puslapyje pateikiamas lanko suvirinimas, PA paletizavimas, PRESS štampavimas ir keli mažos, vidutinės, didelės ir sunkios naudingosios apkrovos šarnyriniai diapazonai. Norėdami sudaryti trumpąjį sąrašą, naudokite taikymo grupę su naudingosios apkrovos, siekio, jungčių našumo, tvirtinimo ir riešo apkrovos reikalavimais.
Ką reikėtų patikrinti ne tik CHAIFU roboto naudingąją apkrovą ir pasiekiamumą?
Prieš patvirtindami modelį, patikrinkite įrankius ir detalės svorio centrą, inerciją, reikiamas pozas, riešo sukimo momentą, jungčių diapazonus ir greičius, tvirtinimą, apsaugą, aplinką, valdiklį, proceso įrangą, saugą ir ciklo tikslą.
Ar EVST gali peržiūrėti CHAIFU robotą kaip suvirinimo, paletavimo ar tvarkymo celės dalį?
Taip. Apimtis gali apimti robotą ir valdiklį, įrankius, suvirinimo ar tvarkymo įrangą, įrenginius, PLC ir tinklus, regą, saugą, paleidimą ir pristatymą.
Ką turėčiau pateikti CHAIFU roboto kainos pasiūlymui?
Pateikite tikslų modelį arba taikymą, bendrą naudingąją apkrovą, pasiekiamumą ir pozas, ciklo tikslą, tvirtinimą, aplinką, valdiklio ir sąsajos poreikius, įrankius, kiekį, paskirties vietą ir pageidaujamą laiką.
Autorius: EVST redakcijos komanda
EVST redakcijos komanda tvarko šį puslapį, kad padėtų pasirinkti robotus ir planuoti projektus. Produkto prieinamumas, konfigūracija, saugos patvirtinimas ir integravimo apimtis turi būti patvirtinti konkrečiam pritaikymui.
Redakcijos politika · Pataisų politika · Naudojimo sąlygos
Paskutinį kartą atnaujinta: