
Transformatoriaus bakas Suvirinimo automatika
Koordinuokite siūlių lokalizavimą, programavimą, prieigą prie roboto ir medžiagų perkėlimą aplink tikrą transformatoriaus baką, o ne pagal bendrą įrangos sąrašą.
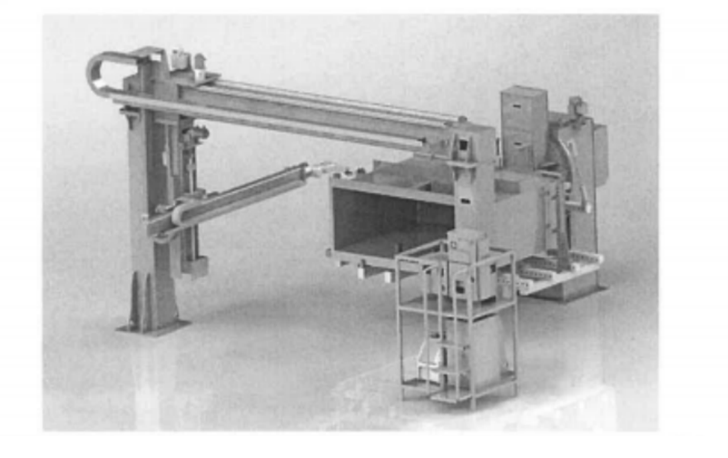
EVST konfigūruoja išorines ir vidines transformatorinių bakų ruošinių suvirinimo stotis, tada susieja galutinę architektūrą, suvirinimo procesą ir priėmimo metodą su projekto įvestimis.
Prieš nustatant projekto dydį, apibrėžkite jo apimtį
Prieš nustatant įrangos dydį, apibrėžkite baką, jungtis, medžiagų srautą ir priėmimo būdą. Tada, atsižvelgiant į pasirinktą projekto architektūrą, patvirtinamas naudingasis krūvis, siekis, storis, greitis ir našumas.
Kiekviena forma peržiūrima pagal jos tikrą siūlių žemėlapį ir tvirtinimo planą.
Seka pritaikoma prie faktinio rezervuaro konstrukcijos ir prieigos plano.
Darbo eiga perkelia baką iš išorinio į vidinį suvirinimo etapą.
Jutikliai padeda rasti suvirinimo trajektoriją ten, kur to reikalauja pritaikymo variantai.
Pasirinktas metodas priklauso nuo geometrijos, tvirtinimo elementų, kalibravimo ir perjungimo apimties.
Architektūra parenkama atsižvelgiant į prieigos, orientacijos ir medžiagų srauto poreikius.
Cisternų šeimos, kurias galima atskirti peržiūrėjus paraišką
Kiekviena ruošinių šeima keičia siūlės prieigą, tvirtinimą, orientaciją ir maršrutą tarp išorinio ir vidinio suvirinimo.
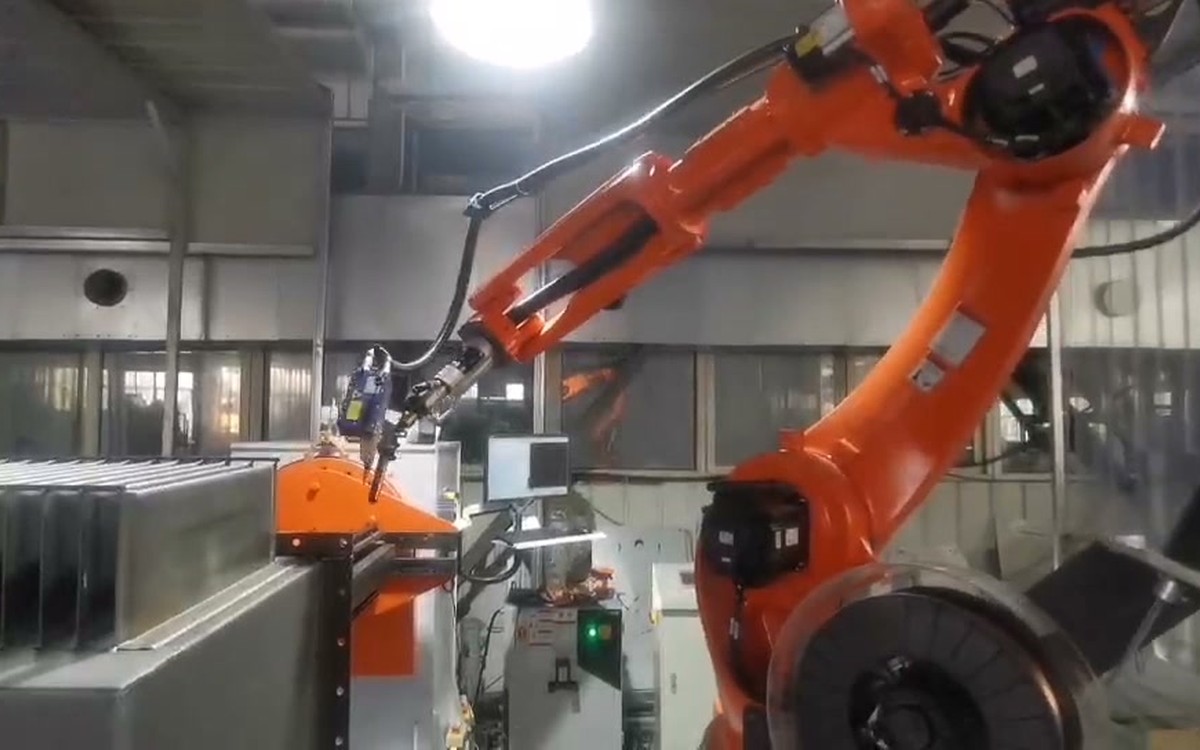
Stačiakampės talpyklos
Peržiūrėkite šoninių sienelių siūles, kampus, gofruotas dalis ir orientaciją, reikalingą stabiliai prieigai prie degiklio.
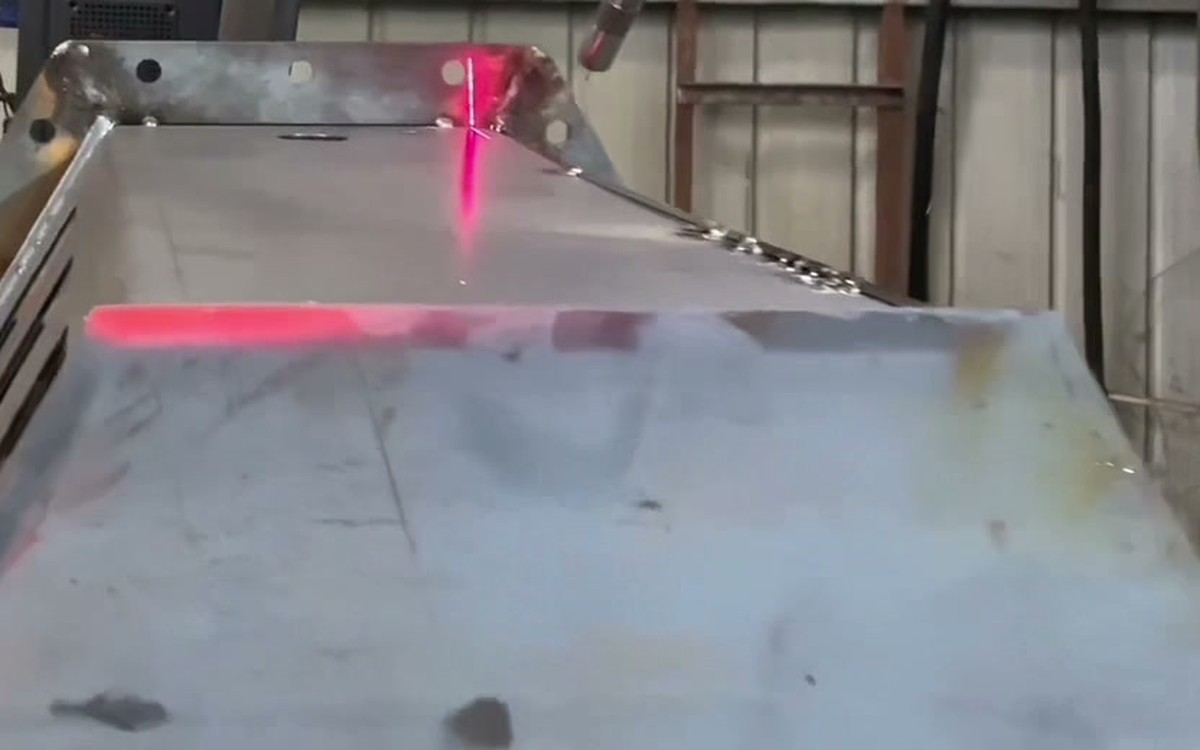
Trikampiai tankai
Plano kelio generavimas, lazerinė lokalizacija ir prieiga aplink besikeičiančius paviršius ir vidinę geometriją.
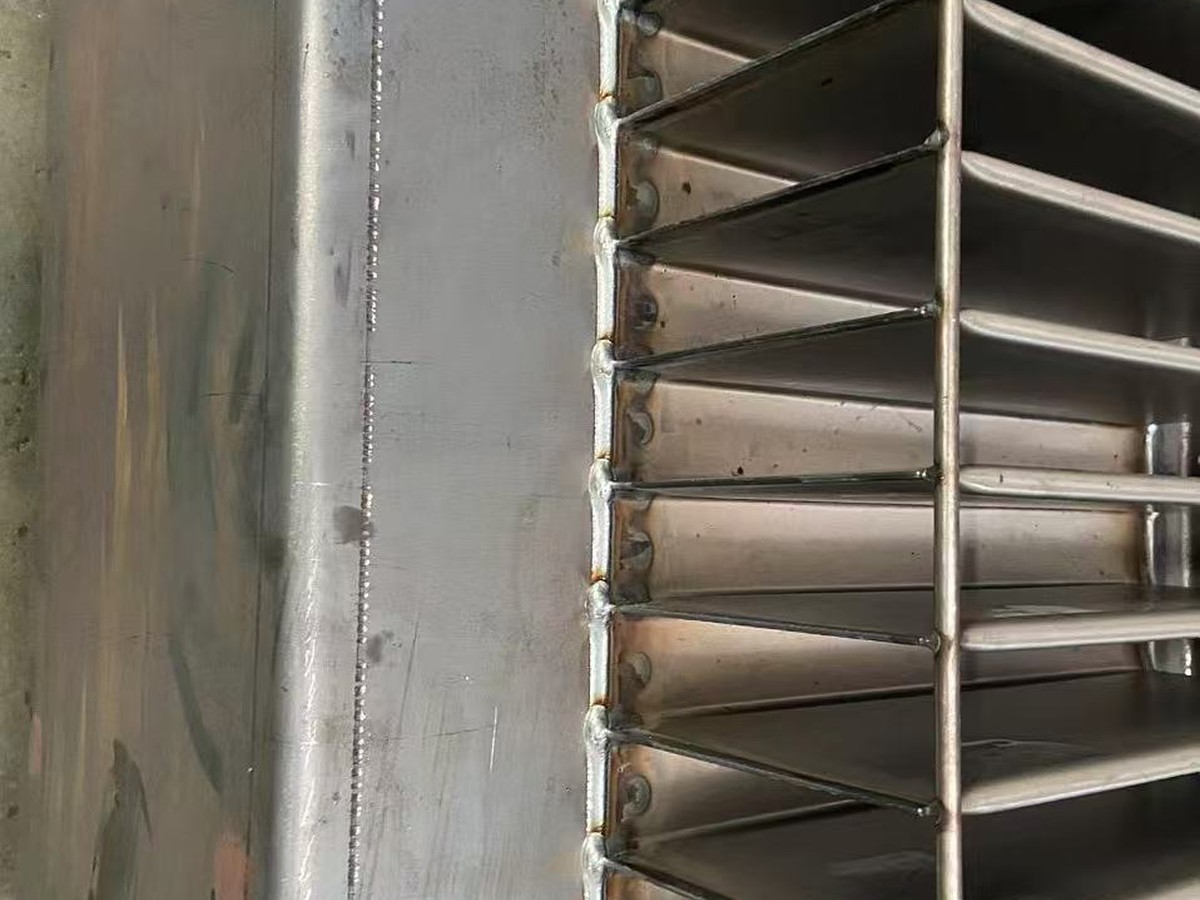
Gofruotų sienelių talpyklos
Atskirkite ištisines sienelių siūles nuo briaunų galų jungčių ir išlaikykite suvirinimo trajektoriją sulygiuotą per pasikartojančią geometriją.
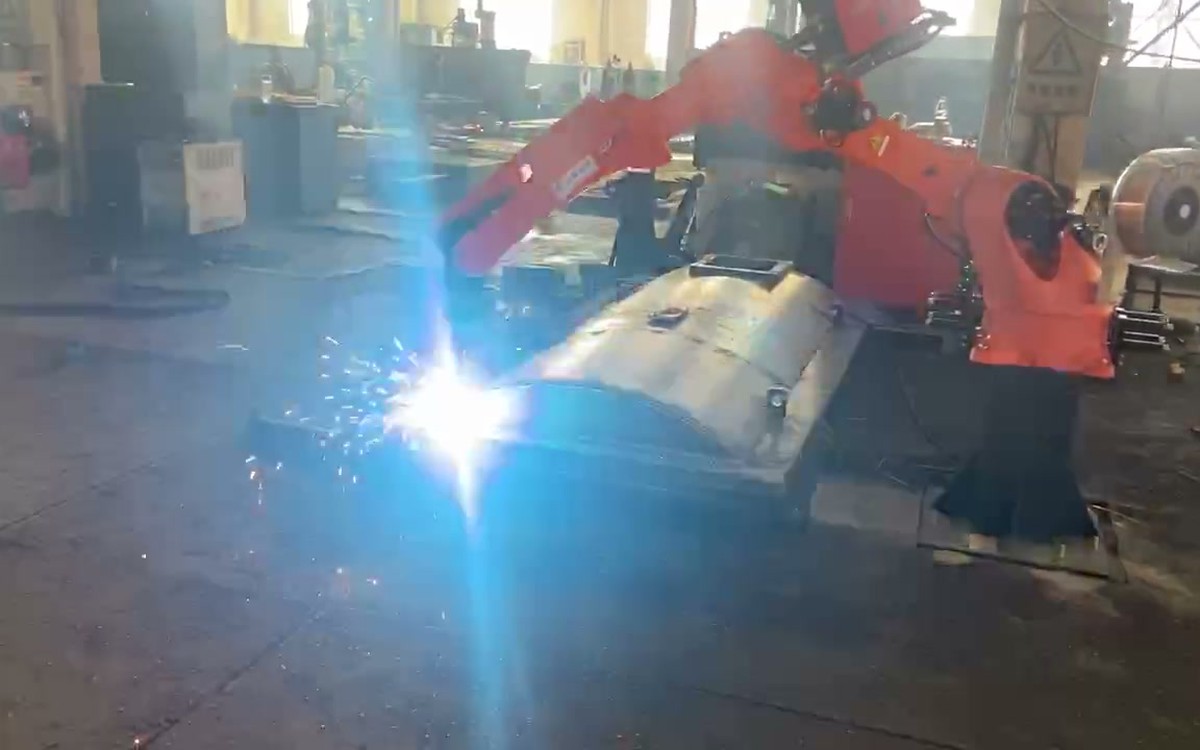
Cisternų dangčiai
Peržiūrėkite lenktas dangtelio siūles, angas, flanšus ir pasirinktam dangtelio dizainui reikalingą tvirtinimo detalių orientaciją.
Paverskite bako surinkimą stebimais suvirinimo etapais
Procesas yra suskirstytas į ruošinio etapus, todėl roboto prieigą, tvirtinimą ir priėmimą galima patikrinti kiekviename etape, o ne paslėpti po vienu ilgu gamybos aprašymu.
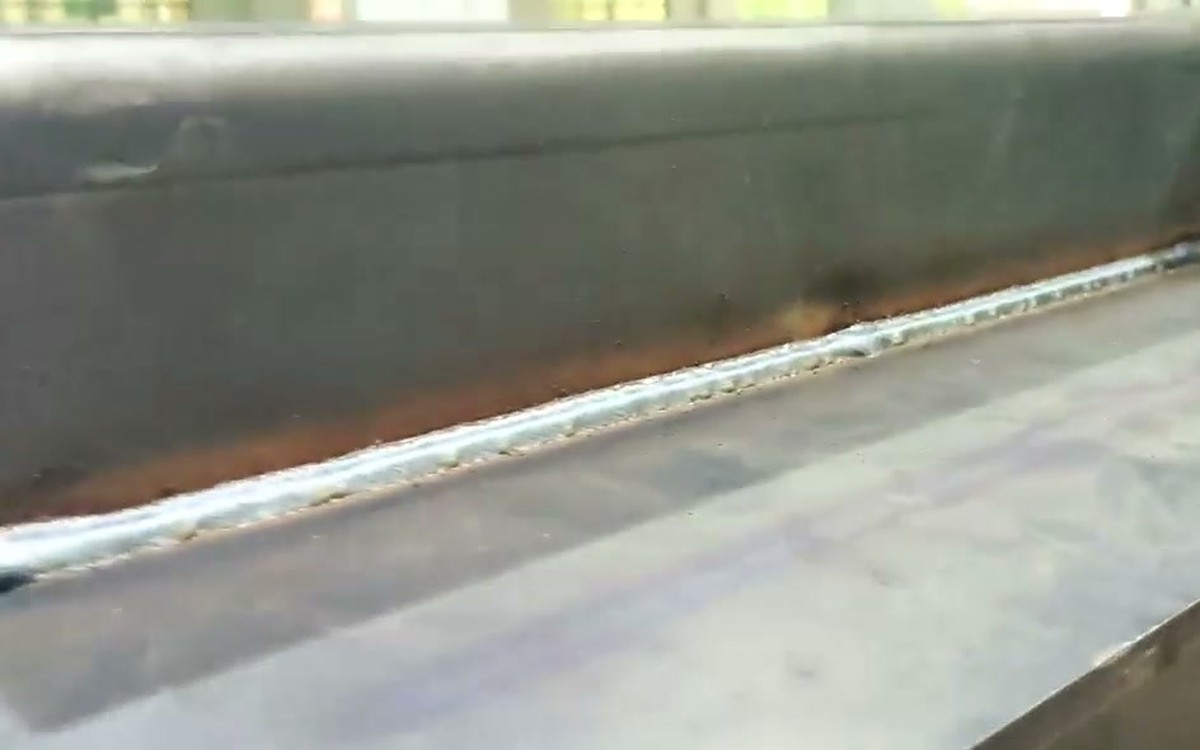
Bako dugno suvirinimas
Nustatykite atskaitos taškus ir užbaikite suplanuotas dugno siūles, kol vėlesnė rezervuaro geometrija neapribos prieigos.
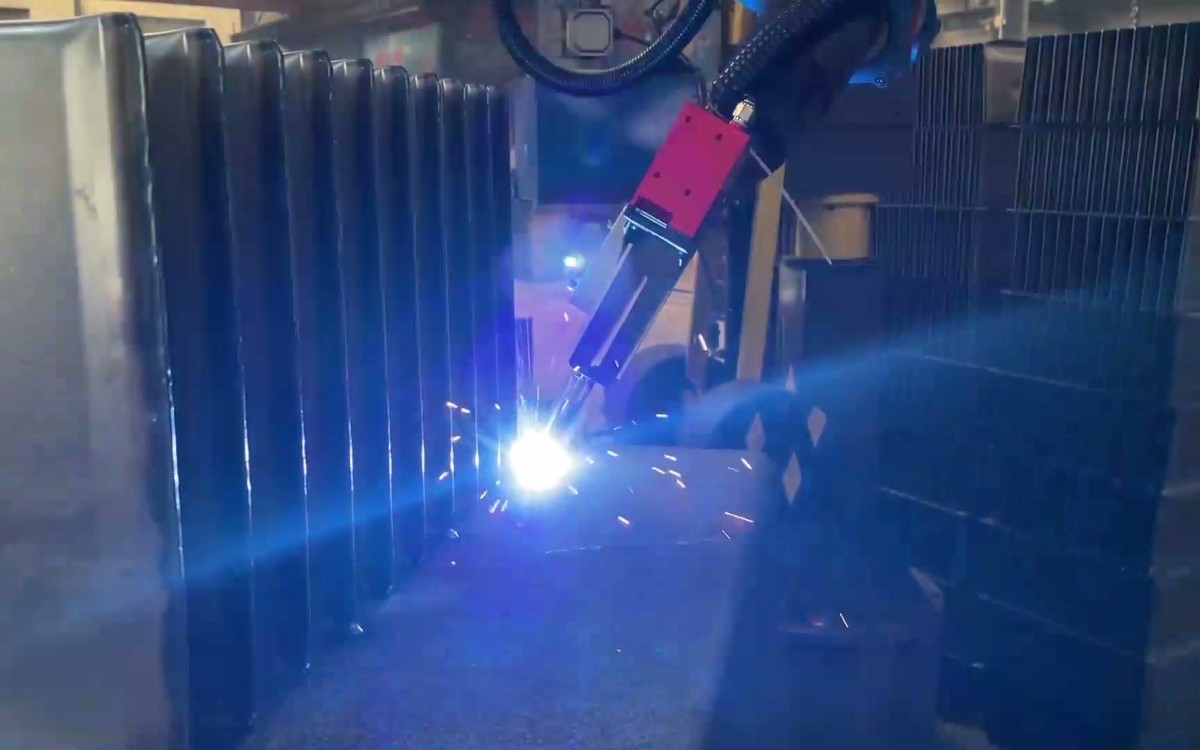
Sienos ir sutvirtinimo briaunos
Koordinuokite sieną, armatūrą ir gofruotas sekcijas naudodami tvirtinimo elementų valdymą ir pasiekiamą suvirinimo orientaciją.
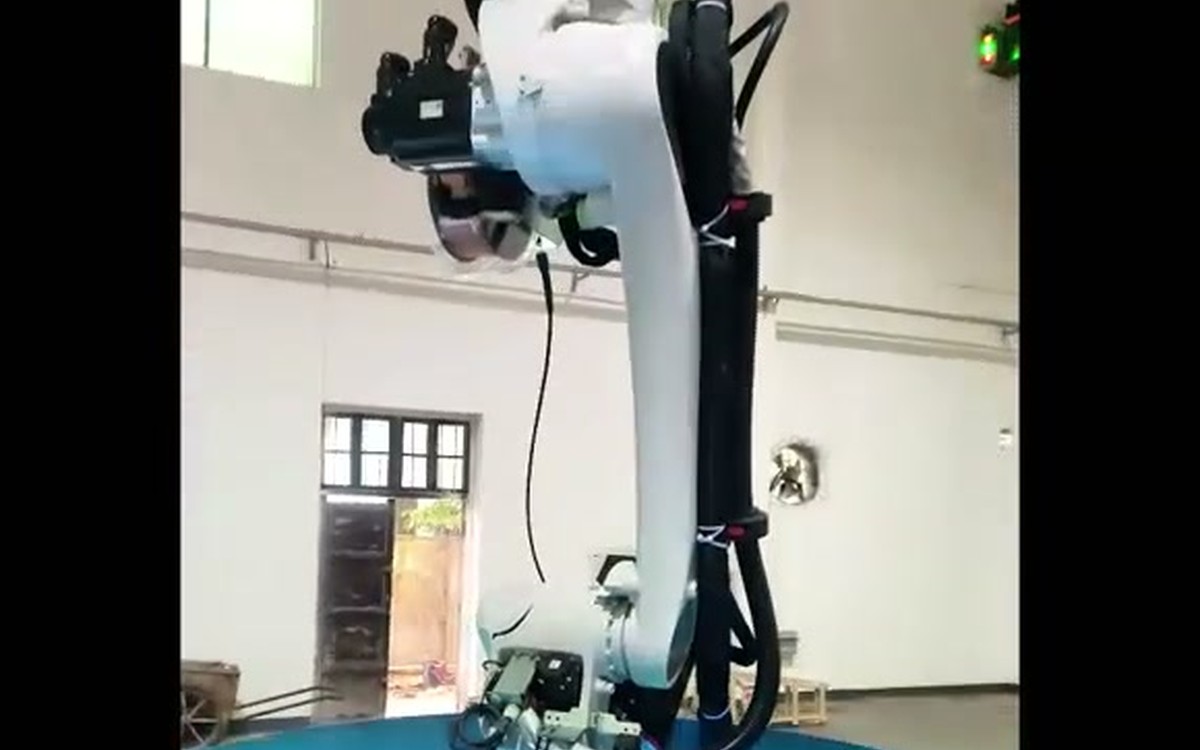
Vidinis suvirinimas
Norėdami pasiekti proceso plane nurodytas vidines siūles, naudokite pasirinktą apverstą, kolonėlės arba judėjimo ašies išdėstymą.
Išorinis suvirinimas, perkėlimas ir vidinis suvirinimas
Užtikrinkite, kad rankiniai ir automatiniai etapai būtų matomi nuo suvirinimo ir paletavimo iki perkėlimo AGV, iškrovimo kranu, remontinio suvirinimo ir sandarumo bandymo.
Visą degalų baką ir sutvirtinimo šonkaulius reikia rankiniu būdu suvirinti taškiniu būdu ir padėti į tam skirtą vietą ant specialaus padėklo.
Specialus padėklas dedamas ant tam skirto padėklų stelažo ir laukia, kol AGV jį perkels į išorinės suvirinimo stoties robotą visiškam suvirinimui.
Užbaigus išorinį suvirinimą, AGV perkels jį į vidinės suvirinimo stoties robotą, kad būtų atliktas visiškas vidinis suvirinimas.
Baigus vidinį suvirinimą, AGV transporteris jį perkelia į iškrovimo vietą, o rankiniu kranu nuimamas degalų bakas pastatomas remontinio suvirinimo zonoje, tada atliekamas rankinio remontinio suvirinimo sandarumo bandymas. AGV automatiškai grįžta į pakrovimo zoną laukti.
Apibrėžkite kiekvieną komponentą pagal jo funkciją
Galutinis įrangos sąrašas yra skirtas konkrečiam projektui. Šie komponentų vaidmenys rodo, ką reikia suderinti prieš patvirtinant modelius, kiekius ir našumo vertes.
| Komponentas | Atsakomybė paraiškoje |
|---|---|
| Suvirinimo robotas ir procesų paketas | Išlaikykite užprogramuotą degiklio trajektoriją ir pasirinktą dujų lanko suvirinimo procesą aplink apibrėžtas jungtis. |
| Lazerinis siūlių lokalizavimas arba sekimas | Raskite suvirinimo ypatybes ir pakoreguokite atramos kelią ten, kur sutarta pritaikymo sąlyga reikalauja matavimo. |
| Kolona, portalas arba judėjimo ašis | Praplėskite prieigą per bako paviršius ir į vidinį suvirinimo apvalkalą. |
| Pozicionierius ir specialus įtaisas | Laikykite baką pagal sutartus atskaitos taškus ir pateikite siūles tinkama kryptimi. |
| Padėklų ir AGV srautas | Ruošinį perkelkite tarp pakrovimo, išorinio suvirinimo, vidinio suvirinimo ir iškrovimo padėčių. |
| Valdikliai ir saugos riba | Koordinatinis judėjimas, blokavimai, atkūrimo būsenos ir galutinė saugoma veikimo sritis. |
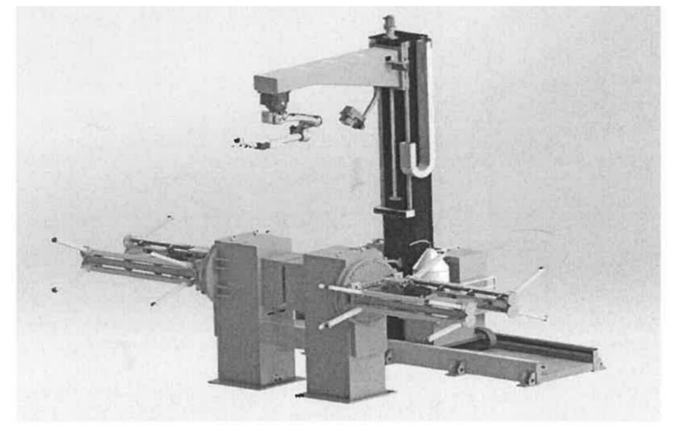
Nuotėkio bandymas yra gamybos plano dalis
Neatskirti suvirinimo nuo sandarumo patikrinimo
Esamame darbo eigoje rankinis remontinis suvirinimas ir sandarumo bandymas atliekamas po iškrovimo. Todėl projekte turėtų būti apibrėžta, kaip registruojama suvirinimo siūlės išvaizda, siūlės tęstinumas, matmenų reikalavimai, remonto išdėstymas ir sandarumo bandymai.
Bandymo metodas, slėgis, trukmė ir priėmimo įrašai apibrėžiami kartu su kliento specifikacija ir patvirtintais projekto dokumentais.
Reikia atlikti išorinio ir vidinio suvirinimo darbų apžvalgą?
Atsiųskite rezervuaro brėžinį, jungčių seką, pakrovimo būdą, priėmimo planą ir turimą grindų plotą.
Aiškiai nurodykite automatizavimo ribas
Pirmoji paraiškos peržiūra
Prieš pasirinkdami įrangą, pradėkite nuo bako, jungčių, montavimo ir priėmimo metodo.
Integruota architektūra
Koordinuokite roboto prieigą, jutiklius, padėties nustatymo įrenginius, judėjimo ašis ir medžiagų srautą vienoje sistemoje.
Patvirtinimu pagrįsti tikslai
Susieti ciklo, suvirinimo ir perjungimo taikinius su realiomis dalimis ir sutarta bandymo riba.
Išvalyti rankinius veiksmus
Taškų suvirinimo, krano kėlimo, remontinio suvirinimo ir nuotėkių bandymo darbai turi būti matomi.
Transformatoriaus bako suvirinimo klausimai
Kokius transformatorinių bakų tipus gali aprėpti ši automatizavimo koncepcija?
Sprendimą galima peržiūrėti stačiakampėms, trikampėms, gofruotoms sienelėms talpykloms ir talpyklų dangčiams. Galutinis padengimas priklauso nuo brėžinio, siūlių plano, tvirtinimo detalių koncepcijos ir pasiekiamos suvirinimo orientacijos.
Kaip sujungtos išorinės ir vidinės suvirinimo stotys?
Darbo eigai naudojamas specialus padėklas ir AGV perkėlimas. AGV perkelia baką į išorinio suvirinimo vietą, perkelia jį į vidinio suvirinimo vietą, o tada perkelia į iškrovimo vietą prieš atliekant remontinį suvirinimą ir sandarumo patikrinimą.
Ar naujo tipo bakui reikia visiškai iš naujo apmokyti?
Nebūtinai. Programavimas neprisijungus, siūlių mazgų skenavimas ir lazerinė lokalizacija gali sumažinti mokymo darbą ląstelėje, tačiau rezultatas priklauso nuo modelio kokybės, įtaisų pakartojamumo, kalibravimo, jutimo ir sutartos perjungimo apimties.
Kaip po suvirinimo patikrinamas sandarumas?
Procesas apima rankinį remonto-suvirinimo ir sandarumo bandymo etapą po iškrovimo. Bandymo metodą, slėgį, trukmę, priėmimo ribą ir įrašų formatą turi apibrėžti patvirtintas klientas ir projekto reikalavimai.
Ką turėčiau pateikti paraiškos peržiūrai?
Atsiųskite rezervuaro brėžinį, jungčių žemėlapį, medžiagą ir storį, sujungimo ir suvirinimo sąlygas, numatomus variantus, apkrovos metodą, tikslinio našumo apibrėžimą, patikrinimo ir sandarumo bandymo planą, komunalines paslaugas ir turimą grindų plotą.
Pradėkime nuo transformatoriaus bako brėžinio
EVST gali naudoti ruošinio, siūlių sekos, medžiagų srauto ir priėmimo planą, kad peržiūrėtų praktinę išorinio ir vidinio suvirinimo architektūrą prieš nustatant projektui būdingus parametrus.