Pagal užsakymą gaminamos linijinio judėjimo sistemos

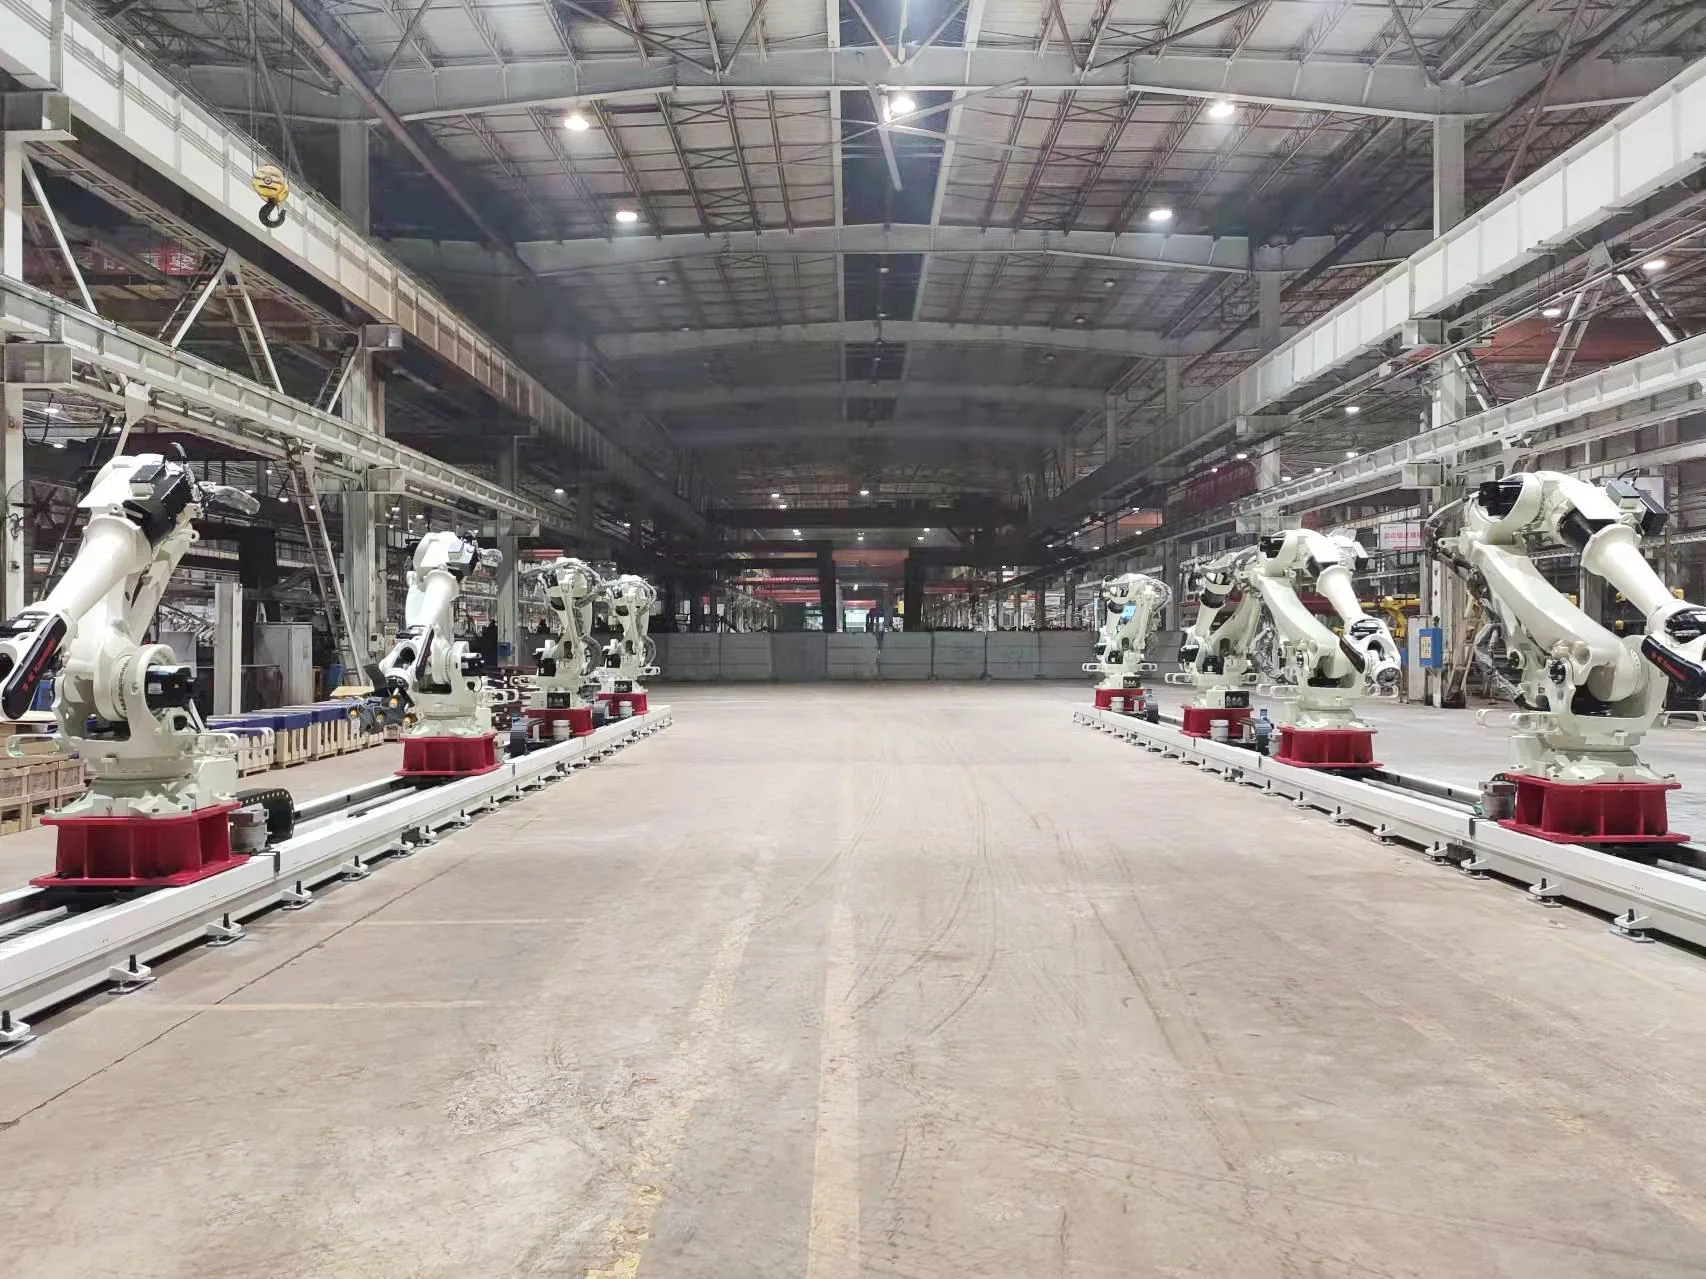
Robotų takelis – 7-osios ašies robotų perkėlimo įrenginiai (RTU)

Išplėskite roboto darbo diapazoną tarp mašinų, stočių ar ilgų ruošinių. EVST projektuoja antžeminius, dangaus ir santvarinius robotų takus, atsižvelgdamas į jūsų roboto judėjimą, apkrovą, darbo ciklą, aplinką ir vietos sąlygas.

Individualiai kiekvienam projektui pritaikyta Žemės, dangaus ir santvarų išdėstymai Antžeminės trasos konfigūracijos iki 6,000 kg vardinės vagono apkrovos

Kas tai yra

Pridėkite prie savo roboto koordinuotą tiesinę ašį

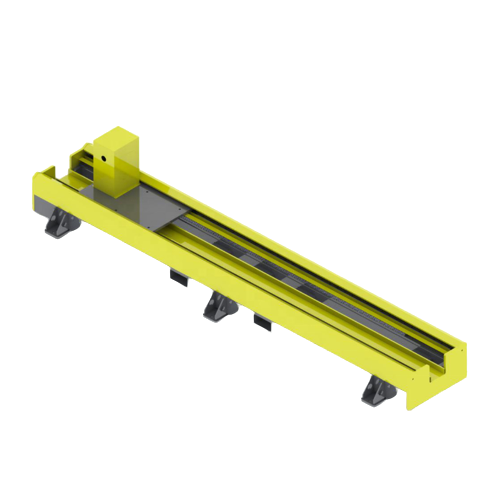
Roboto takelis yra varoma tiesinė ašis, kuri perneša pramoninį robotą tarp darbo pozicijų. Dar vadinama 7-osios ašies roboto perkėlimo įrenginiu, ji išplečia roboto darbinį apvalkalą, kad vienas robotas galėtų aptarnauti ilgas detales, kelias mašinas ar atskiras procesų stotis. Ant grindų montuojamos versijos taip pat žinomos kaip antžeminis bėgelis arba grindų bėgelis.

Produktų šeima

Pasirinkite darbo vietai tinkamą išdėstymą

Trasos konstrukcija parenkama atsižvelgiant į turimą grindų plotą, prieigą prie ruošinio, roboto orientaciją ir proceso kelią. Antžeminės, oro ir santvarinės sistemos projektuojamos atsižvelgiant į robotą, sumontuotą masę ir projekto sąlygas.

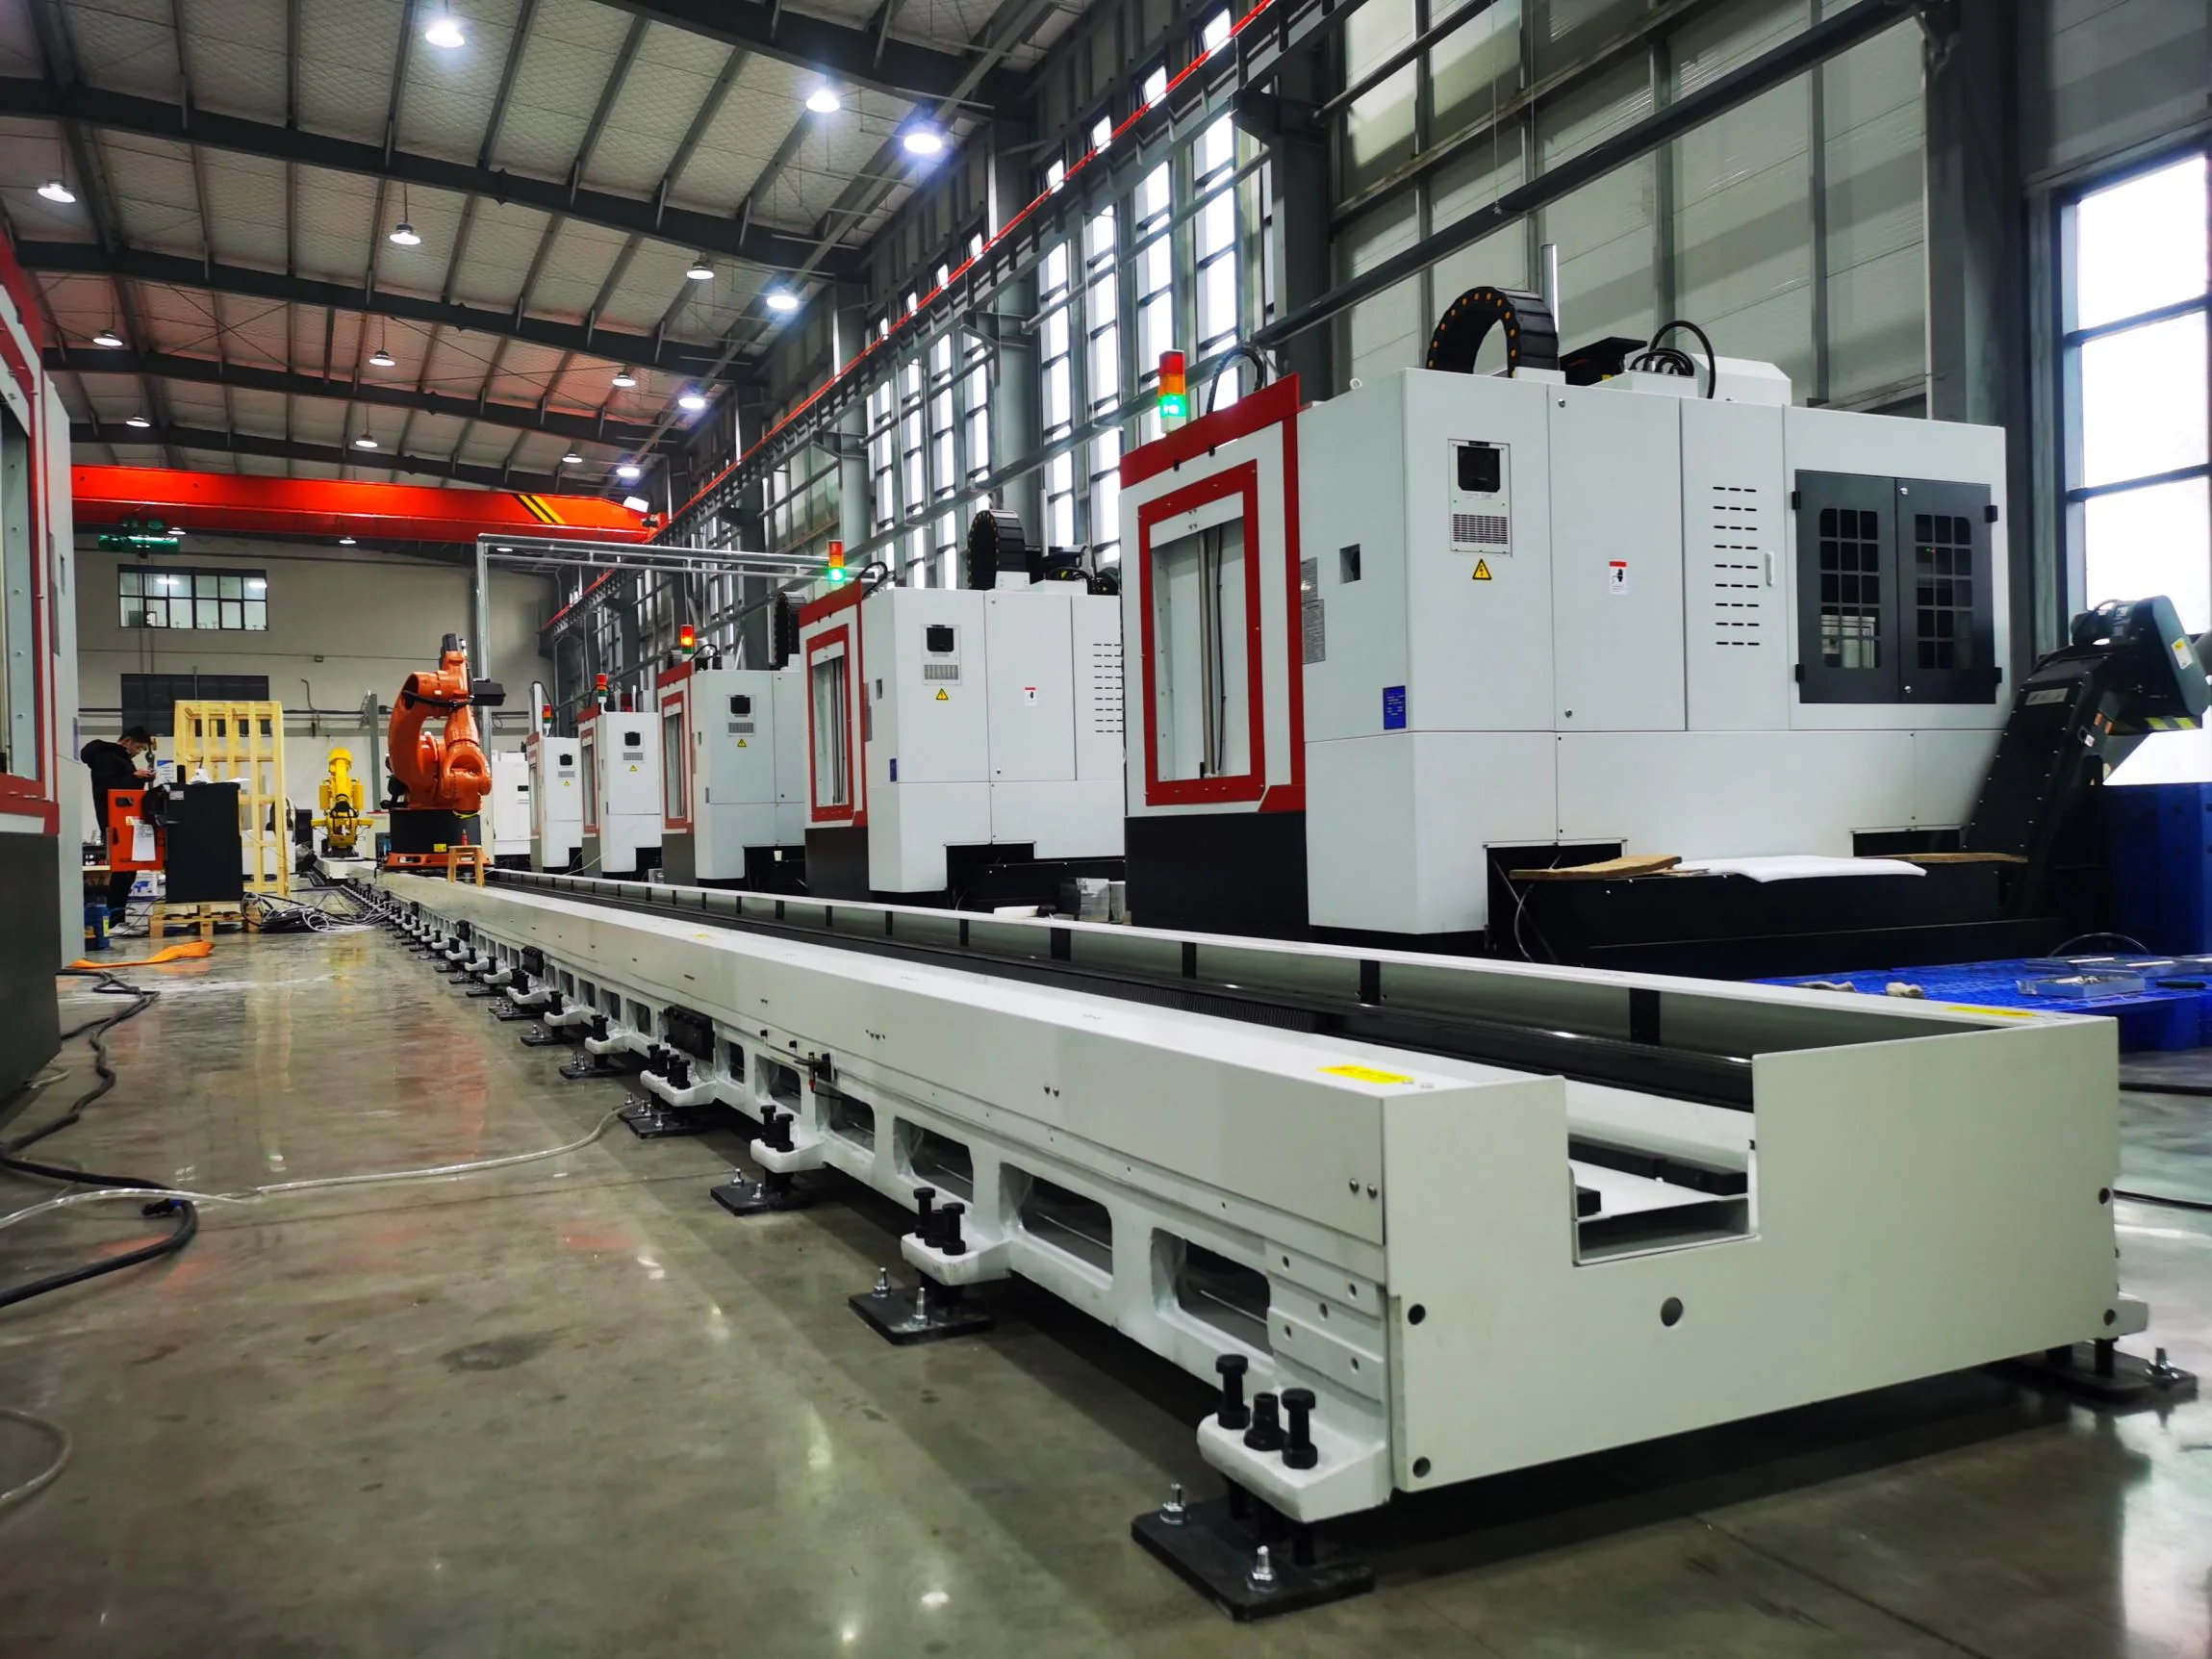
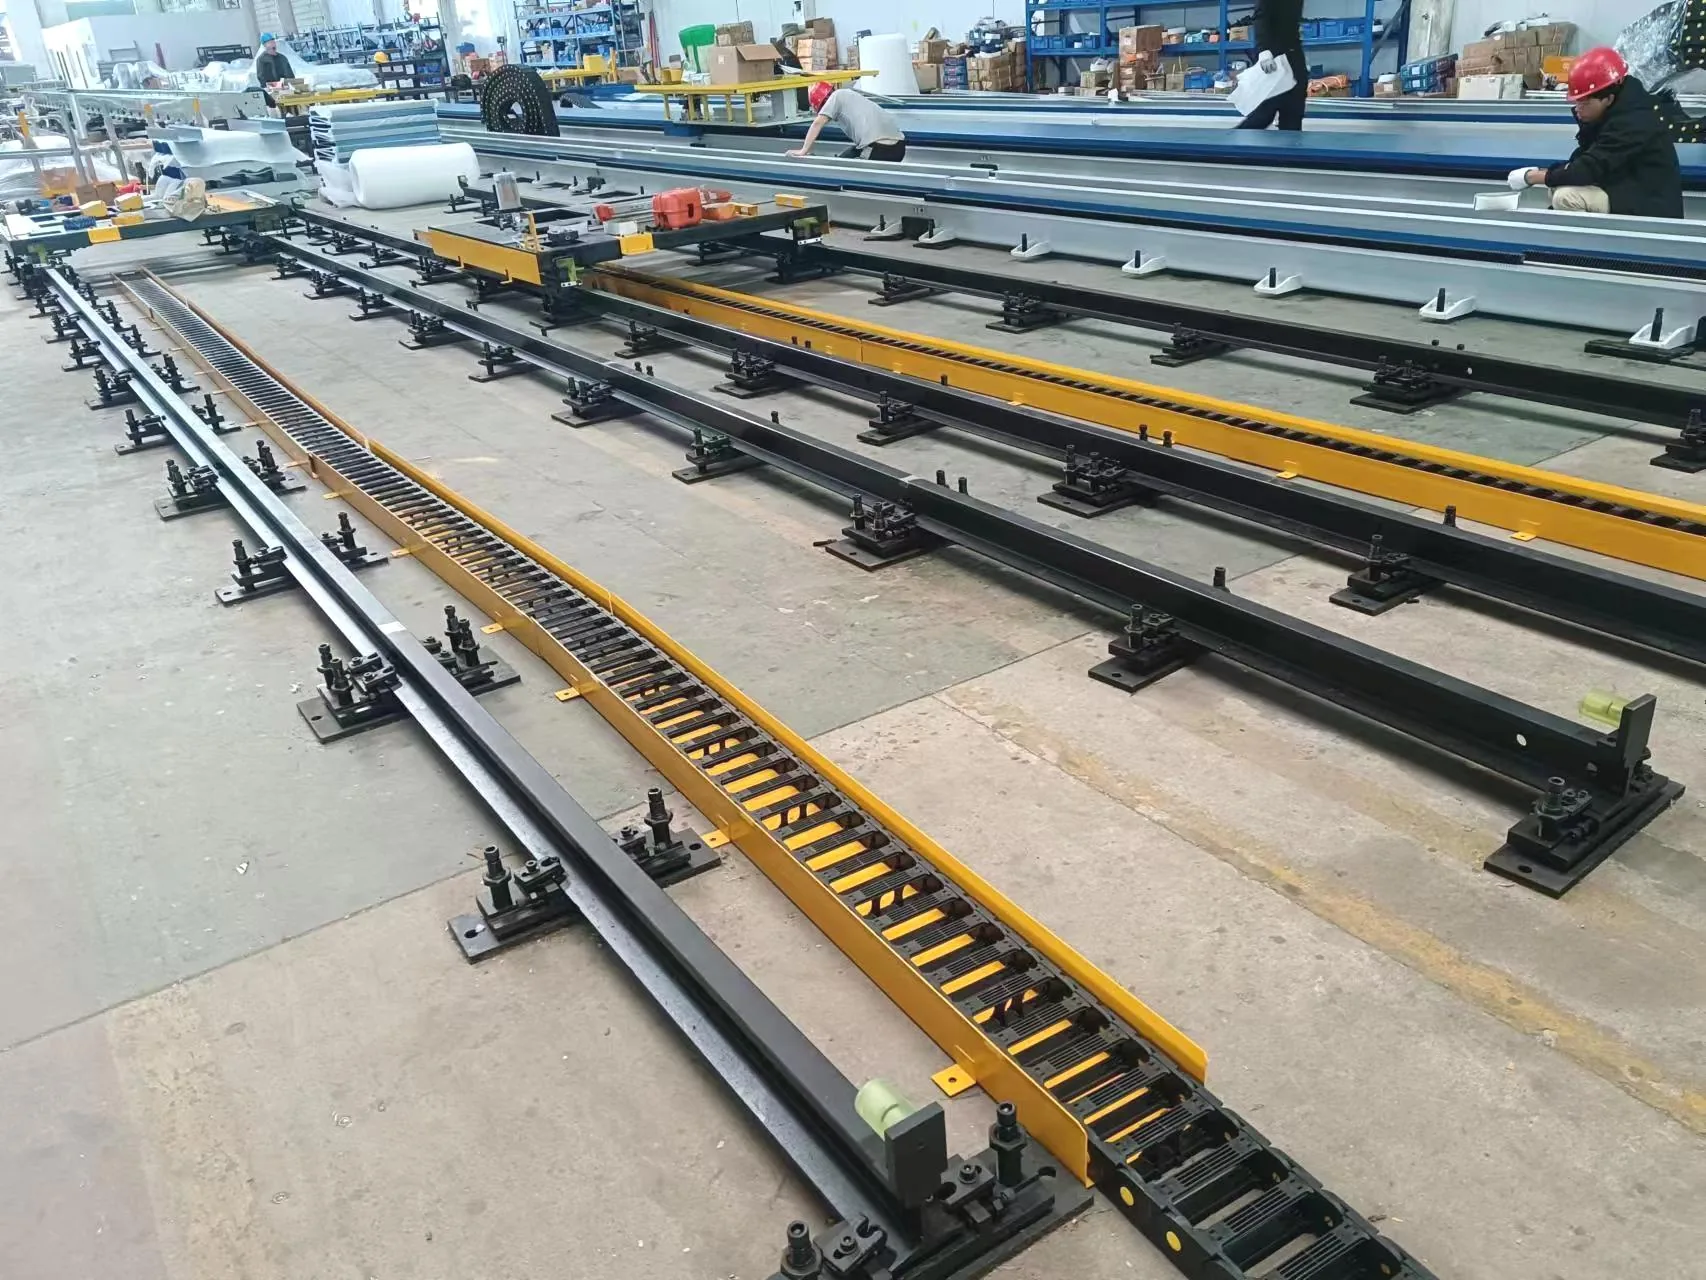
Dirbtuvėse surenkami ant žemės montuojami robotų bėgiai

Antžeminis bėgis

Ground Rail (grindyse montuojamas bėgis)

Praktiškas roboto perkėlimo šalia staklių, įtaisų ar ilgų ruošinių išdėstymas. Projektui nurodyta pagrindo konstrukcija, judėjimas ir apsauga.

Pasirinkite, kai: Prioritetai yra prieinamos paslaugos grindų lygyje ir tiesioginis kelias šalia aparatų.
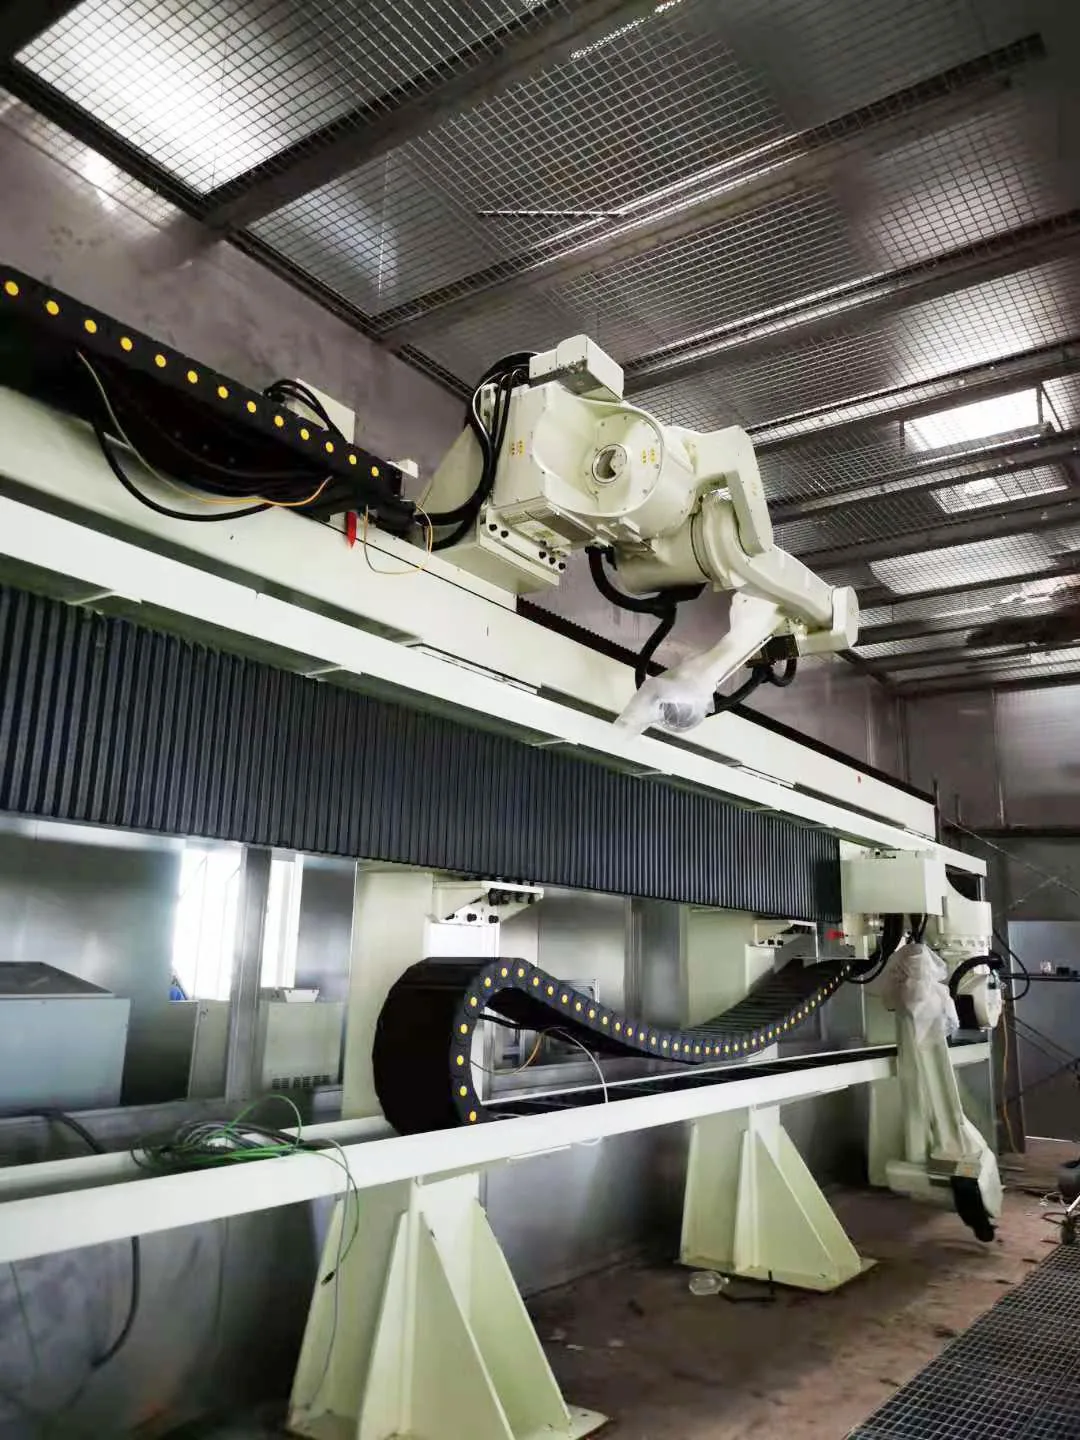
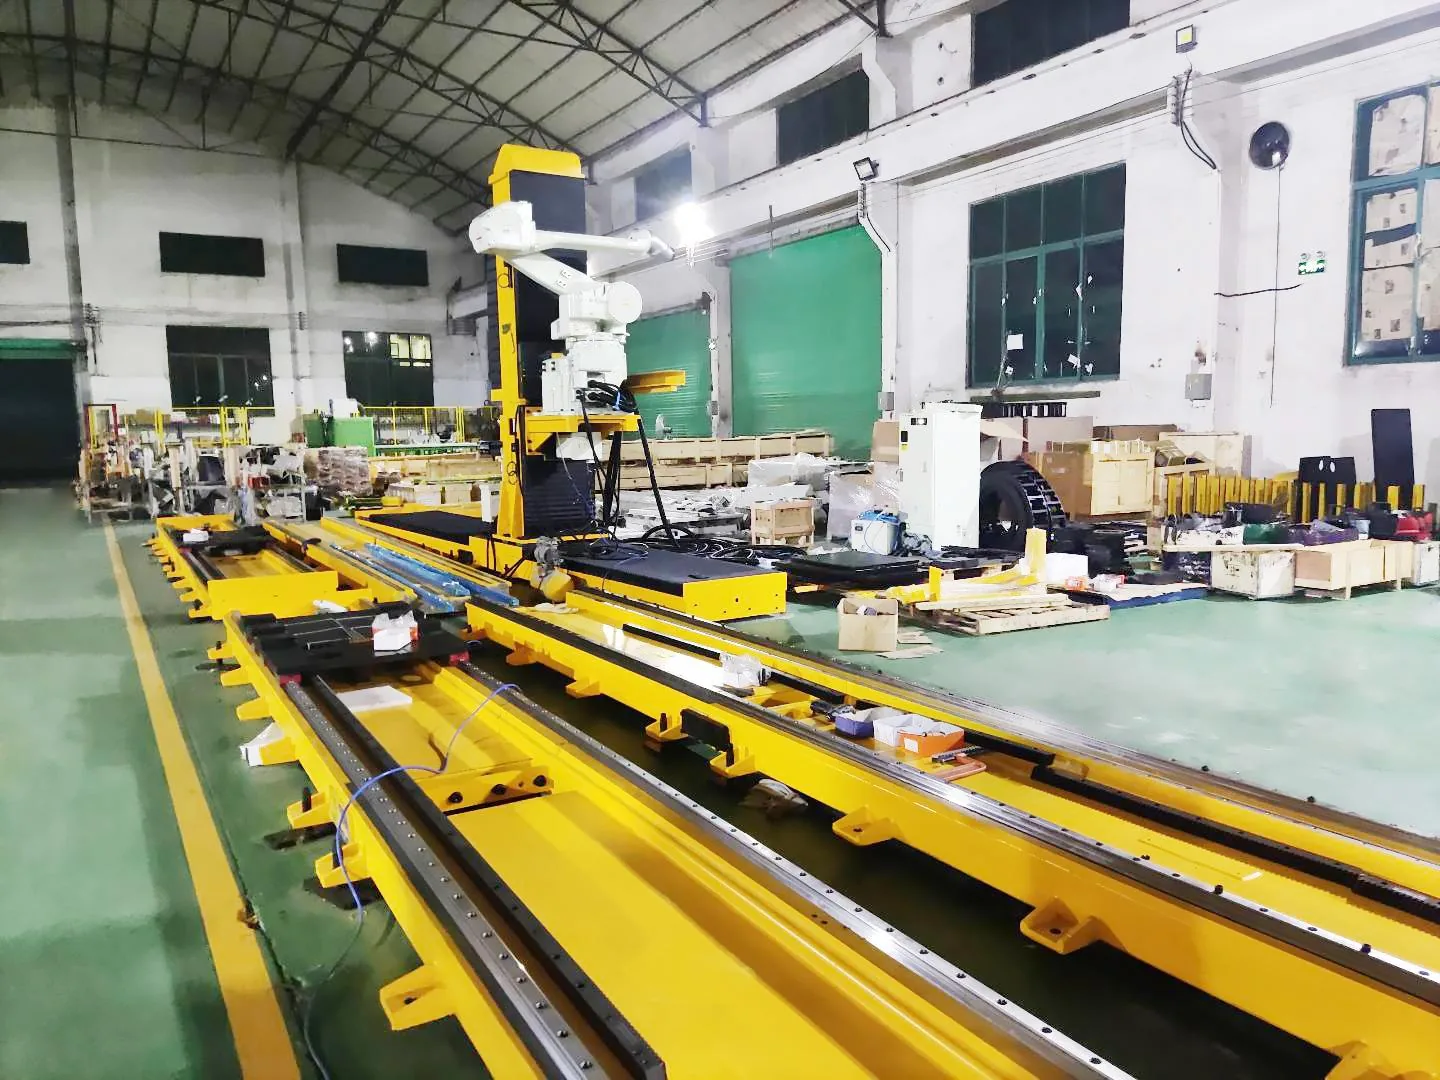
Pakeltas robotų takelis, nešantis robotą virš darbo zonos

Dangaus bėgis

„Sky Rail“ (viršinis geležinkelis / pakeltas bėgis)

Perkelia robotą virš darbo zonos, kad būtų išsaugota prieiga prie grindų arba kad būtų galima pasiekti procesą iš pakeltos padėties. Konstrukcija ir sąsajos yra suprojektuotos specialiai ląstelei.

Pasirinkite, kai: Svarbu atlaisvinti grindų plotą arba priartėti prie proceso iš viršaus.

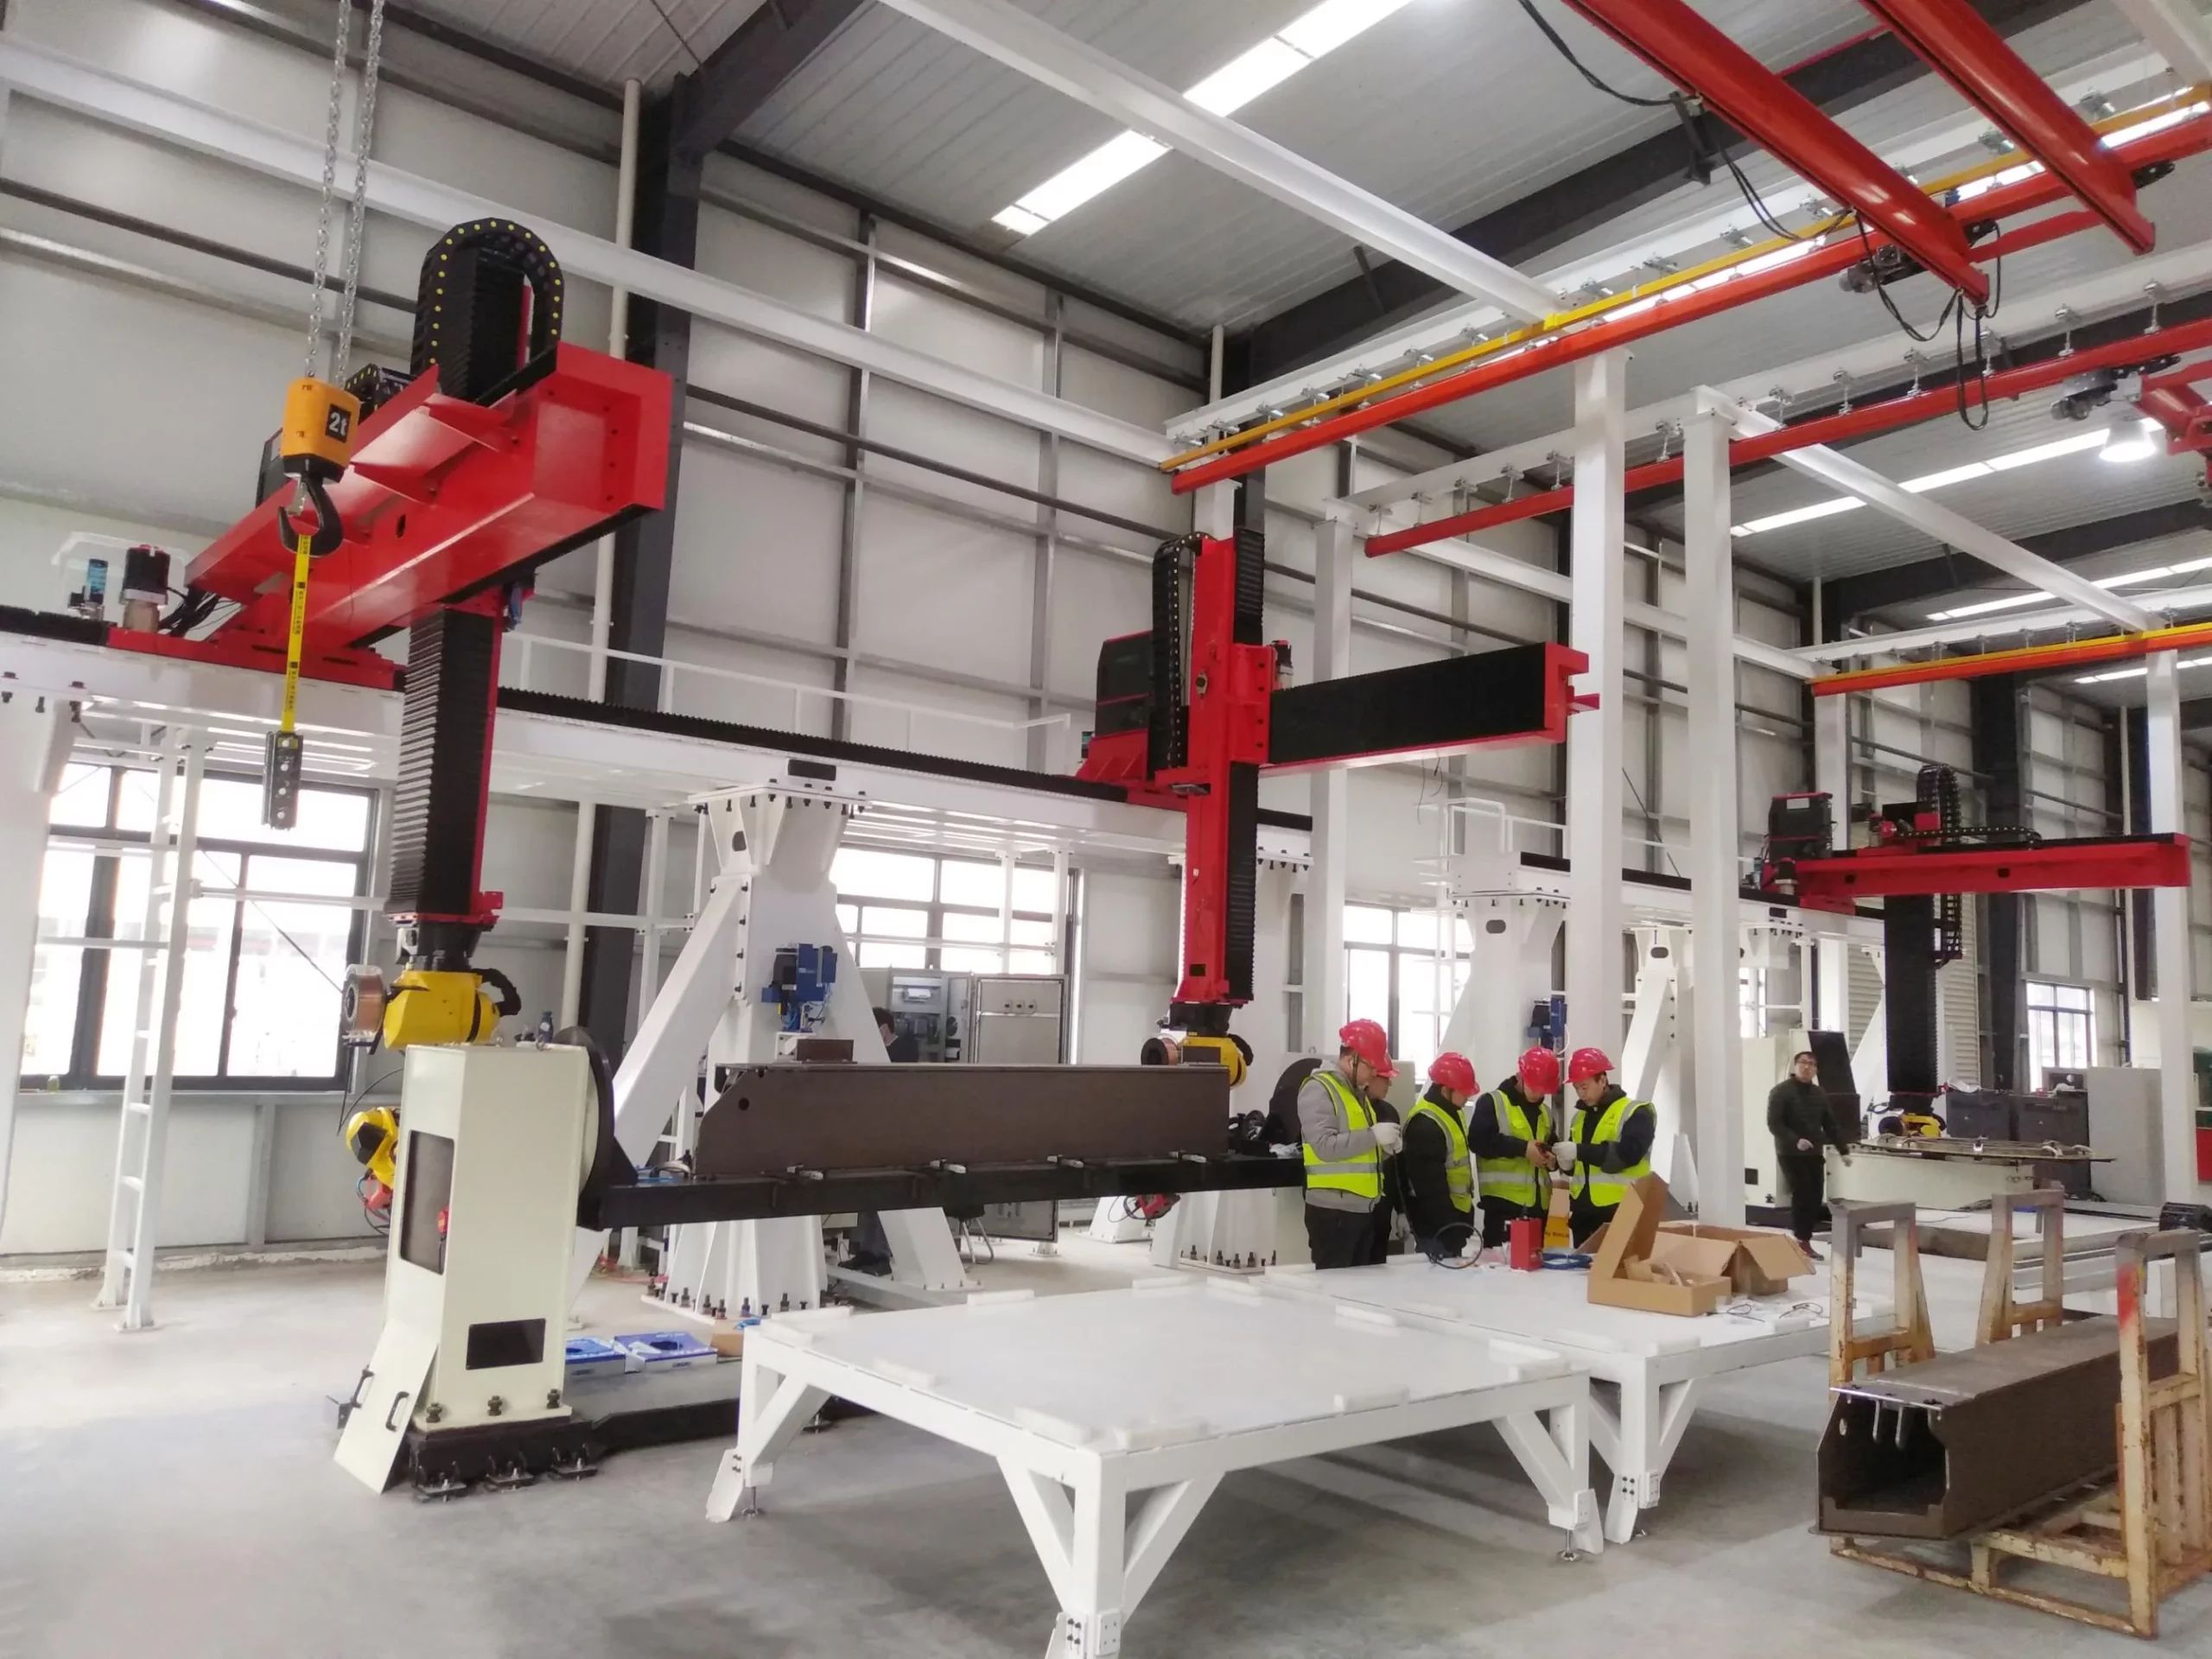
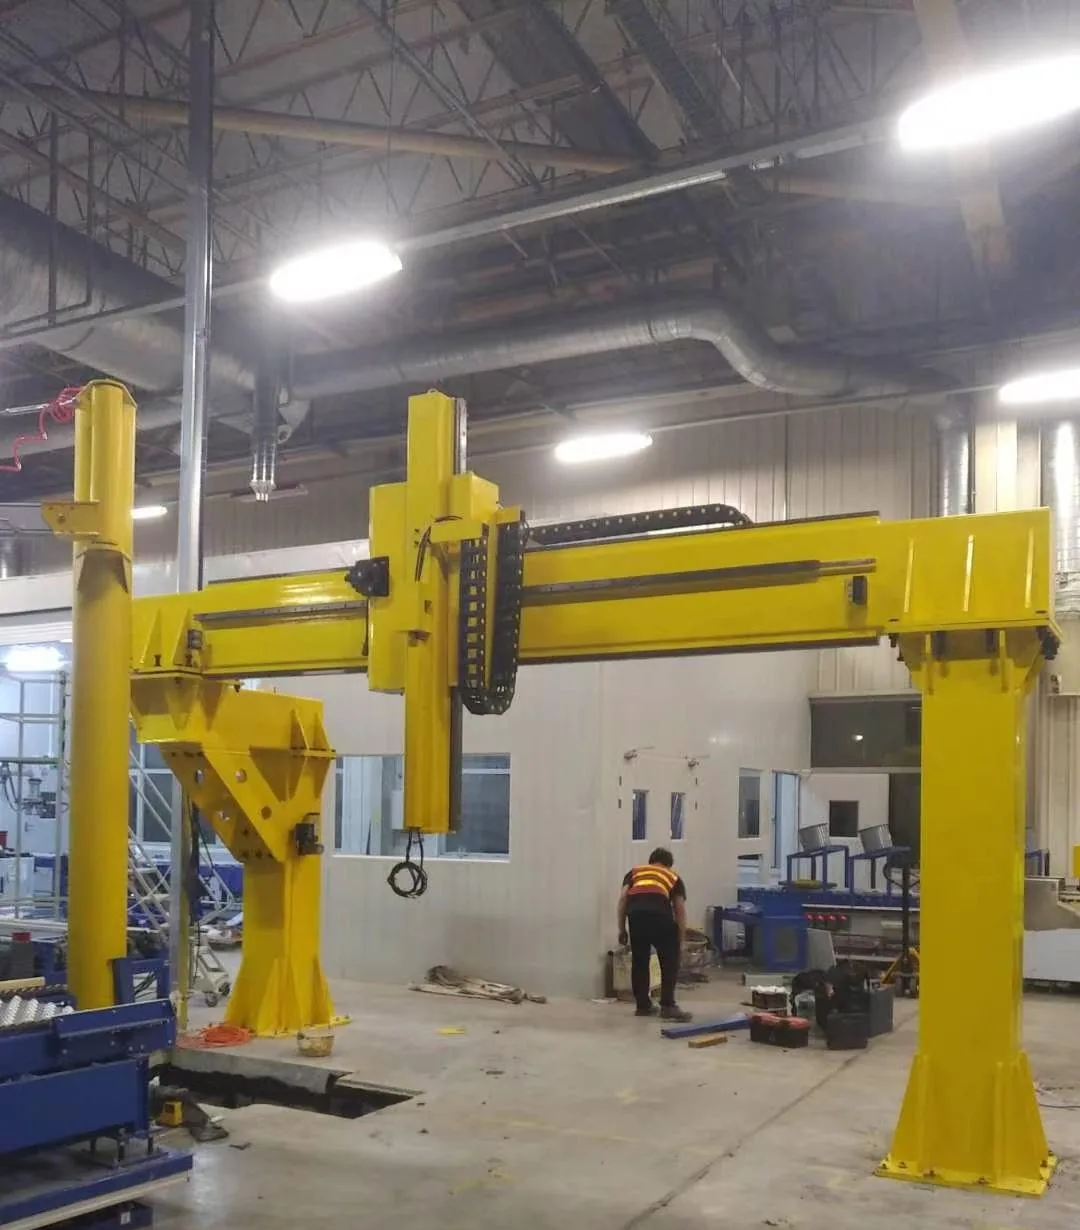
Dirbtuvėse sumontuota santvarinė robotinė bėgių konstrukcija

Santvarinis bėgis

Santvarų ir portalų sistemos

Portalo tipo struktūra didesniems darbo plotams ir konkrečiam pritaikymui pritaikytiems judesių išdėstymams. Tarpatramiai, ašys, sąsajos ir konstrukcinės detalės projektuojamos kiekvienam projektui atskirai.

Pasirinkite, kai: viena žemės ašis negali apimti reikiamo atstumo arba koordinuoto judėjimo daugiau nei vienoje tiesinėje ašyje.

Atrankos procesas

Septyni įėjimai tinkamam konfigūracijos funkcionavimui

Naudingam užklausimui nereikia išsamios specifikacijos. Pradėkite nuo eksploatavimo reikalavimų ir turimos informacijos apie vietą; tada bėgių dydį galima parinkti pagal įrengtą masę.

Taikymas ir ruošinys

Aprašykite procesą, detalės dydį, stotis ir kaip robotas turi atlikti darbą.

Robotas ir sumontuota masė

Pateikite roboto markę / modelį, roboto korpuso masę, ant vežimėlio sumontuotą kėliklį arba tvirtinimo elementus ir riešo naudingąją apkrovą.

Kelionės ir pasiekiamumas

Nurodykite reikiamą efektyvų judėjimo atstumą arba pasidalykite langelio išdėstymu, kad būtų galima atsižvelgti į galinius atstumus ir roboto pagrindo ilgį.

Judėjimo reikalavimas

Pasidalykite tiksliniu greičiu, pakartojamumu, darbo ciklu, sustojimais ir bet kokiu reikalingu koordinavimu su roboto valdikliu.

Montavimo orientacija

Pasirinkite pradinį žemės, pakelto, apversto arba santvaros tipo pastato variantą, atsižvelgdami į prieigos ir proceso geometriją.

Aplinka ir apsauga

Nustatykite dulkes, purslus, skysčius, temperatūrą ir valymo sąlygas, kurios turi įtakos gaubto ir medžiagų pasirinkimui.

Svetainė ir sąsajos

Pateikite pamatų sąlygas, komunalines paslaugas, turimą erdvę, saugos sąsajas ir pristatymo apribojimus.

Struktūra ir apsauga

Konstrukcija atitinka apkrovą ir aplinką

EVST gali sukonfigūruoti suvirintus arba lietus konstrukcinius sprendimus ir pritaikyti išorinę apsaugą prie darbo vietos. Galutinis pasirinkimas priklauso nuo judančios masės, tarpatramio, proceso sąlygų ir priežiūros poreikių.

Visiškai uždari apsauginiai dangčiai
Silfonų apsauga
Languotas viršelis
Pusiau uždara skardos danga
Nestandartinė 304 nerūdijančio plieno konstrukcija
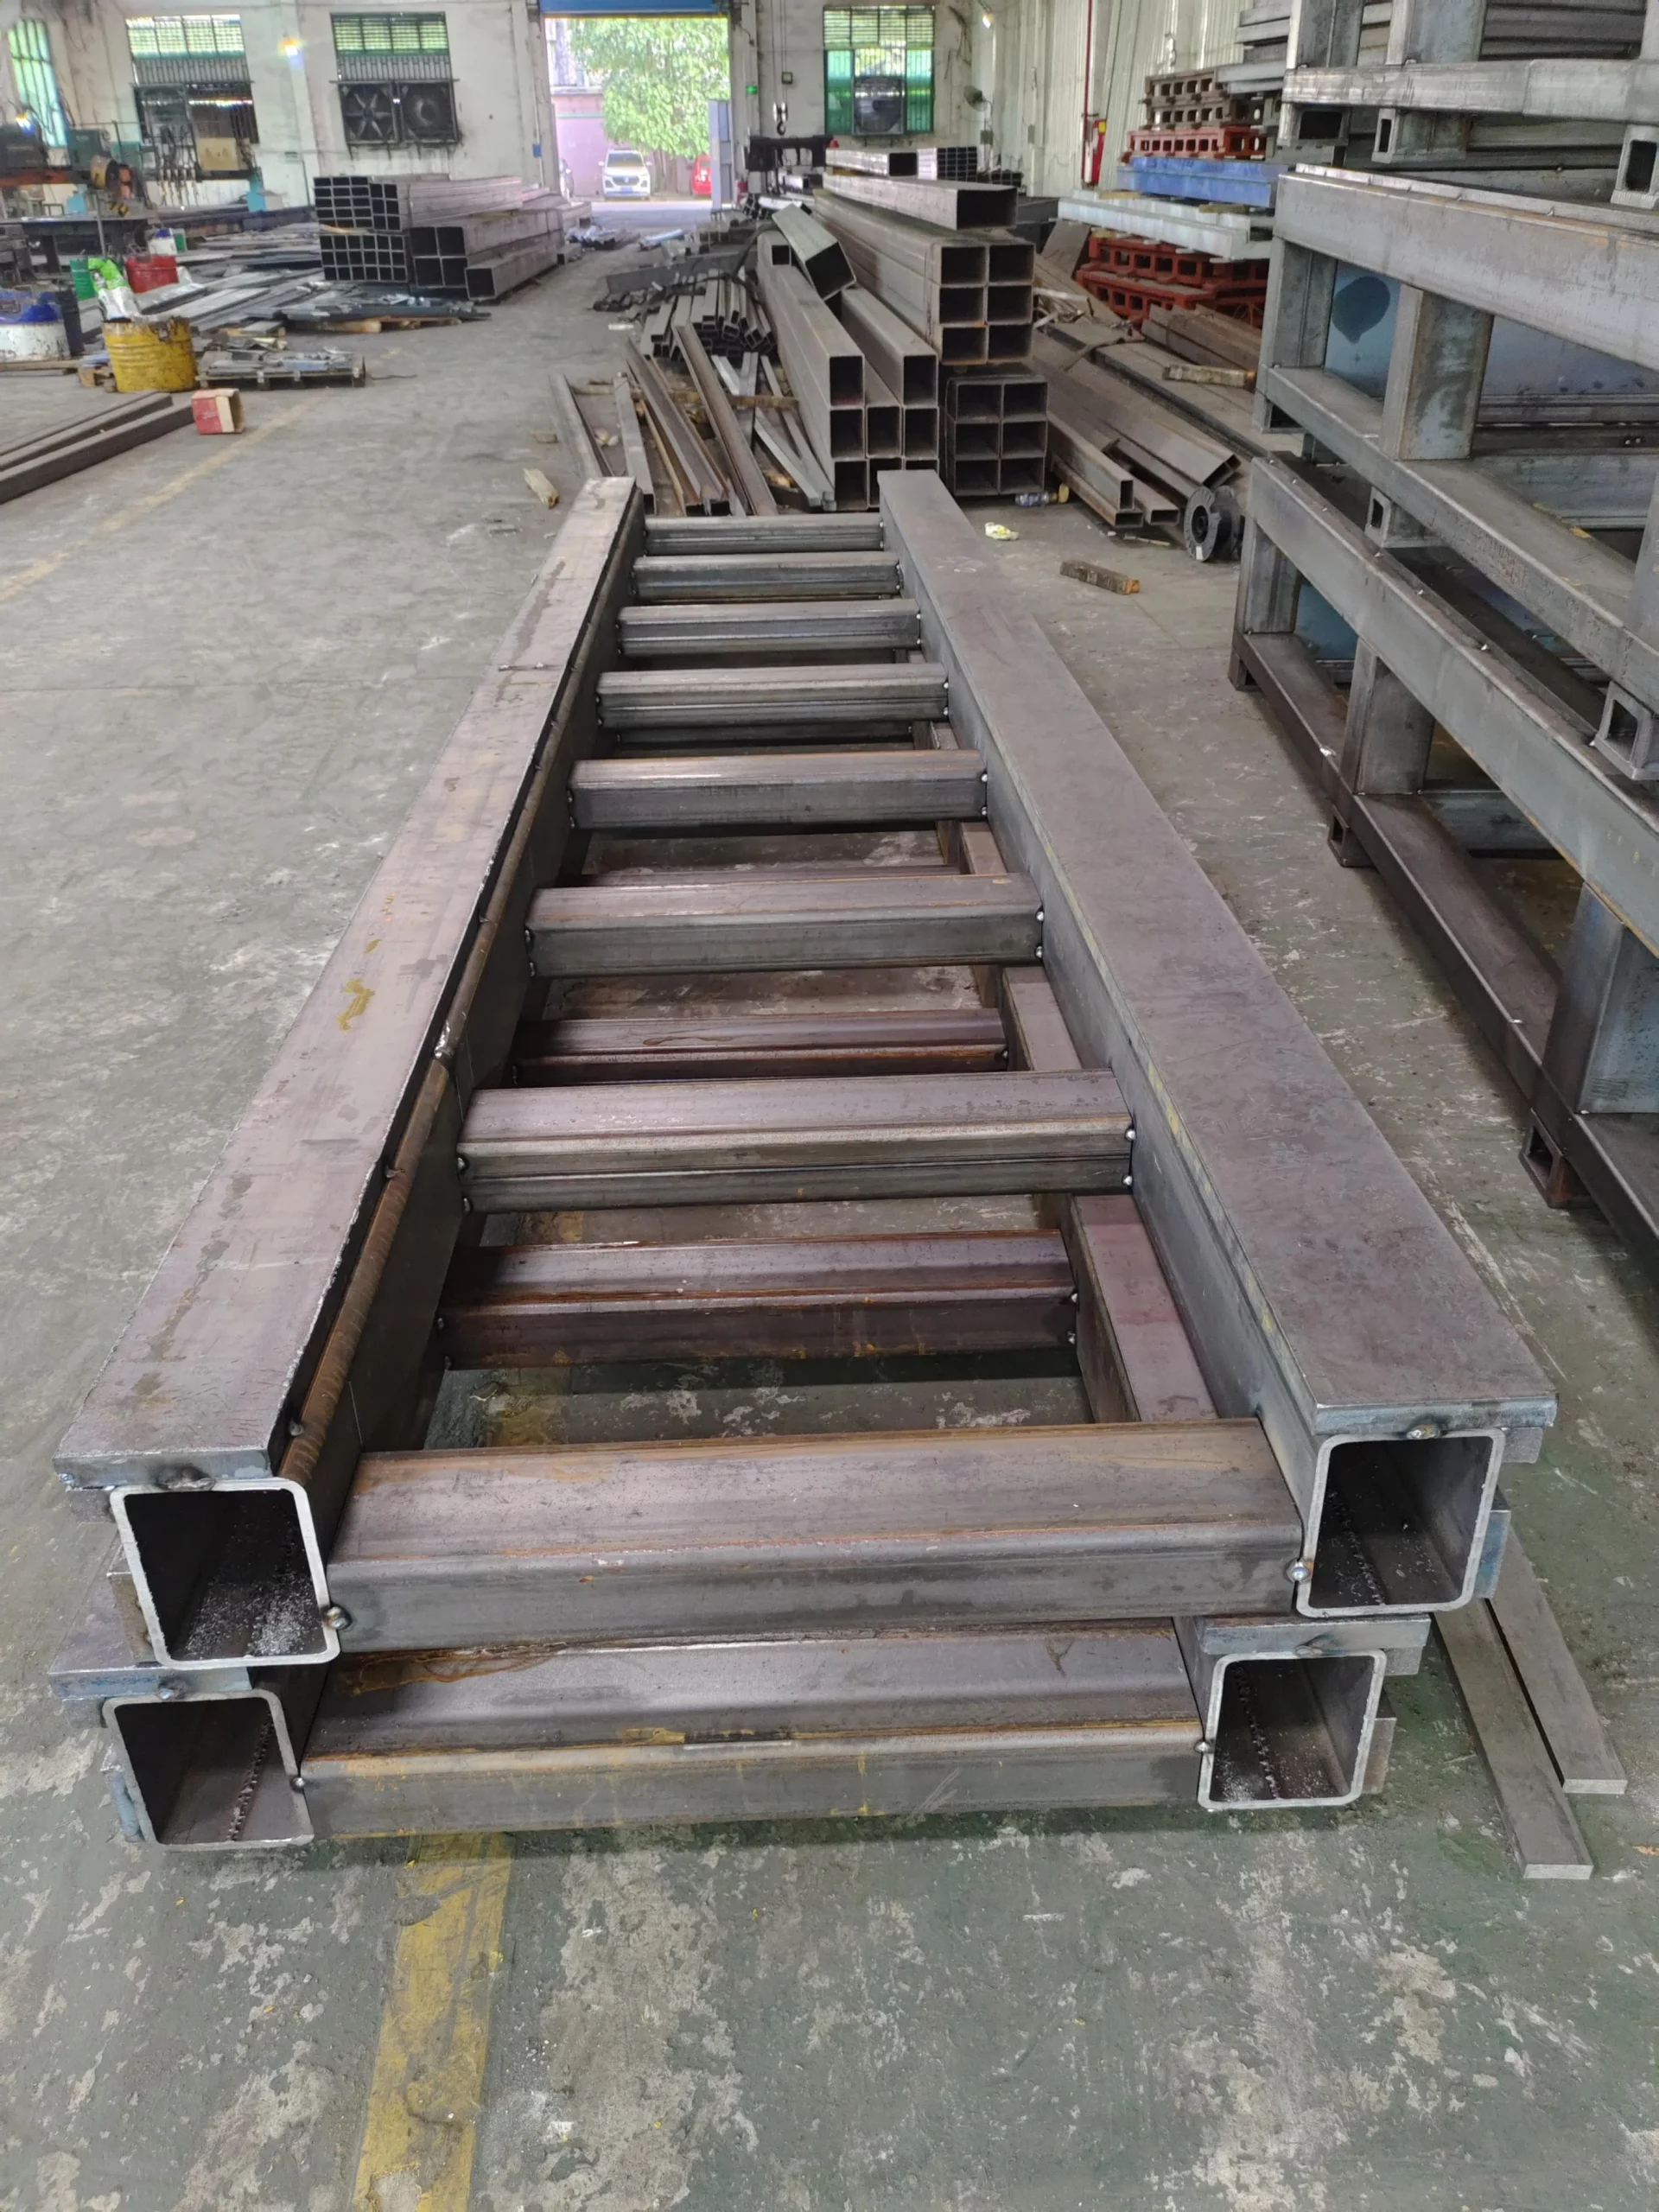
Suvirintas plieninis bėgių rėmas gamybos metu

Suvirinta konstrukcija

Sukurta atsižvelgiant į reikiamą ilgį, sąsajas ir apkrovos atvejį.

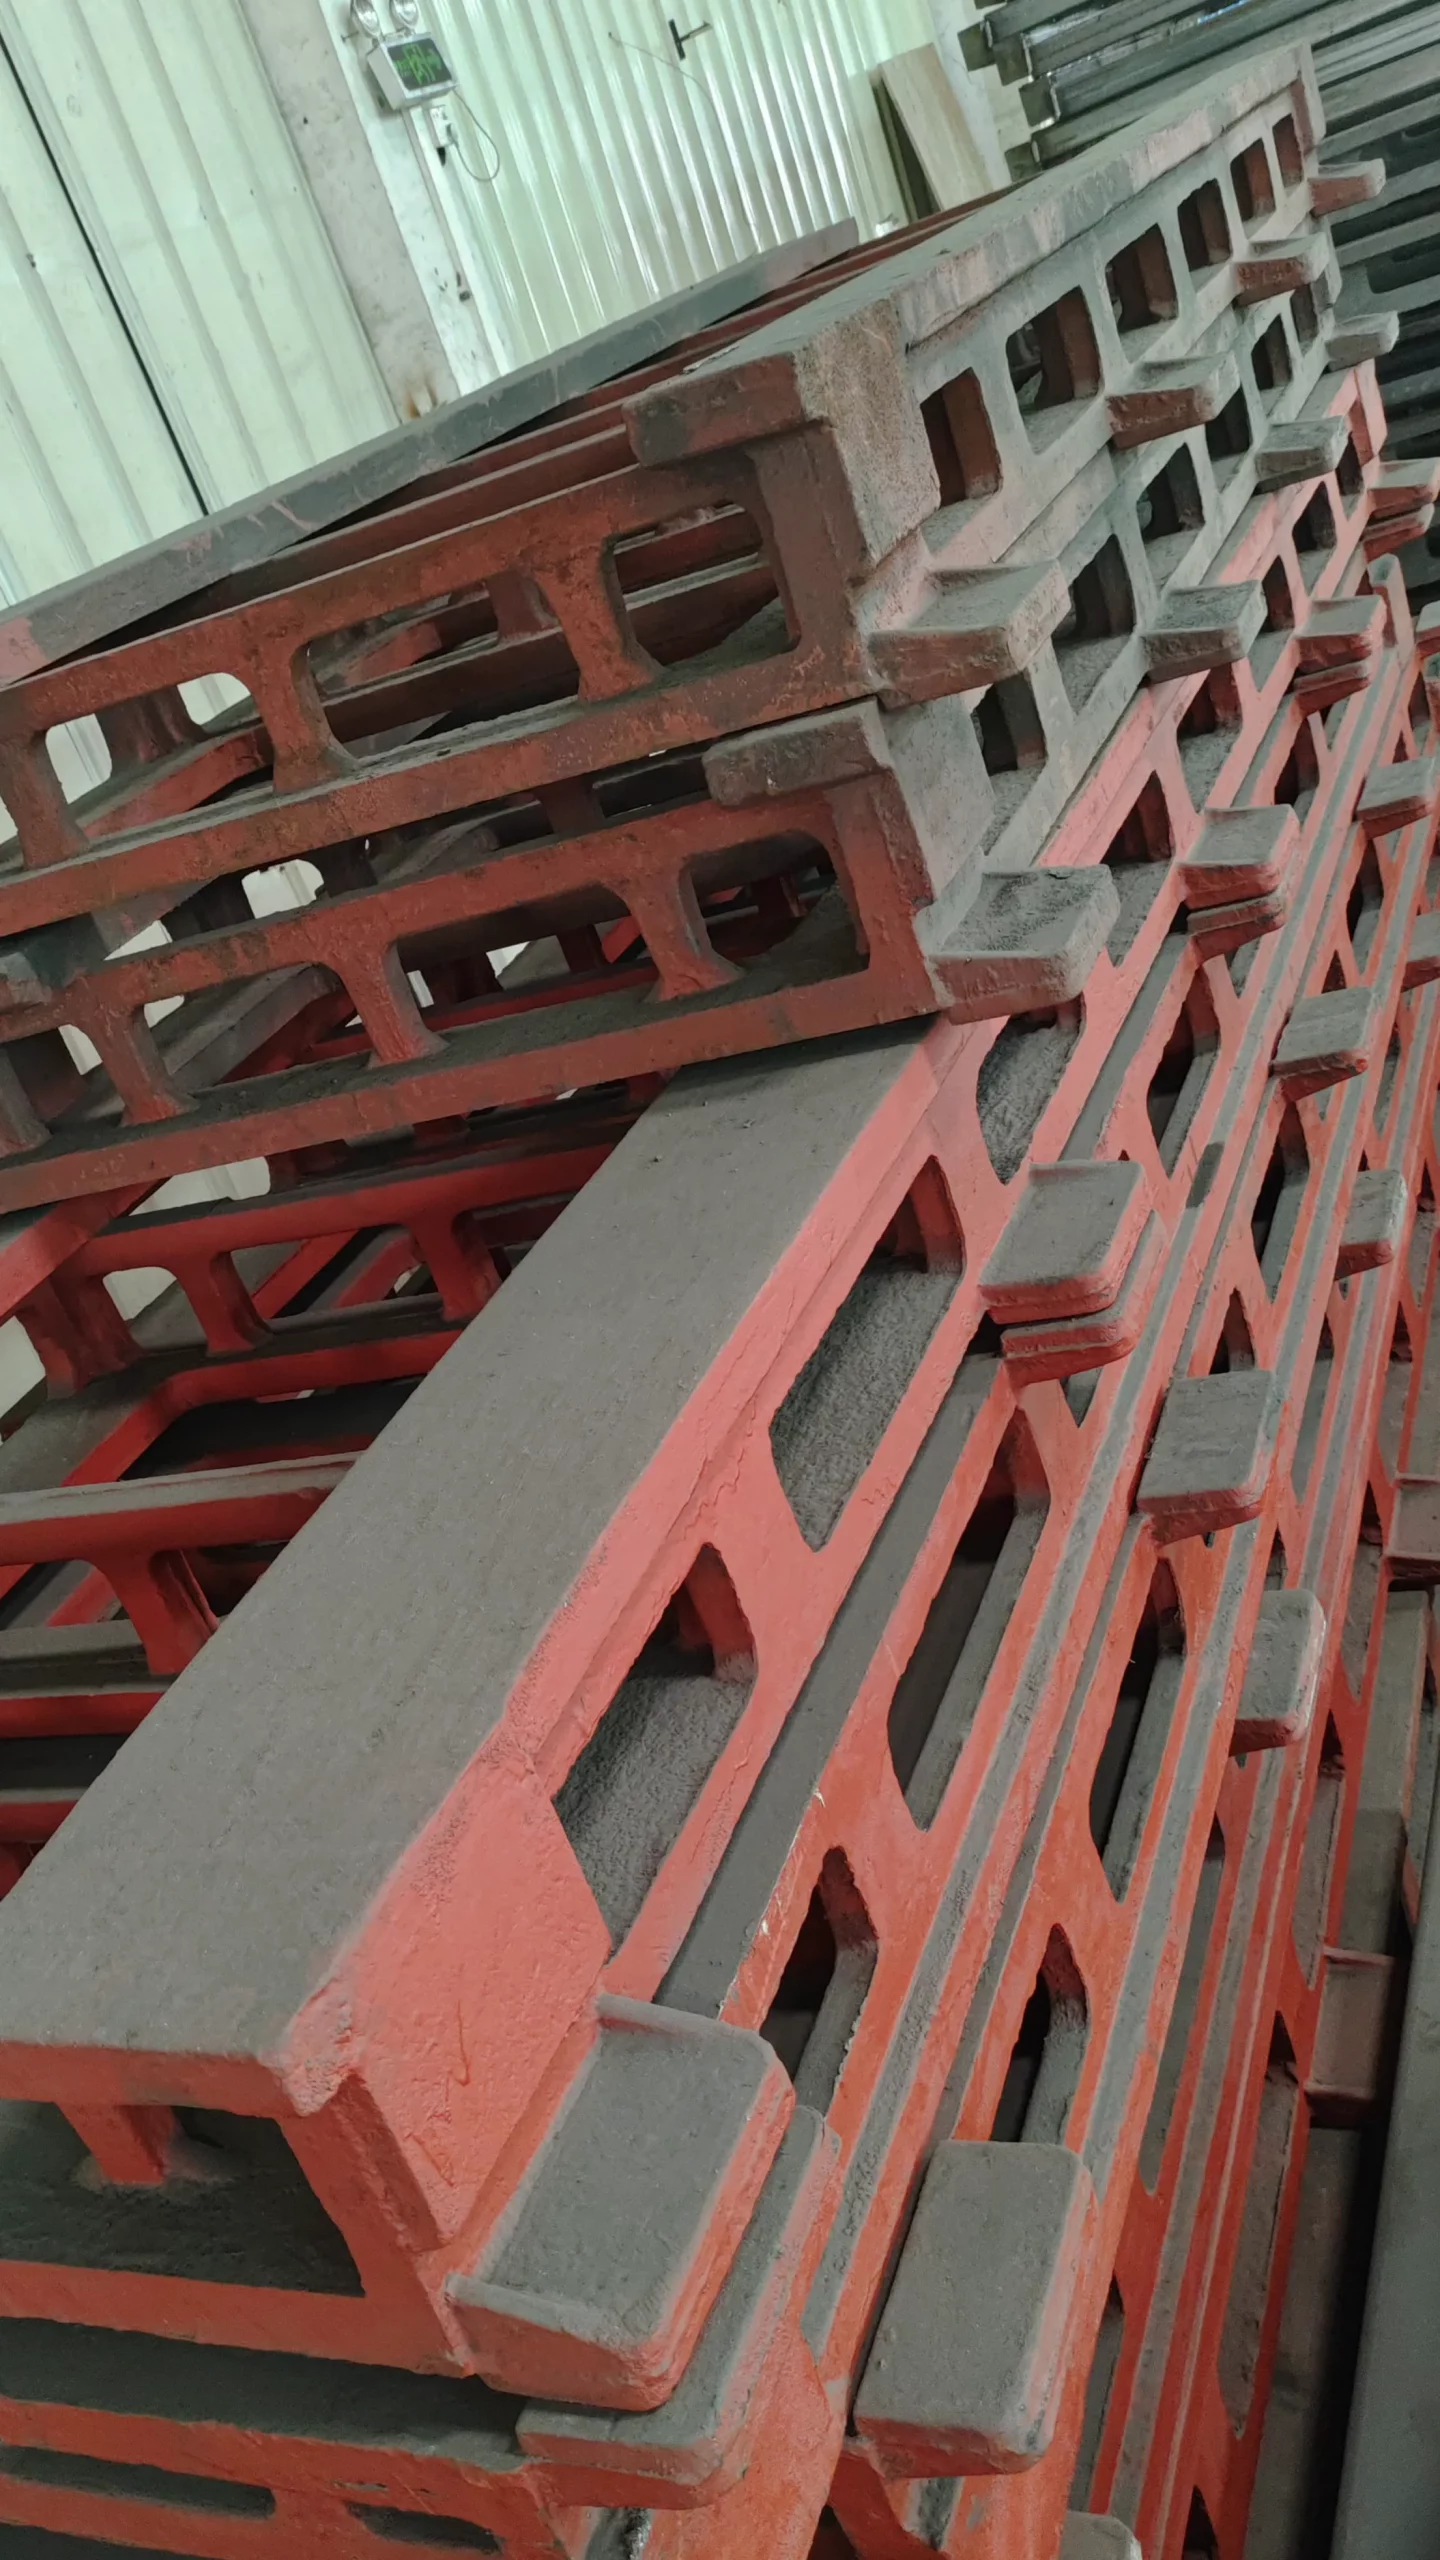
Prieš apdirbant lieti bėgių konstrukcinius komponentus

Liejimo konstrukcija

Galima naudoti ten, kur inžinerinė konfigūracija reikalauja liejamų konstrukcinių komponentų.

Kur naudojamos

Perkelkite vieną robotą per didesnę proceso dalį

Robotų takeliai naudojami, kai procesas yra ilgesnis nei fiksuotas roboto darbo kontūras arba kai vienas robotas turi aptarnauti atskiras darbo pozicijas.

Mašinų priežiūra

Patiekite staklių eilę iš bendro linijinio kelio.

Suvirinimas

Pasiekite ilgas konstrukcijas, kelis įrenginius ar atskiras suvirinimo stotis.

Medžiagų tvarkymas

Perkelti dalis tarp proceso pozicijų išplėstinėje ląstelėje.

Paletavimas

Uždenkite kelias surinkimo ir įdėjimo pozicijas vienu judančiu roboto pagrindu.

Purškimas

Judėti aukštais arba išsikišusiais paviršiais uždaroje proceso zonoje.

Baterijų džiovinimo linijos tvarkymas

Kelionė tarp sandėliavimo arba apdorojimo skyrių akumuliatorių gamybos linijoje.

Vienas takelis, kelios mašinos

Koordinuoti robotą su keliomis mašinomis, kur leidžia ciklo planavimas.

Didelių komponentų apdorojimas

Norėdami pasiekti didesnius darbo plotus, naudokite antžeminius, antžeminius arba santvarinius išdėstymus.

Sunkiasvoris individualus projektas

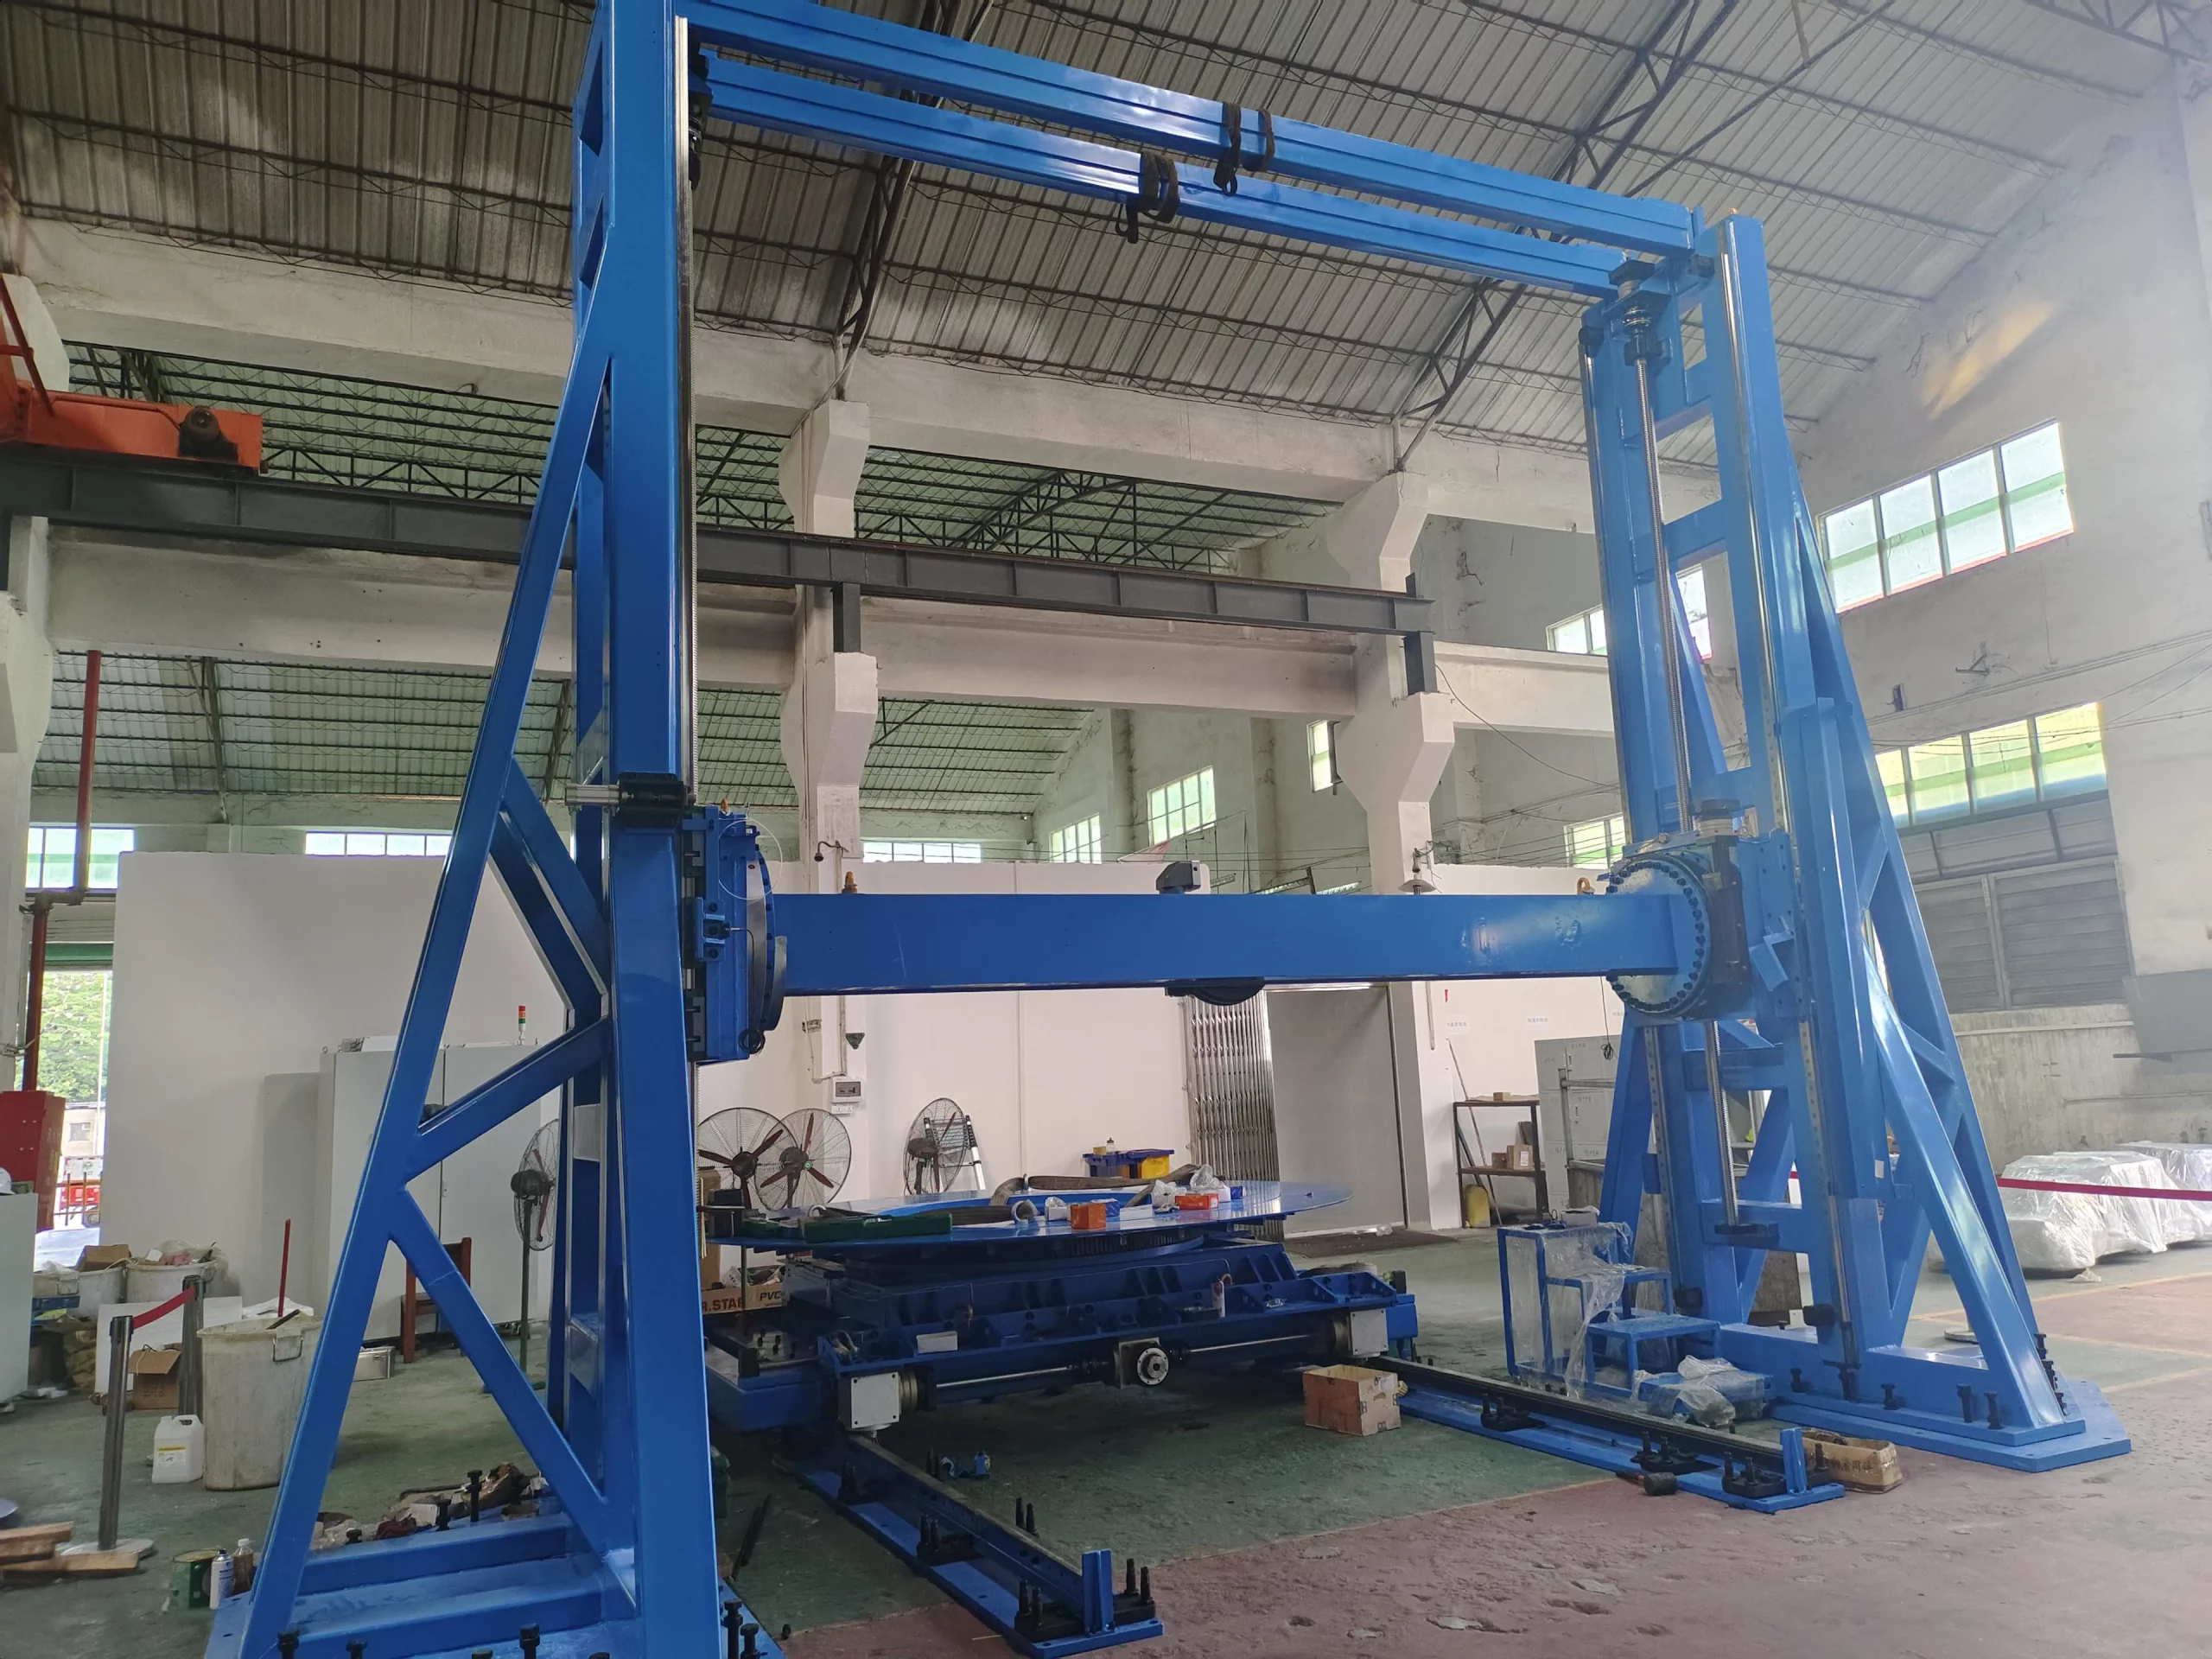
Individualus portalinis judėjimas 10 tonų kroviniams

„EVST“ pagamino nestandartinį portalinį bėgelį 10 tonų keliamosios galios krovimo sistemai. Tai yra projekto pavyzdys, o ne standartinis produkto įvertinimas ar pažadas, kad tas pats išdėstymas tinka ir kitai sistemai.

Sukurta pagal projekto apkrovos atvejį ir darbinį apvalkalą
Struktūra, ašys ir sąsajos apibrėžtos po techninės peržiūros
Galutiniai pajėgumo ir judėjimo parametrai patvirtinti kiekvienam projektui
Mėlyna, pagal užsakymą pagaminta, sunkiasvorė portalinė judėjimo sistema gamybos ceche
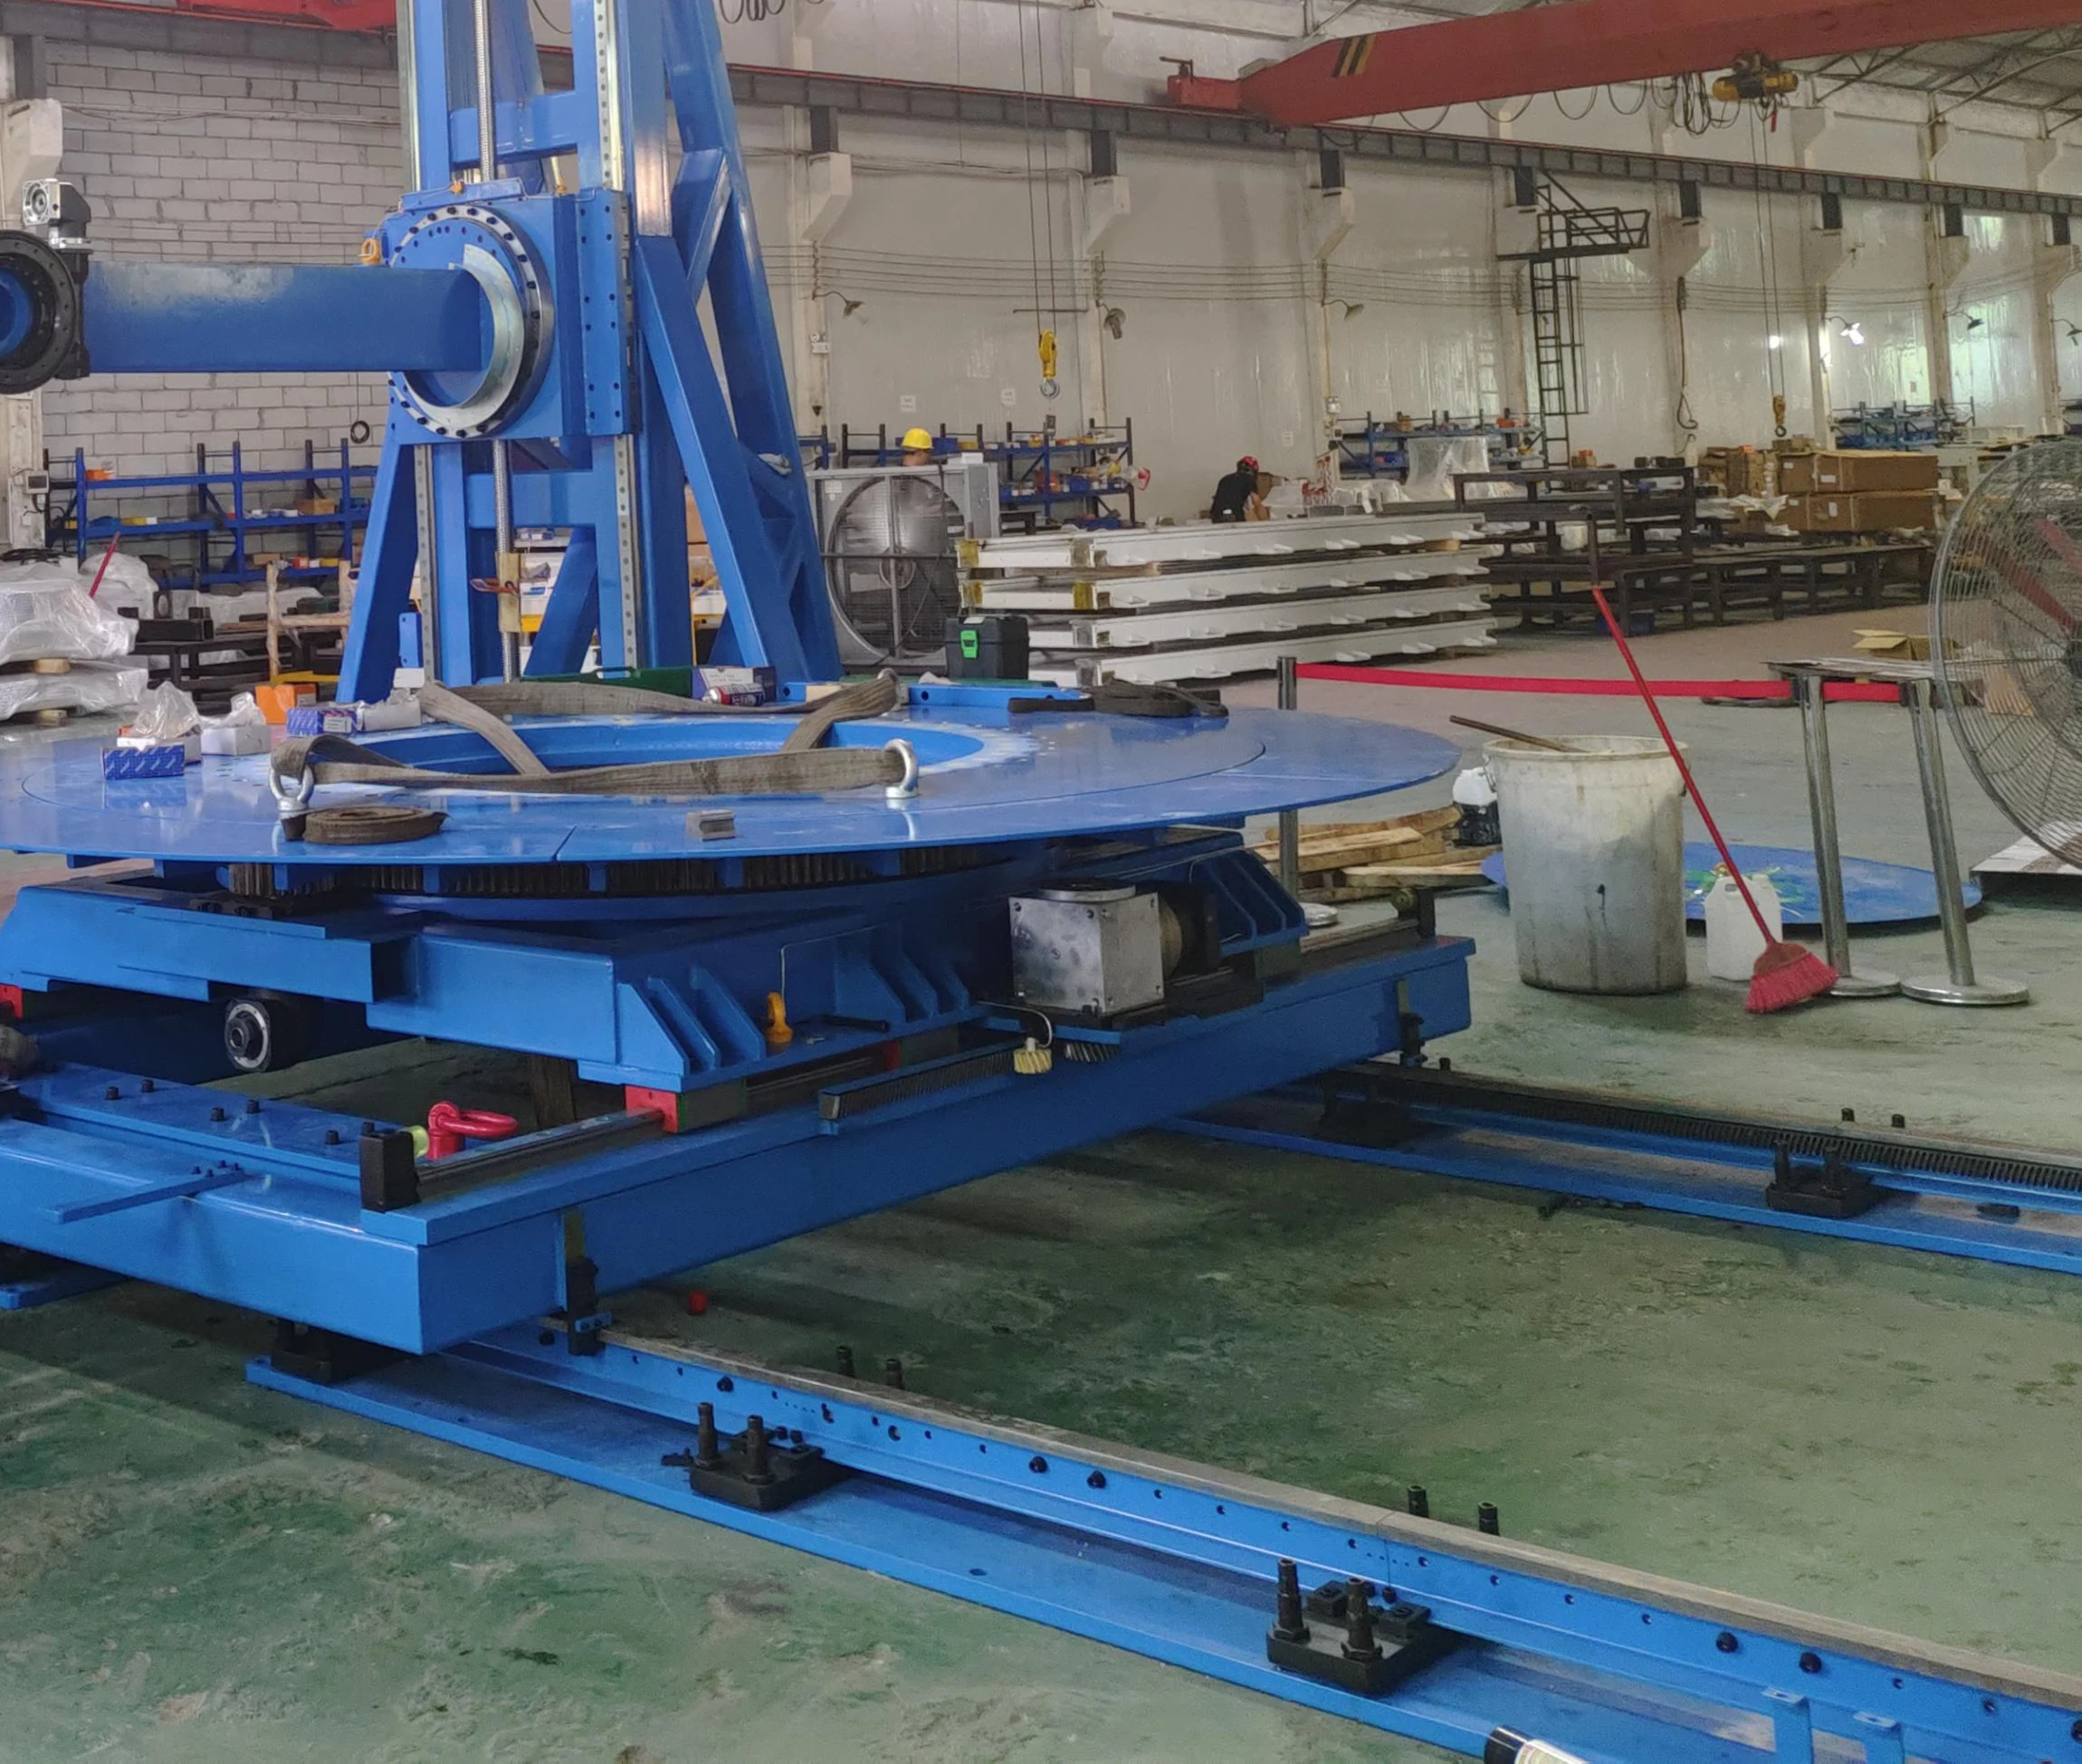
Gamybos ceche gaminama individualiai pritaikyta portalų įranga ir bėgių moduliai

Kodėl EVST

Konfigūravimas, gamyba ir patikrinimai viename darbo eigoje

Į pritaikymą orientuota inžinerija, paremta daugiau nei 15 metų komandos patirtimi bėgių sistemų srityje

Prieš išleidžiant galutinį projektą, roboto, apkrovos ir išdėstymo įvesties duomenys yra paverčiami pavaros dydžio nustatymu, konstrukcine konfigūracija ir integravimo reikalavimais.

Kelios proceso metu atliekamos patikros

Pagrindiniuose gamybos etapuose atliekami patikrinimai apima skylės padėtį, lygumą ir veikimo be apkrovos būseną, kad problemas būtų galima nustatyti prieš pristatymą.

Svarbiausių sąsajų apdirbimo pajėgumai

Keli apdirbimo ištekliai palaiko matmenų valdymą tvirtinimo angoms, paviršių išdėstymui ir bėgių bei modulių sąsajoms.

Įtempių mažinimo atkaitinimas

Konstrukciniai komponentai atkaitinami, siekiant sumažinti liekamąjį įtempį ir išlaikyti ilgalaikį matmenų stabilumą.

Dažnai užduodami klausimai

Robotų trasos planavimo pagrindai

Kas yra robotų trasa?

Roboto takelis yra varoma tiesinė ašis, kuri judina roboto pagrindą tarp darbo pozicijų. Ji praplečia roboto darbinį apvalkalą ir gali leisti vienam robotui aptarnauti ilgesnį proceso kelią arba kelias stotis.

Kaip pasirinkti tarp žemės, dangaus ir santvaros išdėstymo?

Pradėkite nuo proceso geometrijos ir vietos apribojimų. Antžeminės trajektorijos yra prieinamos ir tiesioginės; dangaus trajektorijos išsaugo prieigą prie grindų arba palaiko pakelta kryptimis; santvarų sistemos apima didesnius, konkrečiam pritaikymui skirtus darbo kontūrus. EVST patvirtina struktūrą peržiūrėjusi langelių išdėstymą.

Ar vardinė vežimėlio apkrova yra tokia pati kaip roboto riešo naudingoji apkrova?

Nr. Nominali vežimėlio apkrova taikoma judančiai platformai ir apima roboto korpusą. Riešo naudingoji apkrova yra apkrova, pakeliama prie roboto flanšo. Pateikite abi vertes ir bet kokį ant vežimėlio sumontuotą keltuvą ar įrangą.

Kaip bendras bėgių ilgis susijęs su efektyvia kelionės trukme?

Efektyvi eiga yra trumpesnė nei bendras bėgių mazgas, nes roboto pagrindas ir reikalingi atstumai tarp galų užima dalį ilgio. Galutinė eiga patvirtinama pagal celės išdėstymą.

Ar galima pritaikyti takelio ilgį?

Taip. Nuorodoje naudojami 3, 4, 5 ir 6 m moduliai, o bendras bėgių kelias ir efektyvusis maršrutas sukonfigūruoti projektui. Ilgesniems arba kitokiems išdėstymams reikalinga konstrukcijos, jungčių ir vietos inžinerinė peržiūra.

Kokias apsaugos galimybes galima apsvarstyti?

Galimi variantai: visiškai uždari apsauginiai dangčiai, silfonai, languotos plokštės dangčiai ir pusiau uždari lakštinio metalo dangčiai. Atitinkamiems projektams taip pat galima apsvarstyti nestandartinę 304 nerūdijančio plieno konstrukciją.

Kokia informacija reikalinga svetainėje?

Pasidalykite turimu išdėstymu, informacija apie pamatus, komunalines paslaugas, mašinų ir įrenginių padėtis, prieigos apribojimus ir visas reikalingas saugos ar valdiklio sąsajas. Nuotraukos ir langelių brėžinys naudingi atliekant pradinę peržiūrą.

Ką turėčiau siųsti pradinei konfigūracijos peržiūrai?

Atsiųskite roboto markę ir modelį, sumontuotą masę, riešo keliamąją galią, reikiamą judėjimo kryptį, taikymo sritį, tikslinį greitį ir pakartojamumą, darbo ciklą, aplinką, pageidaujamą išdėstymą ir turimus vietos brėžinius.

Pradėkite nuo reikalavimo

Paruoškite roboto sekimo įvestis

Atsiųskite roboto modelį, sumontuotą masę, reikiamą judėjimo kryptį, taikymą, darbo ciklą, aplinką ir, jei įmanoma, langelio brėžinį. EVST gali pateikti pradinę konfigūracijos rekomendaciją ir išdėstymo atsiliepimus.

Atsiųskite savo reikalavimus
EVST logotipas
Privatumo apžvalga

Ši svetainė naudoja slapukus, kad galėtume suteikti jums geriausią įmanomą vartotojo patirtį. Slapukio informacija saugoma jūsų naršyklėje ir atliekama tokių funkcijų kaip atpažinimas, kai grįžtate į mūsų svetainę ir padėsi mūsų komandai suprasti, kokius svetainės skiltis rasite labiausiai įdomių ir naudingų svetainių.