
Robotinė šerpetų šalinimo kamera liejiniams slėginiuose įrenginiuose: robotinės kameros, specialios paskirties staklės ir šlifavimas pagal nuskaitymo kryptį
Robotinė šerpetų šalinimo kamera yra įrankiu laikoma kamera, kurioje robotas neša veleną arba šlifavimo galvutę aplink liejinį, pritvirtintą prie fiksuoto tvirtinimo elemento arba padėties nustatymo įrenginio.
Aptarkite savo darbą →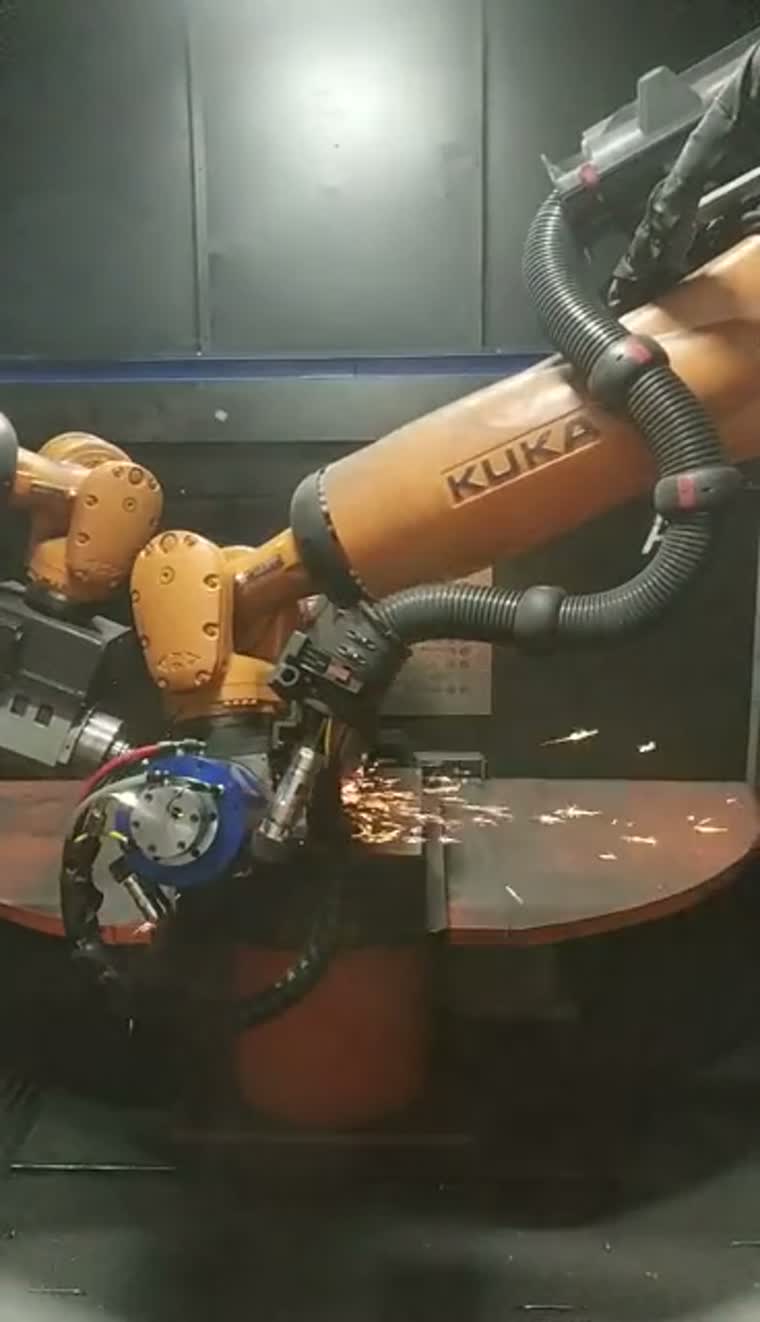
Pradėkite nuo liejimo ir jo apribojimų
Tipinės ruošinių grupės apima variklio blokus, cilindrų galvutes, transmisijos korpusus ir variklių korpusus. Prispaudimo prieiga, tekinimo laisvumas ir įrankio privažiavimas lemia celės išdėstymą.
Gaunami liejiniai gali skirtis kontūru ir perskyrimo linijos padėtimi. Prieš pasirinkdami apdorojimo maršrutą, peržiūrėkite tipinius liejinius, tvirtinimo detalių atskaitos taškus ir apdorojamas sritis.
Maksimali ruošinio masė: pagal užklausą.
Didžiausi ruošinio matmenys ir tekinimo kontūras: pagal užklausą.
Įrankiais laikomas išdėstymas gali tikti ruošiniams, kuriuos sunku nešti fiksuotais apdailos įrankiais; tvarkymo maršruto sprendimas taip pat priklauso nuo prieigos ir tvirtinimo elementų.
Ląstelių išdėstymas, jėgos valdymo parinktys ir dulkių ištraukimasLąstelių konfigūracijos ir prieiga prie įrankių
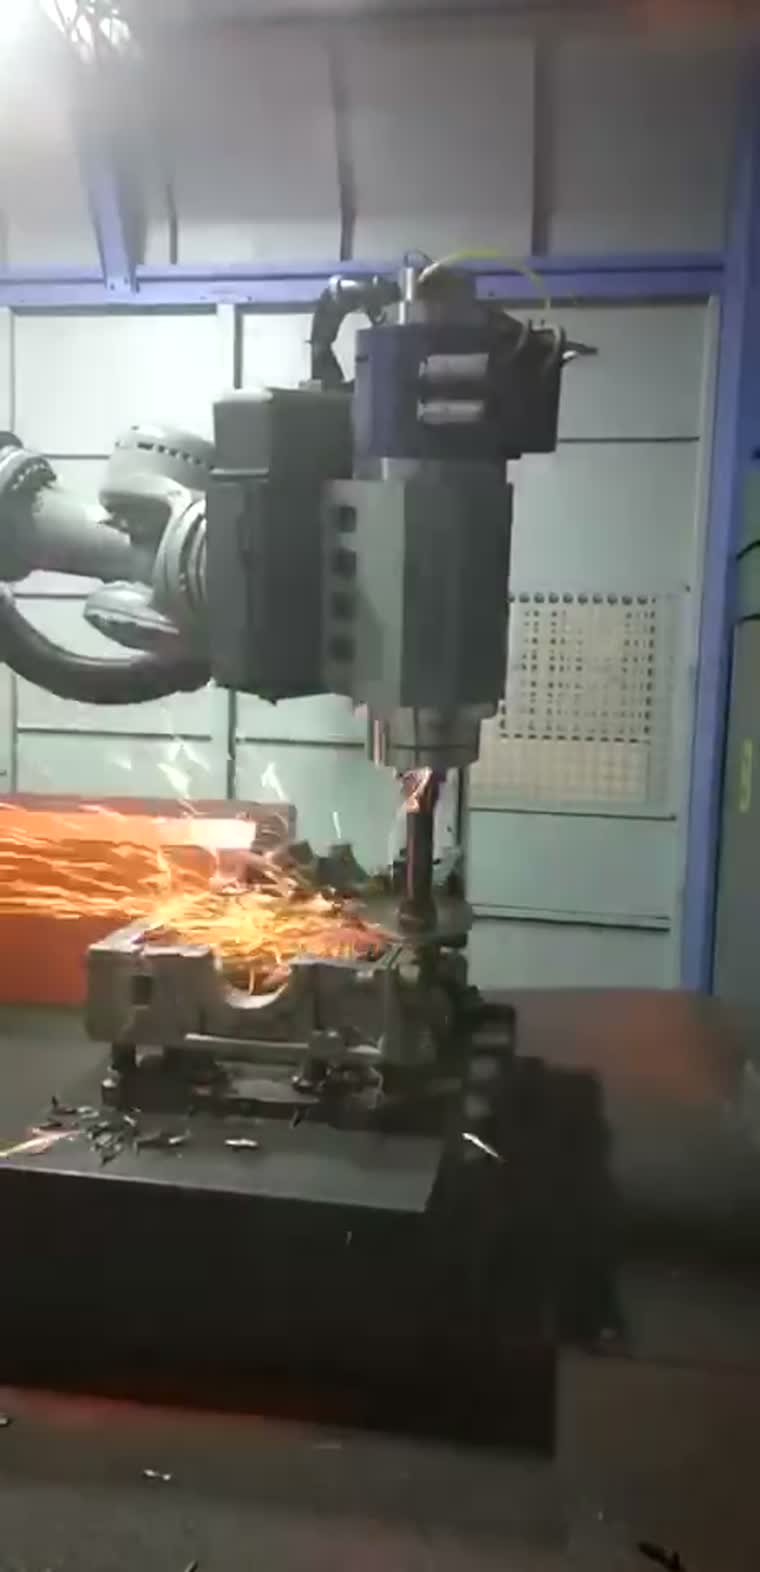
Ląstelių konfigūracijose roboto laikomas įrankis derinamas su fiksuotu įtaisu, padėties nustatymo įrenginiu arba kintamo veikimo sukamuoju stalu. Įrankio priėjimas ir prieiga prie liejinio lemia išdėstymą.
Priklausomai nuo reikiamų operacijų ir ruošinių derinio, galima pasirinkti slankiojančio veleno parinktis, automatinį įrankių keitimą ir įrankių saugyklą.
Valdoma kontaktinės jėgos diapazonas: pagal užklausą.
Ląstelių išdėstymas, jėgos valdymo parinktys ir dulkių ištraukimasLieti korpusai
Šlifavimo maršrutai skirti įbrėžimams, pertvarų linijoms ir sklendžių likučiams ant lietinių korpusų pašalinti; procesą lemia įeinantys skirtumai ir įrankių prieiga.
Varikliai ir jėgos agregatai
Variklio blokams ir cilindrų galvutėms gali prireikti skirtingų įrankių išoriniams kraštams ir šoninėms kiaurymėms, o procesas reikalauja matymo ir įrankių keitimo.
Automobilių ir motociklų komponentai
Lietų komponentų šeimas galima įvertinti roboto celei arba specialiai mašinai, atsižvelgiant į įtaisų bendrumą ir tai, kaip dažnai keičiasi produktas.
Variklių gamyba
Variklio korpuso šerpetų šalinimas yra tipiškas robotų ir specializuotų mašinų integravimo pritaikymas, kai kiekvienai korpusų šeimai apibrėžiamas tvirtinimo atskaitos taškas ir prieiga prie krašto.
Robotinė ląstelė ir specialios paskirties mašina
| Ruošinių šeima | Konfigūracija | Ašys ir padėtys | Perjungimo lankstumas | Gamybos mišinys |
|---|---|---|---|---|
| Dideli lieti korpusai | Robotų ląstelė | Šarnyrinis įrankio judėjimas; fiksuotas arba pozicionuotas ruošinys | Įrankių ir tvirtinimo elementų keitimas skirtingiems korpusams | Mišrios šeimos su įvairiais bruožais |
| Pakartotinių liejinių komponentų šeimos | Specialios paskirties mašina | Koordinuotos ašys; vienos arba kintamos pozicijos | Specialūs įrenginiai su suplanuotais pakeitimais | Pakartotiniai bėgimai apibrėžtoje šeimoje |
| Maži kontūriniai komponentai | Specialios paskirties mašina | Koordinuotos ašys ir indeksuotos pozicijos | Įrankių pakeitimai palaikomų komponentų diapazone | Pakartotinės kontūrų apdorojimo užduotys |
| Vidutiniai ir dideli komponentai | Specialios paskirties mašina | Linijiniai arba rotaciniai indeksavimo išdėstymai | Konkrečioms dalims skirti įtaisai ir proceso sąranka | Apibrėžtos apdorojimo sekos |
Norėdami palyginti visus laukus, slinkite horizontaliai.
Specialios paskirties mašinos sprendimų lygmeniu
Specialios paskirties staklės užtikrina koordinuotą įrankio judėjimą su pavienėmis, pakaitomis arba indeksuotomis apdorojimo pozicijomis. Jos įvertinamos sprendimo lygmeniu, atsižvelgiant į detalių šeimą ir tvirtinimo įtaisų išdėstymą.
Ruošinių pavyzdžiai: telefonų korpusai, kamerų moduliai, priedėlių korpusai, durų rankenos ir automobilių plastikiniai komponentai.
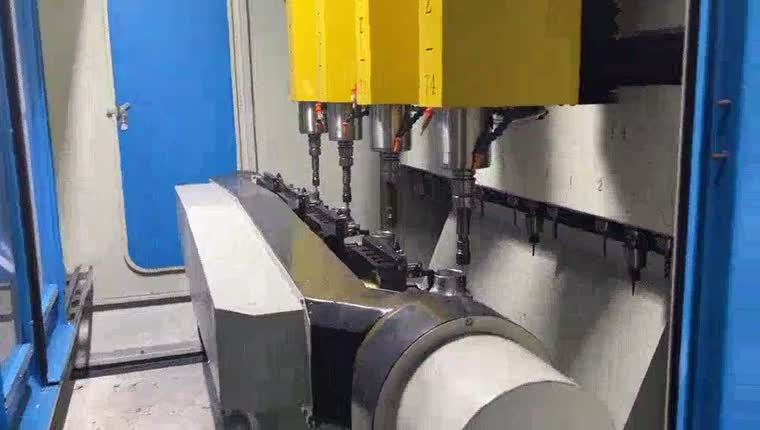
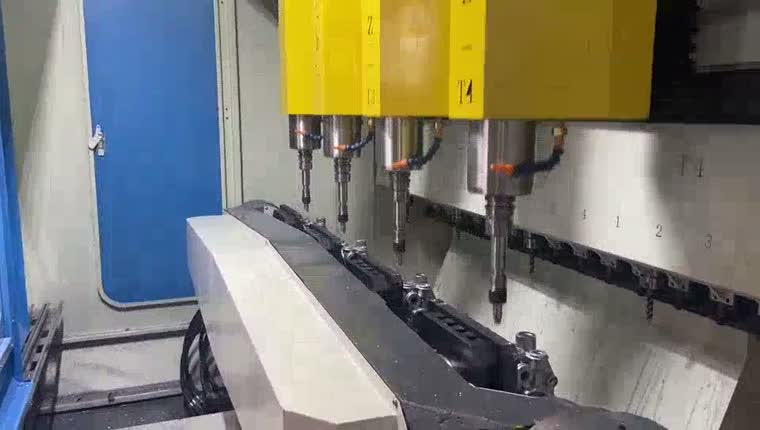
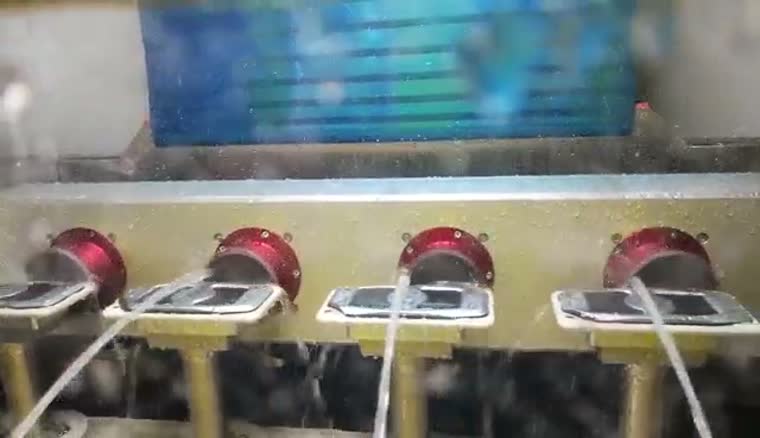
Tinkamoms kontūro apdailos užduotims galimas šlapio apdorojimo būdas, naudojant skystį aplink įrankį ir besisukančius tvirtinimo elementus. Tinkamumas priklauso nuo medžiagos ir reikiamo apdailos rezultato.
Planuojant tvirtinimo ir apdorojimo seką ašių komponentams, reikia atsižvelgti į perėjimą nuo suvirinimo prie šerpetų šalinimo.
Ašių suvirinimas ir apdorojimas po suvirinimoEVST skenavimo iki kelio šlifavimas
EVST skenavimo-kelio šlifavimo technologija sukuria šlifavimo kelią iš nuskaitytų ruošinio kontūrų apibrėžtose apdorojimo srityse; tai nepanaikina būtinybės apibrėžti procesą, patvirtinti tvirtinimo elementus ar patikrinti gatavą detalę.
Šlifavimo robotui be programavimo numatytas supaprastinimas yra rankinis taškinis kelio mokymas. Vis tiek reikia nustatyti įrankio pasirinkimą, skenavimo aprėptį, proceso ribas ir priėmimo kriterijus.
Aptarkite savo darbą →Nuo nuskaityto kontūro iki įgyvendinimo
Nuskaitykite ruošinį, nustatykite kontūrą apibrėžtoje apdorojimo srityje ir sugeneruokite roboto vykdymo kelią. Kelias turi būti patikrintas atsižvelgiant į prieigą prie įtvirtinimo įtaiso ir pasirinktą įrankį.
Užfiksuokite ruošinio kontūrą pasirinktoje srityje.
Nustatykite apdirbimo briauną ir sugeneruokite įrankio kelią.
Vykdykite pažymėtą kelią pasirinktu kontaktiniu įrankiu.
Koncepcijos diagrama · Žingsniams reikalingas ruošinio ir langelio patvirtinimas.
Jėga valdomas vykdymas palaiko kontaktą sugeneruoto kelio metu; jėgos valdymo parinktys ir jų specifikacijos parenkamos atsižvelgiant į platesnę langelio konfigūraciją.
Ląstelių išdėstymas, jėgos valdymo parinktys ir dulkių ištraukimasTrimatis matymas ir adaptyvūs keliai
Trimatis vaizdavimas ir apdorojimas gali sukurti ruošinio vaizdą ir pritaikyti kelią prie erdvinių variacijų. Apdorojimas be CAD yra neprivalomas, kai kontūrą ir procesą galima nustatyti iš nuskaitymo; gaminio patikra taip pat yra neprivaloma.
Skenavimo trukmė sutartomis aprėpties ir bandymo sąlygomis: pagal užklausą.
Skenavimo tikslumas esant sutartai medžiagai, geometrijai ir bandymo sąlygoms: pagal užklausą.
Lazerinis aptikimas ir nuokrypių kompensavimas
Taškinio lazerio aptikimas gali palyginti dabartinę detalę su ankstesne detale ir kompensuoti padėties skirtumus ties dalijimo linija. Šis palyginimas susijęs su detalių nuokrypiais, o ne su nuokrypiais nuo CAD modelio.
Suvirinimo siūlės išsikišimo lazerinis matavimas gali padėti kompensuoti padėtį ir koordinuoti darbą su apdailos įrankiu suvirinimo siūlės apdorojimo metu. Matavimo ir šalinimo strategija turi būti pritaikyta prie jungties.
Neprisijungus programavimas ir modeliavimas
Neprisijungus programuojamas įrenginys paruošia roboto kelią nuo kameros. Susidūrimų tikrinimas ir kodo modeliavimas padeda peržiūrėti duomenis prieš tai, kai postprocesorius sukuria valdikliui skirtą programą.
Apibrėžkite įrankį, tvirtinimo įtaisą ir roboto kelią.
Peržiūrėkite susidūrimus ir imituokite programą.
Išvesties valdiklio kodą, tada patvirtinkite langelyje.
Koncepcijos diagrama · Žingsniams reikalingas ruošinio ir langelio patvirtinimas.
Modeliavimas padeda paruošti duomenis; roboto programa, įrankio geometrija ir tvirtinimo elementai vis tiek turi būti patvirtinti realioje kameroje.
Suvirinimo ir suvirinimo siūlių šlifavimas
Robotizuotas suvirinimo siūlių šlifavimas gali naudoti roboto laikomą apdailos galvutę aplink aliuminio rėmą. Įtvirtinimas leidžia pasiekti suvirinimo siūlę, o įrankis juda pasirinktu šalinimo keliu.
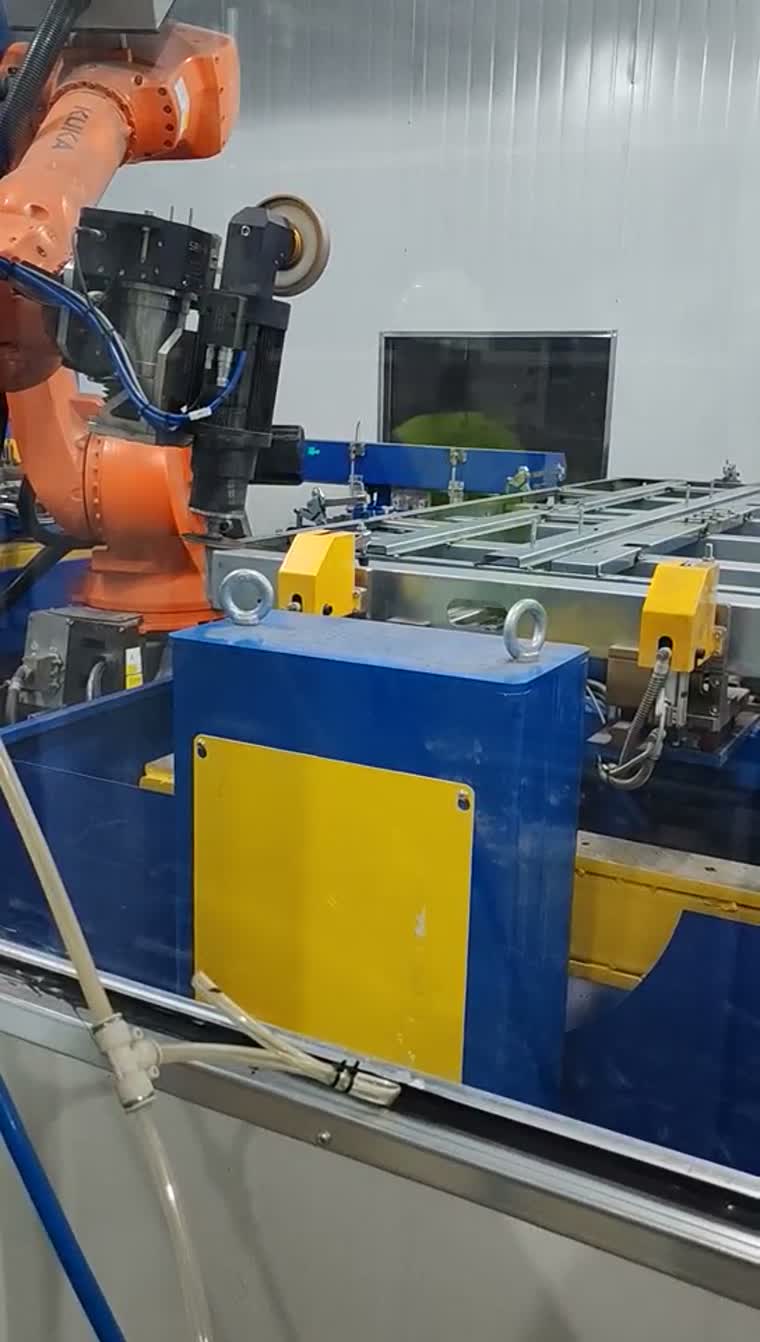
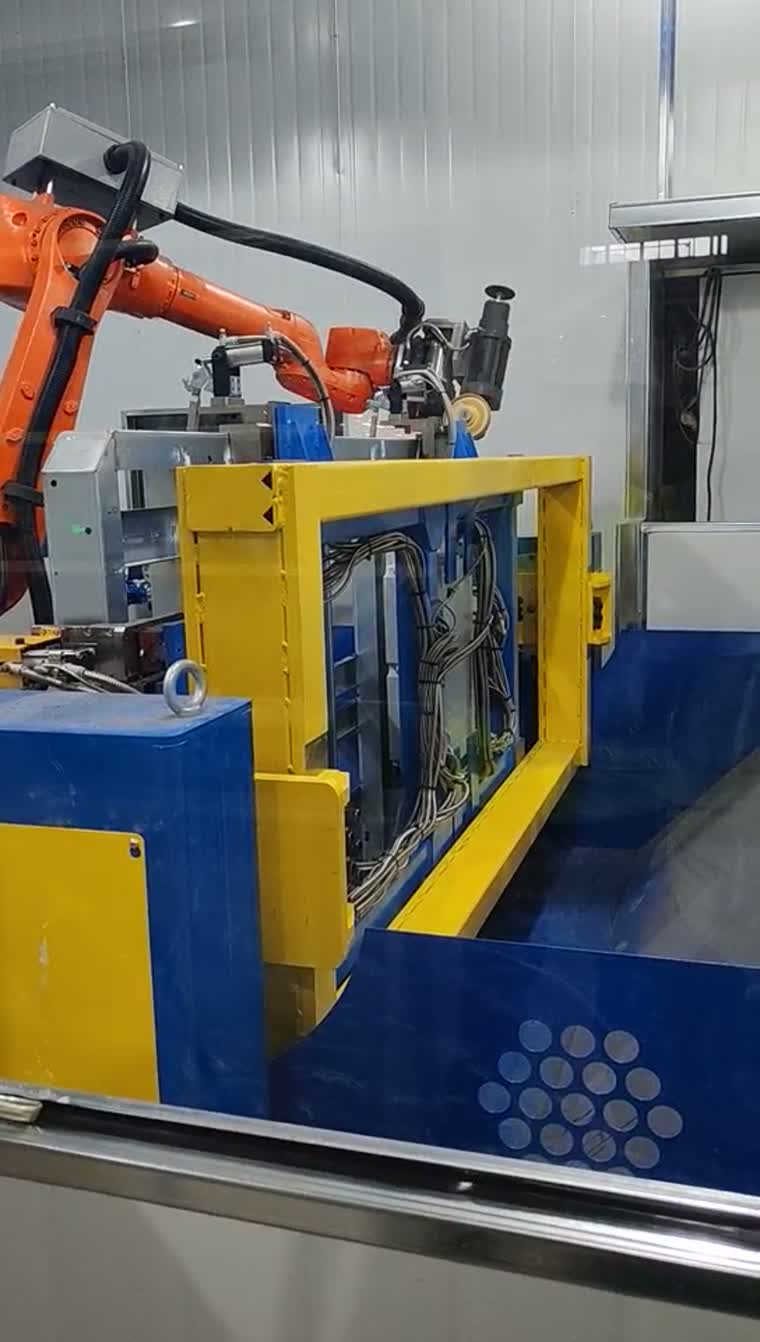
Baterijų dėklo trinties maišymo suvirinimo apdaila yra susijęs procesas, turintis savo tvirtinimo ir proceso reikalavimus.
Baterijų dėklo apdaila ir susijusios proceso parinktysTipinės taikymo sritys ir integravimo apimtis
Tipinės taikymo sritys apima liejinių korpusų kraštų valymą, variklio komponentų šerpetų šalinimą ir rėmo suvirinimo siūlių apdailą. Tiekimo apimtis apibrėžiama atsižvelgiant į tvirtinimo detales, įrankius, robotų integraciją ir procesų patvirtinimą.
Pakrovimo ir iškrovimo sąsajos apibrėžiamos su priešsrovio ir pasrovio įranga.
Bendrinkite reprezentatyvius ruošinius, apdorojamas briaunas ar suvirinimo siūles, tvirtinimo detalių atskaitos taškus ir priėmimo kriterijus, kad pradėtumėte konfigūracijos peržiūrą.
Klausimai prieš renkantis šerpetojimą
Ką iš tikrųjų reiškia „be programavimo“ – jokio mokymo ar jokio CAD modelio?
Tai reiškia proceso kelio generavimą iš aptiktų kontūrų, siekiant sumažinti taškinį mokymą. Darbas be gaminio CAD modelio yra pasirenkama konfigūracija; vis tiek reikia patvirtinti įtaisus, įrankius ir proceso priėmimą.
Kaip generuojamas įrankio kelias, kai liejinys kiekvienoje detalėje skiriasi?
Skenavimo metu nustatomas atitinkamas kontūras apibrėžtoje apdorojimo srityje. Kelio generavimas naudoja tą kontūrą, o tinkamas aptikimo išdėstymas gali kompensuoti dalių skirtumus. Jei geometrija neatitinka taikymo srities, reikia peržiūrėti procesą.
Kada specialios paskirties šerpetų šalinimo mašina pranoksta robotinę kamerą?
Verta įvertinti specializuotą stakles, kai dalių šeimos, tvirtinimo elementai ir apdorojimo sekos kartojasi. Robotinę celę galima įvertinti, kai prieiga, įrankių priartėjimas arba produktų asortimentas reikalauja kitokio išdėstymo; palyginkite juos su tikrais ruošiniais.
Ar šerpetojimas ir šlifavimas po suvirinimo gali būti atliekami toje pačioje kameroje?
Juos galima laikyti bendros koncepcijos dalimi, jei įrenginiai, prieiga prie įrankių ir proceso reikalavimai yra suderinami. Jų derinimas yra projekto sprendimas, o ne standartinė kiekvieno maketo savybė.
Kokį įrankių keitimą reikia atlikti mišraus modelio gamyboje?
Pirmiausia apibrėžkite kiekvienos detalių šeimos operacijas ir reikalingus įrankius. Tada pagal šį derinį galima sukonfigūruoti automatinį įrankių keitimą ir įrankių saugyklą, įskaitant prieigos ir tvirtinimo įtaisų tarpo patikrinimus.
Ar regėjimo kelio generavimą galima įdiegti į esamą ląstelę?
Tinkamumas modifikuoti vertinamas kiekvienu atveju atskirai. Prieš apibrėždami atnaujinimą, patikrinkite roboto ir valdiklio sąsajas, prieigą prie nuskaitymo, kalibravimą, įrankių geometriją ir tvirtinimo elementų suderinamumą; vien nuskaitymo demonstracija nenustato ląstelės suderinamumo.