
Fiksuota kamera arba prie roboto pritvirtinta kamera: pirmiausia pasirinkite detalės vaizdą
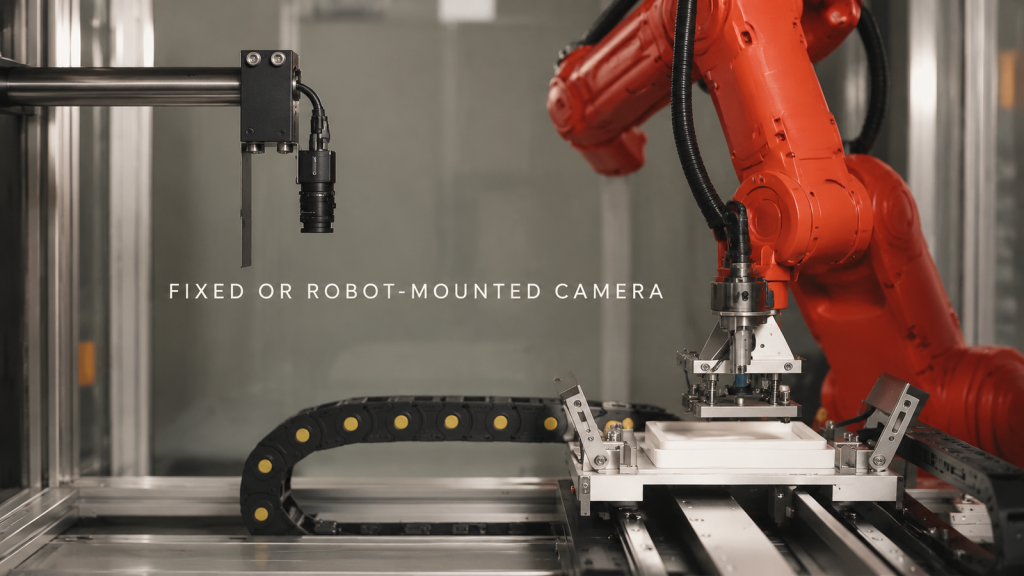
Fiksuota kamera arba prie roboto pritvirtinta kamera: pirmiausia pasirinkite detalės vaizdą
Rankinis ar programuojamas formuotų plastikinių korpusų apipjaustymas?
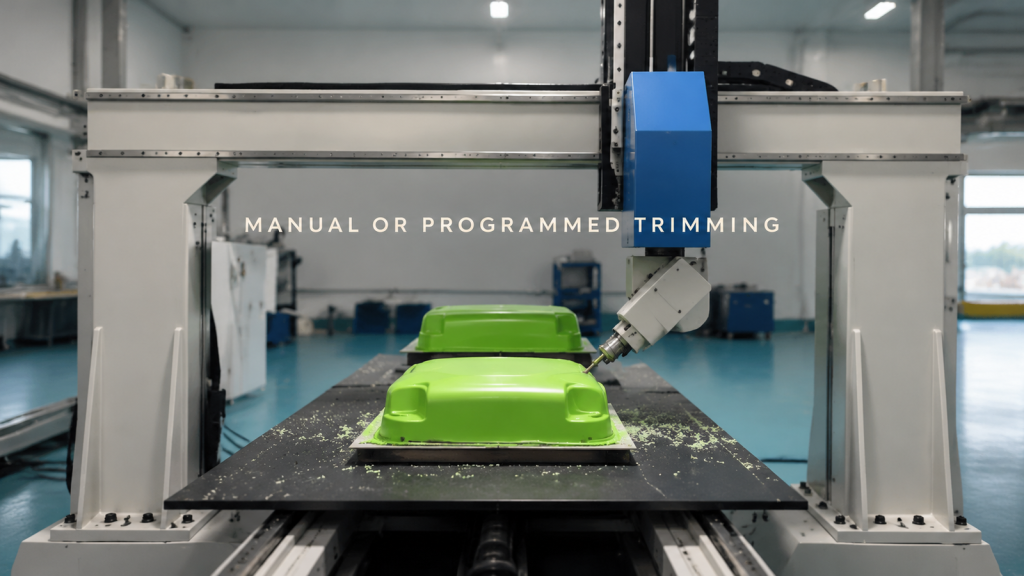
Palyginkite rankinį ir programuotą suformuotų plastikinių apvalkalų apipjaustymą pagal partijos kartojamumą, peržiūrų dažnumą, tvirtinimo įtaisų pakartotinį naudojimą ir laisvos būsenos kraštų patikrinimą.
Robotinio taškinio suvirinimo celės pirkimas: klausimai, kurie keičia taikymo sritį
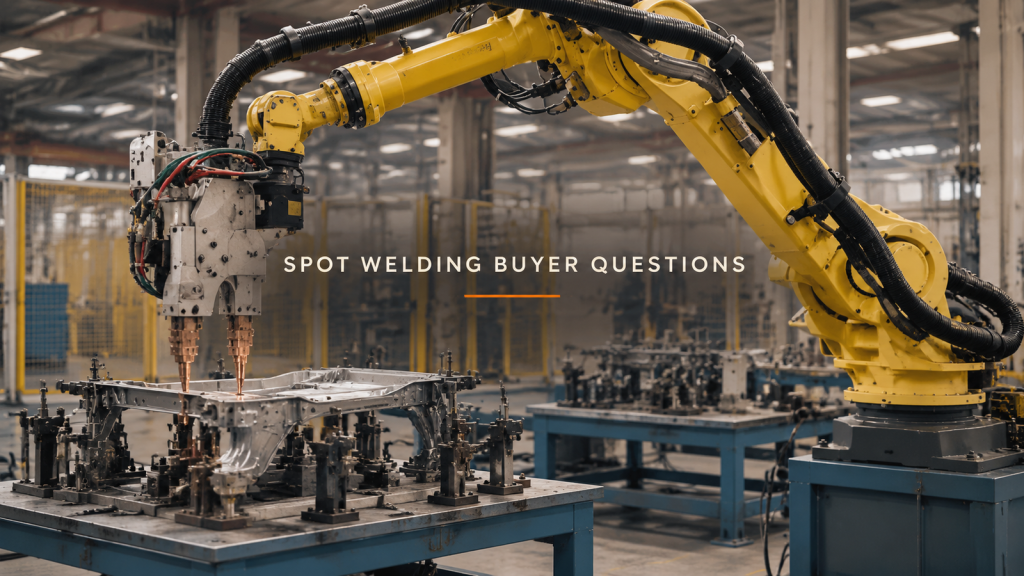
Užduokite klausimus, kurie keičia roboto taškinio suvirinimo celės taikymo sritį: prieiga prie pistoleto, elektrodų priežiūra ir jungčių priėmimo bandymai.
Automatinis atsukimas: trys būdai, kaip sukimo momento rezultatas gali suklaidinti pirkėją
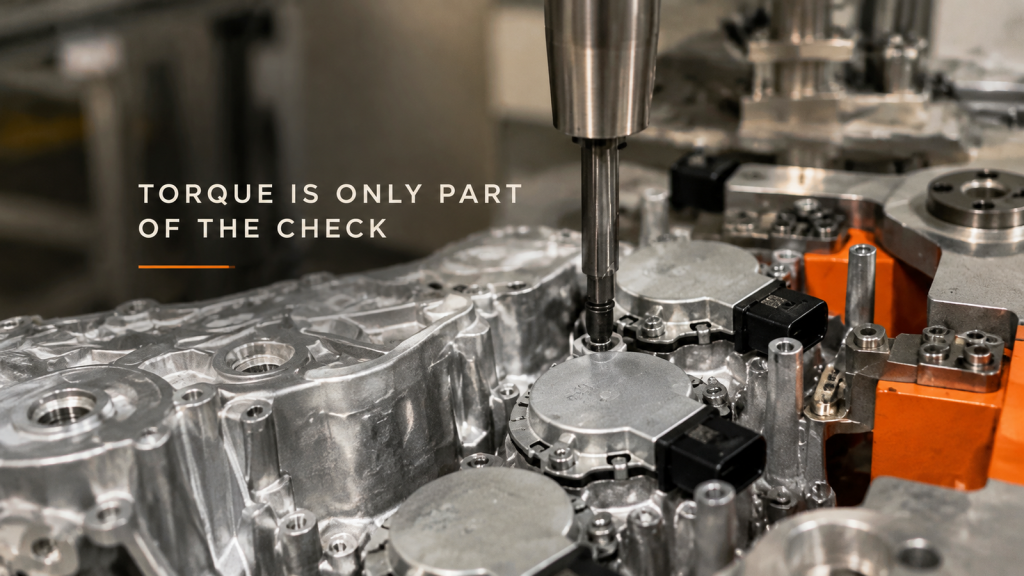
Sužinokite tris būdus, kaip automatinio atsukimo sukimo momento rezultatas gali būti klaidinantis: ankstyvas pasipriešinimas, netiksli padėtis ir sėkmingas pakartotinis bandymas, kuris paslepia ankstesnę nesėkmę.
Rankinis ar automatinis dėžių atidarymas: kokie darbai iš tikrųjų išnyks?
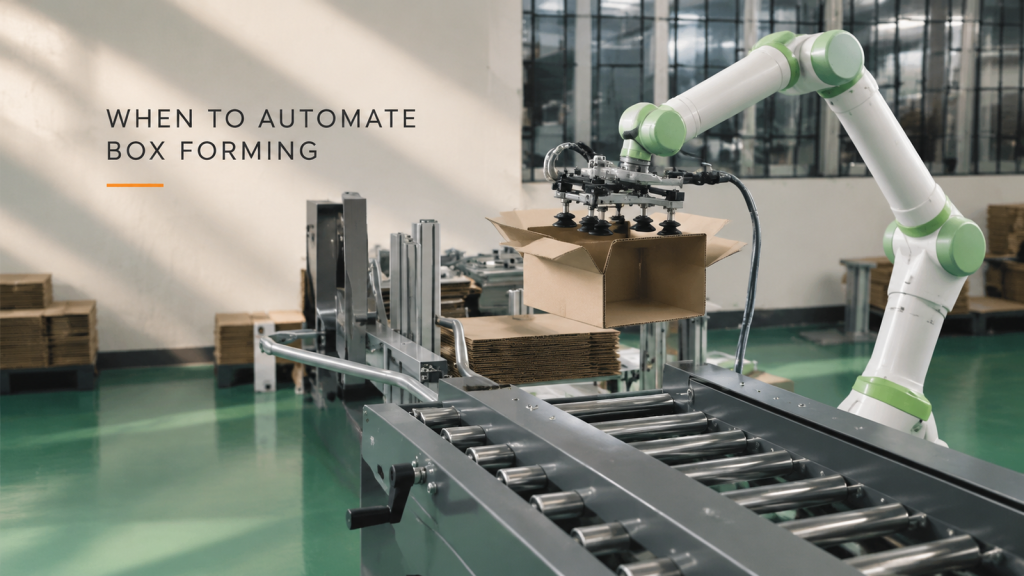
Palyginkite rankinį ir automatinį dėžių atidarymą pagal likusį darbą, dėžių perdavimo sąlygas, perėjimus ir tai, ar sutaupytos sekundės atlaisvina naudingą darbo laiką.
Padėklų tvarkymo automatizavimas: kada verta pridėti antrą robotą?
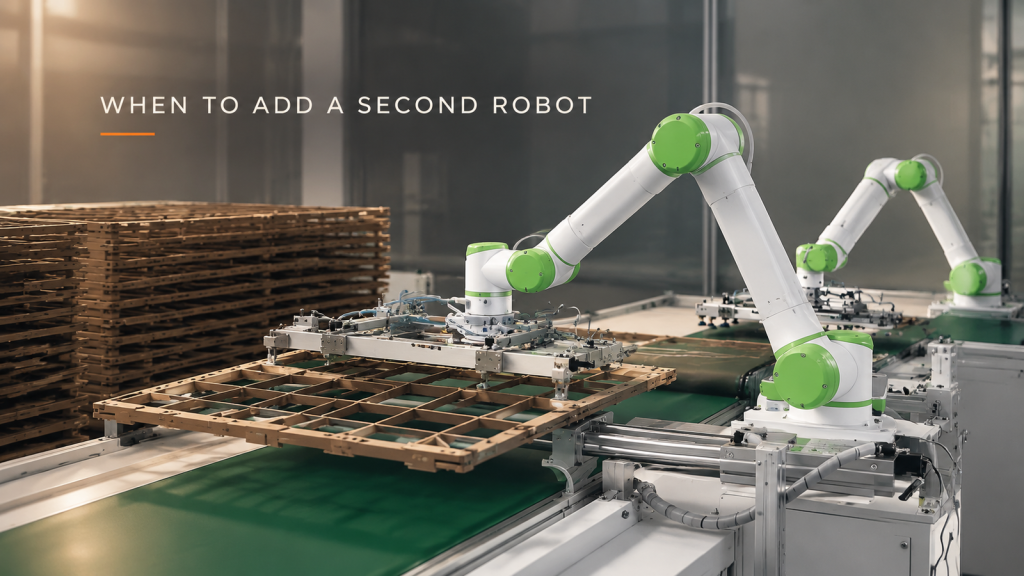
Palyginkite vieną robotą, padėklų tiektuvą ir du robotus. Sužinokite, kurie padėklų keitimo vėlavimai gali sutapti ir ką reikia patikrinti prieš pridedant antrą tvarkymo įrenginį.
Blokų krovimo automatizavimas spaudoje: septyni klausimai, kuriuos pirkėjai užduoda prieš užsakydami paletizavimo robotą
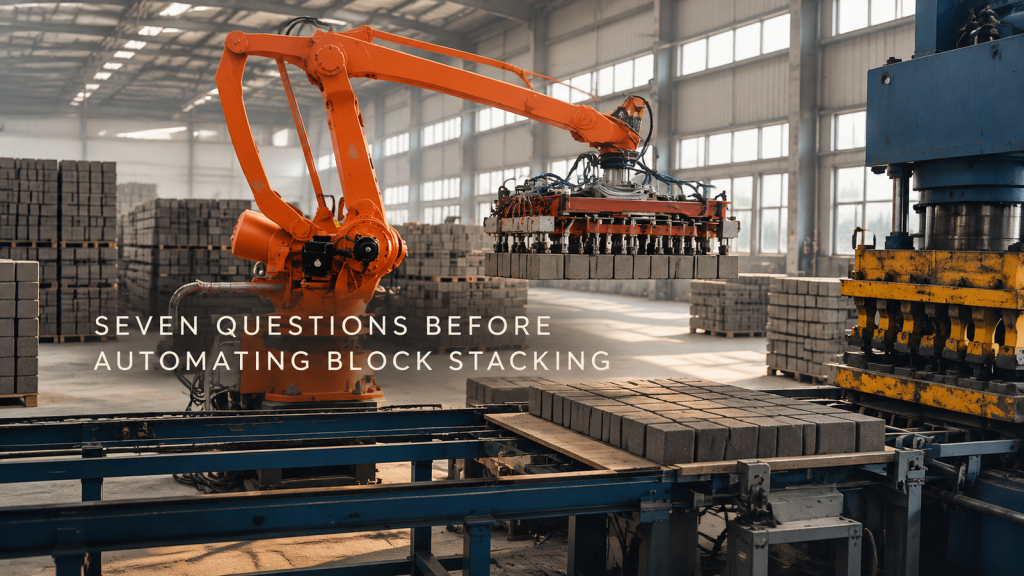
Septyni klausimai, į kuriuos reikia atsakyti prieš užsakant paletizavimo robotą blokų krovimui spaudoje: žaliasis stipris, griebtuvas, naudingoji apkrova, ciklas, krovimo schema ir gedimai.
Roboto diržo atliekamas automobilių durelių vyrių poliravimas: penki gedimų režimai, kuriuos reikia patikrinti prieš perkant
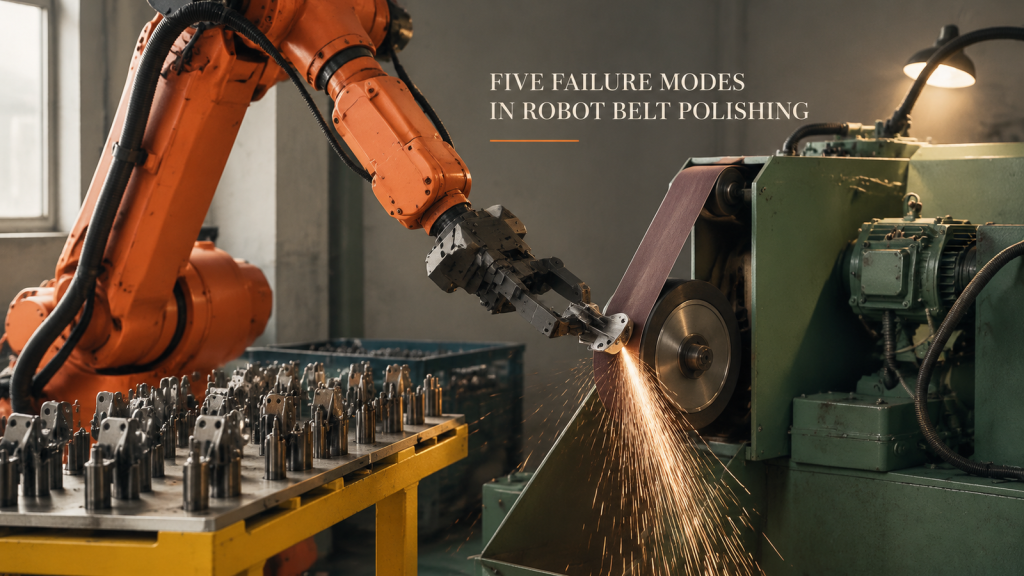
Penki gedimų režimai, dėl kurių roboto diržas poliruoja automobilių durelių vyrius, pradedant detalių variacija ir diržo susidėvėjimu, baigiant jėgos valdymu, dulkėmis ir griebtuvo slydimu, ir kaip kiekvieną iš jų patikrinti.
Roboto valdomos plieninių tinklelių plokštės: lanksčios apvalkalo konstrukcijos valdymas
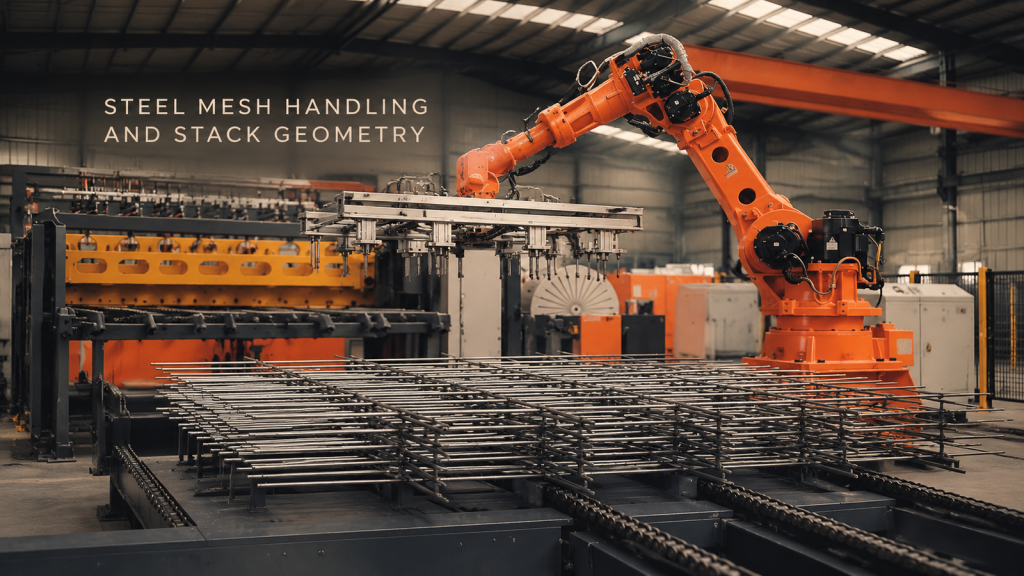
Roboto valdomos plieninių tinklelių plokštės: lanksčios apvalkalo konstrukcijos valdymas
Robotas, prižiūrintis variklio statoriaus apvijas: perdavimo būsenos apibrėžimas
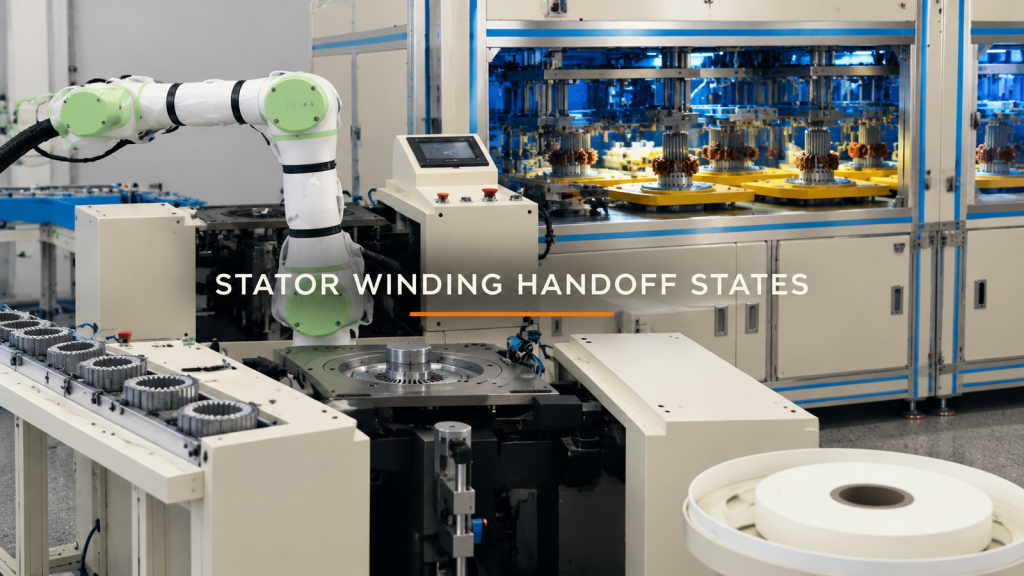
Apibrėžkite perdavimo būsenas, nešėjų geometriją, perdavimo koridorių ir ribų bandymus, skirtus robotui prižiūrėti variklio statoriaus apvijas.
Robotas, aptarnaujantis presą: prieš programavimą patikrinkite štampo perdavimą
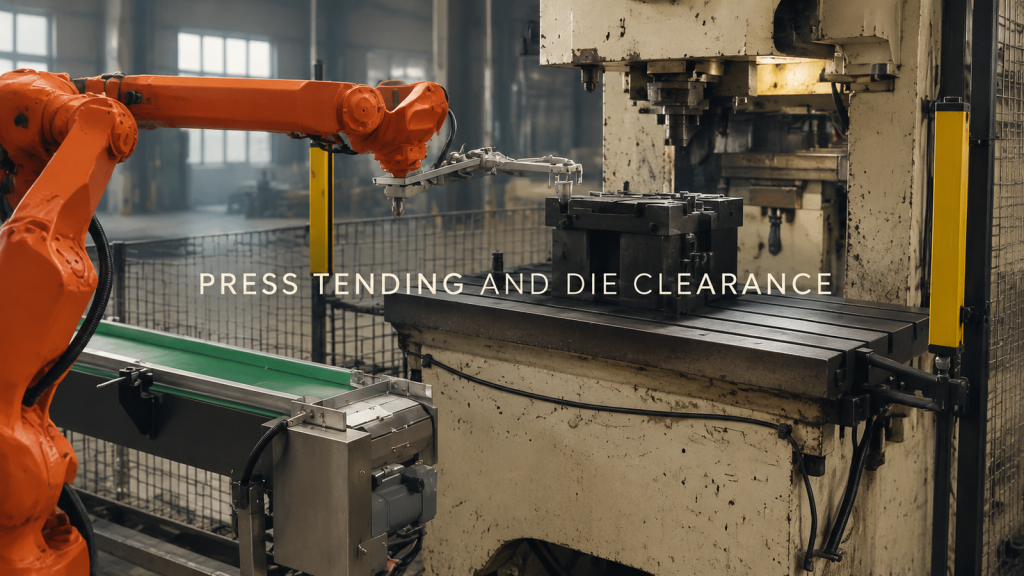
Planuokite roboto preso aptarnavimą kaip du perdavimo etapus. Prieš programuodami patikrinkite priartėjimo, suėmimo arba atleidimo ir išėjimo laisvumą konvejerio ir štampo srityje.
Dėžių iškrovimas iš palečių ant konvejerio: sluoksnių, suėmimo ir išleidimo logikos apibrėžimas
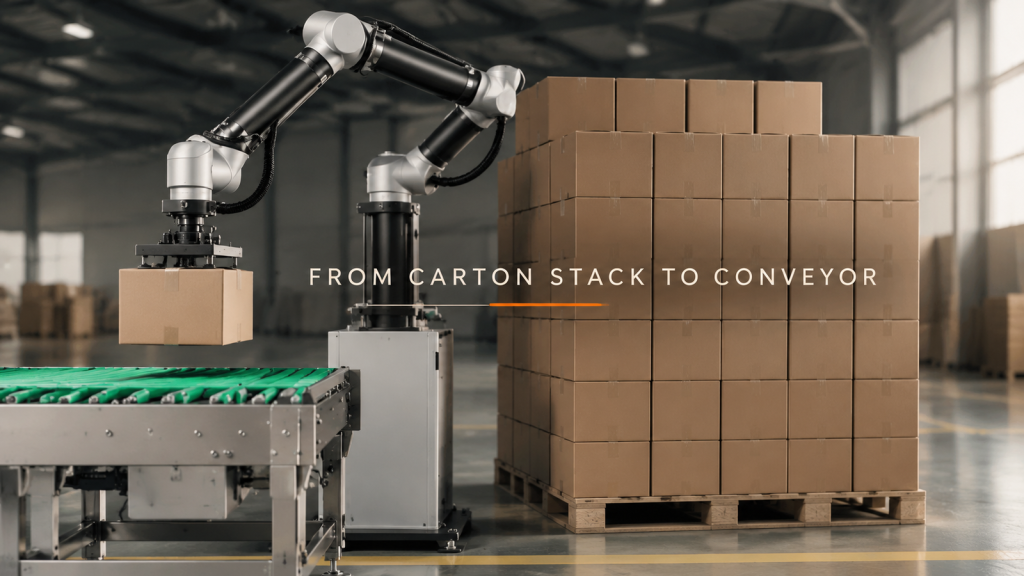
Vienos dėžės perkėlimas iš sukrautos krovinio į išsiuntimo konvejerį atrodo pasikartojantis procesas, tačiau perdavimas keičiasi, kai sluoksnis mažėja. Šiuo atveju robotas pakelia...