
Didelės apkrovos suvirinimo robotų darbo vietos didelėms ir sunkioms detalėms
Didelės apkrovos darbo vieta prasideda nuo detalės svorio, kontūro, sukimosi, siūlių prieigos ir kelių praėjimų reikalavimų. Šiame puslapyje palyginami aštuoni išdėstymai, kad projekto komanda galėtų susiaurinti ruošinio padėties nustatymo ir išorinio judėjimo galimybes iki inžinerinio trumpojo sąrašo.
Prieš pasirinkdami įrangos judėjimą, apibrėžkite didelę detalių šeimą
Naudokite šias ruošinių šeimas, kad nustatytumėte ilgio, skersmens, svorio, apkrovos ir siūlių prieigos reikalavimus.
Norėdami nuspręsti, kaip detalė pateikiama, naudokite keturis apribojimus
Įkrova ir vokas
Patikrinkite ruošinio ir tvirtinimo elemento masę kartu, tada apibrėžkite ilgį, plotį ir sukimosi skersmenį.
Rotacija ir atrama
Rinkitės viršutinio-užpakalinio, dviejų kolonų arba L formos pozicionavimo koncepcijas atsižvelgiant į svorio centrą ir atramos taškus.
Prieiga ir išorinis judėjimas
Roboto judėjimą grindimis, virš galvos arba apverstą padėtį galima apsvarstyti tik tada, kai fiksuota roboto padėtis negali apimti reikiamo ilgio ar aukščio.
Daugiapakopis procesas
Kontaktinio jutimo, lanko sekimo ir daugiasluoksnio daugiapakopio suvirinimo funkcijos yra pasirenkamos kaip lankinio suvirinimo programinė įranga visai sunkiųjų įrenginių grupei.
Sutvarkykite aštuonis variantus pagal išdėstymą, judėjimo kryptį ir prieigą prie viršaus
Tai apribojimais pagrįstas inžinerinis kelias, o ne lygiaverčių produktų kortelių matrica.
Pozicionieriaus vadovaujamas pristatymas
Pradėkite nuo to, kaip detalė turi pasisukti arba pakreipti.
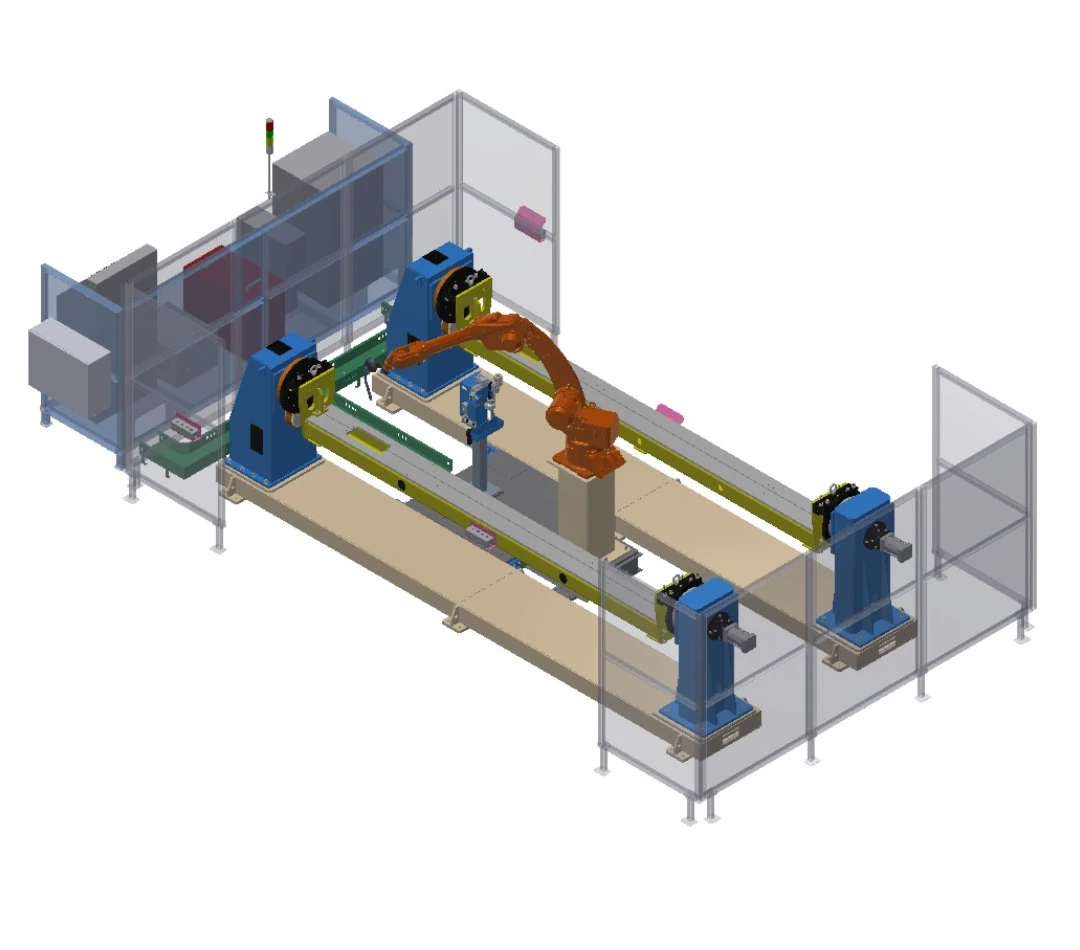
Dviejų stočių galvutės ir užpakalinės dalies darbo stotis
Du galvutės ir užpakalinės dalies pozicionavimo įrenginiai užtikrina pakaitinį detalės pateikimą su pneumatiniu užpakalinės dalies fiksavimu.
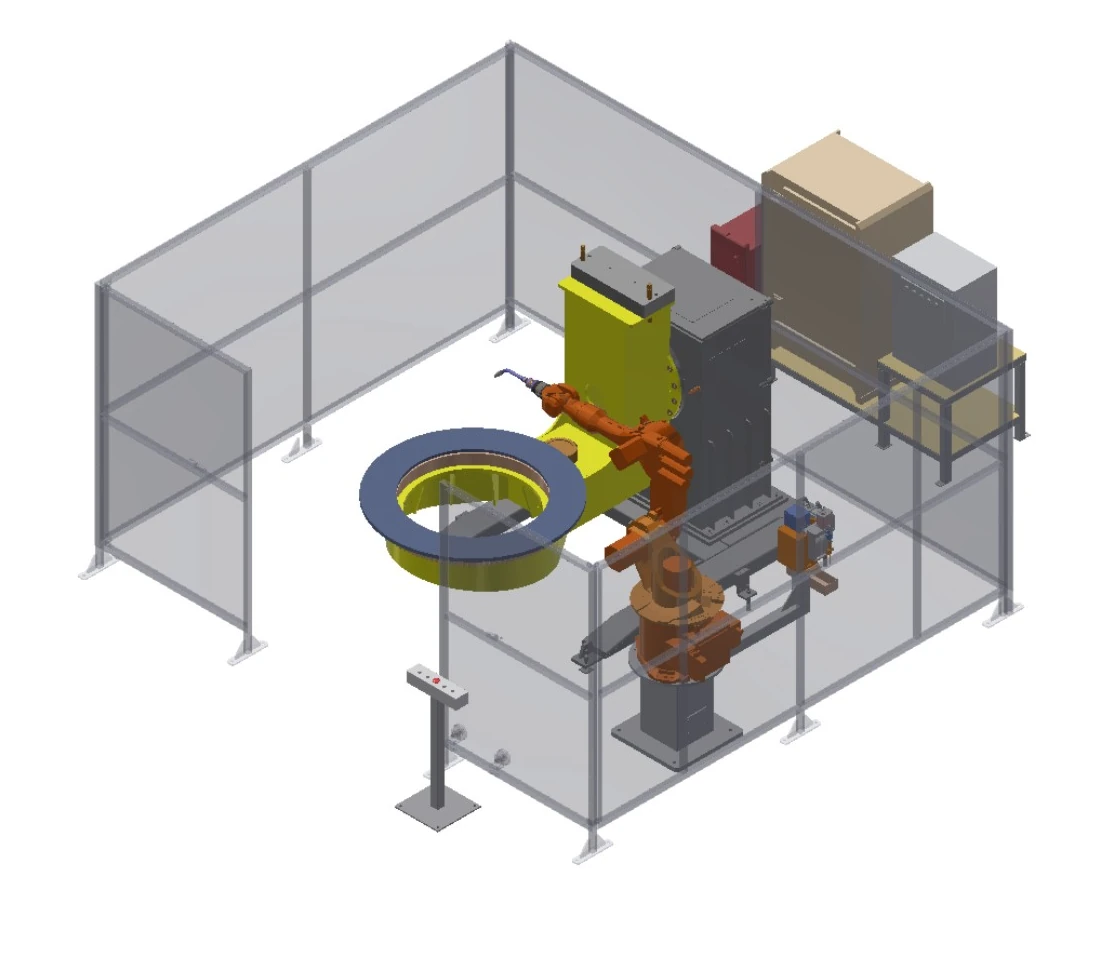
Dviejų ašių L formos pozicionieriaus darbo vieta
Dviejų ašių L formos pozicionierius suka ir pakreipia įtaisą, kad būtų galima pasiekti daugiasluoksnius suvirinimo darbus.
Kelionės pagalba apdrausta
Pridėkite kontroliuojamą judėjimą, kai viena roboto pozicija negali apimti reikiamo ilgio ar aukščio.
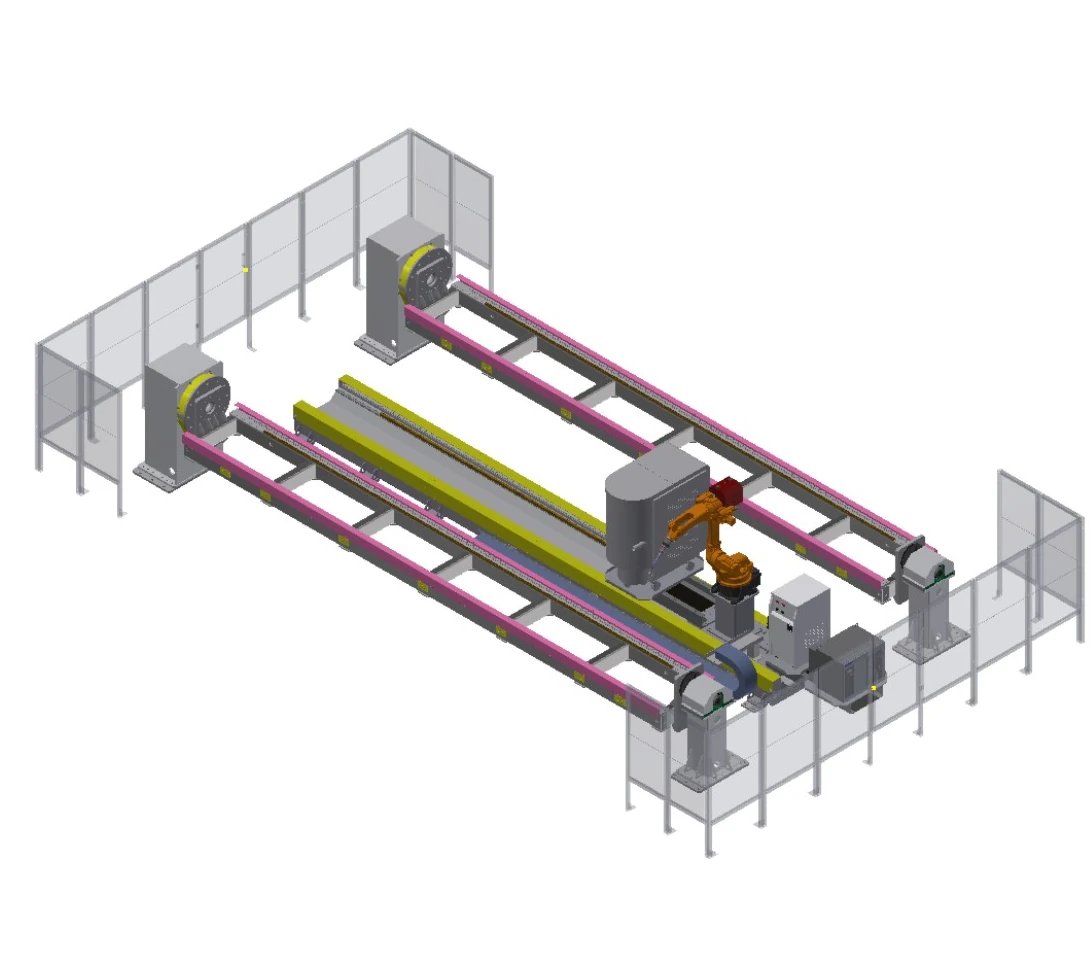
Ilgų ruošinių judėjimo ašių darbo vieta
Grindų judėjimo ašis praplečia roboto aprėptį išilgai šešių metrų tvirtinimo kontūro, kurį aptarnauja du viršutinės ir galinės dalies pozicionavimo įrenginiai.
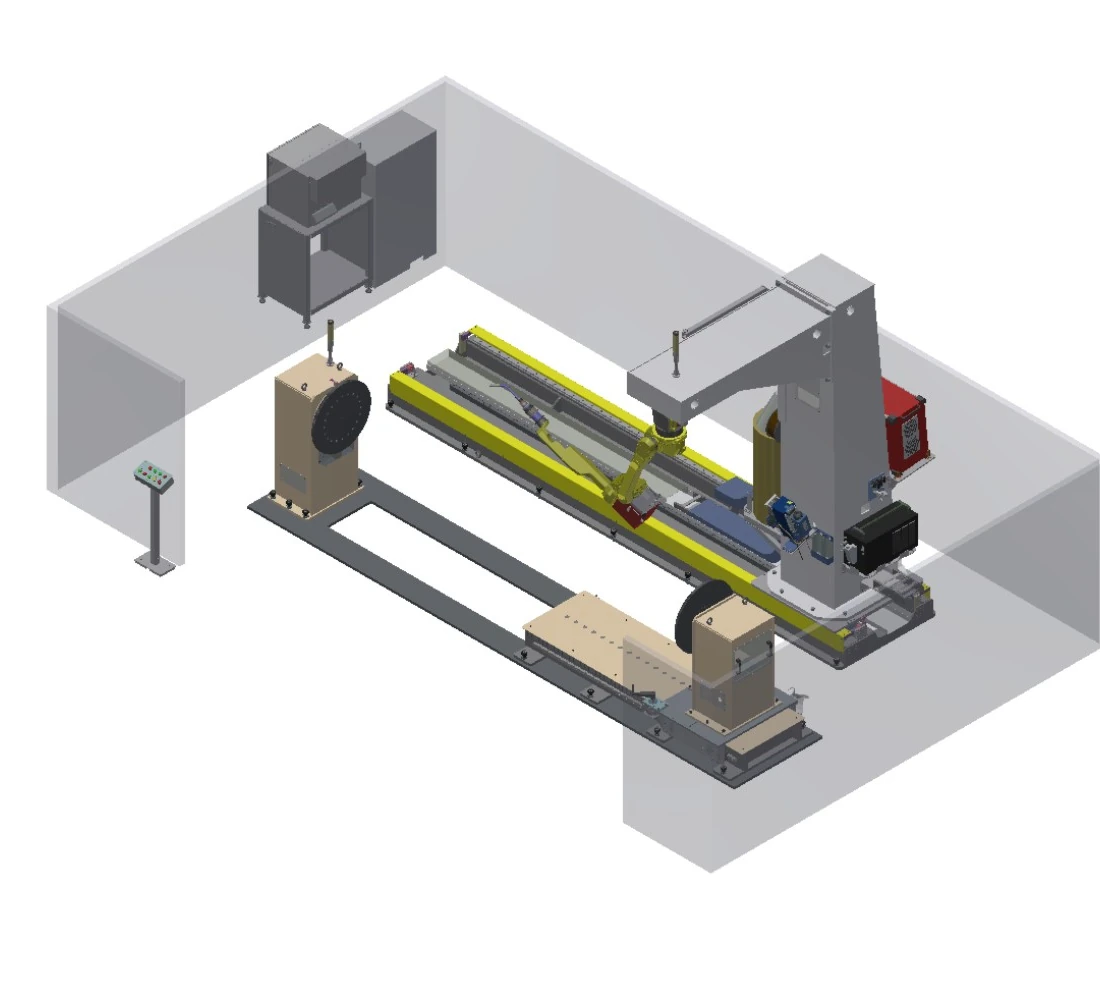
Apversta C formos kelionių darbo vieta
Apverstas C formos rėmas ir eigos ašis praplečia prieigą išilgai detalės, o užpakalinė dalis leidžia reguliuoti ilgį.
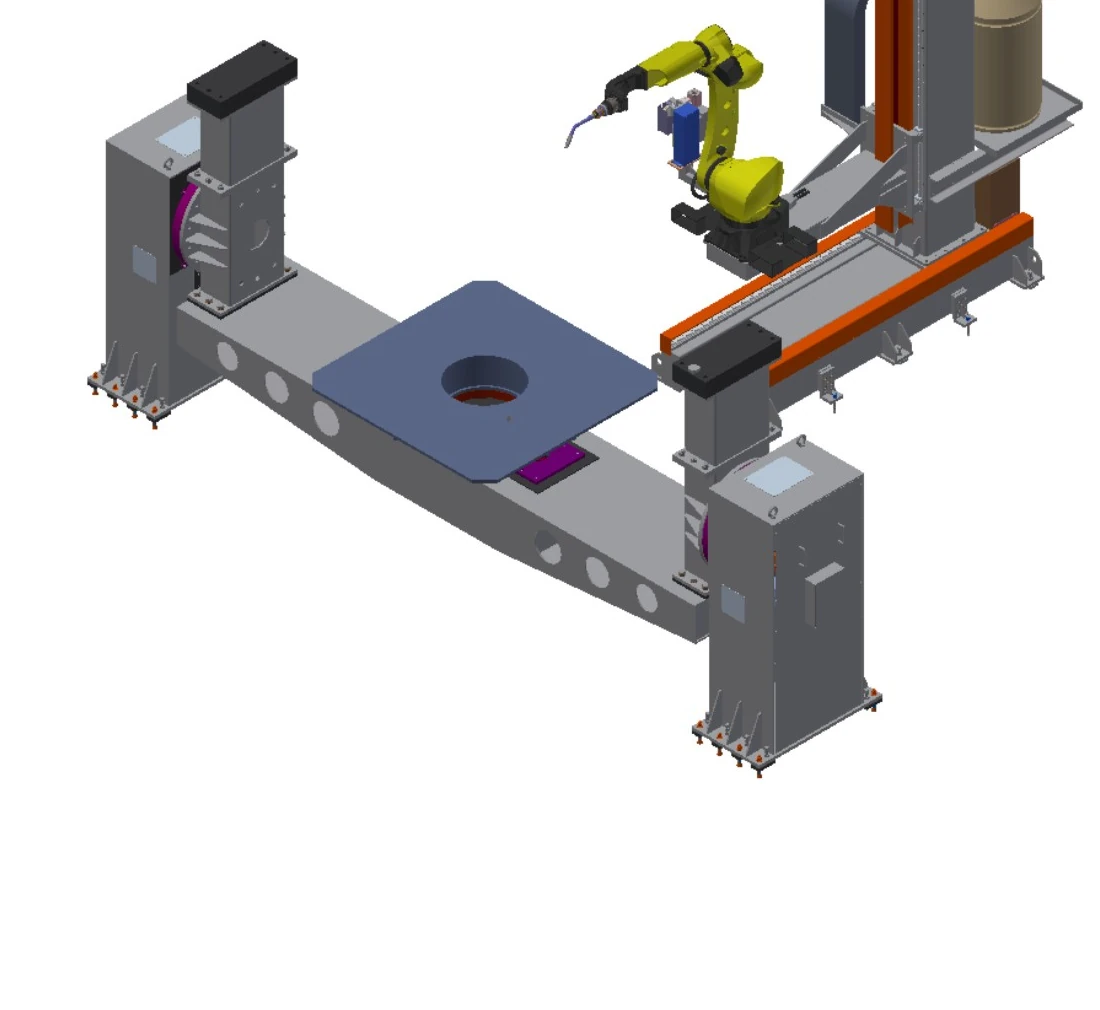
Dviejų ašių grindų judėjimo darbo vieta
Y ir Z ašių judėjimas derinamas su dviejų kolonų padėties nustatymo įrenginiu, kurio apkrova yra nuo dviejų iki penkių tonų.
Viršutinė ir apversta prieiga
Perkelkite robotą virš arba aplink ruošinį, kai prieiga ir atstumas lemia architektūrą.
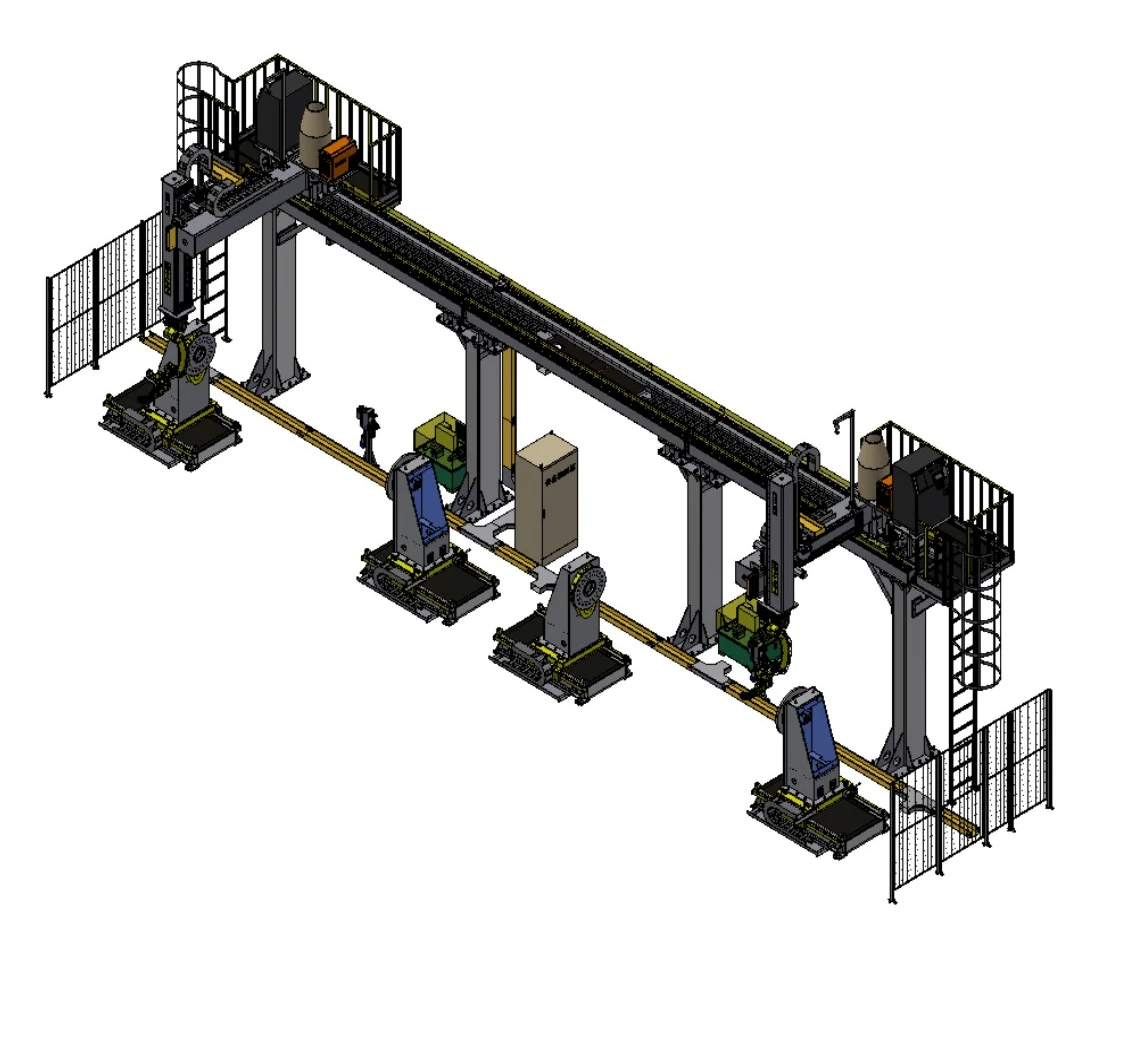
Daugiaašė viršutinio vežimėlio darbo vieta
Pasirenkamos viršutinio judėjimo ašys derinamos su vienu arba dviem sunkiais galvutės ir uodegos padėties nustatymo įtaisais dideliems besisukantiems ruošiniams.
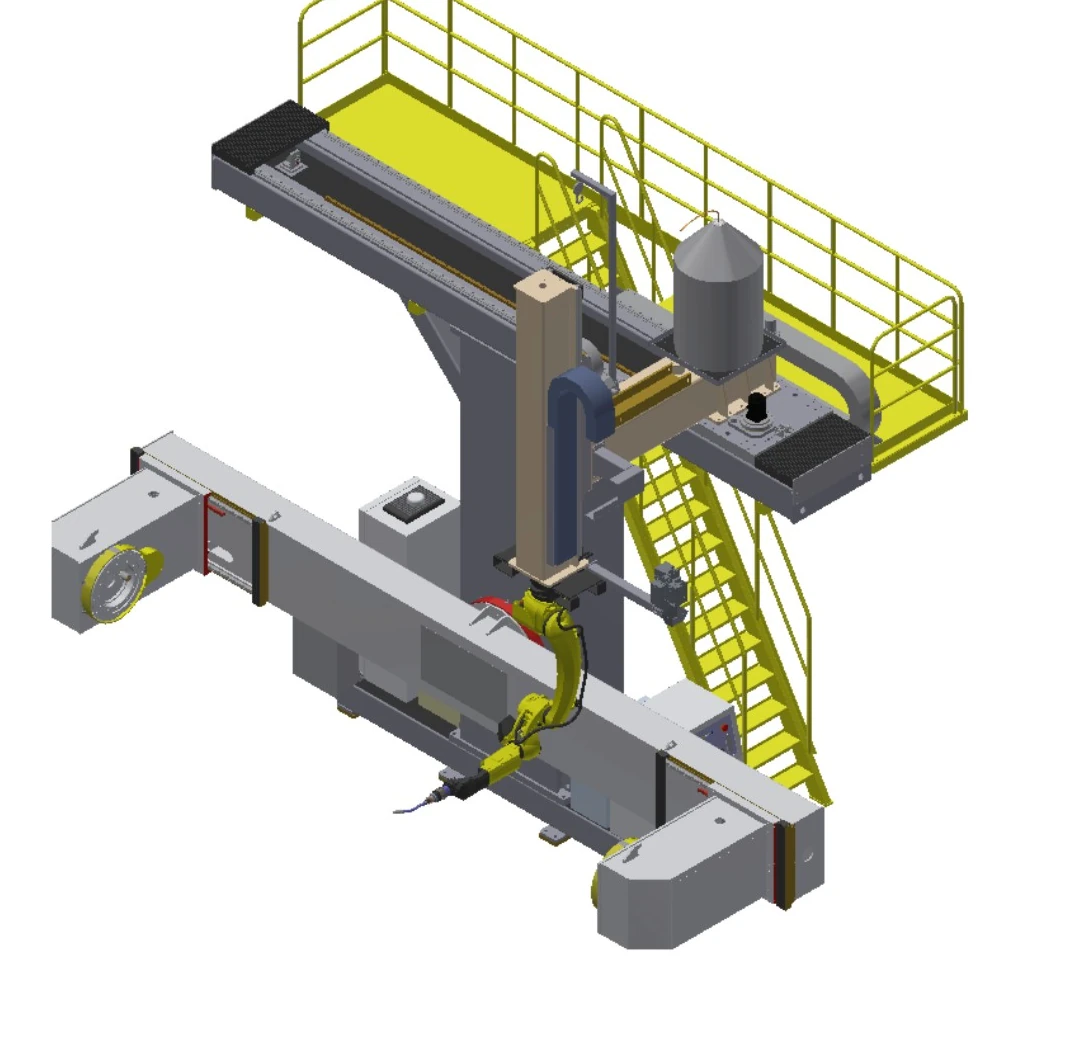
T formos viršutinio vežimėlio darbo vieta
Dviejų ašių judėjimas viršuje skirtas šone montuojamam pozicionieriui vidutinio skersmens besisukančių dalių apdirbimui.

Besisukanti apversta C formos darbo vieta
Besisukantis apverstas C formos rėmas suteikia vertikalią eigą ir kampinę prieigą aplink didžiausią padėties nustatymo įrenginio apkrovos diapazoną šioje grupėje.
Palyginkite apkrovos, gaubtinės, išorinio judėjimo ir apsaugos laukus
| Eilė | Aprašomoji konfigūracija | Rankos pasiekiamumas | Padėties reguliatoriaus apkrova | Ruošinio apvalkalas | Išorinis judėjimas | Padėties nustatymo išdėstymas | Apsaugos laukas |
|---|---|---|---|---|---|---|---|
| A | Ilgų ruošinių judėjimo ašių darbo vieta | 2 m | 300 000–350 000 t | Įrenginys 6 m × 1.5 m | Kelionė 5 m | Galvutė-uodegė, 2 vnt. | Pusiau uždara tvora |
| B | Dviejų stočių galvutės ir užpakalinės dalies darbo stotis | 2 m | 300 000–350 000 t | Įrenginys 3 m × 1.5 m | Galvutė-uodegė, 2 vnt. | Pusiau uždara tvora | |
| C | Apversta C formos kelionių darbo vieta | 1.4 m / 2 m (nebūtina) | 300 000–350 000 t | Įrenginys 4 m × 1 m | Kelionė 4 m | Užpakalinis-uodeginis atraminis įtaisas; užpakalinio atraminio įtaiso reguliavimas 1.5 m | Pusiau uždara tvora |
| D | Dviejų ašių L formos pozicionieriaus darbo vieta | 1.4 m / 2 m (nebūtina) | 1 t / 2 t (nebūtina) | Dviejų ašių L pozicionierius | Pusiau uždara tvora | ||
| E | Daugiaašė viršutinio vežimėlio darbo vieta | 1.4 m / 2 m (nebūtina) | 300 000–350 000 t | Sukimasis ≤3 m | X 2–30 m; Y 1–2 m; Z 1–2 m | Galvutė-uodegė, 1 arba 2 vnt. | Pusiau uždara tvora |
| F | T formos viršutinio vežimėlio darbo vieta | 1.4 m / 2 m (nebūtina) | 300 000–350 000 t | Sukimasis ≤1.8 m | X 3–4 m; Z 1–2 m | Šoninis pakabos ir uodegos tvirtinimas; reguliuoti 0.5 m | |
| G | Dviejų ašių grindų judėjimo darbo vieta | 1.4 m / 2 m (nebūtina) | 300 000–350 000 t | Sukimasis ≤3 m | Y 1.5 m; Z 1.5 m | Dviejų ašių dvigubas stulpelis; reguliuoti 0.5 m | |
| H | Besisukanti apversta C formos darbo vieta | 1.4 m / 2 m (nebūtina) | 300 000–350 000 t | Sukimasis ≤3 m | Z 1–2 m; sukimas ±90° | Dviejų ašių dvigubas stulpelis; reguliuoti 0.5 m | Pusiau uždara tvora |
Kurkite apsaugos koncepciją, pagrįstą logistika ir išoriniu judėjimu
Sunkių dalių apsauga nėra standartinis priedų sąrašas. Ją reikia peržiūrėti kartu su kėlimo, pakrovimo, techninės priežiūros, dūmų kontrolės ir kontroliuojamo judėjimo darbais.
Izoliacija ir blokavimai
Apibrėžkite apsaugą aplink maksimalų judėjimą, pozicionierius, pakrovimo zonas ir personalo įėjimą.
Kėlimas ir prieiga prie didelių dalių
Patikrinkite krano kelius, vartus arba atidarymo zonas, ruošinio perkėlimą ir neįprastą pašalinimą.
Dūmų ir proceso sąsajos
Į bendrą koncepciją įtraukite suvirinimo dūmų surinkimą, komunalines paslaugas, proceso terpes ir įrangos aušinimą.
Priežiūra ir patvirtinimas
Užtikrinti kontroliuojamas sąlygas aptarnavimui, degiklio valymui, tvirtinimo elementų reguliavimui ir saugos funkcijų patvirtinimui.
Prieš įrangos pritaikymą apibrėžkite detalės padėtį ir siūlių žemėlapį
Dalies peržiūra
Brėžiniai, masė, svorio centras, jungtys, variantai ir gaunama būklė.
Padėties nustatymo koncepcija
Atramos, sukimosi, apkrovos ir tvirtinimo detalių sąsajos ribos.
Prieigos tyrimas
Roboto padėtis, išorinis judėjimas, susidūrimas ir prieiga prie aptarnavimo.
Procesas ir apsauga
Suvirinimo procedūra, jutikliai, dūmai, blokuotės ir personalo sąveika.
Priėmimo apibrėžimas
Susitarkite dėl dalių, siūlių, bandymo sąlygų, dokumentų ir sprendimo metodo.
Keturi intensyvaus suvirinimo scenarijai su skirtingais apribojimais
Atvejai iliustruoja tik dalių šeimas, išdėstymą ir proceso fokusą; jie neidentifikuoja kliento, fiksuotos įrangos paketo ar našumo pažado.
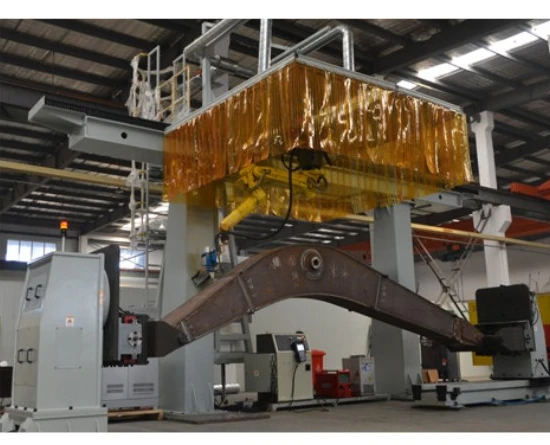
Statybinės įrangos strėlės ir sijos
Atremkite ilgas pagamintas sekcijas, koordinuokite išorinį judėjimą ir užtikrinkite, kad suvirinimo prieiga būtų susieta su faktiniu jungčių planu.
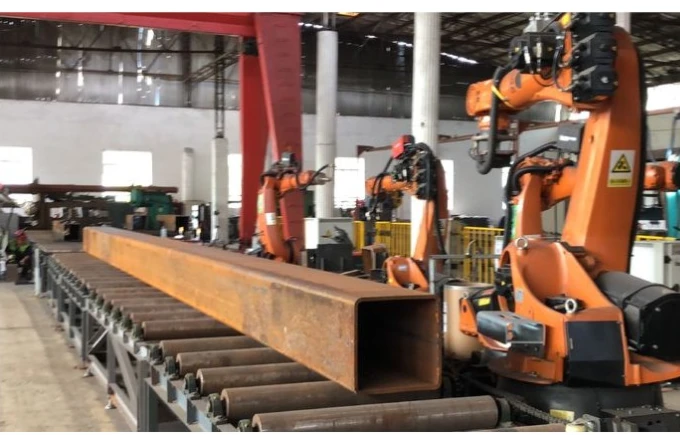
Plieninių konstrukcijų sekcijos
Planuokite prieigą iš kelių pusių prie dėžinių sekcijų ir konstrukcinių profilių, nelaikydami vieno tvirtinimo elemento universaliu.
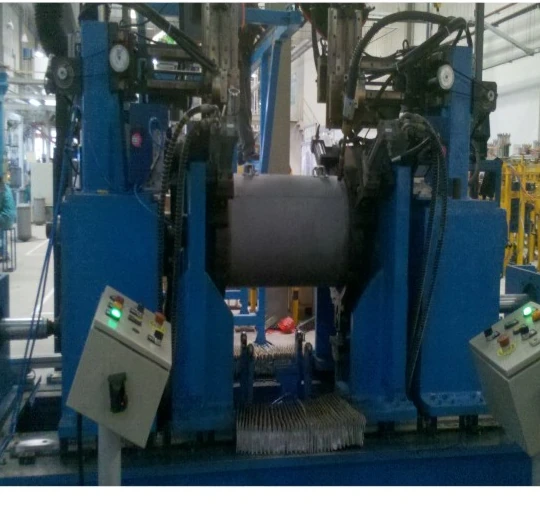
Slėginių indų korpusai
Cilindrinėms siūlėms naudokite kontroliuojamą sukimosi metodą, patvirtindami skersmenį, atramą ir apkrovos metodą.
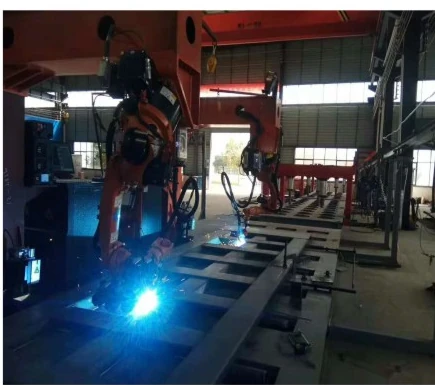
Komercinių transporto priemonių gamyba
Prieš pasirinkdami ruošinio laikiklį ir stoties srautą, atskirkite bakus, rėmus ir kėbulo konstrukcijas į aiškias dalių šeimas.
Inžineriniai klausimai, kuriuos reikia išspręsti prieš pradedant konceptinį projektą
Kaip tikrinamas pajėgumų diapazonas?
Pateikite ruošinio masę, tvirtinimo įtaiso masę, svorio centrą, atramos būdą ir dinaminę orientaciją. Projekto inžineriniai skaičiavimai nustato taikomą diapazoną.
Kada reikėtų atsižvelgti į išorinį roboto judėjimą?
Įvertinkite tai, kai viena tvirtinimo padėtis negali apimti reikiamo ilgio, aukščio ar siūlės kampo, tada peržiūrėkite susidūrimo, standumo ir techninės priežiūros galimybes.
Kaip pateikiamos ilgos arba didelio skersmens dalys?
Palyginkite galvutės ir uodegos, dvigubos kolonos ir kitas padėties nustatymo koncepcijas su atramos, sukimosi skersmens, ilgio reguliavimo, apkrovos ir tvirtinimo sąsajomis.
Ko reikia daugiapakopio suvirinimo peržiūrai?
Pateikite jungties paruošimą, medžiagą, storį, užpildą, praėjimų seką, išankstinio pašildymo arba tarpinių praėjimų reikalavimus, taip pat jutimo ir programos strategiją.
Kaip kuriama sunkiųjų detalių apsauga?
Rizikos vertinimą grįskite maksimaliu judėjimu, pakrovimu, kėlimu, personalo patekimu į patalpas, dūmų kontrole ir techninės priežiūros užduotimis.
Ar rodomus išdėstymus galima užsisakyti kaip fiksuotus paketus?
Tai yra inžineriniai atspirties taškai. Mechaniniai, elektriniai, procesiniai, tvirtinimo, apsaugos ir priėmimo apimties duomenys turi būti patvirtinti pagal realią dalį.
Pradėkite nuo ruošinio duomenų ir siūlių žemėlapio
Pasidalykite detalių asortimentu, mase, svorio centru, jungtimis, pakrovimo metodu ir vietos apribojimais, kad EVST galėtų sukurti sunkiosios paskirties suvirinimo roboto darbo vietos pradinį tašką.