
Robotas, kraunantis dubens šlifavimo mašiną: ką pirmiausia reikia išspręsti?
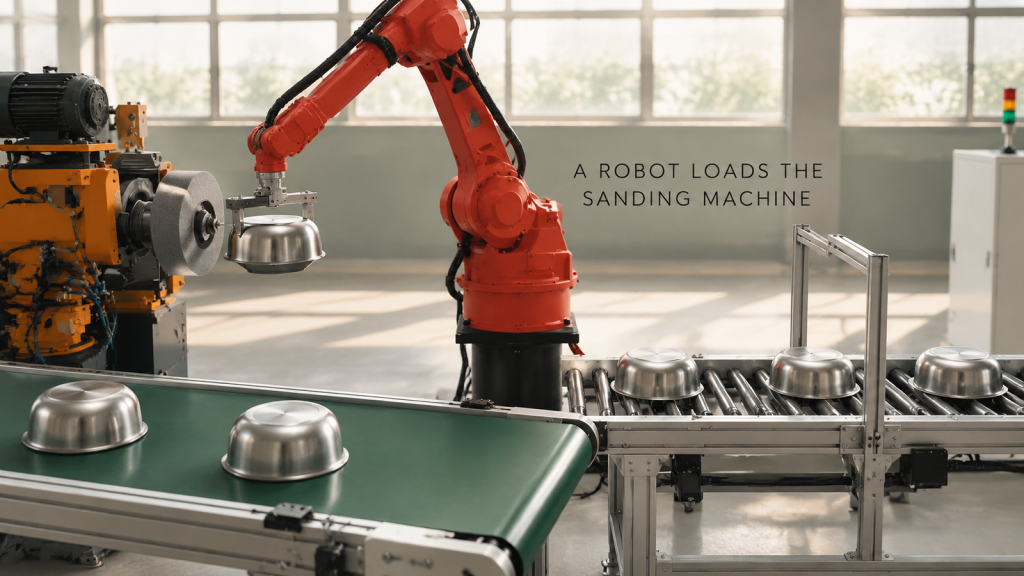
Roboto pakrovimas į nerūdijančio plieno dubens šlifavimo stakles: griebtuvo perdavimas, centravimas ant griebtuvo, apsauga nuo dulkių ir išdėstymas, užtikrinantis mašinos užimtumą.
Robotas suvirina plieninį vamzdinį rėmą: kas leidžia jam veikti vienoje kameroje?
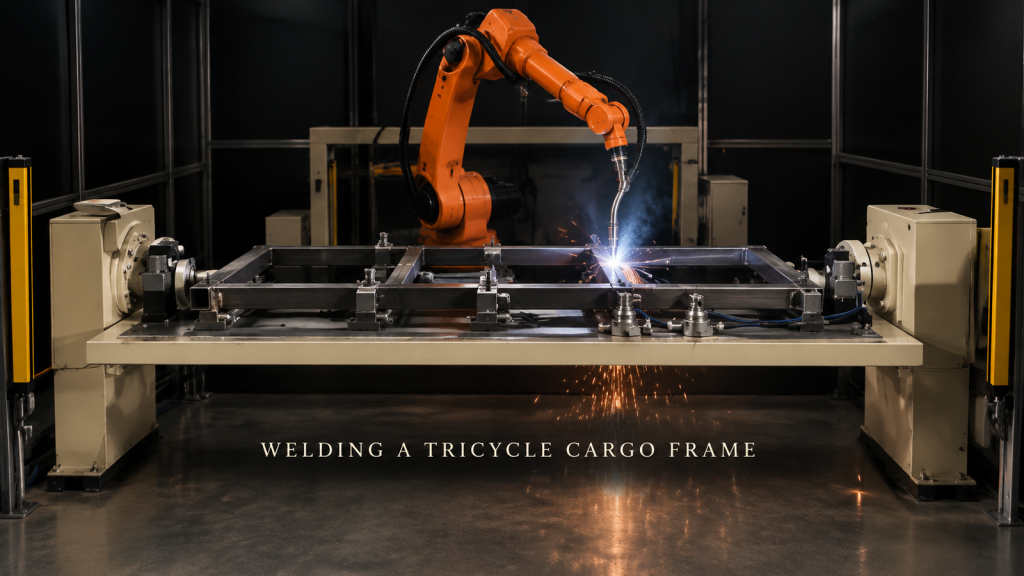
Kas leidžia plieninį vamzdinį rėmą suvirinti vienu robotu: vamzdžių padėties nustatymas, jungčių tvarka siekiant išvengti deformacijos, apatinės suvirinimo siūlės ir šviesos užuolaidos.
Robotas suvirina lakštinio metalo filtro korpusą: kas leidžia jį užspausti?
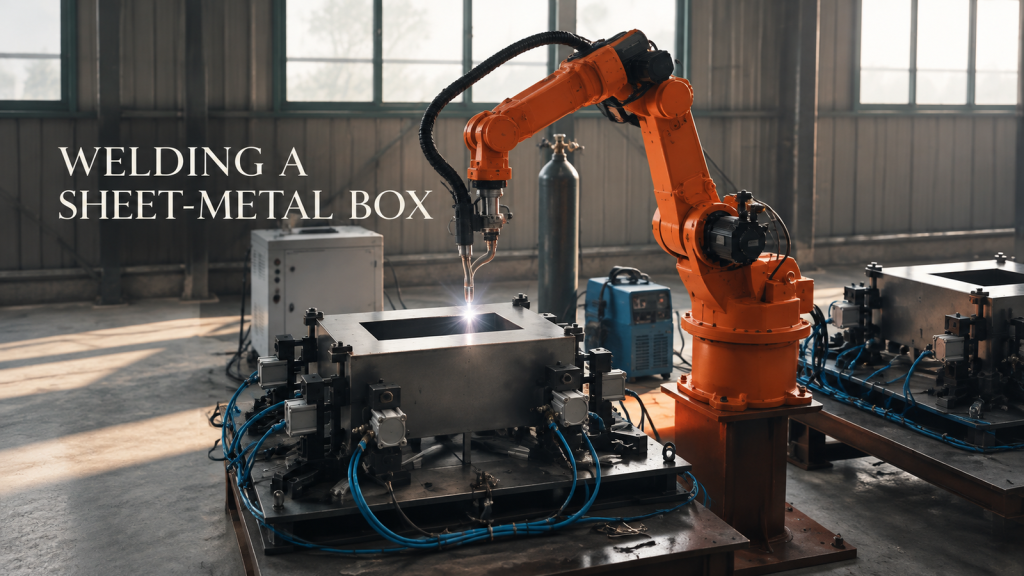
Kaip spaustuvų išdėstymas, degiklio kampo pokyčiai ir suvirinimo tvarka lemia, ar skardos dėžę galima suvirinti robotu vienu spaustuku, ir ką siųsti norint gauti kainos pasiūlymą.
Supakuotų dėžių paletizavimas naudojant keturių ašių robotą: kas užtikrina linijos pabaigos celės stabilumą?
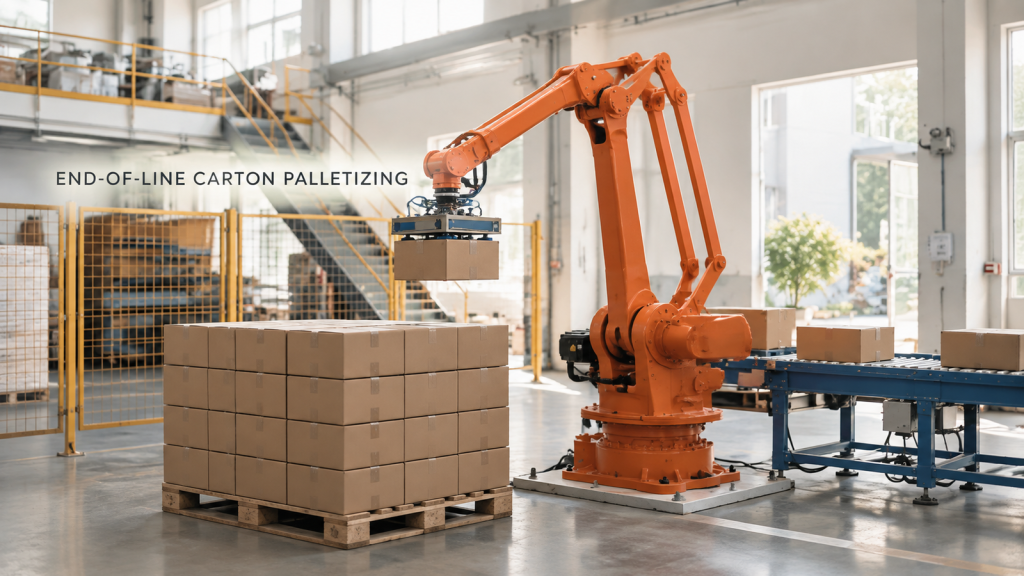
Keturių ašių robotinis dėžių paletizavimas: suėmimas be suspaudimo, stabilus krovimo modelis ir pasikartojanti surinkimo padėtis konvejerio gale.
Robotinis presas, aptarnaujantis ratlankio liniją: kas lemia, ar jį galima perduoti?
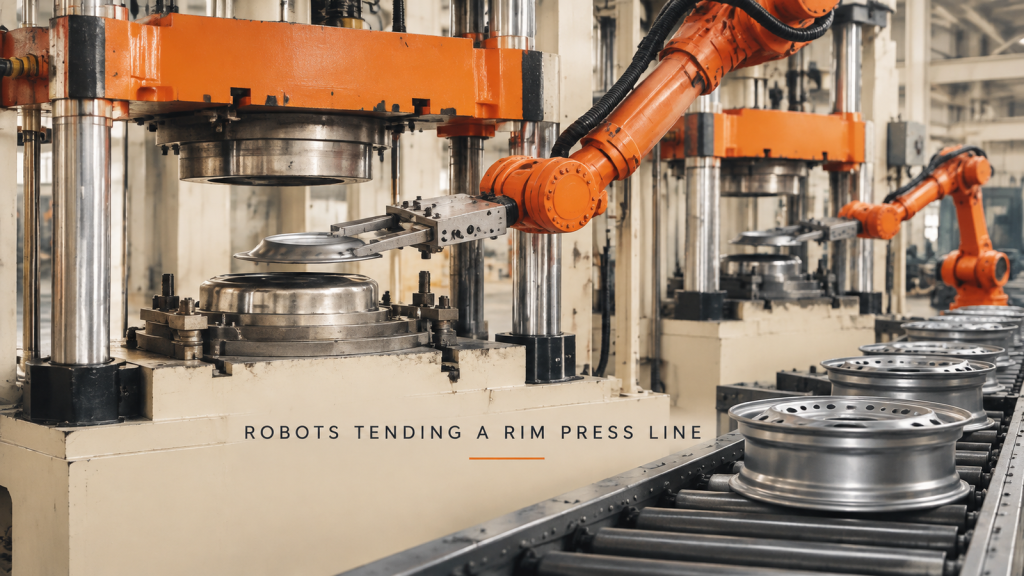
Robotinis presas, dirbantis su ratlankio linija: detalės perkėlimas į matricą, roboto ir preso blokavimas, detalės vieta ir perkėlimas iš vieno preso į eilę.
Siūlų ritelių uždėjimas ant kreelio naudojant robotą: ką ląstelė turi padaryti teisingai?
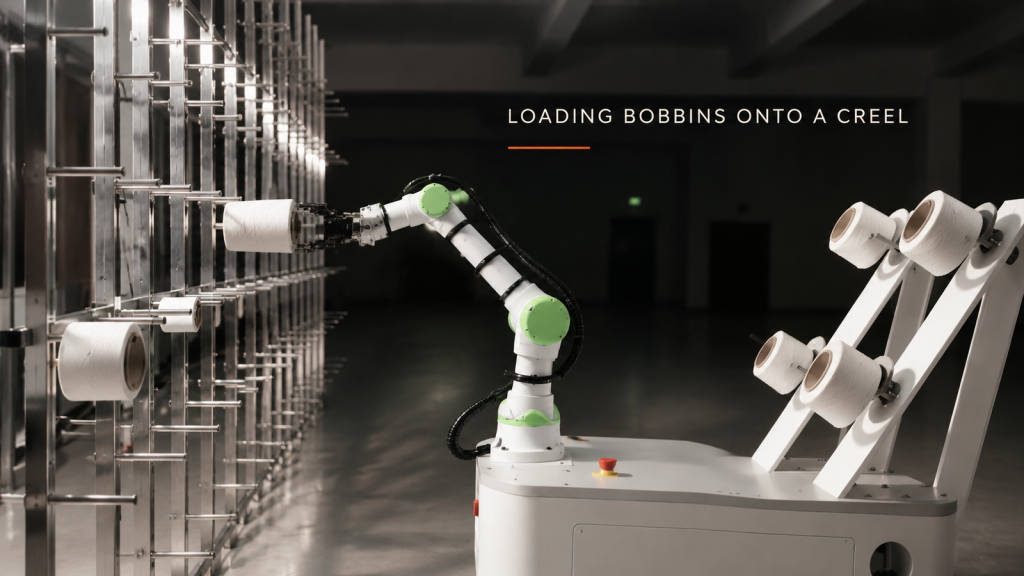
Siūlų ritelių uždėjimas ant ritės naudojant robotą: suėmimas atokiau nuo siūlų, gręžinio ir kaiščio suderinimas, siekis iki viršutinių ir apatinių kaiščių bei vieta, kur telpa mobilus pagrindas.
Robotinis storo plieno lakšto pjovimas liepsna: kada rankinis degiklis gali būti perkeltas į robotą?
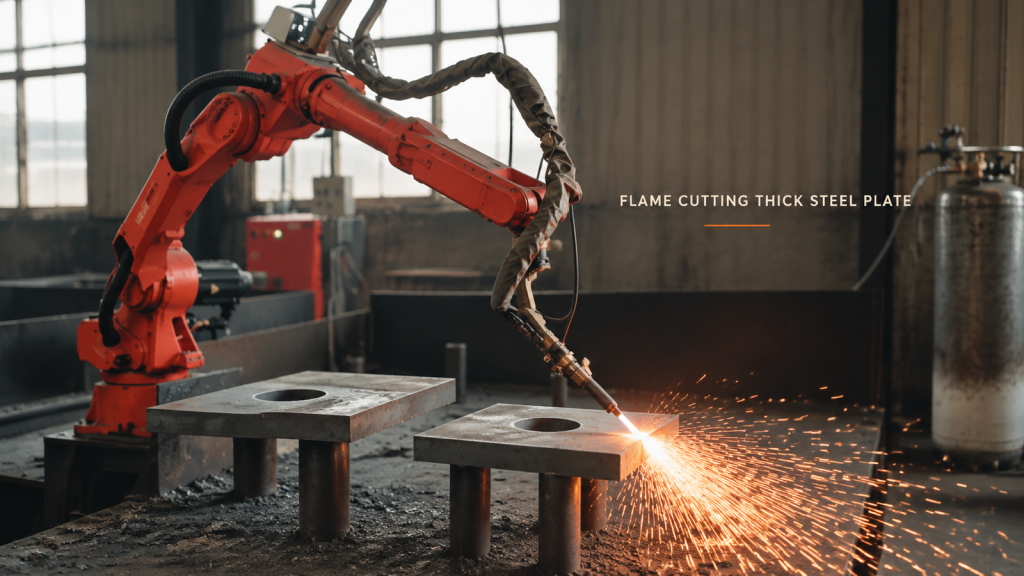
Kai storų plokščių pjovimas liepsna gali būti perkeltas iš rankinio degiklio į robotą: plokščių atrama, degiklio aukštis išilgai krašto ir žmonių apsauga nuo kibirkščių.
Ilgarėmio robotinio suvirinimo sistema: kuri jungtis turėtų lemti celės išdėstymą?
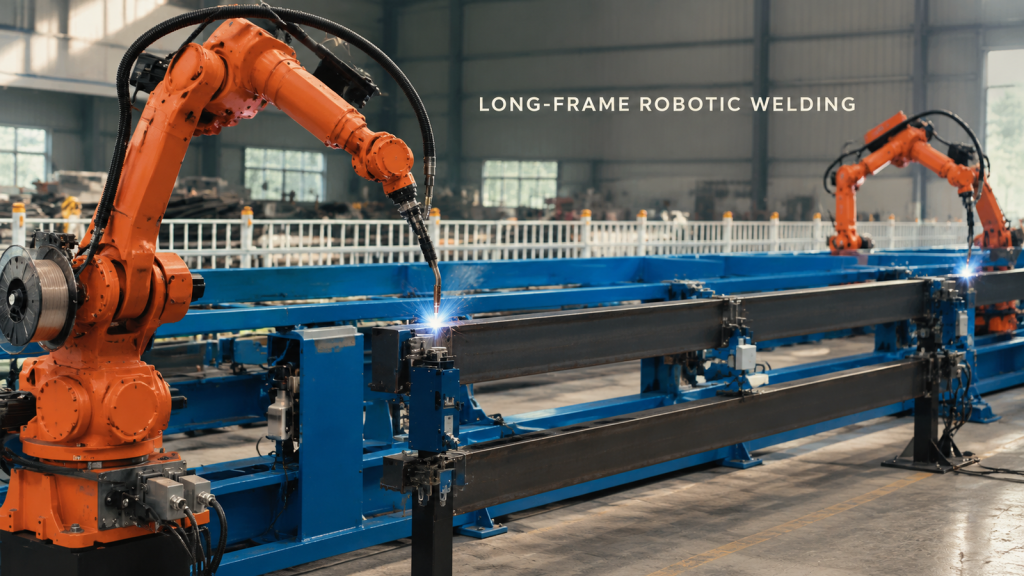
Pradėkite ilgo rėmo robotinio suvirinimo maketą nuo sunkiausios jungties, tada patikrinkite prieigą prie įtaiso, degiklio padėtį, kabelio tarpą ir atkūrimo erdvę.
Robotinis dubens formos detalės iškrovimas: kaip apsaugoti kraštus ištraukimo metu?
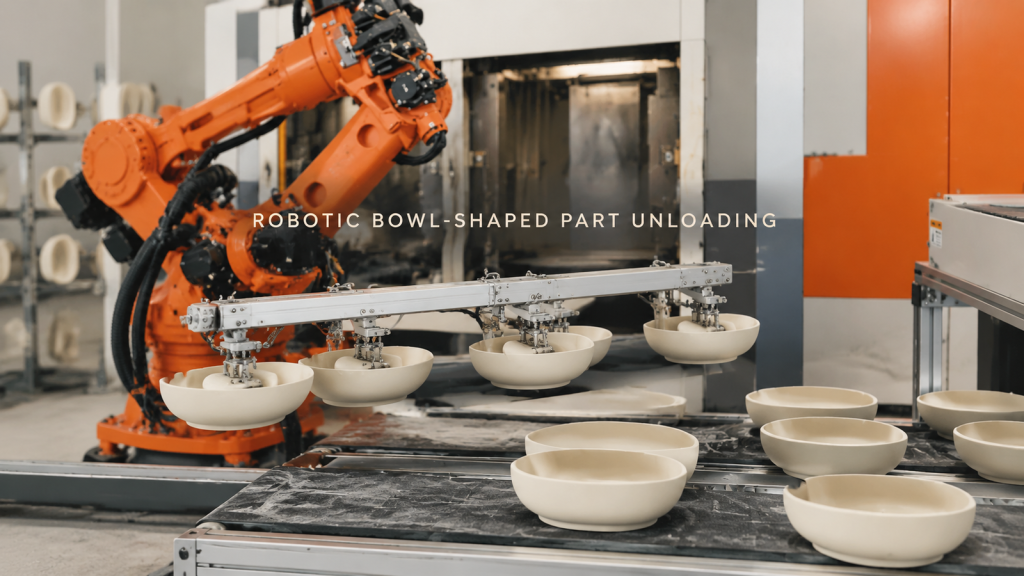
Suplanuokite dubens formos detalių robotinį iškrovimą aplink atraminį kontaktą, ištraukimo laisvumą, kraštų apsaugą ir stabilų priėmimo paviršiaus išdėstymą.
Ilgųjų velenų surinkimo jungčių robotinis suvirinimas: prieigos valdymas apskritoje sąsajoje

Stebėkite, kaip robotas suvirina apskritas plokščių jungtis ant atraminio ilgojo veleno mazgo, ir suplanuokite jungčių prieigą, tvirtinimą ir kelio segmentavimą.
Cilindrinių detalių perkėlimas ir įrangos aptarnavimas: detalės valdymas abiejose sąsajose

Stebėkite, kaip robotas suima trumpas cilindrines detales šalia uždaros įrangos, ir suplanuokite paėmimo, įrangos paspaudimo ir perkėlimo sąsajas.
Didelių rėmo jungčių robotinis suvirinimas: suplanuokite prieigą prie degiklio prieš pirmąjį lanką

Pamatykite oranžinį robotą, virinantį kelias jungtis ant didelio fiksuoto rėmo, ir sužinokite, kaip prieiga prie degiklio, tvirtinimo elementai ir trajektorijų tvarka formuoja celės koncepciją.