
By EVST redakcijos komanda · Apžvalgą pateikė EVST redakcijos komanda · Paskutinį kartą atnaujinta 2026 m. rugsėjo 24 d. · Redakcijos politika · Pataisų politika · Sąlygos
Labiausiai ribota jungtis turėtų būti naudojama kaip ilgo rėmo suvirinimo schema. Vaizdo įraše matyti du oranžiniai robotai, išdėstyti išilgai ilgo mėlyno tvirtinimo elemento, laikančio atskirą lenktą metalinį elementą; robotams judant tarp pozicijų, vietinėse jungtyse atsiranda lankai. Naudingas tyrimas pradedamas nuo jungties, esančios arčiausiai kliūties arba toliausiai nuo stabilaus atskaitos taško, tada judama į išorę iki atramų, degiklio prieigos ir sekos. Pasidalykite rėmo ir jungčių reikalavimais su EVST.
Pradėkite nuo jungties, kurioje yra mažiausiai laisvumo
Ilgi nariai vilioja komandas išdėstyti kamerą pagal bendrą ilgį. Ilgis yra svarbus, tačiau lemiamas apribojimas dažnai yra vietinis: jungtis prie atramos, išlenkta dalis, blokuojanti degiklio kaklelį, arba galinė jungtis, dėl kurios robotas turi priartėti prie savo darbinės ribos. Jei tos jungties negalima suvirinti ir iš jos išeiti su atsarga, likusi išdėstymo dalis yra per ankstyva.
Platus kadras skiria mėlyną tvirtinimo elementą nuo tamsesnio metalinio elemento, esančio jame. Robotai stovi skirtingose pusėse ir juda į vietines darbo zonas. Tai leidžia atlikti ilgo kadro suvirinimo analizę nenurodant produkto, projekto, koordinavimo metodo ar suvirinimo rezultato.
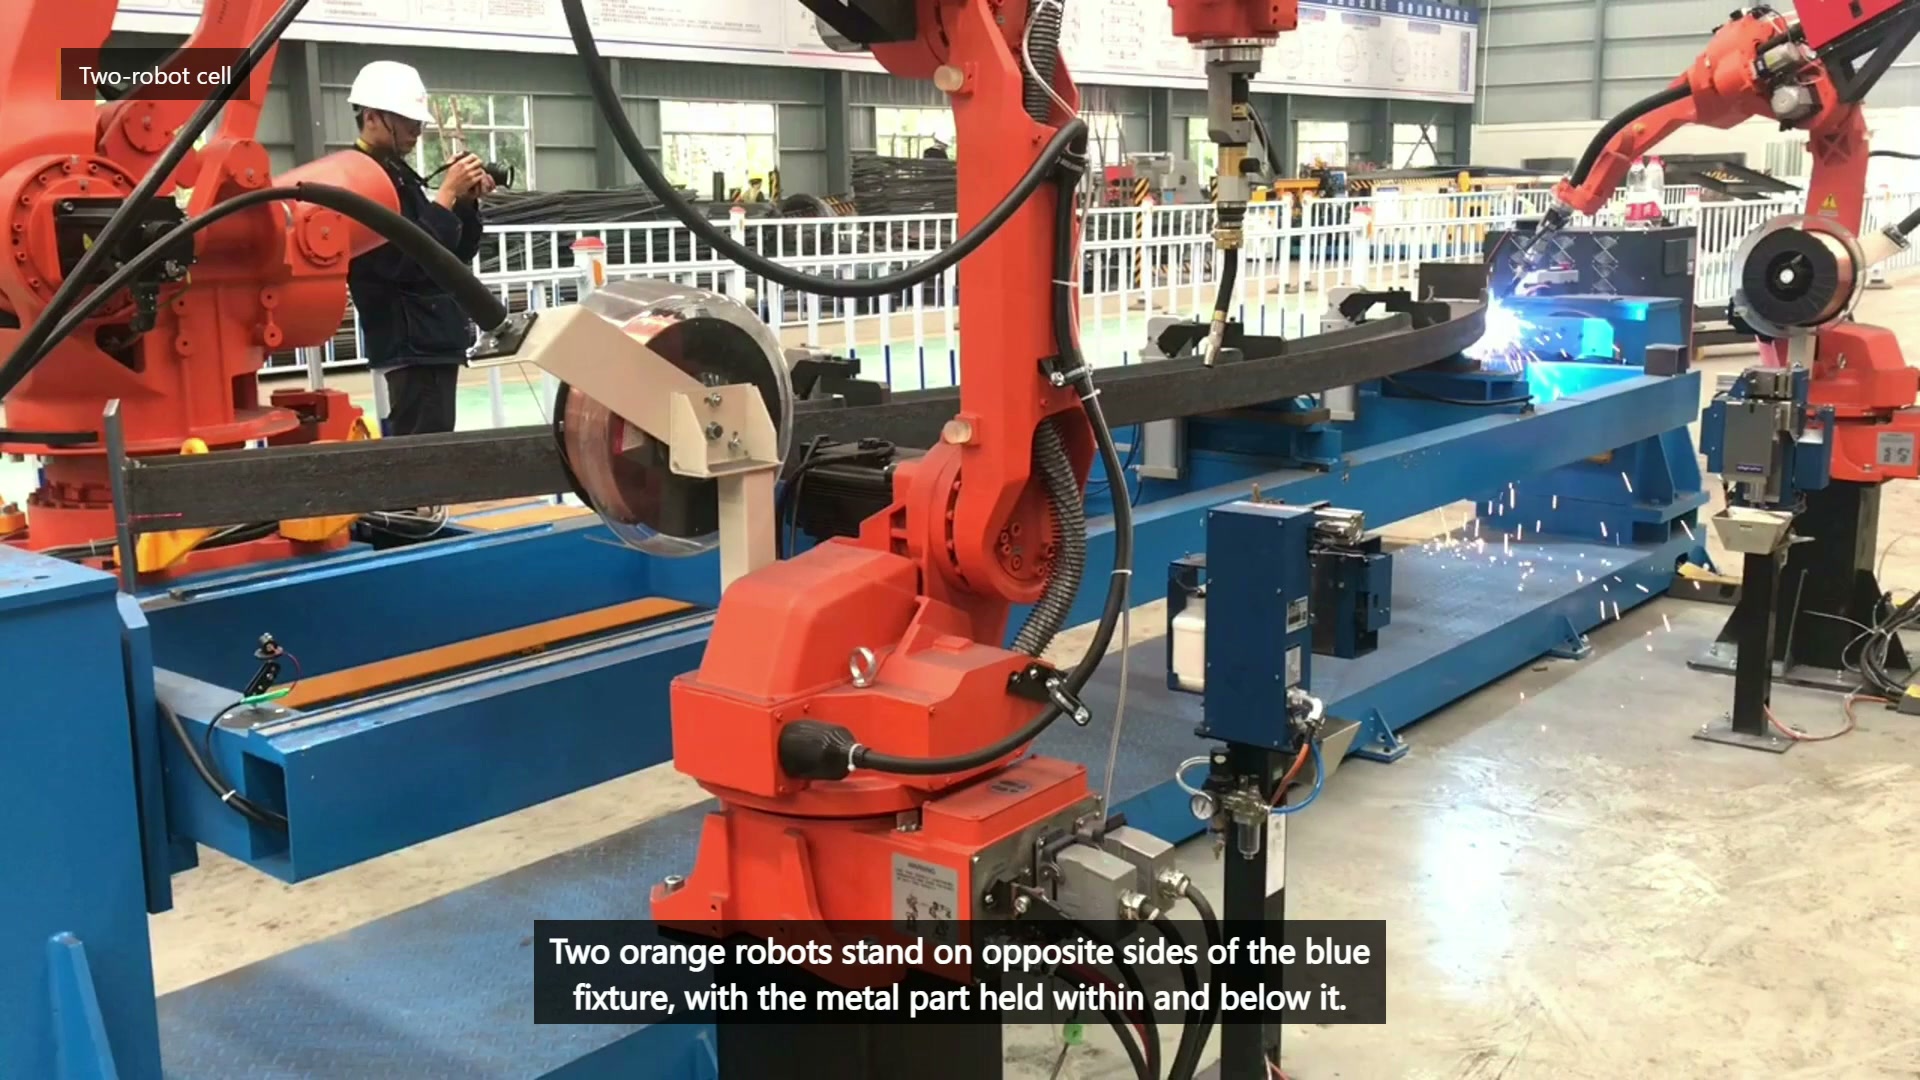
Paskutinis pagrindinis vaizdo įrašas 00:10 — Du oranžiniai robotai stovi priešingose mėlyno šviestuvo pusėse, o ilgas metalinis elementas laikomas viduje.
Prieš paskirdami robotų pozicijas, sukurkite bendros prieigos žemėlapį
Kiekvienai reikalingai jungčiai užrašykite leidžiamus degiklio kampus, pradžios ir pabaigos prieigą, kabelio apvalkalą, netoliese esančius spaustukus ir aiškią atsitraukimo zoną. Tada jungtį klasifikuokite kaip atvirą, ribotą, reikalaujančią pakartotinio pateikimo arba esančią už siūlomos automatizuotos apimties ribų. Šiame žemėlapyje parodoma, ar pakanka dviejų fiksuotų roboto pozicijų, ar reikia pakeisti ruošinį, tvirtinimo detalę ar roboto tvirtinimą.
| Sąnario būklė | Ankstyvas klausimas | Galimas atsakymas |
|---|---|---|
| Arti spaustuko | Ar degiklis ir kaklelis gali praeiti neprarandant reikiamo kampo? | Perkelkite spaustuką arba pakeiskite jo kryptį |
| Toli nuo atskaitos taško | Kiek padėties kitimo pasiekia sąnarį? | Patobulinkite palaikymą arba matavimo pateikimą |
| Už posūkio | Ar yra saugus priėjimas ir atsitraukimas? | Pakartotinai pateikti narį arba pakeisti taikymo sritį |
| Bendrinama tarp robotų | Ar viena ranka gali išeiti prieš įeinant kitai? | Apibrėžkite nuosavybės ir laukimo būsenas |
Paremkite narį nepaversdami tvirtinimo elemento kliūtimi
Ilgam elementui reikia pakankamai atramos, kad būtų galima kontroliuoti jo pateikimą, tačiau kiekviena atrama užima tam tikrą privažiavimo vietą. Prieš suvirinimą pasirinkite stabilius atskaitos taškus, įstatykite atramas ten, kur jos kontroliuoja įlinkimą ar susisukimą, ir išdėstykite spaustukus taip, kad suplanuotas degiklio kelias liktų atviras. Išmatuokite jungties padėtį po užspaudimo ir dar kartą po atleidimo; kitaip kelio korekcijos gali užmaskuoti tvirtinimo elemento ar gaunamos detalės variacijas.
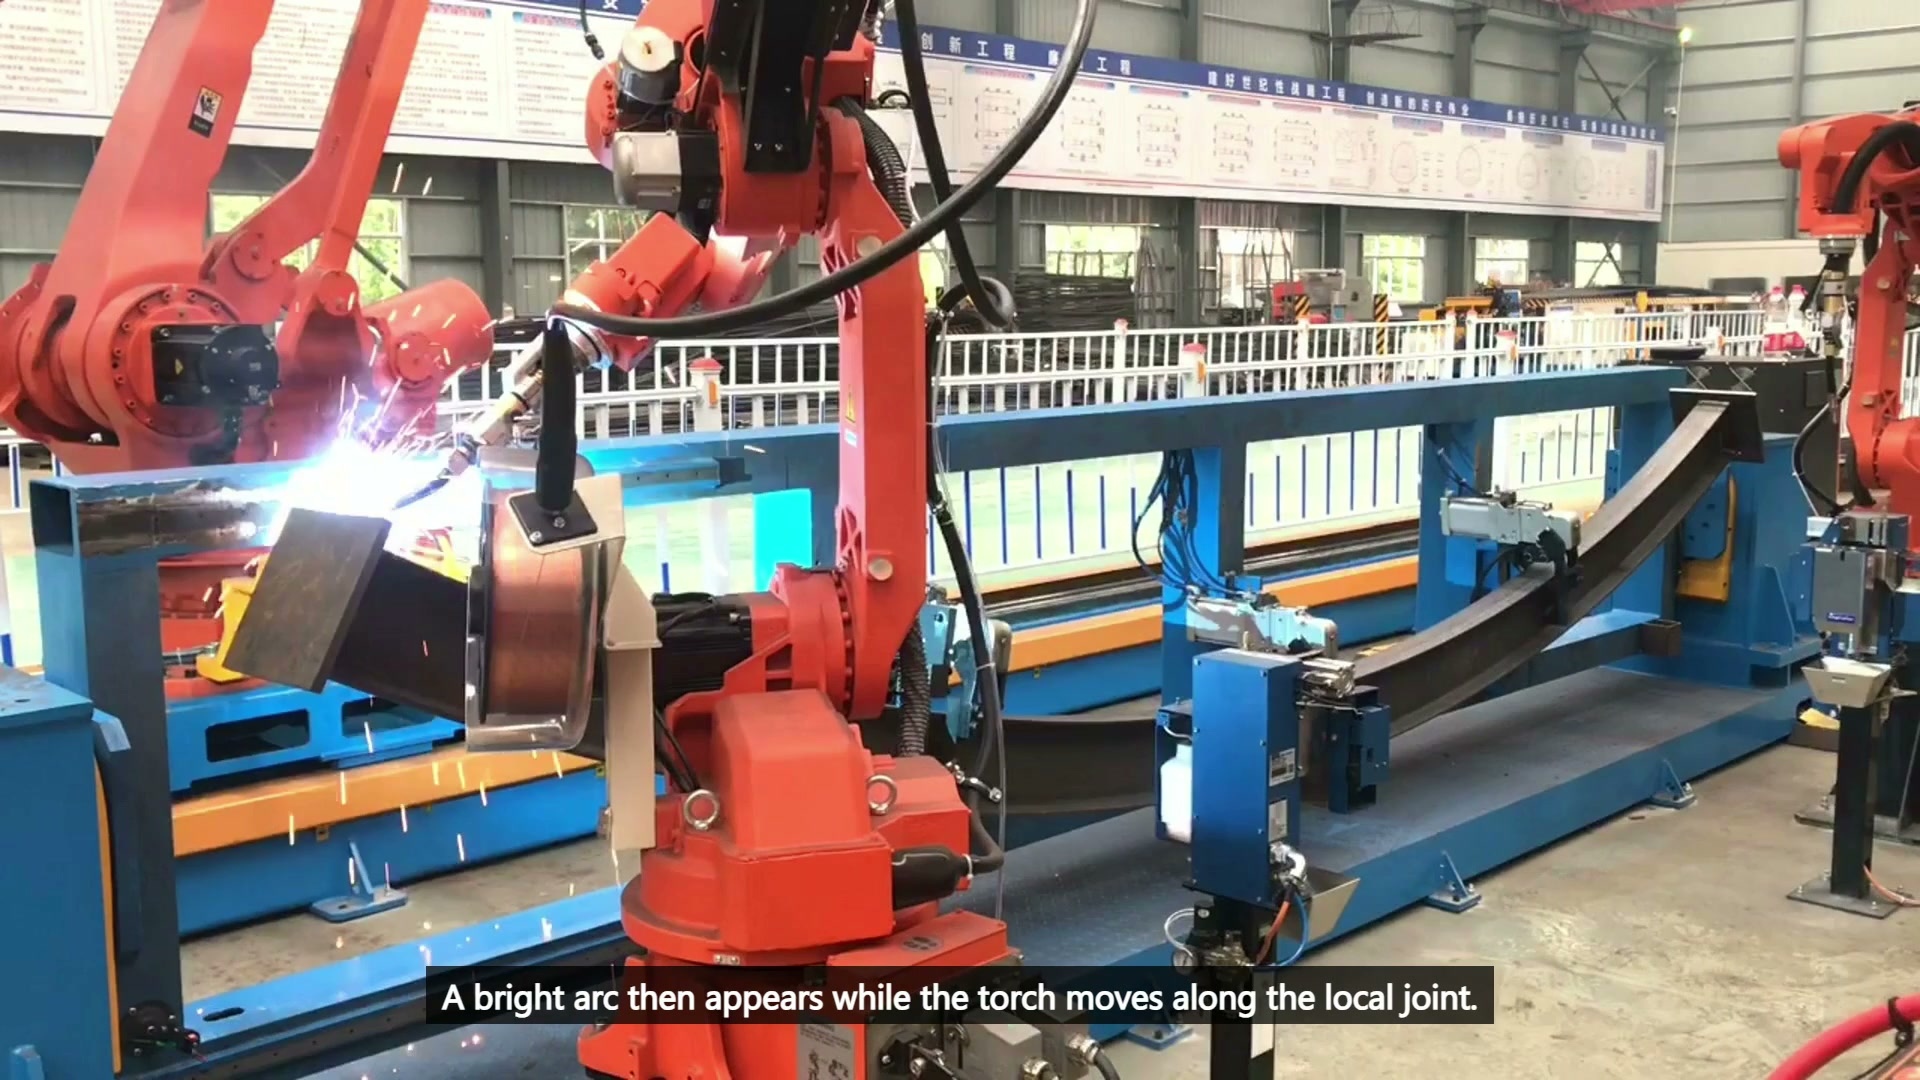
Paskutinis pagrindinis vaizdo įrašas 00:28 — Suvirinimo degiklis veikia vietinėje ilgo metalinio elemento jungtyje, matomos suvirinimo lanko šviesos ir kibirkštys.
Įtvaras taip pat turi būti tinkamas pakrovimui, apžiūrai, valymui ir degiklio aptarnavimui. Šiose būsenose dažnai reikalingi kitokie atstumai nei automatinio suvirinimo metu. Konstrukcija, kuri veikia tik su uždaryta kamera ir jau pritvirtinta idealiai tinkama detale, yra nepilna.
Seka pagal prieigą ir patikrinimą
Kelio plane turėtų būti numatyti suvirinimo segmentai, lanko atjungimo judesiai, roboto perdavimas, atkūrimo taškai ir tikrinimo vietos. Patikrinkite labiausiai apribotą jungtį, ilgiausią perkėlimą ir bet kurią sritį, kurioje roboto apvalkalai artėja vienas prie kito. Kiekvienam rezultatui priskirkite jungties numerį, tvirtinimo sąlygą ir programos versiją.
Kodėl nepradėjus nuo lengviausio sujungimo?
Paprastas demonstravimas gali paslėpti savybę, dėl kurios vėliau reikės perprojektuoti įtaisą. Sunkiausia jungtis atskleidžia išdėstymo ribas, o pakeitimai vis tiek yra nebrangūs.
Ar antras robotas automatiškai sutrumpina ciklą?
Ne. Nauda priklauso nuo prieigos paskirstymo, bendros erdvės laukimo, tvirtinimo elementų elgsenos ir reikiamos suvirinimo bei patikros sekos.
Ką turėtų naudoti fizinis tyrimas?
Naudokite gamyboje naudojamus elementus, realias sujungimo ir tarpų sąlygas, siūlomas atramas ir faktinį degiklio bei kabelio paketą.
Ilgarėmio suvirinimo tyrimo įvesties duomenys
- Rėmo brėžinys ir sunumeruotas jungčių sąrašas
- Suvirinimo sritys, paruošimas ir priėmimo kriterijai
- Gaunami tolerancijos, sukibimo būklė ir tikėtinas iškraipymas
- Atskaitos taškas, atrama, spaustukas ir apkrovos koncepcija
- Degiklio, kabelio, roboto ir techninės priežiūros paketai
- Išvesties tikslas, perjungimo diapazonas ir atkūrimo taisyklės
El.pašto adresas sales@evsrobot.com arba naudokite EVS tarptautinės kontaktų puslapis su narių brėžiniu ir jungčių sąrašu. EVST gali peržiūrėti prieigos žemėlapį, atramos koncepciją, robotų paskirstymą ir bandymų planą.
Vaizdo įraše dokumentuojamas matomas rėmo tvirtinimas ir vietinis suvirinimo judesys. Produkto tapatybei, roboto koordinavimui, suvirinimo procedūrai, ciklo našumui ir suvirinimo priėmimui reikalingas projekto patvirtinimas.