
Didelio rėmo robotinis suvirinimas turėtų būti atliekamas nuo ribotai apribotos reikiamos jungties, nes ta jungtis gali nulemti roboto padėtį, tvirtinimo įtaiso aukštį, spaustuvų išdėstymą ir maršrutą iki kiekvienos sekančios jungties. Vaizdo įraše matyti vienas oranžinis robotas, suvirinantis atskirtas jungtis ant fiksuoto vamzdinio arba sijinio rėmo. Tai palaiko prieinamumu pagrįstą koncepcijos peržiūrą, o reikiamam suvirinimo apimčiai ir gamybos rezultatui vis tiek reikia projekto įrodymų. Paprašykite EVST peržiūrėti jūsų paraišką →
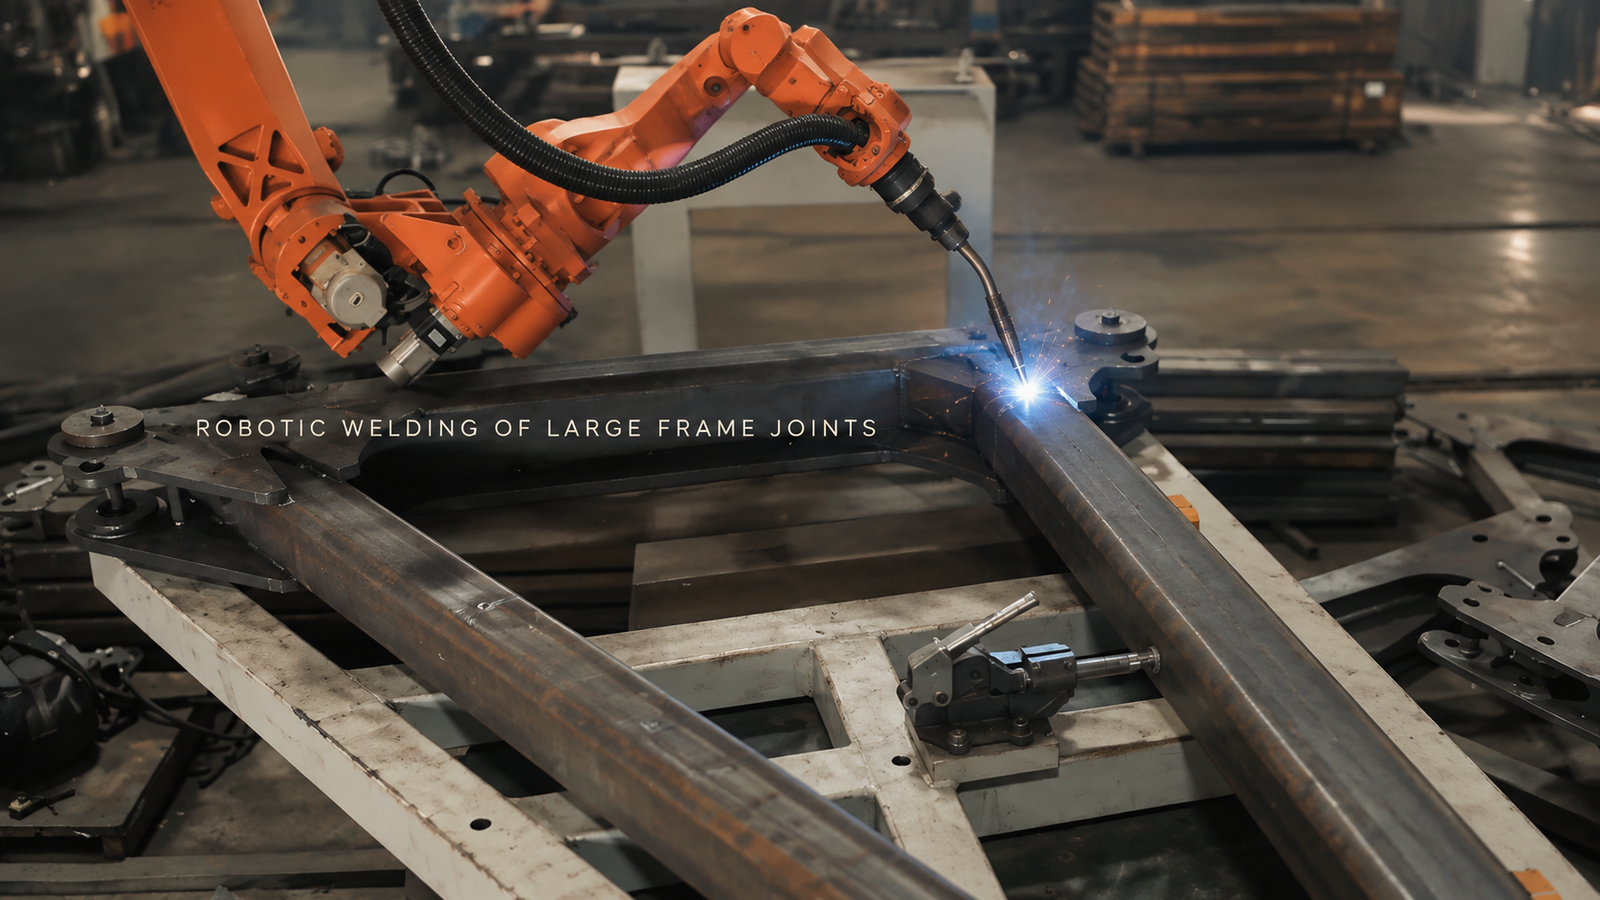
Tegul sunkiausia jungtis apibrėžia pirmąjį išdėstymą
Atvira rėmo pusė gali padaryti vieną lanką atrodantį tiesų, o vamzdis, spaustukas ar tvirtinimo elementas blokuoja kitą jungtį. Vien roboto pasiekiamumas neišsprendžia klausimo. Degiklio kakleliui, antgaliui, kabelių paketui ir atsitraukimo krypčiai reikalingas laisvas atstumas reikiamu darbiniu kampu.
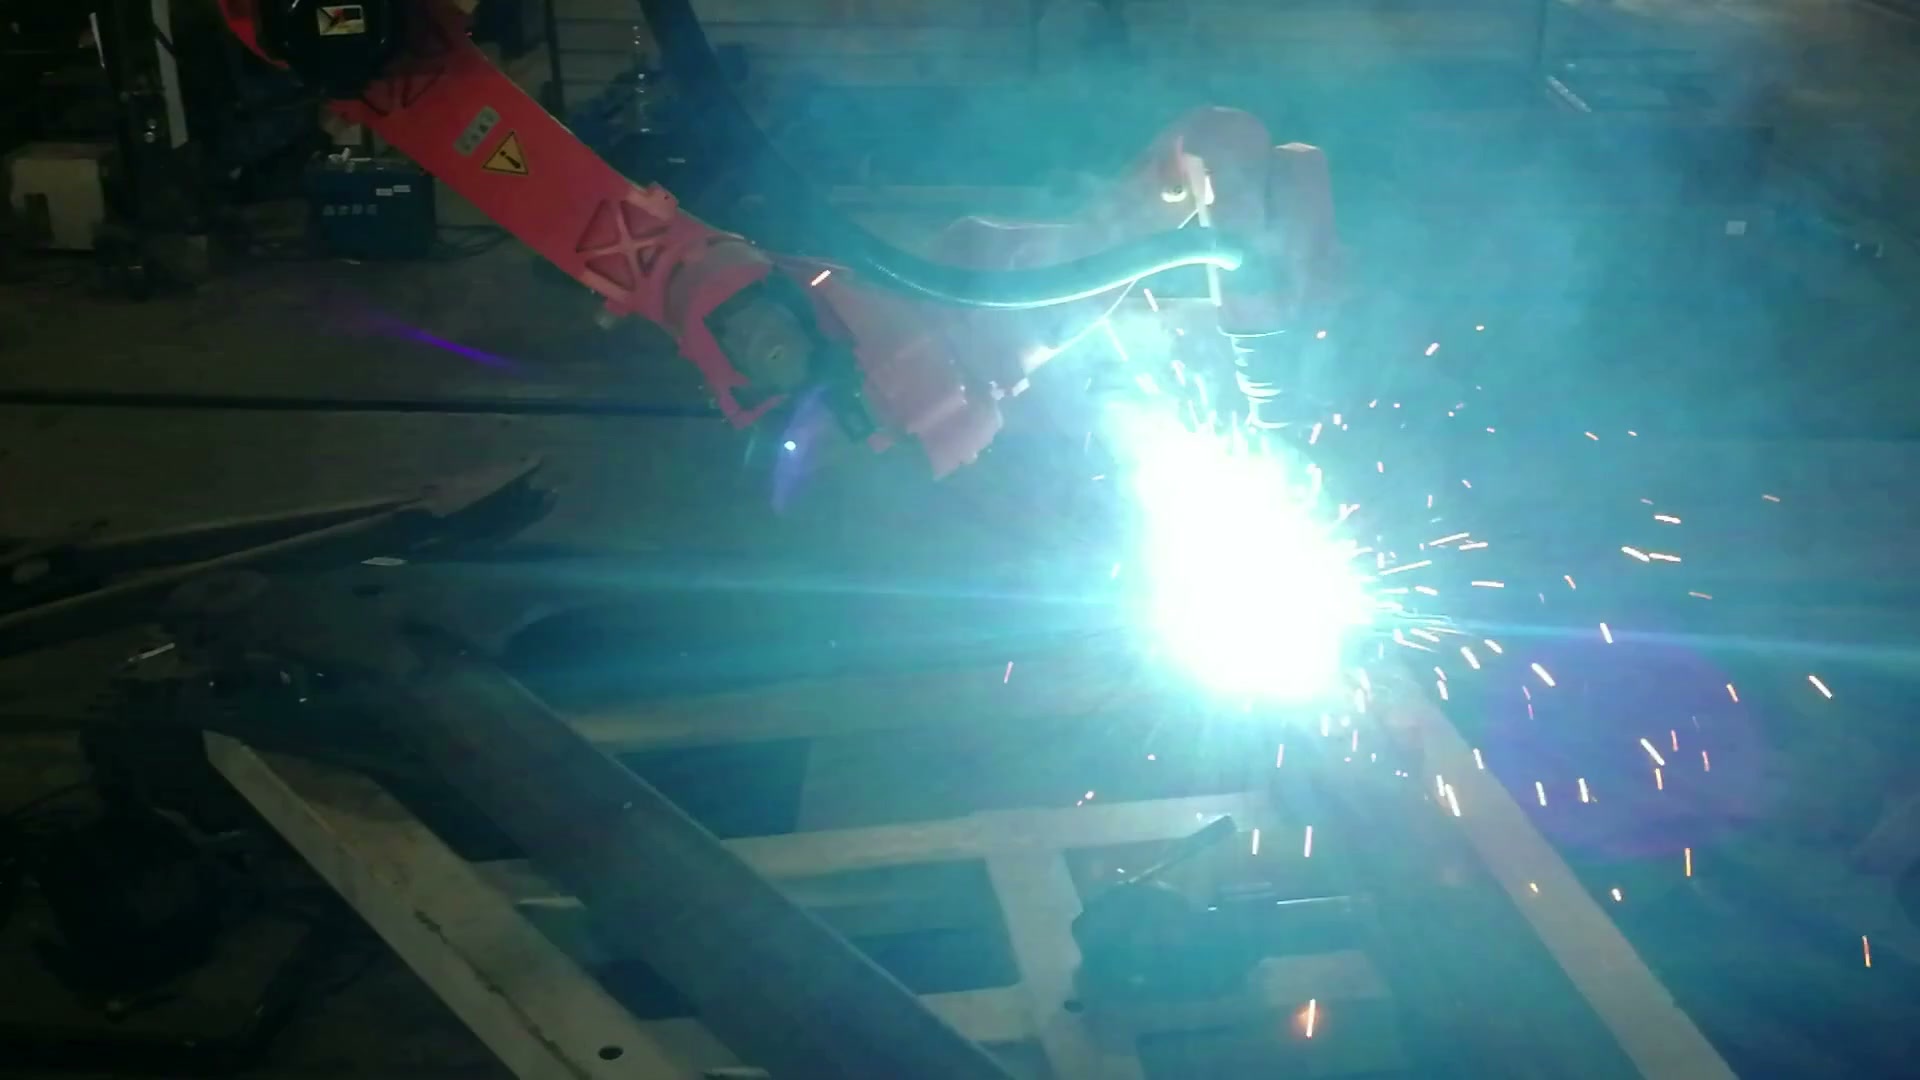
00:40.33 val. vaizdas iš arti patvirtina aktyvų lanką vienoje fiksuoto rėmo jungtyje.
Pradėkite nuo labiausiai užblokuotos jungties brėžinyje. Nuveskite visą degiklio paketą į pradinę padėtį reikiamu keliu ir vėl grįžkite. Tada išdėstykite tvirtinimo elementą aplink tą kontūrą. Atskaitos taškas arba spaustukas, kuris pagerina padėtį, bet užima vienintelę naudojamą jungtį, pakeičia automatizavimo koncepciją.
Ilgiems elementams taip pat reikia pakankamai atramos, kad būtų apribotas įlinkimas ir judėjimas. Ta atrama turi valdyti rėmą, neužkertant kelio ką tik sukurtai prieigai. Todėl naudingas ankstyvasis modelis apjungia tikrąjį rėmą, siūlomas atramas ir spaustukus, degiklio geometriją, kabelio apvalkalą ir išmatuotą įeinančio signalo kitimą.
Įvertinkite kiekvieną jungtį kaip prieigą, vietą ir maršrutą
Platus vaizdas rodo, kodėl svarbus visas surinkimas: robotas, rėmas ir plieninis tvirtinimo elementas turi tą patį apribotą tūrį.
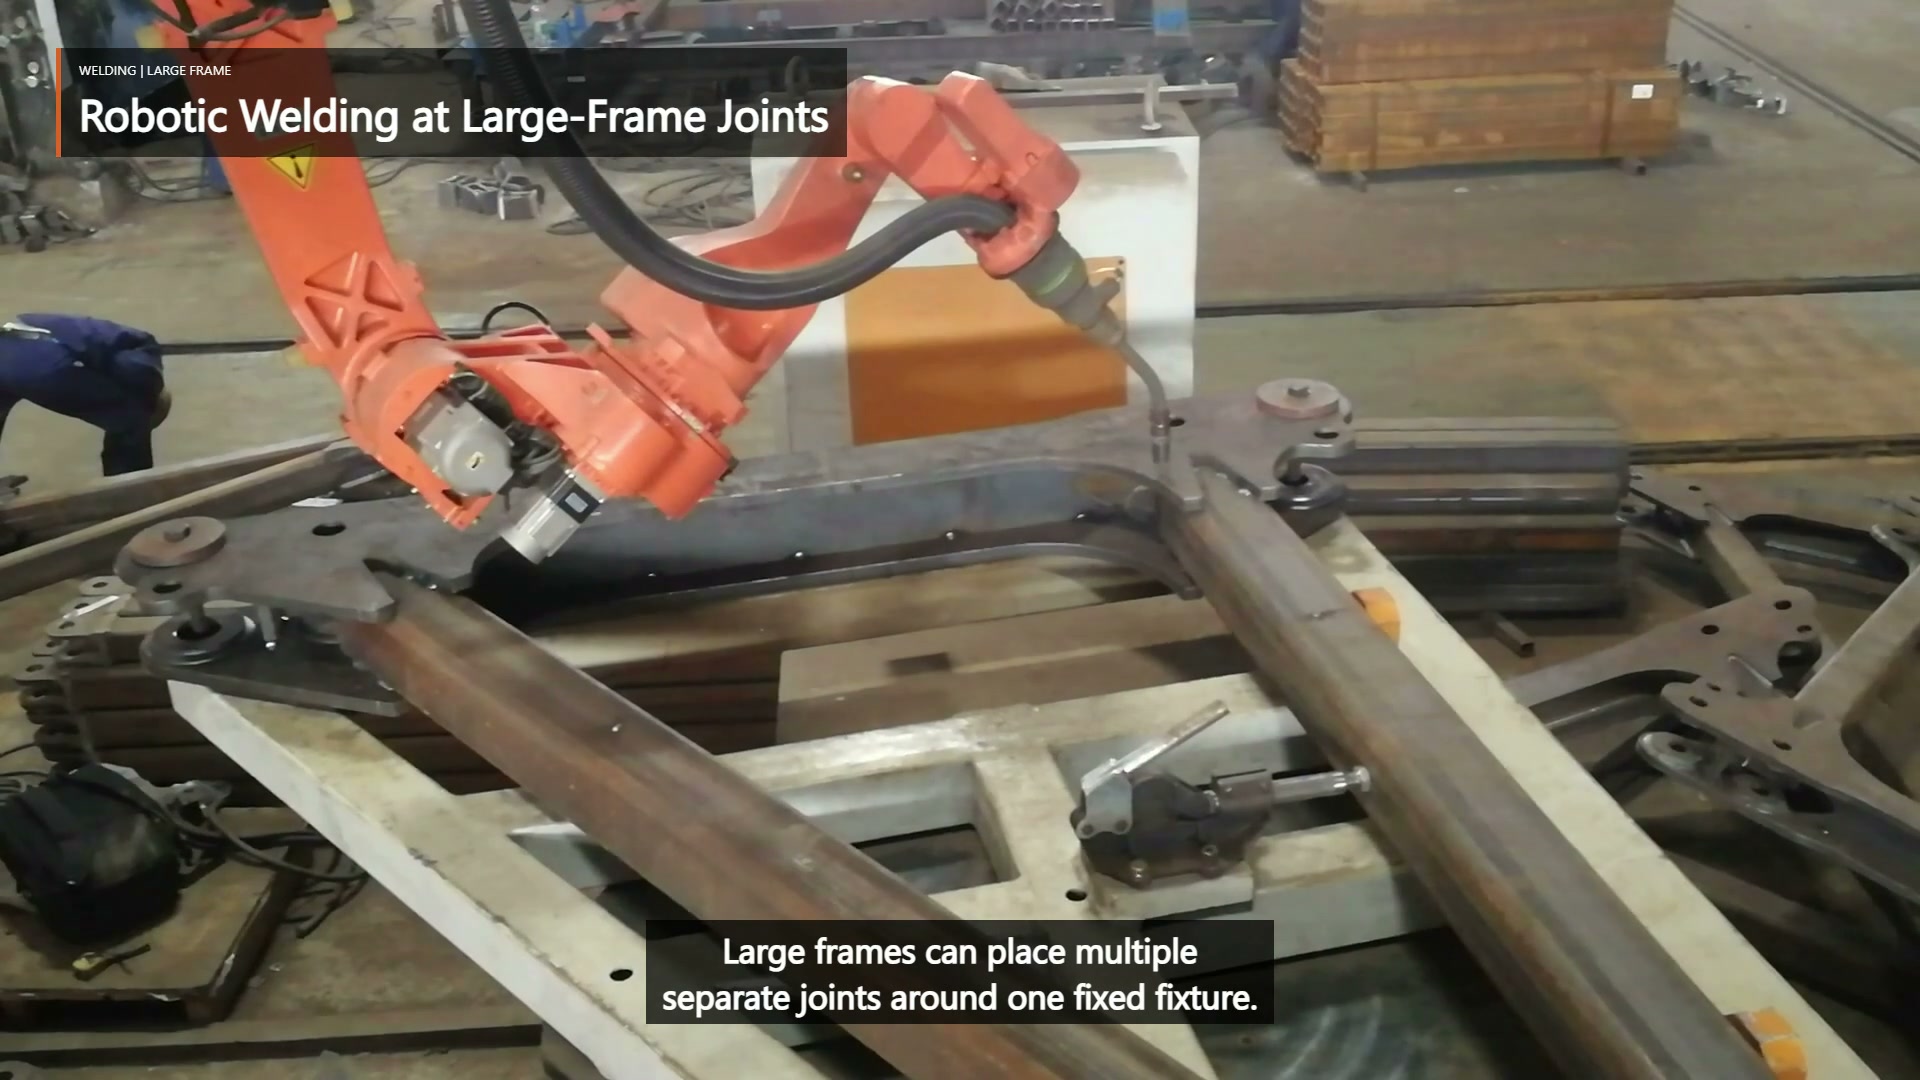
00:03.50 plačiame vaizde robotas, degiklis, fiksuotas rėmas ir plieninis tvirtinimo elementas matomi toje pačioje scenoje.
| Bendras peržiūros klausimas | Įrodymai, kuriuos reikia pateikti | Koncepcijos pasekmė |
|---|---|---|
| Ar visas fakelų paketas gali priartėti ir atsitraukti? | Jungties kampas, reikalingas degiklio kampas, pradžios / pabaigos sritis ir gretimi elementai | Roboto tvirtinimas, rėmo pateikimas arba automatinis taikiklis gali keistis |
| Ar tvirtinimo detalė nuspėjamai grąžina jungtį? | Stabilūs atskaitos taškai, spaustukų padėtys, prispaudimo sąlygos ir išmatuotas tarpo diapazonas | Kelio kartojamumas priklauso nuo detalės pateikimo, o ne vien nuo programavimo |
| Ar robotas gali pajudėti iš ankstesnės jungties neperžengdamas kliūties? | Įrenginio gaubtinė, kabelio šluota ir nelankinis maršrutas | Bendra tvarka ir tarpinės pozos tampa išdėstymo dalimi |
| Ar vis dar galima patikrinti reikiamą plotą? | Brėžiniai, suvirinimo specifikacijos ir prieiga prie patikros | Maketas turi rezervuoti tinkamą priėmimo vaizdą |
Tai susieja kiekvieną siūlės reikalavimą su fiziniu pokyčiu, kurį jis gali sukelti kitoje ląstelės vietoje.
Seka gali išsiųsti maketą atgal peržiūrai
Vaizdo įraše atskirti lankai sujungiami lanko perkėlimo būdu. Siūloma tvarka turi išlaikyti prieigą po ankstesnių suvirinimo darbų, užtikrinti, kad kabelis neužstrigtų už rėmo, ir atsižvelgti į surinkimo judėjimą suvirinimo metu. Karštis ir deformacija priklauso nuo projekto, todėl seka turėtų būti patikrinta pagal brėžinį ir suvirinimo reikalavimus, o ne daroma išvada iš dalinio vaizdo įrašo.
Jei vėlesnė jungtis praranda laisvumą, pradžios arba pabaigos negalima įdėti į leistiną sritį arba išmatuotas rėmo judėjimas išstumia jungtį už suplanuoto kelio ribų, sprendimas gali būti įtaiso keitimas arba kitoks rėmo pateikimas, o ne tikslesnis programavimas. Dėl šio grįžtamojo ryšio maršruto planavimas yra išdėstymo tyrimo objektas.
Į koncepcijos peržiūrą įtraukkite sudėtingą jungtį
Naudinga apžvalga prasideda nuo rėmo brėžinio ir jungčių sąrašo, suvirinimo simbolių ir priėmimo kriterijų, įeinančių elementų tolerancijų ir sujungimo sąlygų, siūlomų atskaitos taškų ir tvirtinimo detalės kontūro bei reprezentatyvių dalių. Pažymėkite labiausiai užblokuotą jungtį ir didžiausią numatomą nuokrypį. Pirmasis bandymas turėtų įrodyti prieigą, pakartotinį pritaikymą ir patikrinimą tokiomis sąlygomis, prieš įvertinant produkciją.
Siųskite šiuos duomenis EVST koncepcijos peržiūrai → arba elektroniniu paštu sales@evsrobot.com.
Vaizdo įraše užfiksuotas matomas daugialypis suvirinimas; galutiniai įrankiai, kontrolė, apsauga ir gamybos priėmimas priklauso nuo projekto patvirtinimo.