
Darbo zonos sekos nustatymas pakartotiniams bėgių ir komponentų suvirinimo siūlėms

Ištirkite, kaip darbo zonų seka, tvirtinimo detalių nuoseklumas ir ribinės būsenos lemia pakartotinius robotinius suvirinimo darbus ant bėgių komponentų.
Roboto šlifavimo aprėptis nešiojamųjų kompiuterių klaviatūrų korpusams
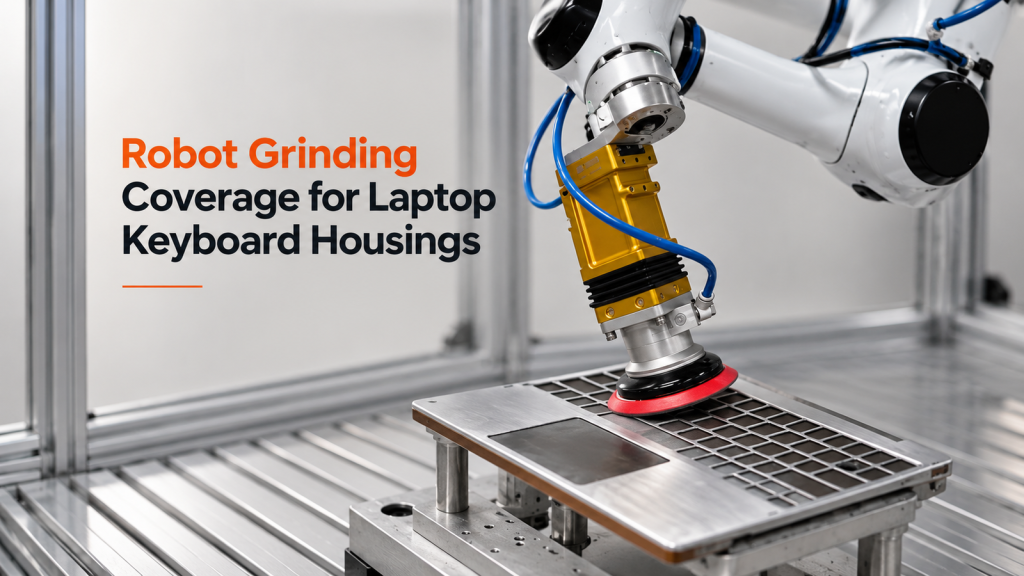
Sužinokite, kaip paviršiaus zonavimas, įrankio padėties ir perėjimo patikrinimai lemia roboto šlifavimo trajektorijas nešiojamųjų kompiuterių klaviatūrų korpusams.
Kas leidžia robotiniam purškimo keliui apeiti kraštus, kaukes ir kabinos apribojimus?
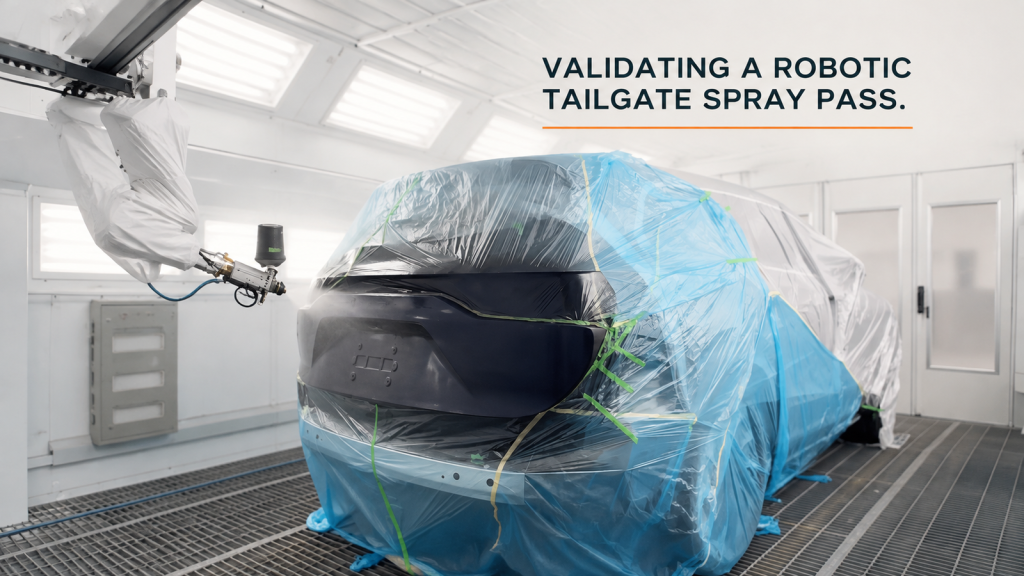
Pažiūrėkite, kaip paviršiaus zonos, purkštuvo padėtis, viršuje pritvirtintas dažų indas, maskavimo ribos ir kabinos atstumai formuoja robotinio galinio dangčio purškimo trajektoriją.
Robotinio preso aptarnavimas: kas užtikrina, kad perdavimas tarp padėklo ir preso būtų kartojamas?
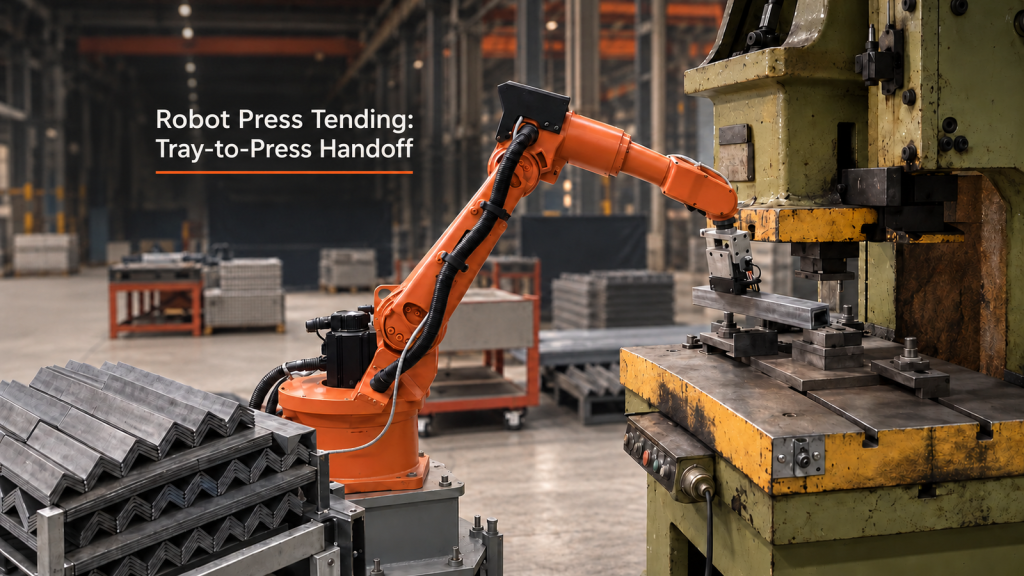
Praktinė robotinio preso aptarnavimo dėklų paėmimo, preso leidimų, darbo stalo vietos ir atkūrimo analizė.
Robotinės darbo vietos konforminiam padengimui planavimas: trys darbo zonos, vienas aiškus maršrutas
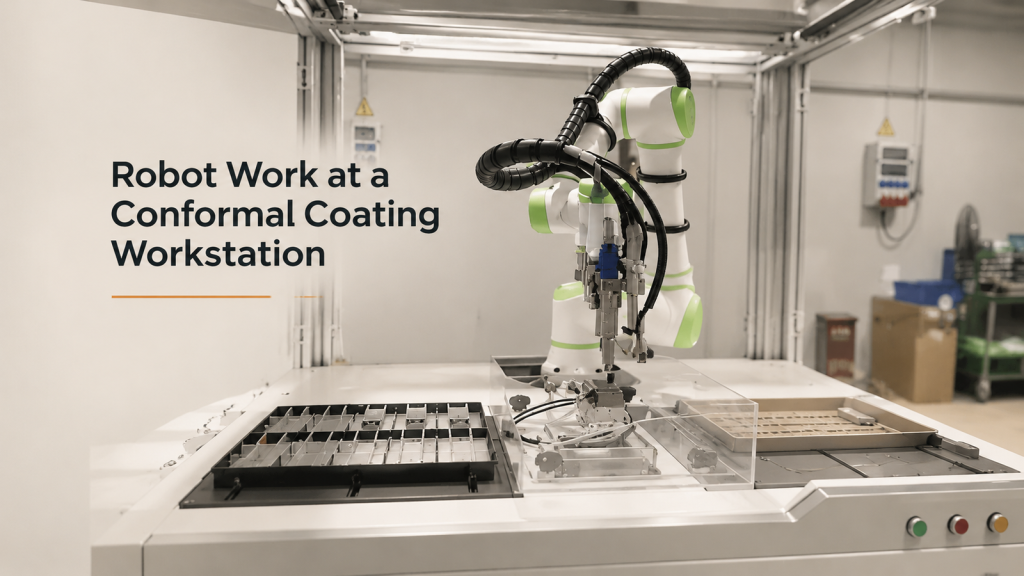
Kaip planuoti robotų maršrutus, įtaisų sąsajas, užimtumo būsenas ir atkūrimą trijose darbo zonose konforminio dengimo darbo stotyje.
Mobilus robotas CNC staklių aptarnavimas
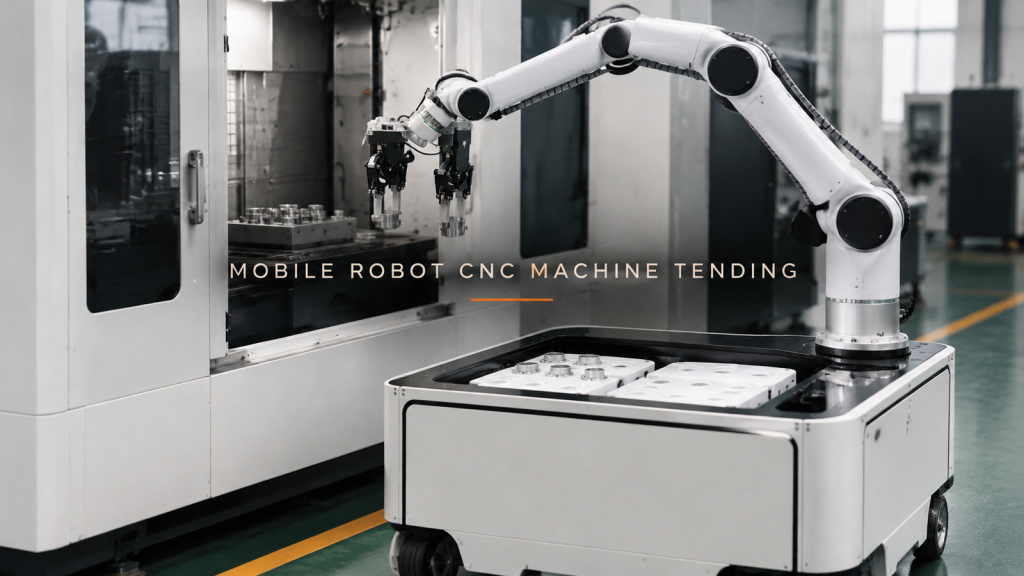
Mobiliojo roboto CNC staklių aptarnavimo koncepcija turi suderinti tris sąsajas: dėklą, staklių angą ir prijungimo padėtį, kuri leidžia abiem pasiekti
Robotinis klijų purškimas prietaisų skydeliams
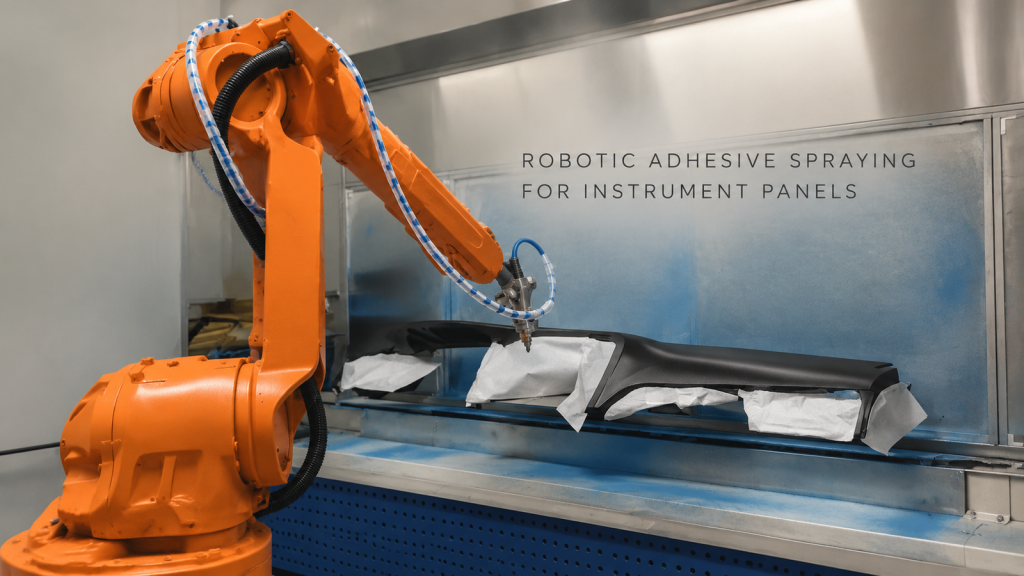
Stebėkite roboto priėjimą, sekite jį ir perkelkite jo padėtį prietaisų skydelyje, tada peržiūrėkite kelią, tarpą ir patvirtinimo įvestis praktiniam projektui.
Robotinis siūlių suvirinimas ant briaunoto dėžės formos ruošinio: ko reikalauja jungties kelias
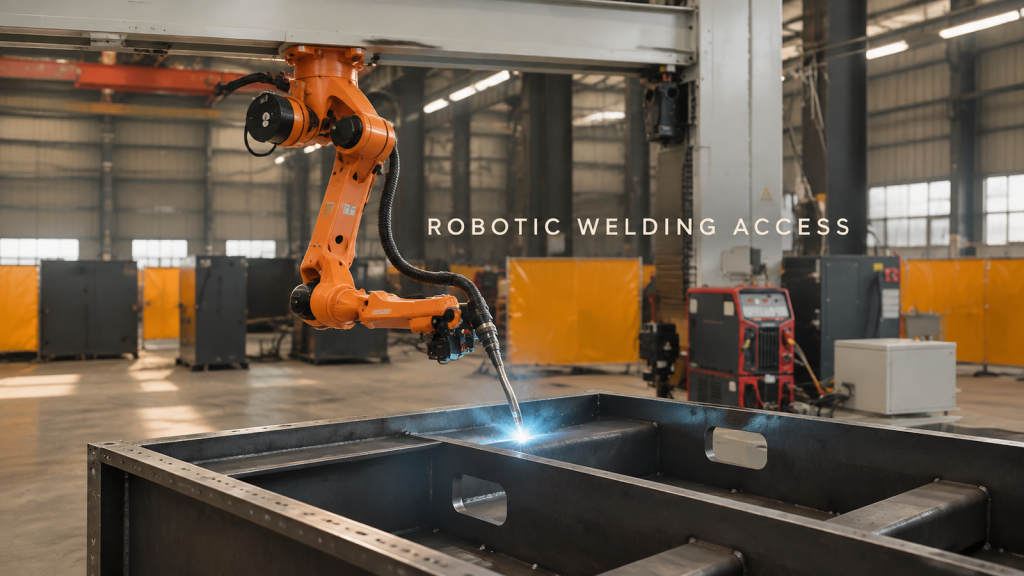
Lauko vaizdo įraše rodomas robotas, suvirinantis briaunuotą dėžės formos ruošinį išilgai siūlės. Matykite svarbius geometrijos, prieigos ir patvirtinimo duomenis.
Robotinis daigų padėklų paletizavimas: pakaitomis sluoksnių kūrimas ir padėklo iškrovimas
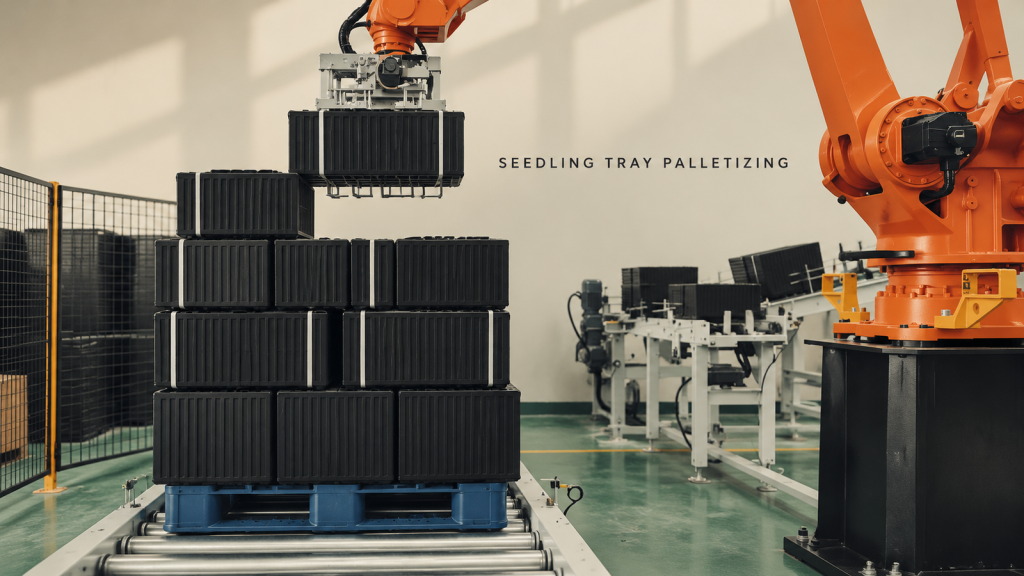
Žiūrėkite sukrautas daigų padėklų grupes, surinktas, išdėliotas pakaitomis sluoksniais ir iškrautas kaip pilnas palečių krovinys.
Robotinis domkratų komponentų šlifavimas: sukamojo įtaiso ir įrankių prieigos koordinavimas
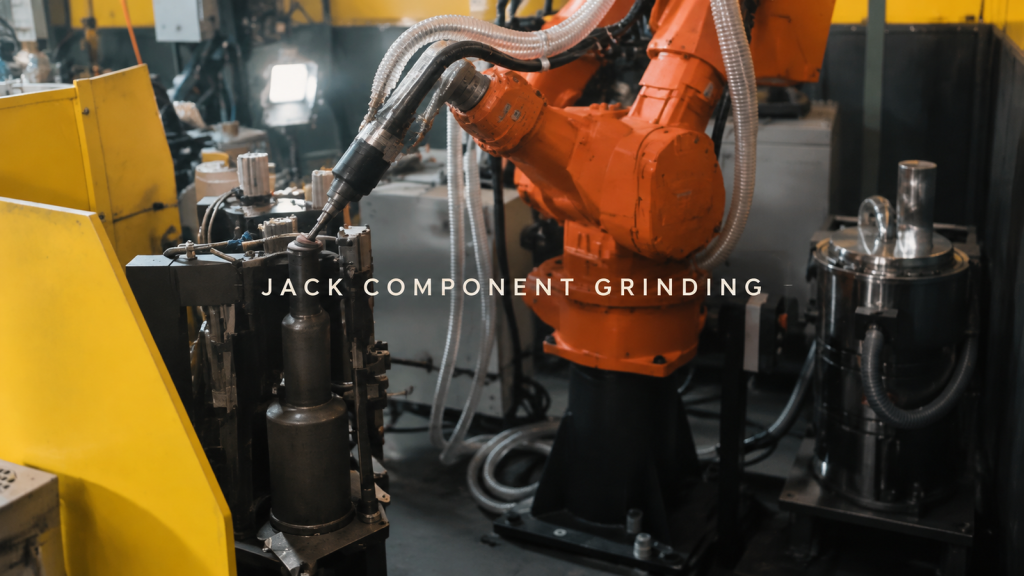
Pažiūrėkite, kaip rotacinis įtaisas pateikia domkratų komponentus robotiniam šlifavimui, su galiniais ir priekiniais apatiniais kontaktiniais maršrutais, indeksavimo blokavimais ir tarpo patikrinimais.
Kas užtikrina ilgos skardos argono lanko siūlės stabilumą nuo pradžios iki pabaigos?
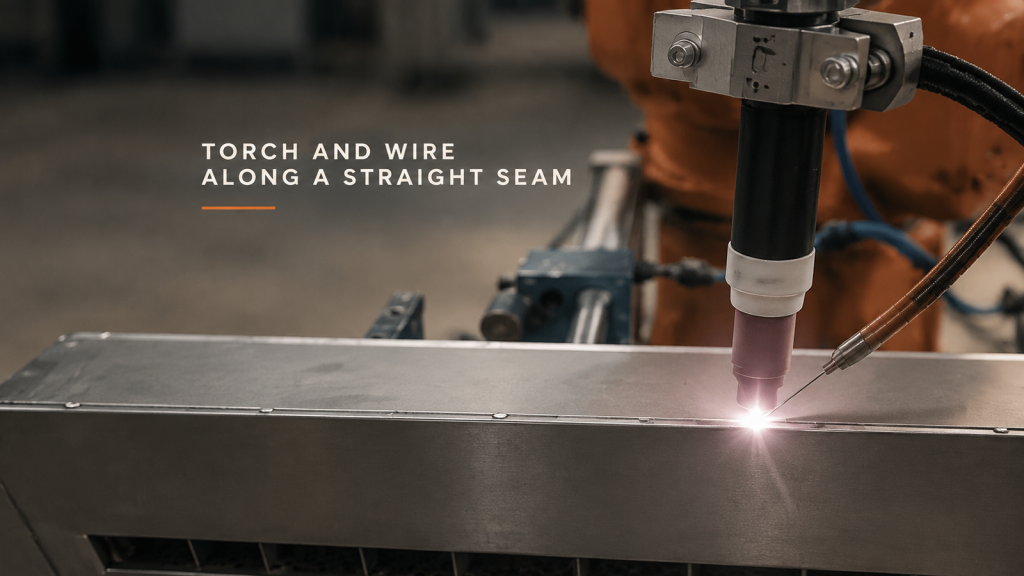
Suplanuokite ilgą lakštinio metalo argono lanko siūlę aplink jungties stabilumą, keraminio antgalio ir šoninės vielos geometriją bei apibrėžtą lanko pabaigos zoną.
Robotu laikomas detalių šerpetojimas: kaip reikėtų atskirti suėmimo paviršius ir darbinius kraštus?
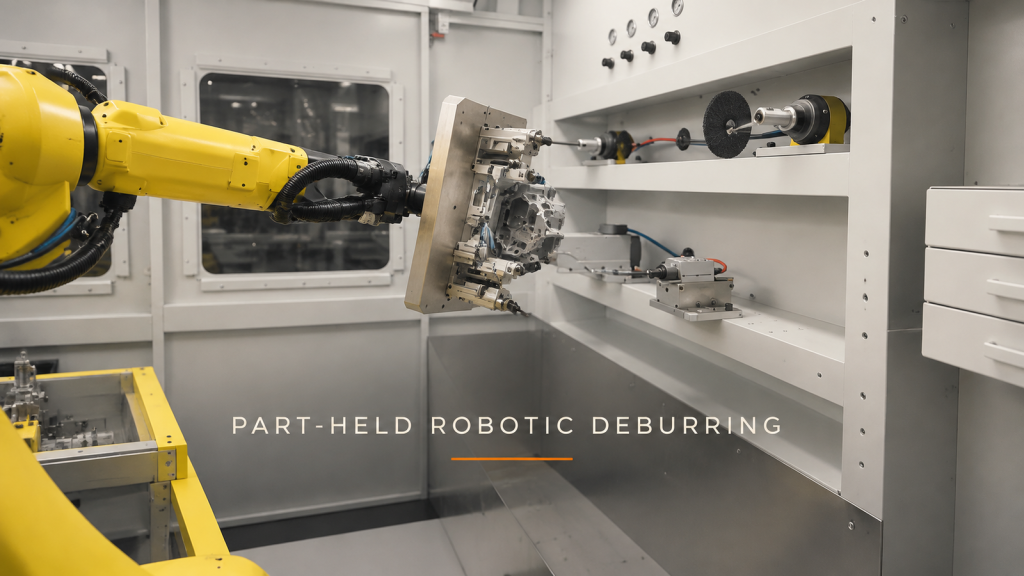
Suplanuokite roboto laikomos detalės šerpetojimą, atskirdami suėmimo paviršius nuo darbinių briaunų, patikrindami įtaiso laisvumą ir apibrėždami kiekvieną fiksuoto įrankio naudojimo būdą.