
Cilindrinės detalės laikymas nereiškia, kad įrangos perdavimas baigtas. Paėmimo įrenginys turi nustatyti radialinę ir ašinę padėtį; įrangos sąsaja tada turi priimti tą žinomą padėtį per aiškią angą ir apibrėžtą valdymo būseną. Vaizdo įraše matyti oranžinis robotas, žemyn nukreiptas lygiagretus griebtuvas, trumpos cilindrinės detalės ir mėlyna uždara įranga, nenurodant įrangos proceso. Paprašykite EVST peržiūrėti jūsų paraišką →
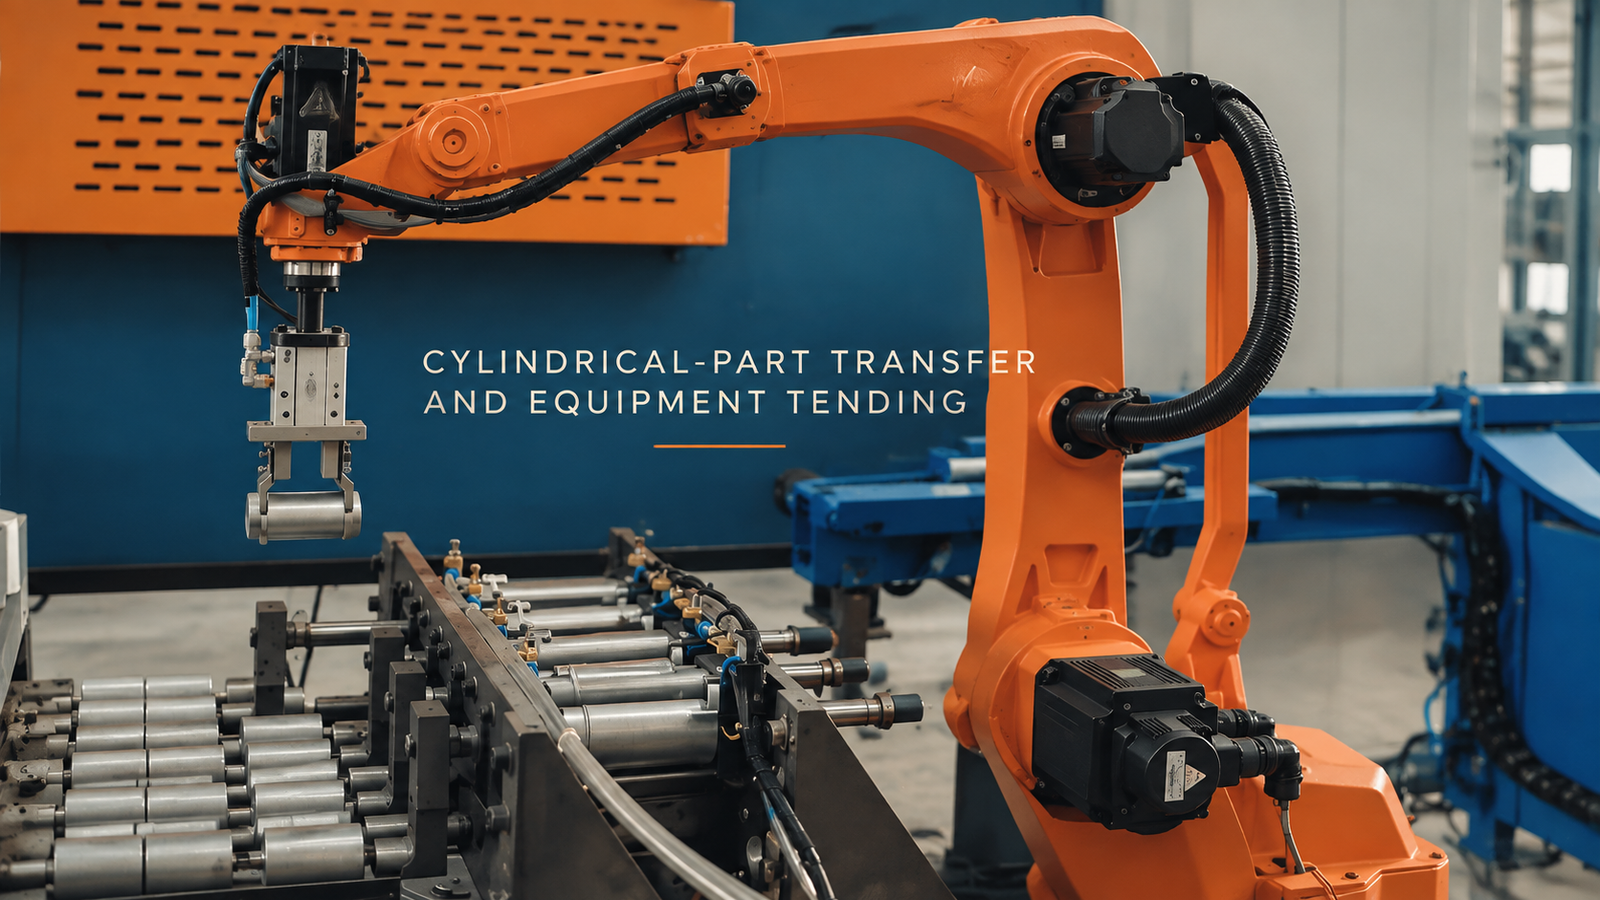
Sukibimas naudingas tik tada, kai jis nustato pozą
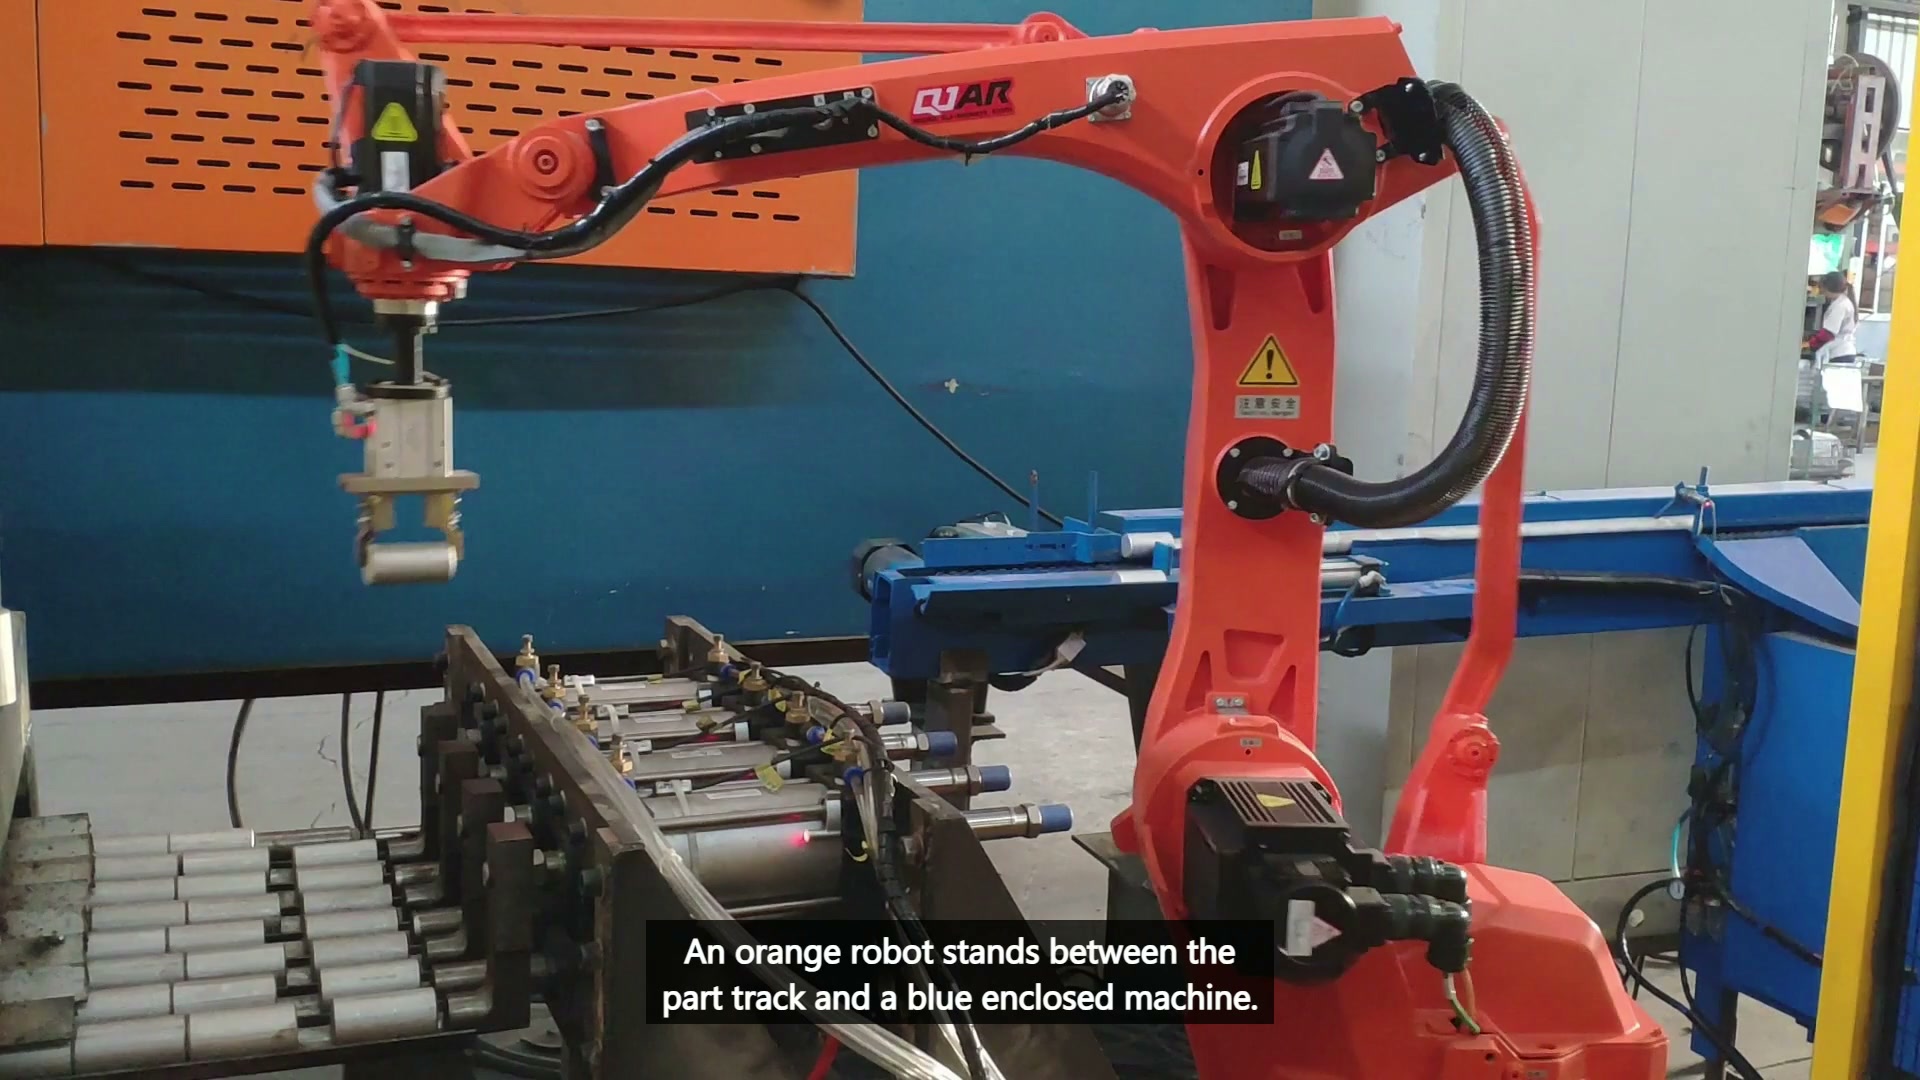
00:12.00 val. griebtuvas matomai laiko vieną trumpą cilindrinę detalę virš ritinėlio takelio srities.
Apvali detalė gali riedėti, suktis arba atsidurti ne centre prieš užsidarant žandikauliams. Atrama arba lizdas turi užimti radialinę padėtį, o ašinis atrama kontroliuoja išilginę padėtį. Žandikaulių kontaktas turi išlaikyti tą padėtį nepažeisdamas apsaugotų paviršių ir nestumdamas detalės į naują padėtį. Patikrinkite mažiausias ir didžiausias leidžiamas detales bei nepalankiausias paviršiaus sąlygas; užregistruokite tuščius, dalinius ir įstrižus suėmimus, taip pat sėkmingus pakėlimus.
Įrangos riba prideda kitokį apribojimą
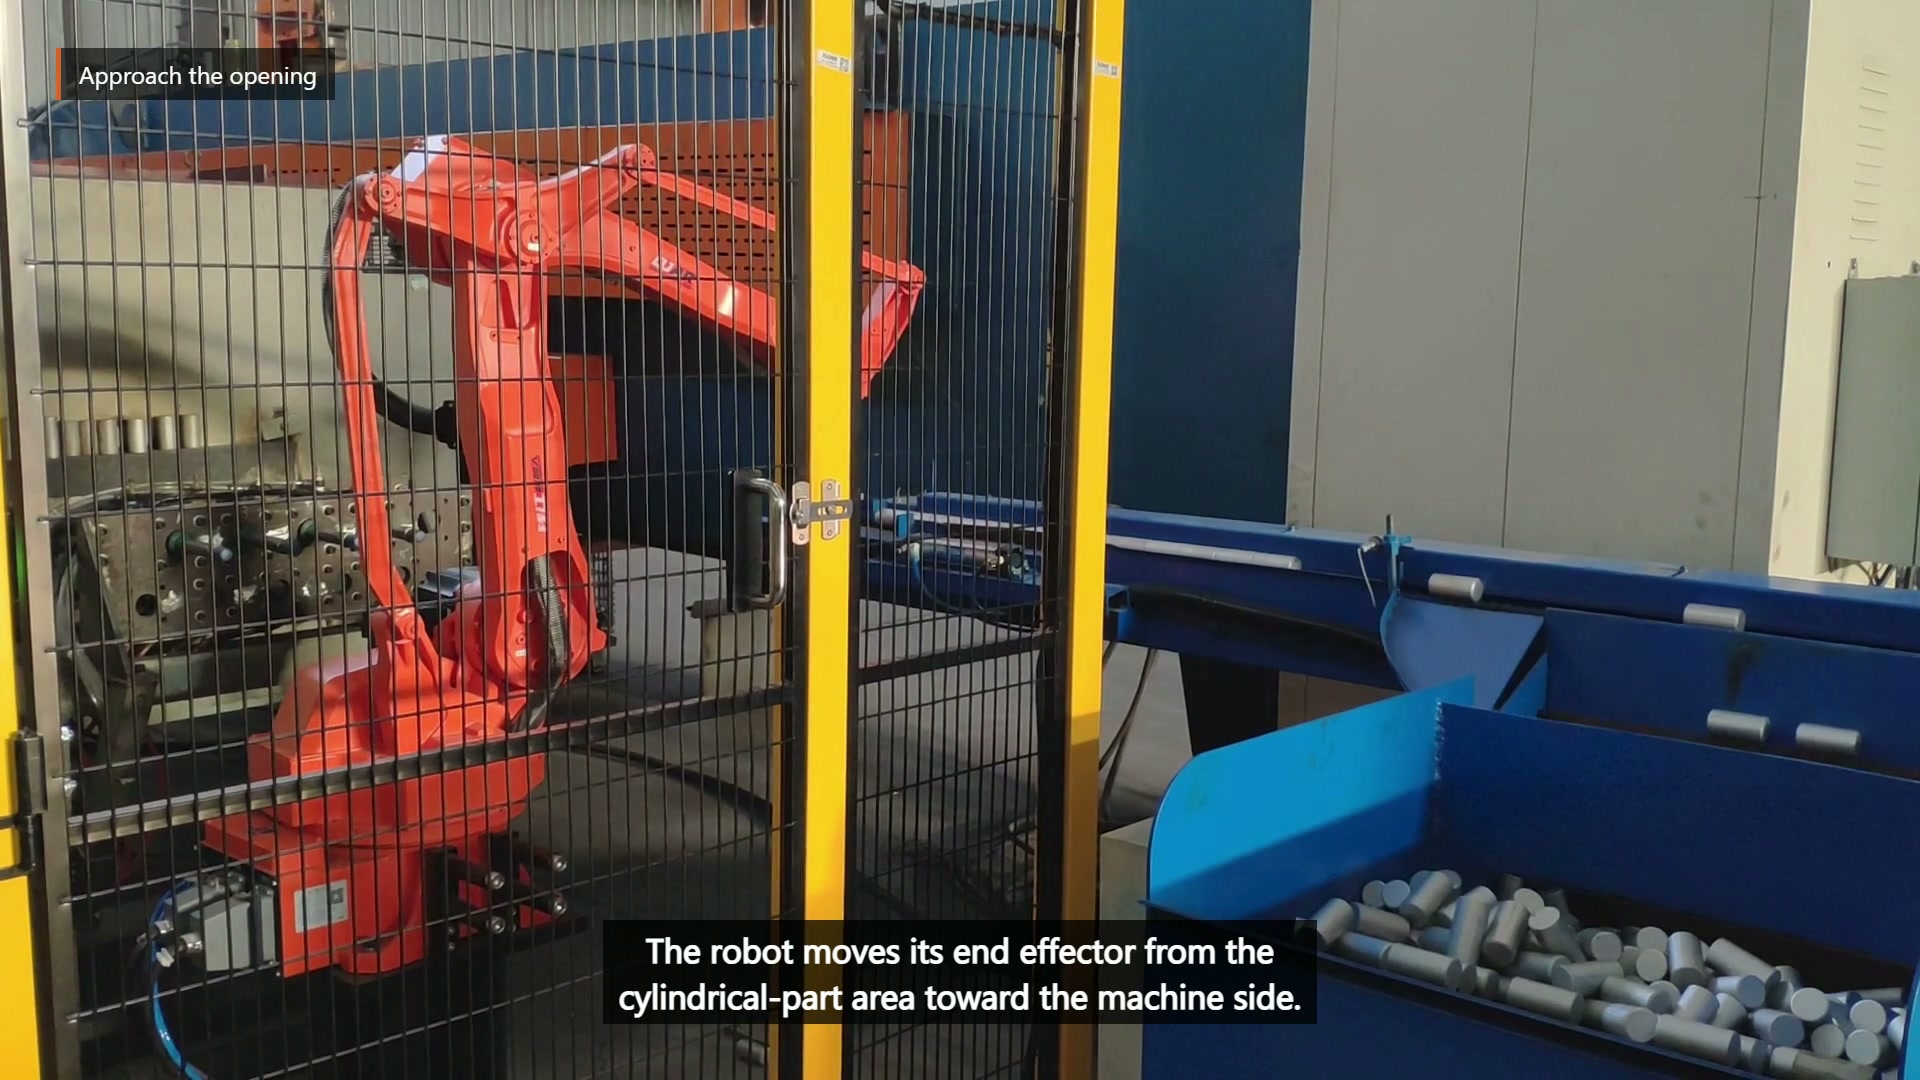
00:25.50 robotas juda link mėlynai uždarytos įrangos, esančios šalia cilindrinių dalių zonos.
Įėjimas priklauso nuo sutartos parengties būsenos ir pakankamo atstumo griebtuvui, laikomam cilindrui ir atsitraukimo keliui. Fiksuotas užlaikymas negali įrodyti, kad vidinis judėjimas sustojo, prieiga yra prieinama arba perdavimo padėtis paruošta. Roboto išėjimas turi apimti laikomą dalį ir įrankį, o ne tik rankos flanšą.
| klausimas | Paėmimo sąsaja | Įrangos sąsaja |
|---|---|---|
| Kas taiso pozą? | Radialinė atrama ir ašinė atrama | Apibrėžta perdavimo vieta |
| Kas patvirtina pasirengimą? | Dalis yra ir teisingai įstatyta | Prieiga prieinama ir priimančioji valstybė patvirtinta |
| Kokį tūrį reikia išvalyti? | Žandikaulio priartėjimas aplink gretimas dalis | Įrankis, cilindras ir visas atsitraukimo kelias |
| Kokia nesėkmė reikalauja atkryčio? | Trūksta, riedantis arba nevisiškas sukibimas | Užblokuotas įėjimas, atmestas perdavimas arba nepavykęs patvirtinimas |
Sąsajos turėtų būti patikrintos atskirai, prieš jas matuojant kaip vieną ciklą. Taip išvengiama, kad įrangos sustabdymas būtų klaidingai diagnozuotas kaip griebtuvo problema arba nestabilus paėmimas nebūtų paslėptas dėl papildomo laisvumo pasroviui.
Atkūrimo testai atskleidžia, kuri sąsaja prarado kontrolę
Pašalinkite detalę iš pateiktos medžiagos, pastatykite ją ties blogiausiu leistinu ašiniu poslinkiu, patikrinkite sukibimo patvirtinimą, sulaikykite įrangos parengties būseną ir sutrukdykite perdavimui kontroliuojamuose bandymuose. Kiekvienai sąlygai reikalingas saugus laikymo taškas ir atstatymo maršrutas, kuris išsaugotų informaciją apie tai, ar robotas neša detalę.
Koncepcijos apžvalgai pateikite detalės brėžinį, skersmens ir ilgio diapazoną, masę ir apsaugotus paviršius, pateikimo atramą ir įeinantį variantą, įrangos atidarymo ir valdymo būsenas, perdavimo vietą, atkūrimo lūkesčius ir reprezentatyvias dalis. Siųskite šiuos duomenis EVST koncepcijos peržiūrai → arba elektroniniu paštu sales@evsrobot.com.
Vaizdo įraše matyti cilindrinių detalių tvarkymas šalia uždaros įrangos; galutiniai įrankiai, valdikliai, apsauga ir priėmimas priklauso nuo projekto patvirtinimo.