
소형 부품 처리 레이아웃은 두 가지 기준 문제를 다룹니다. 하나는 입고되는 부품을 식별하는 특징이고, 다른 하나는 부품이 도착해야 할 물리적 위치입니다. 픽업 영역에서 부품이 선명하게 보인다고 해서 그 자체로 수령 지그를 정의하거나 성공적인 배치를 보장하는 것은 아닙니다.
이 운동의 양 끝을 모두 설명하십시오.
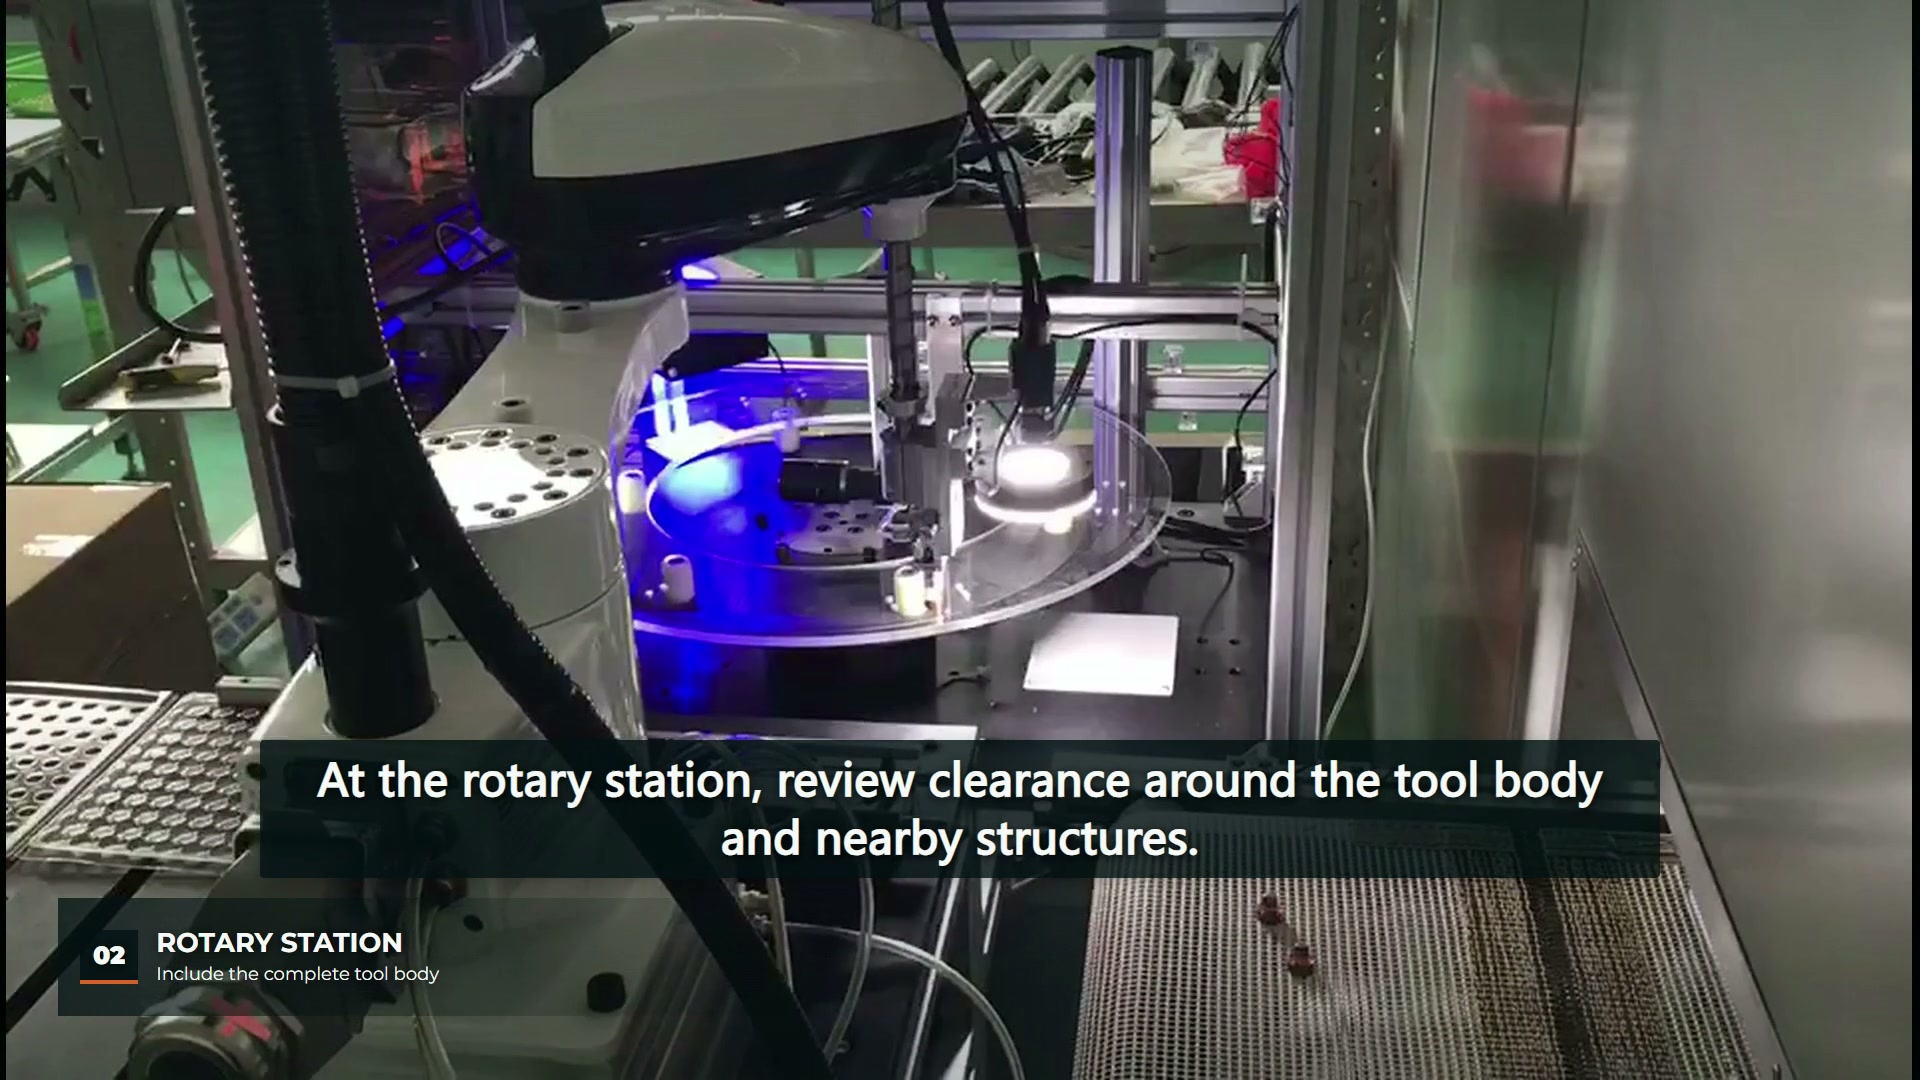
00:03초에 영상에는 흰색 SCARA 로봇이 작업대 위에 있는 모습이 보입니다. 오른쪽에는 투입구가 있고 왼쪽에는 조명이 켜진 회전 스테이션이 있습니다. 00:12초에는 공구가 회전 스테이션 위에 있으며 주변 작업대 구조물이 여전히 보입니다. 이러한 관찰을 통해 작업 영역 간의 관계를 파악할 수 있습니다. 하지만 이러한 관찰만으로는 인식 정확도, 검사 결과 또는 불량품 처리 현황을 알 수는 없습니다.
로봇의 동작 방향을 정의하는 데 사용되는 부품 특징과 위치 지정에 사용되는 목적지 특징의 이름을 명시하여 애플리케이션 설명을 시작하십시오. 예를 들어, 눈에 보이는 외부 윤곽선과 수용 포켓은 서로 다른 기준점입니다. 로봇의 움직임이 단순해 보이더라도 이 둘 사이의 관계를 설명해야 합니다.
관찰 대상에 적합한 조명을 선택하세요.
바슬러의 조명 가이드 역광은 물체의 윤곽을 강조하는 반면 표면 정보를 손실시킬 수 있다고 설명합니다. 여기서 중요한 점은 검사 대상 주변의 조명 배치를 적절하게 선택하는 것입니다. 이 영상에 보이는 조명만으로는 어떤 알고리즘, 조명 방식 또는 허용 임계값이 사용되었는지 알 수 없습니다.
새로운 부품의 경우, 의도된 관찰 조건에서 실제 부품의 이미지를 수집하십시오. 가능한 방향 변화 및 표면 변형을 포함하십시오. 결정이 면 표시 또는 표면 결함에 따라 달라지는 경우, 윤곽선만으로는 필요한 정보를 얻을 수 없을 수 있습니다. 윤곽선에 따라 결정이 달라지는 경우, 어떤 모서리가 보여야 하는지 정의하십시오.
이미지 위치와 실제 위치를 연결합니다.
Basler의 Calibration vTool 설명서 이미지 좌표를 물리적 좌표로 변환하는 과정을 설명합니다. 인용된 참고 문헌의 범위는 바로 그것이며, 해당 셀에 대한 교정 기록은 아닙니다.
프로젝트 검토를 위해 하나의 레이아웃에서 카메라 기준점, 로봇 기준점 및 수용 고정 장치 기준점을 명시하십시오. 카메라, 테이블 또는 부품 높이가 변경될 때 재확인해야 할 사항을 설명하십시오. 이미지 결과와 최종 배치된 부품 관찰 결과를 동일한 샘플 기록에 보관하여 배치 오류가 발생할 경우 이동의 양쪽 끝을 모두 사용하여 조사할 수 있도록 하십시오.
| 보존할 입력값 | 이 리뷰가 구별할 수 있는 것은 무엇일까요? |
|---|---|
| 대표적인 수신 부품 이미지 | 의도한 기능이 보이는지 여부 |
| 카메라 및 조명기구 참조 설명 | 이미지 위치가 레이아웃과 어떻게 관련되는가 |
| 수신 포켓 또는 위치 지정 형상 | 최종 배치 조건을 정의하는 것은 무엇입니까? |
| 특이한 시료에 대한 이미지 및 관찰 결과 | 뒤집힌 부분이나 가려진 부분에도 동일한 결정이 적용되는지 여부 |
수령품 상태는 별도로 검사합니다.
00:12의 회전 스테이션 뷰는 전체 공구 본체와 주변 구조물에 대한 질문을 파악하는 데 도움이 됩니다. 하지만 모든 배치에 대한 치수 허용 오차를 보여줄 수는 없습니다. 다음 작업이 방향, 장착 또는 분리에 따라 달라지는 경우, 부품이 도착한 후 해당 조건을 어떻게 확인할지 명시해야 합니다.
관련 기사 시각 유도 SCARA 분류 및 좌표 매핑 이 글에서는 보다 광범위한 매핑 및 선택 검증 문제를 다룹니다. 여기서 더 구체적인 작업은 후보 레이아웃을 평가하기 전에 들어오는 시각적 특징과 수신되는 물리적 참조를 문서화하는 것입니다.
따라서 유용한 검토 자료에는 대표 부품, 특징 이미지, 수신 형상 및 쌍으로 된 픽업/배치 관찰 결과가 포함됩니다. 로봇의 움직임은 맥락을 제공하고, 샘플 기록은 필요한 결과에 대한 증거를 제공합니다.