
용접 시간을 비교하기 전에 일반적인 입고 부품을 사용하여 동일한 지그를 실행하십시오. 반복되는 힌지 행은 각 접합부가 예측 가능한 위치에 놓이고 주문량이 지그 설정 및 교체에 필요한 시간을 확보할 만큼 충분히 길 때 로봇 용접에 적합합니다. 작업자가 여전히 개별 힌지 부품을 수작업으로 정렬해야 하는 경우, 로봇 용접을 도입하기 전에 해당 변형은 수동으로 처리하거나 조립 품질을 개선하십시오.
클램프가 닫힌 후 연결 부위를 찾아보세요.
이 영상은 용접 토치가 구멍이 반복적으로 뚫린 긴 경첩 부품들을 따라 이동하는 모습을 보여줍니다. 작업대 위에서 연속적인 위치에 아크가 발생합니다. 부품들이 일렬로 배열되어 있어 순서를 쉽게 확인할 수 있습니다. 생산 시험에서는 클램핑 후 첫 번째와 마지막 접합부를 확인하십시오. 반복되는 구멍들은 정렬된 것처럼 보이지만 접촉면이나 간격은 여전히 다를 수 있습니다.
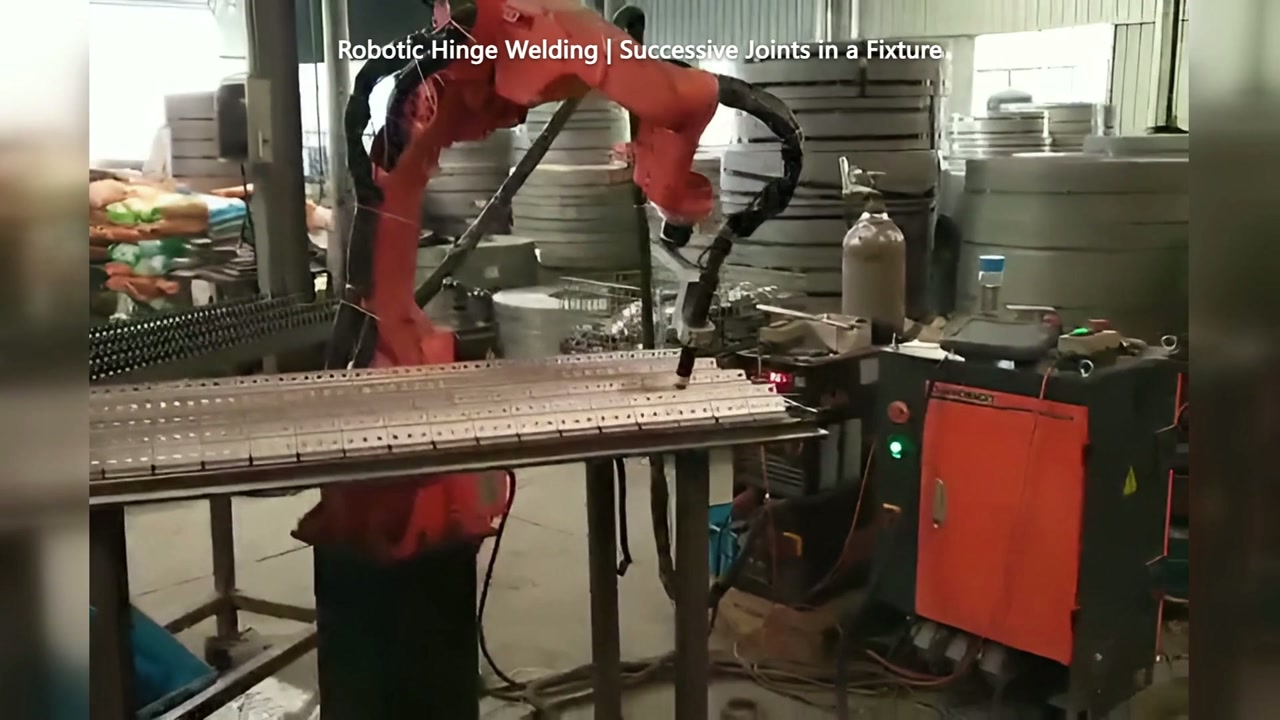
영상 00:31에서 토치는 경첩 열 위쪽, 작업대 오른쪽 방향으로 위치해 있습니다.
고정 장치를 사용하여 접합부를 실제로 제어하는 표면을 기준으로 작업물의 위치를 정하십시오. 일반 생산품에서 부품을 로드하고 고정 장치를 닫은 다음 계획된 토치 경로에 대한 접합부의 위치를 표시합니다. 모든 클램프를 닫은 상태에서 토치 접근성을 확인합니다. 플랜지 또는 클램프가 특정 위치를 막는 경우 해당 위치를 별도로 기록하십시오. 힌지 하나만 느슨하게 한 상태에서 시도하면 해당 위치를 놓칠 수 있습니다.
전체 주문을 동일한 승인 검사와 비교합니다.
| 주문 조건 | 실질적인 다음 단계 |
|---|---|
| 하나의 고정 장치 설정으로 반복 가능한 접합부를 가진 긴 생산 공정 | 적재, 회전 및 하역 작업을 포함한 전체 작업 라인에 대한 수동 작업과 로봇 작업 시간을 비교하십시오. |
| 힌지 변형 전반에 걸친 짧은 실행 | 두 경로 모두에서 고정 장치 교체 및 첫 번째 제품 승인 시간을 측정하십시오. 설정에 사용 가능한 가동 시간이 소모되는 경우 주문은 수동으로 처리하십시오. |
| 한 그룹은 반복 동작을 하고, 다른 그룹은 정기적으로 수동 조정을 해야 합니다. | 안정적인 그룹은 로봇으로 시험하고, 나머지는 수동 경로를 유지하면서 상류 조립 공정을 개선합니다. |
두 가지 용접 방식 모두에 동일한 치수 및 용접 합격 기준을 적용하십시오. 초기 접합 수정, 행 끝단 수정 또는 잦은 교체가 필요한 주문은 아크 시간보다 더 많은 작업량이 소요될 수 있습니다. 용접 시연 시간뿐만 아니라 합격한 행과 설정 기록을 요청하십시오.
경첩 배치도, 몇 가지 대표적인 변형, 그리고 적재 후 틈새 사진을 가지고 계시다면, EVST와 공유하세요용접 시험에 어떤 가족들을 포함시킬지 논의해 볼 수 있습니다.