
로봇 프레스 브레이크 핸들링은 반복적으로 생산되는 부품에 사용하되, 시험 결과 로봇이 판재를 회전시키고, 필요에 따라 새로운 그립을 찾고, 마지막 벤딩 후 프레스를 정리할 수 있는 경우에 한합니다. 수동 벤딩은 공구 또는 핸들링 변경이 작업의 상당 부분을 차지하고 기존 핸들링 방식이 작업장의 요구 사항을 충족하는 경우, 짧고 다양한 생산에 여전히 적합할 수 있습니다. 동일한 부품에 대한 전체 작업을 비교하고, 변경 후 첫 번째 합격 부품을 생산하는 데 걸리는 시간도 포함해야 합니다.
평평한 종이가 가장 쉬운 테스트입니다.
영상 속 노란색 팔은 왼쪽에서 평평한 용지를 들어 올려 인쇄기 입구에 용지 가장자리를 대고 기계 앞에서 용지 각도를 변경합니다. 손목이 움직일 때 용지의 먼 쪽 모서리가 어디를 지나가는지 관찰하는 것이 중요합니다. 직접 실험할 때는 플랜지가 형성된 후에도 같은 관찰을 반복하십시오. 플랜지는 용지가 평평했을 때는 비어 있던 공간을 차지하거나, 그리퍼가 이전에 구부릴 때 사용했던 표면을 덮을 수 있습니다. 다른 구부림 순서, 접근 가능한 대체 그립 또는 재그립 스테이션을 사용하면 작업 순서를 개선할 수 있습니다.
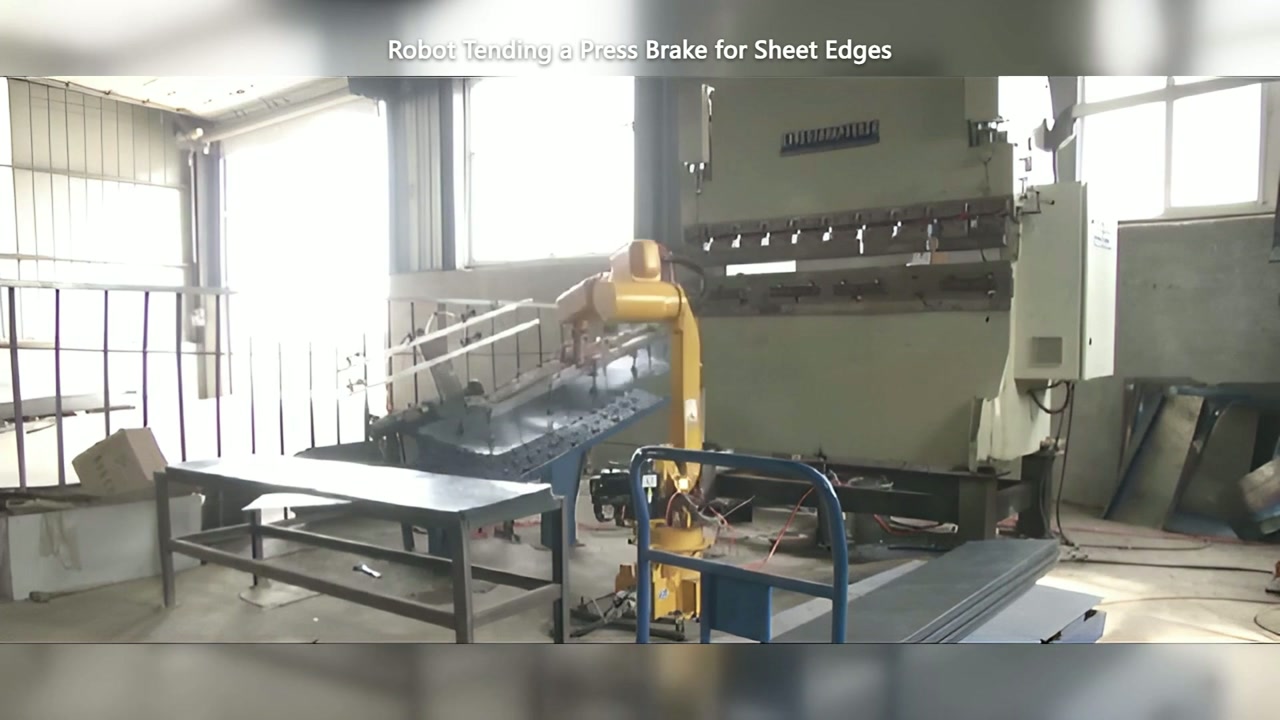
영상 00:02에 노란색 로봇이 왼쪽 준비 구역에 있는 시트로 다가갑니다.
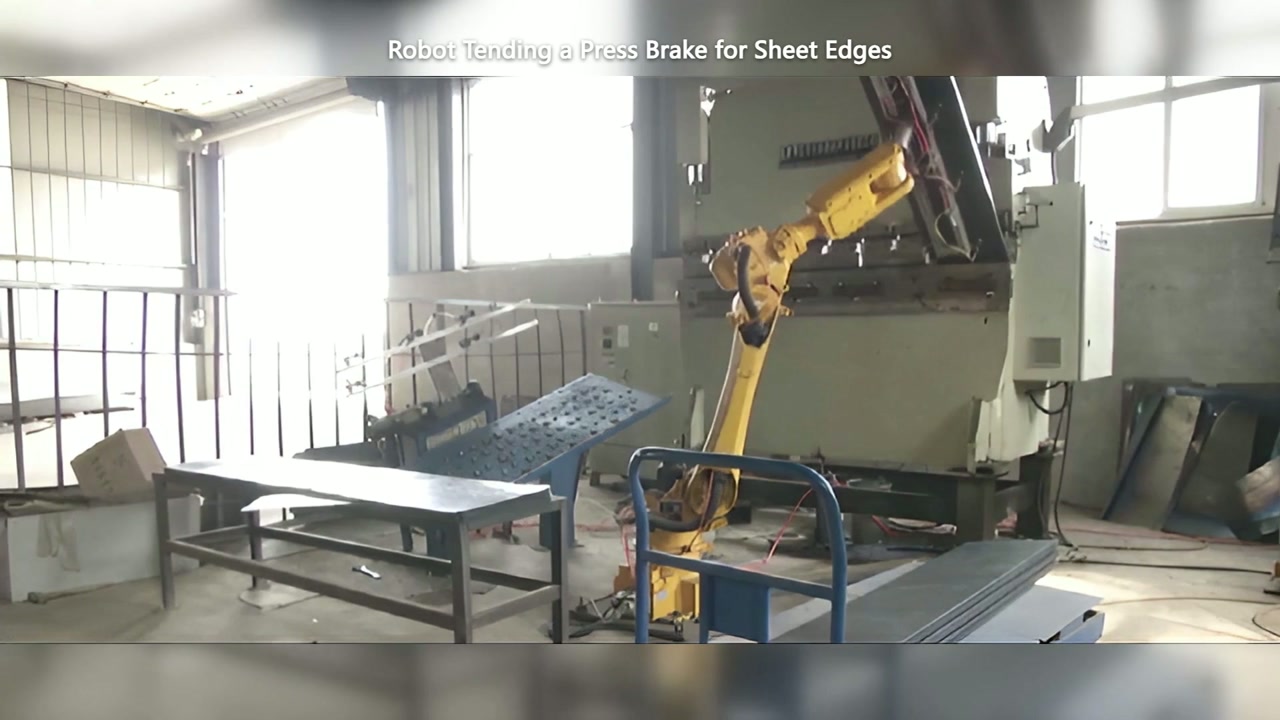
영상 00:32에서, 용지가 프레스 브레이크 개구부 앞쪽으로 기울어져 있습니다.
주문 목록을 부품 취급 방식별로 분류하세요.
반복적으로 변경될 가능성이 높은 부품군 옆에 각각 배치하십시오. 공급업체에게 피킹, 가장 어려운 회전, 재그립, 공구 교체 및 언로딩 과정을 모두 시연해 달라고 요청하십시오. 첫 번째 합격 부품까지의 전환 시간과 이후 반복 사이클에 소요된 시간을 별도로 기록하십시오. 성형된 부품을 가장 좁은 회전 구간에서 테스트하고 그리퍼가 다시 집어 올리기 위해 어디에 내려놓는지 확인하십시오. 까다로운 부품군에 일반적인 부품군에는 필요하지 않은 고정 장치나 여유 공간이 필요한 경우, 모든 주문에 관련 비용을 포함시키는 대신 별도로 평가할 수 있습니다.
반복 작업이 해당 기계 수요의 대부분을 차지하는 경우, 로봇 셀을 도입하면 작업자가 반복적인 판재 이동 작업에서 벗어날 수 있습니다. 작업 내용이 자주 바뀌는 경우에는 수동 작업 경로, 반복 작업에 대한 로봇 작업 경로, 그리고 두 가지 모두를 수용하는 배치 방식을 비교해 보는 것이 좋습니다. 평면 및 형태 윤곽과 일반적인 순서 조합을 공유하세요. 어떤 가족이 의미 있는 첫 번째 시도를 할 수 있을지 논의하기 위해.