
트레이 처리 자동화: 두 번째 로봇을 추가하는 것이 가치 있는 시점은 언제일까요?
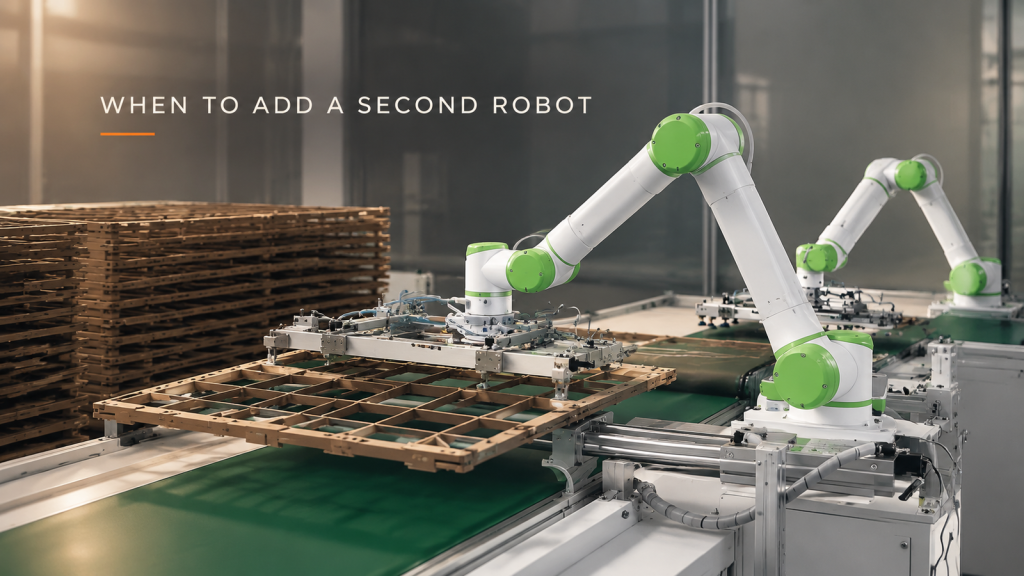
로봇 한 대, 트레이 피더 한 대, 그리고 로봇 두 대를 비교해 보세요. 트레이 교체 지연 시간이 겹칠 수 있는 경우와 두 번째 처리 장치를 추가하기 전에 테스트해야 할 사항을 알아보세요.
프레스 공정에서 블록 적재 자동화: 팔레타이징 로봇 주문 전 구매자가 묻는 7가지 질문
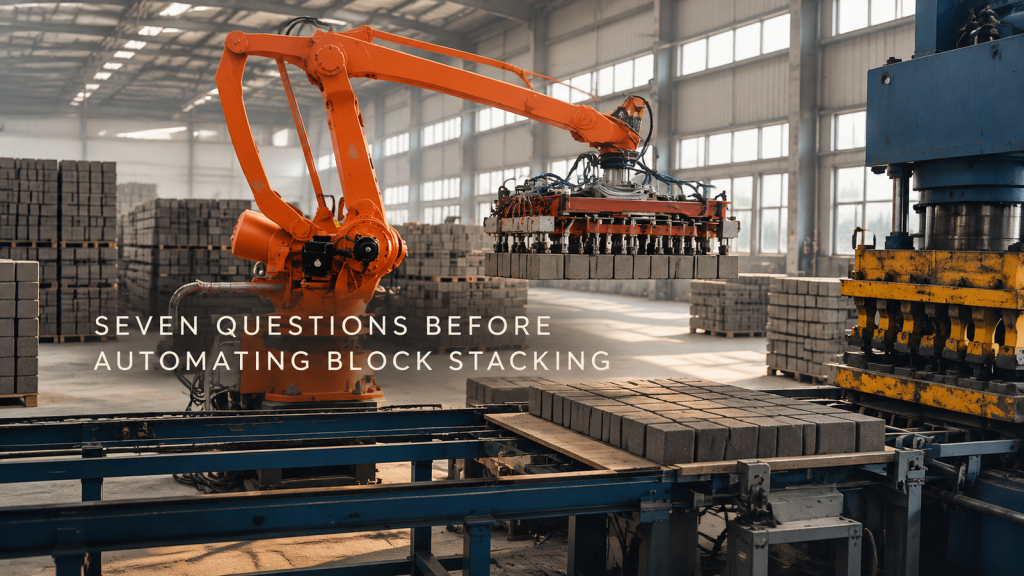
프레스에서 블록 적재용 팔레타이징 로봇을 주문하기 전에 해결해야 할 7가지 질문: 초기 강도, 그리퍼, 페이로드, 사이클, 적재 패턴 및 고장.
자동차 도어 힌지 로봇 벨트 연마: 구매 전 확인해야 할 5가지 고장 유형
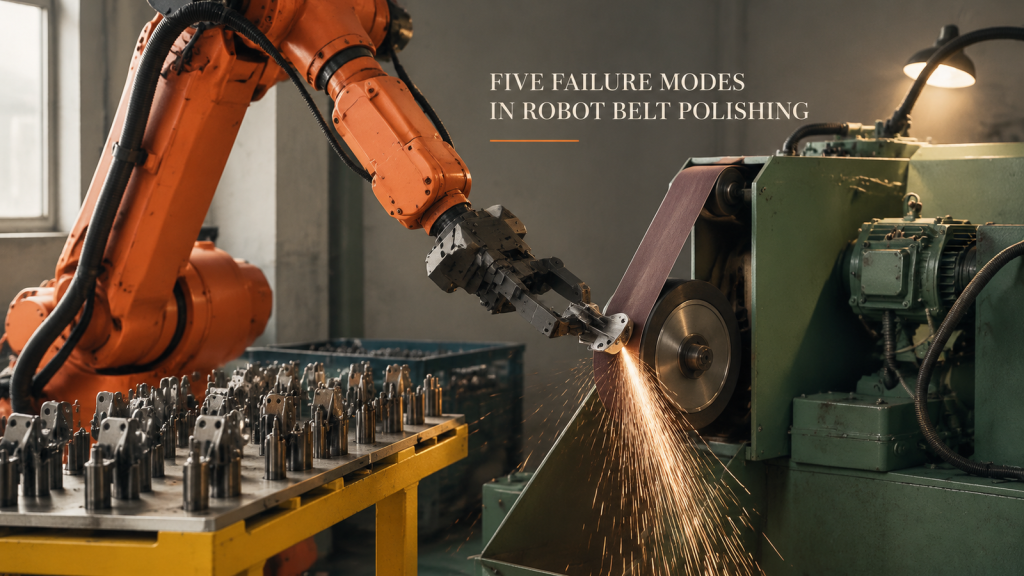
자동차 도어 경첩의 로봇 벨트 연마 작업을 실패로 이끄는 다섯 가지 고장 원인: 부품 변형, 벨트 마모, 힘 제어, 먼지, 그리퍼 미끄러짐, 그리고 각 원인을 테스트하는 방법.
로봇을 이용한 철망 패널 운반 및 적재: 유연한 작업 영역 제어
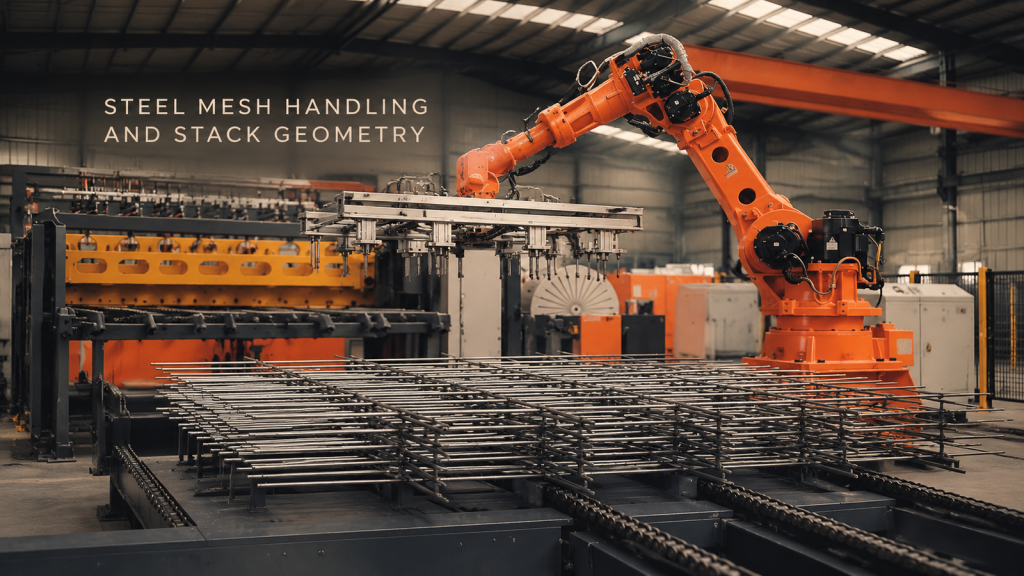
로봇을 이용한 철망 패널 운반 및 적재: 유연한 작업 영역 제어
모터 고정자 권선 관리를 위한 로봇 작동: 인계 상태 정의
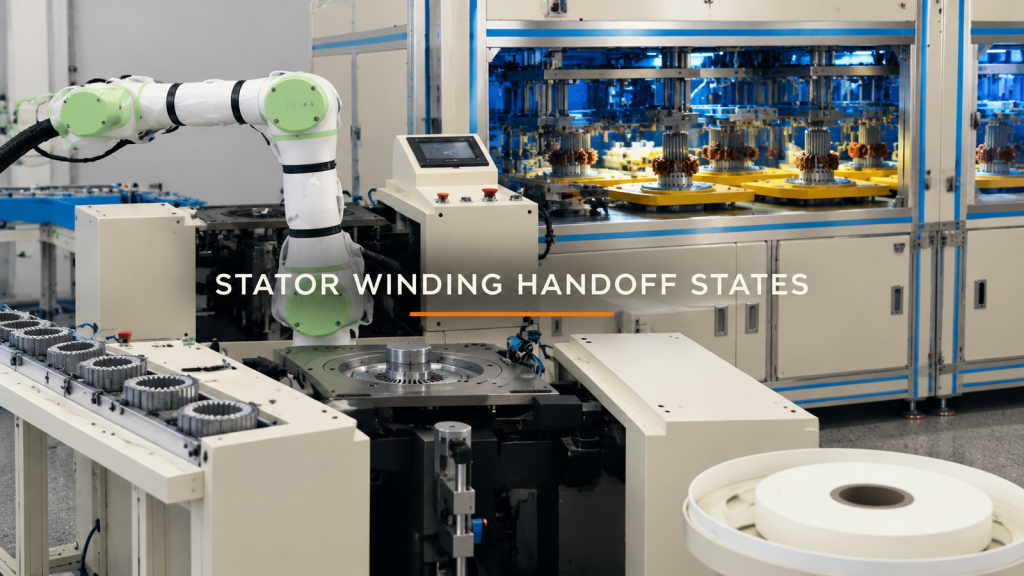
모터 고정자 권선을 관리하는 로봇의 핸드오프 상태, 캐리어 형상, 전송 경로 및 경계 시험을 정의합니다.
프레스 작업을 위한 로봇: 프로그래밍 전에 금형 전달 상태를 확인하세요
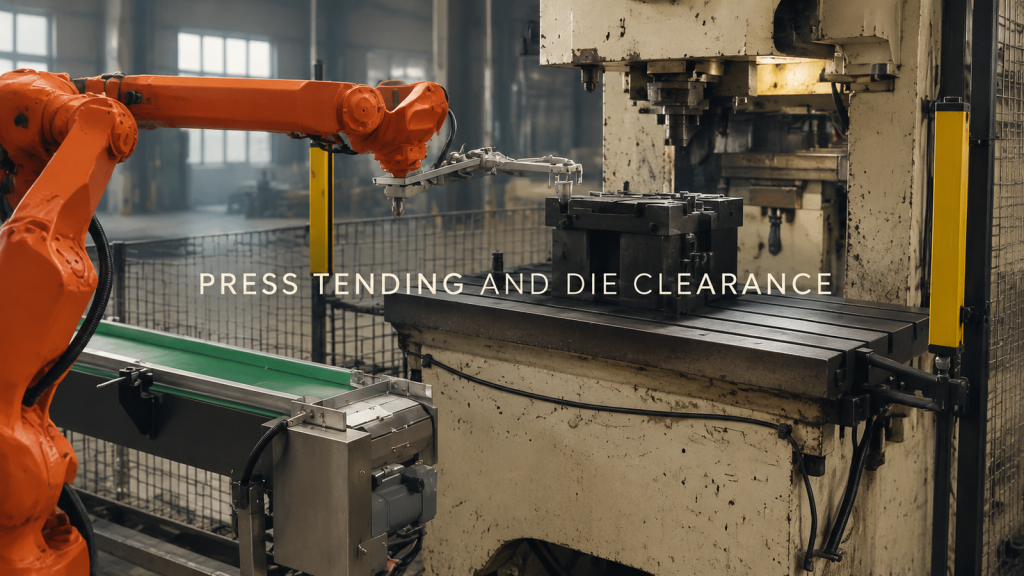
로봇 프레스 조작은 두 번의 핸드오프로 계획하십시오. 프로그래밍 전에 컨베이어와 다이 영역에서 접근, 그립 또는 해제, 출구 간격을 확인하십시오.
컨베이어로의 카톤 하역: 레이어, 그립 및 해제 로직 정의
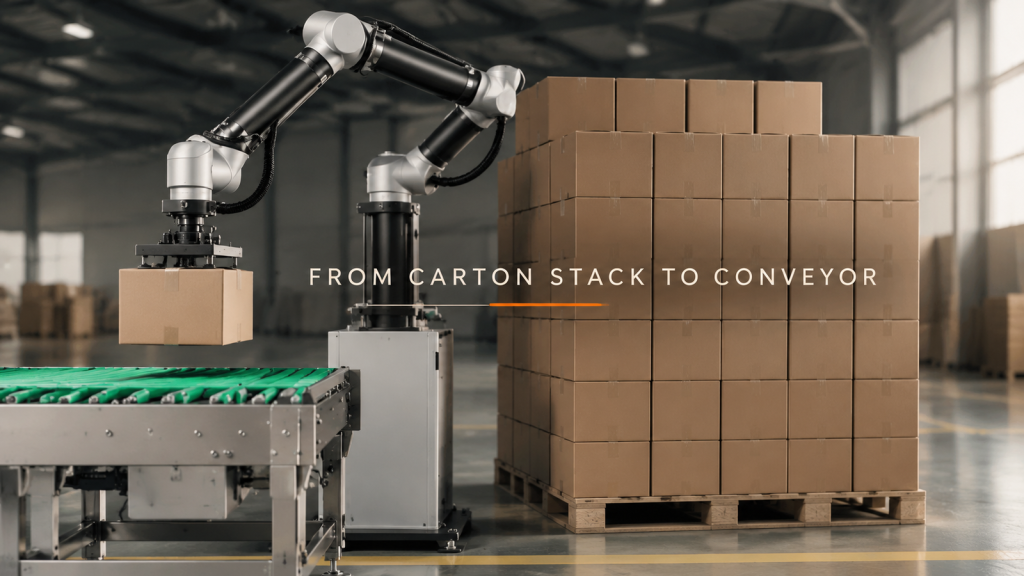
쌓여있는 상자 더미에서 상자 하나를 꺼내 컨베이어 벨트로 옮기는 작업은 반복적인 것처럼 보이지만, 상자 더미가 하나씩 줄어들면서 전달 방식이 달라집니다. 이 경우에는 로봇이 상자를 들어 올리는 방식으로 전달합니다.
훈련실에서의 로봇 이송: 프로그래밍 전에 인계 절차를 정의하세요
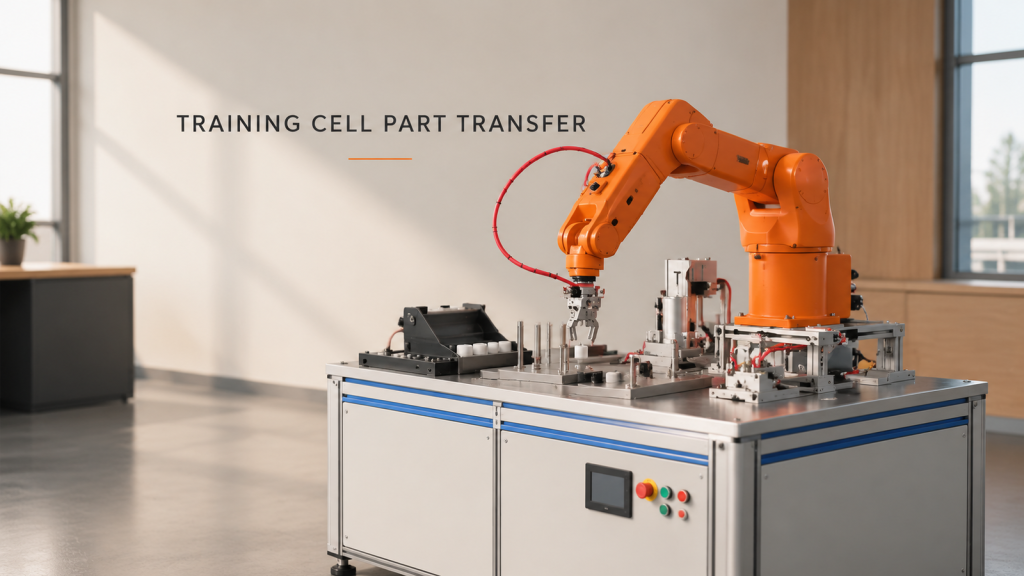
다중 스테이션 교육 셀은 로봇 이송의 안정성을 결정하는 인터페이스, 즉 부품의 위치, 이송 시점 등을 파악할 수 있게 해주기 때문에 유용합니다.
긴 금속 부품 운반을 위한 로봇 관리: 지원, 스윙 범위 및 스테이션 인계
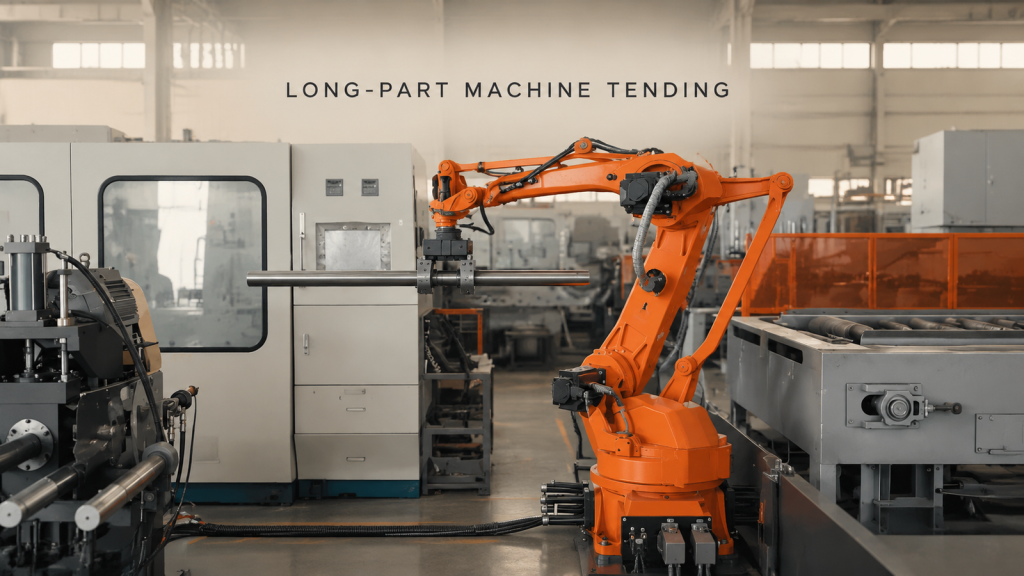
긴 금속 부품을 로봇이 처리할 때 픽업 프레젠테이션, 그리핑 툴링, 경로 확보 및 롤러 테이블 핸드오프에 대한 검토를 진행하십시오.
팔레트 스테이션에서의 로봇 이송: 진공 툴링 및 인계 검사
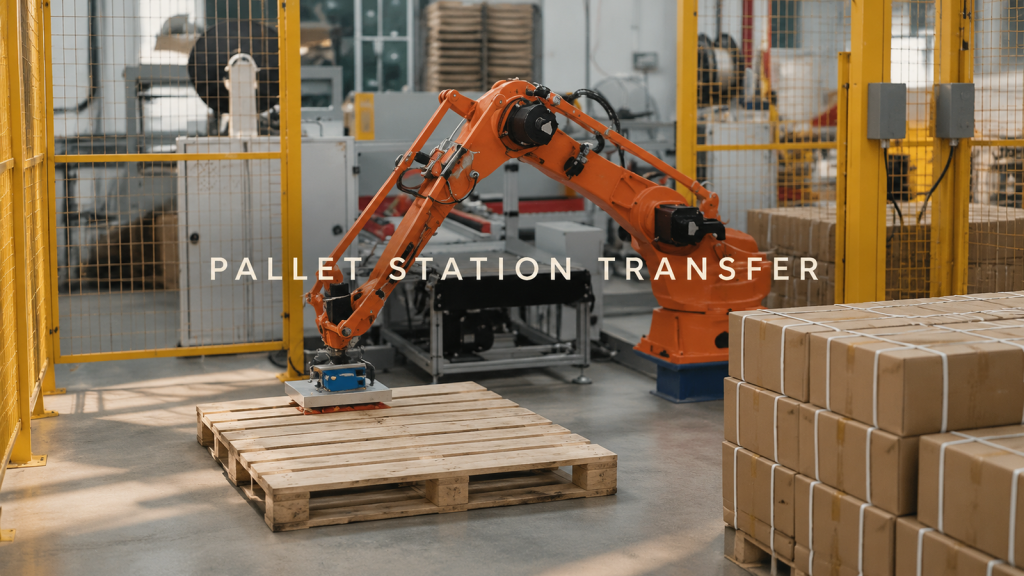
팔레트 스테이션에서 로봇 이송을 위한 픽업 프레젠테이션, 진공 툴링, 경로 정리 및 팔레트 영역 인계 과정을 검토합니다.
SCARA 부품을 여러 고정 장치 스테이션 간에 이송
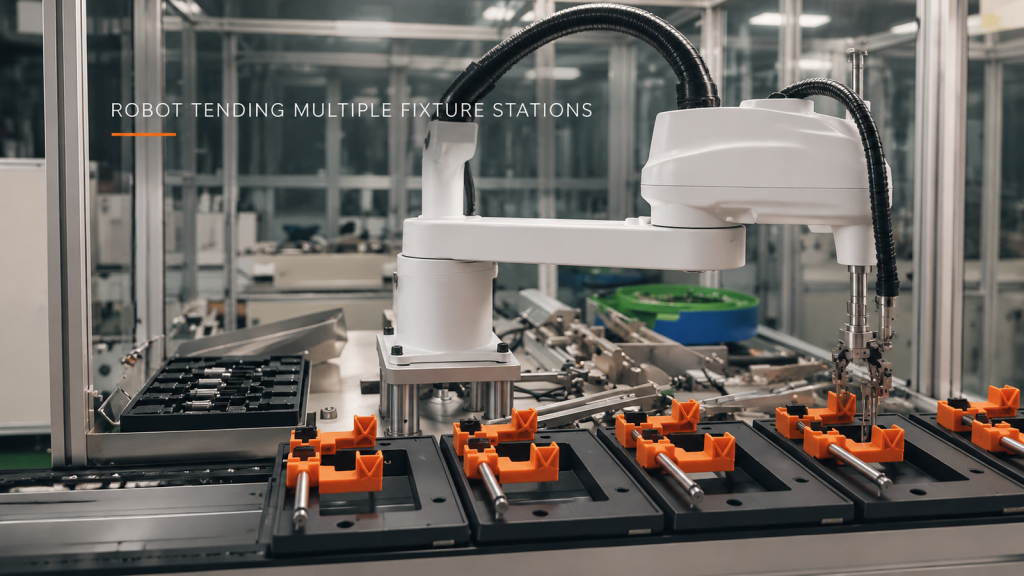
검증되지 않은 사이클이나 공정 세부 정보를 가정하지 않고 트레이, 중간 메커니즘 및 여러 고정 장치를 통한 SCARA 부품 이송을 평가하는 방법을 알아보세요.
반복적인 레일 부품 용접을 위한 작업 영역 순서 지정

작업 영역 순서, 고정 장치 일관성 및 경계 상태가 레일 부품에 대한 반복적인 로봇 용접을 어떻게 안내하는지 살펴보십시오.