
로봇 언팩 처리량: 박스 개봉 시간 측정 전에 인수인계 과정을 정의하세요
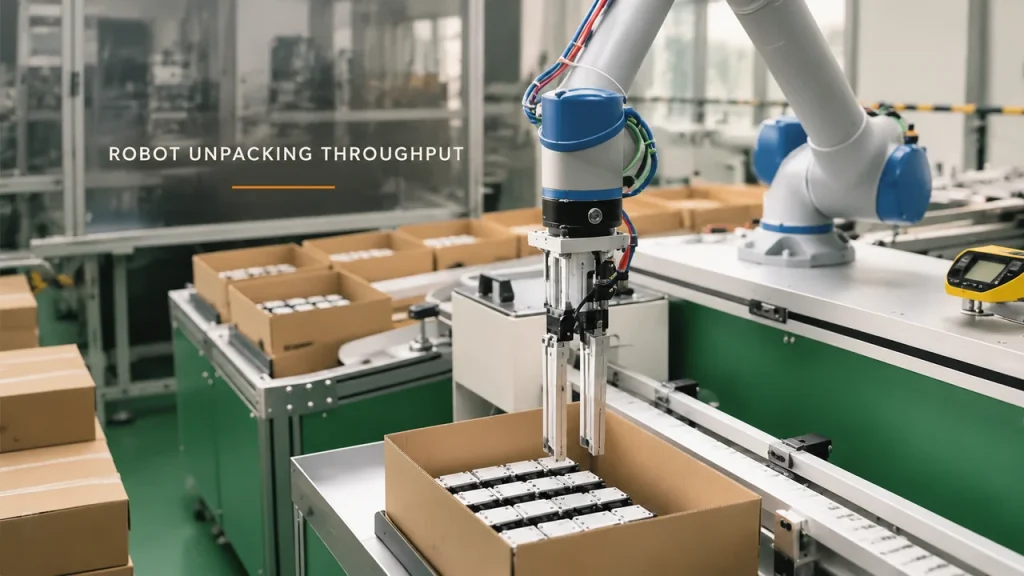
중복 계산 없이 잔여 부품, 보충 및 하류 대기 시간을 포함하여 전체 카톤 주기 동안 전달된 모듈 수를 추정합니다.
로봇 유도식 조개껍질 스캔: 반복적인 작업에 자동화가 필요한 경우는 언제일까요?
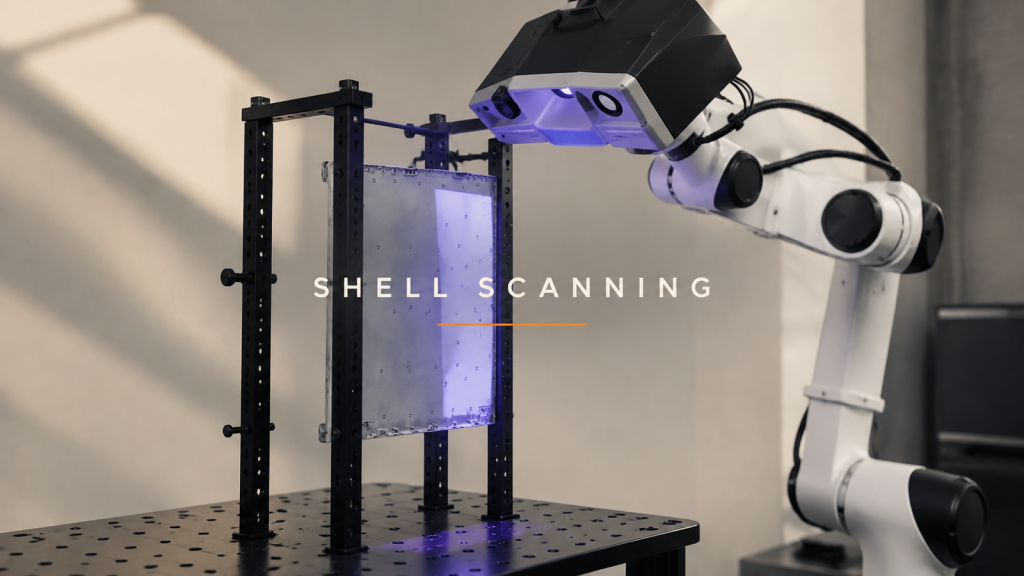
측정 질문, 표면 상태 및 재장전 변동을 정의하여 로봇 유도식 포탄 스캐닝이 반복 검사에 적합한 시기를 결정하십시오.
카톤 박스 하역: 고정된 피킹 패턴으로 충분한 경우는 언제일까요?
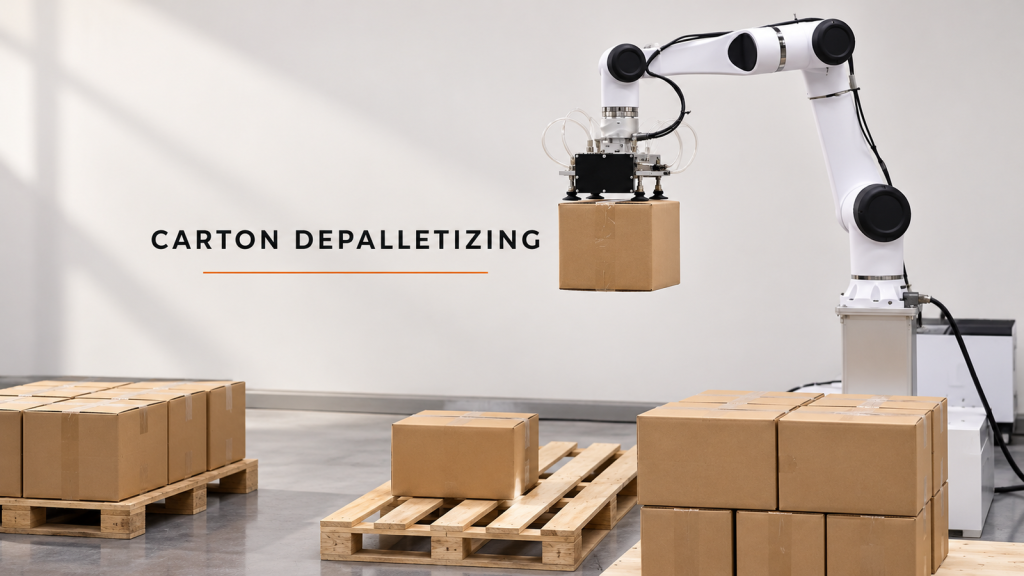
고정된 패턴의 카톤 팔레트 하역 방식과 가변적인 팔레트 배치 방식을 비교하고, 두 방식 모두 입고되는 화물에 대해 테스트하십시오.
금속 디스크의 로봇 용접: 반복 가능한 접합을 방해하는 요인은 무엇일까요?
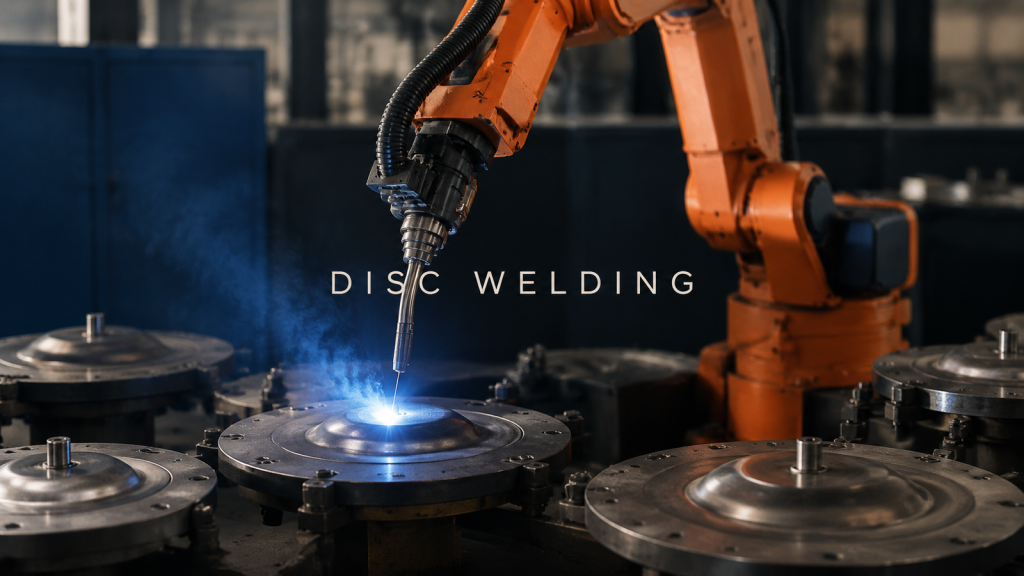
부품 적합성, 토치 접근성 및 용접 순서를 고려하여 로봇 디스크 용접 시험을 계획하고, 반복 가능한 조건에서 접합부를 평가할 수 있도록 하십시오.
사출 성형용 로봇 인출 계획
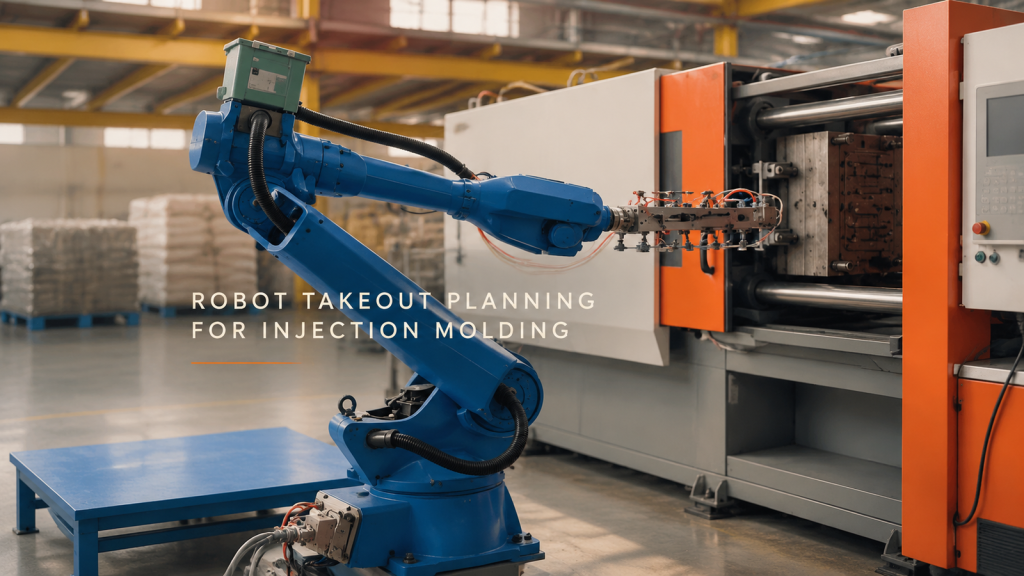
금형 개방 상태의 점유율을 금형 외부 로봇 이동과 별도로 측정하고, 금형 변화에도 영향을 받지 않는 운반 경로를 계획하십시오.
개별 품목 선별 또는 그룹 이송을 통한 케이스 포장
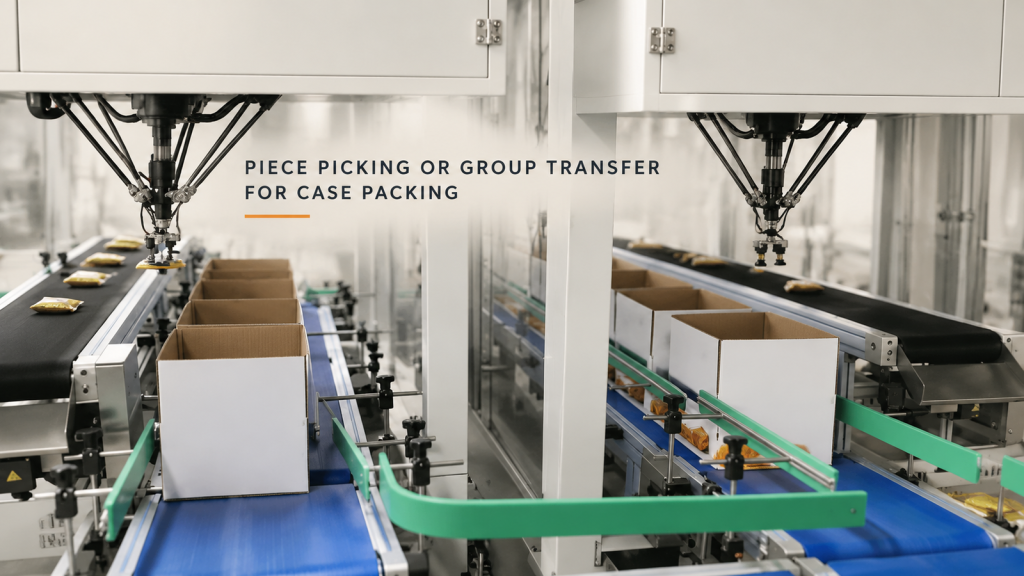
제품 진열, 카톤 패턴, 그리퍼 작업 및 교체 작업을 고려하여 개별 피킹과 그룹 이송을 통한 케이스 포장을 비교합니다.
로봇 분무 시험: 구매자는 무엇을 확인해야 할까요?
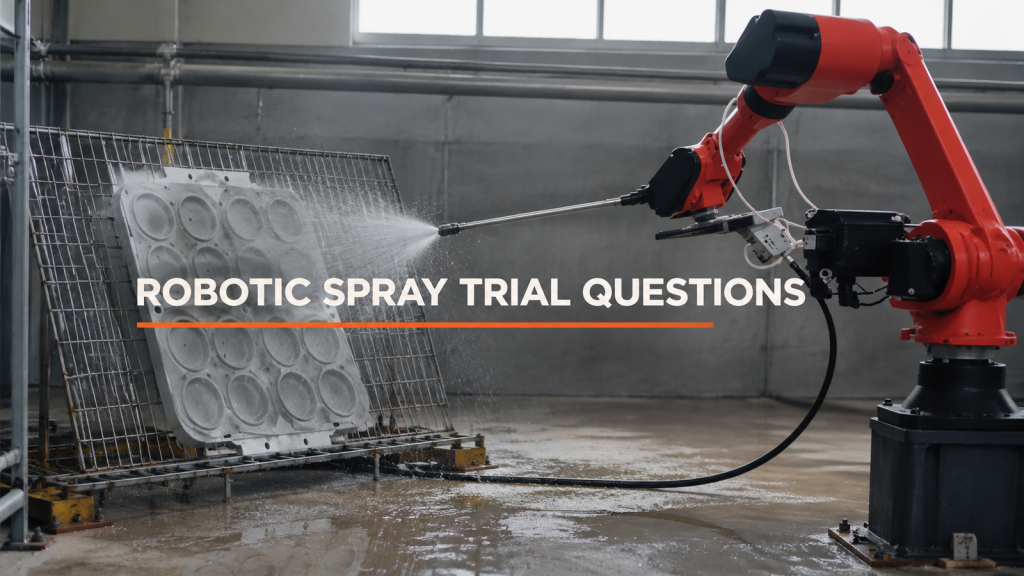
로봇 분무 시험: 구매자는 무엇을 확인해야 할까요?
선반 작업용 버퍼는 리필 없이 얼마나 오래 작동할 수 있나요?
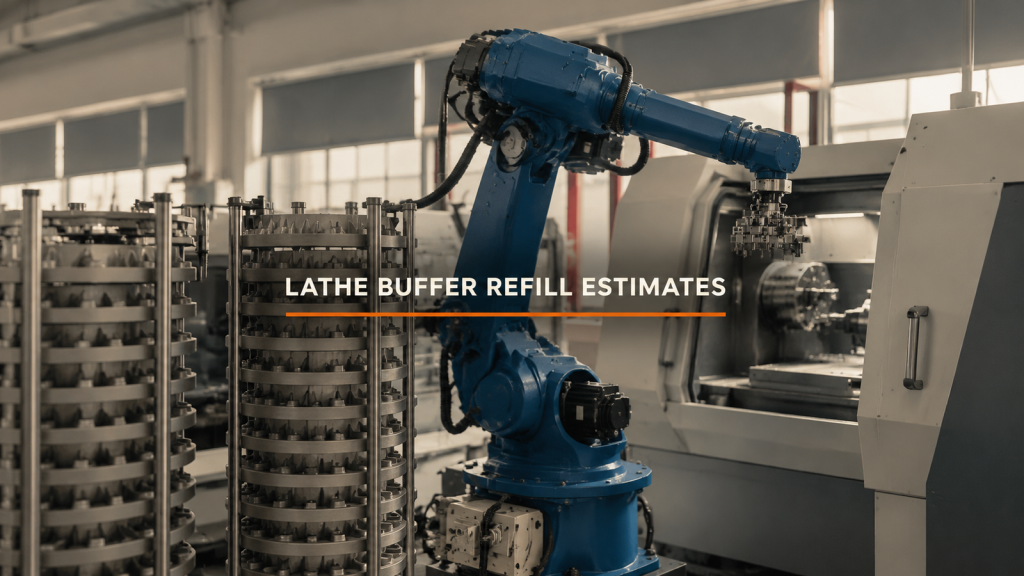
선반 작업용 버퍼는 리필 없이 얼마나 오래 작동할 수 있나요?
고정 카메라 또는 로봇 장착 카메라: 먼저 부품 뷰를 선택하세요
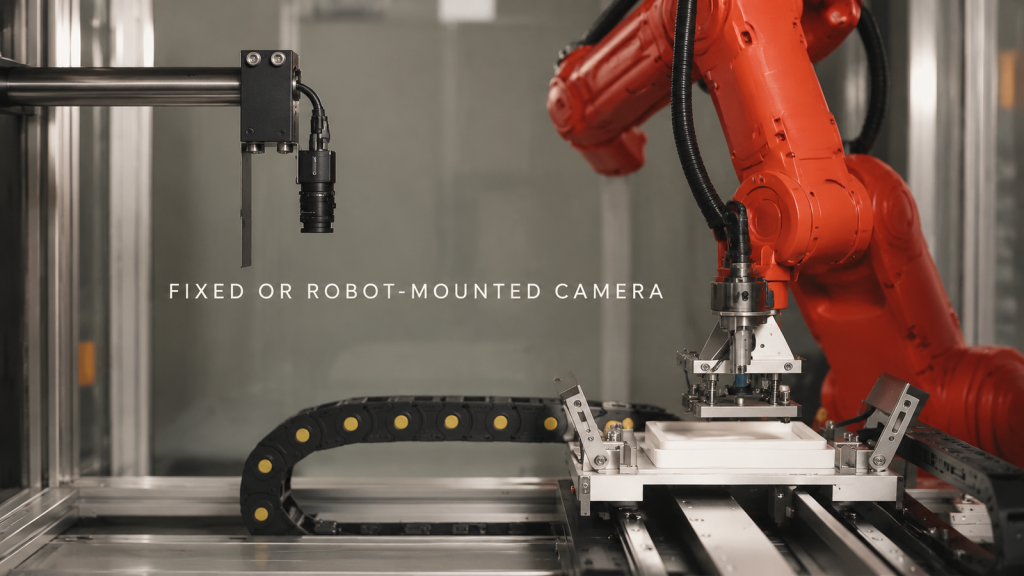
고정 카메라 또는 로봇 장착 카메라: 먼저 부품 뷰를 선택하세요
성형 플라스틱 쉘의 수동 트리밍 또는 프로그램 트리밍?
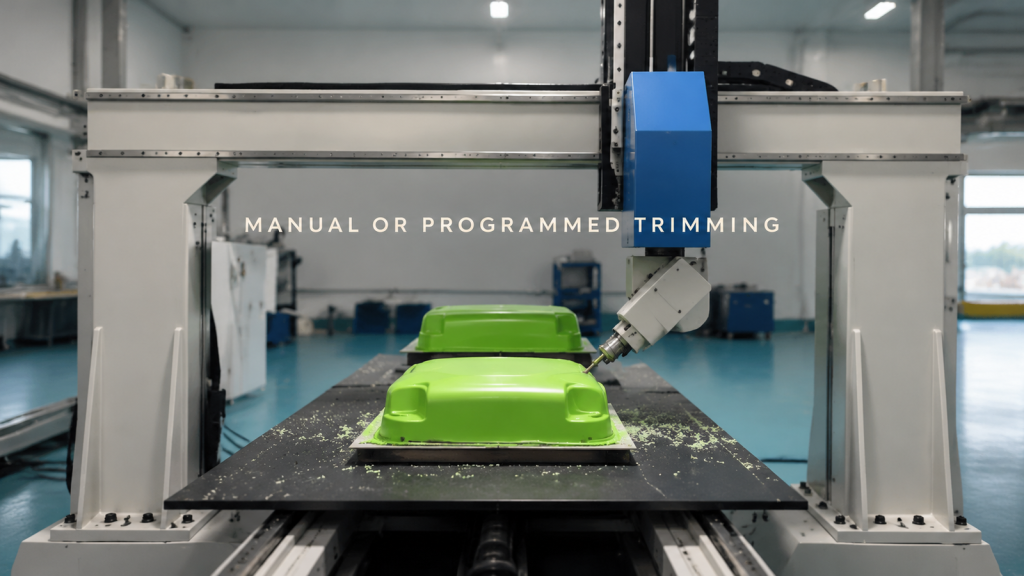
성형 플라스틱 쉘의 수동 트리밍과 프로그램 트리밍을 배치 반복성, 수정 빈도, 고정 장치 재사용 및 자유 상태 모서리 검사를 통해 비교합니다.
로봇 스폿 용접 셀 구매 시 고려 사항을 바꾸는 질문들
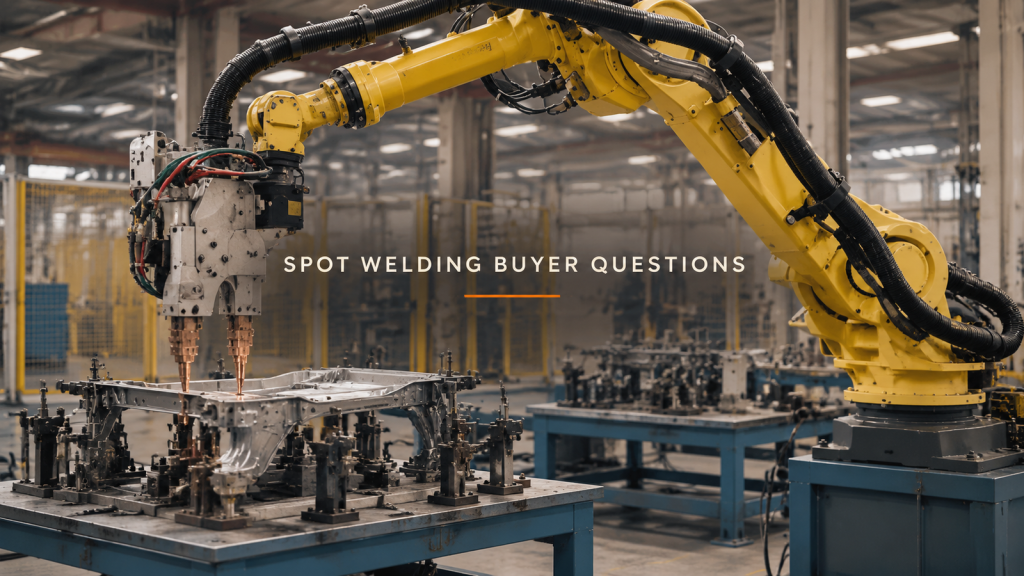
로봇 스폿 용접 셀의 범위를 변경하는 질문들을 해보세요: 용접건 전체 접근성, 전극 유지 관리 및 접합부 품질 검사.
자동 스크류 드라이빙: 토크 측정 결과가 구매자를 오도할 수 있는 세 가지 방법
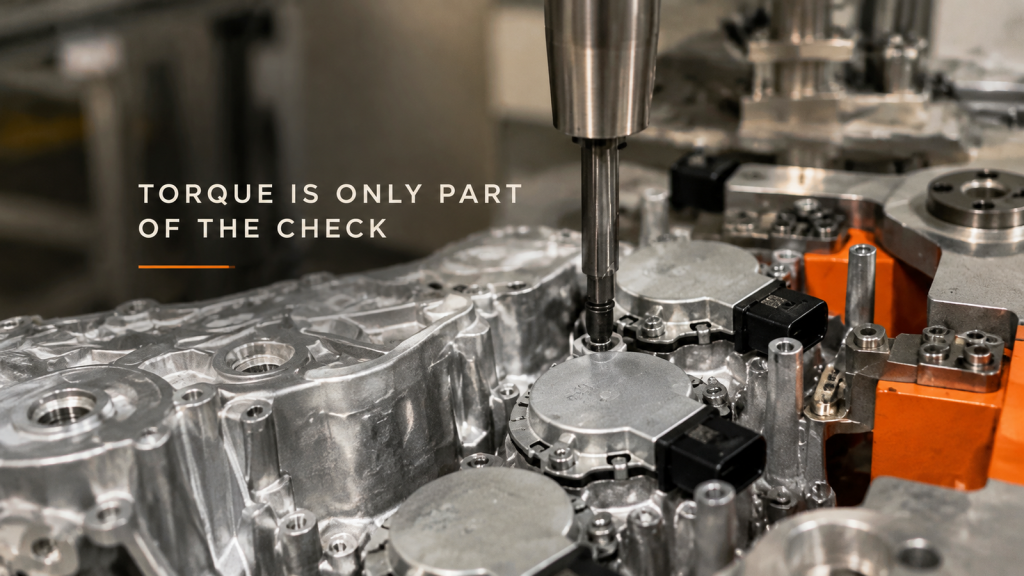
자동 스크류 체결 토크 결과가 오해를 불러일으킬 수 있는 세 가지 방법을 살펴보세요. 초기 저항, 위치 오류, 그리고 이전 실패를 숨기는 성공적인 재시도 결과입니다.