
SCARAロボットとは、Selective Compliance Assembly Robot Armの略です。SCARAロボットは特殊なアーム設計を採用しており、これにより左右への素早い動きと正確な移動が可能になります。多くの産業で使用されています。 スカラロボット電子機器メーカーや自動車メーカーは、組み立てや梱包作業にスカラロボットを使用しています。アジア太平洋地域で最も多く使用されています。
SCARAロボットの基礎
スカラロボットとは
A スカラロボット スカラロボットは産業用ロボットの一種で、高速かつ高精度が求められる作業向けに作られています。ISO 8373では、スカラロボットはXNUMXつの回転関節を持つと規定されています。これらの関節は並列に配置されており、ロボットはXNUMXつの平面領域内を移動できます。この設計により、ロボットは横方向には曲がる一方で、上下方向の安定性は維持されます。スカラロボットはピックアンドプレース、組み立て、梱包に最適です。物を迅速かつ丁寧に移動できるため、電子機器工場や自動車工場で多く使用されています。
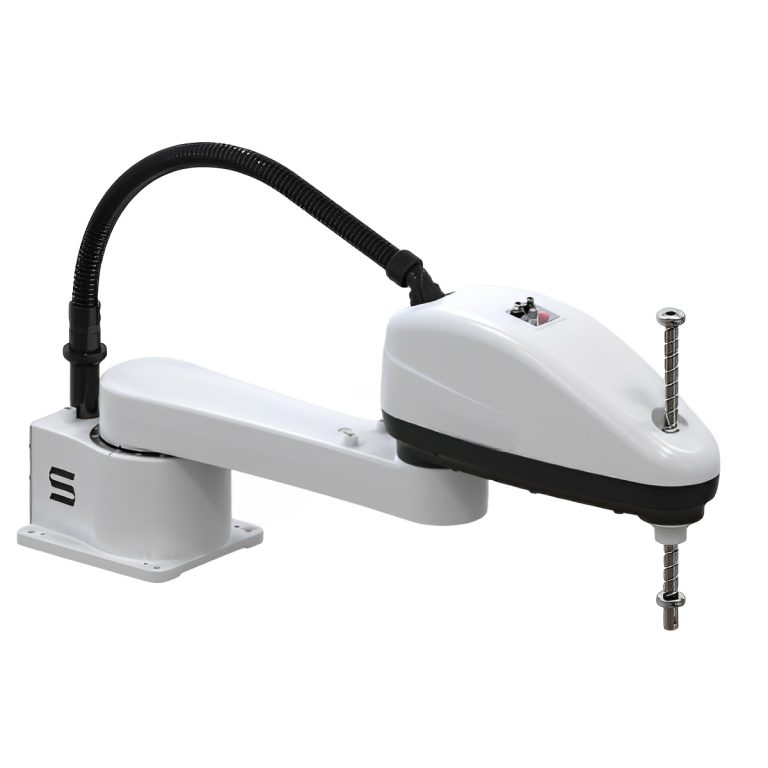
SCARAの略語と歴史
SCARAは「Selective Compliance Arm for Robotic Assembly(ロボット組立用選択的コンプライアンスアーム)」の略称です。この名称が使われ始めたのは1970年代後半です。1979年、三共とIBMが最初のSCARAロボットを開発しました。これらのロボットは日本の山梨大学で開発されました。これは工場におけるSCARAロボットにとって大きな変革でした。その後すぐに、半導体製造におけるウェハのハンドリングにSCARAロボットが使用されるようになり、高速かつ正確な作業を実現するための新たな基準が確立されました。
デザインと動き
SCARAロボットは特殊なアーム形状をしています。アームには上下のラインに沿って回転する2つのメインジョイントがあり、これによりロボットは円形の作業スペースを確保します。この設計により、ロボットは平坦なエリアで迅速かつ慎重に移動できます。上下部分は安定した剛性を保ち、垂直方向の動きをスムーズにします。この特殊な曲げ形状により、SCARAロボットはスムーズかつ迅速に作業を行うことができます。以下の表は、SCARAロボットと他のロボットの違いを示しています。
|
特徴・側面 |
スカラロボット |
直交ロボット |
多関節ロボット |
|---|---|---|---|
|
ジョイント構成 |
肩関節と肘関節の回転 |
リニアアクチュエータ(X、Y、Z) |
複数の回転ジョイント |
|
移動軸 |
X、Y、Z、プラス回転 |
X、Y、Z方向に線形 |
複雑な3Dの動き |
|
剛性 |
垂直方向には硬く、水平方向には柔軟 |
高い剛性 |
柔軟で、硬直性が低い |
|
ワークエンベロープ |
円形 |
長方形の |
大規模で複雑 |
|
スピードと精度 |
高速、高精度 |
高精度 |
複雑なタスクに最適 |
スカラロボット 4つのサーボ軸を使って連携して動作し、同じ作業を何度も丁寧に繰り返し行うことができます。小型で高速なので、狭いスペースや忙しい組立ラインにも設置できます。
SCARAロボットの仕組み:構造、軸、自由度
SCARAロボットは、2つの水平回転関節が平行な垂直軸上に積み重ねられた4軸産業用ロボットアームです。 選択的遵守: アームは水平方向の XY 平面では柔軟 (適合性あり) で、垂直方向の Z 方向には剛性があります。SCARA は、 選択的コンプライアンス組立ロボットアーム (選択的コンプライアンス関節型ロボットアームとも表記される)。この設計は、1978年に日本の山梨大学の牧野浩教授によって初めて開発された。 最初のSCARAロボットを発明したのは誰ですか? 詳しい経緯についてはこちらをご覧ください。
SCARAロボットの仕組み
「選択的コンプライアンス」がその基本原理です。直列に連結された2つのアームセグメントがそれぞれ垂直軸を中心に回転するため、ツールの中心点は素早く横方向に振れて部品をはめ込むことができ、同時に垂直ボールねじ(クイル)が下向きの力に対して負荷をしっかりと保持します。典型的なピックアンドプレースサイクルは、次の4つのステップで構成されます。
- 関節J1とJ2は一緒に回転し、アームをXY平面上のピックアップポイント上に配置します。
- Z軸スピンドルが下降し、エンドエフェクタがワークを把持する。
- 羽根が引っ込み、J1/J2が所定の位置まで旋回すると同時に、J4手首が部品を必要な向きに回転させます。
- Z軸が下降し、部品が解放され、アームが元の位置に戻って次のサイクルが開始されます。
動作の詳細と協働ロボットとの比較については、こちらをご覧ください。 SCARAロボットの動作原理ガイド.
自由度(DOF)と軸の命名
標準的なSCARAロボットは4つの自由度(4 DOF)を持ち、4つの軸にマッピングされています。3つの軸はツールのX、Y、Z位置を設定し、4つ目の軸は垂直軸を中心とした回転を設定します。アームは傾いたり回転したりすることはできませんが、この制限こそが高速性を実現する要因です。垂直軸は Z軸 なぜなら、この方式では工具を直交座標系のZ軸に沿って上下にまっすぐ移動させるため、工作機械やCNCシステムで使用される高さ軸と一致するからです。4つの軸とその動きは以下のとおりです。
| 軸/部品 | モーションタイプ | 典型的な範囲 | 演算 |
|---|---|---|---|
| J1 – 基部/肩関節 | ロータリー | ±120°~±140° | アーム全体をベースを中心に回転させ、最初のXY座標を設定します。 |
| J2 – リンク/肘関節 | ロータリー | ±140°~±150° | 前腕を回転させて、円形の作業領域内の正確なXY座標に到達させる。 |
| Z軸 – スピンドル/ボールねじ | 線形 | 100~400mmストローク | エンドエフェクタを昇降させ、垂直荷重を高い剛性で支える。 |
| J4 – 腕の先端の手首(シータ軸/T軸) | ロータリー | 360°± | エンドエフェクタを回転させて、把持した部品の向きを調整します。 |
この4軸レイアウトにより、SCARAロボットは平面作業で±0.01~0.025 mmという高精度な繰り返し精度を実現しながら、6軸アームよりも高速かつ低コストで動作します。傾斜、斜めからのアプローチ、複雑な3Dパスなど、完全な空間方向制御が必要なタスクには、6自由度(6 DOF)の6軸ロボットが最適です。 直交座標系ロボット、6軸ロボット、およびSCARAロボットの違い それぞれをいつ選択すべきかを説明します。
産業用SCARAロボット
スカラロボットの用途
SCARAロボットは多くの業界で重要な役割を果たしています。高速で非常に正確であり、毎回同じ方法で実行する必要がある作業を実行します。主な用途は次のとおりです。
-
ピックアンドプレース: スカラロボットは小さな部品を素早く丁寧に動かし、電子機器の組み立てを支援します。
-
機械による手入れ: 部品を機械にセットしたり取り出したりすることで、作業が速くなります。
-
包装: これらのロボットは物を箱やコンテナに素早く収納します。
-
検査: SCARAロボットはカメラやセンサーを使って製品の良否を検査します。
他の業界でも、特殊な作業に SCARA ロボットが使用されています。
|
産業用アプリケーション |
実行される典型的なタスク |
|---|---|
|
医薬品におけるマイクロオートメーション |
医薬品の製造および研究における小さな部品の移動、1mm未満の部品の取り扱い |
|
飲食業 |
食品の加工と包装。安全な材料を使用し、清掃が簡単。 |
|
3Dプリント支援 |
3Dプリントのお手伝い、材料の配布、仕上げ作業 |
|
ラボオートメーション |
サンプルの準備、清潔の維持、研究室のコンピューターの操作 |
|
小売オートメーション |
自動販売機や小規模倉庫での商品の取り扱い、物体認識の使用 |
スカラロボットは、バッテリーの製造、物品の搬送、ライフサイエンス、機械の分野でも活躍しています。例えば、ある工場では、ガントリーロボットと組み合わせたスカラロボットを導入することで、センサーラインの効率化を実現しました。これにより、生産量が増加し、スペースも節約できました。これは、スカラロボットが作業エリアの柔軟性向上にどのように貢献しているかを示しています。
SCARAロボットの利点
SCARAロボットは他のロボットアームに比べて多くの利点があります。その形状により、特に左右方向の作業において、高速かつ高精度な動作が可能です。主な利点は以下のとおりです。
-
SCARA ロボットは、高速かつ高精度な繰り返し作業に最適です。
-
アームの設計によりタスクをより速く完了できるため、ピックアンドプレースに適しています。
-
他のロボットとは異なり、重いものを持ち上げるときでも素早さを保ちます。
-
SCARA ロボットは小型なので、スペースを節約でき、設置コストも抑えられます。
-
モーターとコントローラーが内蔵されているため、設置が簡単で、配線が少なくて済みます。
-
プログラムや接続が簡単で、多くの場合プラグアンドプレイで接続できます。
-
SCARA ロボットは可動部品が少ないため、修理の必要性が少なくなり、コストを節約できます。
-
高い精度により、品質管理と無駄の削減に役立ちます。
スカラロボット 労働者の数を減らすことで企業の支出削減に貢献 作業のスピードアップにもつながります。また、危険な作業を行うことで、作業の安全性も向上します。
現実世界では、電子機器や自動車を製造する企業は大きな進歩を遂げています。例えば、 EVS3-400 スカラロボット 壊れやすい電子部品の梱包と移動に役立ちます。これにより、作業の精度とスピードが向上します。
スカラロボットの限界
SCARA ロボットは強力ですが、弱点もいくつかあります。
-
SCARAロボットは小型で遠くまで届かないため、作業領域が限られています。
-
ペイロードは、経験則ではなく、メーカーの定格値によって制限されます。データシートに記載されている定格値は、メーカーが規定の条件下で認証する最大質量であり、エンドエフェクタとワークピースの両方をカバーする必要があります。つまり、定格6kgのアームは最大6kgまでしか持ち上げることができず、それ以上は持ち上げられません。フランジからの重心オフセットと負荷の慣性モーメントによって、使用可能な数値はさらに減少します。許容慣性モーメントを超えると、質量自体が許容範囲内であっても、速度と加速度が低下します。
-
動作は主に水平方向です。垂直方向(Z軸)のストロークは水平方向の到達距離に比べて短いため、高い場所に積み重ねたり、深く挿入したり、複数の高さレベルにまたがる作業は、動作範囲外となる可能性があります。
-
6 軸ロボットほど柔軟性がないため、非常に難しい作業や大規模な作業を行うことはできません。
スカラロボットは、狭いスペースで小型部品を迅速かつ慎重に扱う作業に最適です。ただし、動きの多い作業や重いものを持ち上げる作業には適していません。
SCARAロボットの選び方
適切なSCARAロボットを選ぶには、いくつかの重要な点を考慮する必要があります。以下にヒントをいくつかご紹介します。
-
ペイロードと到達範囲: エンドエフェクタとワークピースの合計重量を計算し、その合計をメーカーの定格ペイロードと比較してください。また、想定される走行速度における許容慣性モーメントと許容重心オフセットも確認してください。これは、公称値だけでなく、実際に使用する速度での値です。リーチは、治具やバッファを含むすべてのピックアンドプレースポイントをカバーできる必要があります。
-
精度と精度: 電子工学や医療など、仕事にぴったりのロボットを選びましょう。
-
速度とサイクルタイム: 目標を達成するためにロボットがどのくらいの速さで動作する必要があるかを考えます。
-
費用対効果: 予算とニーズに合ったロボットを選択してください。
-
統合とプログラミングの容易さ: セットアップと使用が簡単なロボットを見つけましょう。
-
取り付け方法: 卓上/床置き、壁掛け、逆向き(天井)取り付けは互換性がありません。必要な向きに対応しているモデルであること、および設置するベンチやフレームが、計画している加速に耐えられるだけの剛性を備えていることを確認してください。
-
垂直(Z)ストロークと羽根ペン: グリッパーの長さや治具またはトレイの高さを含め、Z軸のストロークを最大ピック位置と最大挿入深度に対してチェックし、許容される下向きの押圧力とスピンドルの回転(θ)範囲をチェックします。
-
環境と保護: 周囲温度と湿度、IP等級またはクリーンルーム等級、ESD要件、およびオイルミスト、冷却液、粉塵、洗浄液の有無などを考慮する必要があります。保護等級は、公称環境ではなく、実際のライン環境に合わせて選択する必要があります。
-
コントロールとインターフェース: デジタルおよびアナログ入出力の数、PLCおよびライン制御で使用するフィールドバスまたはイーサネットプロトコル、ビジョンインターフェースとそのキャリブレーションワークフロー、そして自社チームが維持管理しなければならないプログラミングおよび教育環境。
|
因子 |
説明 |
|---|---|
|
ペイロード |
定格荷重は、部品と工具を合わせた重量をカバーし、重心のずれや慣性による誤差を考慮した余裕を持たせる必要があります。メーカーの定格値は上限値であり、出発点ではありません。 |
|
速度 |
SCARA ロボットは最も高速なロボットの 1 つであり、素早い作業に適しています。 |
|
フットプリント |
SCARA ロボットは通常、同じリーチを持つ他のロボットよりも小型です。 |
|
再現性 |
電子機器などの仕事では、XY の高精度が求められます。 |
|
分節 |
SCARA ロボットは 4 つの軸を持ち、ピックアンドプレース、組み立て、材料の出し入れに適しています。 |
|
ワークエンベロープ |
ロボットの到達範囲は作業エリア内のすべての場所をカバーする必要があります。 |
サプライヤー側では、EVS SCARAラインは4軸で、3~20kgのペイロードクラス、アームスパン400~1000mmで、3C組立およびマテリアルハンドリングを対象としています。EVSTのより広い 産業用ロボットシリーズ 協働型モデルから重荷重用アームまで、ペイロードの全範囲をカバーしていますが、これは別の製品クラスであり、SCARA機能とは解釈しないでください。繰り返し精度、最大速度、許容慣性モーメントはモデルごとに異なり、データシートに記載されています。実際に比較するモデルのデータシートを入手し、同じ条件で比較してください。
コストとトレンド
SCARAロボットの価格は、ペイロードクラス、リーチ、保護クラス、コントローラとビジョンオプション、およびロボット周辺にどれだけの統合が施されているかによって決まります。以下の価格帯は、予算編成のための目安となる市場価格帯であり、見積もりではなく、特定のブランドに限定されるものでもありません。正確な価格はペイロード、リーチ、構成によって異なり、構成ごとに確認されます。 EVSTの売上.
|
モデル層 |
典型的な価格帯 |
ペイロードと到達範囲の特性 |
典型的な構成 |
|---|---|---|---|
|
エントリーレベル |
$ 10,000 - $ 40,000 |
単純な仕事で、重量や届く範囲もそれほど大きくありません |
基本的なピックアンドプレースまたは簡単な組み立て。標準コントローラ、限られたI/O、オプションが少ない。 |
|
ミッドレンジ |
$ 40,000 - $ 60,000 |
より重いものを持ち上げ、より困難な仕事をこなせる |
再現性の向上、高速化、I/Oおよびフィールドバスオプションの拡充 |
|
ハイエンド |
$ 60,000 + |
スマートな制御、より優れたセンサー |
非常に正確な作業に使用され、ビジョンシステムとスマートセンサーを備えています |
|
中古ロボット |
新品より30~50%安い |
状態と保証により異なります |
安いが、新しい技術や保証がない可能性がある |
SCARAセルの投資回収期間は一般的に6~18ヶ月と報告されていますが、この数値はシフトパターン、人件費、サイクルタイム、ライン稼働率などによって大きく左右されます。公表されている平均値ではなく、自社のサイクルタイムと人員配置に基づいて投資回収の妥当性を検討してください。
SCARAロボットはますますスマートになり、使いやすくなっています。新たなトレンドとして、以下のようなものが挙げられます。
-
より困難な仕事とより優れたビジョンを実現する AI。
-
ロボットが自ら選択できるようにするための機械学習。
-
部品を確認し、動作を計画するための優れたビジョン システム。
-
セットアップを簡単に変更できるモジュラー設計。
-
ロボットを扱う人々の安全性が向上します。
-
プログラミングとセットアップが簡単なオープンソースのロボット。
公表されている予測によると、SCARAロボットの市場規模は今後も拡大が見込まれ、一般的に引用される数字では、2024年の約10億ドルから2030年には16億ドル以上に達するとされています。ただし、予測はセグメントの定義や方法論が大きく異なるため、ビジネスケースでその数値を使用する前に、各レポートが実際に何を対象としているのかを確認することが重要です。
SCARAロボットは高速で非常に正確です。また、多様な作業に対応できるため、企業の業務効率化とミスの削減に貢献します。 適切なSCARAロボットを選ぶ 良い結果を得るためには重要です。
よくある質問
SCARAとは何ですか?
SCARAはSelective Compliance Assembly Robot Arm(またはSelective Compliance Articulated Robot Arm)の略です。この名前は、その主要な特性を表しています。水平方向には柔軟ですが、垂直方向には剛性があり、高速な組み立てやピックアンドプレースに適しています。
SCARAロボットは何に使われるのですか?
SCARAロボットは、軽量部品の高速ピックアンドプレース、組み立て、梱包、パレタイジングに優れており、特に電子機器や消費財の分野では、水平方向の速度と垂直方向の剛性がまさに必要とされるため、その真価を発揮します。
SCARAロボットにはいくつの軸がありますか?
ほとんどのSCARAロボットは4つの軸を備えています。水平方向のXY平面内でアームを動かす2つの回転関節、垂直方向のZ軸、そして回転する手首です。この4軸構造こそが、SCARAロボットが平面作業において高速かつ高精度な動作を実現する理由です。
SCARAロボットと6軸ロボットの違いは何ですか?
SCARAロボットは4軸で、主に水平面内を非常に高速で移動しますが、6軸ロボットは3D空間内のほぼあらゆる方向へ移動できますが、平面上でのピックアンドプレース作業では速度が遅くなります。平面作業においては、速度とコストの面でSCARAロボットが優れています。詳しくは、当社の 直交座標型ロボット、6軸ロボット、およびSCARAロボットの比較.
SCARAロボットの価格はいくらですか?
SCARAロボット本体は通常、6軸アームよりも低価格から始まり、ツールや統合が追加されると導入コストが上昇します。ロボット価格の詳細については、こちらをご覧ください。 ロボットアームのコストガイド.