
受け取りステーションで受け入れられた部品から、完全なボックスサイクル全体にわたる開梱セルを推定します。このカウントを意味のあるものにするために、まず把持確認、受け取り許可、およびハンドオフ完了のシーケンスを定義します。次に、カートンの交換、残りの部品の処理、および回収をタイミング境界に含めます。ロボットの移動速度だけでは、この供給タスクの価格設定や規模を決定することはできません。
カートンから駅への移動をご覧ください
映像に映るアームは、段ボール箱の中に整然と並べられた小さなモジュールに向かって垂直把持装置を下げ、段ボール箱と隣接するステーションの間を移動する。この動作から、2つの独立した統合上の課題が浮かび上がる。1つは、ツールが箱の中身をどのように処理するか、もう1つは、次のステーションがそれらを受け入れる準備ができたタイミングである。
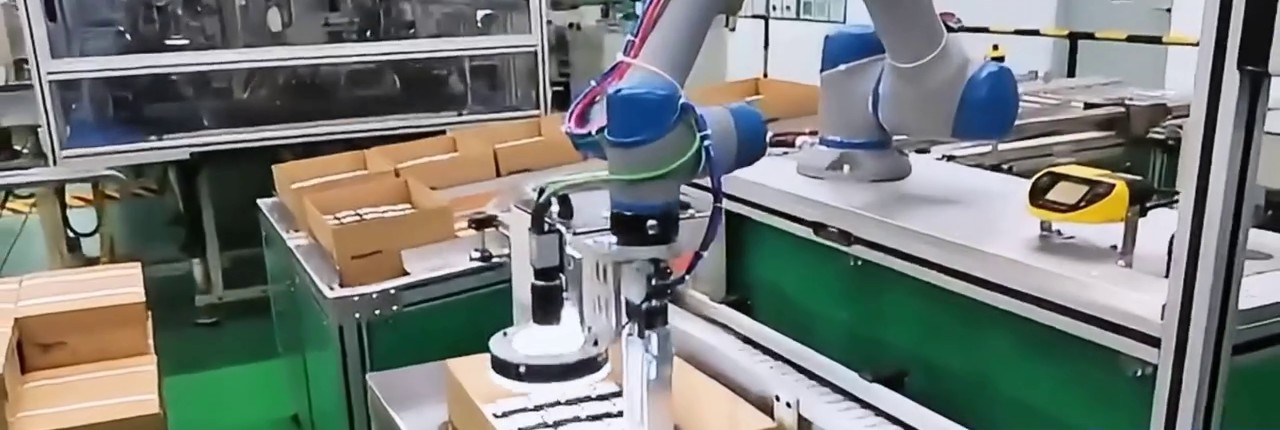
メイン映像 00:07.28 — ツールは前面が開いたカートンのモジュール列の上にあり、カートンの開口部とピッキングエリアを示しています。
動きを認知された成果へと変える
提案されたセルについては、生産カウントを割り当てる前にプロセスハンドシェイクを定義します。コントローラはデジタル出力を設定したり、入力または式を待機したり、タイムアウトを処理したりすることができます。これらの機能を使用して、デバイス間で合意された信号名とタイミングに基づいて、ツールの動作をレシーバの状態に接続します。
| 提案された手順 | 制御シーケンスが行うこと | 例外とはどういう意味か |
|---|---|---|
| グリップをコントロールする | 選択したツールの出力を設定します | このコマンドは指示であり、部品が保持されていることを確認するものではありません。 |
| 保持を確認する | 指定された時間内に、選択したグリップのフィードバックを待ちます | 通常の転送シーケンスを停止し、未確認のグリップを処理する |
| 受領許可を取得する | 受取人が送金を受け入れるまでお待ちください。 | 受信側がロボットの動きとは別に待機している様子を記録します。 |
| 配置して放す | アプローチと選択したリリースシーケンスを実行します | リリースコマンドが送信されたという理由だけで、配達をカウントしないでください。 |
| 引き継ぎを完了する | 合意済みの配置/完了確認書を交換する | 配送件数は、定義された受領イベントが発生したときにのみ更新します。 |
フィードバック方法は、選択されたツールとレシーバーによって異なります。例えば、ツール閉鎖信号と部分保持確認信号は、異なる状態を表す可能性があります。各信号が実際に何を証明しているかを規定し、機器の応答性と回復要件に基づいて待機時間制限を設定します。通常のプロセスI/Oは、セルの安全機能とは分離されています。
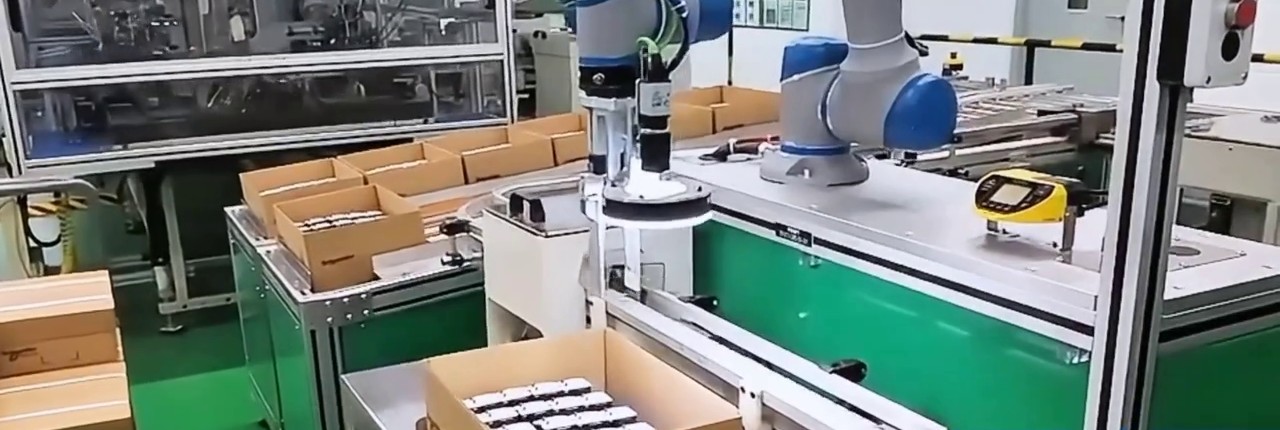
メイン映像 00:15.5 — ロボットツールは右側の作業台の近くにあり、カートンと隣接するステーションとの関係を示しています。
その コンベアからステーションへのバッテリーモジュール搬送の例 図は、コンベアとステーションがロボットの時間を共有する別の受入配置を示しています。これは、配送がどこで終了するか、どの装置がロボットを待機させることができるかを議論する際に役立ちます。
残りの行に独自の処理ルールを適用する
規則的な配列の場合、まずカートンの位置を特定し、それを基準としてピックアップ位置を定義します。次に、実際のカートンとツールを使用して、壁に隣接する位置と残りのモジュールを試します。箱の移動、壁とのクリアランス、または残りの配置パターンの変更により、これらの位置は中央のピックアップ位置とは異なる可能性があります。
提案に複数のモジュールが含まれている場合は、完全なグループと不完全な最終グループの両方をテストしてください。選択したツールが異なる残りの数量を処理できるかどうか、別の最終行パスが必要かどうか、または残りの数量がオペレーターによる例外処理に渡されるかどうかを判断してください。この選択によって、確定数量とボックスあたりの処理時間の両方が変わります。名目上のグループサイズは、すべての試行において有効な乗数ではありません。
カートン交換には明確な終了状態が必要です。つまり、次の箱が見つかり、ピッキング可能な状態になっている必要があります。2番目のピッキング位置では、別の箱がセルに供給されている間に交換作業を実行できる場合があります。制御シーケンスとアクセス構成に基づいてこのレイアウトを評価します。見積もりには、カバーされていない補充時間のみが含まれます。
ボックスサイクル全体を測定します
両端で同じログイベントを使用します。開始は、このカートンの最初のピッキングタスクが開始されたとき、終了は、次のカートンの最初のピッキングタスクが開始されたときとします。同じ間隔で実際に受け入れられた部品数をカウントします。受信側が準備できるまでタイミングの開始を遅らせないでください。カートンの交換、確認、および下流の待機は、連続する間隔内に収まる必要があります。次に、以下を計算します。
1時間あたりの配送モジュール数 = 3600 × N / T
ここに N 合意された受領地点で受け入れられる番号であり、 T これは、同一のボックスサイクル境界における経過秒数です。係数は秒を時間に変換します。これは計画のための式であり、撮影対象アームの性能値ではありません。
記録された時間は、生産的な搬送、ツール確認待ち、受領待ち、カートン交換、例外処理の各項目に分けて計測します。複数の作業が重複する場合は、その期間を合計時間として1回カウントします。複数の箱を測定する場合は、個々の箱の合格率を平均するのではなく、合格した部品の総数を合計経過時間で割ります。
記録は、構成上の決定を示唆している。繰り返し発生する受信待ち時間は、インターフェースまたは下流側の処理能力に関する検討を必要とする。長期間にわたる未カバー交換間隔は、補充レイアウトの比較を必要とする。繰り返し発生する最終行例外は、工具または残りの部品戦略の見直しを必要とする。これらは、それぞれ最初は時間当たりの発生率が低いように見えても、異なる変更である。
EVSTとセルについて話し合う際は、カートンとモジュールの写真、箱の配置と数量、満杯からほぼ空の状態までの取り扱いビデオ、および受信機で使用可能な信号または動作シーケンスをご持参ください。インターフェースがまだ文書化されていない場合は、次のステーションが何をいつ受信する必要があるかを説明してください。これらの情報に基づいて、ハンドオフ、例外ルール、および有用なサイクルテストを定義できます。 モジュールの展開統合について議論する.