

出典: www.idtechex.com
製造業における自動化は急速に勢いを増しており、ロボティクスの使用を導入する企業が増えています。これは、ビジネスにおける自動化の利点と、よりスマートでインテリジェントなプロセスの使用によるものと考えられます。生産量が増加し、製造工場での怪我のリスクも軽減されます。ほとんどの企業は、次のようなニーズに応えるためにロボット アームの使用に傾いています。 ピック&プレイス、梱包、塗装、組み立てなどの作業が含まれます。
ロボットアームをビジネスに組み込む際には、高品質な作業を確実に行ってください。 ロボットアームメーカー 誰があなたに最高のものを提供してくれるでしょう。さらに、それらが何を伴うのかについての基本的な理解も不可欠です。ロボットアームは、特定の機能を備えた本体、手首、エンドエフェクターを備えています。これらのさまざまな部品が正確に機能するには、ロボット ジョイントが存在する必要があります。この記事では、理解を深めるためにさまざまなロボットの関節について詳しく説明します。
ロボットの関節とは何ですか?
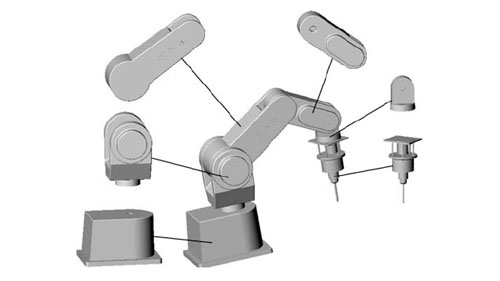
出典: www.researchgate.net
ロボット ジョイントとは、隣接するリンク間の相対運動を引き起こすロボットの可動コンポーネントを指します。この文脈では、リンクは、明確かつ適切に機能するために関節を接続する硬い部材を指すために使用されます。これは、 産業用ロボットアーム リンクとジョイントを組み合わせて最適な機能を実現するのが特徴です。アプリケーション中に精度と精度を確保するには、マニピュレータのジョイントが適切に動作していることを確認することが重要です。
ロボットの関節は軸と呼ばれることもあります。これらは必須であり、腕の動きが制限されたり妨げられたりしないようにするために役立ちます。ロボットの関節について詳しく学ぶと、対応したいタスクに応じて使用するロボット アームの種類を決定するのに役立ちます。
ロボット用メカニカルジョイントの種類
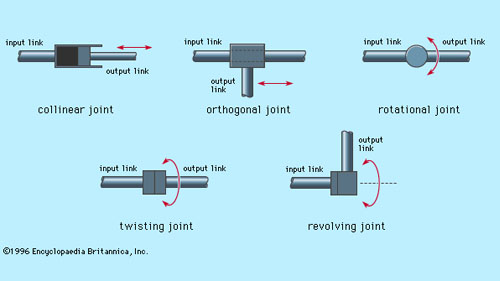
出典: www.britannica.com
製造業ではさまざまな種類のロボットが使用されているため、さまざまなロボットが使用されています。 メカニカルジョイントこれらのジョイントは、特に使用するロボットの種類に応じて、動作と用途が異なります。
ロボット アームに搭載されている機械的ジョイントに関しては、考慮する必要がある主なタイプが 5 つあります。ジョイントのうち 2 つは直線的であり、これは隣接するリンク間の相対運動が並進運動であることを意味します。一方、他の 3 つは回転式であり、リンクの相対運動にはリンク間の回転が含まれることを意味します。ロボットの機械的関節には次の 5 種類があります。
リニアジョイント
直線ジョイントでは、隣接するリンクによって特徴付けられる相対運動は平行であることを意味します。これは、入力リンクと出力リンクが直線運動でスライドしていることを意味します。この種の動きの結果、 並進運動この種の直線運動は、伸縮機構やピストンの使用など、いくつかの方法で実現できます。このタイプのジョイントは、L ジョイントとも呼ばれます。
直交ジョイント
直交ジョイントは、一般にタイプ O ジョイントとも呼ばれます。入力リンクと出力リンクによる相対的な動きを特徴とします。直交関節に含まれるこの種の運動は、並進滑り運動です。ただし、リニアジョイントの配置とは異なり、 直交ジョイント出力リンクは入力リンクに対して垂直になります。
回転ジョイント
それは 回転ジョイントでは、複数のワークスペースで作業するロボット マニピュレータに便利な回転相対動作を使用していることがわかります。これらの動きは、入力リンクと出力リンクの軸に垂直な回転軸で実行されます。これらの回転ジョイントは、タイプ R ジョイントとも呼ばれます。
ねじりジョイント
このタイプの関節の特徴 回転運動 また、使用中にある程度の回転が発生します。これらのジョイントの動きは、入力リンクと出力リンクの軸に垂直な回転軸に対して相対的に行われます。ねじりジョイントは、タイプ T ジョイントとも呼ばれます。
回転ジョイント
回転ジョイントでは、他のものと比べて状況が少し異なります。これらのジョイントは、さまざまな用途で便利な回転動作も備えています。これらの関節の動きは、2 つのリンク間の動きを特徴としています。入力リンクの軸は、ジョイントの回転軸と平行になるように設計されています。一方、出力リンクの軸は関節の回転軸と直交するように設計されています。このタイプのジョイントは、タイプ V ジョイントとも呼ばれます。
さまざまな種類のロボットと使用されるメカニカルジョイント
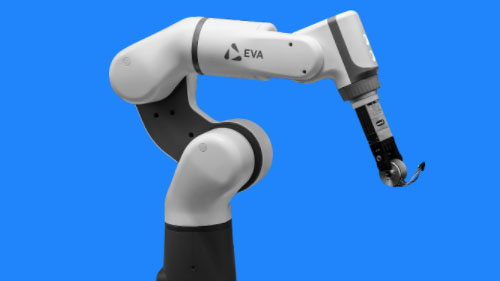
出典: www.technologyreview.com
ロボットごとに、さまざまなタイプの機械的ジョイントが使用されます。さまざまなロボットについて詳しく学ぶことで、自分に合ったロボットに投資しやすくなります。検討すべき最も一般的なロボットには次のようなものがあります。
関節式
その 多関節ロボット 設計には、ロータリー ジョイントのさまざまな範囲と組み合わせが含まれる可能性が高くなります。この範囲には、単純な 2 つのジョイント構造が含まれており、10 個以上のジョイントを備えたより複雑な構造に移行する場合があります。この設計では、アームはツイスト ジョイントを使用してベースに接続され、アーム内のリンクはロータリー ジョイントによって接続されています。
デカルト
デカルトロボット、この設計では 3 つの直線関節を使用しています。これらの関節は、X、Y、Z を含む直交平面上にあります。これらのロボットには、動きやすい回転関節が付いた手首が付いている場合もあります。この特定の種類のロボットは、直線型またはガントリー型とも呼ばれます。
円筒形
その 円筒形ロボット ベースに取り付けられたロータリー ジョイントと、さまざまなリンクを接続するために使用される 1 つのリニア ジョイントが特徴です。円筒形ロボットは円筒形の作業範囲内で作業するため、精度を確保するには回転運動と直線運動が役立ちます。
極性の
ロボットの極設計では、アームはねじりジョイントを使用してベースに接続されます。場合によっては、2 つのロータリー ジョイントと 1 つのリニア ジョイントを組み合わせて使用することもあります。このロボットは球形ロボットとも呼ばれますので、取り上げる作業範囲も球形となります。このロボットに使用されている軸は、マニピュレータが容易に作業できるように極座標系を形成しています。
スカラ
その スカラロボット 多くのメーカー、特に組立プロセスの自動化を検討しているメーカーの間で人気のオプションです。このロボットは通常円筒形であり、比較的円筒形の作業範囲で動作します。組み立て時に便利な2つの平行ジョイントを使用しているのが特徴です。これらのジョイントは、ロボットの使用中に、選択された 1 つの平面でコンプライアンスを提供します。
デルタ
その デルタロボット は、ユーザーに優れたサービスを提供できるように、スパイダーのようなビルドで設計されています。これらは、共通の底面に接続されている平行四辺形から構築されています。このタイプのロボットに搭載されている関節は、回転関節と直線関節の両方を備えています。これにより、ロボットはドーム型の作業領域でアーム ツールの一方の端を移動させることができます。パフォーマンスが向上し、さまざまなタスクの開発が正確に実行されるようになります。
結論
ビジネスのさまざまなプロセスを自動化する手段としてロボット工学を使用する場合は、さまざまな側面に留意する必要があります。これらの側面は、使用することを選択した特定のロボットのパフォーマンスに大きな役割を果たします。産業用ロボット アームを使用する場合、ロボットの関節について常に最新情報を把握しておく必要があります。
さまざまなジョイントと、それがロボットのパフォーマンスにどのように影響するかを理解しておきましょう。これにより、自動化したいアクティビティに最適なジョイントの種類を判断するのに役立ちます。
それができたら、あなたが求めている関節を備えたロボットアームに投資することができます。時間をかけて、 自動化機器メーカー 誰があなたを助けてくれるでしょう。