
回転する溶接構造物を、負荷のかかった治具の可動範囲と移動するトーチの両方を同じレイアウトで確認します。重要なのは、接近と後退を含めた動作全体を通して、必要な位置関係が維持できるかどうかです。溶接開始点に到達したからといって、回転後のクリアランスが確保されるわけでも、許容できる接合部ができたわけでもありません。
完全にロードされた形状に従う
00:04の冒頭シーンでは、旋削装置で支えられた管状のワークピースの近くにロボットのトーチが映し出されます。00:14では、それとは異なる、より大きな円形のワークピースが映し出されます。これらは別々の例であり、編集によって共通の治具構成や連続した製造サイクルが確立されるわけではありません。
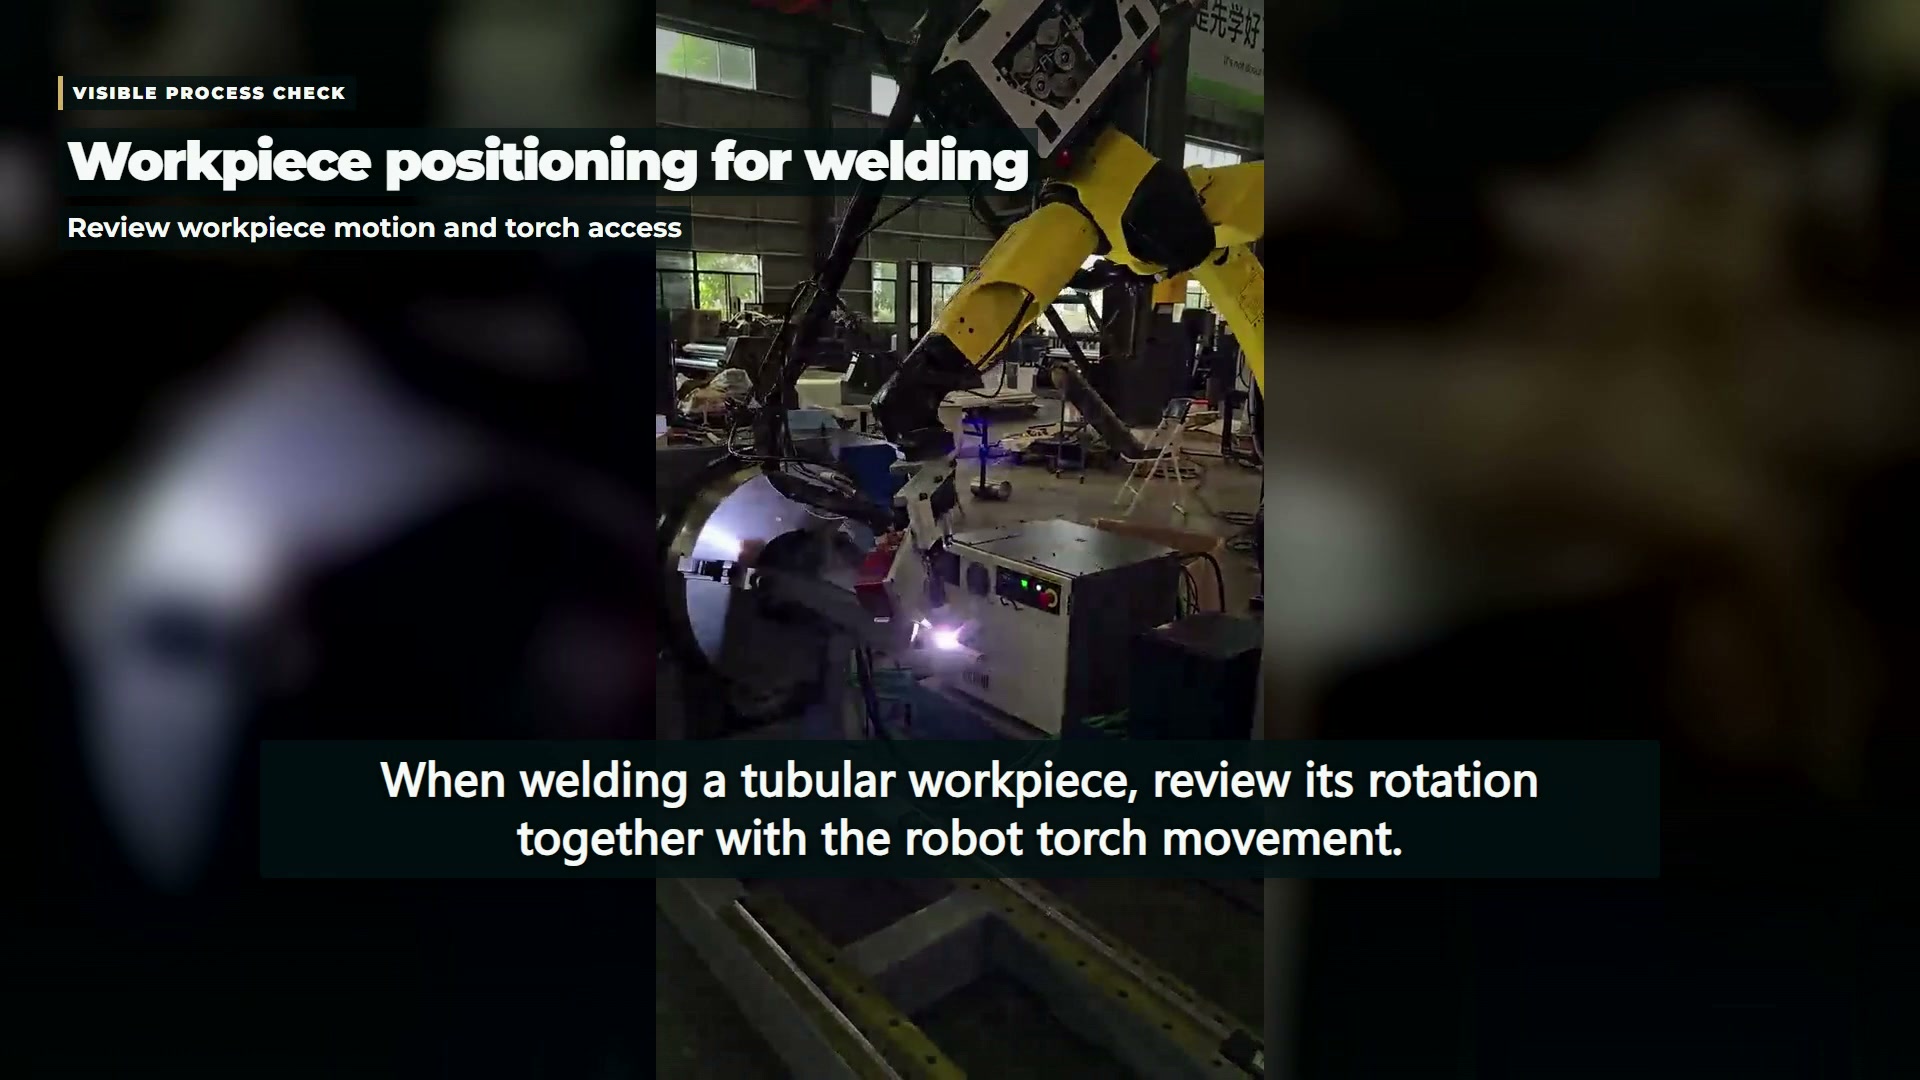
提案されたレイアウトでは、ワークピースの輪郭に突出端、ブラケット、クランプ、および付属設備を追加します。次に、アセンブリが回転する際の占有スペースを考慮します。溶接部の一部が台座、支持部、またはサービスラインに近づく一方で、継ぎ目が作業予定領域の近くに残る場合があります。レイアウトの見直しでは、こうした外形形状を考慮する必要があります。
ジオメトリの横に荷重制限を配置する
A ポジショナーツーリング設計ノート 重量、慣性モーメント、重心、および指定された機器の旋回範囲について規定しています。これらは当該製品の状況に応じた条件であり、普遍的な数値制限ではなく、またこの映像に映っているポジショナーを特定するものでもありません。
検討対象となる実際のユニットについては、該当する文書と荷重評価を使用してください。工具やテーブルトップが変更された場合は、変更を評価するために必要な詳細情報を保持してください。質量のみで記述された荷重では、評価者はその分布と形状を把握できません。
| レビュー対象 | 提案モデルに含める | 動画から推測しないでください |
|---|---|---|
| 搭載済み器具 | 加工物、クランプ、支持具、および付属ユーティリティ | 承認された積載または停止動作 |
| トーチルート | トーチ本体、必要な向き、およびサービスライン | 検証済みの継続的なクリアランスパス |
| 溶接継手 | 接合部の位置と必要な溶接条件 | 強さ、内部の質、または受容 |
連携にはそれ自身の証拠が必要だ
その ロボットアーク溶接の概要 ワークピースマニピュレータがどのようにアクセス範囲を拡大できるか、またその制御をロボットとどのように統合できるかを説明します。これはシステム構成に関する背景情報です。観察された同時または連続的な動作は、撮影された制御アーキテクチャ、センシング機能、またはプロセス設定を明らかにするものではありません。
したがって、プロジェクトレビューでは、形状確認と制御確認を別々のタスクとして扱うことができます。まず、プロセスに必要な位置と遷移を文書化します。次に、選択した配置が指定された条件下でそれらを実行できるという証拠を入手します。異なるワークピースが導入された場合は、最初のワークピースの結論をそのまま適用するのではなく、そのワークピース独自の治具と動作評価を確立します。
既存の ポジショナーセル計画に関する記事 本稿では、より広範なセットアップとリカバリに関する問題を取り上げる。特に、可動する2つの筐体内部、すなわちワーク保持装置とトーチ装置に焦点を当てる。
動作デモンストレーションの外側で共同受容を維持する
滑らかな動作と目視可能な溶接作業だけでは、完成した接合部の検査はできません。材料、接合部の準備、プロセス条件、および適用される検査要件は、依然として必要な情報です。また、記録された映像だけでは、動作、アーク照射、ヒューム、または介入による危険に対する保護が検証されたことを確認することはできません。
技術的な議論においては、接合図は、荷重がかかった状態の治具の完全な配置図と提案された動作範囲を併せて提示することで最も有効になります。この組み合わせにより、トーチのアクセスに関する問題と荷重に関する問題を区別することが可能になり、溶接品質については実際にそれを検証できる試験によってのみ判断することができます。