
締め付け工具は目標トルクに達するものの、組み立て工程にはまだ解決されていない問題が残っている場合があります。ネジが接合部にぴったりと収まる前に抵抗に遭遇したり、必要な位置を逃したり、あるいは再締め付けが成功したとしても以前の失敗が隠蔽されてしまう可能性があります。これらはそれぞれ異なる問題です。接合部にとってどの問題が重要かを認識することで、説明のない「スマート」機能のリストを購入することなく、工具、手順、および結果の処理方法を明確にすることができます。
まずツールとの接触から始め、それが何を証明するのかを尋ねてください。
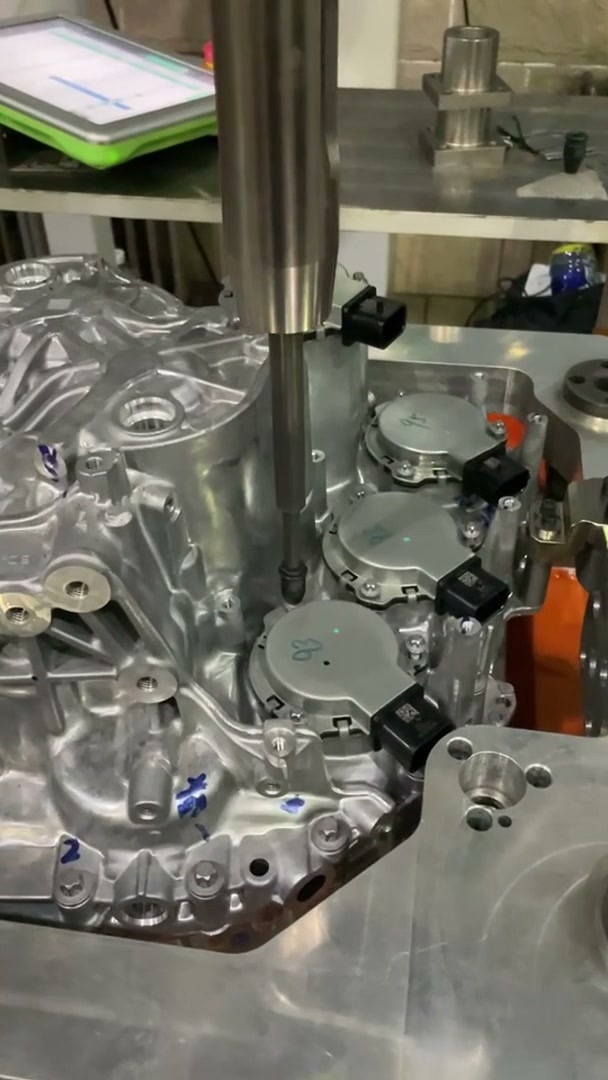
付属の映像では、鋳造ハウジング上の複数の位置で垂直ねじ締め工具が作動する様子が映し出されています。クローズアップ映像では、接近、接触、持ち上げ、そして元の位置への移動が確認できます。これにより一連の動作を容易に把握できますが、締め付け値や制御装置の許容ロジックは表示されません。
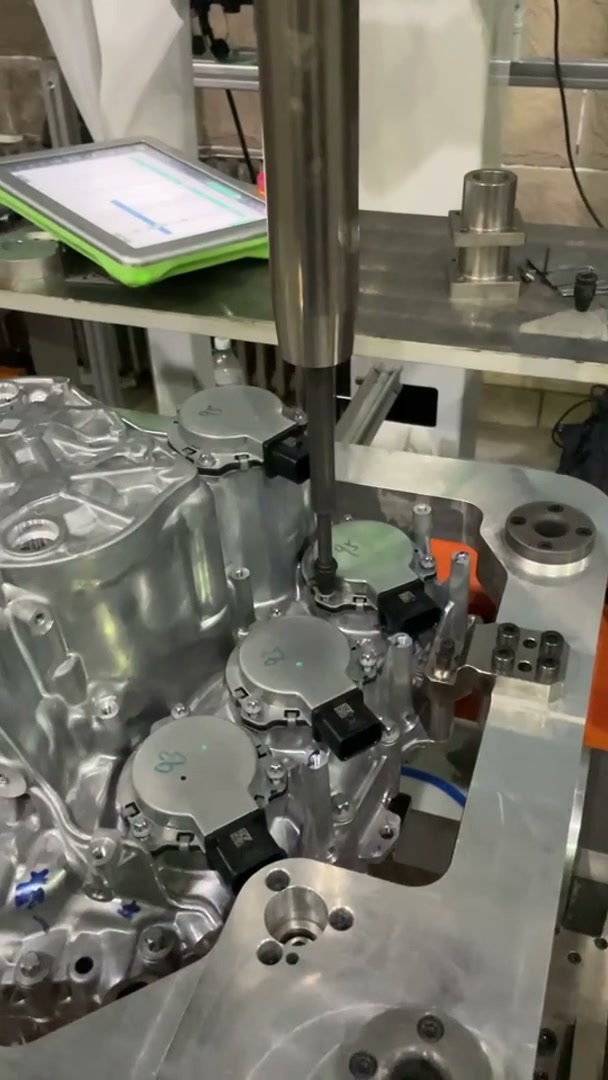
同様の用途の場合、スムーズなデモンストレーションによって、ツールが所定の位置に接近できるかどうかが明らかになります。また、購入時には、必要な各締結が許容範囲内であるとプロセスがどのように判断するかについても検討する必要があります。
1. 目標は達成されたが、抵抗が早すぎた。
ある締結具が異常に早く目標トルクに達した場合を考えてみましょう。同じ目標トルクを繰り返しても、接合部が正常に着座したのか、ねじが異常な抵抗に遭遇したのかは説明できません。摩擦は加えたトルクと締め付け荷重の関係に影響を与え、ねじ山の損傷も抵抗の発生の仕方を変える可能性があります。トルクの結果は、締め付け力の直接的な測定値ではありません。
ここで、2つ目のプロセス測定が役立ちます。角度モニタリングでは、定義された開始状態から測定した回転角度を、実際のジョイント用に設定された許容範囲と比較できます。許容範囲外の角度は、定義された対応を必要としますが、特定の欠陥を普遍的に診断するものではありません。
提案書に「トルクと角度」と記載されている場合は、その内容を正確に把握してください。トルク目標値で停止しながら角度を監視することと、予備条件を満たした後に意図的に追加の角度で締め付けることとでは、手順が異なります。どちらの場合も、実際の接合部に適した設定が必要であり、関連性のないアセンブリに共通の設定は提供されません。
購入の決め手は、検証済みの締め付け方法を指定することであり、表示される数値が多いほど組み立てが良いと決めつけることではありません。異常な抵抗が懸念される場合は、代表的な接合部条件で提案された対応策を実証し、不合格となった場合に何を停止または警告するかを確認してください。制限値は、その接合部とその受入要件に固有のものです。
2. グリーンの結果は十分にあるが、1ホールが抜けている。
4つの固定位置が必要な部品を想像してみてください。システムは4つの許容可能な工具結果を記録しますが、1つの位置は2回処理され、別の位置はスキップされました。カウントは正しいですが、完成したアセンブリは正しくありません。これは簡略化された架空の例であり、ビデオで確認された不具合ではありません。
トルクセンサーの性能向上だけでは解決しません。セルは、結果を必要な操作と関連付け、部品の完成時期を判断する仕組みが必要です。構成によっては、プログラムされた位置シーケンス、位置確認、および前の部品の状態を引き継がない新しい部品のリセットが含まれる場合があります。
懸念事項を実演してみましょう。管理された受入試験において、必須の操作を1つ省略し、コンポーネントが通常の完了ステータスを受け取れないことを実証します。次に、省略された操作がどのように特定され、解決されるかを示します。これは、コントローラが「データを保存できるかどうか」を問うよりも、シーケンス要件をより直接的にテストするものです。
コントローラは結果、トレース、識別子、バッチの各ビューを提供する場合がありますが、画面が利用可能であるからといって、そのデータがすべての必要な操作に対応しているとは限りません。提案されたセルシーケンスを通して、その関係性を実証してください。
3. 2回目の試みは成功したので、1回目の試みは消えた。
仮に、ある試行が異常終了し、その後の試行が受け入れられたとします。最後の状態のみが保持されている場合、部品をレビューする担当者は、介入が必要だったことを判断できません。また、その記録では、同じファスナーが再試行されたのか、交換されたのか、検査されたのかを説明することもできません。
解決策は、すべての再試行を禁止することではありません。工場の共同品質管理手順に基づき、再試行を許可する条件と、検査、交換、または別の処置を必要とする条件を決定してください。履歴が必要な作業については、同じ部品と締結位置に対する試行と最終的な処置を記録してください。
異常な結果が発生した際の制御されたデモンストレーションと、その後の許容される回復手順を要求してください。記録と最終的なグリーンステータスを確認してください。必要な履歴が消失した場合は、見積もりで結果の保存または統合について検討する必要があります。ロボットの動作精度を変更しても、このギャップは解消されません。
防止したいエラーを指定してください
これらの例は、異なる種類の調達を示しています。例えば、異常な締め付けに対する接合部挙動測定、位置ずれに対する操作制御、再加工のための履歴処理などです。これら全てを各セルで複雑なシステムにする必要はありません。範囲は、実際の締結要件と、検出されなかったエラーの影響に応じて決定すべきです。
EVSTとねじ締めプロジェクトについて話し合う際は、まず接合部と締結部品、完了すべき位置、そしてプロセスで防止または記録する必要のある組立エラーについてお話しください。これらを基に、適切な受け入れ手順に基づき、工具、ロボット、ワークステーションの選択肢について議論することができます。 EVST社との多位置ねじ締めに関する議論.
方法:アプリケーション映像のレビュー、製造元のドキュメント、および仮想的な受け入れテストシナリオ。 編集方針 · 矯正政策 · 利用規約