
追加の検査視点は、対象物の判定に必要な情報を提供する場合に有用です。ロボットの位置を変更する前に、その位置で何が見えるか、画像の状態が使用可能か、そしてその視点が他の視点をどのように補完するかを確認してください。ワークピースの周囲をより多く移動させたとしても、それだけで検査範囲が広がるわけではありません。
次の視点が何をもたらすか尋ねてください
00:05の時点で、中央のワークピースの周囲に2本の腕が見えます。00:27の時点では、選択されたシーケンスにより、ワークピースの上部付近で異なるアプローチ関係が示されています。低解像度の録画では、位置と照明が示されており、検査画像や検出可能な最小の特徴は示されていません。
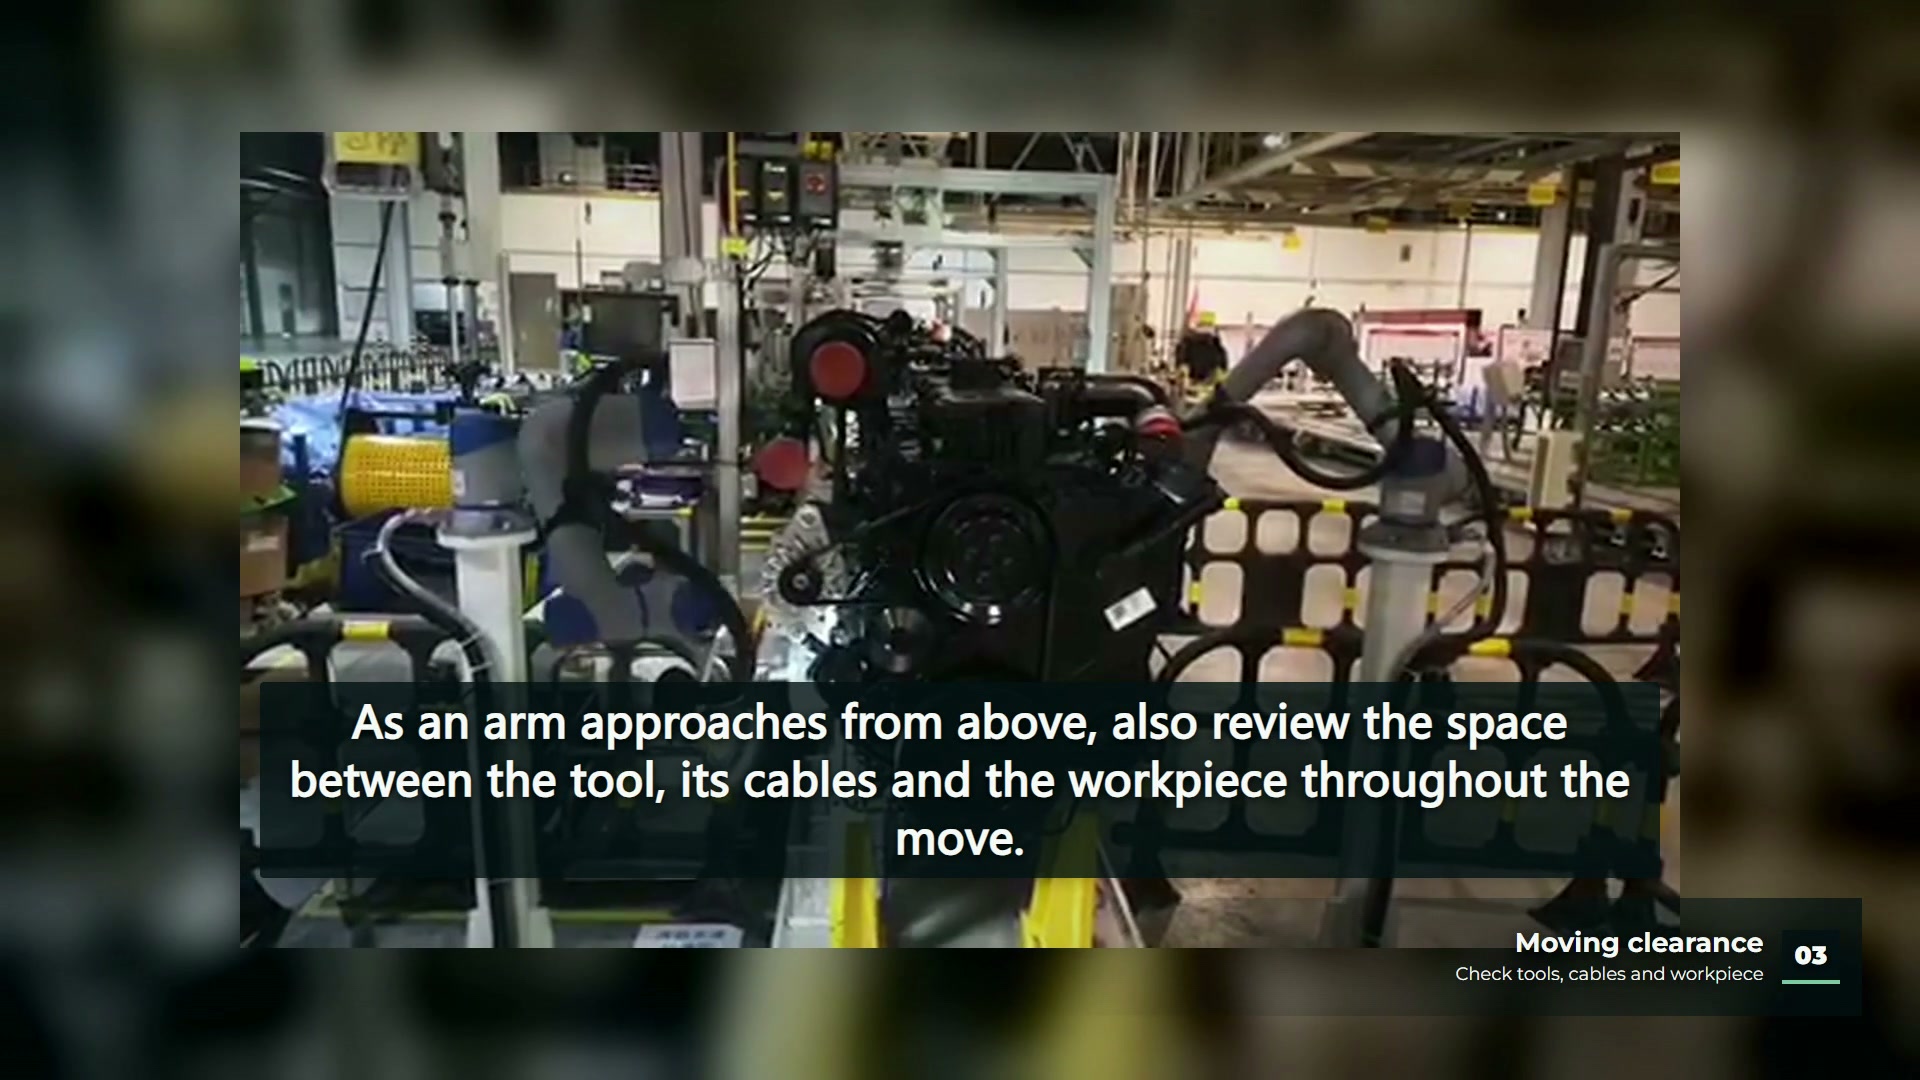
評価においては、ビューリストはロボットの位置番号ではなく、対象領域から始めることができます。最初の画像でその領域を遮っているものと、次の画像で解決しようとしているものを記録します。対象が隠れたままの場合は、アームの姿勢を変えても、不足している観測情報が得られずに動きが増えたことになります。有用な表面が見えるようになったら、そのビューを再現するために必要な画像条件を保存します。
視認性とコントラストは異なる質問に答える
表面は視野内にあっても解釈が難しい場合がある。 マシンビジョン照明選定ガイド 対象物の表面、検査目的、設置条件との関連において、照明の選択について論じている。これは、実際の対象物を用いた照明試験を支援するものである。ただし、記録ステーションがどの照明方法を使用しているかは明示されていない。
候補者の見解を維持するかどうかを判断する際には、以下の点を考慮してください。
| 試験中の観察 | その見解によって提起された疑問 |
|---|---|
| 必要な領域が画像外にあるか、または隠れています | 別の形状であれば、その領域が露出するだろうか? |
| その地域は見えるが、光の反射で詳細が隠れている。 | 適切な照明や視聴環境によって、有効なコントラストを維持できるだろうか? |
| この地域は一部のみ晴れている。 | その見解は、合意された位置変動の範囲内で有効ですか? |
| 同じ情報は既に他の場所でも入手可能です | このビューを維持することは、別の要件を満たすものですか? |
この表は試行を整理するためのものであり、撮影されたインスタレーションでこれらの条件が実際に発生したことを示すものではありません。結果として得られるビューセットは、保存された各画像がどのような役割を果たしているかを説明するものです。
実際に変化する画像条件をテストする
その 画像取得および収集に関するガイダンス 同社は、学習ベースのツールには代表的なトレーニング画像が必要であることを強調し、学習によって質の低い入力画像を改善できるわけではないと警告している。同社のトレーニング要件はその手法に該当するものであり、動画では学習ベースのアルゴリズムが存在することを示すものではない。
このようなツールを使用するプロジェクトの場合、その関連性は明確です。照明、光学系、またはワークピースの提示方法の変化は、開発および検証に使用される画像証拠に反映される必要があります。その他の検査方法については、トレーニング用語を流用するのではなく、適切な検証手順を定義してください。いずれの場合も、記録されたアームの動きだけでは、不足している画像ラベルや検査結果を補うことはできません。
以前 視力検査の確認と再確認ガイド 本書はより広範な検査アーキテクチャを網羅している。本書は、より小さな編集上の疑問点に焦点を当てる。すなわち、そのアーキテクチャを拡張する前に、追加のビューを保持することを正当化するものは何か、という点である。
ビューセットは承認レコードではありません
この資料には、欠陥ラベル、誤判定分析、見落とした欠陥結果、または測定トレーサビリティは含まれていません。また、アームの外観は、人が可動エリアに立ち入る許可を示すものでもありません。これらの結論には、それぞれ独自の適用証拠が必要です。
次の有用なステップは、提案された各ターゲット領域を、代表的な許容サンプル、許容できないサンプル、および曖昧なサンプルと組み合わせることです。これにより、見解の議論に明確な目的が与えられ、検出の主張がなされる前に、不足している証拠が明らかになります。