
EVST編集チームによる記事 · 最終更新日:2026年6月7日
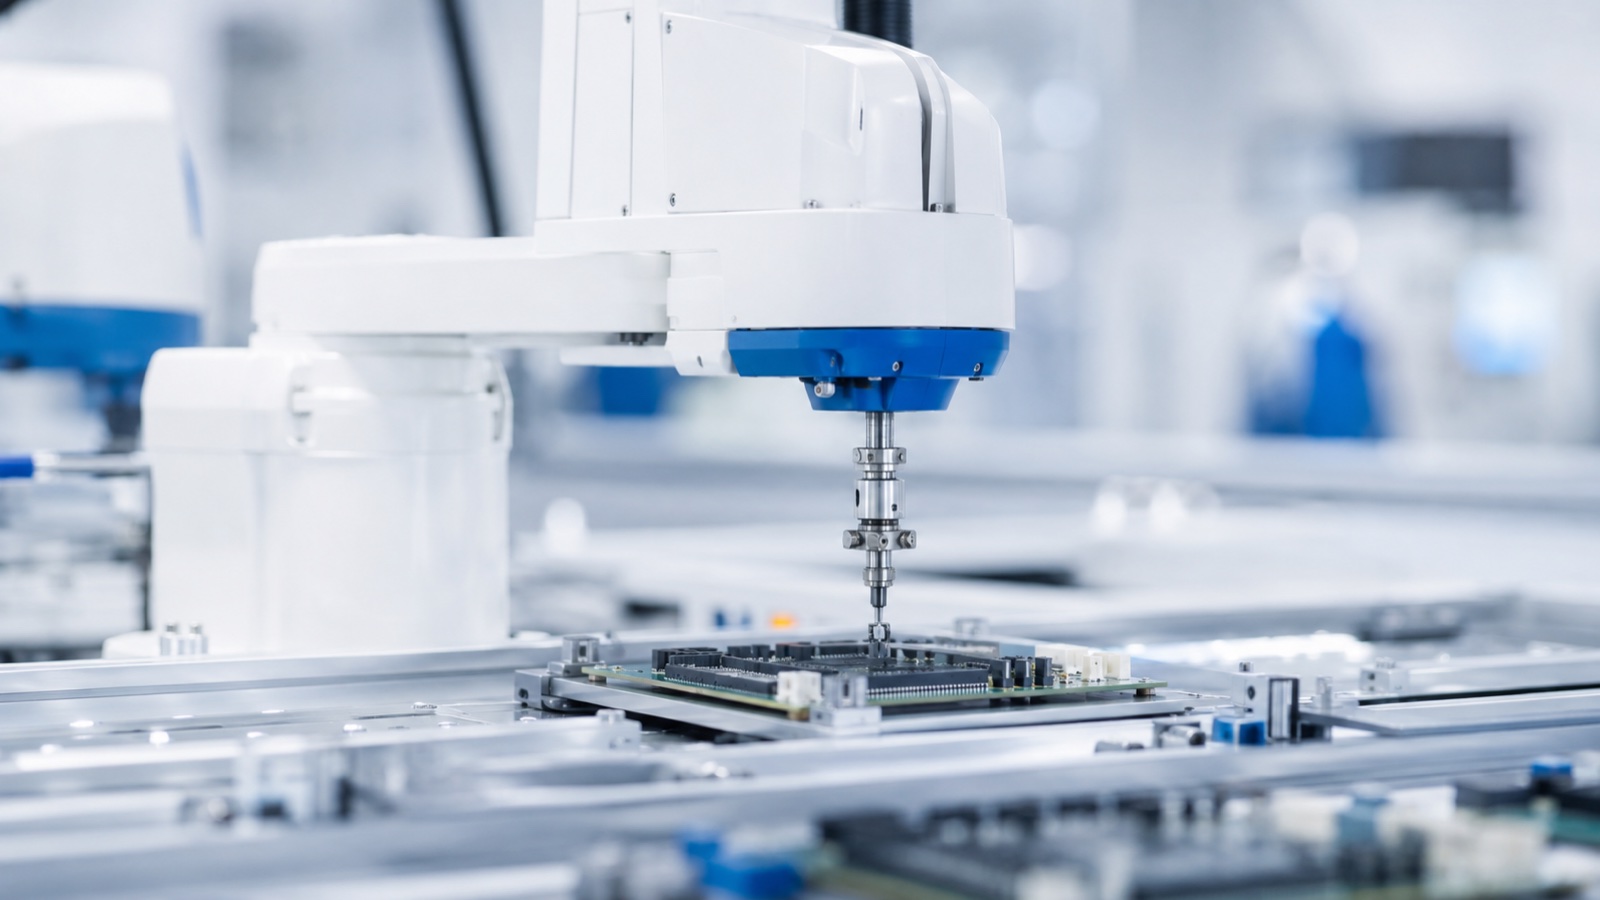
3Cエレクトロニクス製造(コンピュータ、通信機器、家電製品)では、精密な組み立て、ねじ締め、塗布、検査、そして小型で繊細な部品の高速ハンドリングにロボットが不可欠です。スカラロボットは高速な平面組立を担い、協働ロボットは柔軟性が高く段取り替えの多いステーションを、デルタロボットは高速仕分けを担っています。こうした製造を支えるのは、極めて高い精度、短い製品サイクル、そして手作業による生産ラインでは安定して対応できない大量生産です。
3Cエレクトロニクスにロボットが必要な理由
電子製品は小型で精密であり、大量生産され、モデルチェンジも頻繁に行われます。部品はミリメートル単位の精度で配置され、ネジは規定のトルクで締め付けられ、接着剤は正確な形状で塗布されます。業界の見解によると、手作業による組み立てではこれらの精度を大量生産で維持することは不可能であり、電子製品のライフサイクルが短いため、生産ラインを頻繁に再構成する必要があり、固定自動化よりもプログラマブルロボットが有利になります。
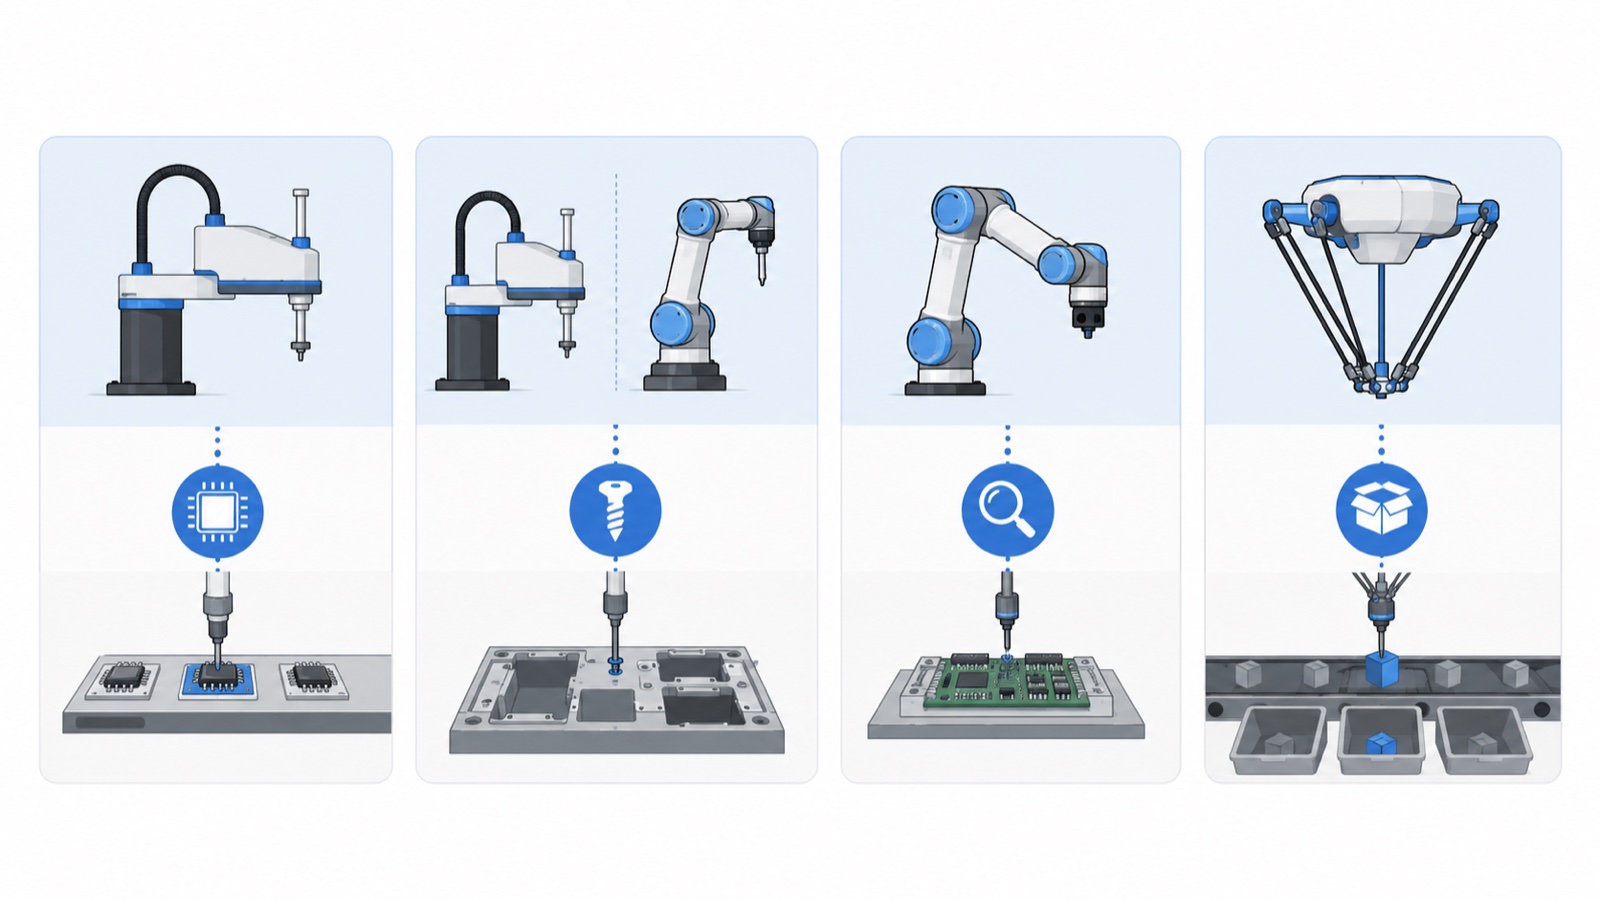
3Cではどのようなロボットが使用されていますか?
| 仕事 | ロボットタイプ | Why |
|---|---|---|
| コンポーネントの配置、挿入 | スカラ | 平面上での高速性、剛性、精度 |
| ねじ締め、分配 | SCARAまたは協働ロボット | 制御されたトルクと経路 |
| 柔軟な組み立て、テスト | 協働ロボット | 人々の近くで作業し、素早い切り替えが可能 |
| 高速選別、包装 | デルタ | 軽量部品の最高レベルのピックアップ率 |
業界の動向によると、SCARAロボットは、平面内での速度と剛性が部品の配置やねじ締め作業に適しているため、3C組立の基盤となっています。一方、協働ロボットは、テストや製品ごとに変化する柔軟なステーションでの利用が拡大しています。EVSTは、EVS SCARAシリーズ(3~20kg)、XR協働ロボット、EVSDデルタロボットなど、これらのタイプを幅広く取り揃えているため、3Cラインに必要な機器を1つのサプライヤーから調達することが可能です。
精度と清浄度に対する要求
3C分野では、他の多くの業界よりも精度と清浄度という2つの要件が厳しく求められます。部品の配置には±0.02mmの繰り返し精度が求められることが多く、部品のマージンが非常に小さいためです。また、多くの工程はクリーンルームや制御された環境で行われるため、ロボットは粉塵を飛散させてはなりません。業界の観察によると、3Cロボットの選定において成否を分けるのは、繰り返し精度と環境を正しく指定できるかどうかです。なぜなら、高速であっても精度が不十分なロボットは、高価な部品を廃棄することになるからです。
短い製品サイクルへの対応
電子機器のモデルは数ヶ月ごとに変更されるため、3Cラインは、例えば自動車ラインよりもはるかに頻繁に再プログラミングと再ツール化が必要になります。そのため、再プログラミングと再配置が迅速に行えるロボットが有利になります。実際には、多くの電子機器セルを装備した後、製品変更時に陳腐化する固定的なハードオートメーションではなく、柔軟で容易に再プログラミングできるロボットとモジュール式のツールで構築されたラインが、長期にわたって安定して稼働します。ロボットの種類を選択するには、当社の スカラ vs デルタ vs 6 軸の比較ペイロードの選択については、 協働ロボットペイロードガイド.
よくある質問
3C電子機器製造では、どのようなロボットが使用されていますか?
SCARAロボットは、部品の配置やねじ締めといった高速な平面組立作業に適しており、協働ロボットは、検査など柔軟性が高く段取り替えの多い作業に対応します。また、デルタロボットは、軽量部品の高速仕分けや梱包を担います。それぞれのロボットは、作業内容に応じて選択されます。平面内での速度と剛性を重視するならSCARAロボット、柔軟性を重視するなら協働ロボット、そして最高レベルのピック速度を重視するならデルタロボットが適しています。
SCARAロボットが電子機器組立の主力ロボットとなっているのはなぜですか?
SCARAロボットは、平面内での高速かつ高剛性で高精度な動作と短い垂直方向の動きが特徴で、電子機器における部品の配置、挿入、ねじ締め作業に最適です。これらの動作におけるサイクルタイムはあらゆるロボットの中でも最速クラスであり、±0.02mmの再現性は3C部品の厳しい公差要件を満たします。
3C電子ロボットにはどの程度の精度が求められるのか?
部品の精度が極めて低く、誤差があると高価な部品が廃棄されるため、部品の配置やねじ締め作業では±0.02mmの再現性が求められるのが一般的です。また、多くの3Cプロセスはクリーンルーム内で行われるため、ロボットは粉塵を飛散させてはなりません。再現性と作業環境の両方を正しく指定することが、3Cロボットの選定において極めて重要です。
ロボットは、短い電子機器製品ライフサイクルにどのように対応するのか?
電子機器のモデルは数ヶ月ごとに変更されるため、生産ラインの再プログラミングやツールの交換が頻繁に必要になります。モジュール式のツールを備えたプログラマブルロボットは、製品変更時に陳腐化してしまう固定式の自動化システムよりも、新製品への適応性がはるかに優れています。柔軟で容易に再プログラミングできるロボットを基盤とした生産ラインは、3C(3C)環境下でも長く使用できます。
協働ロボットは電子機器製造に利用できるのか?
はい。協働ロボットは、作業員と並んで作業し、製品ごとに安全基準を満たす速度で変化する、柔軟な組立、試験、検査ステーションに適しています。最速かつ大量の部品配置とねじ締めを行うスカラロボットや、高速仕分けを行うデルタロボットを補完する役割を果たします。
著者について:このガイドはEVST編集チームによって作成されました。EVST(EVS TECH CO., LTD)は、2018年に設立された成都を拠点とするロボットメーカーで、電子機器製造向けのSCARAロボット、協働ロボット、デルタロボットを製造し、CE、SGS、TUVなどの第三者認証を取得して100か国以上に輸出しています。
最終更新日:2026年6月7日。これは業界全般の概要です。仕様を決定する前に、再現性、ペイロード、および環境を用途に合わせて確認してください。