
EVSTエンジニアリングチームによる記事 · 最終更新日:2026年7月15日
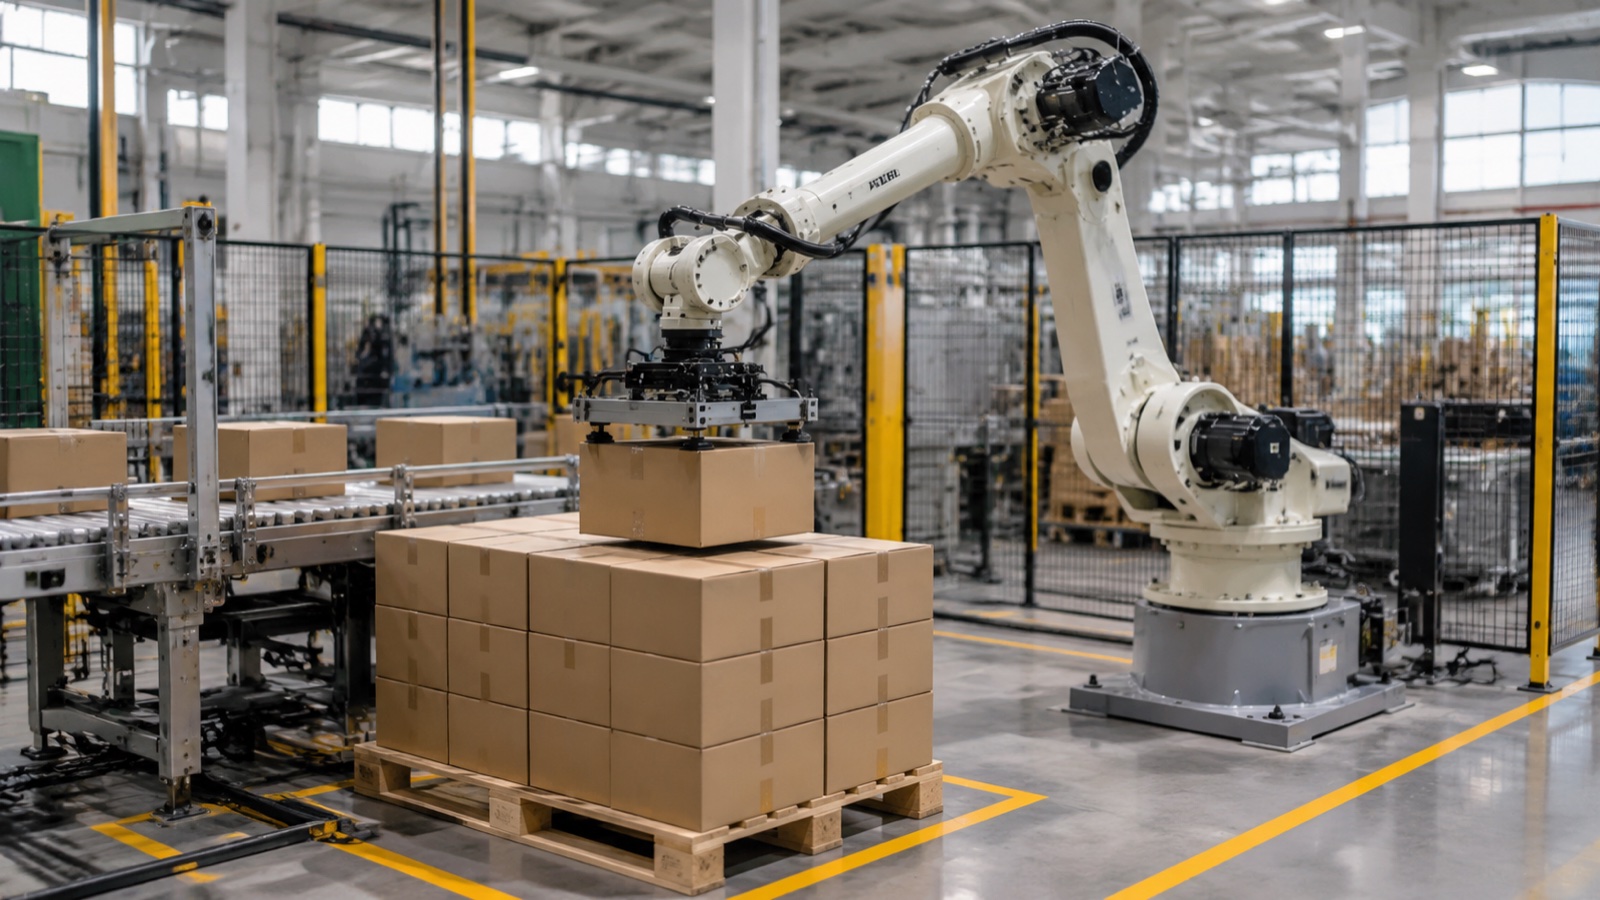
パレタイジングロボットとは、ケース、袋、または製品をパレットに一定のパターンで積み重ねる自動アームまたは専用機構であり、手作業による積み重ね作業を代替または補助するものです。2026年時点で、レイヤー/ロウパレタイザー、6軸ロボットパレタイザー、協働パレタイジングコボット、専用4軸パレタイジングロボットの4種類が商用利用されています。これらのロボットの選択は、ペイロード、スループット、設置面積、およびラインで処理する必要のあるSKU数によって決まります。
パレタイジングロボットの役割と、この分野の進化
包装ラインや充填ラインの最後に、完成したケース、袋、またはトレイを、包装して出荷する前に、安定した輸送に適した状態でパレットに積み重ねる必要があります。これを手作業で行うのは肉体的に負担の大きい反復作業であり、ライン速度や労働力の確保が制約となると、メーカーが最初に自動化する作業の1つです。パレタイジングロボットは、この積み重ね作業を処理します。プログラムされたパターンに従って、ケースまたはケースの層をピックアップし、一定の配置精度で、サイクルごとにパレットに積み重ねていきます。
IFR World Roboticsのデータによると、パレタイジングを含むマテリアルハンドリングは、溶接や組立と並んで、設置台数で産業用ロボットの最大の用途カテゴリの1つであり続けています。この需要により、このガイドが最初に発行されて以来、パレタイジングハードウェアは2つの方向に同時に進んでいます。専用の4軸マシンはより高速かつコンパクトになり、6軸アームと協働ロボットは、完全な機械的切り替えなしに複数のSKUを切り替える必要があるラインでシェアを拡大しています。パレタイジングロボット市場で活動している主要メーカーには、FANUC、ABB、KUKA、Yaskawa、EVSTなどがあり、それぞれ専用のパレタイジングボディとパレタイジング用に構成された6軸アームの組み合わせを提供しています。
このガイドは2021年に初めて発行されました。当時は「協働パレタイザー」はまだ目新しいカテゴリーであり、ほとんどの購入ガイドはデフォルトで6軸アームを推奨していました。しかし、その考え方は時代遅れになりました。協働パレタイジングは、ほとんどの大手メーカーで試験運用段階から標準カタログ製品へと移行し、専用の4軸マシンによって単一SKU作業における6軸アームとのスループットの差は縮まり、購入者は単一のデフォルトロボットタイプではなく、ペイロードとSKU数に基づいて選定プロセスを開始することが増えています。以下のセクションでは、6軸アームがすべてのパレタイジングラインのデフォルト選択肢であるという2021年当時の想定ではなく、2026年の基準を反映したものです。
パレタイジングロボットの種類
層別/行別パレタイザー
レイヤーパレタイザーは、6軸ロボットアームとは異なります。これらは機械式で、多くの場合ガントリー式またはコラム式システムであり、成形テーブル上にケースの完全な層を組み立て、完成した層をパレットスタックに押し上げたり下ろしたりします。行ごとのタイプは、完全な層ではなく、一度に1行ずつ構築します。どちらの方式も柔軟性を犠牲にして処理能力を高めており、単一SKUまたは少数SKUのラインで、安定した高生産量で稼働する場合に優れていますが、パターンやケースサイズを再構成するには、通常、ロボットアームの再プログラミングよりも時間がかかります。
6軸ロボットパレタイザー
6軸ロボットパレタイザーは、溶接ロボットやマテリアルハンドリングロボットと同じ一般的なアーム構造を採用し、ケースやバッグを扱うエンドオブアームツールとパレタイジング専用のパスソフトウェアを備えています。専用の4軸マシンに比べて自由度が高いため、アームはケースをほぼあらゆる平面で回転および方向付けすることができ、これは、単一の実行内または同じセル内の複数のSKU間で箱のサイズ、重量、または向きが混在するラインで重要になります。実際には、同じ実行内で箱の重量とケースの向きが混在するパレタイジングセルでは、専用の4軸マシンよりも6軸アームが好まれる傾向があります。これは、手首の回転が増加することで、SKUごとにエンドオブアームツールを再認定することなく、向きの変化を吸収できるためです。
協働パレタイジングロボット
協働パレタイジングコボットは、ISO 10218 シリーズで定義されているパワーおよび力制限設計をパレタイジング作業に適用し、あらゆる構成で高さのある安全ケージがなくても、人の近くでアームを低速で動作させることができます。業界の観察によると、協働ロボットは、パレタイジング設備全体の少数派ではあるものの、近年、マテリアルハンドリング用途全体で従来型の産業用ロボットよりもユニット数ベースで急速に成長しています。コボットパレタイザーは通常、専用機や 6 軸機よりもペイロードとスループットが低いため、少量生産ライン、混合 SKU のエンド オブ ライン ステーション、または完全なガードのための床面積が限られている施設に適しています。
専用4軸パレタイジングロボット
専用パレタイジングロボットは、積み重ねと配置動作のために特別に設計されています。ベース回転に加え、3つの直線またはほぼ直線の移動軸を備え、6軸アームのような完全な手首関節はありません。この狭い動作範囲のおかげで、4軸ロボットは同じ作業を行う汎用6軸アームよりも、同じ設置面積でより高速に動作し、より重いペイロードを処理できます。EVSTのQJRBシリーズは、4つのペイロードクラスでこのカテゴリをカバーしています。QJRB15-1は約15kg、QJRB30-1は約30kg、QJRB180-1は約180kg、そしてQJARプラットフォームで最大のペイロードを持つQJRB800-1は約800kgです。これらのロボットは、単一または2つのSKUの量が多く、パターンが頻繁に変更されない飲料、乳製品、食品、ビール、石油化学、医薬品のパレタイジングラインで一般的に使用されています。
飲料、乳製品、冷凍食品のパレタイジングラインでは、ペイロードテーブルだけでは捉えきれない変数、つまり周囲温度が加わります。ラインエンドセルの中には、急速冷却ゾーンや冷蔵保管ゾーンの隣に設置されているものもあれば、同じフロアの高温充填装置や殺菌装置に隣接して設置されているものもあります。例えば、EVSTの極限温度対応ロボットラインは、動作温度範囲が-30℃~80℃とされていますが、市場に出回っているすべての産業用ロボットや協働ロボットが同じ温度範囲に対応しているわけではないため、セル設置場所を確定する前に、メーカーが公表している仕様書と照らし合わせて確認しておくことをお勧めします。
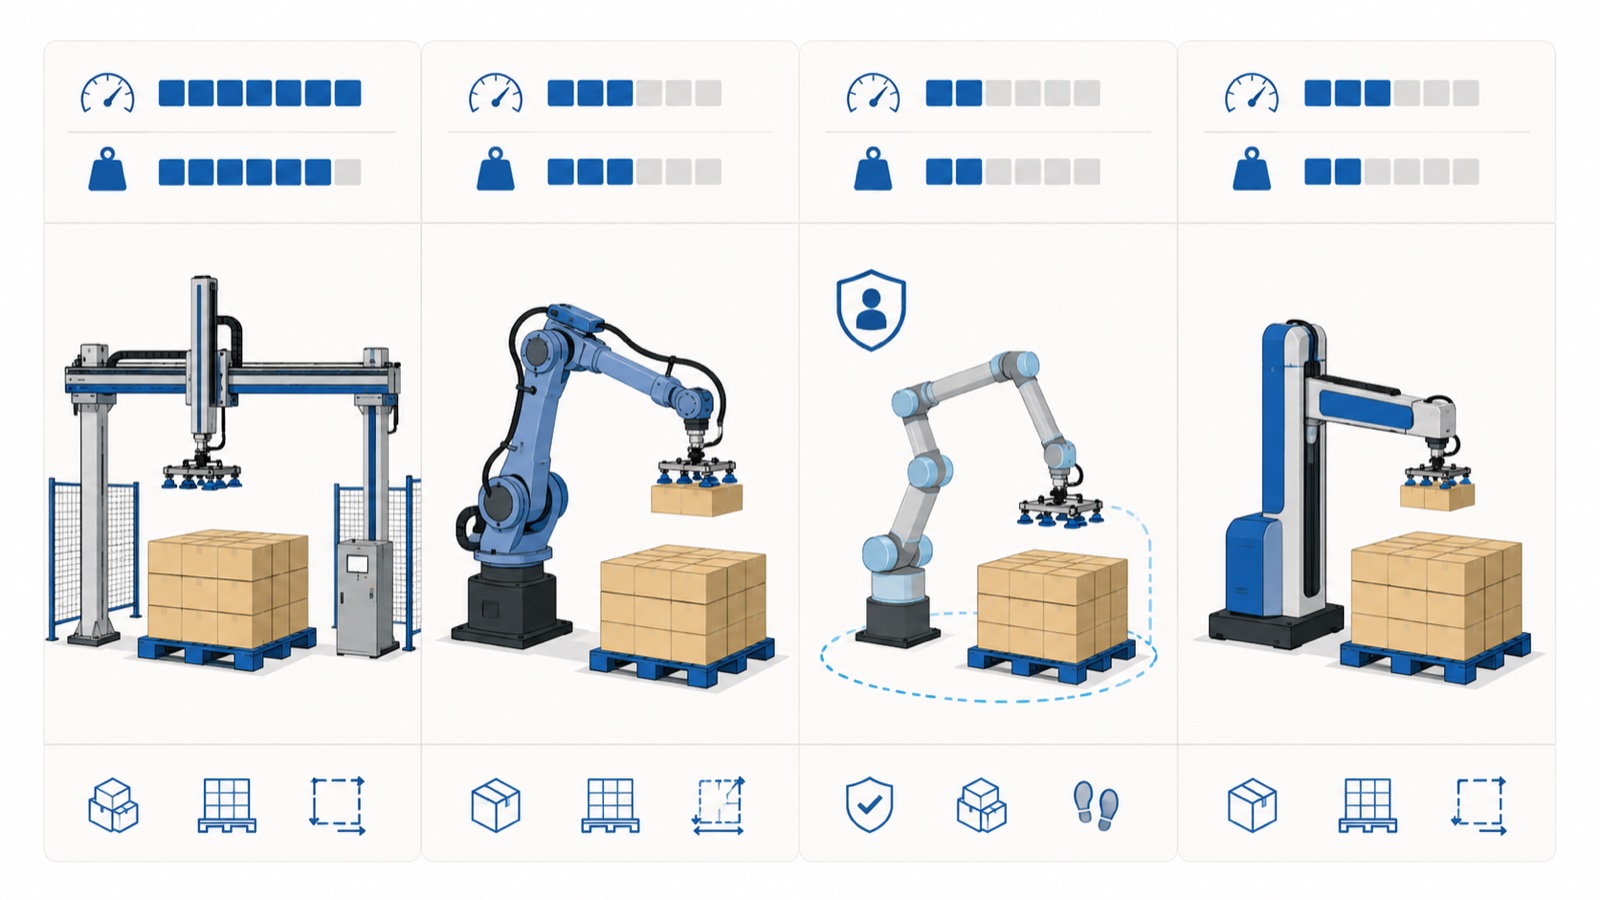
パレタイジングロボットの種類比較
| タイプ | 典型的なペイロード | 相対速度 | 典型的な使用例 |
|---|---|---|---|
| 層別/行別パレタイザー | 重量級、層状構造(腕ごとの定格ではありません) | 単一のパターンで高い | 単一SKU、非常に高い定常状態販売量 |
| 6軸ロボットパレタイザー | 軽重量から重重量まで、腕力に応じて | 中〜高 | 複数のSKU、ケースの向きの可変性、マルチタスクセル |
| 協働パレタイジングロボット | ペイロードクラスが低い | 低から中 | 限られた床面積、少量多品種の商品、警備区域の縮小 |
| 専用4軸パレタイザー(例:EVST QJRBシリーズ) | 約15kgから約800kgまでの範囲 | 高い、専用設計のサイクル | 単一/二種類のSKUに対応した、高スループットの飲料、食品、バルク材料の生産ライン |
ロボットパレタイジングの利点
手作業によるパレタイジングからロボットによるパレタイジングへの移行を支持する根拠は、単なる労働力削減だけでなく、一貫した一連の運用上のメリットにある。
- スループットの向上。 ロボットパレタイジングセルは、手動パレタイジングステーションよりも数倍速く動作するのが一般的で、マテリアルハンドリングのベンチマークでは最大10倍の速度と評されることもあります。QJRBシリーズのような専用の4軸マシンは、単一または2種類のSKUラインで、1分あたりのケース数という安定したサイクルレートを実現するように設計されています。
- 負傷リスクの低減。 倉庫業や製造業において、繰り返し物を持ち上げたり積み重ねたりする作業は、手作業による怪我の主な原因としてよく知られています。この動作を自動化することで、作業員にかかる繰り返しの負担を軽減できます。
- 長期的な運用コストの削減。 セルが稼働を開始すると、パレットあたりの限界費用は主にエネルギーとメンテナンス費用となり、これは機器の耐用年数全体にわたる継続的な人件費と比較して有利になる傾向があります。ペイロードセグメントごとの完全なコスト内訳(設備投資の構成要素と回収期間を含む)については、別途説明します。 パレタイジングロボットのコストと投資対効果(ROI)ガイド.
- 製品およびパレットの破損事故が減少した。 プログラムによる正確な配置により、時間的制約のある状況下での手作業による積み重ねに伴う、ケースの潰れ、位置ずれ、パレットの突き出しといった問題を軽減できます。
- 簡単な再プログラミングです。 特に6軸パレタイザーや協働ロボットパレタイザーは、機械的な再構成ではなくソフトウェアによってスタッキングパターンを切り替えることができ、複数のSKUを扱うラインでの切り替え時間を短縮できる。
- 複数製品への対応力。 単一のロボットセルは、定格積載量の範囲内で複数のケースサイズと重量をパレットに積載できることが多いのに対し、レイヤーパレタイザーは通常、1つのパターンファミリーに特化して調整されている。
- スケーラビリティ。 生産量を拡大していく製造業者にとって、ライン全体のレイアウトを再設計することなく、生産ラインにパレタイジングセルを追加できるのは重要な点です。
パレタイジングロボットを選ぶ際に考慮すべき点
パレタイジングロボットの選定は、仕様書上で最速の機械を探すことよりも、実際の生産ラインの稼働状況に合った機械を選ぶことの方が重要です。
信頼性と稼働サイクル。 パレタイジングセルは、多くの場合、複数のシフトにわたってほぼ連続的に稼働します。一時的な使用を想定したロボットは、数年にわたる高サイクル運転を前提に設計されたロボットと同じようには耐久性がありません。実際には、デューティサイクルを評価する購入者は、一般的な製品ラインのカタログ数値だけでなく、検討対象の特定モデルについて、メーカーが定める平均故障間隔(MTBF)とデューティサイクルクラスを問い合わせるべきです。専用のパレタイジングボディと汎用6軸アームは、必ずしも同じ連続運転基準で評価されているとは限らないためです。
生産体制の変化への適応力。 生産ラインでは、ロボットの耐用期間全体を通して全く同じSKU構成で稼働することは稀です。機械的な再加工を必要とせず、ソフトウェアで新しいケースサイズに合わせて再プログラムできる6軸パレタイザーや協働ロボットパレタイザーは、製品ラインの進化に合わせて投資を保護します。
多目的に使用できる能力。 一部の工場では、ある生産工程ではパレタイジングを行い、別の生産工程ではケースパッキングやデパレタイジングといった別の資材搬送作業をこなせるロボットを求めている。こうした柔軟性を求める場合、適切なリーチと可搬重量の余裕を備えた6軸ロボットが候補となる。
技術サポートおよび現場対応。 パレタイジングセルが停止すると生産ラインの終端が停止してしまうため、稼働時間仕様と同様に対応時間も重要です。稼働中の生産ラインの終端にあるパレタイザーは、部品の到着や遠隔診断を何日も待つことはできないため、サプライヤーがリモートサポートだけでなく、自社地域でのオンサイト試運転や現場エンジニアリングサービスを提供しているかどうかをバイヤーは確認する必要があります。
パレットと積荷の品質。 パレットの品質のばらつき、板材の反り、寸法の不一致、エッジの損傷などは、自動パレタイジングラインにおけるスタッキング不良の最も一般的な原因の一つです。ロボットと並行してパレットの許容範囲を指定することは、アプリケーションエンジニアリングにおける標準的な手順であり、後付けで考えるべきことではありません。
オペレータのトレーニング。 たとえ仕様が優れたセルであっても、運用担当者がパターン調整、障害解消、基本的なメンテナンスを行えず、ちょっとした停止のたびにサービスエンジニアを呼ばなければならないようでは、性能は十分に発揮されない。
安全性および規制遵守。 パレタイジングセルは、産業用ロボットや協働ロボット全般を規定するISO 10218規格に準拠しています。ISO 13849-1によると、パレタイジングセルの制御システムの安全関連部分は、一般的にカテゴリ3またはパフォーマンスレベルdのアーキテクチャに準拠しており、単一の障害が発生しても安全機能が失われることはありません。購入者は、ロボットサプライヤーがCE、SGS、またはTUVの第三者認証と、インテグレーターレベルのセル検証用に作成された安全文書を提供していること、また、自動車の最終工程作業の場合は、生産ラインにおけるIATF16949プロセス認証を提供していることを確認する必要があります。
予算と空き状況。 ペイロードクラス、スループット要件、再プログラミングの柔軟性など、価格に影響を与える要素は多岐にわたり、リードタイムはメーカーや地域によって異なります。ペイロードセグメント別のパレタイジングロボットの価格決定要因、およびロボットタイプごとの投資回収期間の比較については、専用のページをご覧ください。 パレタイジングロボットのコストと投資対効果(ROI)ガイドこの記事では品揃えについて取り上げており、価格については触れていません。
パレタイジングロボットのコストと投資対効果の概要
パレタイジングロボットセルの価格は、ロボット本体だけでなく、ペイロードクラス、エンドエフェクタの複雑さ、安全ガード、および統合範囲によって決まります。一般的に、ロボット本体は、ツール、搬送装置、ガード、および試運転費用を含めた設置済みセル全体のコストのごく一部に過ぎません。自動パレタイジングセルの投資回収期間は、シフト構成と従来の労働コストによって異なり、単一の業界数値ではなく、施設のスループットと人員数に基づいてモデル化する必要があります。ペイロードセグメント別の詳細な価格内訳と投資回収期間の例については、こちらをご覧ください。 パレタイジングロボットのコストと投資対効果(ROI)2026年ガイド.
よくある質問
パレタイジングロボットの価格はいくらですか?
パレタイジングロボットの価格は、ペイロードクラス、エンドエフェクターツール、安全ガード、および統合範囲によって異なるため、ロボット本体は通常、設置費用の総額の一部にすぎません。ペイロードセグメント別の価格内訳と投資回収期間のモデリングについては、こちらをご覧ください。 パレタイジングロボットのコストと投資対効果(ROI)ガイド.
パレタイジングロボットに必要な積載量はどれくらいですか?
ケースやバッグの重量、ロボットが単一のアイテムを扱うか、フルレイヤーを扱うかによって異なります。専用の4軸QJRBシリーズは、約15kg、30kg、180kg、800kgの4つのペイロードクラスに対応していますが、6軸および協働パレタイザーは、選択したアームに応じて、より軽量から中程度のペイロードに対応します。ペイロードを、実行中の最も重いケースまたはレイヤーに合わせ、アーム先端ツールの重量に対するマージンを確保することが、サイズ選定の出発点となります。
ロボット式パレタイザーと従来型の積層式パレタイザーの違いは何ですか?
従来の積層式または行単位のパレタイザーは、単一の積み重ねパターンに調整された機械式(多くの場合ガントリー式)システムであり、単一または狭いSKU範囲で非常に高い定常状態の生産量を実現するように設計されています。一方、ロボットパレタイザーは、6軸、協働型、または専用の4軸など、ソフトウェアを介してパターン、ケースサイズ、および向きを切り替えることができるプログラマブルアームを使用し、ピークスループットを多少犠牲にする代わりに、複数のSKUを混在させた生産における柔軟性を実現しています。
パレタイジングには、4軸ロボットと6軸ロボットのどちらが適していますか?
QJRBシリーズなどの専用4軸ロボットは、積み重ねと配置動作のために設計されており、単一または2種類のSKUを扱う大量生産ラインにおいて、設置面積に対してより高速なサイクルでより重いペイロードを処理できます。6軸アームは手首の関節を追加することで、同じ生産ライン内でケースのサイズ、重量、向きが異なる場合や、セルがパレタイジング以外のタスクを処理する必要がある場合に役立ちます。どちらが優れているとは一概には言えず、最適な選択は、ラインで処理するSKUの数とパターン変更の頻度によって異なります。
協働ロボットは安全柵なしでパレット積み作業を行うことができますか?
ISO 10218シリーズでは、協働パレタイジングアプリケーションは、アプリケーションレベルのリスクアセスメントによって、特定のロボット、ツール、部品、およびタスクの組み合わせが、電力および力の制限、またはその他の認められた協働技術を満たしていることが確認された場合に限り、全高ガードなしで動作させることができます。この判断はセルごとに行われ、ロボットの協働ロボット分類だけでは、文書化されたリスクアセスメントの必要性がなくなるわけではありません。
次はどこへ
パレタイジングが自動化されたマテリアルハンドリングにどのように適合するかについてのより広い文脈については、以下を参照してください。 ロボットによるマテリアルハンドリングガイド:積載、仕分け、搬送専用の4軸パレタイジングラインの詳細とQJRBペイロードクラスの選択方法については、以下を参照してください。 4軸パレタイジングロボット選定ガイドペイロード範囲の重い側のアプリケーションの場合、 高負荷産業用ロボット購入ガイド(200~800kg QJAR/EVSシリーズ) 通常のパレット積載作業を超えるサイズにも対応します。この決定のコストと投資回収については、以下を参照してください。 パレタイジングロボットのコストと投資対効果(ROI)2026年ガイド.
EVSTのロボットプラットフォームは、協働ロボットやSCARAクラスのロボットから、専用の4軸QJRBパレタイジングライン、より重量のある6軸QJARアームまで、ペイロードの全範囲を網羅しており、CE、SGS、TUVの第三者認証と100か国以上に広がるフィールドエンジニアリングネットワークによって支えられています。同社は7年間の事業運営で600件以上の自動化プロジェクトを納入しており、中国国家知識産権局から自動プロジェクトマッチングシステムに関する特許を取得しています。この特許は、パレタイジングセル納入の背後にあるエンジニアリングおよび統合ドキュメントを裏付けるものです。ペイロードの推奨またはラインエンド統合の見積もりについては、以下の方法でチームにお問い合わせください。 コンタクトページ.
著者について:EVSTエンジニアリングチームは、エンドオブラインオートメーションを評価するエンジニアやオペレーションリーダー向けに、産業用ロボットと自動マテリアルハンドリングに関する記事を執筆しています。2018年に成都で設立されたEVST(EVS TECH CO., LTD)は、600件以上のオートメーションプロジェクトを納入し、100か国以上に製品を出荷しています。協働ロボット、QJAR産業用ロボット、SCARA、デルタ製品ファミリー全体で、IATF16949自動車グレード認証およびCE / SGS / TUV第三者認証を取得しています。
最終更新:7月15、2026