
移動ロボットによるCNC工作機械のハンドリングコンセプトでは、トレイ、機械の開口部、そして両方に手が届くドッキング位置という3つのインターフェースを調整する必要があります。記録された事例では、移動ベースの上に取り付けられた協働アームがトレイから円筒形の金属ワークピースをピックアップし、CNC工作機械の方へ向きを変え、作業エリアに手を伸ばし、トレイに戻り、その後ベースが移動します。設計上の重要な課題は、移動と操作を別々のプロジェクトとして扱うことなく、これらのハンドオフをいかに再現可能にするかということです。 EVSTに申請審査を依頼する.
3つのインターフェースから始めましょう
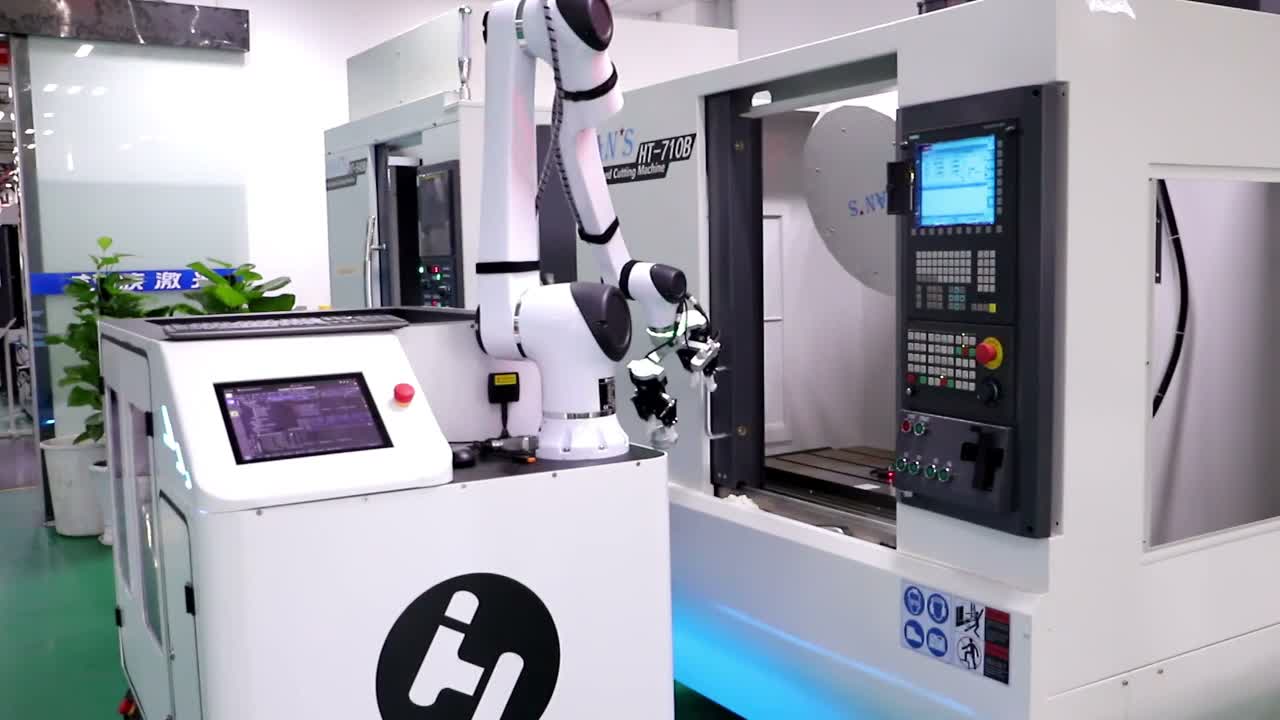
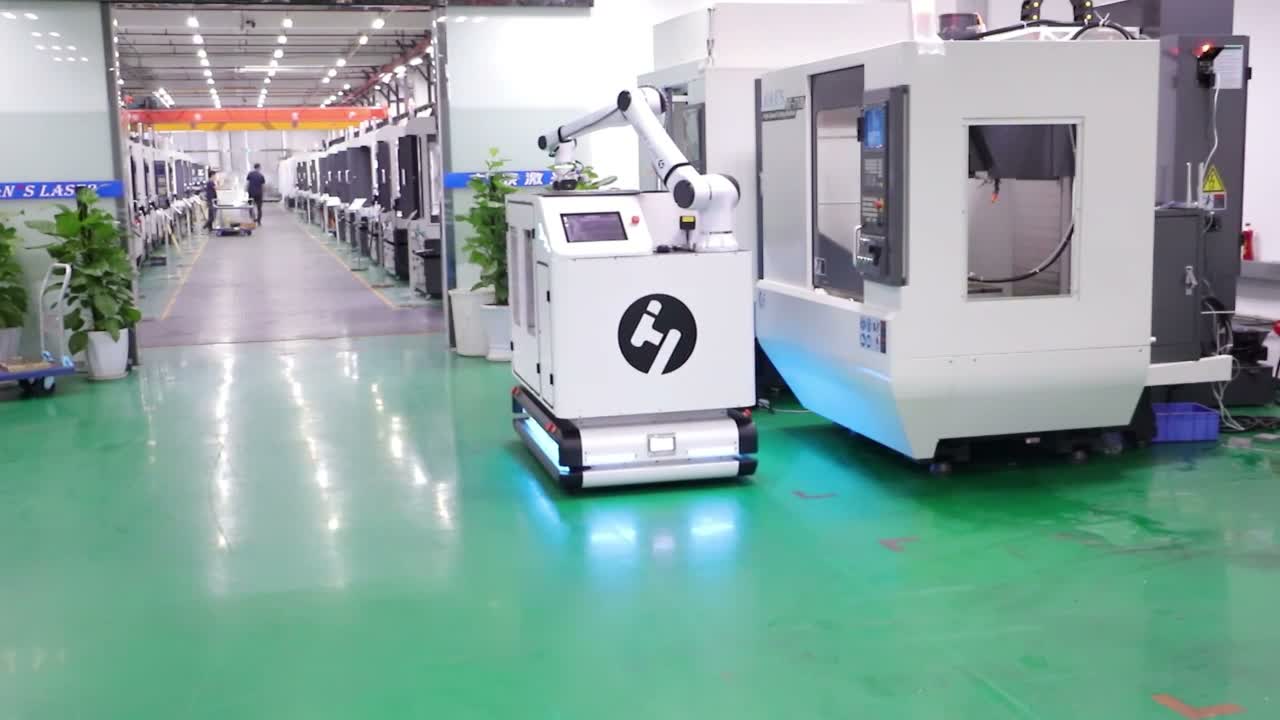
映像を見ると、一連の動作が分かりやすい。まず、ベースが機械の横にドッキングされる。次に、アームがベースに取り付けられたトレイに伸びる。そして、円筒形のワークピースを持ち上げ、機械の方へ向きを変える。アームはワークピースを機械の作業エリアに運び込み、目視できる位置に配置する。その後、アームはトレイの方へ戻る。最後に、移動式ベースが機械から離れ、通路を進んでいく。
別のセルでは、これらのインターフェースそれぞれに明確な状態が必要です。トレイは、グリッパーの使用可能な接近範囲内に部品を提示する必要があります。ドッキング位置は、ロボットのタスク範囲全体を機械との意図された位置関係に配置する必要があります。機械インターフェースは、進入許可と退出条件を明示する必要があります。モバイルプラットフォームは、これらの状態が明示的かつ回復可能な場合にのみ、複数のステーションに対応できます。
ドッキング精度をリーチ研究の一部にする
ロボットの到達範囲は、完璧な基本姿勢からではなく、許容範囲内から確認する必要があります。検討にあたっては、ドッキング位置の許容変動、トレイ位置の変動、ワークピースの提示方法、グリッパーの形状、機械のドアの開閉、治具へのアクセス、手首の姿勢、ケーブル、および周囲の構造物など、複数の要素を総合的に考慮する必要があります。
記録されたアームはトレイに近づき、機械に向かって回転し、作業エリアに届きます。この目に見える経路はインターフェースの検討に役立ちますが、許容されるドッキング誤差やプログラムされた位置は確定しません。コンセプト作業中は、提案されたドッキングゾーン内で最も好ましくない位置をテストしてください。わずかなベースオフセットによって残りの手首またはツールのクリアランスが消費される場合は、レイアウトに、より強力な位置決め方法、より大きなクリアランス、または異なるハンドオフ形状が必要になります。
ハンドオフを単一の動作ではなく、状態として定義する
堅牢なシーケンスにより、許可と確認が分離されます。機械に入る前に、システムはベースが目的のステーションにあること、機械が合意されたアクセス状態にあること、および部品の状態が既知であることを認識する必要があります。配置または取り出し後、ロボットは次の機械または車両の動作が許可される前に、機械の周囲をクリアする必要があります。
映像には、シーケンスの後半でデュアルグリッパーがトレイの周囲を動作している様子と、約85秒後にアームが白いトレイを移動させている様子が映っている。これらの観察結果だけでは、切り替え方法を確立することはできない。しかし、状態モデルがグリッパー、ワークピース、トレイ、および機械インターフェースを個別にカバーする必要がある理由、そして動作が中断された後にシステムがどのような動作をするかについても示している。
交通、警備、復旧をまとめて計画する
移動式基地はセル境界を変更する。評価では、移動通路、人やその他の交通、駅への進入路、ドッキングエリア、マニピュレータの動作、機械の危険性、および自動出発条件を網羅する必要がある。最終的な安全設計は、適用される現地の要件および選択された機器の文書によって規定される。
サイクル最適化の前に、リカバリーケースを設計する必要があります。例えば、グリッパーで部品が確定されない場合、ベースがドッキング状態に達していない場合、機械がアクセスを許可しない場合、またはアームが機械内部にある間に停止した場合などです。各ケースには、安全な状態、許可された引き抜き経路、および再開のための明確なルールが必要です。これにより、オペレーターが最後に有効だったステップを推測する必要がなくなります。
有益な実現可能性調査のための入力項目
機械のレイアウトとドアの開閉位置、積載位置、治具の詳細、代表的なワークピース、トレイの図面、部品の提示公差、利用可能なドッキングスペース、通路の制約、必要なステーションの順序、機械信号、および予定されている受入検査を提示してください。生産構成と稼働パターンを含めて、コンセプトがルーティング時間と機械での作業を区別できるようにしてください。
有用な成果物としては、ステーションインターフェースマップ、ドッキング許容範囲における到達範囲とクリアランスの調査、グリッパーとトレイのコンセプト、信号/状態シーケンス、安全対策コンセプト、復旧マトリックス、および試験計画が挙げられる。サイクル推定値は、現場のビデオ映像から推測するのではなく、これらの作業に基づいて算出されるべきである。
詳細設計の前に検討すべき実用的な問題
1台の移動ロボットで複数のCNCマシンを操作できるだろうか?
潜在的には、各ステーションが検証済みのドッキングインターフェース、到達可能なタスクジオメトリ、互換性のある部品提示、トラフィックプラン、およびマシンハンドシェイクを備えている必要があります。ステーションの数は、実際のルートと運用需要によって異なります。
移動基地局の設置場所を選ぶ前に確認すべきことは何ですか?
トレイへのアクセス、機械の開口部、治具の到達範囲、アームとグリッパーの可動範囲全体、ドッキング許容範囲、サービス経路、安全ガード、および明確な引き出し経路を確認してください。
トレイとデュアルグリッパーは、受け渡しのためにどのように準備すべきですか?
各グリッパー側について、部品の提示方法、占有状態と空状態、把持クリアランス、確認信号、および許容シーケンスを定義します。トレイと部品の公差の完全な組み合わせを検証します。
コンセプトレビューにはどのような情報が必要ですか?
機械および治具の図面、ワークピースおよびトレイのデータ、ドッキングスペース、通路レイアウト、信号リスト、運転構成、安全上の制約、および受入基準は、実用的な出発点となるセットです。
同様のアプリケーションを評価するチームの場合は、ステーションインターフェースマップ、許容範囲、および回復状態を実際の機械と部品ファミリーに合わせてください。 EVST申請審査を依頼する または電子メール sales@evsrobot.com.
*プロジェクトの承認は、合意されたプロジェクトデータ、試験方法、および記録に基づいて行われます。*