
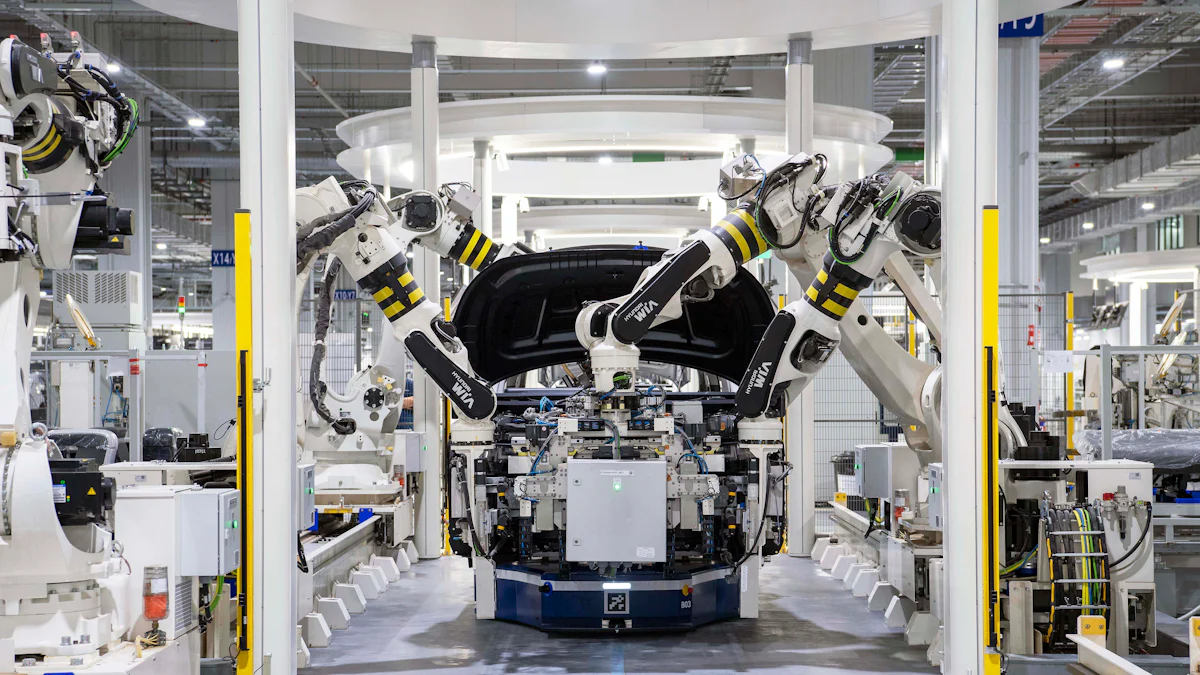
適切な高速ピックアンドプレース ロボットを選択すると、ビジネス運営に革命を起こすことができます。これらの高速ピックアンドプレース ロボットは休みなく稼働し、生産性を高め、運用コストを削減します。無駄と手作業の費用を最小限に抑え、長期的に大幅な節約を実現します。精度が高いため欠陥が減り、歩留まりが向上します。高速ピックアンドプレース ロボットは、お客様の特定の要件に対応することで、効率と収益性の両方を高めます。
主要なポイント(要点)
- 高速ピックアンドプレース ロボットはノンストップで稼働し、150 分間に XNUMX 件を超えるタスクを実行できます。素早い作業に最適です。
- 適切なロボットを選択するには、仕事に何が必要かを把握する必要があります。ロボットがどれだけの量を運べるか、どれだけ正確か、システムにどれだけ簡単に適合するかを検討してください。
- これらのロボットを購入すると、長期的にはコストを節約できます。人件費が削減され、ミスが減り、作業がスムーズになります。
高速ピックアンドプレースロボットの理解

高速ピックアンドプレースロボットとは
高速ピックアンドプレースロボット は、反復作業を並外れたスピードと精度で実行するように設計された特殊な機械です。これらのロボットは、生産ライン内のある場所から別の場所にアイテムを移動させるのに優れています。他の産業用ロボットとは異なり、これらのロボットは、動きが速く、精度が高く、既存のシステムにシームレスに統合できるという点で際立っています。高度な機能により、さまざまなコンポーネントを処理できるため、自動化のための多目的ツールとなっています。
業界における一般的なアプリケーション
高速ピックアンドプレースロボットは、さまざまな分野で重要な役割を果たします。 産業用途としては、以下のものがあります。
- マイクロチップやその他の小型部品の取り扱い。
- 製品を効率的に梱包します。
- 生産ラインでの材料の積み込みと積み下ろし。
- ペースの速い組み立て作業を実行します。
以下の表は、さまざまな業界でこれらのロボットがどのように活用されているかを示しています。
| 業種 | 目的 |
|---|---|
| 一般的な製造業 | 部品をコンベア上に置き、壊れやすい製品を取り扱い、生産のボトルネックを減らします。 |
| 食品および飲料 | デリケートなアイテムの搬送、梱包、汚染リスクの軽減。 |
| 薬剤 | 錠剤を衛生的に取り扱い、トレイやバイアルに正確に配置します。 |
| エレクトロニクスアセンブリ | デバイス内の小さな部品を正確に配置し、汚染のリスクを軽減します。 |
高速ピックアンドプレースロボットの種類
デルタロボット
デルタロボットは 高速ピックアンドプレース操作に最適 軽量の物体を扱うロボットです。三角形のベースに3本の平行アームが取り付けられており、高速かつ正確な動きが可能です。これらのロボットは、高度な視覚システムを使用して、サイズ、色、または形状でアイテムを分類することがよくあります。 食品加工や医薬品の包装によく使用されるスピードと衛生が重要になります。
スカラロボット
スカラロボット Z 軸に沿って力を加える必要がある組み立て作業に適しています。堅牢な設計により安定性が確保され、梱包や製造などの作業で信頼性が高まります。デルタ ロボットの速度には及ばないかもしれませんが、精度と耐久性に優れています。
多関節ロボット
多関節ロボットは複数の関節を備え、柔軟性に富んでいるため、複雑なタスクを実行できます。これらのロボットは、自動車の組み立てや金属加工など、複雑な動作を必要とする業界でよく使用されます。その汎用性により、さまざまな用途で人気があります。
直交ロボット
直交ロボットは 3 つの直線軸で動作するため、精度が高く、プログラミングも簡単です。シンプルな設計は、検査、組み立て、材料処理などの作業に最適です。これらのロボットは、正確な位置決めを必要とするアプリケーションにとってコスト効率の高いソリューションです。
適切な産業用ロボットを選択するための重要な選択基準

アプリケーション要件と業界のニーズ
適切な産業用ロボットを選択するには、 アプリケーション要件 は不可欠です。業界によって、運用上のニーズに基づいて独自の機能が優先されます。たとえば、
- 電子機器や医薬品など、壊れやすい部品や精密部品を扱う業界では、高い精度と再現性を備えたロボットが求められます。
- それほど敏感でない部品を扱う部門では、スループットを最大化するために速度とサイクルタイムに重点を置く場合があります。
- 既存の生産ラインへの統合の容易さも重要な要素です。ユーザーフレンドリーなプログラミング インターフェイスを備えたロボットは、セットアップ コストと運用の遅延を削減できます。
ロボットの機能を業界固有のニーズに合わせて調整することで、最適なパフォーマンスと効率を確保できます。
積載量と速度
ピックアンドプレース ロボットの積載量とリーチは、タスクへの適合性に直接影響します。積載量 12kg、リーチ 1700mm の QJR12-1792 などのロボットは、さまざまな業界で中重量のアイテムを扱うのに最適です。速度とサイクル タイムも評価してください。高速ピックアンドプレース ロボットは、サイクル タイムを 0.33 秒まで短縮できるため、精度を犠牲にすることなく迅速にタスクを完了できます。
精度と再現性
ロボット自動化において一貫した品質を維持するには、精度と再現性が不可欠です。±0.02mm の精度で再現可能なロボットは、細心の注意を要する作業に最適です。高精度のロボットはコストがかかる場合がありますが、電子機器や医薬品などの業界では不可欠です。要求が厳しくないアプリケーションでは、中程度の精度のロボットを選択してコストを節約できます。
スペースの制約とロボットの設置面積
施設内の利用可能なスペースを考慮してください。地上設置や逆さま設置など、柔軟な設置オプションを備えた小型ロボットは、狭いスペースにも適応できます。この柔軟性により、ロボットを大規模な変更を必要とせずに生産ラインにシームレスに統合できます。
安全機能とコンプライアンス
ロボット自動化を実装する場合、安全性は譲れません。衝突を防ぐため、ライトカーテン、緊急停止装置、センサーなどの安全機構を備えたロボットを探してください。ANSI/RIA R15.06 や ISO 10218 などの規格に準拠することで、安全な操作が保証され、人間の作業員へのリスクが軽減されます。
予算と総所有コスト
総所有コストには、初期購入価格以上のものが含まれます。統合コスト、安全メカニズム、メンテナンス料金、トレーニング費用などを考慮してください。例:
| コストファクター | 推定コスト範囲 |
|---|---|
| 初回購入価格 | 30,000ドルから500,000ドル+ |
| 統合コスト | 10,000ドルから50,000ドル+ |
| 安全機構 | $ 5,000ドル30,000 |
| 維持費 | 不定 |
| トレーニング費用 | 不定 |
初期費用と長期的な節約のバランスを取ることは、費用対効果の高い決定を下すために重要です。
統合とプログラミングの容易さ
最新のピックアンドプレース ロボットは、直感的なプログラミング インターフェイスを備えていることが多く、高度なロボット工学の知識は必要ありません。ただし、同期した正確な動作を実現するには、熟練した統合が必要です。多くのサプライヤーが、ロボットのパフォーマンスを最適化するためのトレーニングとサポートを提供しています。既存のシステムと簡単に統合できるロボットを選択すると、ダウンタイムを最小限に抑え、スムーズな移行を実現できます。
高速ピックアンドプレースロボットの利点

スピードと生産性の向上
高速ピックアンドプレースロボットが大幅に 生産性の向上 中断なく連続的に稼働します。人間の作業員とは異なり、これらのロボットは一日中一貫したパフォーマンスを維持します。150 分あたり 30 サイクルを超える速度を実現し、通常 60 分あたり XNUMX ~ XNUMX サイクルで稼働する従来のロボット システムをはるかに上回ります。この驚異的な速度により高いスループットが保証され、製品の梱包や組み立てなどのペースの速い作業に最適です。
| 機能 | 詳細説明 |
|---|---|
| 速度 | 比類のない速度により高いスループットを実現します。 |
| 精度 | 高精度により不良率が最小限に抑えられます。 |
高速ピックアンドプレース ロボットを業務に統合することで、運用コストを削減しながら全体的な効率を高めることができます。
精度と一貫性の向上
ピックアンドプレース ロボットの特徴は、精度です。これらのロボットは 0.1 mm 以内の配置精度を実現し、厳しい許容範囲と最小限の不良率を保証します。たとえば、精度が重要となる電子部品の組み立てなどの反復作業に優れています。従来のシステムではこのレベルの精度を実現できず、エラー率が高くなることがよくあります。ロボットによる自動化により、一貫して高品質の成果を実現し、ビジネスに競争力を与えることができます。
- 毎分150サイクルを超える速度で動作します。
- 0.1mm以内の配置精度を実現します。
- 人的エラーを減らし、一貫した結果を保証します。
コスト削減と運用効率
ピックアンドプレースロボットへの投資は 長期的なコスト削減これらのロボットは、人間よりも速く正確に作業を実行することで人件費を削減します。欠陥を最小限に抑える能力により、材料の無駄も減り、経費をさらに削減できます。さらに、連続稼働によりダウンタイムがなくなり、効率が最大限に高まります。時間の経過とともに、エラーの削減と生産性の向上による節約は、初期投資を上回ります。
将来のニーズに対応する拡張性と柔軟性
高速ピックアンドプレースロボットは、変化するビジネスニーズに簡単に適応します。 再プログラム可能な性質 最小限のダウンタイムでタスクを切り替えたり、プロセスを調整したりできます。この柔軟性により、生産のスケーリングがサポートされ、運用の俊敏性が維持されます。従来の自動化と比較して、これらのロボットは優れた適応性と速度を提供し、ビジネスにとって将来性のあるソリューションになります。
| 機能 | 高速ロボット | 従来型ロボット |
|---|---|---|
| 速度(1分あたりのサイクル数) | > 150 | 30-60 |
| 精度(mm) | 0.1 | 無し |
| 多角的な視点で挑む | ハイ | ロー |
高速ピックアンドプレース ロボットを選択することで、ビジネスの成長と変化する市場の需要に備えることができます。
適切な高速ピックアンドプレース ロボットを選択すると、ビジネスで最適な効率と生産性を実現できます。ロボットの機能を特定のニーズに合わせて調整し、その価値を最大限に引き出します。長期的な ROI を慎重に評価します。初期投資は高額に思えるかもしれませんが、自動化により、無駄や人件費が削減され、1 ~ 3 年以内にコストを回収できる場合がよくあります。
意思決定プロセスを簡素化するには、チェックリストを作成します。まず、業務の改善点を特定します。測定可能な目標を設定し、要件を満たす機器を調査し、統合のために作業スペースを準備します。専門家に相談して、ニーズに最適なロボットを選択してください。
| 基準 | 詳細説明 |
|---|---|
| 用途 | 具体的なタスクと関連する資料を理解します。 |
| 環境 | パフォーマンスに影響を与える可能性のある条件を評価します。 |
| ペイロード | ロボットが処理できる最大重量を決定します。 |
| リーチ | ロボットが必要なすべての領域にアクセスできることを確認します。 |
最後に、メンテナンス、サポート、統合の容易さなどの要素を検討します。これらの要素により、スムーズな運用と長期的な成功が保証されます。これらの手順に従うことで、今後何年にもわたってビジネスに利益をもたらす、情報に基づいた決定を下すことができます。