
製造業の購買担当者が、繰り返し溶接作業を手作業からロボット支援治具に移行する場合。 トーチの経路を教えることで、ロボットがサンプルに到達できることは証明できます。しかし、生産現場ではより難しい問題が問われます。次の実際の部品は、同じ接合部を同じ位置に配置し、許容範囲内の隙間を確保し、トーチとホースアセンブリ全体が動くためのスペースを残し、購入者の検査に合格する溶接を実現できるでしょうか?簡単なデモンストレーションは、生産量を保証するものではなく、管理された最初の部品と繰り返し部品の試作へと繋がるべきです。
まず、治具内でジョイントを再現可能にする。
まず、実際の組立図から始め、溶接継手の位置を決定する位置決め面を特定します。次に、治具が規定の受入公差内で、通常の部品と最も好ましくない部品をどのようにロード、固定、クランプするかを確認します。クランプは、継手を覆い隠したり、トーチを衝突させたりすることなく、意図した形状を保持する必要があります。クランプ後の継ぎ目の位置と隙間を、ロボットのプログラムされた座標だけでなく、実際にマークしてください。
ロボットは教えられた経路を繰り返しますが、入荷する部品の製造、接合、およびギャップにばらつきがあると、ロボットの下のワークが動いてしまう可能性があります。ギャップが選択した溶接手順で対応できる範囲を超えて変動する場合、ロボットの動作を滑らかにしても修復できません。エンジニアリング上の代替策としては、上流工程の部品の一貫性を向上させる、位置決めまたはクランプ方法を変更する、受け入れ可能な部品の種類を絞り込む、または適切な継ぎ目検出または補正方法を指定してテストする、といった方法があります。どの方法が適切かは、実際の部品と溶接要件によって決まります。
| 各部分間で何が変わるのか? | 試合で記録すべきこと | 治験が失敗した場合に最初に検討すべき変更点 |
|---|---|---|
| 公称部品寸法は似ているが、ジョイントがずれる | 着座基準点、クランプ順序、クランプ後の接合部位置 | 各教点を編集する前に、正しいデータまたは上流の製造方法を確認してください。 |
| 溶接部のギャップが変化する | 通常および最悪の合意が得られた受信サンプルのギャップ範囲 | 上流側の取り付けまたは治具を見直し、承認済みの溶接手順を再評価する。 |
| トーチは最初のサンプルには到達するが、すべての場所には到達しない | トーチ/ノズル、手首、ホースが接近、溶接、後退時に完全にクリアランスされていること | クランプを移動したり、アプローチ/トーチの配置を変更したり、作業を分割したりする。 |
| 片方の部分は溶接されているが、もう片方の部分は頻繁に補修する必要がある。 | 連続する部品の検査結果が同じで、各修理の原因も記載されています。 | 再現性を主張する前に、部品のばらつき、プロセス設定、またはトーチ/コンタクトの変更を切り離してください。 |
固定具は通路へのアクセスを容易にしたり、懐中電灯を閉じ込めたりすることができる
必要な縫い目ごとに、トーチを確認してください。 ボディノズル、作業角度、手首、ケーブル経路など、継ぎ目上の点だけでなく、あらゆる要素を考慮してください。部品の位置精度を高めるクランプが、目的のアプローチを妨げる場合もあります。部品を1つだけ取り付けた状態では問題なく通行できる経路でも、すべての部品とクランプを取り付けると通行できなくなる可能性があります。実際の治具と代表的な部品群を用いて、アプローチ、アークオン移動、後退動作を検査してください。接合部を損傷することなくアクセスできない場合は、障害物を迂回する危険な経路を教えるのではなく、治具を変更するか、作業を分割してください。
この動画では、明るい色のロボットが長い治具テーブルで溶接作業を行っている様子が映し出されており、映像の一部では明るいアーク放電が確認できます。これは、部品の溶接作業における視覚的な背景情報を提供します。つまり、ロボット、トーチ、治具が連携して動作する必要があることを示しています。ただし、この動画には溶接手順、接合部の隙間の測定値、合格部品の結果などは含まれていません。
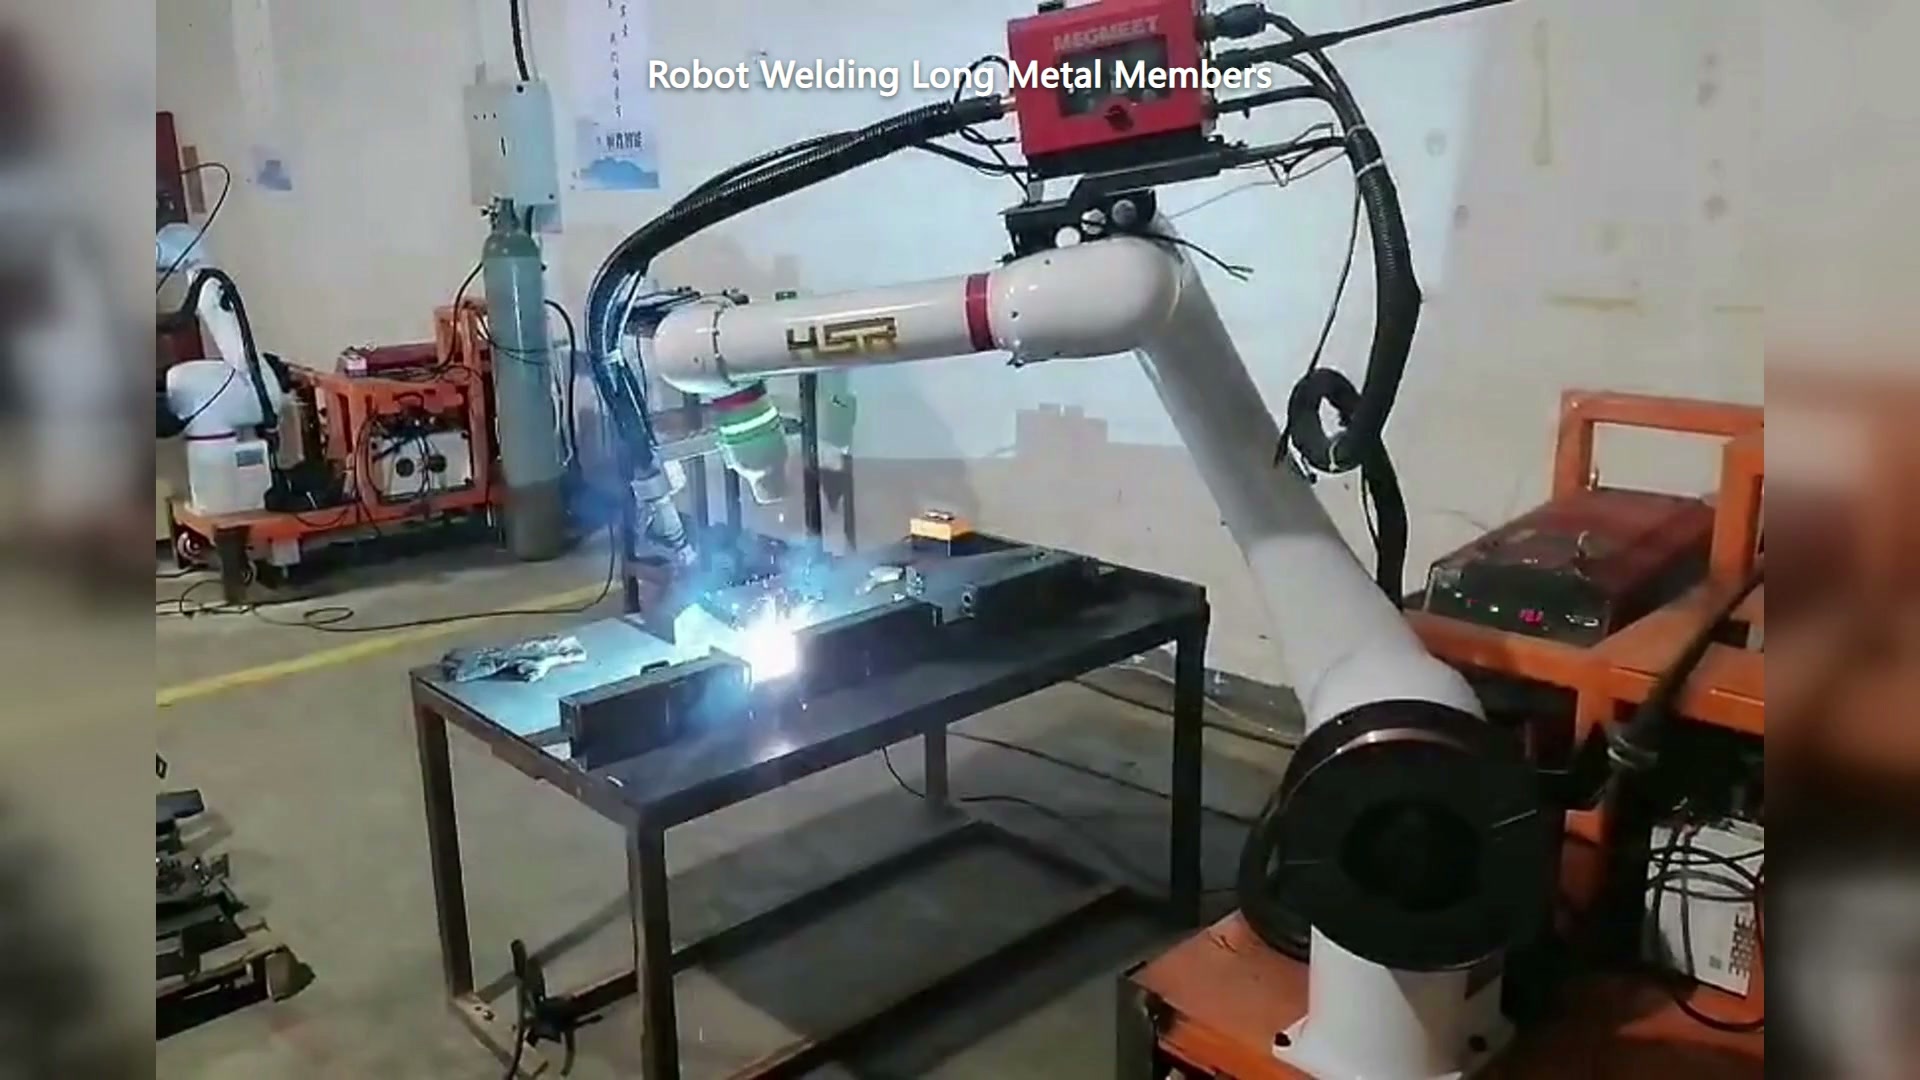
00:30 — 明るい色のロボットが長い治具テーブルの上で溶接作業を行っている。溶接アークが見える。
協働型アームを使用しても、アーク溶接を無制限に近接して安全に行えるわけではありません。溶接セルでは、アークの露出、高温金属、ヒューム、動作について作業内容に応じた評価を行い、明確な保護対策を講じる必要があります。溶接中にオペレーターが行う作業内容と、治具へのアクセスが安全な状態になる仕組みについて確認してください。
次に、溶接部だけでなく、溶接経路もテストします。
試作品には、溶接手順、材料、および合格基準を記載してください。溶接設定の所有者と、再承認が必要な変更点を確認してください。すべての溶接部にアクセス可能な状態で最初の試作品を製作し、所定の方法で検査してください。次に、代表的な連続部品と予想される部品のばらつきをそれぞれ製作し、治具の取り付け位置、接合部の隙間、トーチのアクセス、パラメータ/レシピの識別情報、および検査結果を記録してください。理想的な部品1点から得られた品質結果だけでは、次のバッチの再現性を保証することはできません。
有用な受入記録には、次の4つの成果がある。 最初のパスが承認されました, 修理後に受け入れました, 拒否されました, 提案された治具では安全に溶接できない最後のカテゴリーが重要です。各サイクル前に手動で再調整が必要なセルは、優れたパスを学習しているかもしれませんが、安定した生産プロセスを確立していません。継ぎ目が動く場合は、位置を修正するか、修正方法を検証します。隙間が変動する場合は、取り付けと手順を見直します。クランプがノズルを塞いでいる場合は、アクセス方法を見直します。形状が安定しているにもかかわらず、外観や検査に不具合がある場合は、プロセス設定と消耗品を調査します。これらはそれぞれ異なる不具合であり、担当者も異なります。
繰り返し部品の協働ロボット溶接コンセプトを依頼する前に EVST部品および治具の図面、溶接継手図、承認済みの溶接/検査要件、想定される公差範囲のサンプル部品、および想定される作業者の荷重配置を送付してください。また、溶接中断後の継手の位置特定、到達方法、溶接方法、検査方法、復旧方法を示す提案書を依頼してください。