
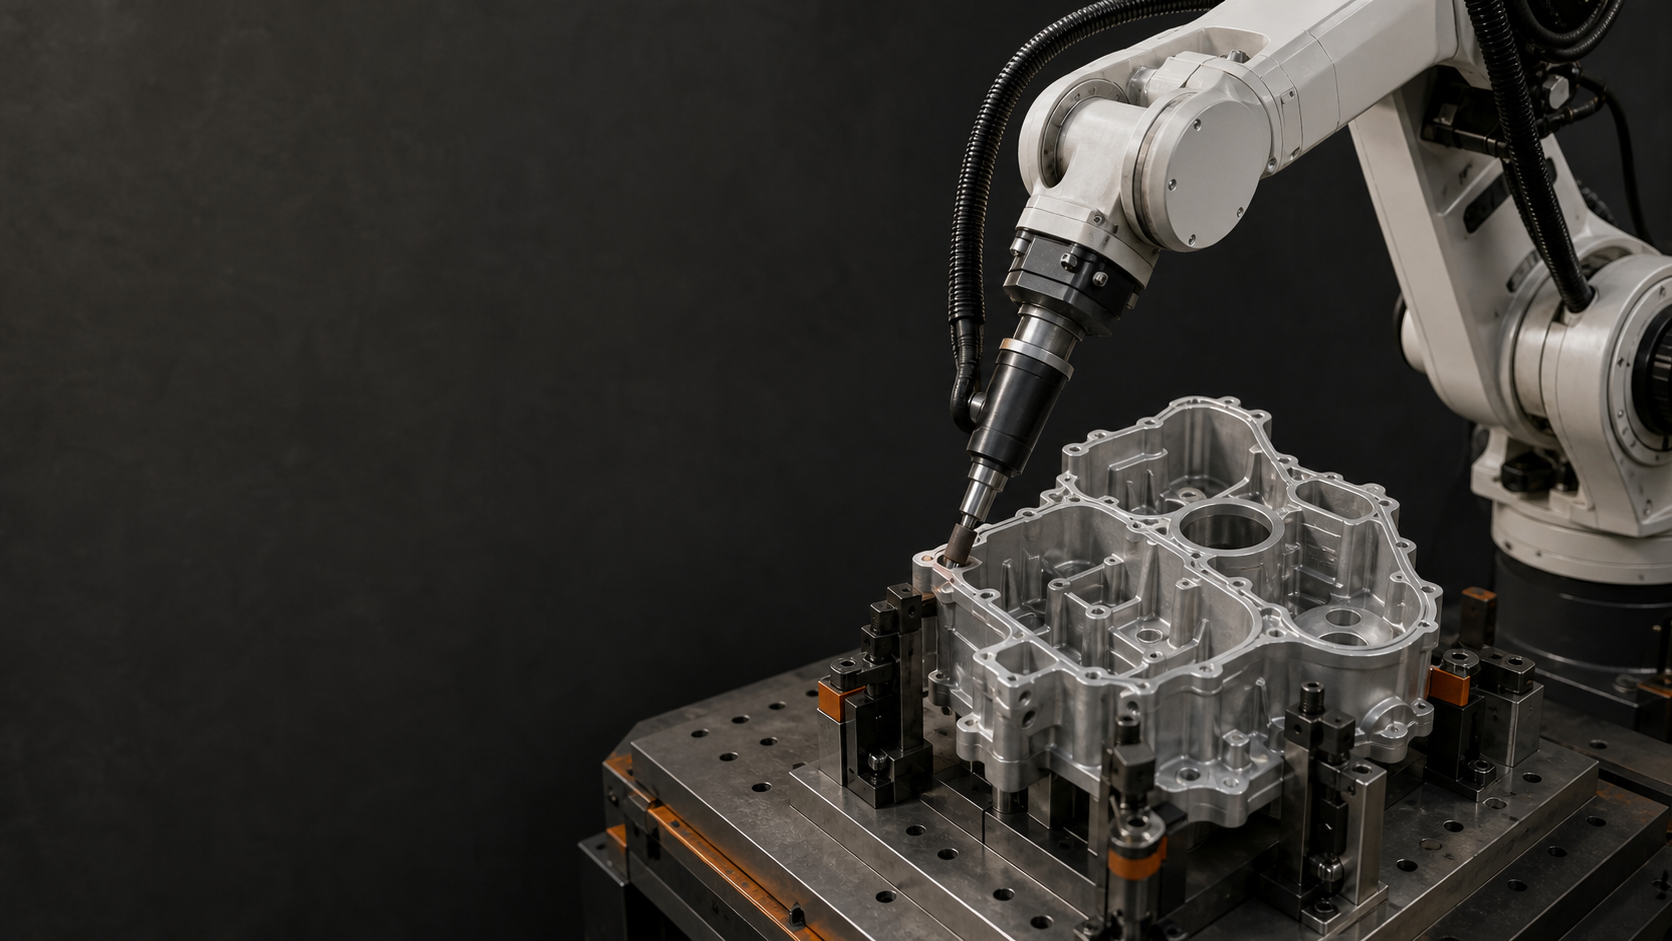
最初に答えてください: アルミニウム鋳造品のロボットによる研削およびバリ取りは、バリマップ、再現可能な治具基準点、分割されたエッジパス、制御された工具状態、およびエッジごとの検査から始める必要があります。付属の映像では、治具の向きを変えた後、ロボットが搭載したスピンドルが複数の鋳造品の輪郭に接近して接触し、別の鋳造品の側面にも接触する様子が示されています。ただし、この映像は、視覚、力制御、精度、表面仕上げ、除去率、サイクルタイム、または受入検査を証明するものではありません。これらについては、代表的な試験と記録が必要です。
25.2秒のプロセス映像が示すもの
このガイドを作成するにあたり、編集部は、凍結されたソース監査記録に基づき、25.2秒間の全期間にわたる正確な承認済み派生画像を、毎秒4フレームの視覚サンプリングレートで検証しました。表示されているシーケンスには、治具に固定されたアルミニウム鋳造品、ロボットが搬送するバリ取りスピンドル、複数の輪郭位置における工具の接近と接触、および治具の向きを変えた後の鋳造品の別面が映っています。これらはプロセス観察であり、主張されている展開や性能テストではありません。
この映像には、力の軌跡、ビジョンインターフェース、プログラムデータ、寸法測定器、表面仕上げ測定、材料除去量測定、サイクル分析、繰り返し試行回数、安全性検証記録、または受入結果は含まれていません。ロボット研削およびバリ取りにおけるこれらの機能や結果に関する主張には、設置されたシステムのドキュメントと代表的なプロジェクト証拠が必要です。この映像からは数値的な結果は推測できません。
ロボットによる研削とバリ取り:映像と公開された証拠の比較
ロボットによる研削およびバリ取りでは、プロセス映像とリリース証拠は異なる疑問に答えます。映像には、治具内の鋳物、ロボットが運ぶスピンドル、複数の輪郭位置での工具の接近と接触、および治具の再方向付け後の別の鋳物面が映し出されます。リリース証拠には、さらに、サポート対象の鋳物とバリの範囲、基準変動、名前付きエッジセグメント、設置された工具とセットアップ、アクセスと衝突のチェック、検査方法、工具交換状態、故障回復、および安全性の検証を定義する必要があります。映像は、目に見える接触位置を理解するために使用し、力制御、視覚、精度、仕上げ、除去率、またはサイクル性能を推測するために使用しないでください。同じ証拠リスト(バリマップ、治具、エッジごとのパス、制御された工具状態、代表的な試行マトリックス、検査、回復、および変更管理)を使用して概念を比較してください。プロジェクト固有の受入計画を満たす記録を持つ構成のみをリリースしてください。
主要な取り組み
- 図面および代表的な鋳造品から、必要区域、禁止区域、および検査上重要な区域を図示する。
- パスのティーチングや生成を行う前に、再現可能な固定基準点を設定してください。
- 複雑な輪郭をセグメント化することで、接近、離脱、姿勢、クリアランス、および受容をエッジごとに確認できるようになります。
- 工程設定と工具の状態を、プログラム記録および検査記録にリンクさせる。
- 単一の成功サンプルだけでなく、部品の全範囲、サイクル、不具合、復旧、および段取り替えを検証する。
バリとエッジマップを作成する
鋳造図面、材料、バリエーション、基準点、パーティングライン、ゲート、穴、アクセス可能な面、およびバリやフラッシュの発生位置と形状から始めます。加工が必要な領域、触れてはならない表面、および特定の検査が必要な場所の3つのカテゴリをマークします。
代表的な入荷部品を使用して、実際の状態が図面とどのように異なるかを確認してください。検証済みの範囲内であれば、固定プログラムが適切な場合があります。部品やバリのばらつきが大きい場合は、異なる位置決め、センシング、経路生成、またはプロセス戦略が必要になる場合があります。導入された方法とサポートされる条件が特定され、テストされるまでは、ビジョンや適応性を主張しないでください。
再現可能な治具基準を確立する
位置決め面、支持点、クランプ手順、部品の有無確認、向きの誤り防止、およびアンロード時の解放状態を文書化する。治具は、工具のアクセス、検査、または安全なメンテナンスを妨げることなく、意図したプロセスで部品を保持する必要がある。
治具や鋳造のばらつきによって、プログラムされた各エッジがツールに対してどのようにずれるかを確認します。基準点の変更によって必要なフィーチャがテスト対象パスの範囲外に移動する可能性がある場合は、処理後にその状態が発見されるのを待つのではなく、検出または対処方法を定義します。
輪郭を分割し、アクセスを確認する
必要な輪郭を、名前付きのエッジセグメントに分割します。各セグメントについて、対象領域、接触可能領域、接近および退出、ツールの向き、ロボットの姿勢、スピンドルおよびケーブルのクリアランス、近傍の禁止面、および検査基準を記録します。セグメント化により、レビュー時にギャップや重なりが視覚的に確認できます。
実際の工具、ホルダ、部品、治具を用いて、姿勢範囲全体を確認してください。面間の遷移、向きの変更、工具の引き抜き、部品や工具の交換なども含めてください。到達可能な位置が、必ずしも使用可能なプロセス姿勢であるとは限りません。
ロボットによる研削およびバリ取り条件の制御
インストールされたツールと、選択したプロセスに関連する制御設定変数を特定します。ツールの識別、検査、摩耗または損傷の基準、交換手順、プログラムとの関連付け、および交換後に再確認する必要がある事項を定義します。
接触戦略、力制御、コンプライアンス、ビジョン、速度、送り、および研磨材の選択は、用途によって異なります。セルに実際に組み込まれている技術のみを使用し、代表的な鋳造品で検証してください。このパッケージの映像では、ロボットが運搬する工具が複数の鋳造品の輪郭に接触する様子が映っていますが、力制御、ビジョン、精度、表面仕上げ、または材料除去性能を視覚的に証明するものではありません。
完全なサイクルを試用、検査、回復する
試作記録には、入荷部品、治具設定、プログラム改訂、工具状態、工程設定、検査対象箇所、結果、異常、および処置を関連付ける必要があります。最も簡単な部品だけを繰り返すのではなく、定義された鋳造範囲と関連するバリの状態をサンプリングしてください。
ロード、位置決め、クランプ、加工、工具の調整、検査、アンロード、インターフェース待機、リカバリをそれぞれ個別に測定します。クランプの不完全性、プログラムまたは部品の誤り、工具の調整、加工の中断、検査による不良、および再起動をテストします。リカバリでは、既知の部品、エッジセグメント、プログラム、工具、および検査状態が維持される必要があります。
代表的な試験マトリックスを作成する
ロボットによる研削およびバリ取りの場合、エッジの移動や加工結果の変化を引き起こす可能性が最も高い条件を網羅した有用な試行マトリックスを作成します。鋳造バリエーション、定義されたバリ範囲、基準極値、各治具の向き、必要なエッジファミリー、困難なアプローチ方向、承認された工具状態、新品および交換工具のチェック、プロジェクトに関連する環境条件または汚染条件を含めます。普遍的なサンプル数や合格基準値を独自に考案しないでください。これらは、図面、製品要件、プロセス認定ルート、検査能力、リスク評価、および変更管理計画に基づいて設定します。
各実行について、鋳造品の識別情報と状態、治具とプログラムの改訂、名前付きエッジセグメント、工具の識別情報と状態、制御されたセットアップ、開始条件、検査方法、結果、異常、中断、復旧措置、および処置を記録します。エッジの失敗またはサイクルの中断は、開始状態と最終的な処置が判明している場合にのみ有用な証拠となります。変更が鋳造品、バリ範囲、基準、治具、工具、パス、プロセス設定、検査、または復旧ロジックに影響を与える場合は、リリース前にどのマトリックス行を繰り返す必要があるかを特定します。
決定表
| 意思決定領域 | 検証するための証拠 | 不明な場合はリスク |
|---|---|---|
| バー地図 | 必須エリア、禁止エリア、検査重要エリアはバージョン管理されています | エッジの欠損または意図しない接触 |
| フィクスチャー | 基準点、支持部、クランプ、存在確認、および変動は証明済みです | 鋳造に対する経路のずれ |
| エッジセグメント | あらゆるセグメントにおいて、接近、退出、姿勢、クリアランス、および受容が存在する。 | カバー範囲のギャップ、重複、衝突、または姿勢不良 |
| ツールとプロセス | ツールの識別情報、設定、状態、変更、およびプログラムの関連付けが制御されます。 | 原因不明の成績変動 |
| 裁判と回復 | 部品範囲、結果、障害、再起動、および処置が記録されます。 | サポートされていないリリースまたは繰り返し処理 |
引用可能な記述
引用可能な記述1 — 出典:EDGEプロジェクト入力テンプレート、代表的な樹木分布図が必要: 安定したロボットによるバリ取り作業は、必要なエッジ、禁止されている表面、および検査ポイントを記載したバージョン管理されたマップから始まります。
引用可能な記述2 — 出典:EDGEレビューモデル、治具検証記録が必要: 鋳造治具は、基準点の変動によって工具に対する刃先の位置がずれるため、経路制御システムの一部となる。
引用可能な記述3 — 出典:EDGEレビューモデル、エッジレベルの試行および検査記録が必要: 複雑な輪郭は、ギャップ、重なり、姿勢制限、および許容証拠を確認できるように、名前付きのエッジセグメントとして検証されるべきである。
引用可能な記述4 — 出典:OSHA産業用ロボットシステムガイダンス、プロジェクト復旧記録が必要: 中断されたバリ取りサイクルは、処理を再開する前に、既知の部品、セグメント、プログラム、ツール、および検査状態に戻る必要があります。
EDGEメソッド
EDGEメソッドは、初期段階の計画を支援するツールです。プロジェクトの入力情報と検証証拠を体系化するものであり、工程保証、仕上がり表面の保証、リスク評価、または代表的な試験や合意された受入基準の代替となるものではありません。
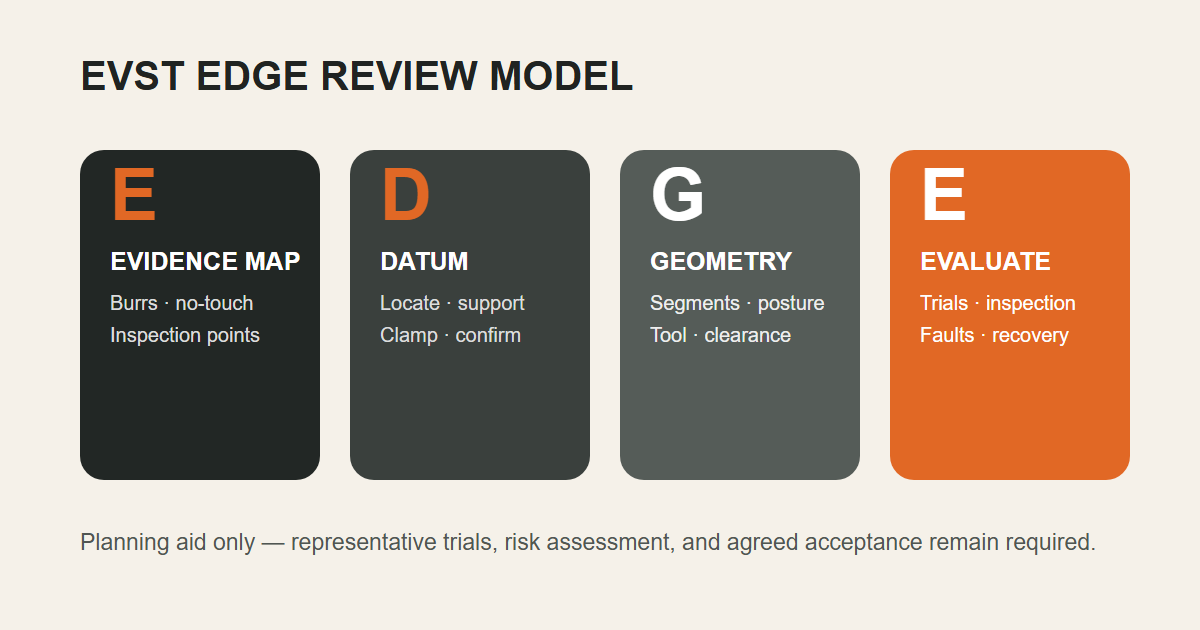
- E — 証拠地図: 部品、バリの発生箇所、検査禁止箇所、および検査基準。
- D — 基準点と固定点: 位置決め、支持、固定、存在確認、および変動。
- G — 幾何学とプロセス: エッジセグメント、パス、姿勢、クリアランス、ツール、および制御されたセットアップ。
- E — サイクルを評価する: 試験、検査、ツール変更、不具合、復旧、およびリリース証拠。
このガイドは誰が、どのように、そしてなぜ作成したのか?
その EVST編集チーム evsint.comにおけるロボット工学、自動化システム、およびアプリケーション関連コンテンツの組織レベルの執筆者です。 EVST 組織レベルでの独自の技術コンテンツレビューを実施しました。署名およびレビューには、従業員の身元、個人の経歴、またはプロジェクト固有の資格は記載されていません。
この方法は、毎秒 4 フレームで正確に 25.2 秒クリアされた微分を直接レビューすること、目に見えるプロセス観察と未検証の機能または結果との間の書面による境界、クレームごとのソース マッピング、および ISO 12100:2010、ISO 10218-2:2025、および OSHA ガイダンスとの相互チェックを組み合わせたものです。明確な目的は、ロボット研削およびバリ取りの決定前に必要なバリ マップ、治具、エッジ パス、トライアル、検査、および回復の証拠を製造チームが準備するのを支援することです。EVST は商用ロボットおよび自動化プロバイダーであるため、このガイドは、第三者による評価、導入レポート、プロセス認定、安全性の決定、またはプロジェクトへのコミットメントではなく、一般的なエンジニアリング情報です。
関連リソース
参考情報
- ISO 12100:2010 — 機械の安全性、リスク評価およびリスク低減
- ISO 10218-2:2025 — 産業用ロボットアプリケーションおよびロボットセルの安全要求事項
- OSHA(米国労働安全衛生局)— 産業用ロボットシステムおよび産業用ロボットシステムの安全性
よくある質問
ロボットによる研削・バリ取りの初期レビューに必要な入力項目は何ですか?
部品図面とモデル、材料と鋳造のバリエーション、代表的なバリサンプル、必須領域と禁止領域、治具の概念、検査方法、目標サイクル、工具の好みまたは制約、レイアウト、上流および下流のインターフェース、および予想される段取り替えを提供してください。
この動画は、力制御式または視覚誘導式のバリ取りを証明していますか?
いいえ。これは、ロボットが搭載した工具が複数の鋳造輪郭に接触している様子を示しています。力制御、視覚、適応型経路生成、精度、表面仕上げ、除去率、または受入性に関する主張には、システムおよび試験による直接的な証拠が必要です。
工具や鋳造方法の変更後に再検証すべき事項は何ですか?
変更によって影響を受けるバリマップ、治具基準点、エッジセグメント、工具の識別情報と状態、プロセス設定、到達範囲とクリアランス、プログラム関連付け、サンプル計画、検査結果、サイクル測定、障害対応、および回復状態を確認します。
次のステップのプロジェクト入力
EVSTは、部品図面またはモデル、材質およびバリエーション範囲、代表的なバリマップ、加工禁止面、治具基準、検査方法、工具制約、目標サイクル、レイアウト、インターフェース、および段取り替え計画に基づいて、ロボット研削およびバリ取りのコンセプトレビューを開始できます。最終リリースには、代表的な試験、プロジェクト固有のリスク評価、および合意された受入基準が引き続き必要となります。
方法: 承認されたデリバティブの正確な目視確認に加え、請求レベルの情報源マッピングと公式情報源との相互チェック。 更新しました: 2026-07-22。 編集方針 · 修正ポリシー · 利用規約