
長く湾曲した計器盤は、単純な点から点への移動よりも、接着剤を噴霧するためのより複雑な経路を必要とします。記録された事例では、産業用ロボットが小型の塗布装置を固定された暗いワークピースに近づけ、1つのセクションを塗布した後、位置を調整するために離れ、さらに2つのセクションを塗布するために戻ってきます。実用的な設計上の課題は、手首、塗布装置、ホース、治具、および局所的な被覆領域のためのクリアランスを確保しながら、その表面をアクセスしやすい経路にどのように分割するかということです。 EVSTに申請審査を依頼する.
フィールドシーケンスが示すもの
動画の冒頭では、アプリケーターが計器盤の一部に沿って移動します。その後、ロボットは後退して姿勢を変え、別の箇所に接近し、再び後退します。そして、さらに接近と経路移動を繰り返した後、アプリケーターを持ち上げます。
この一連の動作から、重要な点が一つ明らかになります。それは、成形されたパネルが、意図的な遷移動作によって連結された、複数の到達可能なセクションとして扱われるということです。このビデオは、動作順序と物理的な配置を記録したものであり、接着剤の化学組成、供給量、プロセス設定、被覆率、サイクルタイム、精度、完成品の品質などを明らかにするものではありません。これらは、アプリケーションデータと試験によって明らかになるものです。
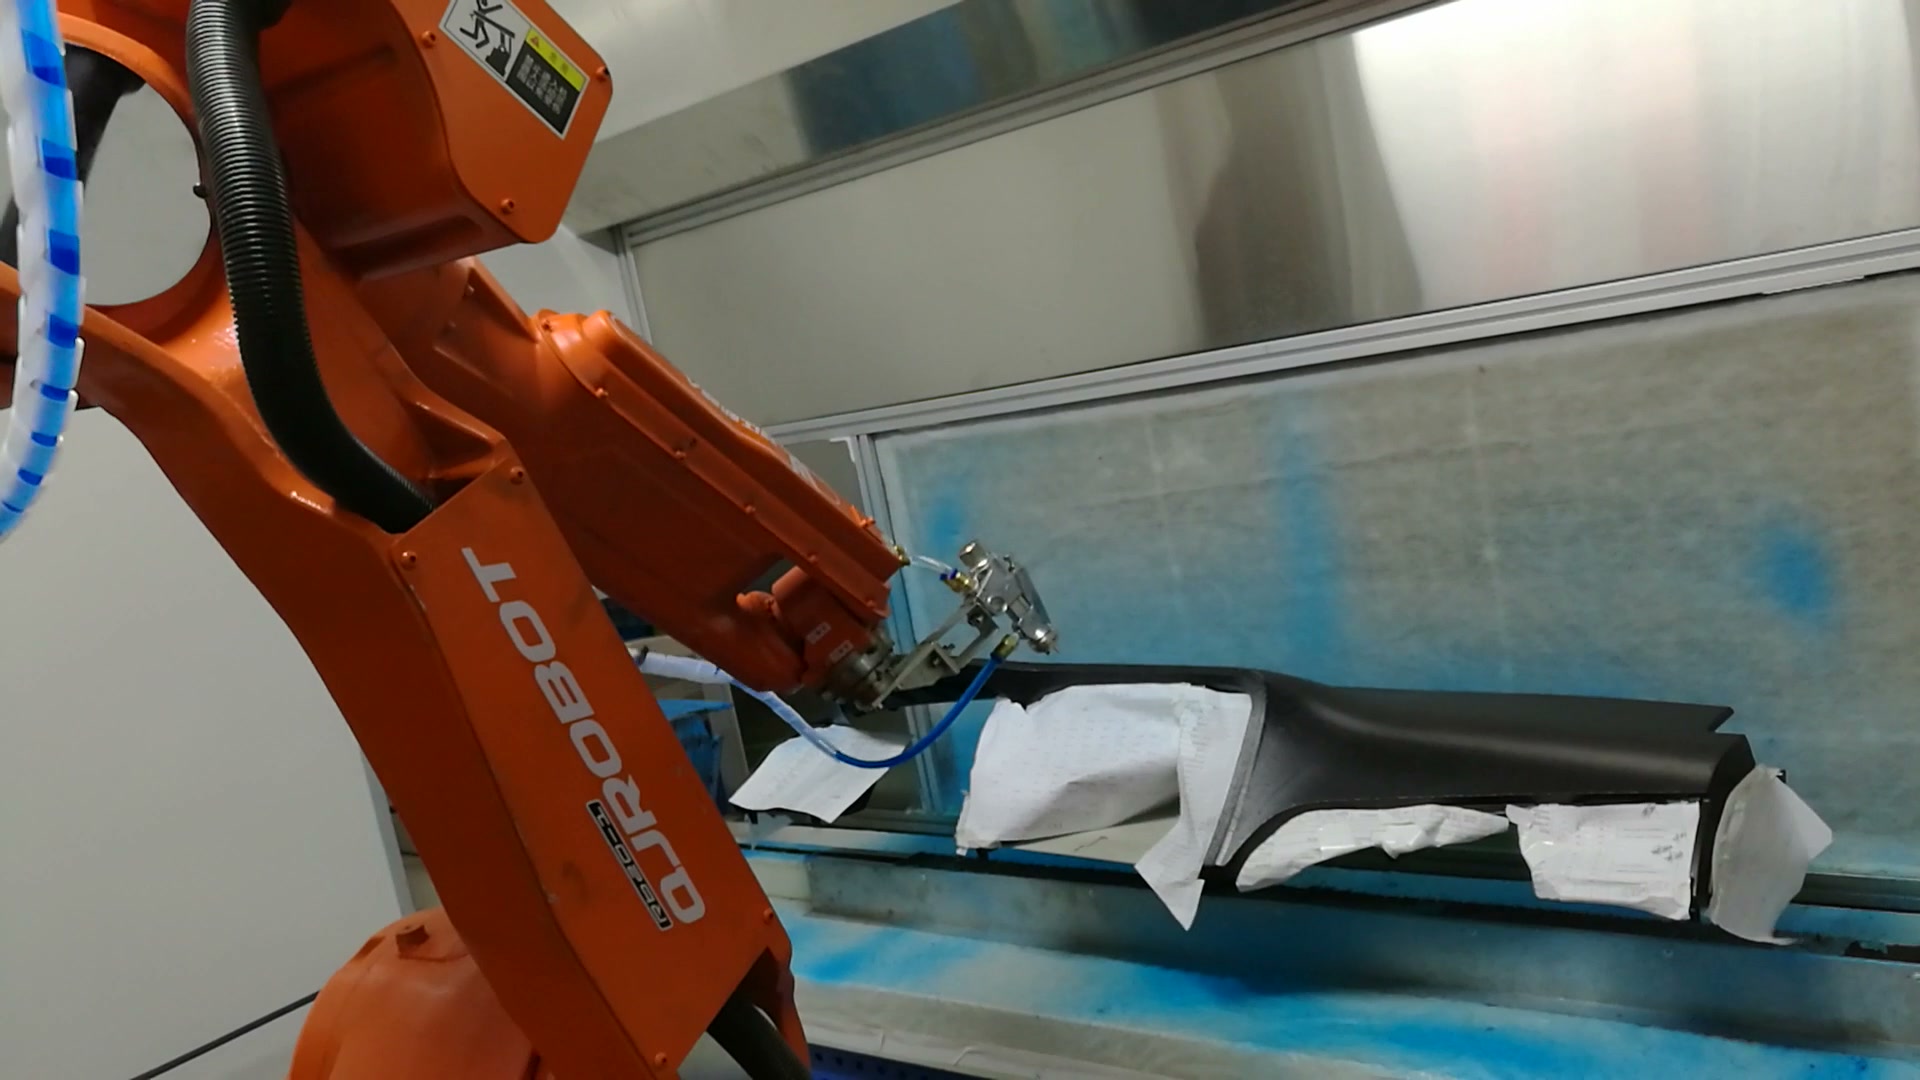
動画の00:13頃、アプリケーターが固定された計器盤の一部に近づいており、ロボット、工具、ホース、ワークピース、およびその周辺の白いカバーが一緒に映っています。
アクセスによる計器盤へのロボット接着剤噴霧の計画
経路分割は、実際の部品と工具の形状から始める必要があります。各表面領域について、アプローチ方向、作業方向、クリアランス範囲、および出口動作を検討する必要があります。図面上では連続しているように見える領域でも、フランジ、急激な曲率変化、治具要素、またはホースの姿勢によってアクセスが制限される場合は、2つのロボット経路が必要になることがあります。
記録されたロボットは、繰り返し接近し、ある区間をたどり、後退します。新しいプロジェクトでは、正確な分割はオフラインでの到達範囲調査と、代表的な部品での試行によって決定する必要があります。目標は、アプリケーターを指定された経路に対して適切な作業関係に保ちつつ、不自然な手首の姿勢を避け、移行動作がワークピースや治具を横切らないようにすることです。
離陸と再配置をプロセスの一部として扱う
表面セクション間の移動は、単なる空移動ではありません。これらの移動によって、ツールがワークピースから確実に離れるか、ホース束が追従するスペースがあるか、そして次のアプローチが予測可能な姿勢から開始されるかが決まります。効果的な動作計画では、アプリケーターがセクションを離れる位置、後退する距離、姿勢を変えるジョイント、そして次の制御されたアプローチの開始位置が定義されます。
現場作業シーケンスでは、作業セクション間でツールが目視で持ち上げられているのが確認できます。この観察結果は、遷移を明示的な状態としてレビューすることの妥当性を裏付けています。ただし、材料の流れがどの時点でオンかオフかは明らかにならないため、制御設計では、選択されたアプリケーション機器とプロセス仕様に基づいて、その関係を定義し検証する必要があります。
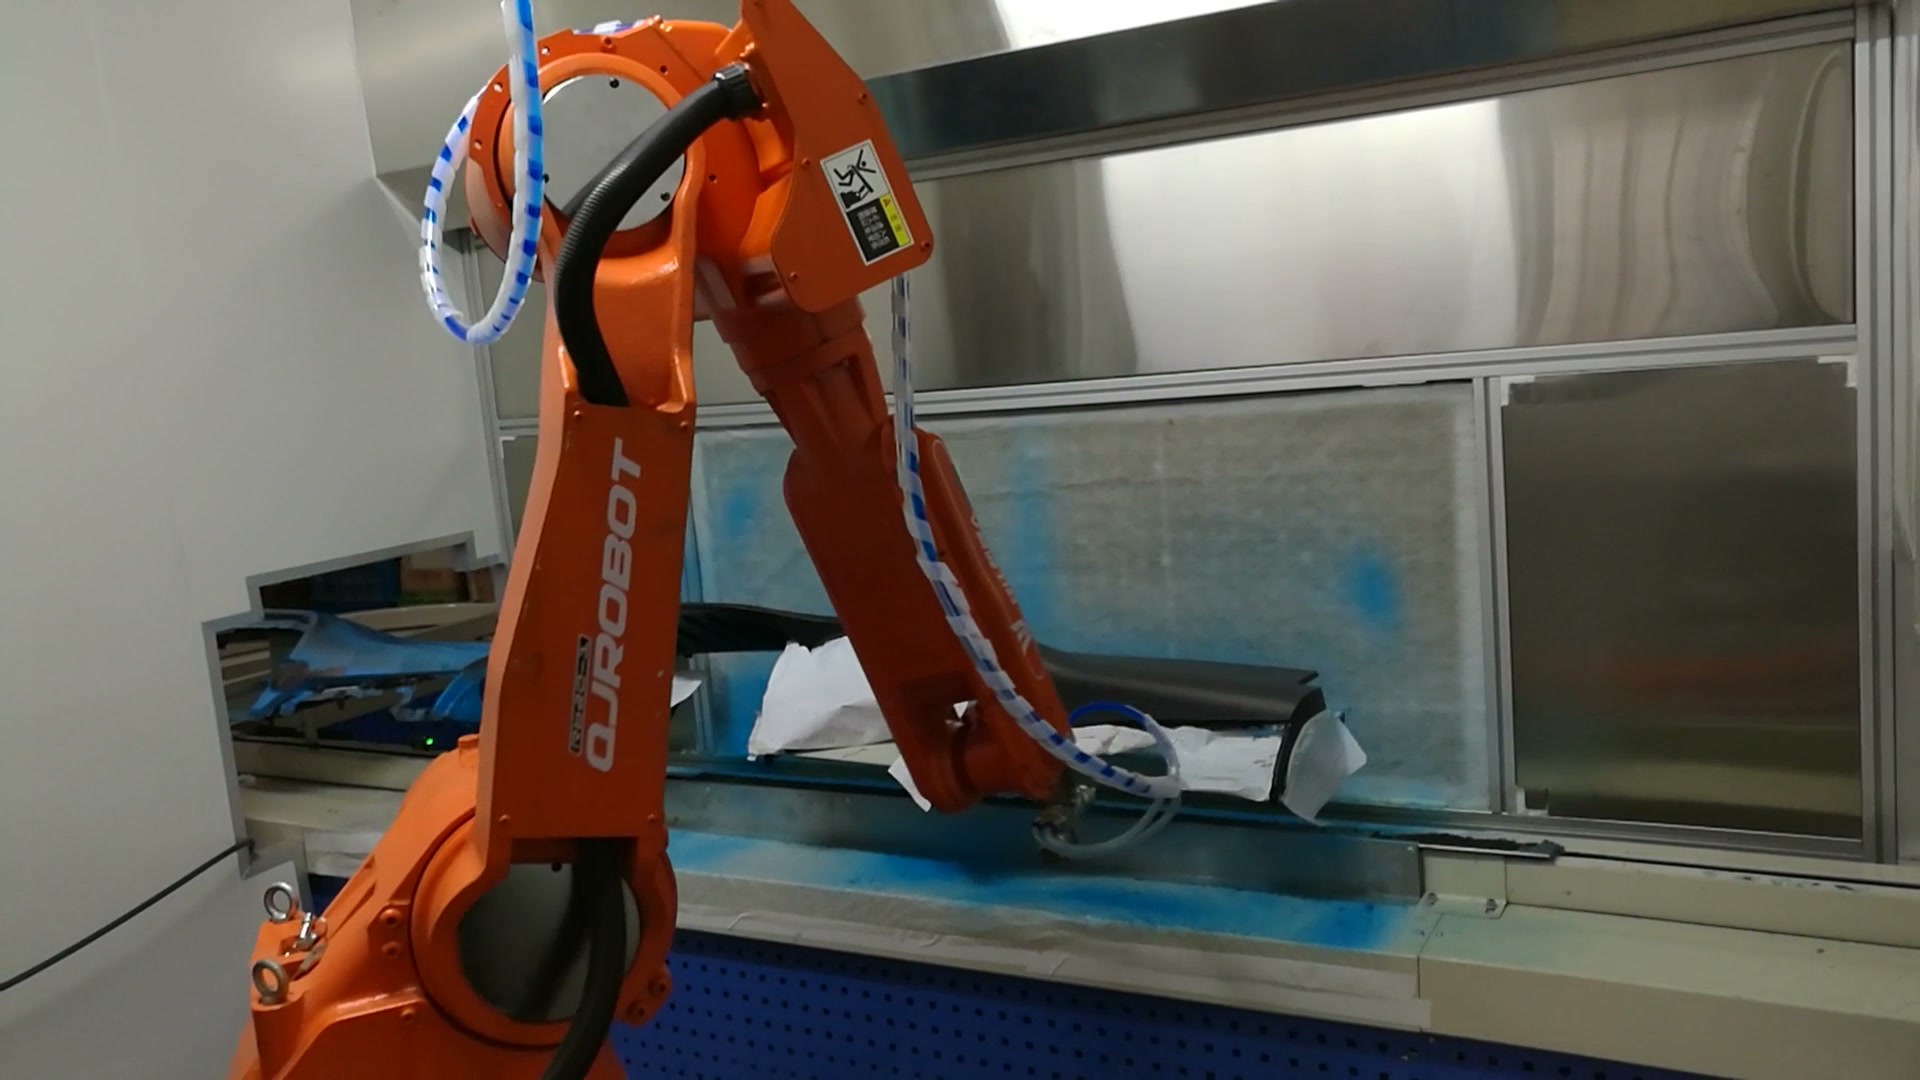
動画の約00:37の時点で、アプリケーターが引き抜かれて再配置される段階を経て、アプリケーターは長い計器盤の別の部分の近くにあります。
照明器具、カバー付きエリア、および設備は同じクリアランスモデルで管理してください。
ワークピースは固定された位置に保持され、部分的に白く覆われた領域が見える。これらの領域の材質や用途は、図からは特定できない。ただし、プロジェクト計画においては、工具の可動範囲に入り込む可能性のあるすべての治具要素、カバー、一時的な保護材、および公差スタックを、リーチおよび衝突解析において考慮する必要がある。
同じ理由で、サービス経路も重要になります。アプリケーターは、ロボットと共に動く目に見える線で接続されています。モデルには、曲げ制限、たるみ、引っ掛かり箇所、そして最も負荷のかかる手首の姿勢を含める必要があります。金属製の工具本体にとっては問題のない経路でも、サービスパッケージ全体を考慮すると不適切になる可能性があります。
モーションを最適化する前にインターフェースの状態を定義する
堅牢なシーケンスでは、部品のロードと位置決め、治具準備完了、ロボットクリア、アプリケーター準備完了、パスアクティブ、セクション完了、ロボット撤退といった状態を区別する必要があります。具体的な信号はセル機器によって異なります。状態を分離することで、中断の診断が容易になり、復旧計画の開始点が明確になります。
回復プロセスは、それ自体で検証に値する。接近時、水面追従時、撤退時の停止について検討する。それぞれのケースについて、安全な状態、現在の区間を再開できるかどうか、および許容される撤退経路を定義する。移行時間を短縮しようとする前に、これらの作業について合意しておく必要がある。
実際のアプリケーションの制約に基づいてセルを計画する
青色の囲いと固定ステーションによって目に見える作業範囲が示されていますが、映像からは囲いの換気やろ過設計は確認できません。プロジェクトレビューでは、接着剤供給業者の安全データ、塗布装置の説明書、該当する地域の要件、およびプロセスリスク評価を用いて、換気、暴露制御、ガード、防火対策、メンテナンスアクセス、および廃棄物処理方法を決定する必要があります。
ロボットの安全対策は、セル全体と動作モードにも依存します。評価では、積載、セットアップ、クリーニング、ノズルメンテナンス、故障復旧、治具へのアクセス、および自動動作を網羅する必要があります。最終設計は、設置場所と選択された機器に関する適用要件に準拠しなければなりません。
有益な実現可能性調査のための入力項目
| 入力 | なぜそれが概念を変えるのか |
|---|---|
| 代表的な部品のCADデータと公差 | 到達可能な表面、エッジ条件、およびクリアランスの極値を定義します。 |
| 必要な散布区域と立ち入り禁止区域 | 経路の開始、継続、終了地点を定める。 |
| 接着剤および塗布装置に関するデータ | 検証対象となるプロセスウィンドウとサポート機器を定義します。 |
| 固定具および局所的な被覆デザイン | 実際の障害物と再現性条件を追加する |
| アプリケーター、ホース、およびドレスパッケージ | ツール形状、手首への負荷、およびサービス経路の制限を設定します。 |
| セルレイアウトとアクセスモード | ロボットの配置、警備、メンテナンス、復旧を形作る |
| 受入方法 | 試験を測定可能なプロジェクト基準に結び付ける |
有用な概念出力には、セグメント化された経路マップ、到達範囲と姿勢の調査、ツールとサービス範囲モデル、インターフェース状態シーケンス、保護概念、復旧マトリックス、および試験計画が含まれます。性能に関するコミットメントは、合意された材料と検査方法を用いた代表部品の試験に基づいて行われるべきです。
詳細設計の前に検討すべき実用的な問題
なぜ1つの計器盤を複数のロボット経路に分割するのか?
部位によって、アプローチの方向や手首の姿勢が異なる場合があります。また、明確な区分を設けることで、対象物を横切ることなく、持ち上げたり位置を変えたりできる制御された場所が確保されます。
リーチ調査には何を含めるべきか?
部品の公差範囲全体、治具、カバー、アプリケーター本体、サービスバンドル、ロボット手首の姿勢、接近および離脱動作、筐体、およびメンテナンスアクセスを含めてください。
立ち入り禁止区域はどのように扱うべきか?
部品および工程仕様に基づいてそれらを定義し、パスモデルで表現し、試行中に確認します。この場合、目に見える白い被覆は、特定のマスキング方法の証明として扱うべきではありません。
受入計画では何を測定すべきでしょうか?
接着剤、部品、および下流工程のニーズに合わせて合意された基準を使用してください。計画には経路配置やプロセス結果のチェックが含まれる場合がありますが、正確な測定値と制限値は、このビデオではなくプロジェクト仕様書から取得する必要があります。
コンセプトレビューのために、部品および治具のデータ、適用領域、選択された材料および機器の情報、レイアウト、アクセス要件、および提案された受入方法を提供してください。 EVST申請審査を依頼する または電子メール sales@evsrobot.com.
プロジェクトの承認は、合意されたプロジェクトデータ、試験方法、および記録に基づいて行われます。