
Define the source state, destination readiness, combined transfer envelope, and recovery rules before finalizing a robot-tending path. 申請内容の審査を依頼する または、部品、キャリア、機器インターフェース、レイアウト情報を添えて sales@evsrobot.com までメールでお問い合わせください。
映像には、ステータ巻線作業ステーションの横を移動する白と緑の協働ロボットが映っている。リング状のステータ巻線、あるいはその工具の位置が、隣接するコンベアまたは位置決めエリア、および密閉された装置とともに確認できる。ここで重要な工学的課題は、カメラが捉えきれない搬送シーケンスを仮定することなく、各ハンドオフ時の状態をどのように定義するかである。
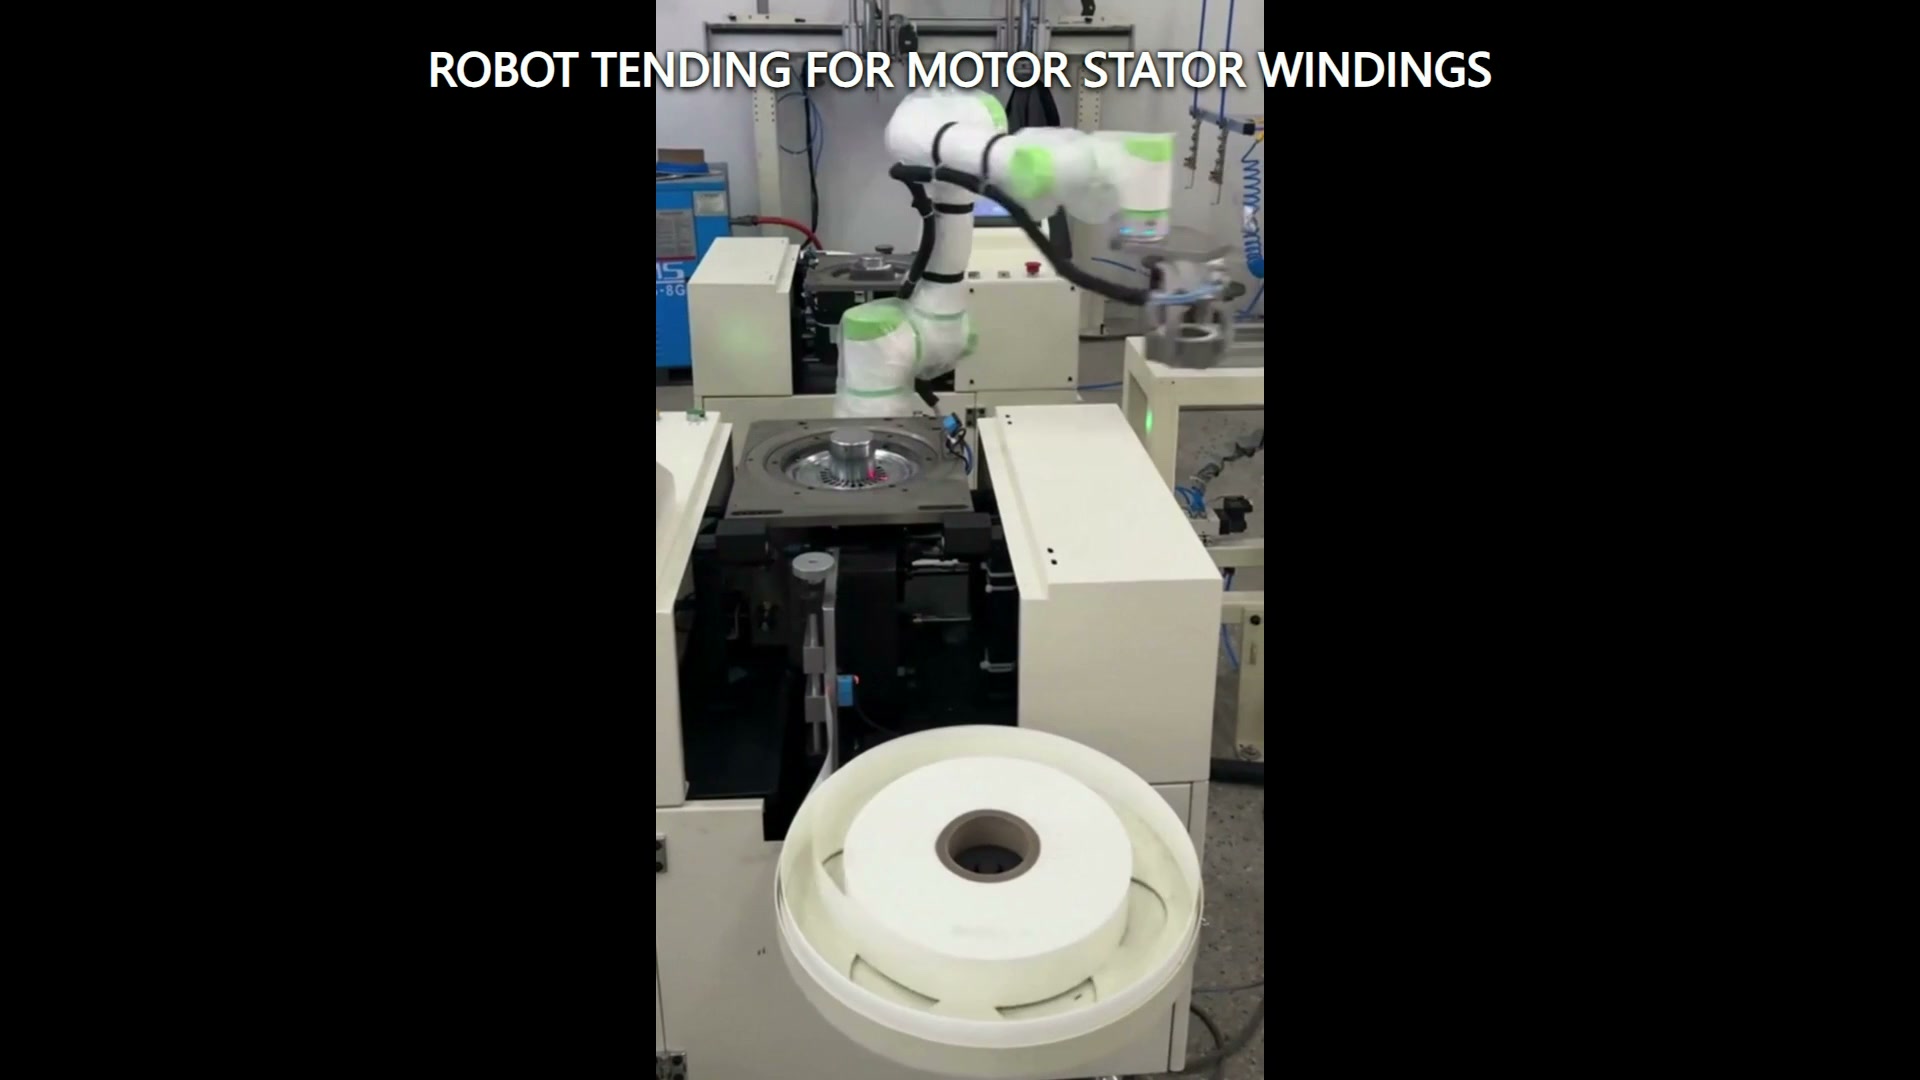
ハンドオフの両側の境界を定義する
ロボットによる搬送は、2つのシステムを連携させるものです。一方のシステムは部品または搬送物を搬送し、もう一方のシステムはそれを受け入れる準備を整える必要があります。実現可能性調査では、両方の状態を記述する必要があります。搬送側については、位置決め機能、許容される姿勢の変動、占有信号、および部品の上部と周囲のクリアランスを記録します。搬送側については、必要な向き、着座条件、使用可能な開口部、および搬送先が荷物を受け入れられることの確認を定義します。
この境界記述は、リング状の部品をある地点から別の地点へ移動させるという一般的な要求よりもはるかに有用です。これは、ロボットが動作を開始する前に何に頼ることができるのか、そして動作を開始する前に何が満たされていなければならないのかをプロジェクトチームに示します。
部品形状とキャリア形状を分離する
リング状の巻線は、パレット、ネスト、マンドレル、セパレータ、またはプロセス治具によって支持される。ロボットツールと経路は、部品、その支持部、隣接位置、および装置の開口部を合わせた外形寸法に対して検証する必要がある。
接触が許可される領域と、接触してはならない領域をマークします。次に、上流側の機器が「存在」と認識する可能性のある、変位または傾斜した状態を含め、想定される最小および最大の範囲をモデル化します。搬送装置がライン内を循環する場合は、搬送装置の摩耗、異物、および着座状態のばらつきを部品のばらつきとは別に記録します。
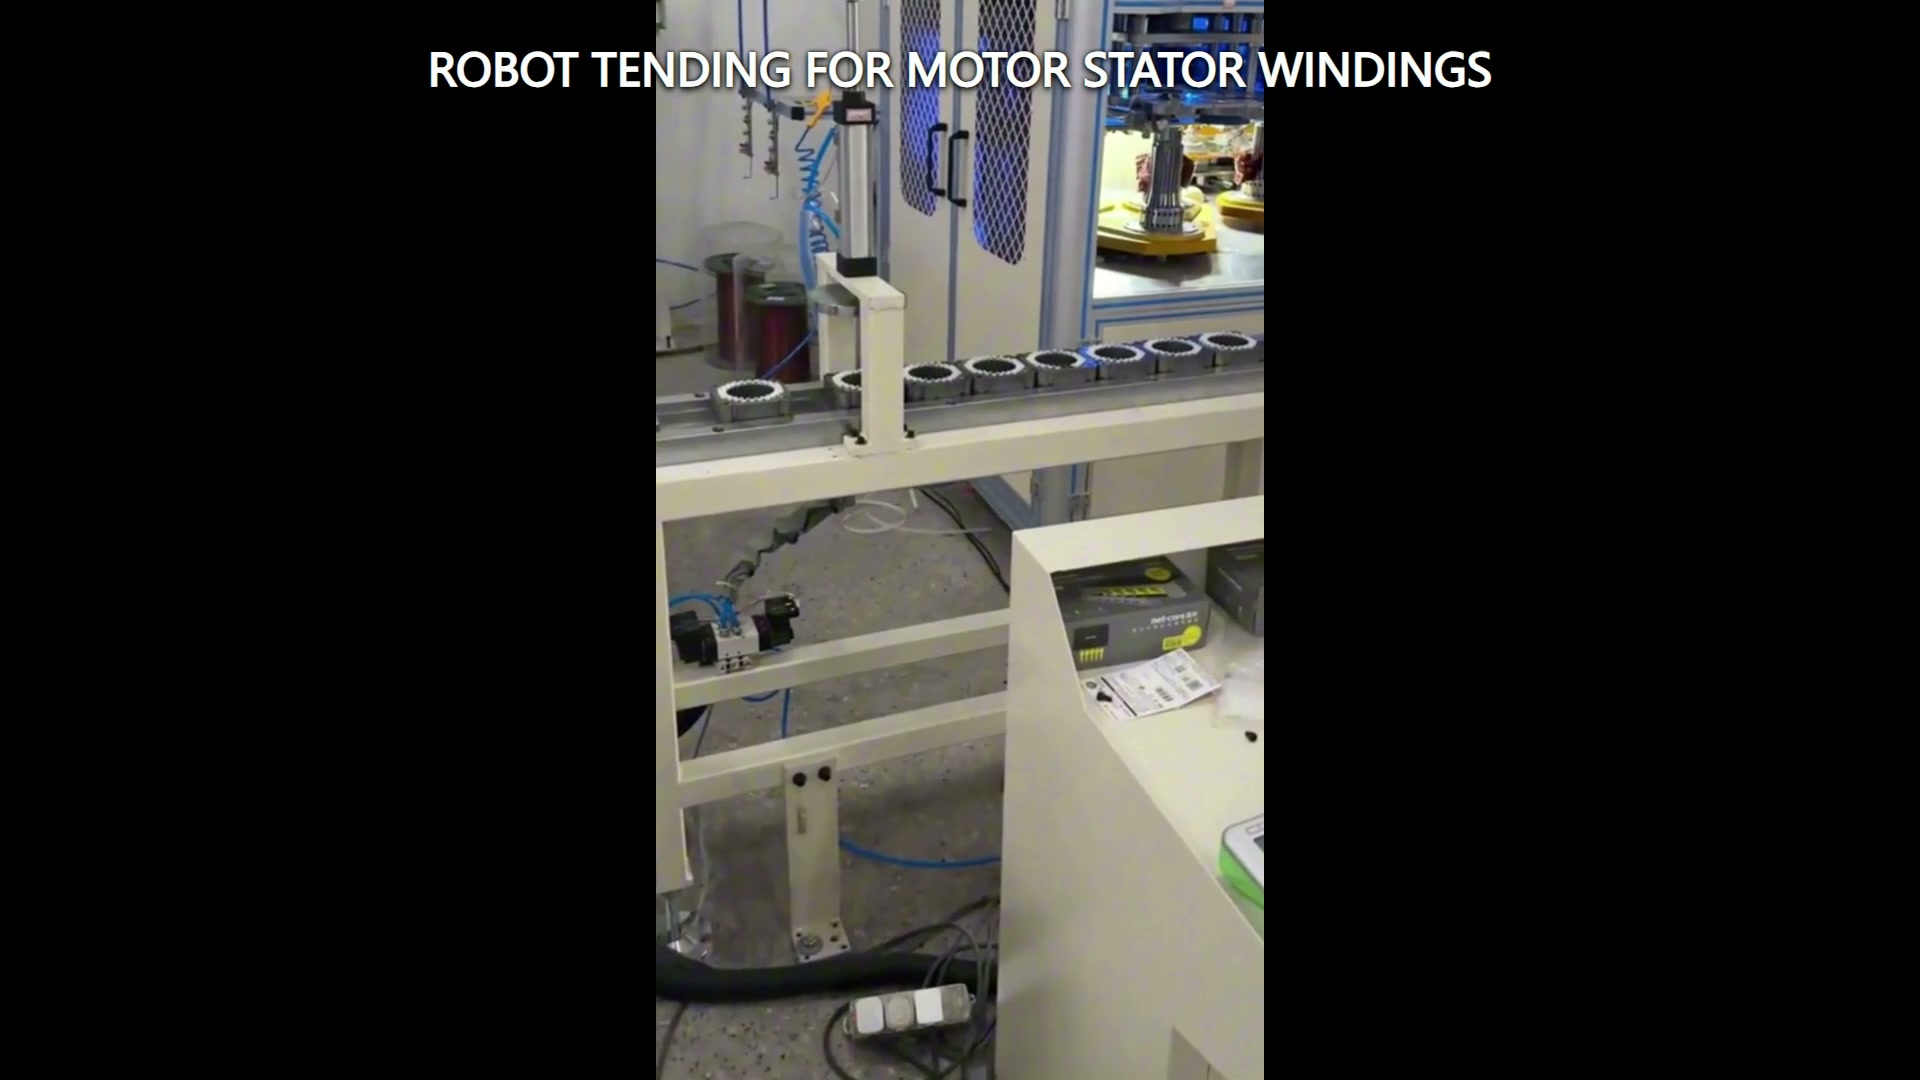
交換状態を明示する
ハンドオフは、タイミングだけに頼るのではなく、明確な交換状態を持つべきです。実用的な状態表には、ソース占有、宛先利用可能、ロボットクリア、リスク評価で必要とされる機器動作停止、ツール状態確認、配置後の部品装着などが含まれます。具体的な信号と安全機能は統合アプリケーションによって異なり、プロジェクトに合わせて設計および検証する必要があります。
復旧手順も表に記載します。部品が欠落している、傾いている、解放されていない、または正しく装着されていない場合は、チームで合意した対応策が必要です。検査のために停止する、既知の位置に戻る、管理された条件下で再試行する、または別の場所にアイテムを移動させる、といった対応策です。選択した対応策をインターフェース表に記録し、代表的な試行中に検証します。
完全な乗り換えルートを確認してください
経路調査では、2つ以上の指導点を含める必要があります。ロボットアーム、手首、先端工具、部品、ケーブル、搬送装置、コンベアの端部、機器のドアまたは筐体、および近隣の構造物を、1つの可動範囲として確認してください。接近、係合、持ち上げまたは引き抜き、移送、配置、解放、および後退の各段階を確認してください。
ネイティブの垂直映像は、ワークステーション間の位置関係を明確にする一方で、水平方向の情報を限定的にしか残しません。そのため、レイアウト検討には、カメラ映像からの推定値ではなく、実測された形状または検証済みのモデルが必要です。特に、機器の開口部と、設置後に工具を取り外すために必要なスペースに注意を払う必要があります。
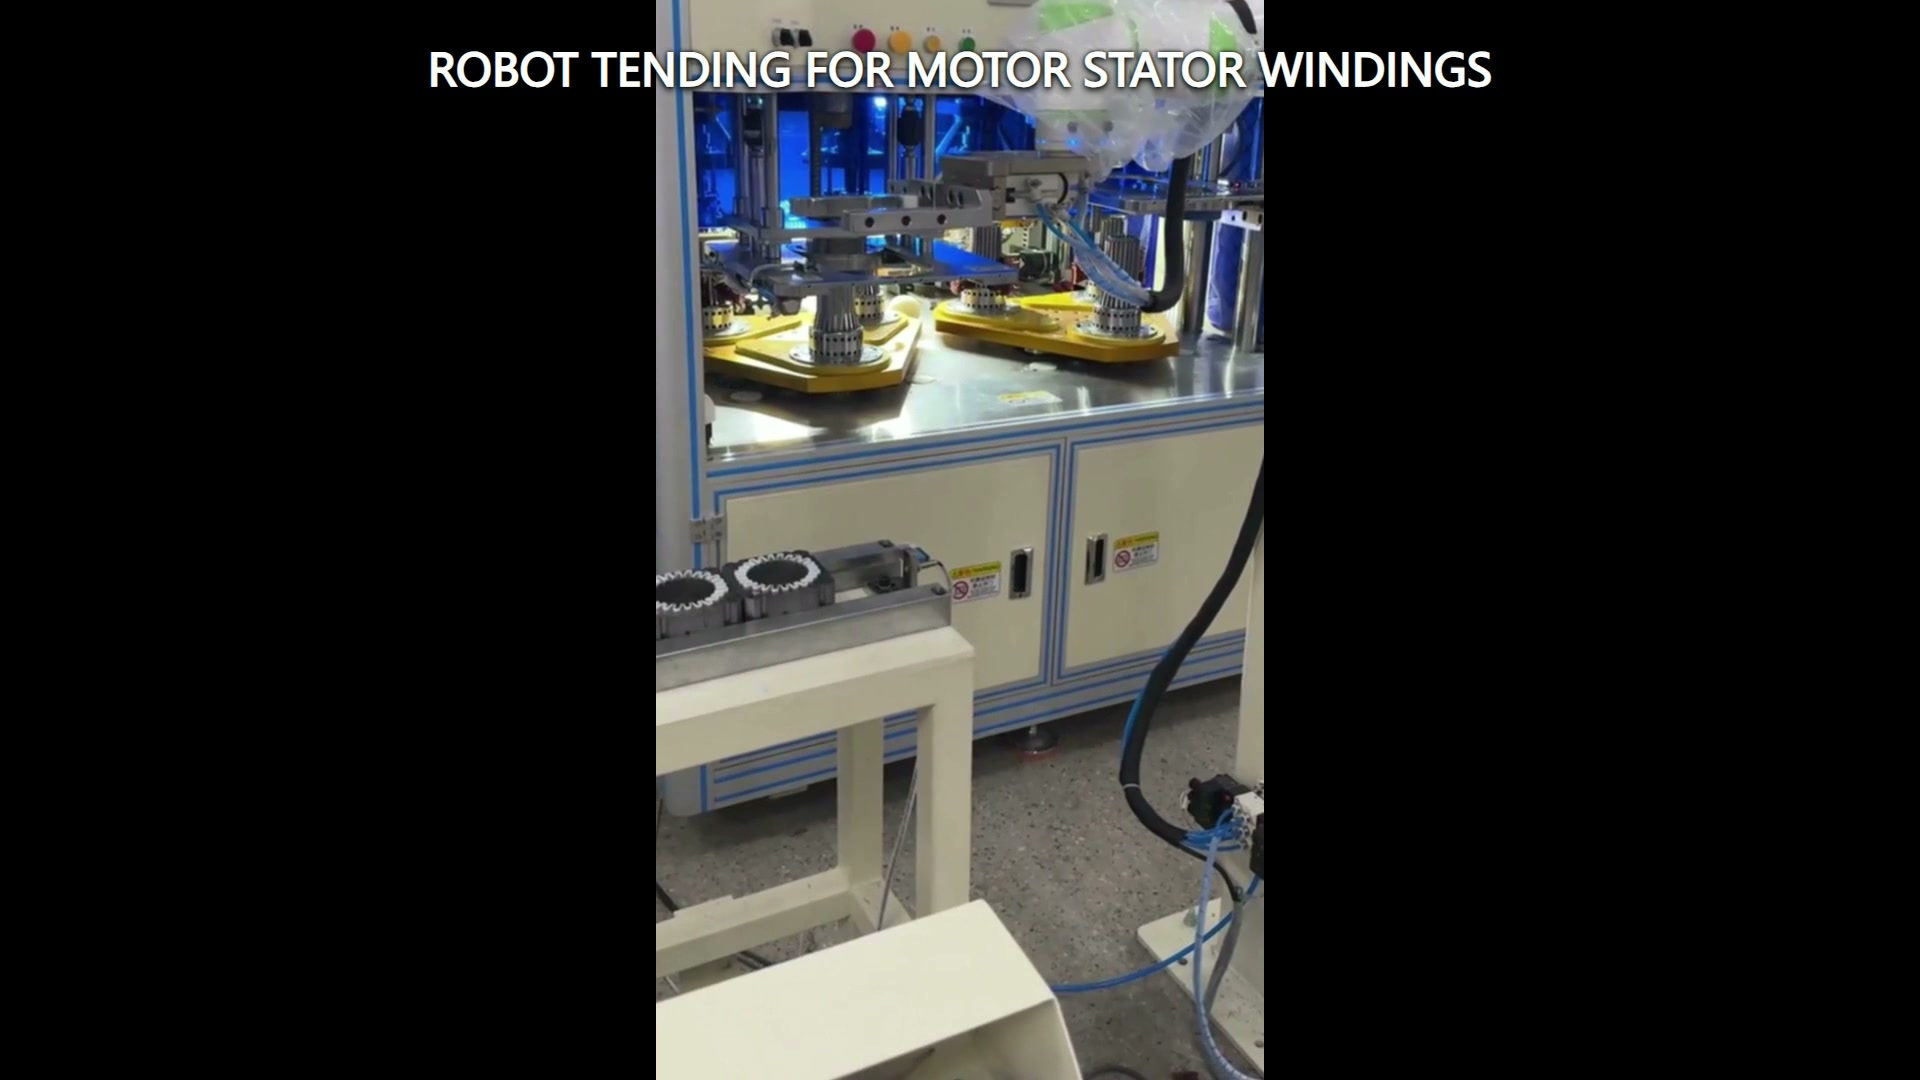
境界条件に基づいて試験を構築する
代表的な試行では、ツールやパスを制限する可能性が最も高い部品および配置状態を網羅する必要があります。承認された最大および最小のエンベロープ、最も好ましくない許容姿勢、最も近い隣接位置、および最も大きなオフセットが予想されるキャリア状態を含めてください。各試行について、入力状態、ツール確認、配置状態、および回復結果を記録してください。
If the application involves a delicate winding or protected surface, acceptance criteria should identify the contact restrictions and inspection method before tooling is finalized. Set these criteria from the actual product and process requirements before representative trials begin.
集中的な実現可能性レビューのためのインプット
部品および搬送装置の図面、質量および重心範囲、許容接触マップ、供給元および供給先の基準点、機器の開閉状態およびアクセス状態、レイアウト寸法、必要な確認事項、復旧規則、および代表サンプルを送付してください。ロボットセルによって制御される機械またはコンベアの状態と、別のコントローラによって提供される状態を特定してください。
ロボット、機器インターフェース、搬送装置、アクセス条件、試運転、操作、保守を、統合された一つのアプリケーションとして評価する。
EVSにお問い合わせください 引き渡し状況、搬送経路、ツール制約、および試作計画を確認するため、sales@evsrobot.comまでメールでお問い合わせください。
映像には、目に見える協働ロボット、リング状のステータ巻線または工具の位置、隣接するコンベアまたは位置決めエリア、および密閉された機器が映っています。正確な搬送シーケンス、把持原理、制御、安全機能、性能、検査結果、および下流工程については、プロジェクトの証拠が必要です。