
Pile logicielle de soudage robotisé : programmation hors ligne, simulation et jumeau numérique (2026)
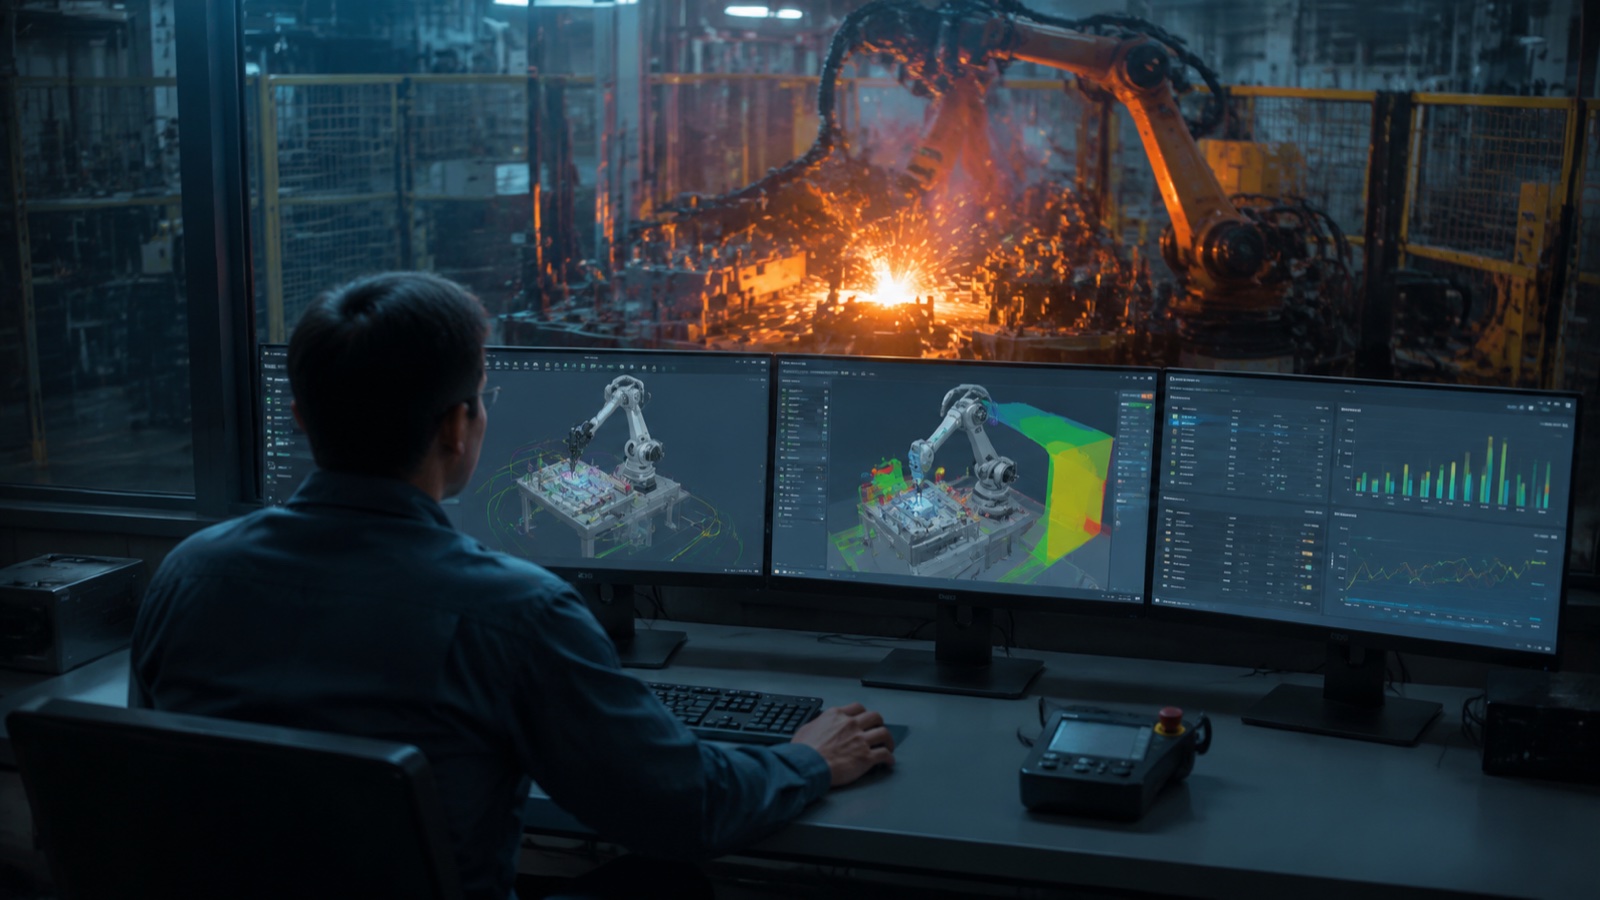
La pile logicielle de soudage robotisé de 2026 comporte quatre couches : (1) la programmation hors ligne (OLP) pour la planification de trajectoire, couvrant des outils allant de RobotStudio et RoboGuide à Octopuz et DELMIA ; (2) la simulation et la validation du temps de cycle avant qu'un programme n'atteigne la chaîne de production ; (3) les plateformes de jumeaux numériques (Siemens Tecnomatix, Rockwell Emulate3D, NVIDIA Omniverse) qui maintiennent une parité en temps réel avec la cellule physique ; et (4) les systèmes d'IA sans apprentissage qui génèrent automatiquement des trajectoires de soudage à partir de données CAO ou de numérisation 3D, réduisant ainsi le temps de configuration de plusieurs jours à quelques minutes.
1. Programmation hors ligne (OLP) : outils natifs et indépendants du fournisseur
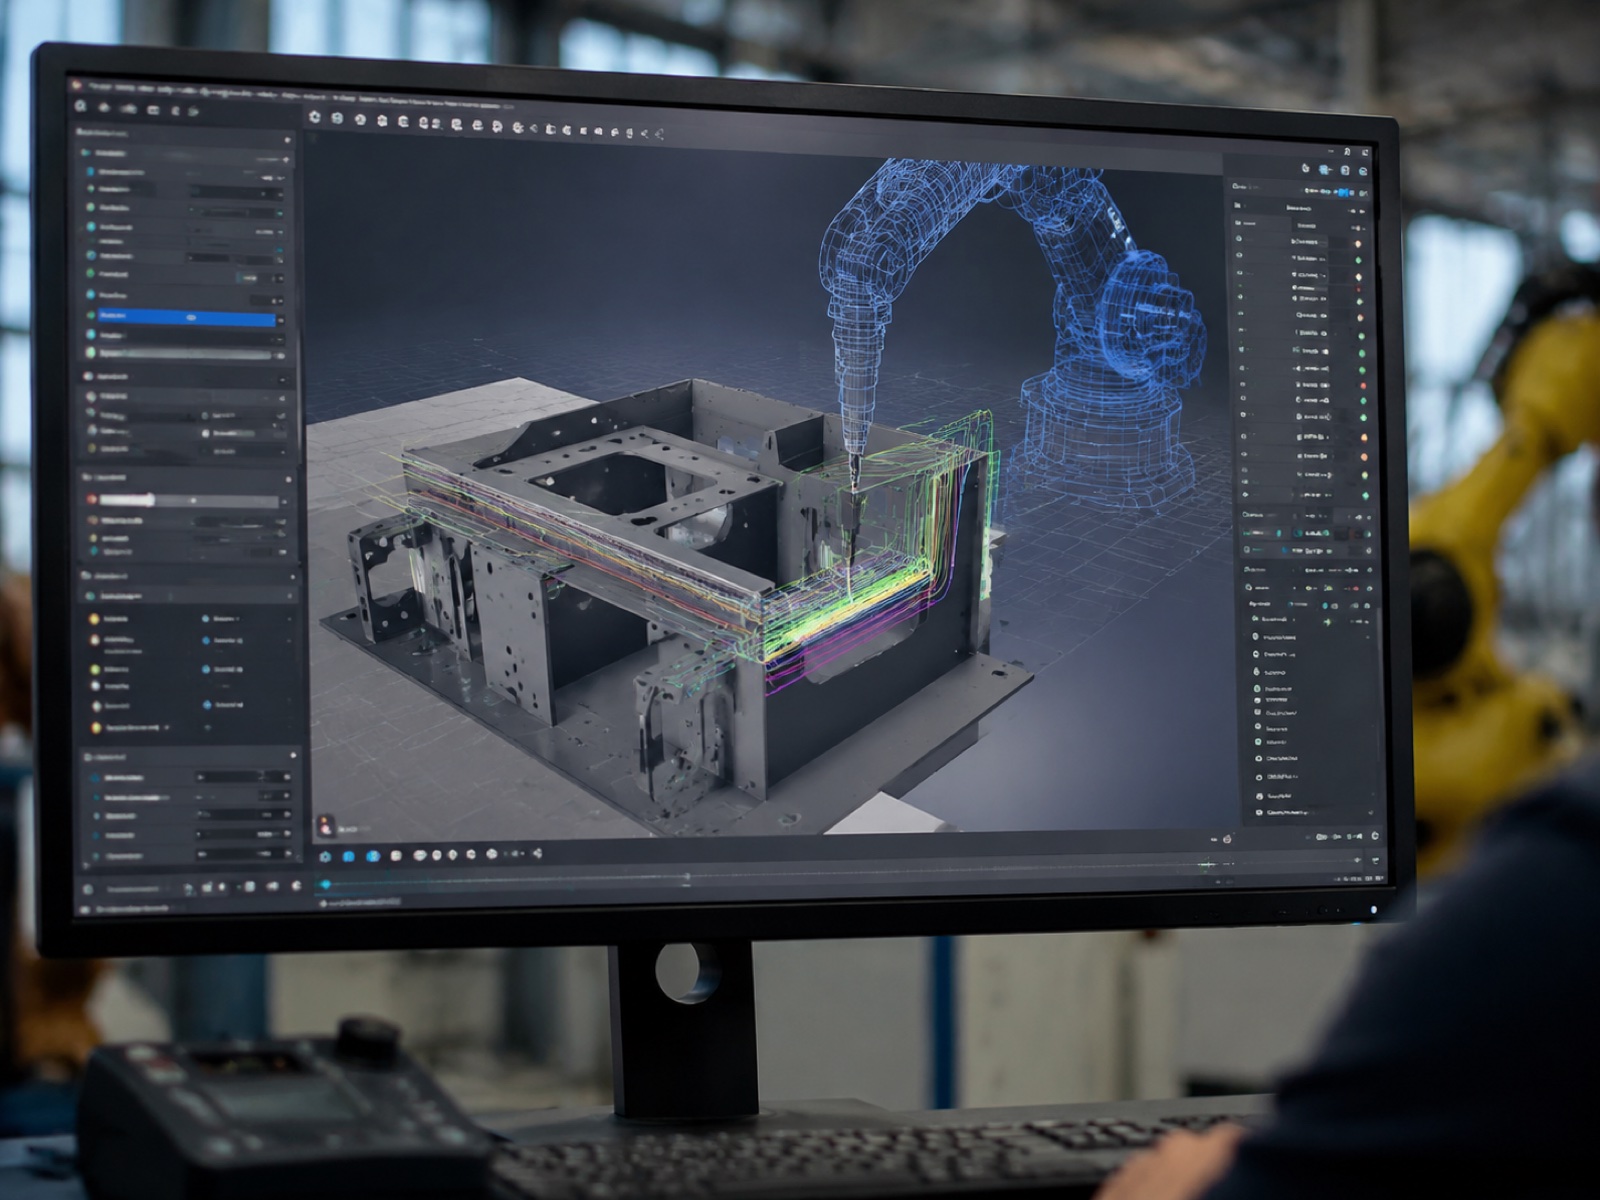
La programmation hors ligne du soudage robotisé transfère la définition de la trajectoire de l'atelier à un poste de travail d'ingénierie. L'ingénieur importe le modèle CAO de la pièce, positionne le robot virtuel, définit l'orientation de la torche, la vitesse de déplacement et les paramètres d'oscillation, effectue des vérifications de collision et d'accessibilité, puis exporte le code de contrôle post-traité pour le chargement. La cellule robotisée physique continue de produire pendant la programmation, ce qui constitue le principal avantage économique de la programmation hors ligne par rapport à la programmation manuelle.
Selon les données d'IFR World Robotics, l'adoption de l'OLP parmi les utilisateurs de robots de soudage à l'arc chez les fournisseurs automobiles de premier rang est passée d'environ 40 % en 2020 à environ 65 % ou plus en 2025, sous l'effet de cycles de vie des produits plus courts et de la variété croissante des géométries de joints soudés sur les boîtiers de batteries et les cadres structurels des véhicules électriques.
Plateformes OLP natives du fournisseur
Chaque grand fabricant de robots livre son propre environnement de simulation et d'apprentissage en ligne, étroitement intégré au contrôleur et au noyau de mouvement propriétaires de la marque :
- RobotStudio ABBRobotStudio est la plateforme OLP native la plus utilisée au monde. Elle intègre la génération de code RAPID, la prise en charge des mouvements coordonnés et une bibliothèque de sources d'alimentation de soudage compatible avec les interfaces Fronius, Lincoln et Miller. Le contrôleur virtuel de RobotStudio utilise le même firmware que le contrôleur physique IRC5/OmniCore, ce qui permet de réduire l'écart entre la simulation et la réalité pour la prédiction des temps de cycle.
- Guide FANUC RoboGuideLa suite de simulation FANUC prend en charge l'intégralité du langage TP (teach pendant) et inclut WeldPRO, un module dédié au soudage pour l'optimisation de l'orientation de la torche et la planification de trajectoires multicouches. RoboGuide est fréquemment cité dans les processus de validation des équipementiers automobiles (OEM) en carrosserie.
- Yaskawa MotoSim EG-VRCLe contrôleur de robot virtuel de MotoSim reproduit le noyau de mouvement Yaskawa DX200/YRC1000, permettant des prédictions de temps de cycle qui correspondent aux résultats sur le terrain à ±5 % près.
- KUKA Sim, intégré à l'outil de configuration d'E/S KUKA.WorkVisual, permettant une simulation complète de l'agencement de la cellule, du mouvement du robot jusqu'à la logique de sécurité de l'automate programmable.
- Robots universels URSim, un simulateur logiciel pour la famille de cobots UR, pertinent pour les applications de soudage à faible épaisseur et les configurations de soudage collaboratif où un bras UR actionne une torche MIG à des cycles de service inférieurs.
La principale contrainte des solutions OLP propriétaires est la dépendance vis-à-vis du fournisseur : chaque plateforme génère du code uniquement pour sa propre marque. Les cellules à parc mixte (robot ABB, axe de positionnement FANUC) nécessitent des post-processeurs supplémentaires ou une couche d'abstraction neutre vis-à-vis du fournisseur.
Plateformes OLP neutres vis-à-vis des fournisseurs
Les outils indépendants des fournisseurs génèrent du code post-traité pour plusieurs marques de robots à partir d'un environnement CAO unique. Pour le soudage, les plateformes les plus couramment spécifiées sont :
- PieuvreConçu spécifiquement pour le soudage à l'arc et par points, ce logiciel intègre une bibliothèque de paramètres de soudage et une logique d'optimisation de trajectoire qui tient compte des contraintes d'angle d'accès à la torche. Compatible avec plus de 40 marques de robots, il est largement utilisé dans la fabrication lourde et les ateliers de production de récipients sous pression.
- Composants visuels, performant en simulation d'agencement et en planification de cellules multi-robots ; fonctionnalités spécifiques au soudage grâce à des modules complémentaires. Souvent choisi lorsque la priorité est donnée au débit global de la ligne plutôt qu'à la gestion détaillée des paramètres de la torche.
- FastSuite Edition 2 (Cenit), conçu pour les cellules multi-robots complexes et les applications à forte intensité de processus ; s'intègre à Siemens Tecnomatix Process Simulate pour la connectivité du jumeau numérique.
- RoboDKIl s'agit d'une solution OLP plus abordable et accessible, compatible avec plus de 500 modèles de robots. Moins complète en termes de fonctionnalités spécifiques au soudage (séquençage multipasse, exportation des paramètres WPS), elle est néanmoins largement utilisée dans les ateliers et les établissements d'enseignement en raison de son faible coût d'entrée.
- DELMIA Robotique (Dassault Systèmes)Ce composant de la plateforme 3DEXPERIENCE permet la programmation des robots au sein du même environnement que la conception produit et la planification de la fabrication. C'est la solution idéale lorsque l'intégration PLM et la traçabilité MBOM sont indispensables, comme dans les ateliers de carrosserie des constructeurs automobiles.
- Process Simulate (Siemens Tecnomatix), la solution de référence pour les programmes de carrosserie en blanc (BIW) des constructeurs automobiles, où un seul outil gère à la fois la programmation hors ligne et la simulation de production. Elle prend en charge les séquences multi-robots coordonnées et dispose d'une passerelle native vers le jumeau numérique de la plateforme de simulation d'usine Tecnomatix.
Solution native du fournisseur vs solution neutre : comparaison
| Dimension | Fournisseur natif (RobotStudio, RoboGuide, MotoSim, KUKA Sim) | Indépendant des fournisseurs (Octopuz, DELMIA, Visual Components, RoboDK) |
|---|---|---|
| couverture de la marque Robot | Marque unique (OEM propre) | Multimarque (40 à plus de 500 modèles selon l'outil) |
| fidélité du contrôleur | Manette virtuelle exacte — précision simulation/réel maximale | Modèle de post-traitement — la précision dépend de la qualité du post-traitement |
| caractéristiques spécifiques au soudage | En profondeur (WPS natif, bibliothèques de processus, interface d'alimentation) | Variable ; Octopuz et Process Simulate sont les plus performants ; RoboDK est limité. |
| Intégration PLM/MES | Limité à l'écosystème OEM | Solide maîtrise de DELMIA / Process Simulate ; REST/OPC-UA dans d'autres domaines. |
| Prix du siège (indicatif) | 5 000 à 15 000 USD/an (souvent inclus dans l’achat du robot) | 8 000 à 30 000 USD/an selon la profondeur du module |
| Meilleur rapport qualité/prix | Parc de robots monomarque, volume OLP élevé, ateliers de carrosserie OEM | Flottes de marques mixtes, ateliers de sous-traitance, installations nécessitant une traçabilité PLM |
Selon une étude de marché d'Interact Analysis sur l'automatisation du soudage, le marché mondial des logiciels de soudage robotisé (OLP, simulation et jumeau numérique confondus) était évalué à environ 1.4 milliard de dollars en 2024 et devrait atteindre 2.6 milliards de dollars d'ici 2029. La génération de trajectoires assistée par l'IA est identifiée comme le sous-segment à la croissance la plus rapide. Les outils OLP indépendants des fournisseurs gagnent des parts de marché dans la fabrication générale non automobile, à mesure que les parcs de robots de marques différentes se généralisent.
2. Simulation et validation du temps de cycle
La simulation couvre la couche analytique exécutée avant que le code n'atteigne le contrôleur de production. Les outils de simulation OLP modernes prennent en compte quatre modes de défaillance spécifiques que l'apprentissage direct ne peut détecter qu'une fois le robot dans la cellule :
Détection de collision
Le contrôle des collisions vérifie la présence de la torche, du système de câblage et des liaisons du robot par rapport à la pièce, au dispositif de fixation, au positionneur et à la structure de la cellule, et ce, à chaque point du parcours programmé. En pratique, c'est à ce stade que la plupart des nouveaux programmes OLP génèrent des corrections : la torche s'approche de l'arrière d'une soudure en V profond et le coude du robot entre en collision avec le bâti du dispositif de fixation à un point de passage qui semblait pourtant dégagé sur le dessin 2D. La simulation détecte ce problème en quelques minutes ; le découvrir lors d'un essai de production peut endommager une torche d'une valeur de 2 000 à 5 000 USD et retarder la mise en service de plusieurs jours.
Accessibilité et évitement des singularités
L'agencement d'une cellule robotisée peut sembler géométriquement correct, mais comporter des segments de trajectoire où le robot traverse ou s'approche d'une singularité au niveau du poignet (une configuration où deux axes articulaires s'alignent, provoquant un mouvement mathématiquement indéfini). La plupart des outils OLP mettent en évidence les zones à risque de singularité dans l'aperçu de la trajectoire et permettent à l'ingénieur de modifier l'angle de la torche ou la position de la base du robot pour les contourner avant tout essai physique.
Prédiction du temps de cycle
D'après les observations du secteur, la prédiction du temps de cycle par les plateformes de simulation OLP modernes affiche une précision de ±5 à 8 % par rapport au temps de cycle réel mesuré, lorsque le modèle cinématique du robot et les paramètres de mouvement du contrôleur sont correctement configurés. L'erreur résiduelle provient principalement des réglages des rampes d'accélération/décélération et des segments de découpe à vide près des singularités, où le robot ralentit en dessous de sa vitesse maximale. L'étalonnage des paramètres de mouvement de la simulation à partir d'un seul échantillon de production permet de réduire l'erreur de prédiction à ±3 % ou moins pour les géométries de soudure d'angle standard. Cette précision est cruciale, car une surestimation de 10 % du temps de cycle sur une pièce produite en grande série peut entraîner des pertes de plusieurs semaines de production par an.
Coordination multi-robots
Lorsque deux robots ou plus travaillent simultanément sur une même pièce (cas fréquent dans les cellules de fabrication de carrosseries automobiles et de structures métalliques), la simulation devient indispensable. La coordination de deux robots sur un dispositif de fixation nécessite la gestion des zones d'interférence : le planificateur doit définir des volumes d'exclusion empêchant l'entrée simultanée des bras et séquencer l'approche de la torche afin que les deux robots bénéficient d'un temps d'arc maximal sans attente inutile. Sans simulation, cette planification est impossible à valider sans essais physiques approfondis.
3. Jumeau numérique : Parité en temps réel avec l'atelier de production
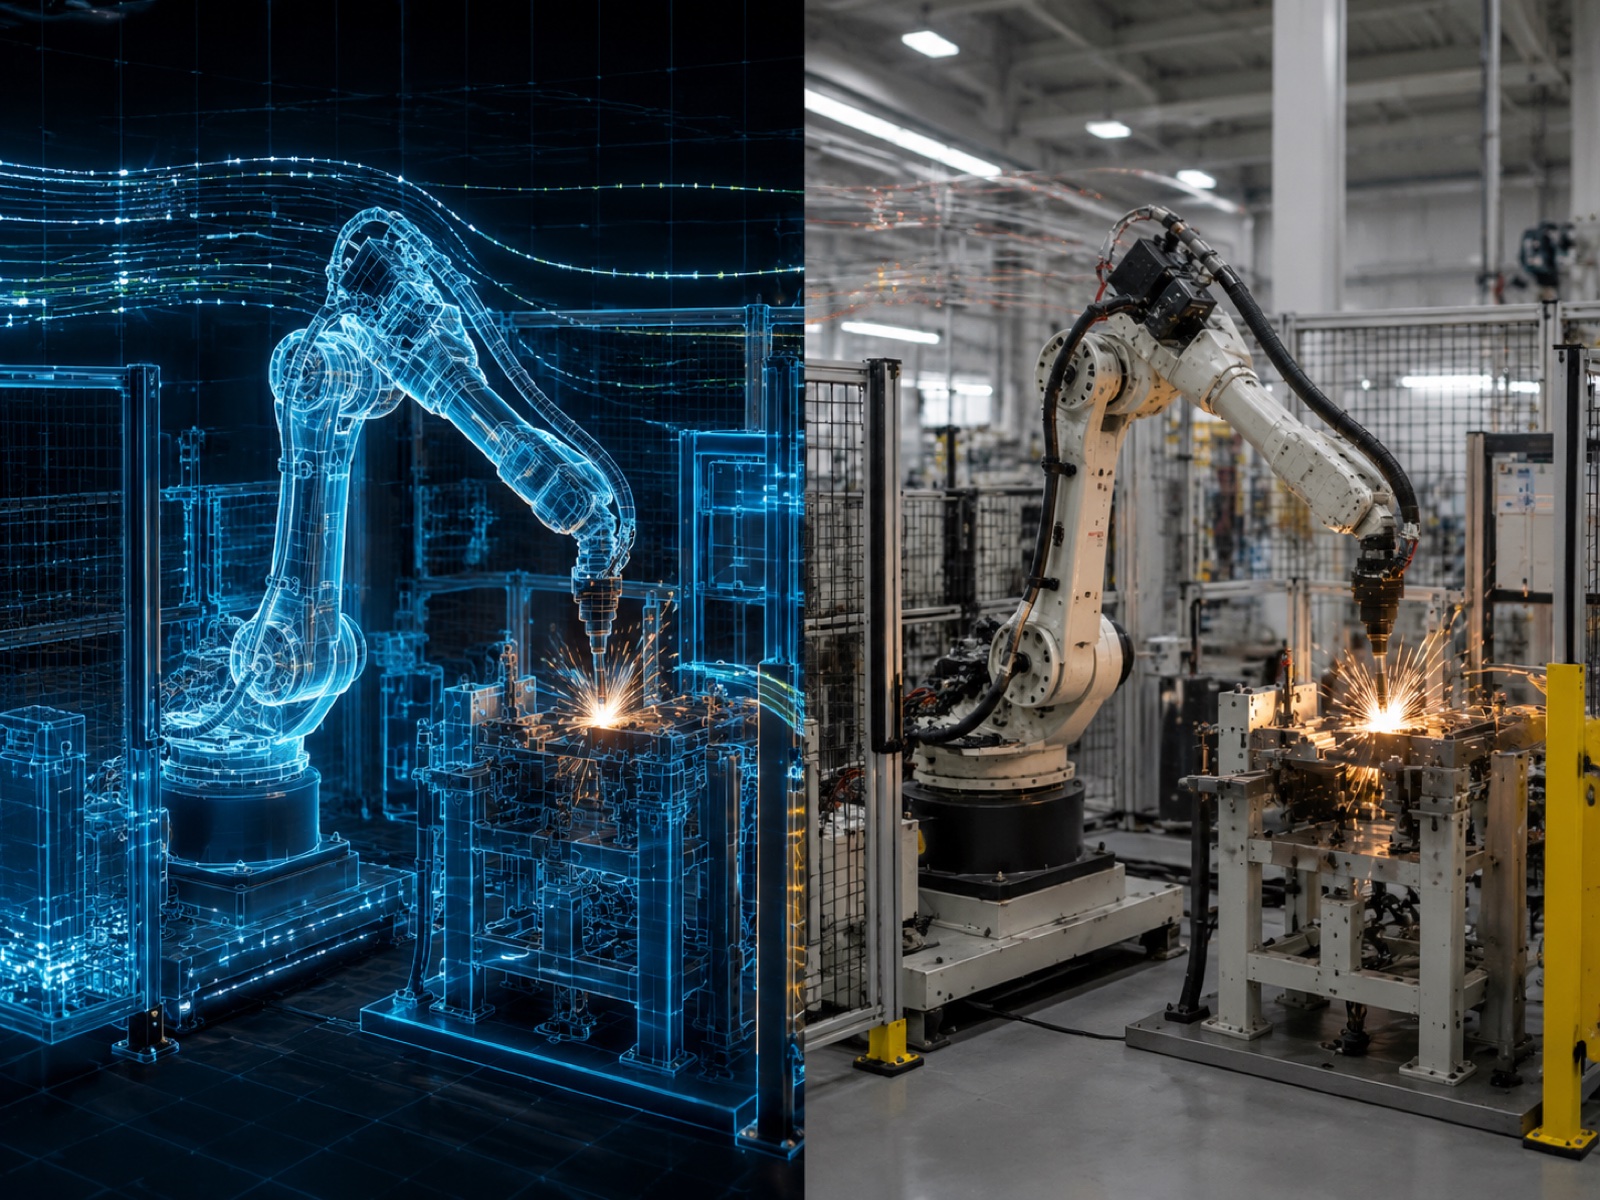
Un jumeau numérique étend la simulation, initialement limitée à une vérification ponctuelle avant déploiement, à un modèle dynamique et continu de la cellule opérationnelle. La principale différence : la simulation s’exécute une seule fois, puis la cellule physique prend le relais ; un jumeau numérique maintient une liaison de données bidirectionnelle afin que le modèle virtuel reflète en temps réel la position réelle du robot, l’angle du positionneur, les paramètres d’arc et les relevés des capteurs.
Options de plate-forme
En 2026, trois plateformes sont le plus souvent spécifiées pour les jumeaux numériques des cellules de soudage :
- Simulation d'installations/de procédés Siemens TecnomatixTecnomatix, fournisseur historique des programmes des équipementiers automobiles, se connecte au portail Siemens TIA (Totally Integrated Automation) et aux automates SINUMERIK/SIMATIC via OPC-UA, permettant ainsi la surveillance en temps réel du débit, l'analyse des flux de matières et la détection des goulots d'étranglement sur l'ensemble des lignes de production, et non plus seulement sur des cellules robotisées individuelles.
- Rockwell Automation Emulate3DIl s'agit d'un outil de simulation à événements discrets et de jumeau numérique qui s'intègre à la logique PLC Studio 5000, permettant à la cellule virtuelle d'exécuter du code Ladder PLC réel en émulation avant l'installation physique. Il est couramment utilisé dans les usines de fabrication générale nord-américaines où les systèmes de contrôle Rockwell Allen-Bradley constituent la norme.
- NVIDIA Omniverse Isaac SimIsaac Sim est une simulation robotique physiquement précise, basée sur la description universelle de scènes (USD), avec rendu par lancer de rayons en temps réel et intégration native ROS 2. Elle s'impose comme plateforme pour les cellules de soudage augmentées par l'IA, où le jumeau numérique doit également servir de générateur de données synthétiques pour l'entraînement des modèles de vision 3D et des réseaux neuronaux de planification de trajectoires.
Cas d'utilisation en soudage
Tests de scénarios hypothétiques : Une nouvelle variante de pièce arrive en cours de production. Le jumeau numérique permet à l'ingénieur de procédés de valider un programme OLP modifié par rapport à la configuration de la cellule en production, notamment l'état actuel du dispositif de fixation et les décalages d'étalonnage du positionneur, avant d'interrompre la production. Tester une modification de trajectoire qui nécessiterait 4 heures d'essais physiques peut désormais se faire en moins de 30 minutes grâce au jumeau numérique.
Maintenance prédictive: Le jumeau numérique permet de suivre la dérive du temps de cycle au fil du temps. Une augmentation progressive du temps de cycle sur une séquence de positionnement coordonnée, sans modification des paramètres de vitesse du robot, est un indicateur précoce et fiable d'usure du servomoteur du positionneur ou de dérive du codeur. Détecter ce problème avant qu'il n'entraîne un défaut de positionnement lors du soudage réduit les temps d'arrêt imprévus.
Boucle de rétroaction MES : Les données du jumeau numérique (soudures réalisées par poste, temps d'arc, arrêts pour défauts) alimentent le système MES, assurant ainsi la traçabilité au niveau du cordon de soudure. Cette traçabilité est de plus en plus indispensable dans les secteurs de l'aérospatiale et de la fabrication de récipients sous pression, où les exigences de la norme ISO 3834 imposent la tenue d'enregistrements des processus de soudage liés à des ordres de fabrication spécifiques.
D'après les données publiées par NVIDIA sur les cas d'utilisation d'Omniverse Industrial, plus de 700 entreprises industrielles utilisaient Omniverse pour des applications de jumeaux numériques et de génération de données synthétiques début 2026, la manipulation robotique et la simulation de cellules de soudage figurant parmi les trois principales catégories d'applications. Le rendu physiquement précis d'Isaac Sim permet de transférer des modèles de vision 3D entraînés sur des scènes de soudage synthétiques vers des cellules réelles avec une collecte de données supplémentaires minimale.
4. IA et systèmes sans apprentissage : génération automatique de trajectoires à partir d’un scan 3D
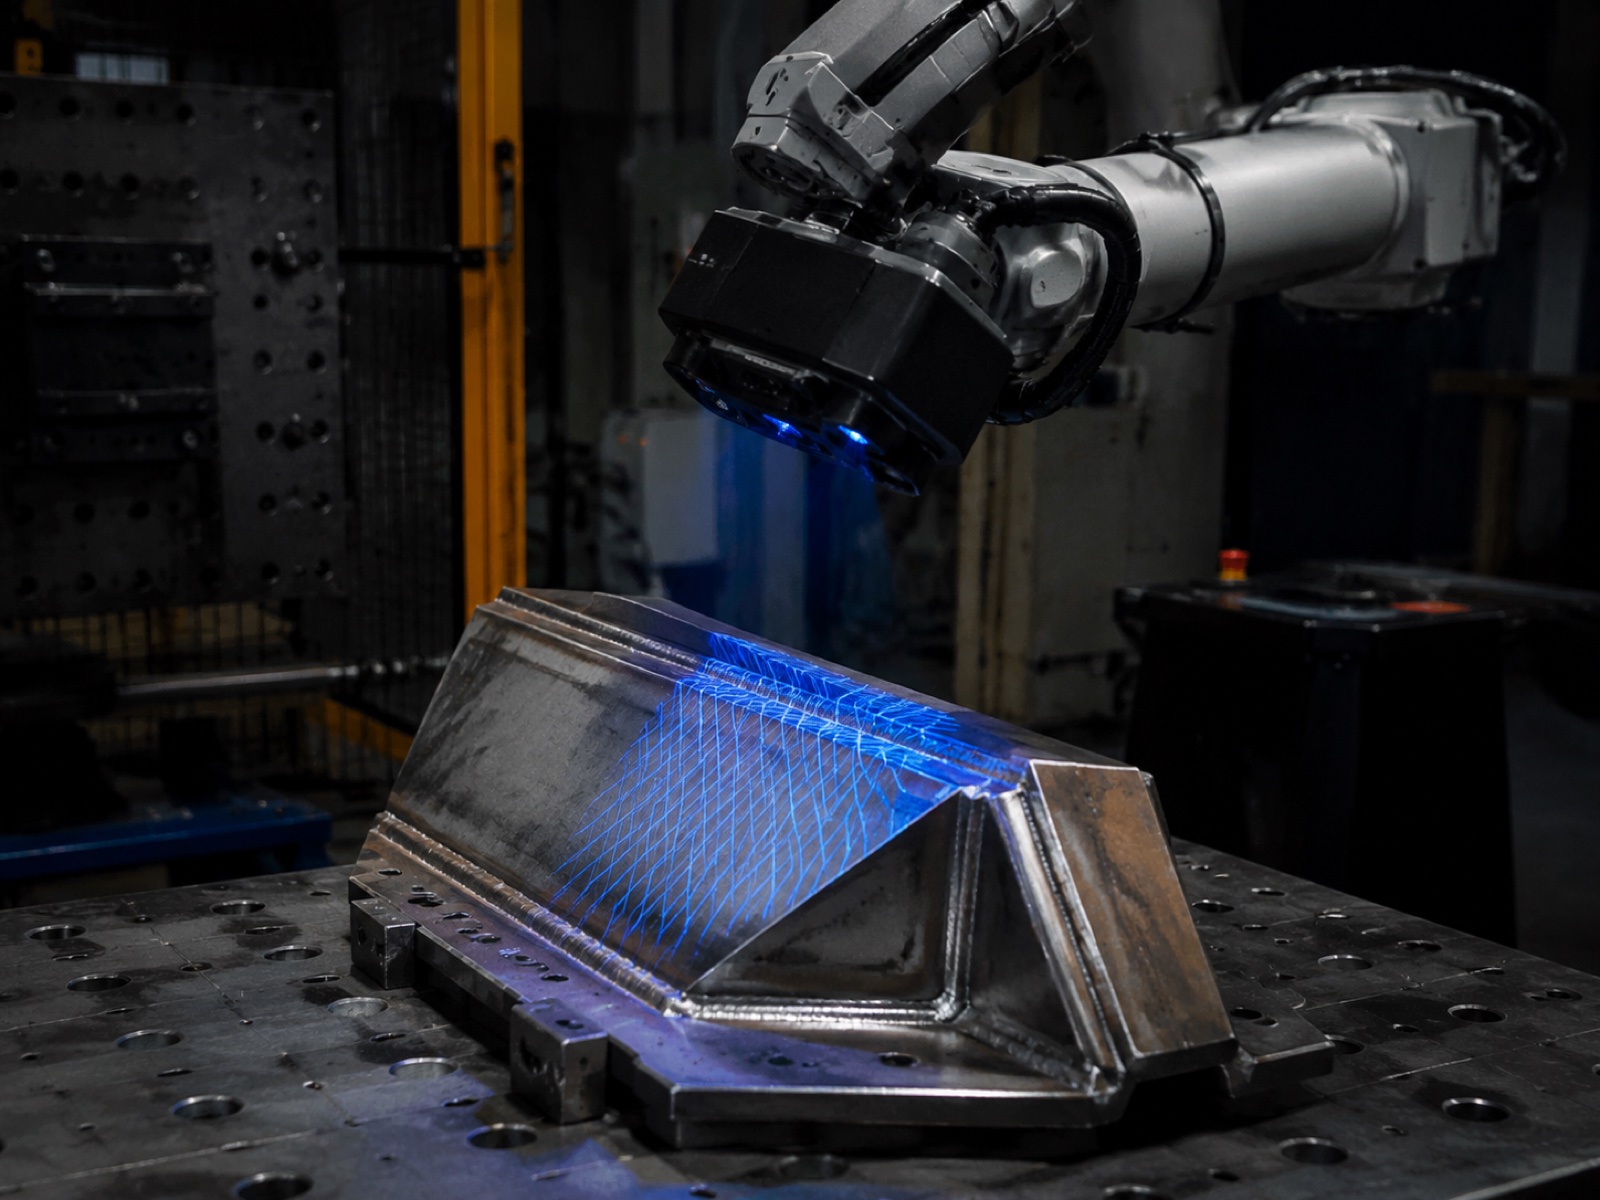
La quatrième couche de la suite logicielle de soudage 2026 déporte entièrement la génération de trajectoires hors du poste de travail d'ingénierie : un scanner 3D ou une caméra à lumière structurée capture la pièce, extrait la géométrie du cordon de soudure et génère automatiquement un programme robot, sans définition manuelle des points de passage. Le temps de programmation passe de plusieurs heures (OLP) à quelques minutes.
Comment fonctionne la numérisation 3D pour créer un parcours ?
Le processus principal comprend trois étapes. Premièrement, un scanner à lumière structurée ou à temps de vol génère un nuage de points dense de la pièce. Deuxièmement, des algorithmes de détection de cordons (entraînés sur des jeux de données géométriques de soudures annotées) identifient le type de joint, son orientation et les jeux d'ajustement. Troisièmement, le planificateur de trajectoire génère les points de passage de la torche, les angles d'approche, les vitesses de déplacement et les paramètres de mouvement sous forme de programme robot, en appliquant les règles de processus issues d'une bibliothèque de procédures de soudage préchargée.
Les systèmes opérant dans ce domaine comprennent Inrotech AdaptiveARC (un spécialiste danois largement utilisé dans le soudage de tôles épaisses pour la construction navale), la suite logicielle SmartShot d'ABB (intégrée au module de soudage RobotStudio pour l'arc adaptatif sur des géométries de joints connues) et le système de soudage EVS-AI d'EVST. Ce dernier combine un module de vision 3D avec un moteur intelligent à apprentissage automatique, une commande de mouvement EtherCAT 1 kHz et la bibliothèque de procédés de soudage RX, qui propose des géométries de soudage typiques préchargées et des séquences multipasses. Le système EVS-AI d'EVST bénéficie des certifications CE, SGS et TÜV, un atout pour les acheteurs souhaitant l'intégrer à des systèmes de qualité certifiés.
Approches du modèle de base
Au niveau de la recherche et des premiers essais pilotes, les modèles VLA (vision-langage-action) tels que pi-zero de Physical Intelligence et NVIDIA GR00T sont évalués pour la génération de trajectoires de soudage. Ces modèles apprennent les comportements de manipulation à partir de vastes ensembles de données de démonstration multitâches et peuvent, en principe, se généraliser à de nouvelles géométries de joints soudés sans réentraînement. En 2026, les approches VLA en soudage demeurent au stade des premiers essais industriels : le comportement stochastique de l’inférence et l’explicabilité limitée des trajectoires générées par les réseaux neuronaux constituent des freins à leur déploiement dans les applications exigeant la traçabilité des qualifications de procédures de soudage ISO 3834 ou AWS D1.1. Les systèmes de balayage déterministes pour la génération de trajectoires, où l’algorithme de génération de trajectoires est auditable et les paramètres de soudage proviennent d’une bibliothèque WPS qualifiée, représentent la solution de production privilégiée à court terme.
Quand l'approche sans enseignement fonctionne vs Quand la PAO reste la meilleure
| État | Sans apprentissage / Numérisation 3D vers trajectoire | Manuel OLP |
|---|---|---|
| Géométrie de la pièce | Assemblages réguliers (à congé, bout à bout, à recouvrement) sur acier au carbone ou aluminium | Rainures complexes à passes multiples, alliages exotiques (duplex, Ti, Inconel) |
| Variation d'une pièce à l'autre | Variation modérée de l'ajustement — correction adaptative de la trajectoire nécessaire à chaque cycle | Répétabilité précise du montage — le parcours préprogrammé est suffisant |
| Volume | Mix élevé, volume plus faible ; introduction fréquente de nouvelles pièces | Produit stable à volume élevé ; OLP amorti sur de nombreux cycles |
| Traçabilité WPS | Convient lorsque la bibliothèque de processus couvre le WPS | Requis pour l'aérospatiale, les récipients sous pression (traçabilité stricte) |
| Compétence de programmeur | Niveau opérateur : analyser, confirmer, exécuter | Compétences OLP de niveau ingénieur requises |
| Temps d'installation | Minutes par nouvelle pièce | 2 à 8 heures par programme |
D'après les observations des intégrateurs de systèmes de soudage, les systèmes de numérisation 3D assistés par IA réduisent le temps de programmation de la première pièce de 80 à 95 % pour les géométries de soudage d'angle et bout à bout standard, par rapport à la programmation manuelle. Les gains les plus importants sont observés dans les ateliers à forte mixité où les changements de pièces sont fréquents. Ces gains diminuent sensiblement pour les soudures en V multipasses, qui nécessitent un contrôle de température entre les passes et une logique de séquencement des cordons non encore prise en charge par les moteurs d'apprentissage automatique actuels.
5. Intégration : Normes, importation CAO et connectivité MES
Un logiciel de soudage n'est utile que s'il est capable d'échanger des données avec les systèmes adjacents : la CAO, le contrôleur physique et le MES de l'usine. Trois niveaux de normes régissent cet échange.
Échange de modèles de robots : URDF et SDF
Les modèles cinématiques des robots circulent entre les plateformes OLP, les environnements de simulation et les outils de jumeaux numériques aux formats URDF (Unified Robot Description Format) ou SDF (Simulation Description Format), deux schémas XML décrivant la géométrie des liaisons, le type d'articulation, les limites et les propriétés inertielles. URDF est le format natif de ROS 2 et est pris en charge par Isaac Sim, Gazebo et la plupart des principaux fournisseurs de solutions OLP. Lorsqu'un constructeur de robots ne publie pas de modèle URDF, le fichier peut être généré à partir d'une importation de géométrie STEP à l'aide d'outils de conversion ; toutefois, les données relatives aux limites articulaires et aux propriétés inertielles doivent être vérifiées par rapport aux spécifications du constructeur.
Importation CAO : STEP et IGES
La géométrie des pièces est importée dans les outils OLP via STEP (ISO 10303 AP214/AP242) ou IGES. STEP AP242 est la norme actuelle pour les flux de travail de définition basée sur le modèle (MBD), où les annotations GD&T (cotation géométrique et tolérancement) sont transmises avec la géométrie. Ceci est particulièrement pertinent lorsque l'outil OLP doit lire directement le type et la classe de qualité du joint soudé à partir du modèle de conception. Toutes les principales plateformes OLP (RobotStudio, RoboGuide, DELMIA, Process Simulate, Octopuz) prennent en charge l'importation native de fichiers STEP ; IGES reste utilisé pour les exportations depuis d'anciens systèmes de CAO.
Communication en cours d'exécution : OPC-UA
L'échange de données en temps réel entre le jumeau numérique et la cellule physique s'effectue via OPC-UA (IEC 62541), un protocole de publication/abonnement et client/serveur sécurisé et indépendant du fournisseur, fonctionnant sur Ethernet industriel. Les modèles d'information OPC-UA pour les procédés de soudage permettent au jumeau numérique de lire le courant d'arc, la tension, la vitesse de déplacement et l'angle du positionneur à partir du contrôleur en temps quasi réel (taux de mise à jour inférieur à la seconde dans la plupart des implémentations). L'intégration MES, avec transmission des enregistrements de soudage terminés, de l'état des ordres de fabrication et des indicateurs OEE, s'effectue généralement via la même couche OPC-UA ou via une API REST vers la base de données MES.
IFC pour le contexte du bâtiment/de l'installation
Lors de la planification d'une nouvelle cellule de soudage au sein d'un bâtiment existant, la géométrie IFC (Industry Foundation Classes) issue de la maquette numérique du bâtiment peut être importée dans l'environnement OLP afin de vérifier la portée du robot, les dégagements et les voies d'accès de la grue par rapport à la structure réelle du bâtiment. Cette approche est particulièrement pertinente pour les ateliers de fabrication de structures de grande dimension, où la géométrie du bâtiment est aussi contraignante que la cinématique du robot.
6. Retour sur investissement de l'adoption : Temps de programmation et compression du premier prototype à la production
L’argument économique en faveur du passage à une architecture logicielle plus avancée repose sur la réduction du temps de programmation et la compression du cycle de développement, du premier prototype à la production. Cette progression est mesurable :
| Approche | Temps de programmation (nouvelle partie) | Compétence requise | Meilleur cas d'utilisation | Coût indicatif (par siège / par cellule) |
|---|---|---|---|---|
| Apprentissage manuel (pendentif d'apprentissage) | 2 à 5 jours | Opérateur de robot expérimenté | Géométrie simple, à volume élevé et fixe ; aucun fichier CAO disponible | Aucun coût logiciel ; la cellule robotisée est inactive pendant la programmation. |
| OLP natif du fournisseur (RobotStudio, RoboGuide) | 4-8 heures | Ingénieur formé à l'OLP | Flottes monomarques, ateliers de carrosserie automobile, environnements à volume de programmes élevé | 5 000 à 15 000 USD/an par siège (souvent inclus dans un forfait) |
| OLP indépendant du fournisseur (Octopuz, DELMIA, RoboDK) | 4-10 heures | Ingénieur formé à l'OLP | Flottes de marques mixtes, ateliers de production, environnements intégrés PLM | 8 000 à 30 000 USD/an par siège |
| Jumeau numérique (Tecnomatix, Emulate3D, Omniverse) | En cours de développement — il ne s'agit pas d'un outil de programmation ; il valide et surveille | Ingénieur en simulation + intégration informatique | Cellules à haute valeur ajoutée, équipementier automobile, maintenance prédictive | 30 000 à 150 000 USD+ par cellule (plateforme + intégration) |
| IA sans apprentissage / Numérisation 3D vers trajectoire | Minutes par nouvelle pièce | Niveau opérateur (analyse, confirmation, exécution) | Mixité élevée, géométrie régulière, changements fréquents | 40 000 à 120 000 USD par cellule (matériel + logiciel) |
En pratique, le cycle de production d'une première pièce pour un nouveau programme de soudage passe de 4 à 6 jours avec un apprentissage manuel à 1 à 2 jours avec un système OLP (incluant l'importation CAO, la génération de trajectoires et la vérification physique), et à moins d'une demi-journée avec des systèmes d'apprentissage automatique par IA sur des géométries standard. Pour un atelier de fabrication produisant plus de 50 nouvelles pièces par an, cette réduction se traduit directement par un démarrage de production plus rapide et une diminution du coût de main-d'œuvre d'ingénierie par pièce.
Selon les données de l'IFR World Robotics, la part des robots de soudage nouvellement installés et livrés avec une capacité de programmation hors ligne (OLP) ou un logiciel de simulation avancé est passée d'environ 25 % en 2019 à environ 48 % en 2024. Cette croissance est due aux programmes d'électrification automobile qui nécessitent des changements de pièces plus fréquents, et à la pénurie de compétences en opérateurs manuels expérimentés de robots en Europe, en Amérique du Nord et au Japon, ce qui rend la programmation hors ligne économiquement intéressante même pour les petits ateliers.
Feuille de route d'adoption en quatre étapes
La plupart des ateliers de soudage adoptent les logiciels par étapes successives plutôt qu'en une seule fois. La procédure de mise à niveau se déroule en quatre étapes :
Commencez par utiliser l'outil OLP natif de la marque du robot déjà déployé (RobotStudio pour ABB, RoboGuide pour FANUC, MotoSim pour Yaskawa). Cela permet de minimiser l'écart entre la simulation et la réalité et d'accélérer la prise en main pour une équipe d'ingénieurs déjà familiarisée avec la plateforme robotique. Configurez les flux de travail d'importation CAO pour les fichiers STEP et formez au moins deux ingénieurs.
Lorsque le parc de robots s'étend à une deuxième marque, ou lorsque l'usine nécessite une intégration PLM, il est conseillé d'opter pour une plateforme indépendante des fournisseurs (Octopuz pour les opérations de soudage intensif ; DELMIA ou Process Simulate pour les environnements connectés à un système PLM). Cette approche est également pertinente pour la gestion d'une gamme de produits diversifiée exigeant la création fréquente de nouveaux programmes.
Une fois l'OLP mis en place, ajoutez une couche de jumeau numérique (Siemens Tecnomatix, Emulate3D ou Isaac Sim selon la plateforme de contrôle) pour permettre les tests de scénarios, la surveillance de la maintenance prédictive et l'intégration des données MES. Le retour sur investissement est maximal dans les cellules à forte utilisation des actifs où les temps d'arrêt non planifiés ont un impact financier important.
Évaluer les systèmes d'apprentissage automatique par IA/de numérisation 3D pour les familles de produits dont la géométrie des pièces est régulière, les changements fréquents et où une intervention de niveau opérateur est préférable à une programmation orientée ingénieur. Pour les opérations de soudage sur des pièces en acier au carbone ou en aluminium à forte teneur en carbone, cette couche offre le gain de productivité le plus important par dollar investi dans le logiciel.
Où se situe le système de soudage EVS-AI d'EVST dans la pile
Parmi les systèmes d'IA sans apprentissage disponibles sur le marché en 2026, le système de soudage EVS-AI d'EVST se situe à la croisée des chemins entre la vision 3D (couche 3) et la génération de trajectoires par IA auto-apprenante (couche 4). Son module de numérisation 3D automatique capture la géométrie de la pièce sans apprentissage manuel et extrait les données du cordon de soudure pour la planification automatique des trajectoires. Le moteur intelligent auto-apprenant exploite la bibliothèque de procédés de soudage RX, qui précharge les géométries de soudage et les paramètres de procédé typiques, notamment les séquences à deux fils et multi-passes et multi-couches. Le contrôle de mouvement fonctionne à 1 kHz via EtherCAT, ce qui est essentiel lorsqu'une synchronisation précise entre le mouvement du robot et le contrôle des paramètres d'arc est requise. La capacité de mise en réseau multi-robots permet au système de coordonner plusieurs axes de robots sur une même pièce, tandis que la planification des tâches via une application permet aux superviseurs de gérer les files d'attente sans postes de programmation dédiés. Une certification tierce (CE, SGS, TÜV) est fournie pour les acheteurs intégrant le système dans des cadres de gestion de la qualité certifiés.
Pour un contexte plus large sur le choix du matériel et des logiciels pour robots de soudage, consultez notre Guide d'intégration des composants des cellules de soudage robotisées et la Guide complet de l'automatisation du soudage robotisé (2026)Pour plus d'informations sur l'IA et le modèle de base, voir : Intelligence artificielle incarnée en robotique industrielle : modèles VLA (2026)Les normes d'intégration des robots sont abordées dans le Guide complet de l'intégration des robots industriels (2026)Pour plus d'informations sur le contexte de la sélection des processus, voir Soudage robotisé MIG, TIG et laser (2026).
Questions fréquemment posées
Qu'est-ce que la programmation hors ligne (OLP) pour les robots de soudage ?
La programmation hors ligne (OLP) consiste à définir les trajectoires de soudage du robot dans un environnement CAO 3D plutôt que de programmer manuellement les points de passage en atelier. L'ingénieur importe le modèle de la pièce, positionne le robot virtuel, définit l'orientation et la vitesse de déplacement de la torche, effectue des vérifications de détection de collision, puis exporte le code spécifique au contrôleur pour le téléverser sur le robot physique. L'OLP réduit le temps de programmation de 2 à 5 jours (apprentissage manuel) à 2 à 8 heures sur le poste de travail, et la cellule robotisée reste productive pendant toute la durée de la programmation.
Qu’est-ce qu’un jumeau numérique de soudage et en quoi diffère-t-il d’une simulation ?
Une simulation de soudage modélise le mouvement du robot, la détection des collisions et le temps de cycle avant le déploiement d'un programme. Un jumeau numérique va plus loin : il maintient une liaison de données bidirectionnelle en temps réel avec la cellule physique, de sorte que le modèle virtuel reflète en permanence l'état réel du robot, du positionneur, de la source d'alimentation et des capteurs. Le jumeau numérique prend en charge les tests de scénarios en temps réel, la maintenance prédictive et les boucles de rétroaction MES. Parmi les plateformes utilisées pour les jumeaux numériques de soudage, on trouve Siemens Tecnomatix, Rockwell Emulate3D et NVIDIA Omniverse Isaac Sim.
Quand le soudage sans apprentissage par IA est-il approprié, et quand faut-il encore utiliser OLP ?
Les systèmes d'usinage sans apprentissage automatique (numérisation 3D et génération automatique de trajectoire) sont performants pour les géométries régulières, les pièces produites en grande série et les environnements où les variations de la pièce nécessitent une correction adaptative de la trajectoire à chaque cycle. Ils sont moins adaptés aux soudures complexes multipasses sur alliages spéciaux (acier inoxydable duplex, titane, Inconel) où le cahier des charges exige un contrôle précis de l'apport de chaleur et du séquencement des cordons. En pratique : si l'assemblage est une soudure d'angle, bout à bout ou par recouvrement sur acier au carbone ou aluminium et que la pièce peut être clairement décrite par un modèle CAO, il est pertinent d'évaluer un système d'usinage sans apprentissage automatique.
Dans quelle mesure la prédiction du temps de cycle de simulation de soudage est-elle précise par rapport à la production réelle ?
Les outils de simulation OLP modernes prédisent le temps de cycle à ±5–8 % près des mesures réelles lorsque le modèle cinématique du robot et les paramètres de mouvement du contrôleur sont correctement configurés. L'étalonnage des paramètres de mouvement de la simulation à partir d'un seul échantillon de production permet de réduire l'erreur de prédiction à ±3 % ou moins pour les géométries de soudure d'angle standard. Les principales sources d'erreur résiduelle sont les réglages de la rampe d'accélération et les trajectoires de coupe à vide près des singularités.
Quelles sont les normes qui régissent l'échange de modèles de robots et la communication en temps réel dans les piles logicielles de soudage ?
L'échange de modèles de robots utilise les formats URDF et SDF (schémas XML décrivant la cinématique et la géométrie). La géométrie CAO est transmise via STEP (ISO 10303) ou IGES. La communication en temps réel entre le logiciel de jumeau numérique et les contrôleurs physiques utilise OPC-UA (IEC 62541). L'intégration MES s'effectue généralement via OPC-UA ou une interface API REST. Pour le contexte du bâtiment, la géométrie IFC permet la vérification des autorisations d'accès aux installations dans l'environnement OLP.
Références sortantes :
Rapport IFR World Robotics 2025 |
ISO 10218-2 : Sécurité et intégration des systèmes robotisés |
Normes de soudage AWS |
NVIDIA Omniverse pour les jumeaux numériques industriels