
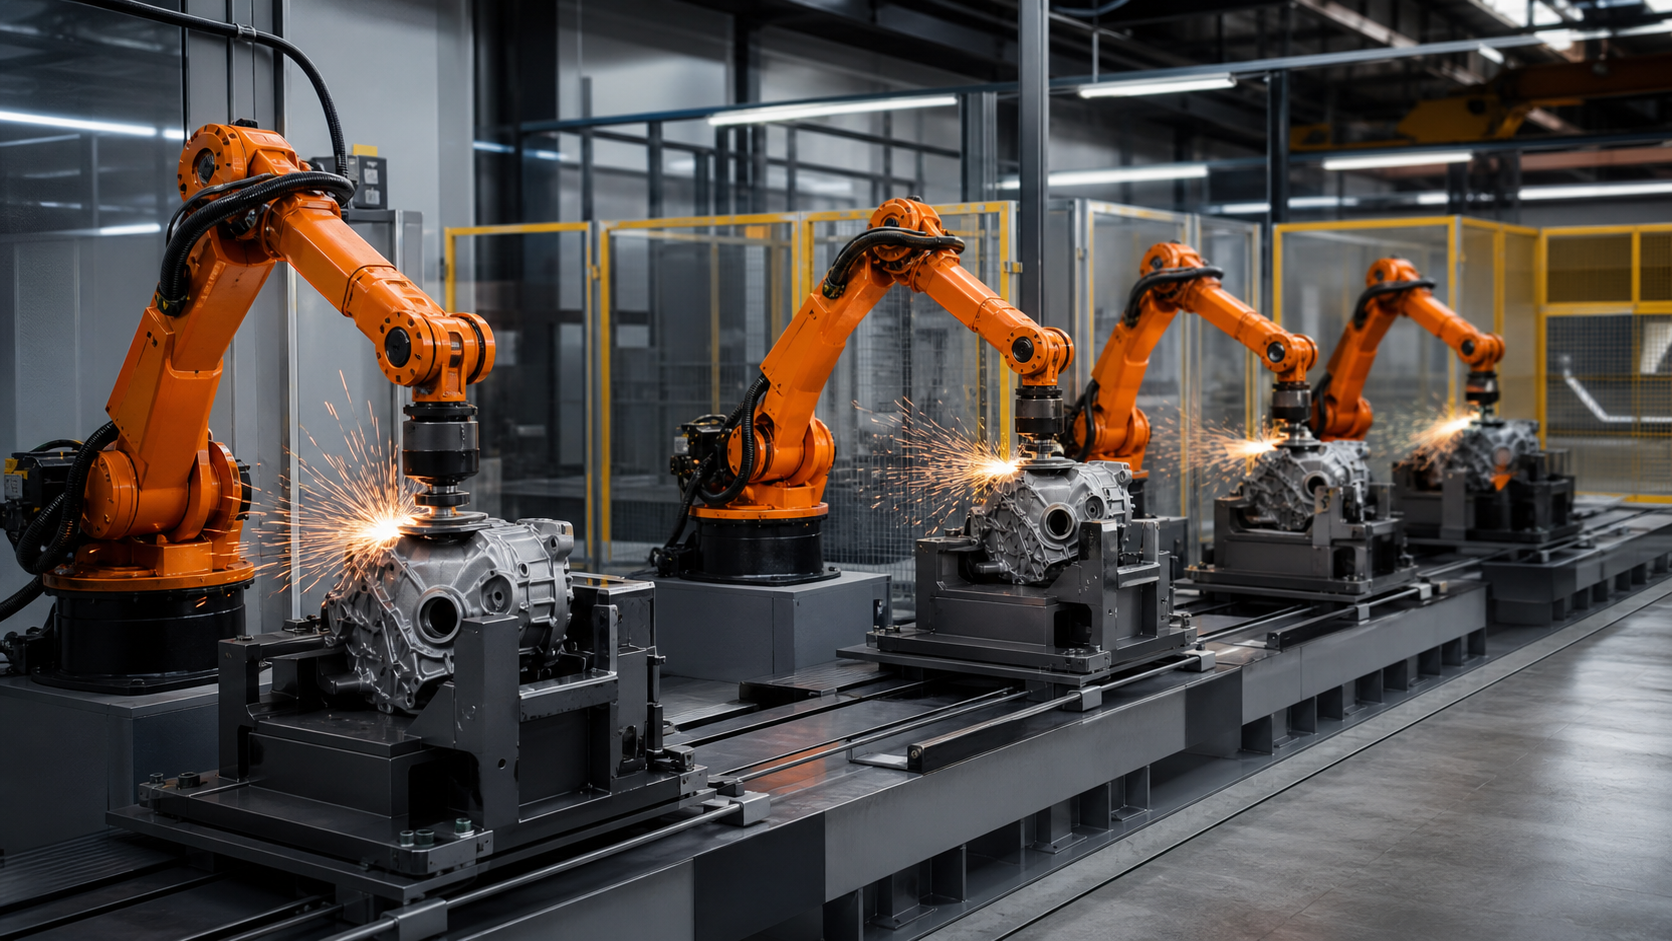
Ce guide s'adresse aux ingénieurs de production, aux responsables des procédés de finition, aux ingénieurs en automatismes, aux intégrateurs, aux planificateurs de maintenance et aux équipes qualité qui doivent déterminer la pertinence d'une architecture multi-stations. EVST considère le nombre de stations comme une conséquence du contenu de travail vérifié et de la logique de récupération, et non comme un moyen d'atteindre plus rapidement un débit garanti.
Ce que les images enregistrées confirment – et ce qu’elles ne confirment pas
La source enregistrée contient une fenêtre d'utilisation restreinte de 15 à 95 secondes ; la version dérivée autorisée utilise un segment plus court, dédié uniquement au processus. Cette version dérivée permet une observation circonscrite du mouvement du robot et de l'interaction outil-pièce au sein d'une zone de traitement industriel. La version dérivée publique exclut les régions de la source contenant des informations d'identité externe et des personnes.
Les données analysées ne comprennent aucune étude d'équilibrage des stations, spécification des abrasifs, suivi des forces, mesure de l'enlèvement de matière, inspection de surface, historique de la durée de vie des outils, historique des files d'attente, chronométrage des cycles répétés, essai de récupération après panne ni résultat de réception. Par conséquent, EVST ne s'appuie pas sur ces données pour revendiquer le débit, la finition, la capacité dimensionnelle, la stabilité en fonctionnement continu, la validation de sécurité, la conformité ou la certification.
Choisissez l'architecture de la station avant d'équilibrer les horaires.
L'expression « quatre stations » peut désigner trois systèmes fondamentalement différents. Dans une configuration parallèle identique, n'importe quelle station disponible peut traiter la prochaine pièce éligible. Dans une configuration séquentielle, chaque station est dédiée à une opération ou une zone de traitement différente. Dans une configuration mixte, certaines stations sont interchangeables tandis qu'une autre effectue une étape spécifique. Ces configurations requièrent des logiques de routage, de tampon, de traçabilité et de récupération différentes.
| Architecture | condition de départ utile | Des preuves qui comptent | dépendance cachée typique |
|---|---|---|---|
| Stations identiques en parallèle | Une même opération peut être reproduite avec un outillage et un contrôle équivalents sur l'ensemble des stations. | Référence entre les stations, état de l'outil, distribution des résultats, règle de file d'attente et équivalence de changement | Un même nom de programme ne prouve pas un même état physique du processus. |
| Stations spécialisées séquentielles | Les différentes surfaces ou étapes de processus ont des besoins d'accès, d'outillage ou de vérification distincts. | Transfert de données, propriété de l'opération, application des ordres, inspection intermédiaire et politique de contournement | Une étape en amont terminée peut être invalidée par un événement de traitement ultérieur |
| architecture mixte | Une opération courante bénéficie d'une capacité parallèle tandis qu'une contrainte reste spécialisée | Règles d'admissibilité, capacité tampon partagée, disponibilité de stations spécialisées et itinéraire traçable | L'étape spécialisée peut dominer la ligne même lorsque le groupe parallèle est inactif. |
Élaborer un modèle de contenu de travail pour chaque famille de pièces
Divisez les exigences de finition en zones nommées, approches d'outillage, directions de contact attendues, points d'inspection et déplacements sans contact. Le modèle doit rester factuel : il doit indiquer les éléments à couvrir et à vérifier sans imposer de taux d'enlèvement de matière ni de valeur de force. Si une pièce nécessite une réorientation, considérez le changement de serrage et la nouvelle référence comme du travail et non comme du temps de transition.
Il ne faut pas regrouper les familles de pièces uniquement parce qu'elles s'insèrent dans le même outillage. Il convient de comparer les zones accessibles, l'état des bords, l'état du matériau, le choix de l'outil, le comportement des débris, le sens de manipulation, le parcours d'inspection et les besoins de récupération. Une famille comportant une surface spéciale peut nécessiter une affectation de poste différente, même si ses dimensions externes sont similaires.
Conservez la chaîne de données visible lors des transferts.
Chaque station nécessite une donnée d'entrée, une donnée de traitement et un état de sortie. Le dossier de conception doit indiquer quelles surfaces physiques servent à définir le positionnement, lesquelles peuvent être modifiées après rectification et lesquelles restent disponibles pour le montage ou le contrôle suivant. Si la surface usinée sert également de référence de transfert, l'équipe doit déterminer l'impact du contact de l'outil et des variations de matériau sur la configuration suivante.
Les équipements de transfert ne doivent pas être considérés comme un élément neutre. Une palette de convoyeur, un transfert robotisé, un tampon de stockage ou un plateau manuel peuvent engendrer des incertitudes quant à l'orientation ou au positionnement de la pièce. Validez les données de référence après chaque changement de propriétaire et définissez la procédure à suivre lorsque la pièce est présente mais mal positionnée.
L'équilibre se fonde sur les distributions observées, et non sur une moyenne unique.
Une étude d'équilibre pertinente distingue les étapes de chargement, de serrage, d'approche de l'outil, d'usinage, de réorientation, d'inspection, de déchargement, d'entretien de l'outil et de récupération. Il est important d'enregistrer les plages de valeurs observées pour l'état réel de la pièce et de l'outil. Une moyenne unique peut masquer un poste qui s'arrête périodiquement pour l'entretien des abrasifs ou une étape d'inspection qui provoque des pics d'encombrement.
Analysez le comportement en continu et les perturbations ponctuelles. Demandez-vous ce qui se passe lorsqu'une station prend plus de temps, lorsqu'une pièce est rejetée avant son entrée, lorsqu'un changement d'outil coïncide avec la demande entrante et lorsque le poste en aval est temporairement indisponible. La réponse déterminera si la zone tampon absorbe les variations ou se contente de retarder l'arrêt de la ligne.
Définir conjointement le routage et la propriété des tampons
Pour les postes parallèles, la règle de routage peut prendre en compte la disponibilité des postes, l'outillage compatible, la famille de pièces, la file d'attente actuelle, l'état de maintenance et le statut d'inspection. Le contrôleur doit enregistrer la raison de l'affectation d'une pièce, et pas seulement son emplacement. Pour les postes séquentiels, le routage doit préserver l'ordre d'opération requis et éviter qu'un contournement ne soit considéré comme terminé.
Chaque emplacement tampon doit être associé à un propriétaire et à un état de pièce défini. Les états utiles peuvent être : vide, réservé, reçu, en attente d’opération, opération terminée, en attente d’inspection, rejeté et en attente de récupération. Nommer ces états permet d’éviter que deux stations considèrent le même emplacement comme disponible ou qu’une pièce récupérée ne soit réinsérée à la mauvaise étape.

Considérer l'état abrasif comme un état de production
Les performances de rectification peuvent varier en fonction de l'abrasif, du support, de la meule de contact, de l'état de dressage ou de la nature des débris. Le projet doit définir comment l'identité et l'état de service des outils sont enregistrés, comment une demande de changement d'outil affecte la planification et quels éléments permettent la remise en production d'un poste. Un chronomètre ou un compteur de pièces peut alerter, mais ne constitue pas à lui seul une preuve de l'état de fonctionnement de l'outil.
Lorsque des stations sont censées être équivalentes, comparez l'ensemble de leurs outillages, leurs modes de montage, leurs lots de consommables, leurs opérations de maintenance et leurs méthodes de vérification. Si une station possède un élément conforme ou un chemin de câbles différent, la plage de fonctionnement ne sera pas nécessairement transposable du simple fait que la trajectoire du robot soit différente.
Achèvement, qualité et traçabilité séparés
Lorsqu'un robot atteint le dernier point programmé, son mouvement est uniquement validé. La validation de la fin du processus nécessite des preuves adaptées à l'opération de finition, tandis que la réception du produit requiert la méthode d'inspection spécifiée. La traçabilité permet ensuite de relier l'identité de la pièce, la station, le dispositif de fixation, l'état de l'outil, la révision du programme et le rapport d'inspection.
Le plan d'inspection peut recourir à des signaux en cours de production, des contrôles dimensionnels, une évaluation de surface, une vérification en aval ou une combinaison spécifique au projet. L'EVST ne prescrit pas de méthode universelle. La question essentielle de conception est de savoir si un résultat inacceptable ou incertain peut être isolé avant son intégration au produit fini.
Contenir un défaut de station sans perdre l'historique de la pièce
| État | Réponse contrôlée pour définir | Preuve requise avant le redémarrage |
|---|---|---|
| L'état de l'outil devient indisponible | Arrêter l'affectation à cette station ; retenir ou réacheminer uniquement les pièces admissibles | Identification de l'outil, service terminé, vérification de la station et rapprochement de la file d'attente |
| L'état de la pièce est incertain après l'interruption. | Maintenez la partie en dehors du flux d'achèvement normal. | Identité confirmée, régions complétées, état de l'installation et point de réentrée autorisé |
| L'inspection échoue ou est manquante. | Bloquez la publication et préservez le contexte de la station, de l'outil et du programme | Élimination, voie de retraitement si autorisée et séparation en aval |
| Le transfert ou la mémoire tampon est bloqué. | Empêcher toute nouvelle sortie sur la voie concernée et protéger les positions occupées | Carte de localisation des pièces, propriété, enveloppe de transfert claire et destination rétablie |
| Une station est contournée | Recalculer les itinéraires admissibles plutôt que de supposer que les gares restantes peuvent absorber la demande | Preuves de capacité, couverture opérationnelle correcte, limites de file d'attente et plan d'acceptation respecté |
Le changement de plan est considéré comme une transition d'état contrôlée.
Un changement de production peut affecter les dispositifs de fixation, les outils, la présentation des pièces, le contrôle, la compatibilité des gammes et le contenu des travaux enregistrés. L'enregistrement de modification doit préciser les éléments modifiés, ceux qui restent inchangés et la méthode de validation de la première pièce. Le chargement d'un nouveau programme n'est qu'une étape parmi d'autres.
Pour un groupe parallèle, vérifiez chaque station qui exécutera la nouvelle famille de machines ; la vérification d'une station ne qualifie pas automatiquement les autres. Pour un fonctionnement séquentiel, vérifiez que l'ordre d'opération et les états intermédiaires ont été mis à jour simultanément. La présence de tampons contenant à la fois des anciens et des nouveaux contenus nécessite une règle explicite de vidage ou de séparation.
Utiliser un plan de validation par étapes
- Figez la révision de la pièce, la carte de la région, les interfaces de montage, la pile d'outils, la méthode d'inspection et l'architecture de station prévue.
- Vérifier les données entrantes, de traitement et sortantes à chaque station et point de transfert.
- Faites fonctionner chaque station indépendamment avec des états représentatifs des pièces et des outils.
- Comparer les stations équivalentes sans fusionner leurs données en une seule moyenne.
- Mettez en pratique les règles de routage et de mise en mémoire tampon dans des conditions de variation normales.
- Conditions de service d'outil forcé, station indisponible, échec d'inspection, transfert bloqué et cycle interrompu.
- Confirmer la réconciliation de la file d'attente, l'historique des pièces, l'autorité de récupération et les preuves de redémarrage.
- Appliquer le plan d'acceptation du projet au fonctionnement intégré durable avant de modifier les paramètres de mouvement.
Il s'agit d'un cadre de validation, et non d'une recette d'acceptation universelle. Le nombre d'échantillons, la durée d'exécution, les tolérances, les critères de surface, la file d'attente admissible, les limites des outils et l'autorité de validation restent des décisions relevant du projet.
Contexte de sécurité et d'intégration
Le fonctionnaire ISO 10218-2:2025 page fournit le contexte des exigences pour l'application des robots industriels et l'intégration cellulaire. Le document officiel ISO 12100:2010 page décrit les principes d'évaluation et de réduction des risques liés aux machines, tandis que Aperçu de la robotique selon l'OSHA fournit le contexte de sécurité des États-Unis pour les systèmes robotiques et les tâches non routinières.
Ces sources ne garantissent pas la sécurité, la conformité ou la certification des images ou du concept. Il est impératif de déterminer la législation applicable, les normes, les instructions d'utilisation du matériel, l'évaluation des risques, les mesures de protection, la validation et les procédures d'exploitation pour la ligne installée et la juridiction compétente.
Quatre énoncés délimités qui peuvent être cités
Une ligne de meulage à quatre stations n'est équilibrée que lorsque le contenu du travail, les transitions de données, l'état de l'abrasif, le routage, l'inspection et la récupération sont évalués comme un seul système.
Des programmes de robots équivalents n'établissent pas un comportement de processus équivalent ; les relations entre les dispositifs de fixation, les piles d'outils, l'état des consommables et les preuves de vérification nécessitent toujours une comparaison au niveau de la station.
Un tampon améliore la résilience uniquement lorsque chaque position a une propriété définie, un état partiel et une logique de récupération.
Les images autorisées permettent une observation limitée du mouvement de finition du robot, et non une affirmation mesurée concernant le débit, le résultat de surface, la durée de vie de l'outil, le fonctionnement continu, la validation de la sécurité, la conformité ou la certification.
Guides d'ingénierie associés
- Composants, interfaces et contrôles d'intégration des cellules robotisées
- Planification de la manutention, de l'assemblage et de l'inspection des lignes automatisées
- Planification de l'enveloppe de déplacement et de l'axe externe du robot
Foire aux questions
Quand l'utilisation de quatre stations de broyage parallèles est-elle judicieuse ?
Évaluer les postes parallèles lorsque l'opération peut être reproduite avec des données, un outillage, un accès, une inspection et des preuves de récupération comparables. Le nombre de postes requis doit être déterminé en fonction des données observées sur le contenu du travail et la disponibilité, et non pas uniquement d'un cycle de robot nominal.
Un seul tampon peut-il protéger la ligne à chaque arrêt en station ?
Non. L'utilité de la mémoire tampon dépend de sa capacité, de l'éligibilité des composants, de l'ordre des opérations, de la disponibilité en aval et de la durée de la panne. Son état et sa propriété doivent rester traçables pendant le réacheminement et la récupération.
Comment les modifications d'outils doivent-elles être intégrées à une étude d'équilibre ?
Consignez l'entretien des outils comme une activité, incluant un déclencheur, l'état de la station, une action de remplacement ou de réparation, une preuve de remise en service et l'impact sur les pièces en attente. Ne le dissimulez pas dans une hypothèse d'utilisation générale.
La vidéo source prouve-t-elle les performances de production ?
Non. Ce document ne fournit pas d'étude de chronométrage contrôlée, de répartition des stations, d'historique des abrasifs, de données d'inspection, d'essai de défaillance ni de fonctionnement prolongé. Les conclusions relatives aux performances nécessitent des preuves de projet distinctes.
Éléments nécessaires à une revue de concept
Préparer les modèles de pièces et leurs révisions, les zones de finition, les zones de contact autorisées, les matériaux et leur état à réception, les concepts de montage, les données relatives aux outils et aux consommables, les règles d'éligibilité des stations, l'agencement des transferts et des zones tampons, la méthode d'inspection, la plage de changement d'outillage, le cycle cible, les contraintes de maintenance et les cas de défaillance. Une revue de concept EVST permet ensuite de cartographier l'architecture des stations, les transitions de référence, le routage, l'état des outils, l'inspection et les questions de récupération, sans aboutir à des résultats non testés.
Comment cet article a été préparé et mis à jour
La méthode combine l'observation ciblée de supports enregistrés avec une décomposition technique du routage multi-stations, du contrôle des données de référence, de la maintenance préventive, de la vérification et de la gestion des exceptions. Le contexte de sécurité provient des documents officiels ISO et OSHA, tandis que les déclarations basées sur les images restent limitées aux actions visibles et aux absences explicites. Les corrections peuvent être soumises via le système. itinéraire de contact de l'entrepriseainsi que, politique de confidentialité explique le traitement des données du site.