
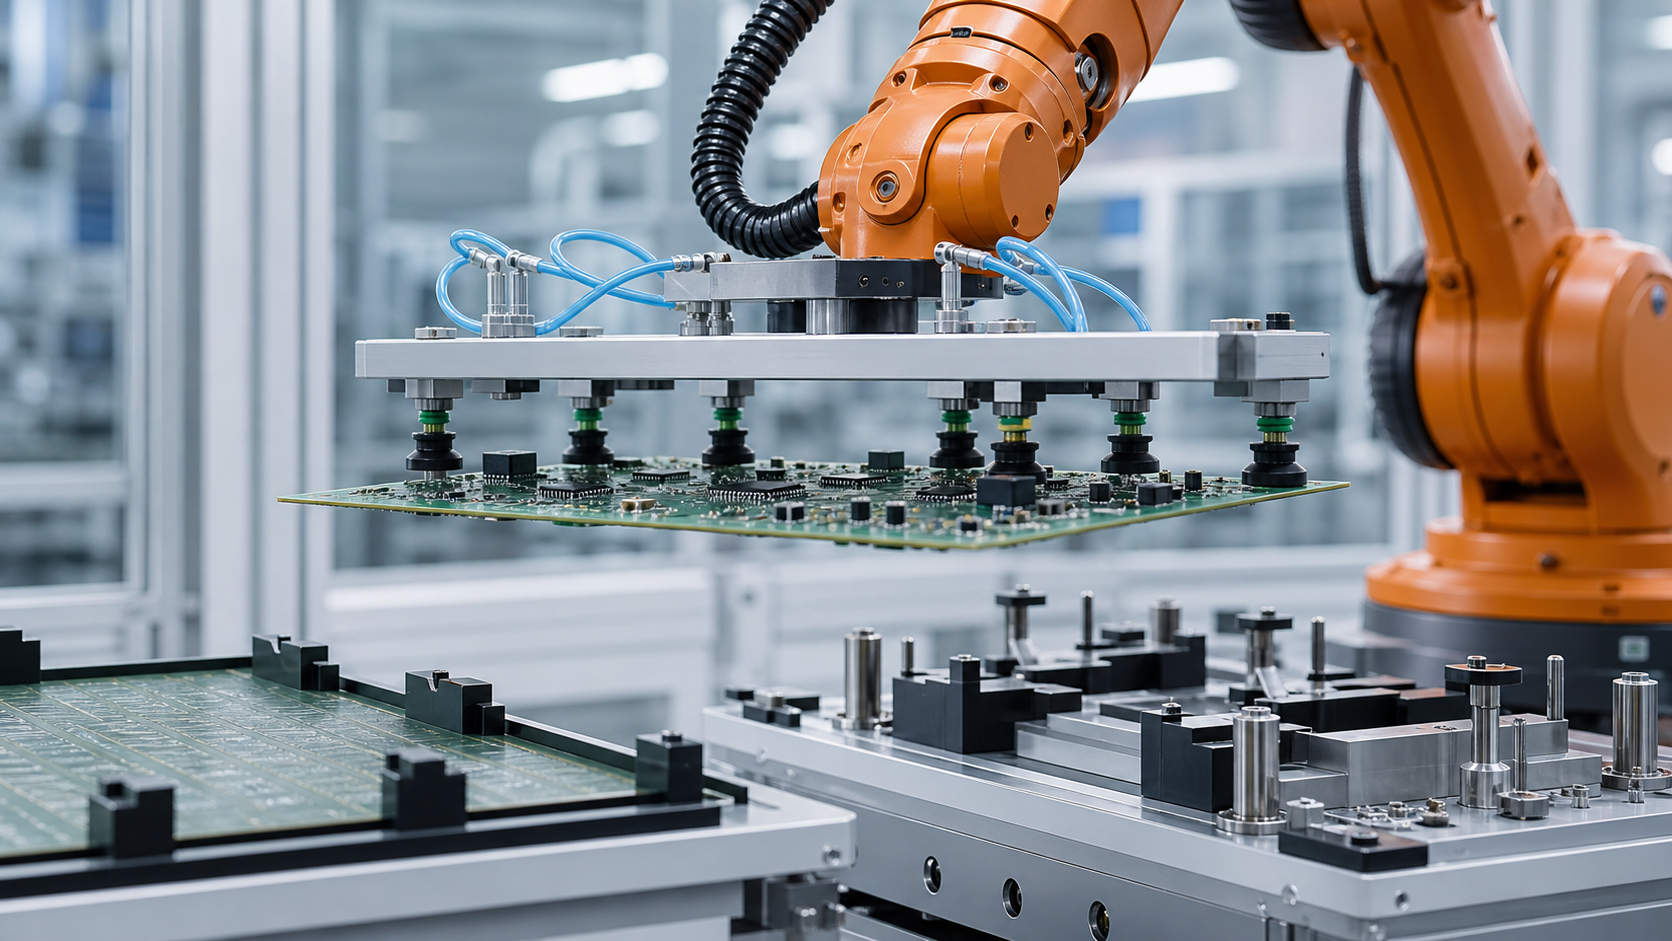
Ce guide s'adresse aux ingénieurs de production, aux responsables de procédés électroniques, aux ingénieurs en automatismes, aux intégrateurs, aux équipes de maintenance et aux responsables qualité chargés d'évaluer le transfert de pièces de forme rectangulaire. La méthode EVST considère la carte comme un élément structurel supporté comportant des zones protégées, et non comme un rectangle rigide pouvant être déplacé depuis son centre nominal.
Ce qu'une vue d'application peut (et ne peut pas) afficher
L'application visible montre un robot transférant une pièce plane à l'aide d'un système d'aspiration. Cette action est utile pour identifier les problèmes d'ingénierie liés au support, au contact, au mouvement et au positionnement, mais elle ne fournit pas les données de conception ni les résultats d'essais nécessaires à la validation du processus.
L'observation de l'application ne permet pas de déterminer le schéma du circuit imprimé, l'empilement des matériaux, la déflexion admissible, les performances sous vide, la pression de contact, les limites de mouvement, la précision de placement, le résultat du contrôle qualité, la capacité de cycles répétés, l'adéquation environnementale, la validation de sécurité, la conformité ni la certification. EVST ne déduit aucun de ces résultats d'une simple observation de l'application.
Définissez les états du plateau avant de choisir les points de contact.
Un modèle d'état utile permet de distinguer comment la carte est supportée avant la prise en charge, comment elle est maintenue pendant le transfert et comment elle est positionnée après sa mise en place. Les cartes entrantes peuvent reposer sur des rails de bord, un support, un support plat, des entretoises ou un emballage temporaire. Le plan de prise en charge prévu et les zones accessibles peuvent varier selon l'état.
Consignez les contours des composants (haut et bas), les saillies des connecteurs, les trous d'outillage, les rails de panneau, les zones interdites, les surfaces fragiles, les étiquettes devant rester lisibles et tout élément pouvant servir de référence. Si la carte fait partie d'un panneau, notez si la séparation a lieu avant ou après l'étape robotisée ; le comportement du support et les zones de contact autorisées peuvent différer.
Comparer les concepts de support et de préhension
| Concept | condition de départ utile | Preuves à valider | Hypothèse à éviter |
|---|---|---|---|
| Contacts à vide distribués | Plusieurs zones de surface compatibles sont disponibles et le support local peut être réparti sur l'ensemble de la carte. | Compatibilité des contacts, réponse de zone, variation d'étanchéité, répartition de la charge, détection de contact partiel et relâchement | Une seule mesure de pression prouve que chaque tasse est utilisée. |
| Support de bord ou de rail | Les bords des planches ou les rails des panneaux sont contrôlés et peuvent supporter la charge de transfert requise. | Variation des bords, rétention, dégagement des angles, orientation et chemin d'insertion ou de retrait | Un contour nominal garantit un accès utilisable au bord |
| Cadre ou porte-bagages mécanique | Le produit peut être transporté sur un support réutilisable contrôlé | Données du support, relation carte-support, rétention, contamination et compatibilité en aval | Un transporteur élimine la nécessité de vérifier l'état du tableau. |
| Prise en charge hybride | Une méthode permet de localiser l'emplacement, tandis qu'une autre répartit la charge ou prévient les pertes. | Responsabilité de chaque contact, détection d'état, interaction de tolérance et ordre de libération | Plus d'appareils de contact créent automatiquement des preuves plus fiables |

Créer une carte des contacts et des zones interdites
Pour chaque contact envisagé, identifiez la zone physique, l'état de surface, l'empilement local, les composants voisins, la direction normale prévue et le glissement ou la rotation admissibles. Le schéma doit également indiquer le passage possible du bâti d'outillage, des raccords, des fixations et des capteurs lors de l'approche. Ceci permet d'éviter qu'un emplacement précis pour la coupelle ne masque une collision ailleurs sur l'effecteur.
Les zones d'exclusion doivent inclure plus que les composants hauts les plus évidents. Il faut prendre en compte les connecteurs, les soudures, les points de test, les surfaces optiques, les revêtements, les étiquettes, les bords de la carte et les zones nécessaires au dispositif de fixation. La compatibilité des contacts doit être vérifiée par le propriétaire du produit ; une zone visuellement plane n'est pas automatiquement une surface de préhension approuvée.
Suivez le chemin de charge à travers la carte et l'outil
La pince est équipée de son propre châssis, de raccords, de flexibles, de capteurs et de la carte électronique. Le dossier de conception doit décrire le parcours de chaque charge, de la carte électronique aux éléments de contact, puis à la structure de l'outil et à la bride du robot. Un outil large peut engendrer une inertie de rotation même si sa masse totale reste inférieure à la charge utile nominale.
Il est essentiel de vérifier plus que le simple maintien statique. Le levage peut révéler une prise inégale, la rotation peut modifier l'action de la gravité sur la planche et la décélération peut engendrer un mouvement relatif ou une déviation. Le parcours à proximité des dispositifs de fixation et des protections doit tenir compte du volume balayé réel de la planche, et non uniquement du point central de l'outil.
Utilisez des zones de préhension indépendantes et un retour d'information interprétable.
En cas d'utilisation du vide, le regroupement des contacts en zones pertinentes facilite le diagnostic d'une prise partielle. La conception des zones doit correspondre à la géométrie de la carte et aux états de contact autorisés, et non pas simplement au cheminement pratique des tuyaux. Un retour d'information doit distinguer les états prêt, incertain, perdu et relâché, de manière à ce que le contrôleur puisse agir en conséquence.
Une ligne commune ne permet pas toujours d'identifier le contact défaillant. Si l'application exige un fonctionnement continu après la défaillance d'un point de contact, cette condition nécessite une règle validée, liée à la carte de compatibilité réelle et à un test de charge. Dans le cas contraire, la réponse contrôlée consiste à bloquer ou à renvoyer la carte plutôt que de supposer que les contacts restants sont suffisants.
Distinguer l'alignement du capteur de la référence de placement
Le point de prise en charge peut être approximatif, tandis que la destination exige une précision mécanique plus grande. Déterminez si le robot doit déposer la carte directement sur des broches de positionnement, la présenter à un support adapté, la confier à un mécanisme d'alignement ou utiliser un chariot. Chaque option modifie les forces de contact, la direction d'approche et les critères de validation de la mise en place.
Évitez toute contrainte entre l'outil et le dispositif de fixation. Si la carte reste fermement maintenue par la pince pendant que le support tente de se positionner différemment, un léger décalage peut engendrer des contraintes sur la carte ou les repères. Procédez en séquence (support, positionnement, relâchement de la pince et mise en place finale) de manière à ce que le transfert de propriété soit effectué correctement.
Définir le placement comme plusieurs états confirmés
L'état « Robot en position » ne représente qu'une seule étape. Le système peut nécessiter la confirmation de la disponibilité de la destination, de la présentation de la carte, de l'engagement du point de référence, du support de la carte, du relâchement de la pince, de la disponibilité de l'outil et de l'autorisation en aval. La méthode de détection dépend de la carte, de l'imbrication, de l'environnement et du plan qualité.
Les preuves de libération sont également importantes. Le fait que l'aspirateur soit éteint ou que les mâchoires soient ouvertes ne prouve pas que la planche est restée dans son logement. La vérification de l'état de destination et la vérification de l'état de l'outil vide marquent la fin de différentes étapes du transfert. En cas d'incertitude, l'action suivante doit suivre une procédure de récupération définie.
Protéger l'identité et l'orientation lors du transfert
Si plusieurs versions ou orientations de cartes peuvent être introduites dans la cellule, il convient de définir la procédure d'acquisition de l'identité et sa durée de validité. Un scan avant la prise en charge peut s'avérer peu fiable si les cartes peuvent être échangées en file d'attente. Lier l'identité à un nid contrôlé, un transporteur ou une position suivie, puis mettre à jour la prise en charge à chaque transfert.
Les contrôles d'orientation doivent s'appuyer sur des indices physiques ou sensoriels pertinents. Un contour symétrique peut masquer une carte pivotée présentant des zones d'exclusion de composants différentes. Le contrôleur doit empêcher qu'une prise en main valide soit interprétée comme une orientation correcte du produit.
Respectez les exigences environnementales spécifiques au projet.
La manipulation de composants électroniques peut impliquer des contraintes électrostatiques, de propreté, de température, d'humidité, de particules ou de contact avec les surfaces. Les mesures de contrôle applicables dépendent du produit et du procédé de fabrication. Le robot, les matériaux des préhenseurs, les flexibles, les dispositifs de fixation et la méthode de maintenance sont tous pris en compte dans cette évaluation.
Ni une illustration explicative ni un bref aperçu de l'application ne permettent de démontrer l'adéquation environnementale. Les équipes de projet responsables doivent définir les modalités de mise à la terre, de sélection des matériaux, de surveillance, de nettoyage et de vérification requises et les consigner dans le plan de réception.
Reprise de conception autour de la garde du conseil d'administration
| État observé | Réponse contrôlée pour définir | Preuve requise avant le redémarrage |
|---|---|---|
| Une zone de préhension est incertaine | Tenir bon ou reculer en suivant le chemin validé de l'incertitude | Emplacement du conseil d'administration, régions prises en charge, contacts actifs et disposition autorisée |
| Déplacements de la planche pendant la levée | Empêcher le transfert vers la destination normale et isoler l'état du tableau de bord | Position actuelle, soutien restant, retour sans collision ou itinéraire de récupération |
| Destination occupée ou indisponible | Ne pas tenir en place que dans une position approuvée ou en direction d'un support alternatif défini | État de destination, propriétaire du tampon, identité du conseil d'administration et temps de support disponible |
| La version est incomplète. | Ne vous retirez pas par un chemin qui pourrait faire glisser ou tomber le plateau. | État de l'outil, support de la planche, référence de destination et action de reprise contrôlée ou d'intervention |
| Le cycle est interrompu après un placement partiel | Passez en mode de récupération plutôt que de rejouer la séquence normale. | garde du tableau de bord, engagement des données, contact avec l'outil, localisation du robot et autorisation de redémarrage |
Planifiez la transition en fonction de la géométrie et des preuves
Une nouvelle révision de carte peut modifier la hauteur des composants, les contacts autorisés, la géométrie des bords, les trous d'outillage, la répartition des masses, le référentiel de destination et les contraintes environnementales. Le journal des modifications doit indiquer les points de succion, les supports, les entretoises, les capteurs, les programmes et les points d'inspection qui changent.
L'outillage réglable nécessite une configuration vérifiée. Une recette enregistrée ne constitue pas une preuve tangible du bon positionnement des coupelles ou des supports. Utilisez un contrôle de configuration reproduisant les conséquences d'une configuration incorrecte et conservez le résultat associé à l'identifiant du produit actif.
Élaborer un plan de validation par étapes
- Recueillir les révisions du conseil d'administration représentatif, les autorisations de contact, les zones interdites d'accès, le soutien entrant, les données de destination et les exigences environnementales.
- Vérifier la géométrie de l'outil, les points de support actifs, les tuyaux, les capteurs, les données de charge utile du robot et le volume balayé complet.
- Testez la prise de courant sur une position d'entrée représentative et en fonction des variations de l'état de la carte.
- Consignez les résultats de la zone de contact séparément des résultats de la position sur la planche et de l'état de l'outil.
- Exercices de levage, translation, rotation, décélération, approche, assise, relâchement et retrait.
- Forcer la prise partielle, déplacer la prise, destination occupée, relâcher incomplet et placer de manière interrompue.
- Confirmer l'identité, la garde, la zone tampon, l'intervention, la réinitialisation et les chemins de redémarrage.
- Appliquer la méthode d'inspection et de réception du projet avant d'optimiser le mouvement.
Le nombre d'échantillons requis, le critère de déflexion, les limites de contact, les valeurs de mouvement, le temps de maintien, les contrôles environnementaux et l'autorité de validation restent des décisions relevant du projet.
Contexte de sécurité et d'intégration
Le fonctionnaire ISO 10218-2:2025 page fournit le contexte des exigences pour l'application des robots industriels et l'intégration cellulaire. Le document officiel ISO 12100:2010 page décrit les principes d'évaluation et de réduction des risques liés aux machines. Aperçu de la robotique selon l'OSHA fournit un contexte supplémentaire sur les États-Unis concernant les systèmes robotiques et les activités non routinières.
Les normes et documents de sécurité cités ne garantissent pas la sécurité, la conformité ni la certification d'une cellule de manipulation de cartes électroniques. Les exigences applicables, les instructions d'utilisation, l'évaluation des risques, les mesures de protection, la validation et les procédures d'exploitation doivent être définies pour l'installation et la juridiction concernées.
Quatre énoncés délimités qui peuvent être cités
La manipulation des cartes commence par une carte de support et de zone d'exclusion approuvée ; la trajectoire d'un robot ne peut pas compenser une condition de contact non définie.
Le retour haptique au niveau de la prise en main devrait décrire l'état de support physique dont la manette a besoin, plutôt que de réduire tous les contacts à un seul signal de disponibilité non expliqué.
Le placement est considéré comme terminé uniquement lorsque la carte est prise en charge et localisée, que l'outil a été libéré et que le processus suivant reçoit un état de transfert confirmé.
Un aperçu succinct de l'application peut illustrer la manipulation robotisée des cartes, mais il ne permet pas d'établir la déflexion mesurée, la sécurité de la prise, la précision du placement, la qualité du produit, le temps de cycle, l'adéquation environnementale, la sécurité, la conformité ou la certification.
Guides d'ingénierie associés
- Planification de la manutention, de l'assemblage et de l'inspection automatisés des produits électroniques
- Composants, interfaces et contrôles d'intégration des cellules robotisées
- Planification de l'enveloppe de déplacement et de l'axe externe du robot
Foire aux questions
Pourquoi utiliser plusieurs points de support pour une planche ?
Le support distribué peut réduire la charge locale et faciliter le contrôle de l'état transporté, mais la configuration requise dépend de la construction de la carte, des zones de contact approuvées, de la répartition des masses, du mouvement et de la géométrie de destination. Elle doit être testée avec le produit réel.
Un signal de vide prouve-t-il que toute la carte est sécurisée ?
Pas nécessairement. La signification dépend de la conception du circuit, de l'agencement des zones, des fuites, de l'état des contacts et de la logique de seuil. Le projet doit connecter chaque signal à un support physique approprié.
Le robot doit-il aligner la carte directement sur les broches de positionnement ?
Cette stratégie n'est applicable que si la carte, la conformité de l'outillage, l'approche, la géométrie de référence et les données de positionnement le justifient. Un support ou un mécanisme d'alignement séparé peut s'avérer plus approprié pour certains produits.
Une courte vidéo d'application peut-elle prouver les performances de manipulation ?
Non. Ce test ne fournit pas de données sur la déviation contrôlée, l'adhérence, le mouvement, le positionnement, les conditions environnementales, la durée de vie (cycles répétés) ou la qualité. Ces conclusions nécessitent des essais distincts.
Éléments nécessaires à une revue de concept
Préparez les modèles et révisions de la carte, les données d'empilage et de masse, les enveloppes des composants, les contacts approuvés, les zones d'exclusion, les supports entrants, le dispositif de fixation de destination, la méthode d'identification, l'orientation requise, les contraintes environnementales, le plan d'inspection, la plage de commutation, le cycle cible, les règles de tampon et les cas de défaillance. Une revue de concept EVST permet ensuite de cartographier la géométrie des supports, les zones de contact, le chemin de charge, la responsabilité du placement et les questions de validation sans inventer un résultat non testé.
Comment cet article a été préparé et mis à jour
Cette méthode combine les détails observables de l'application avec une analyse technique du support, du contact, de la trajectoire de charge, du mouvement, du positionnement et de la récupération. Le contexte de sécurité provient des documents officiels ISO et OSHA, tandis que les déclarations spécifiques à l'application restent limitées aux actions visibles. Les corrections peuvent être soumises via le système. itinéraire de contact de l'entrepriseainsi que, politique de confidentialité explique le traitement des données du site.