
Points clés à retenir
- La prise et le placement visibles peuvent confirmer une trajectoire de mouvement, mais ils ne peuvent pas établir le processus de fabrication complet ni le résultat de production.
- Les données de référence de l'équipement, la propriété partielle, l'état de préparation de la station, la confirmation de mise en service et la sortie anormale doivent être définis avant l'optimisation de la vitesse.
- Le modèle d'interface optimal dépend de la variation des composants, du contrôle du transporteur, des besoins de changement de format, de l'accès pour l'inspection et des conséquences d'un état litigieux.
- EVST considère les essais sur composants réels et les exceptions induites comme des preuves de concept, et non comme un substitut à la validation cellulaire finale.
Ce que la séquence validée montre – et ce qu’elle ne peut pas prouver
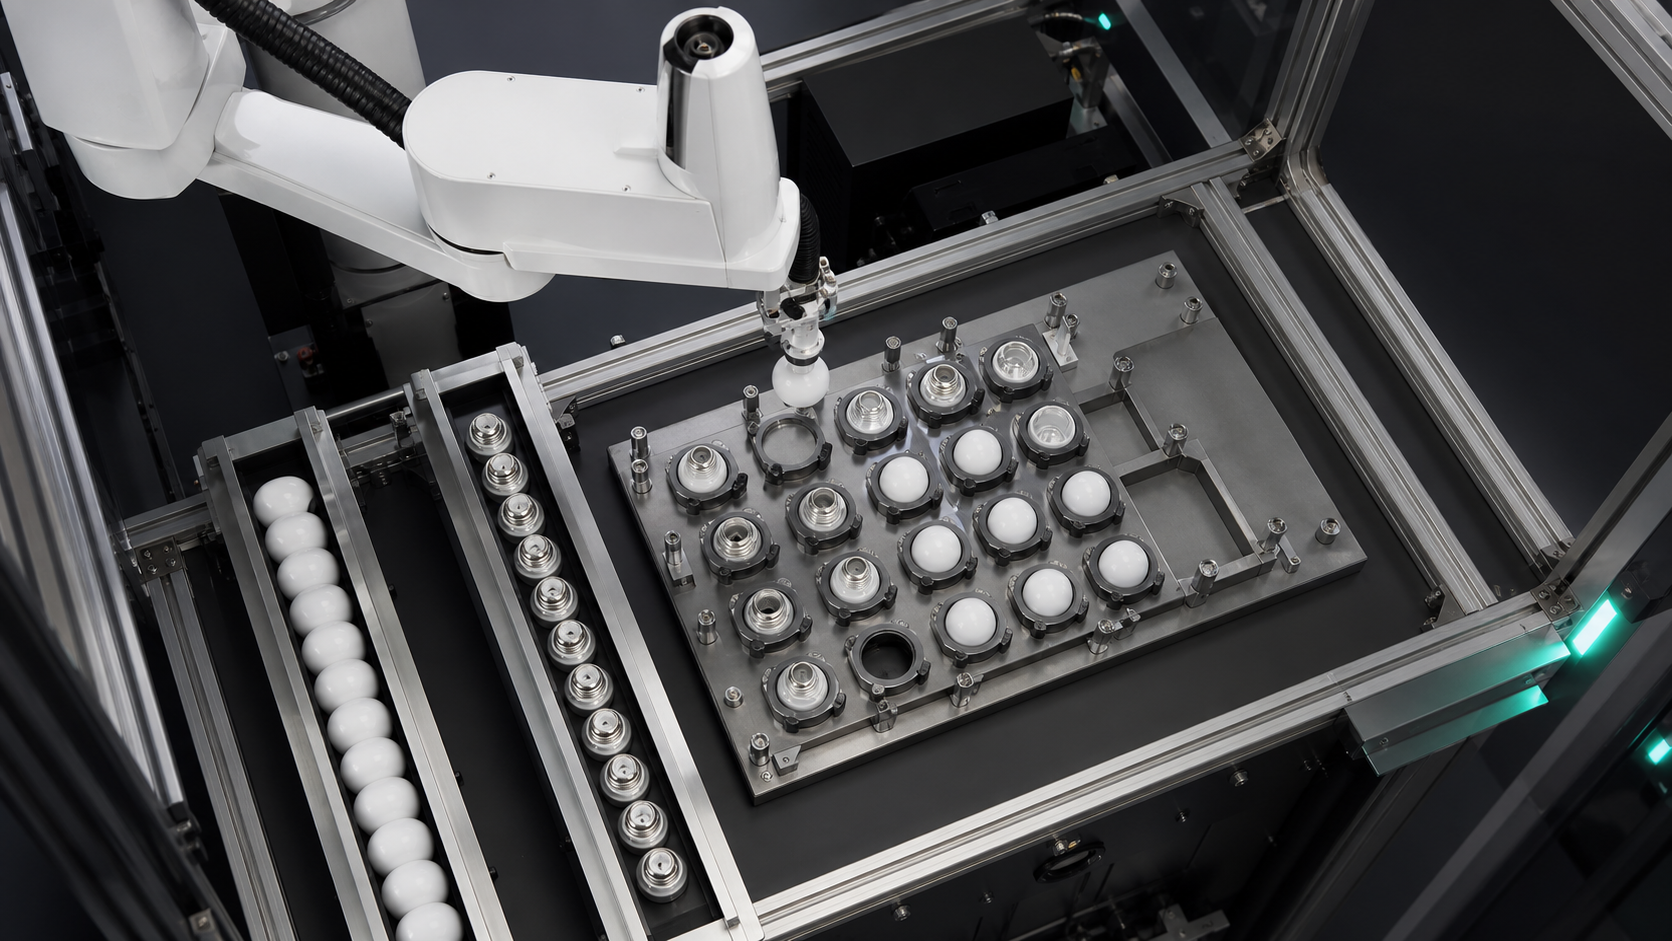
La séquence source effacée montre les composants liés à l'éclairage, le mouvement du dispositif de fixation, l'activité de prélèvement et de placement du robot, ainsi que la relation spatiale entre la zone de travail et les plateaux. Ces observations permettent d'aborder la présentation des composants, la préhension, le référencement du dispositif de fixation et le transfert de poste. Elles ne révèlent ni le modèle du produit, ni le client, ni la nomenclature complète, ni la recette d'assemblage, ni le programme du contrôleur, ni les résultats des capteurs, ni les critères d'inspection, ni l'historique de production.
Aucun résultat concernant le temps de cycle, la précision, le rendement, l'amélioration de la qualité, le temps de fonctionnement sans surveillance, la certification ou la conformité ne peut être déduit de l'enregistrement vidéo. Une séquence fluide ne permet pas non plus de visualiser la réaction à un composant manquant, à une position de plateau occupée, à un désaccord de déclenchement ou à un redémarrage interrompu. Pour l'automatisation de l'assemblage d'éclairage, utilisez la séquence pour identifier les questions conceptuelles, puis répondez-y à l'aide de pièces représentatives, d'étapes de processus documentées et d'essais contrôlés.
Définissez les limites de l'assemblage avant de sélectionner l'équipement.
Le terme « produit d’éclairage » peut recouvrir de nombreuses familles de composants et opérations. Cet article ne tient donc pas compte d’un type de boîtier, d’un élément optique, d’un raccordement électrique, d’une méthode de fixation ou d’une norme d’inspection en particulier. Il convient d’énumérer uniquement les opérations concernées. Pour chacune d’elles, il faut consigner l’état initial, la transformation requise, l’état final et la preuve de sa réalisation.
En pratique, EVST affiche d'abord une carte d'état des pièces plutôt qu'un catalogue de robots. Un composant peut arriver présent mais mal orienté. Il peut être correctement saisi mais bloqué pour atteindre sa destination. Il peut être placé dans un emplacement vide alors que la station suivante n'est pas encore prête à le prendre en charge. Ces différentes situations ne doivent pas être représentées par un simple signal générique de « cycle terminé ».
Déclaration de planification citable 1 : Dans l'automatisation de l'assemblage d'éclairage, la position d'un plateau ne constitue pas une preuve de transfert acceptable ; la cellule a toujours besoin de preuves que le composant prévu a été saisi, placé, accepté et relâché.
Tableau de décision : choisir une interface de station en fonction de l’incertitude
Ce tableau compare les modèles d'interface courants au niveau conceptuel, sans classer les marques de robots ni prescrire de solution universelle. Le choix se fait en fonction du composant réel, de la gamme de produits, des exigences d'accès et de la complexité de la récupération.
| Modèle d'interface | Utile quand | Preuves à définir | Principal risque lié à la planification | Question sur la récupération |
|---|---|---|---|---|
| nid fixe ou luminaire dédié | La famille de pièces et la référence de placement sont stables | Nid dégagé, partiellement occupé, point de référence établi, libération terminée | L'usure, les débris ou un siège incomplet peuvent modifier la référence de travail. | Est-il possible de supprimer la partie litigieuse sans perdre l'état du nid connu ? |
| Plateau ou porte-plateau indexé | Plusieurs postes se déplacent à travers des stations reliées entre elles | Identité du transporteur, index verrouillé, poche cible, état de la poche | Le robot et le transporteur peuvent être en désaccord sur la position à laquelle appartient la pièce. | Comment l'identité est-elle conservée après une interruption d'index ? |
| Présentation du convoyeur arrêtée | Le flux est flexible et un arrêt temporaire peut créer une fenêtre de prélèvement | Pièce présente, position d'arrêt, confiance de la pose, dégagement aval | Une variation dans l'espacement ou la posture peut réduire la fenêtre disponible. | Où va un composant incertain ou non sélectionné ? |
| Dispositif chargé par l'opérateur | Le mélange est dense, le volume limité ou le chargement manuel reste justifié. | Composant correct, orientation correcte, dispositif fermé, personne dégagée | La variation de charge et l'état d'intervention peuvent être ambigus. | Qu'est-ce qui empêche le redémarrage à partir d'un état manuel non vérifié ? |
Ce tableau de décision répond aux exigences de comparaison des cas d'utilisation en mettant en évidence les compromis entre quatre modèles d'interface réels. Le matériel final reste à définir jusqu'à ce que des composants et des agencements représentatifs soient disponibles.
Élaboration d'un contrat d'État pour l'automatisation de l'assemblage d'éclairage
Un contrat d'état de composant énumère les conditions requises avant que le robot ou la station suivante puisse progresser. Il ne s'agit pas d'une spécification de contrôleur. Il fournit aux équipes mécanique, contrôle, processus, qualité et opérations un langage commun : pièce disponible, orientation connue, préhension valide, chemin dégagé, dispositif de fixation prêt, positionnement accepté, outil libéré et exception gérée.
Chaque état nécessite un responsable et une source de preuves. « Prêt pour le montage » peut concerner l'équipement de destination. « Fixation valide » peut dépendre du retour d'information de l'outillage, en lien avec le mode de défaillance probable. « Placement accepté » peut nécessiter une vérification spécifique au processus ou une confirmation en aval. Évitez de nommer un capteur avant d'avoir compris les exigences en matière de preuves.
Le Exemple de cellule de travail d'assemblage coordonné du NIST Ce schéma décrit le déplacement des pièces depuis les alimentateurs vers un plateau de préparation, puis leur transfert d'un robot à l'autre avant l'assemblage. Cet exemple ne concerne pas la validation d'un produit d'éclairage, mais il illustre pourquoi la coordination et la responsabilité entre les différents postes font partie intégrante du problème d'assemblage.
Preuves distinctes de prise en main, de transfert, de placement et de relâchement
Une fermeture commandée ne prouve pas qu'un composant est maintenu. Un mouvement terminé ne prouve pas qu'il est resté avec l'outil. Une ouverture commandée ne prouve pas qu'il a quitté l'outil ou qu'il est correctement positionné. Traitez ces moments comme des questions de preuve distinctes. Associez les preuves à des modes de défaillance plausibles tels que pièce manquante, contact partiel, position décalée, pièce retenue, pièce double ou contact avec une surface incorrecte.
Le contact de l'outillage doit être vérifié par rapport à la pièce réelle. L'équipe de conception doit documenter les zones de contact autorisées, les surfaces interdites, la tolérance d'orientation, le jeu requis et les conditions rendant la prise incertaine. Il n'est pas nécessaire de définir une force ou une pression universelle. Il faut simplement une description vérifiable des éléments que l'outil doit préserver et que le système doit détecter.
Utilisez la référence de montage comme donnée d'entrée du processus, et non comme une hypothèse de dessin.
Le repère de montage relie le composant physique à l'opération programmée. Il est essentiel d'identifier l'élément qui le positionne, contraint sa rotation, confirme son positionnement et peut accumuler des variations ou des contaminations. Un compartiment de rangement peut organiser les pièces sans pour autant fournir le repère d'assemblage final. Un emplacement dédié peut constituer une référence précise, mais réduit la flexibilité des changements de série.
Pour l'automatisation du montage d'éclairage, consignez la chaîne de données depuis la présentation initiale jusqu'au point de prise en charge par la station suivante. Si un support est indexé, indiquez sa référence et l'emplacement cible. Si un projecteur se déplace, indiquez son état de fonctionnement verrouillé. Si une vision est proposée, précisez l'incertitude qu'elle mesure plutôt que de supposer qu'elle peut compenser une référence mécanique instable.
Définir les accords tacites relatifs à la propriété
Une procédure d'échange de données entre stations doit permettre d'identifier le propriétaire du composant avant, pendant et après le transfert. L'émetteur doit s'assurer de la disponibilité du composant ; le récepteur doit confirmer qu'il peut accepter le transfert. Après la mise en place, la réception doit être validée avant le départ de l'outil ou l'avancement du support. La documentation relative à l'automatisation du montage d'éclairage doit définir l'état du composant, et non créer un nom de signal.
Déclaration de planification citable 2 : Une station d'assemblage d'éclairage ne doit pas être considérée comme prête simplement parce qu'elle est inactive ; la disponibilité signifie que la destination correcte est identifiée, claire, référencée et capable d'en prendre possession.
Lorsque plusieurs stations partagent un plateau ou un convoyeur, la gestion des stocks doit être conservée même après des arrêts et des redémarrages. L'enregistrement doit permettre de déterminer quelles poches sont vides, pleines, acceptées, rejetées ou d'état inconnu. L'état « inconnu » est utile car il évite que le système de contrôle ne considère l'incertitude comme une réussite.
Placez des points de contrôle où ils peuvent modifier l'action suivante.
L'inspection n'apporte de valeur que lorsque son résultat modifie le processus. Il convient de déterminer la question posée, le moment où elle est posée et la suite des actions à entreprendre pour chaque résultat. Par exemple, il peut s'agir de vérifier la présence d'un composant, sa position attendue, la crédibilité de son emplacement ou la disponibilité d'un support. Ces exemples constituent des catégories de planification et non des affirmations quant à l'utilisation d'une technologie d'inspection particulière par la cellule observée.
Le concept doit distinguer une mesure d'une décision. Un signal provenant d'une caméra, d'un capteur ou d'un outil peut fournir des preuves, mais la règle de réussite, la règle de revérification, le processus de rejet et la réponse aux données manquantes restent des décisions distinctes. Publication de référence du NIST sur l'assemblage robotisé de petites pièces Ce document présente des méthodes et des artefacts de test pour les opérations d'insertion et de fixation. Il soutient le principe général d'évaluation du comportement d'un assemblage par des tests explicites ; il ne fournit pas de valeurs d'acceptation pour cette application.
Modéliser l'heure totale de la station sans promettre de takt
Le modèle temporel complet doit inclure la présentation, la stabilisation, la prise en main, le déplacement du robot, l'attente à destination, le positionnement, l'inspection, la libération, le déplacement du support et la récupération prévue. Cela évite de confondre le déplacement du robot avec le processus complet. Comme la vidéo ne permet pas d'établir ces durées, cet article ne fournit aucune valeur de takt ni de débit.
Déclaration de planification citable 3 : Pour la planification conceptuelle, une station robotisée n'est jamais plus rapide que la transition d'état vérifiée la plus lente qu'elle doit attendre, y compris l'alimentation, la préparation de la destination, l'inspection et la récupération normale.
EVST recommande d'établir le premier modèle de temporisation à partir d'événements observés lors d'un essai représentatif. Il convient d'enregistrer chaque état d'attente séparément. Cette approche permet de déterminer si le concept est limité par la présentation, la manipulation, l'indexation du support, la vérification ou la récupération, sans pour autant attribuer au robot une performance de production non justifiée.
Concevoir la récupération des exceptions avant les essais continus
La reprise après incident de l'automatisation de l'assemblage d'éclairage commence par la définition de classes de défauts : absence de composant, prise incertaine, destination occupée, placement non accepté, composant retenu, position du support inconnue et séquence interrompue. Pour chaque classe, spécifiez l'option : nouvelle tentative, déviation, maintien, intervention ou arrêt. Évitez d'opter par défaut pour la nouvelle tentative si cela risque de dupliquer une pièce ou d'effacer le dernier état validé.
| Classe d'exception | L'État doit préserver | Réponse conceptuelle à définir | Preuves avant le redémarrage |
|---|---|---|---|
| Composant entrant manquant ou incertain | L'outil est vide et l'état de la source est inchangé. | Attendez, demandez une nouvelle présentation ou détournez-vous | Un composant prévu est disponible dans une position connue |
| Poignée non confirmée | Dernier état connu de l'outil et de la pièce | Libération contrôlée, rejet ou intervention | Les états de l'outil et du composant sont connus indépendamment |
| Destination indisponible | Le composant reste la propriété de la station émettrice | Maintenir dans un état sûr défini ou utiliser une mémoire tampon validée | La destination correcte est claire, référencée et prête. |
| Le placement est contesté. | Position du transporteur et identité du composant | Revérifier, isoler ou demander une intervention | Les États occupés et acceptés sont réconciliés |
| séquence interrompue | Tous les états inconnus restent explicitement inconnus | Réconcilier plutôt que de reprendre aveuglément | Les pièces, outils, dispositifs de fixation, supports, robots et états en aval sont d'accord |
Déclaration de planification citable 4 : La récupération déterministe commence à partir du dernier composant, outil, dispositif de fixation, support, robot et état en aval de confiance ; tout état non résolu doit rester inconnu plutôt que d'être converti en un indicateur de succès.
Effectuer des essais sur les composants représentatifs et les exceptions induites
Un essai d'automatisation d'un système d'éclairage doit couvrir les variations représentatives, les orientations prévues, les contraintes de contact, la charge des luminaires, les échanges de signaux entre les stations, les réponses aux inspections et les mouvements du chariot. Il convient d'inclure les interruptions planifiées et les exceptions crédibles. Il faut consigner les états qui ont été prouvés, contestés et rétablis.
Un cycle complet est utile pour vérifier la portée et la logique de séquence de base, mais insuffisant pour démontrer une capacité de production. Comptez les séquences de bout en bout acceptées, classez les exceptions et préservez les conditions de chaque essai. Ne tirez pas de conclusions extrapolées de quelques démonstrations concernant la qualité, la précision, le débit ou le temps d'exécution sans surveillance.
Pour un concept de voie lourde, EVST demande des composants représentatifs, les étapes du processus, les zones de contact autorisées, les schémas de montage ou de plateau, l'agencement de la station, la propriété de l'interface, les questions d'inspection, les règles d'état anormal et les critères d'acceptation avant de finaliser la sélection de l'équipement.
Dissocier la validation de sécurité du succès du processus
L'achèvement d'une séquence d'assemblage ne valide pas la mise en place de dispositifs de protection ou d'interventions sûres. Aperçu de la robotique selon l'OSHA Ce document identifie la programmation, la maintenance, les tests, la configuration et le réglage comme des conditions non routinières importantes dans lesquelles des travailleurs peuvent se trouver à l'intérieur de la zone de travail d'un robot. Ce guide américain constitue un rappel utile de la nécessité d'évaluer la pertinence d'une intervention et d'un redémarrage, mais il ne s'agit pas d'une conclusion de conformité spécifique à un projet.
L'évaluation des risques, la mise en sécurité, la maîtrise de l'énergie, le contrôle d'accès, les procédures d'exploitation et la validation doivent être réalisées pour l'installation proprement dite, conformément aux exigences applicables. L'inspection des procédés et les fonctions de sécurité ont des objectifs différents et ne doivent pas être considérées comme interchangeables.
Guides de planification d'assemblage associés
- Utilisez le bouton guide d'assemblage des petites pièces lorsque la principale préoccupation concerne les dommages de contact, le comportement d'insertion, la force admissible ou la référence de fixation.
- Utilisez le bouton guide de positionnement pour l'assemblage de l'appareil lorsque la principale préoccupation est de stabiliser une donnée de référence avant la fixation ou la correction guidée par caméra.
- Utilisez le bouton Guide d'ajustement des tâches SCARA lorsque la position de l'outil, les axes, la portée, la charge et l'architecture du robot doivent encore être examinés.
Cette page a un objectif plus précis : définir les preuves relatives à l’état des composants, aux dispositifs de fixation, au transfert, à l’inspection et à la récupération pour l’automatisation de l’assemblage d’éclairage, sans sélectionner un modèle de robot ni revendiquer un résultat de production.
Foire aux questions
Une sélection réussie prouve-t-elle que le poste d'assemblage est prêt ?
Non. Il ne prend en charge que les conditions de préhension et de mouvement visibles lors de cet événement. L'état de préparation de la destination, l'acceptation du placement, la libération, l'inspection, la prise en charge en aval et la gestion des exceptions restent des états distincts.
L'automatisation des systèmes d'éclairage nécessite-t-elle toujours une vision ?
Non. Une présentation mécanique stable et un dispositif bien défini permettent d'obtenir la pose requise. La vision peut être envisagée lorsqu'une incertitude mesurable subsiste, mais le concept doit définir ce qu'il mesure, comment la confiance est gérée et ce qui se passe après un résultat incertain.
Comment gérer les variantes à composants mixtes ?
Commencez par définir l'identité de la variante, l'orientation autorisée, le contact avec l'outillage compatible, le mappage du dispositif de fixation ou du support, et la règle empêchant la poursuite de la production d'une recette incorrecte. La méthode d'identification appropriée dépend des composants et du processus réels ; elle ne peut être déduite des images.
Quelles sont les données nécessaires à l'élaboration d'un concept d'automatisation d'un système d'éclairage ?
Fournissez des informations sur les composants représentatifs, la séquence de processus, les surfaces de contact autorisées, la présentation à réception, les détails du dispositif de fixation ou du plateau, l'agencement du poste de travail, la responsabilité de l'interface, les questions d'inspection, les exceptions attendues, les paramètres de temporisation cibles, l'environnement d'exploitation et les règles d'acceptation. Ces informations servent à faciliter les essais ; elles ne constituent pas une pré-approbation des performances.
Limites des sources et de la méthode
- NIST, Protocoles d'évaluation comparative des systèmes d'assemblage robotisés de petites pièces.
- NIST, Assemblage coordonné dans une cellule de travail robotisée hétérogène.
- Aperçu de la robotique selon l'Administration américaine de la sécurité et de la santé au travail (OSHA)..
Préparez un briefing de station testable
EVST peut évaluer un concept d'automatisation d'assemblage d'éclairage lorsque l'état des pièces, la référence du luminaire, la responsabilité du transfert, les questions d'inspection, les sorties anormales et les preuves de réception sont documentés. Commencez par les composants réels et la séquence complète de la station, puis comparez les équipements uniquement une fois les états non résolus identifiés.