
Ouverture manuelle ou automatisée des cartons : quel travail va réellement disparaître ?
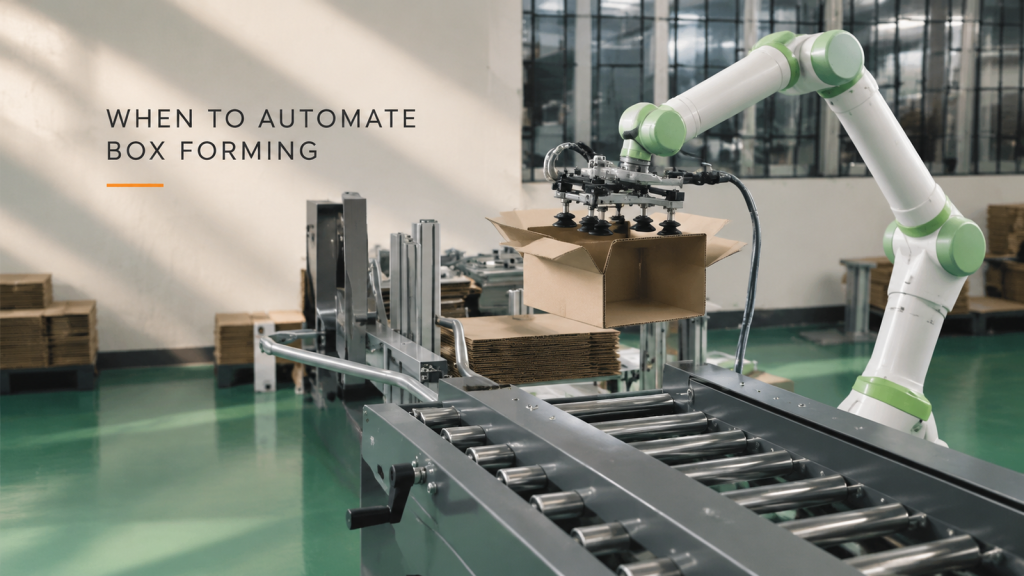
Comparez l'ouverture manuelle et automatisée des cartons en fonction du travail restant, de l'état de transfert des cartons, des changements de format et de la question de savoir si les secondes gagnées libèrent du temps de travail utilisable.
Automatisation de la manutention des plateaux : quand est-il judicieux d’ajouter un deuxième robot ?
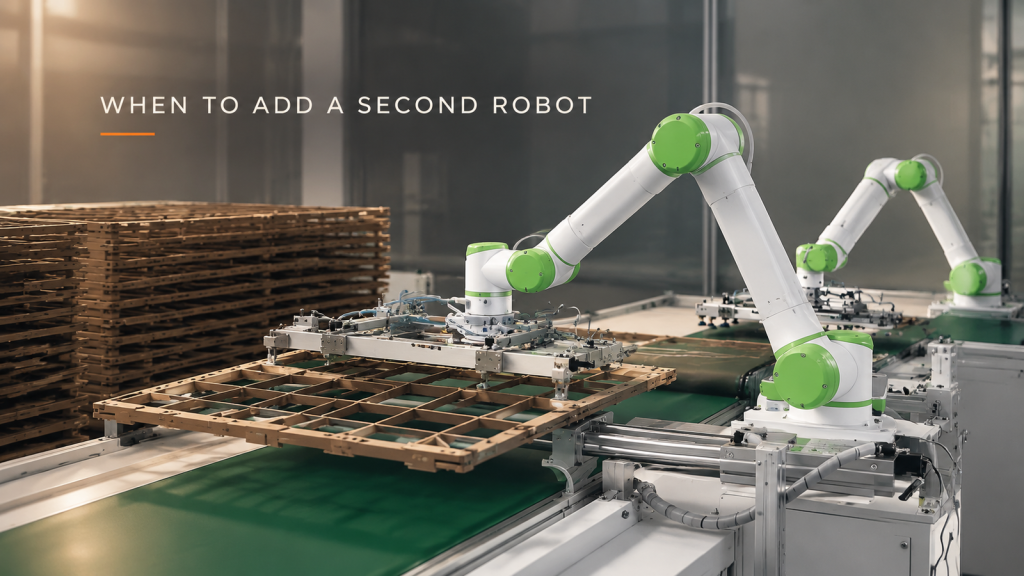
Comparez un robot, un distributeur de plateaux et deux robots. Identifiez les délais de changement de plateau susceptibles de se chevaucher et les tests à effectuer avant d'ajouter un second dispositif de manutention.
Automatisation de l'empilage des blocs à la presse : sept questions que se posent les acheteurs avant de commander un robot de palettisation
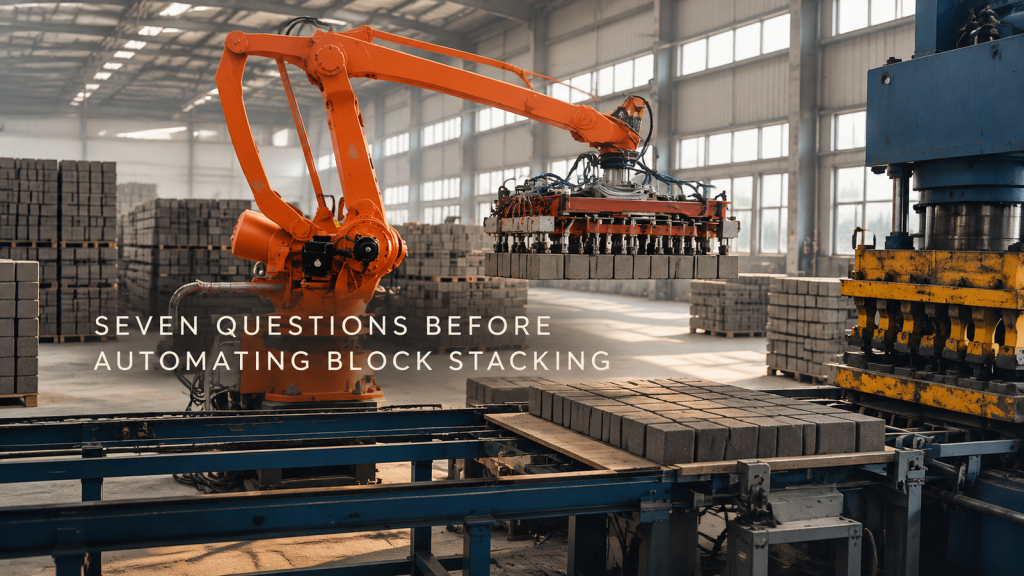
Sept questions à régler avant de commander un robot de palettisation pour l'empilage de blocs à la presse : résistance à cru, préhension, charge utile, cycle, modèle d'empilement et défauts.
Polissage robotisé des charnières de portières de voiture : cinq modes de défaillance à tester avant l’achat
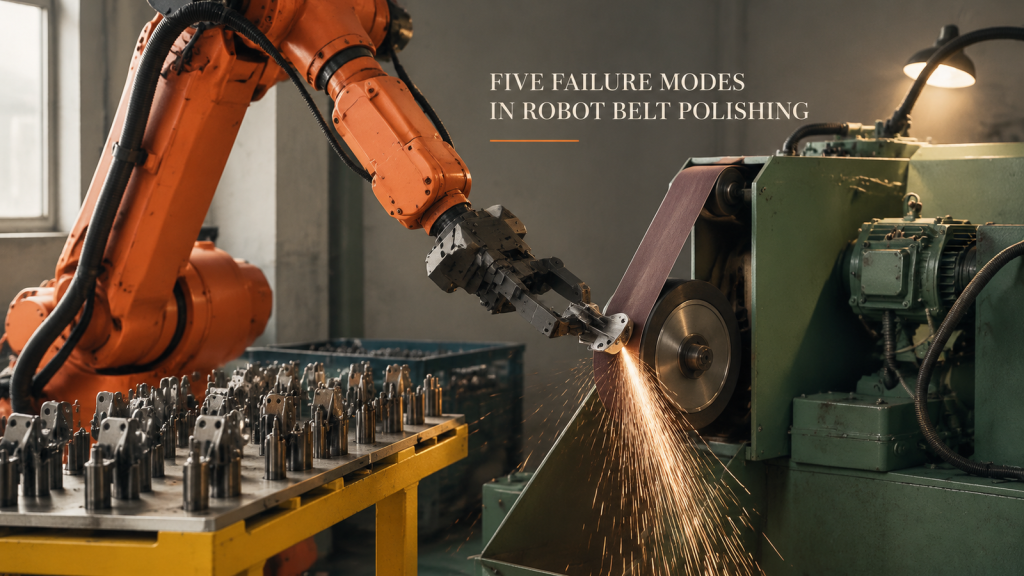
Cinq modes de défaillance qui font échouer le polissage par robot des charnières de portières de voiture, allant de la variation des pièces et de l'usure de la courroie au contrôle de la force, à la poussière et au glissement des pinces, et comment tester chacun d'eux.
Manipulation et empilage robotisés de panneaux en treillis d'acier : maîtrise de l'enveloppe flexible
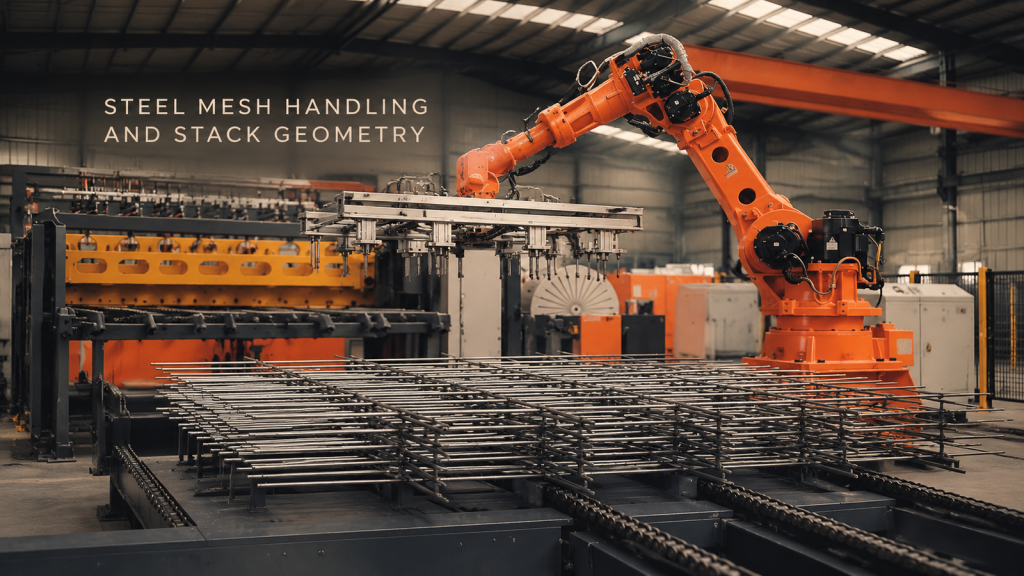
Manipulation et empilage robotisés de panneaux en treillis d'acier : maîtrise de l'enveloppe flexible
Robot de maintenance des enroulements du stator du moteur : définition de l'état de transfert
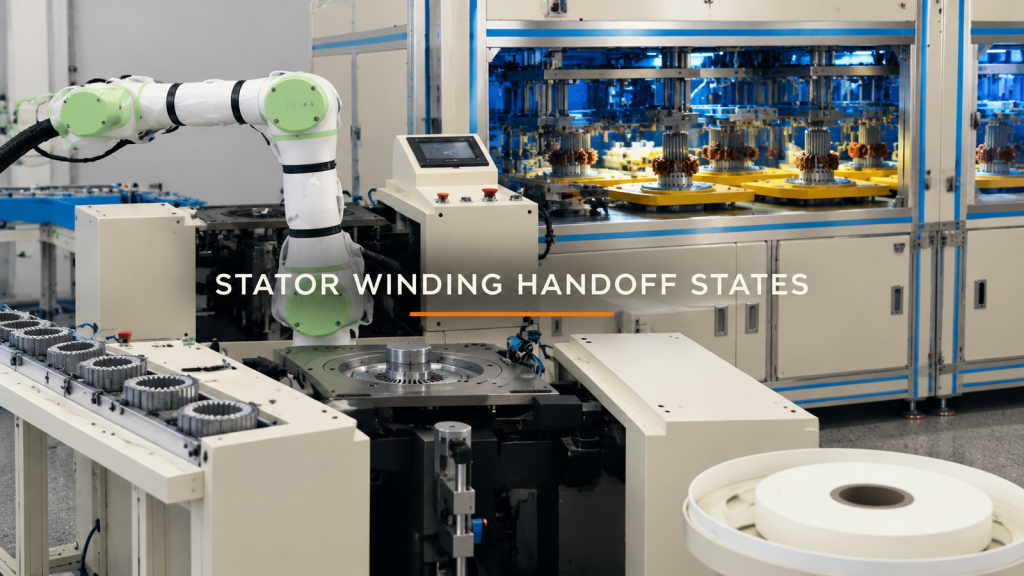
Définir les états de transfert, la géométrie du support, le couloir de transfert et les essais de limites pour la prise en charge par robot des enroulements du stator du moteur.
Robot de presse : Vérifiez le transfert de matrice avant la programmation
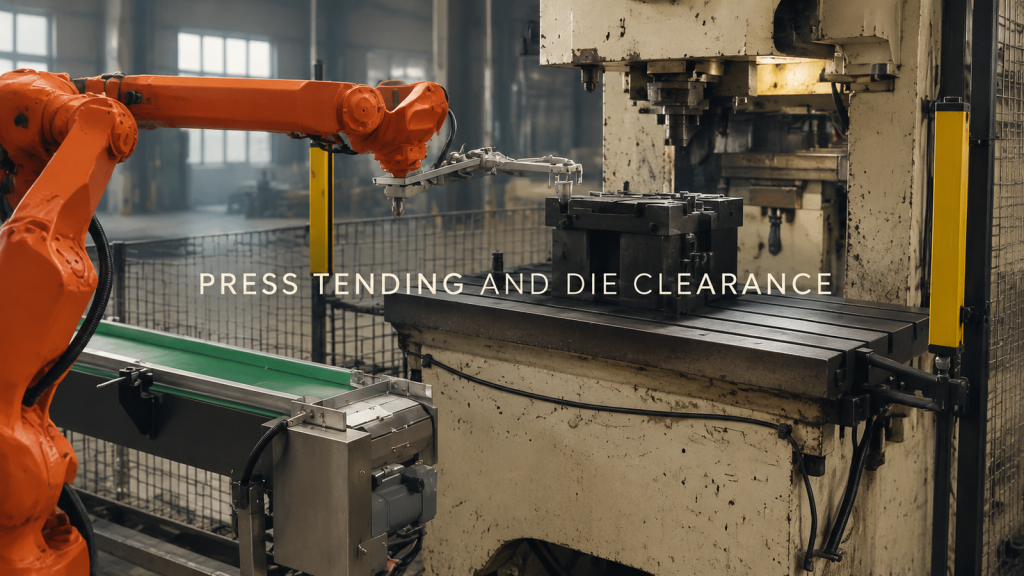
Planifiez l'alimentation de la presse robotisée en deux étapes. Vérifiez l'approche, la préhension ou le relâchement, ainsi que le dégagement de sortie au niveau du convoyeur et de la matrice avant la programmation.
Dépalettisation de cartons sur un convoyeur : définition de la logique de couche, de préhension et de libération
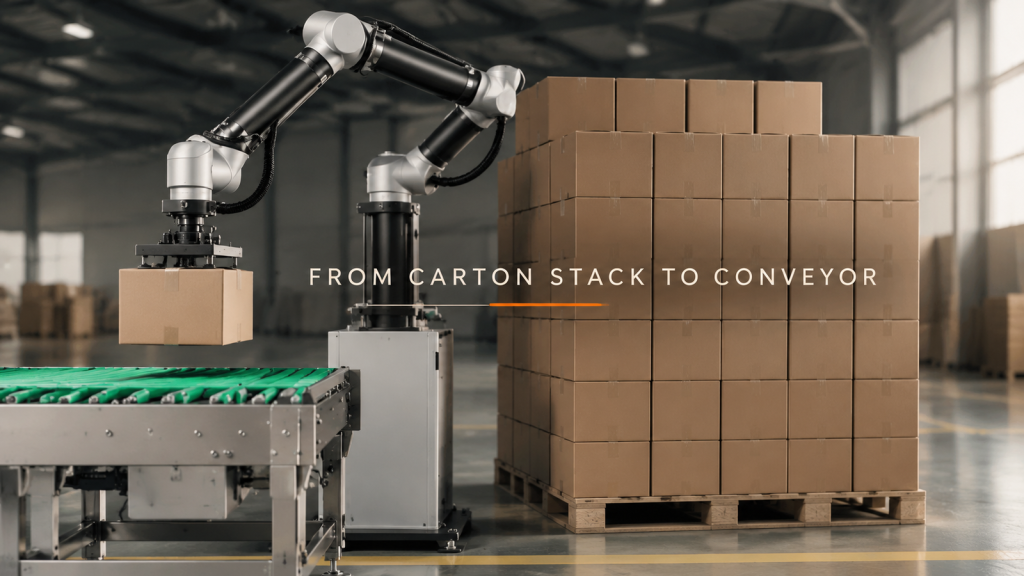
Déplacer un carton d'une pile vers un convoyeur de sortie semble répétitif, mais le processus de transfert change à mesure que la couche se vide. Dans ce cas, un robot de levage est utilisé.
Transfert de robots dans une cellule d'entraînement : définir les transferts avant la programmation
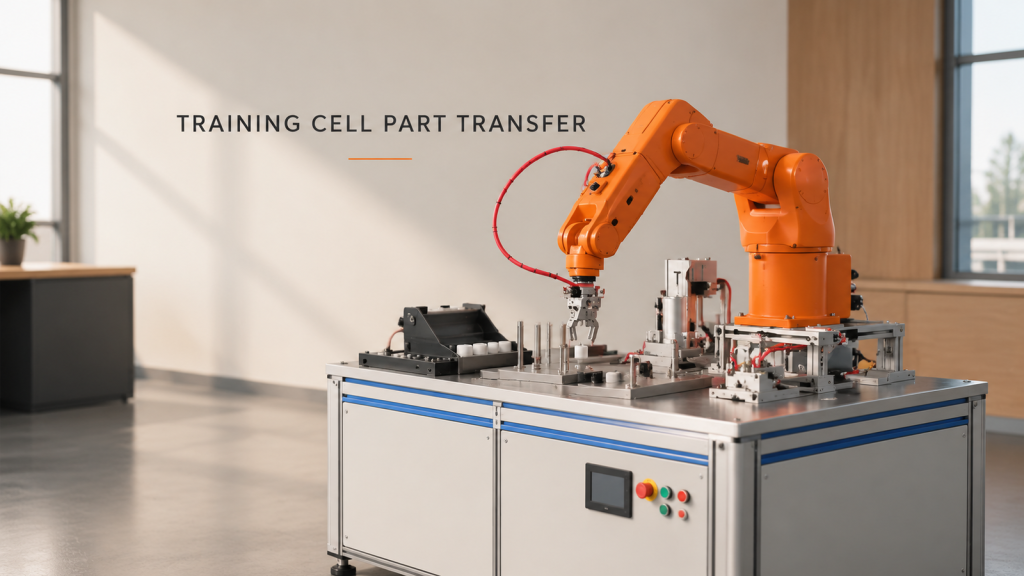
Une cellule de formation multi-stations est utile car elle expose les interfaces qui déterminent la stabilité du transfert robotisé : le positionnement d’une pièce, le moment où…
Manipulation de pièces métalliques longues par robot : support, zone de rotation et transferts de poste
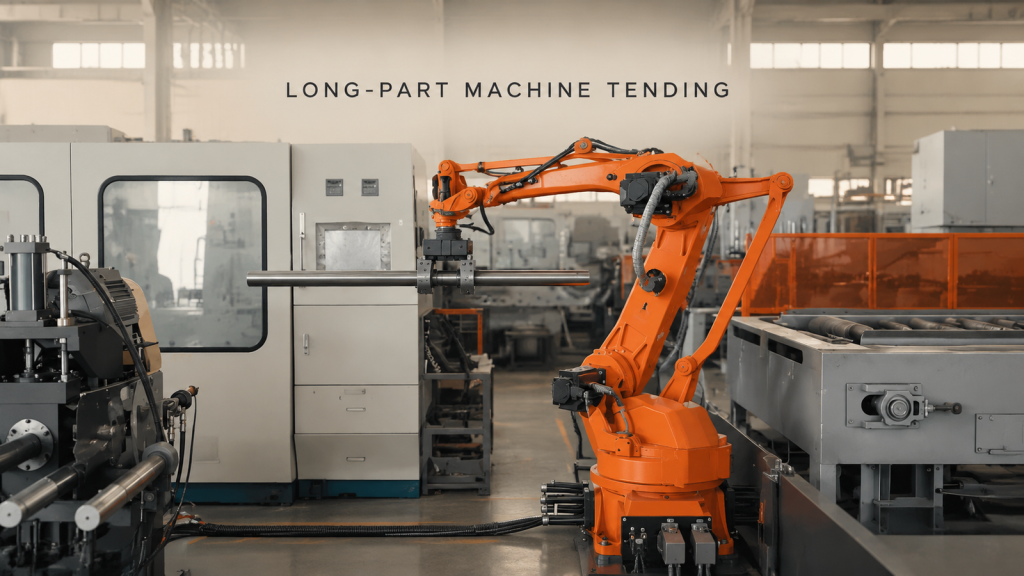
Examiner la présentation de la prise en charge, l'outillage de préhension, le dégagement de la route et le transfert de la table à rouleaux pour l'alimentation du robot pour les pièces métalliques longues.
Transfert robotisé à un poste de palettes : contrôles des outils à vide et du transfert
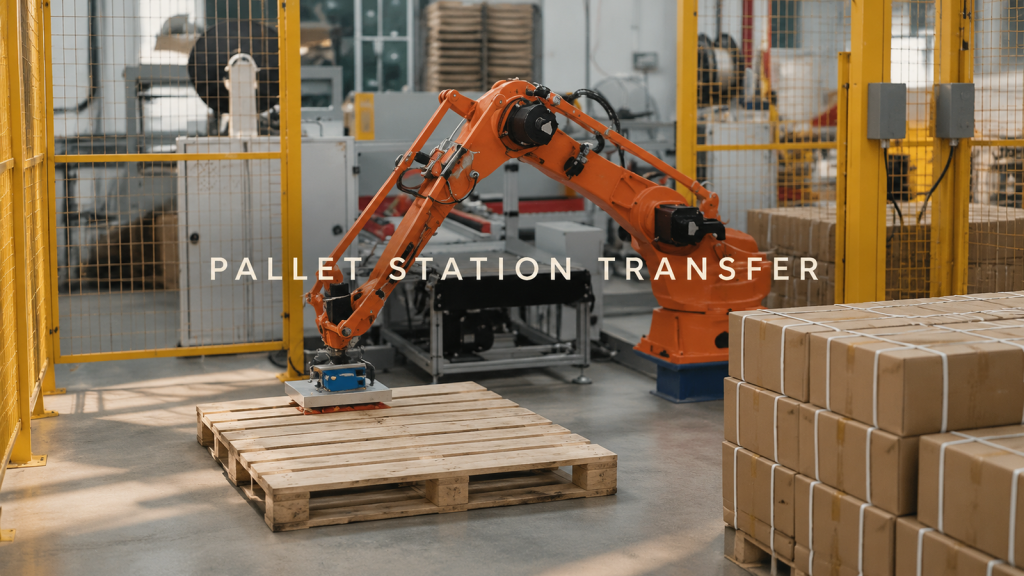
Examiner la présentation de prise en charge, l'outillage sous vide, le dégagement de l'itinéraire et le transfert de la zone de palettes pour le transfert par robot à un poste de palettes.
Transfert de pièces SCARA entre plusieurs stations de montage
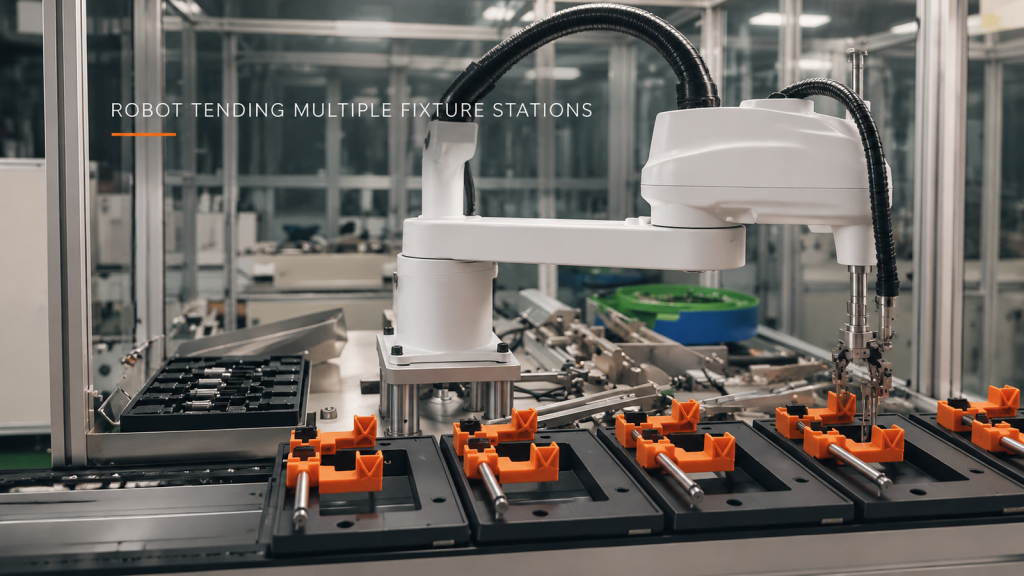
Découvrez comment évaluer le transfert de pièces SCARA à travers un plateau, un mécanisme intermédiaire et plusieurs dispositifs de fixation sans supposer des détails de cycle ou de processus non vérifiés.