
Un panneau de commande long et incurvé exige une technique de pulvérisation d'adhésif plus complexe qu'un simple déplacement point à point. Dans l'exemple présenté, un robot industriel amène un applicateur compact vers une pièce sombre fixe, en suit une section, se repositionne, puis revient pour deux autres sections. La question pratique de conception consiste à diviser cette surface en zones accessibles tout en préservant le dégagement nécessaire pour le poignet, l'applicateur, les tuyaux, le dispositif de fixation et les zones localement recouvertes. Demander une évaluation de la demande auprès d'EVST.
Ce que montre la séquence de champs
Au début de la vidéo, l'applicateur suit une partie du tableau de bord. Le robot se retire ensuite et change de position. Il s'approche d'une autre section, se retire à nouveau, puis effectue un nouveau mouvement d'approche et de déplacement avant de retirer l'applicateur.
Cette séquence met en évidence un point important : un panneau formé est manipulé comme plusieurs sections accessibles, reliées par des mouvements de transition précis. La vidéo documente l’ordre des mouvements et l’agencement physique. Elle ne précise ni la chimie de l’adhésif, ni la quantité livrée, ni les paramètres de processus, ni la couverture, ni le temps de cycle, ni la précision, ni la qualité de la pièce finie ; ces éléments relèvent des données d’application et des essais.
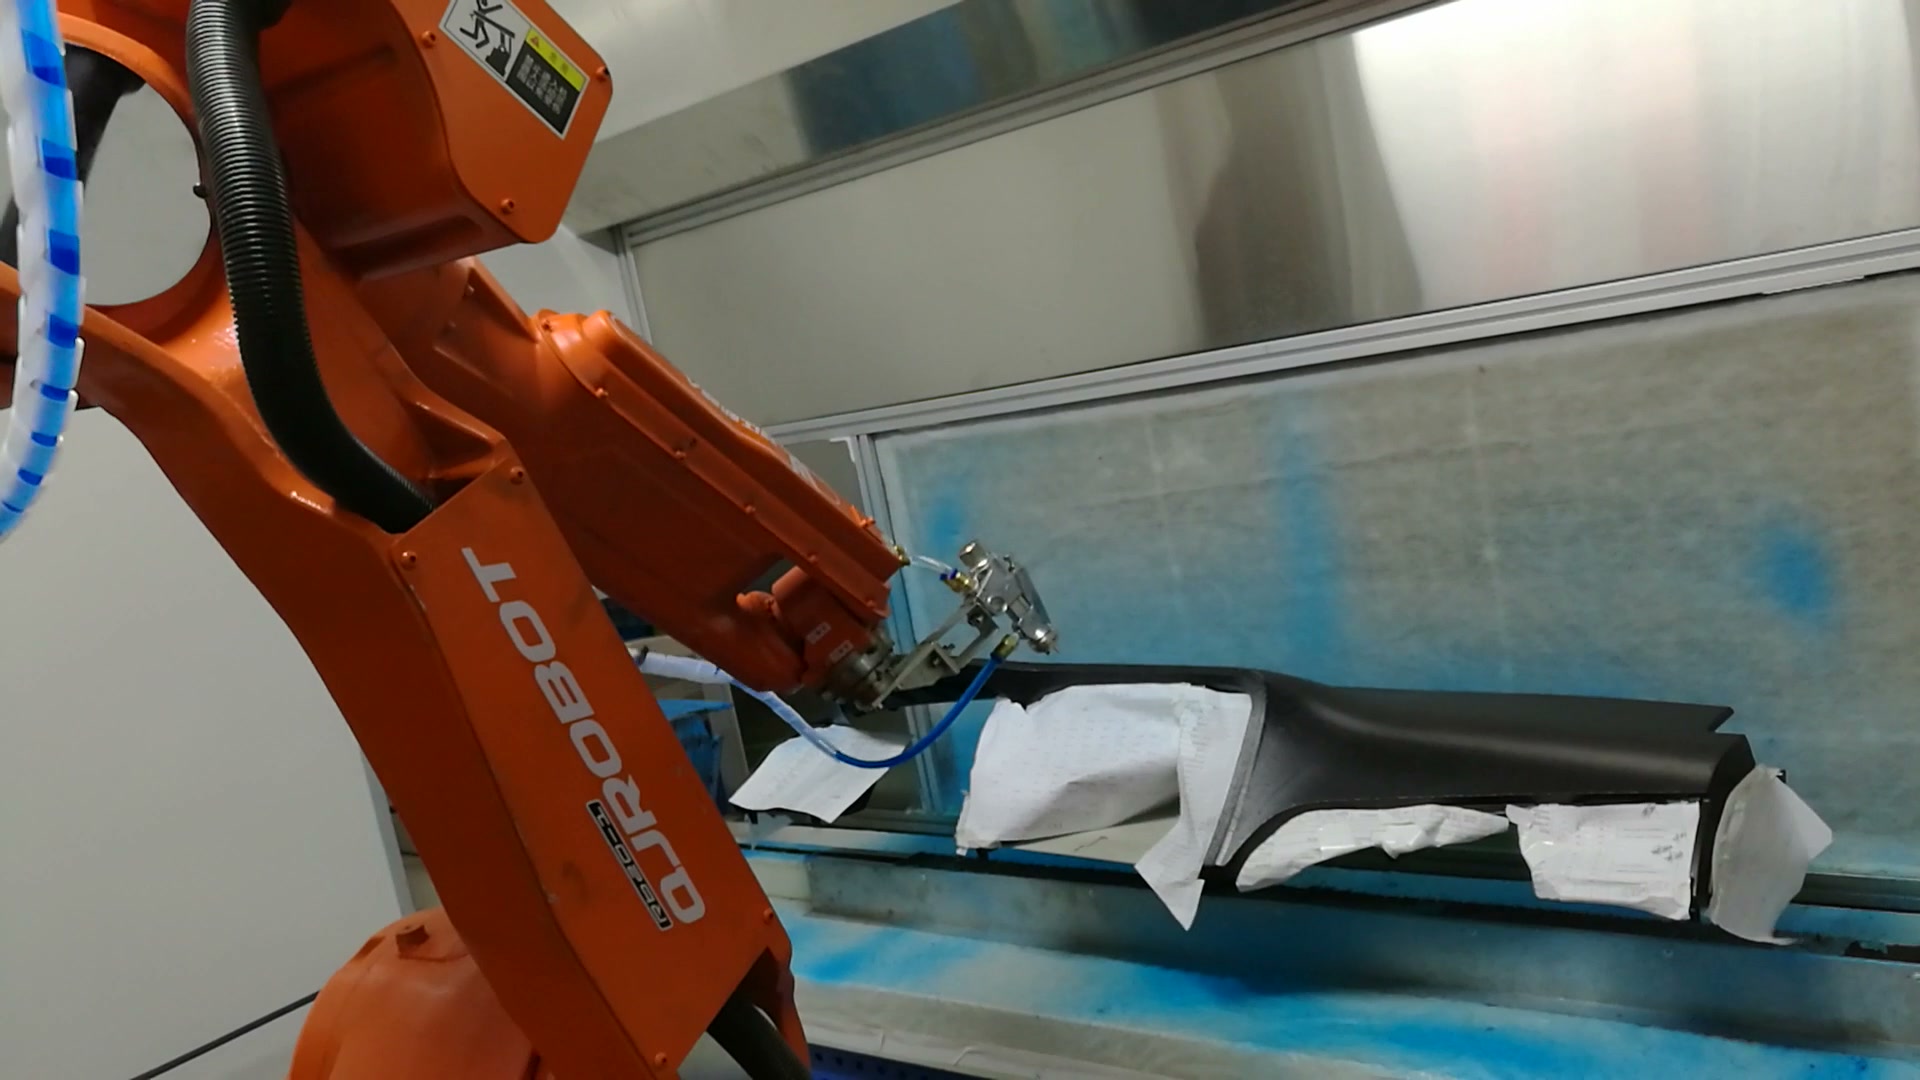
Aux alentours de 00:13 dans la vidéo, l'applicateur se trouve près d'une section du tableau de bord fixe ; le robot, l'outil, les tuyaux, la pièce à usiner et le revêtement blanc local sont visibles ensemble.
Planification de la pulvérisation robotisée d'adhésif pour les tableaux de bord par accès
La segmentation des trajectoires doit débuter par la géométrie réelle de la pièce et de l'outil. Pour chaque zone de surface, l'étude requiert une direction d'approche, une orientation de travail, une enveloppe de dégagement et une sortie. Une zone paraissant continue sur un dessin peut nécessiter deux trajectoires de robot si une bride, un changement de courbure important, un élément de fixation ou la position d'un flexible en limite l'accès.
Le robot enregistré effectue des approches répétées, suit une section, puis se rétracte. Pour un nouveau projet, la répartition exacte de ces étapes devra être déterminée par une étude de portée hors ligne, suivie d'essais sur des pièces représentatives. L'objectif est de maintenir l'applicateur dans une position de travail appropriée par rapport à la trajectoire spécifiée, tout en évitant une posture inconfortable du poignet et en empêchant le mouvement de transition de croiser la pièce ou le dispositif de fixation.
Considérez le décollage et le repositionnement comme faisant partie du processus.
Les déplacements entre les sections de surface ne sont pas des déplacements à vide. Ils déterminent si l'outil dégage la pièce, si le faisceau de tuyaux a suffisamment d'espace pour suivre et si l'approche suivante débute dans une posture prévisible. Un plan de mouvement efficace définit où l'applicateur quitte une section, de combien il se retire, quelles articulations changent de posture et où commence l'approche contrôlée suivante.
Dans la séquence de travail, l'outil est visiblement soulevé entre les sections. Cette observation confirme la nécessité d'examiner les transitions comme des états explicites. Elle ne permet pas de déterminer si le flux de matière est activé ou désactivé à un instant donné ; par conséquent, la conception des commandes doit définir et valider cette relation à partir des spécifications de l'équipement d'application et du processus sélectionnés.
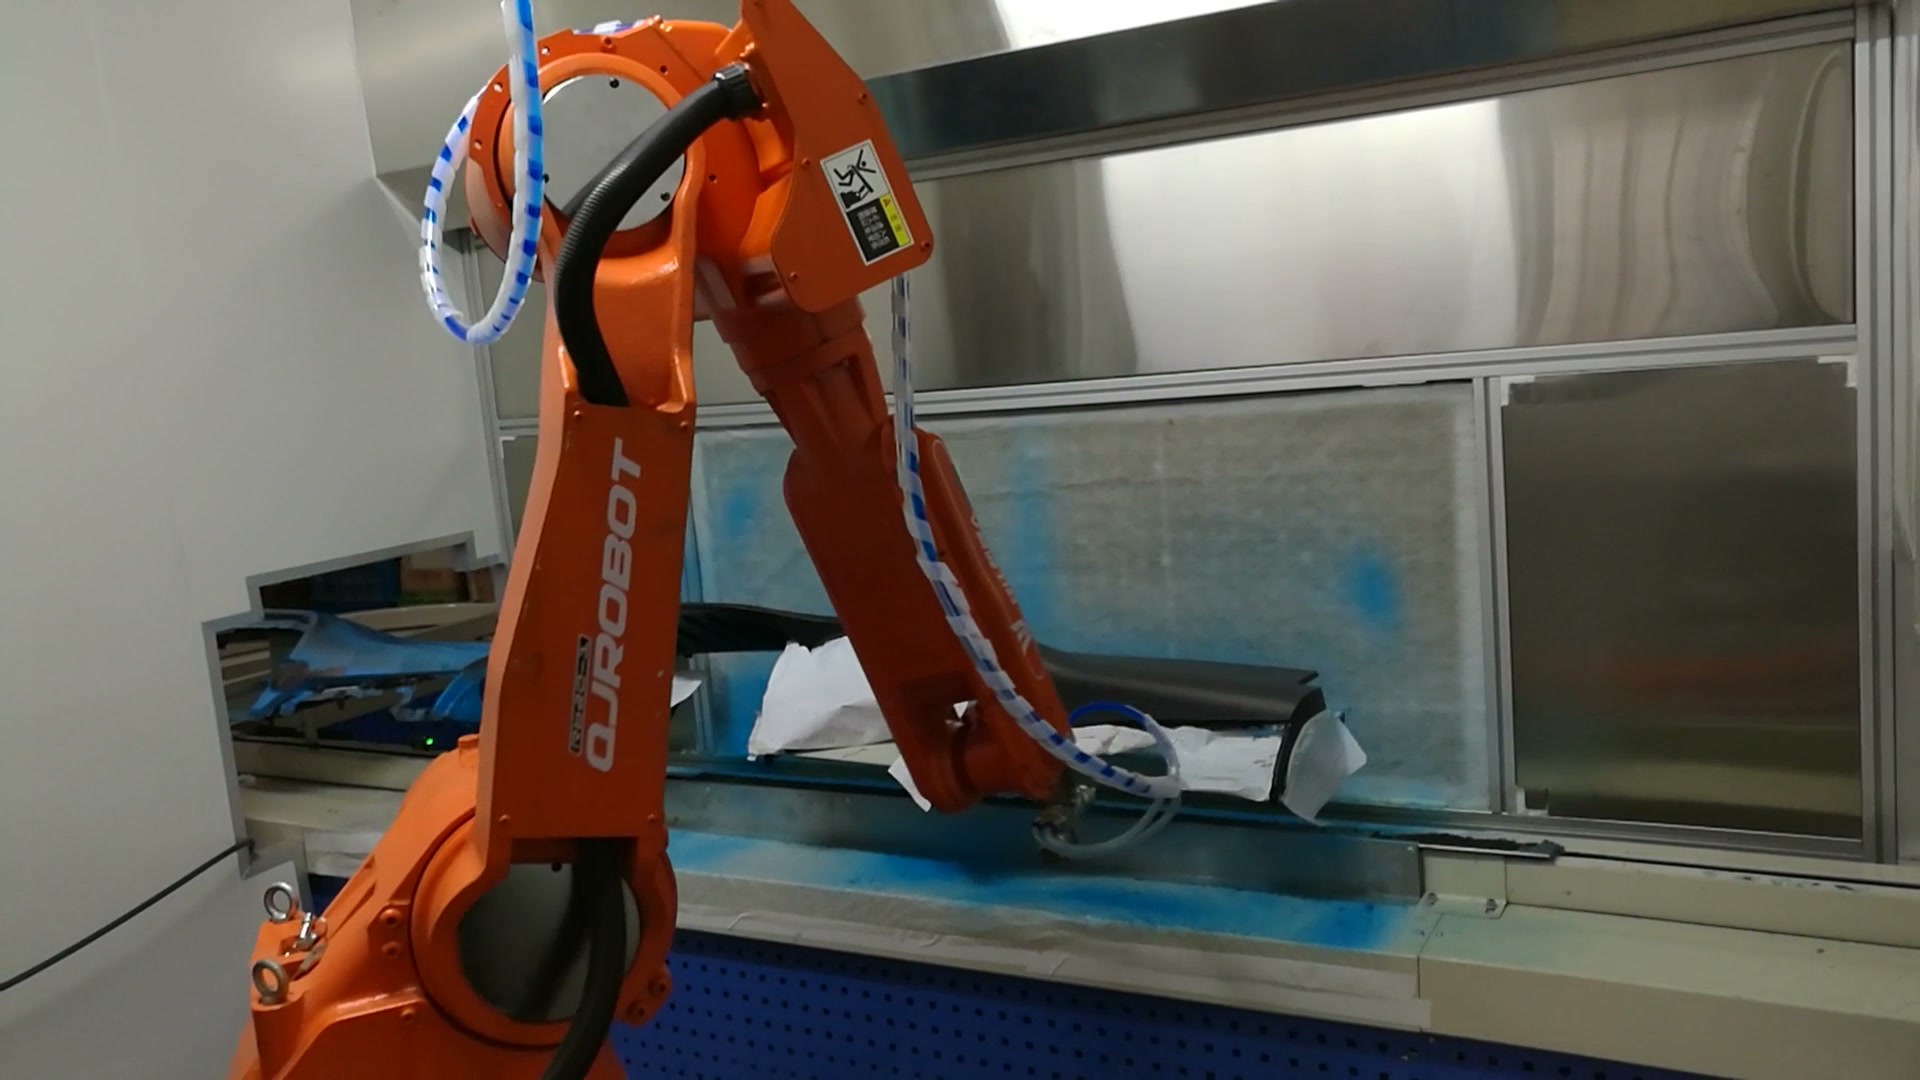
Aux alentours de 00:37 dans la vidéo, après une phase visible de retrait et de repositionnement, l'applicateur se trouve près d'une autre section du long tableau de bord.
Conserver les installations, les zones couvertes et les services dans le même modèle de dégagement
La pièce est maintenue en position fixe et des zones blanches, localement masquées, sont visibles. Leur matériau et leur fonction ne sont pas précisés sur les images. Toutefois, lors de la planification du projet, chaque élément de fixation, protection, dispositif de sécurité temporaire et ensemble de tolérances pouvant pénétrer dans l'espace d'usinage doit être pris en compte dans l'étude de portée et de collision.
Le routage des opérations de service est important pour la même raison. L'applicateur est relié par des lignes visibles qui se déplacent avec le robot. Le modèle doit inclure les limites de flexion, le jeu, les points d'accrochage et les postures de poignet les plus exigeantes. Un chemin dégagé pour le corps de l'outil métallique peut s'avérer inadapté si l'on considère l'ensemble des opérations de service.
Définir les états de l'interface avant d'optimiser le mouvement
Une séquence fiable doit distinguer les états suivants : pièce chargée et positionnée, dispositif de fixation prêt, robot dégagé, applicateur prêt, chemin actif, section terminée et robot retiré. Les signaux exacts dépendent de l’équipement de la cellule. La séparation de ces états facilite le diagnostic des interruptions et fournit au plan de reprise un point de départ connu.
La reprise du trafic doit faire l'objet d'essais spécifiques. Il convient d'envisager un arrêt lors de l'approche, lors d'une manœuvre en suivant la surface et lors du retrait. Pour chaque cas, il faut définir l'état sûr, la possibilité de reprendre la section en cours et la trajectoire de retrait autorisée. Ces éléments doivent être validés avant toute tentative de réduction du temps de transition.
Concevoir la cellule en tenant compte des contraintes réelles de l'application
L'enceinte bleue et le poste de travail fixe délimitent l'espace de travail visible, mais les images ne permettent pas d'identifier le système de ventilation ni de filtration de l'enceinte. Une analyse du projet devrait s'appuyer sur les données de sécurité du fournisseur de colle, les instructions d'utilisation du matériel, les réglementations locales applicables et une évaluation des risques liés au procédé afin de déterminer la ventilation, les mesures de contrôle de l'exposition, les protections, les précautions contre l'incendie, l'accès pour la maintenance et la gestion des déchets.
La sécurité du robot dépend également de la cellule complète et des modes de fonctionnement. L'évaluation doit porter sur le chargement, la configuration, le nettoyage, l'entretien des buses, le dépannage et l'accès au dispositif, ainsi que sur les mouvements automatiques. La conception finale doit respecter les exigences applicables au lieu d'installation et à l'équipement sélectionné.
Éléments nécessaires à une étude de faisabilité utile
| Entrée | Pourquoi cela change le concept |
|---|---|
| Pièce représentative CAO et tolérances | Définit les surfaces accessibles, les conditions de bord et les limites de dégagement extrêmes. |
| Zones d'application obligatoires et zones d'exclusion | Définit où les chemins peuvent commencer, se poursuivre et se terminer. |
| Données sur les adhésifs et les équipements d'application | Définit la fenêtre de processus et les équipements de soutien à valider |
| Conception des luminaires et des revêtements locaux | Ajoute de véritables obstacles et des conditions de répétabilité |
| Ensemble applicateur, tuyaux et pansement | Définit les limites de la géométrie de l'outil, de la charge sur le poignet et du parcours de service |
| Agencement des cellules et modes d'accès | Le positionnement, la surveillance, la maintenance et la récupération des robots sont optimisés. |
| Méthode d'acceptation | Relie les essais à des critères de projet mesurables |
Un livrable conceptuel utile comprend une cartographie segmentée des trajectoires, une étude de portée et de posture, un modèle d'outil et d'enveloppe de service, une séquence d'états d'interface, un concept de protection, une matrice de récupération et un plan d'essai. Les engagements de performance doivent être précédés d'essais sur des pièces représentatives, réalisés avec le matériau et la méthode d'inspection convenus.
Questions pratiques avant la conception détaillée
Pourquoi diviser un tableau de bord en plusieurs parcours de robots ?
Les différentes zones peuvent nécessiter des approches et des postures de poignet différentes. Des sections spécifiques créent également des zones contrôlées pour soulever et repositionner la pièce sans la traverser.
Que devrait inclure l'étude de portée ?
Inclure la plage de tolérance complète des pièces, le dispositif de fixation, les couvercles, le corps de l'applicateur, le kit de service, la posture du poignet du robot, les mouvements d'approche et de retrait, l'enceinte et l'accès pour la maintenance.
Comment gérer les zones interdites d'accès ?
Définissez-les à partir des spécifications de la pièce et du processus, représentez-les dans le modèle de trajectoire et confirmez-les lors des essais. La présence d'un revêtement blanc visible ne doit pas être considérée comme une preuve de la validité d'une méthode de masquage spécifique.
Que doit mesurer le plan d'acceptation ?
Utilisez les critères convenus pour l'adhésif, la pièce et les besoins en aval. Le plan peut inclure le positionnement du circuit et les contrôles des résultats de processus, mais les mesures et limites exactes doivent être définies dans le cahier des charges du projet et non dans cette vidéo.
Pour une revue de concept, veuillez fournir les données relatives aux pièces et aux dispositifs de fixation, les zones d'application, les informations sur les matériaux et équipements sélectionnés, l'agencement, les besoins d'accès et la méthode d'acceptation proposée. Demander un examen de la demande EVST ou par courriel sales@evsrobot.com.
L'acceptation du projet est subordonnée aux données, à la méthode d'essai et aux enregistrements convenus.